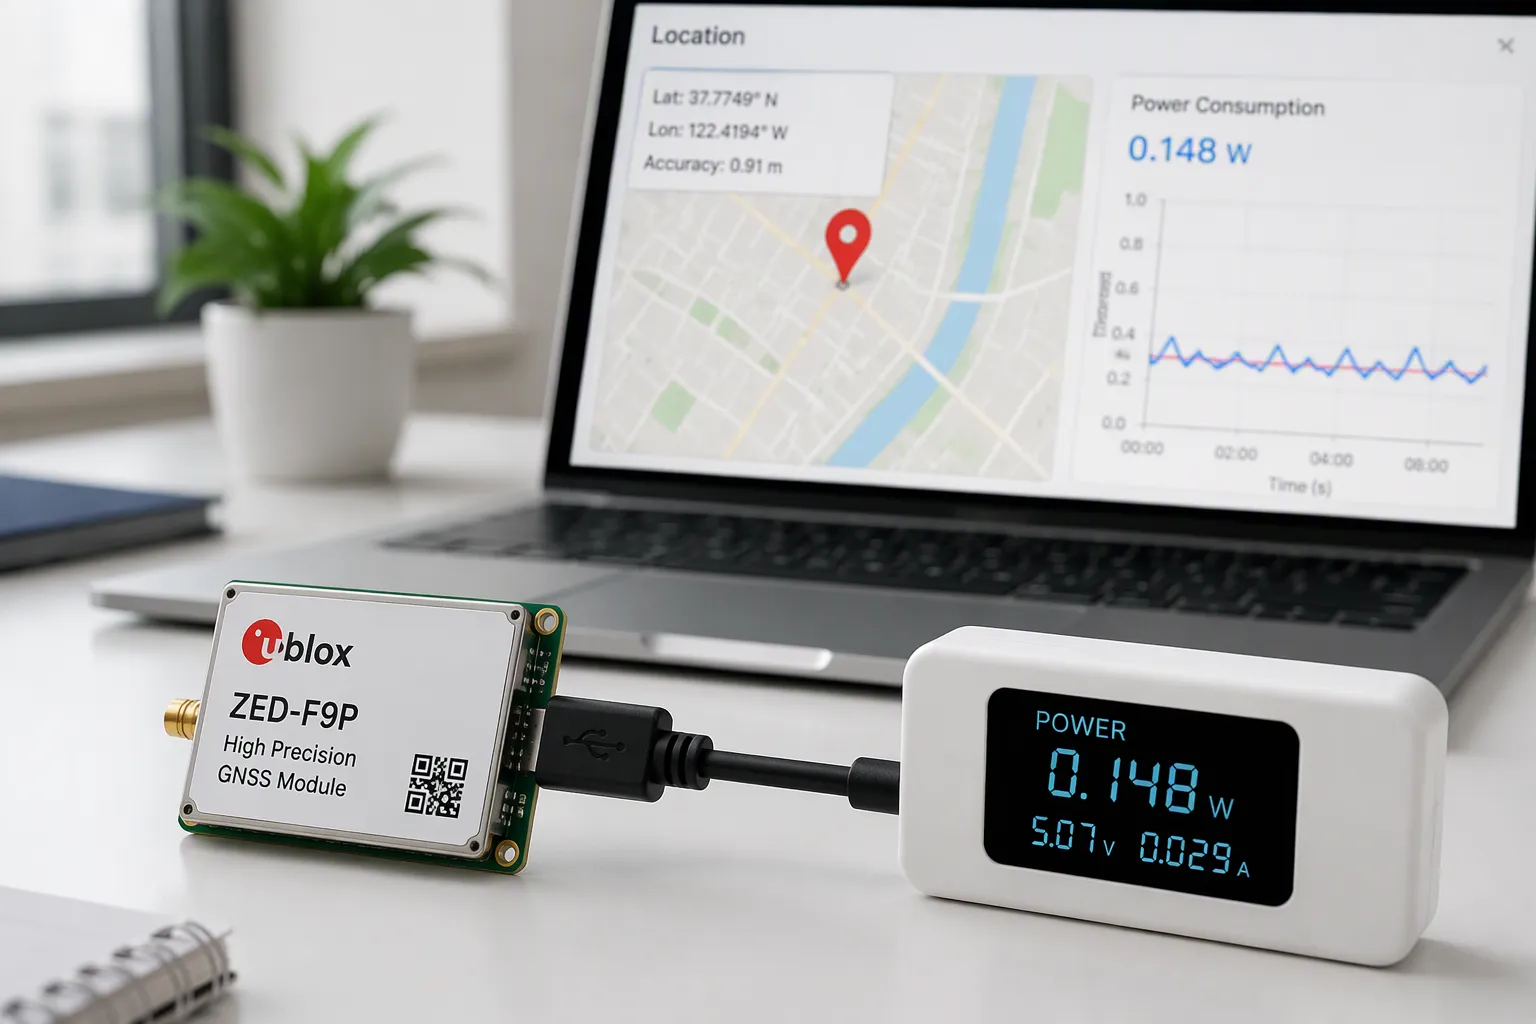
बोर्ड स्तर पर आपको एक कठिन इंजीनियरिंग समस्या का सामना करना पड़ता है: आपको सख्त पावर बजट के भीतर रहते हुए सटीक पोजीशनिंग हासिल करनी होगी। बैटरी से चलने वाले ट्रैकर्स, वियरेबल्स और आईओटी डिवाइस इसी संतुलन पर निर्भर करते हैं। एक कमजोर डिज़ाइन बैटरी को कुछ ही दिनों में खत्म कर देता है। लापरवाही से किया गया आरएफ लेआउट मीटरों की त्रुटि पैदा कर देता है।
आगे का रास्ता व्यावहारिक है। सबसे पहले, आप सटीकता के लक्ष्य निर्धारित करते हैं। फिर आप GNSS मॉड्यूल का चयन करते हैं और RF फ्रंट-एंड बनाते हैं। इसके बाद, आपकी स्थिति निगरानी और नियंत्रण प्रणाली के लिए पावर सेटअप किया जाता है, जिसके बाद ड्यूटी साइक्लिंग की जाती है। अंत में, आप वास्तविक मापों के साथ अपने काम की जाँच करते हैं और DFM के लाभ-हानि का आकलन करते हैं। यह गाइड आपको कम पावर डिज़ाइन के नियम प्रदान करती है जिनका आप तुरंत उपयोग कर सकते हैं, न कि केवल मार्केटिंग के दावे।
चाबी छीन लेना
सबसे पहले अपनी सटीकता और शक्ति संबंधी लक्ष्य निर्धारित करें। इससे आपको सही मॉड्यूल, एंटीना और अपडेट दर चुनने में मदद मिलेगी।
आरएफ फ्रंट-एंड की योजना सावधानीपूर्वक बनाएं। एंटीना को साफ रखें, एलएनए और एसएडब्ल्यू फिल्टर का उपयोग करें, और डीसी-डीसी कन्वर्टर्स से उत्पन्न होने वाले शोर से बचें।
पावर रेल को विभाजित करें और पावर गेटिंग का उपयोग करें । GNSS रिसीवर को उसकी अपनी शांत रेल दें, और उन ब्लॉकों को बंद कर दें जिनका आप उपयोग नहीं कर रहे हैं।
ड्यूटी साइक्लिंग और इनर्शियल एडिंग का उपयोग करें। ज़्यादातर समय सोते रहें, ज़रूरी चीज़ों को ठीक करने के लिए जागें और सेंसर को बाकी की जानकारी भरने दें।
इसका वास्तविक दुनिया में परीक्षण करें। प्रत्येक अवस्था में CN0 और धारा को मापें, और देखें कि यह विभिन्न तापमानों पर कैसा प्रदर्शन करता है।
सटीक स्थिति निर्धारण और कम बिजली खपत के बीच संतुलन
सटीकता लक्ष्यों को परिभाषित करना
किसी भी पार्ट को चुनने से पहले आपको सटीकता का लक्ष्य निर्धारित कर लेना चाहिए। मीटर-स्तर की ट्रैकिंग बुनियादी एसेट ट्रैकर्स के लिए उपयुक्त है। सेंटीमीटर-स्तर के काम के लिए RTK या PPP-श्रेणी के मॉड्यूल, करेक्शन डेटा और सावधानीपूर्वक सिस्टम सेटअप की आवश्यकता होती है। सर्वेक्षण, सटीक कृषि और मशीन नियंत्रण दूसरी श्रेणी में आते हैं।
लक्ष्य ही बाकी डिज़ाइन को आकार देता है। सटीक स्थिति निर्धारण के लिए डुअल-बैंड या मल्टी-बैंड एंटेना, बेहतर ग्राउंड प्लेन और उच्च अपडेट दर की आवश्यकता होती है। 5 हर्ट्ज़ या 10 हर्ट्ज़ की दर गतिशील प्लेटफॉर्म के लिए मददगार होती है, लेकिन इससे प्रोसेसिंग लोड और बिजली की खपत बढ़ जाती है। नीचे दी गई तालिका का उपयोग करके अपने स्तर के लिए आवश्यक हार्डवेयर का चयन करें।
सटीकता स्तर | विशिष्ट सटीकता | मॉड्यूल/सुधार की आवश्यकताएँ | एंटीना निहितार्थ |
|---|---|---|---|
उपभोक्ता / मीटर स्तर | ~1–3 मीटर | मानक GNSS मॉड्यूल, कोई सुधार नहीं | सिंगल-बैंड (L1) एंटीना |
सब-मीटर (एसबीएएस) | सब-मीटर | SBAS समर्थन वाला मॉड्यूल | सिंगल-बैंड, SBAS-सक्षम |
सेंटीमीटर (आरटीके) | ~1–3 सेमी | आरटीके मॉड्यूल प्लस करेक्शन इनपुट | डुअल/ट्राई/क्वाड-बैंड एंटीना |
सेंटीमीटर (पीपीपी) | ~5–10 सेमी | ऑर्बिट/क्लॉक सुधारों के साथ पीपीपी मॉड्यूल | मल्टी-बैंड की अनुशंसा की जाती है |
बिजली बजट का मानचित्रण
अगले चरण में, आप उपयोग के मामले को मौजूदा बजट में बदलते हैं। एक GNSS रिसीवर सक्रिय अधिग्रहण के दौरान लगभग 25-40 mA करंट लेता है। एक उदाहरण ट्रैकर लगभग 2 mA करंट लेता है। प्रत्येक स्थिति को सूचीबद्ध करें, बैटरी साइड पर करंट और अवधि को मापें, फिर भारित औसत करंट की गणना करें: औसत करंट प्रत्येक स्थिति के करंट और उसकी अवधि के योग को कुल चक्र समय से भाग देने पर प्राप्त होता है।
गणना शुरू से ही और बार-बार करें। एक अनुमान के अनुसार, 80% उपयोग क्षमता वाली 1,000 mAh की बैटरी 2 mA स्लीप मोड, दैनिक GPS फिक्स लोड और सेलुलर बर्स्ट के साथ लगभग 12.4 दिनों तक चलती है। प्रदर्शन, बिजली और लागत का आदर्श संतुलन हर बदलाव के साथ बदलता रहता है, इसलिए अनुमान लगाने के बजाय मापें। आधुनिक रिसीवर कम बिजली खपत पर अधिक नक्षत्रों को ट्रैक करते हैं, और क्लाउड ऑफलोडिंग से बिजली की खपत और भी कम हो सकती है। फिर भी, केवल आपके द्वारा मापा गया डेटा ही यह बता सकता है कि कम बिजली खपत वाला स्थिति निगरानी और नियंत्रण सिस्टम अपने लक्ष्य को पूरा करता है या नहीं।
सलाह: लेआउट से पहले एक स्टेट टेबल बनाएं। इससे बिजली की समस्याएँ तब सामने आती हैं जब बदलाव करना अभी भी सस्ता होता है।
जीएनएसएस मॉड्यूल और आरएफ फ्रंट-एंड डिजाइन
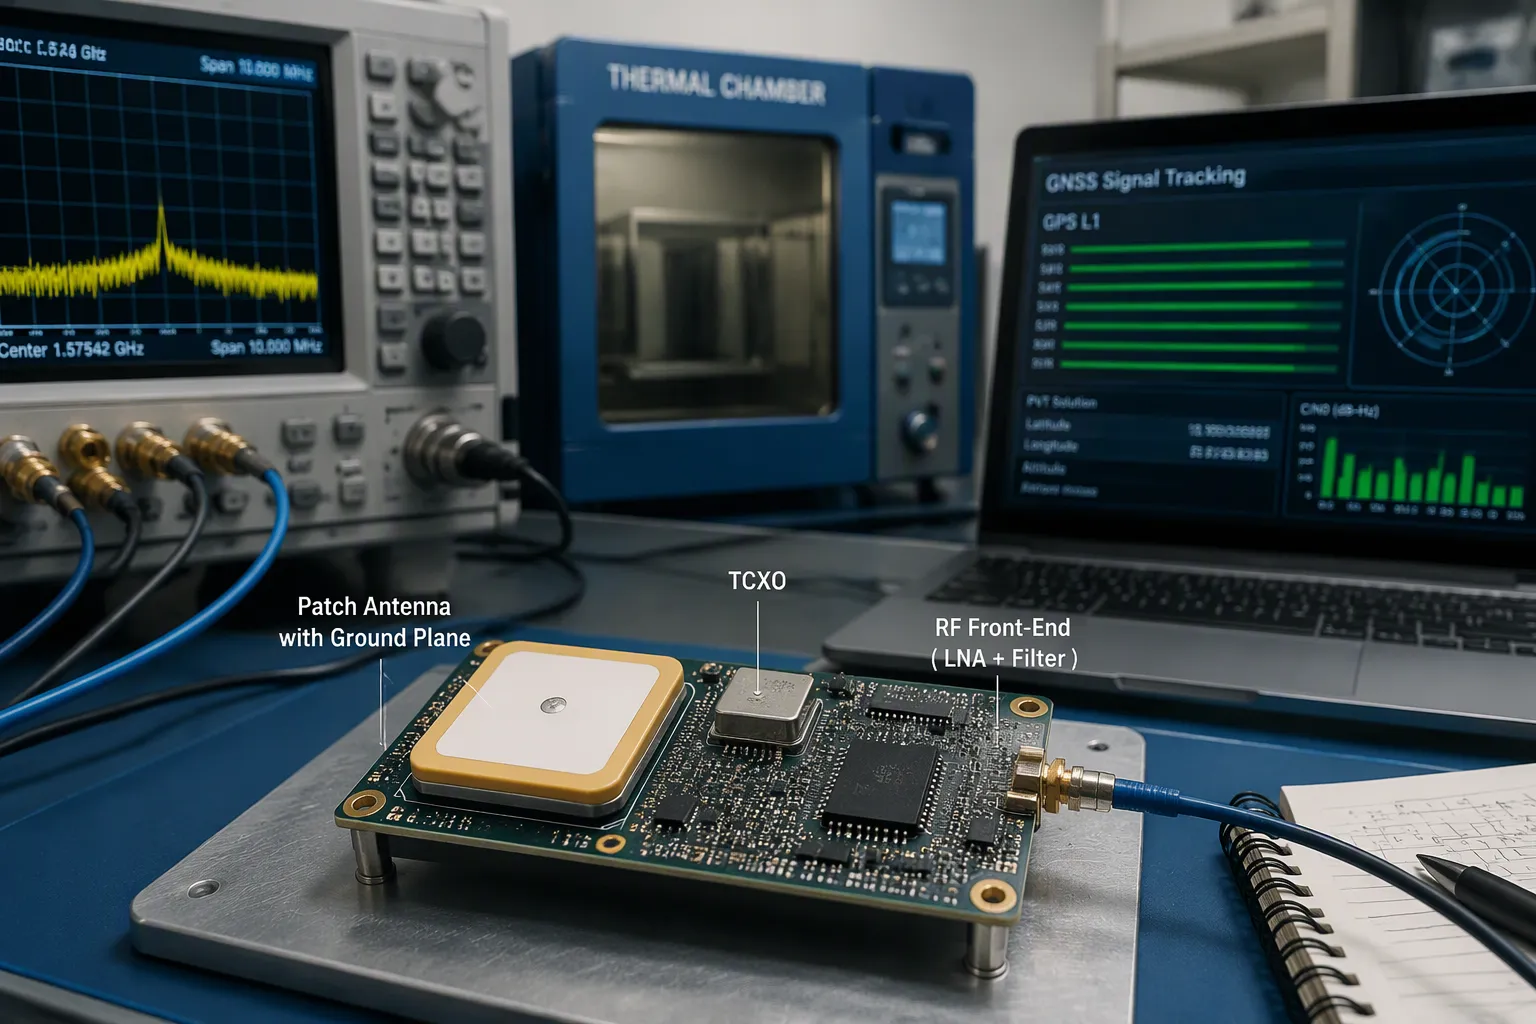
TCXO ड्रिफ्ट और मल्टीपाथ
मॉड्यूल का टाइम बेस आपकी पोजीशनिंग सटीकता पर एक सीमा निर्धारित करता है। TCXO तापमान में बदलाव के बावजूद आवृत्ति को स्थिर रखता है, जिससे रिसीवर के कोड और कैरियर लूप लॉक रहते हैं। सस्ते ऑसिलेटर में विचलन होता है, और यह विचलन रेंज त्रुटि के रूप में दिखाई देता है। ऐसा मॉड्यूल चुनें जिसका TCXO स्पेसिफिकेशन आपके तापमान रेंज से मेल खाता हो, और बाद में इसे थर्मल चैंबर में जांच लें।
मल्टीपाथ एक अधिक जटिल समस्या है। शहरों में, इमारतें उपग्रहों तक सीधी रेखा को अवरुद्ध कर देती हैं। परावर्तित और विवर्तित प्रतियां सीधे सिग्नल के साथ पहुंचती हैं, और मिश्रित सिग्नल कोरिलेटर के अंदर सहसंबंध शिखर को विकृत कर देता है। इसके परिणामस्वरूप रेंज माप में देरी होती है, और सटीकता कम हो जाती है। आप कई क्षेत्रों में इससे निपट सकते हैं:
शमन डोमेन | तकनीक | प्रभाव |
|---|---|---|
ट्रैकिंग लूप | संकीर्ण सहसंबंध, डबल-डेल्टा प्रौद्योगिकी | लूप की मजबूती में सुधार करें |
ग्राउंड प्लेट, चोक रिंग, ध्रुवीकृत एंटेना | बहुमार्गीय प्रभाव को कम करें | |
सिग्नल मॉड्यूलेशन | बीओसी बनाम बीपीएसके | संकरा मुख्य शिखर, बेहतर पर्वतमाला |
एल्गोरिदम | वेवलेट ट्रांसफॉर्म, अनुभवजन्य फ़िल्टरिंग | डेटा-संचालित दमन |
कम लागत और कम शक्ति वाले GNSS चिपसेट में सिग्नल लॉक संवेदनशीलता कम होती है और SNR भी निम्न होता है। इनके निष्क्रिय रैखिक ध्रुवीकृत एंटेना वृत्ताकार ध्रुवीकृत सिग्नल ग्रहण करते हैं, इसलिए अवलोकन मल्टीपाथ के प्रति अधिक संवेदनशील होते हैं। कॉम्पैक्ट उपकरणों के लिए, एल्गोरिदम-आधारित समाधान अक्सर सबसे व्यावहारिक विकल्प होता है।
एलएनए, एसएडब्ल्यू और एंटीना लेआउट
बोर्ड के बाहरी किनारे पर एंटीना को इस तरह लगाएं कि वह खुले आसमान की ओर दिखाई दे। GNSS की दिशात्मकता शीर्ष बिंदु पर सबसे अधिक होती है, इसलिए इसे जमीन में गाड़ने के बजाय मस्तूल पर लगाना बेहतर होता है। एंटीना को स्विचिंग सप्लाई, MCU, वायरलेस ट्रांसमीटर और USB कनेक्टर से दूर रखें। ट्रांसमीटर के लो-पास फिल्टर की जांच करें और एंटीना के बीच कुछ सेंटीमीटर की दूरी रखें, ताकि सब-हार्मोनिक्स GNSS बैंड में न आएं।
पैच एंटीना के लिए, इसके ठीक नीचे पर्याप्त ग्राउंड प्लेन प्रदान करें — आमतौर पर डेटाशीट के अनुसार 40 मिमी वर्ग या उससे अधिक। चिप एंटीना के लिए, निर्माता द्वारा निर्धारित क्लीयरेंस क्षेत्र को वायरिंग, ग्राउंड और कंपोनेंट्स से मुक्त रखें। क्लीयरेंस कम होने से रेजोनेंट फ्रीक्वेंसी बदल जाती है और संवेदनशीलता कम हो जाती है।
LNA को एंटीना फीड के पास रखें और आउट-ऑफ-बैंड ऊर्जा को रिजेक्ट करने के लिए इसके आगे SAW फ़िल्टर लगाएं। RF सेक्शन को शील्ड करें और इसके चारों ओर कीप-आउट नियमों का पालन करें। रिसीवर IC के ग्राउंड को नॉइज़ी डिजिटल ग्राउंड से अलग सिस्टम के रूप में डिज़ाइन करें, जिसे IC के नीचे एक सिंगल स्टार पॉइंट पर जोड़ा गया हो। CN0 को अपने मापदंड के रूप में उपयोग करें: स्पष्ट आकाश दृश्य में 40 dB-Hz या उससे अधिक एक अच्छे डिज़ाइन का संकेत देता है, जबकि 35 dB-Hz या उससे कम एक समस्या का संकेत देता है।
डीसी-डीसी स्विचिंग शोर और संवेदनशीलता
ऑन-बोर्ड डीसी-डीसी कन्वर्टर रिसीवर डिसेंस में सीधे तौर पर योगदान देते हैं। एच-फील्ड प्रोब से एक आईओटी डिवाइस के डीसी-डीसी कन्वर्टर के मापन से 1 से 1500 मेगाहर्ट्ज तक ब्रॉडबैंड और नैरोबैंड ईएमआई (प्रतिरोधी विद्युत उत्सर्जन) का पता चला, जो परिवेशी शोर स्तर से 20 से 40 dB ऊपर था। यह रेंज जीपीएस आवृत्ति 1575.42 मेगाहर्ट्ज को कवर करती है। रिसीवर इनपुट में युग्मित होने पर, यह ईएमआई गंभीर डिसेंस का कारण बनती है।
लेआउट स्तर पर इसे कम करें। उचित स्टैक-अप का उपयोग करें, RF, डिजिटल और पावर-कन्वर्ज़न सेक्शन को अलग-अलग रखें, और आवारा कपलिंग को कम करने के लिए सिग्नल और पावर को रूट करें। रिसीवर IC को सीधे स्विचर से नहीं, बल्कि उच्च PSRR वाले LDO के माध्यम से सप्लाई करें, और डीकपलिंग के साथ-साथ फेराइट बीड फिल्टर भी लगाएं। कंपोनेंट्स को एक-एक करके टॉगल करें और नॉइज़ सोर्स को अलग करने के लिए CN0 पर नज़र रखें। ये चरण किसी भी लो-पावर GNSS डिज़ाइन में संवेदनशीलता को सुरक्षित रखते हैं, जिसमें पोजीशन मॉनिटरिंग और कंट्रोल सिस्टम में उपयोग किए जाने वाले लो-पावर GPS ट्रैकर्स और लो-पावर GNSS रिसीवर शामिल हैं। सावधानीपूर्वक फ्रंट-एंड कार्य कम पावर खपत के साथ उच्च पोजीशनिंग सटीकता प्रदान करता है।
सलाह: हर डिज़ाइन समीक्षा के दौरान CN0 को लॉग करें। इससे RF संबंधी समस्याएं फील्ड में पहुंचने से पहले ही सामने आ जाती हैं।
कम विद्युत शक्ति वाले स्थिति निगरानी और नियंत्रण प्रणालियों के लिए विद्युत संरचना
रेल विभाजन और पावर गेटिंग
पावर सप्लाई देने से पहले बोर्ड को अलग-अलग रेल में विभाजित कर लें। GNSS रिसीवर को LDO के ज़रिए एक अलग साइलेंट रेल दें। MCU, रेडियो और सेंसर को अन्य रेल से पावर सप्लाई दें। यह विभाजन डिजिटल लोड स्टेप्स को रिसीवर सप्लाई तक पहुंचने से रोकता है। इससे आप उन ब्लॉक्स को भी बंद कर सकते हैं जिनकी आपको ज़रूरत नहीं है।
पावर गेटिंग उस संरचना को वास्तविक बचत में बदल देती है। MCU GPIO से लोड स्विच या रेगुलेटर इनेबल पिन को ड्राइव करें, और फिक्स के बीच रेडियो और सेंसर को बंद करने के लिए स्लीप सिग्नल का उपयोग करें। रिसीवर के बैकअप डोमेन को हर समय चालू रखें। कम पावर वाला MCU इसमें मददगार होता है, लेकिन रेल और पावर-मोड डिज़ाइन MCU पार्ट नंबर से ज़्यादा मायने रखते हैं। साफ़ गेटिंग वाला सस्ता MCU अक्सर शेयर्ड रेल वाले प्रीमियम MCU से बेहतर प्रदर्शन करता है।
रेल | स्रोत | गेटिंग | नोट्स |
|---|---|---|---|
जीएनएसएस रिसीवर | बैटरी से एलडीओ | नींद का संकेत | बैकअप डोमेन को चालू रखें |
एमसीयू कोर | डीसी-डीसी या एलडीओ | स्लीप मोड | सबसे कम शुल्क वाला राज्य |
रेडियो | लोड स्विच | जीपीआईओ सक्षम करें | विस्फोटों के बीच बंद |
सेंसर | लोड स्विच | जीपीआईओ सक्षम करें | गति पर जागना |
सलाह: केवल बैटरी पर ही नहीं, बल्कि प्रत्येक रेल पर करंट मापें। एक सिंगल प्रोब समस्या के मूल कारण को छुपा सकता है।
बैकअप सप्लाई और एपहेमेरिस असिस्ट
रिसीवर को अपने RTC और संग्रहित एपहेमेरिस डेटा के लिए एक लाइव बैकअप डोमेन की आवश्यकता होती है। एक छोटी कॉइन सेल या सुपरकैपेसिटर मुख्य बिजली गुल होने पर भी उस डोमेन को सुरक्षित रखती है। वैध एपहेमेरिस और समय के साथ, रिसीवर कोल्ड स्टार्ट से बच जाता है और बहुत तेजी से फिक्स तक पहुंच जाता है। इसके बिना, प्रत्येक वेक साइकिल में पूरी एक्विजिशन लागत लगती है।
एपहेमेरिस असिस्ट इस विचार को आगे बढ़ाता है। आप रेडियो लिंक के माध्यम से डिवाइस को नया ऑर्बिट डेटा भेजते हैं, जिससे रिसीवर को उपग्रहों से डेटा डाउनलोड करने की आवश्यकता नहीं होती। इससे फर्स्ट-फिक्स टाइम में काफी कमी आती है और रिसीवर को 25-40 mA एक्विजिशन करंट पर कम समय लगता है। कम पावर खपत करने वाले पोजीशन मॉनिटरिंग और कंट्रोल सिस्टम के लिए , यह सबसे किफायती विकल्पों में से एक है।
नोट: अपने स्लीप बजट में बैकअप करंट खपत की जांच करें। बैकअप मार्ग में गड़बड़ी से लाभ कम हो जाता है।
एप्लिकेशन के अनुसार पावर मोड का मिलान करना
आपकी पावर आर्किटेक्चर उपयोग के अनुसार होनी चाहिए। एसेट ट्रैकिंग के लिए कम पावर वाला पोजीशन मॉनिटरिंग डिज़ाइन एक निर्धारित समय पर सक्रिय होता है। फ्लीट इक्विपमेंट के लिए पोजीशन मॉनिटरिंग और कंट्रोल सिस्टम गति के आधार पर सक्रिय हो सकता है। प्रत्येक मोड को रेल स्टेट से मैप करें, फिर अपने बजट के अनुसार औसत करंट की पुष्टि करें।
माप के साथ डिज़ाइन को सटीक रखें। प्रत्येक स्थिति में करंट को रिकॉर्ड करें और पुष्टि करें कि गेटिंग वास्तव में लोड को कम करती है। यह प्रक्रिया सेल की बैटरी को खत्म किए बिना सटीक स्थिति निगरानी में सहायक है। यह उन प्रणालियों में नियंत्रण सटीकता को भी सुरक्षित रखती है जो स्थान डेटा पर काम करती हैं, जहां उच्च-सटीकता नियंत्रण घटना के दौरान बिजली कटौती से होने वाला नुकसान बचाई गई बिजली से कहीं अधिक होता है।
ड्यूटी साइक्लिंग और अल्ट्रा-लो-पावर जीपीएस समाधान

नींद और जागने के वर्तमान बजट
ड्यूटी साइक्लिंग अल्ट्रा-लो-पावर जीपीएस समाधान प्राप्त करने का सबसे अच्छा तरीका है। आप रिसीवर को ज़्यादातर समय स्लीप मोड में रखते हैं और उसे केवल लोकेशन प्राप्त करने के लिए ही जगाते हैं। रिसीवर एक्विजिशन के दौरान लगभग 25-40 mA करंट का उपयोग करता है। आपका ट्रैकर लगभग 2 mA करंट पर स्लीप मोड में रह सकता है। इन दोनों स्थितियों के बीच का अंतर ही आपकी बैटरी लाइफ तय करता है।
फ़र्मवेयर लिखने से पहले एक स्टेट टेबल बनाएं। प्रत्येक स्टेट, उसकी वर्तमान स्थिति और उसकी अवधि को सूचीबद्ध करें। फिर एक पूर्ण चक्र के लिए औसत करंट की गणना करें। औसत करंट प्रत्येक स्टेट के करंट और उसकी अवधि के योग को कुल चक्र समय से भाग देने पर प्राप्त होता है। सभी पदों की इकाई समान रखें और परिणाम को औसत मानें, अधिकतम मान नहीं। अधिकतम मान से आपका सेल बहुत छोटा हो जाएगा।
वास्तविक उदाहरण से इसकी गणना करके देखें। 80% उपयोग क्षमता वाली 1,000 mAh की बैटरी 800 mAh का उपयोग योग्य चार्ज देती है। 2 mA पर स्लीप मोड में जाने, दैनिक सिग्नल प्राप्त करने के लिए जागने और एक छोटा रेडियो सिग्नल भेजने वाला डिज़ाइन लगभग 12.4 दिनों तक चलता है। स्लीप मोड की अवधि कम करने या सिग्नल प्राप्त करने की दर बढ़ाने पर यह अवधि तेज़ी से घट जाती है।
सलाह: वेक करंट को मापने के लिए स्कोप का इस्तेमाल करें, मल्टीमीटर का नहीं। एक्विजिशन स्पाइक्स छोटे होते हैं और आसानी से नज़रअंदाज़ हो सकते हैं।
जड़त्वीय और ओडोमेट्री सहायता
आप स्थिति का पता लगाए बिना फिक्स फ्रीक्वेंसी कम कर सकते हैं। एक इनर्टियल मेजरमेंट यूनिट जोड़ें और सेंसर फ्यूजन को फिक्स के बीच अनुमान लगाने दें। एक्सेलेरोमीटर और जाइरोस्कोप गति को ट्रैक करते हैं, और फ्यूजन फिल्टर प्रत्येक GNSS अपडेट के साथ उस डेटा को मिलाता है। कम फिक्स का मतलब है एक्विजिशन करंट पर कम समय, इसलिए बिजली की खपत कम हो जाती है।
पहिएदार प्लेटफार्मों पर ओडोमेट्री मददगार होती है। पहिए की टिक-टिक और दिशा में बदलाव उपग्रह अपडेट के बीच अनुमान को सीमित कर देते हैं। जो वाहन अपनी गति की जानकारी स्वयं देता है, उसे अनुमान लगाने वाले वाहन की तुलना में कम वेक साइकल की आवश्यकता होती है। यह तरीका कार्ट, ट्रेलर और फ्लीट उपकरणों पर ट्रैकिंग अनुप्रयोगों के लिए कम-शक्ति वाले जीपीएस के लिए अच्छी तरह काम करता है।
बोर्ड स्तर पर सेटअप को व्यावहारिक रखें। IMU को बोर्ड के केंद्र के पास और स्विचिंग सप्लाई से दूर रखें। इसके अक्षों को एनक्लोजर के साथ संरेखित करें ताकि फर्मवेयर में सुधार संबंधी गणना से बचा जा सके। उत्पादन परीक्षण के दौरान बायस को कैलिब्रेट करें और गुणांकों को फ्लैश मेमोरी में स्टोर करें। एक अस्थिर जाइरो फिक्स के बीच आपके अनुमान को गलत दिशा में ले जा सकता है, इसलिए तापमान के साथ बायस में होने वाले बदलाव की जांच करें।
नोट: सहायता प्रदान करने से फिक्स रेट कम होता है, फिक्स क्वालिटी नहीं। इनर्शियल ड्रिफ्ट को सीमित करने के लिए पर्याप्त GNSS अपडेट प्राप्त करते रहें।
औसत शक्ति गणित और वेक शेड्यूलिंग
योजना किसी निश्चित टाइमर के बजाय उपयोग के आधार पर सक्रिय होती है। परिसंपत्तियों के लिए कम बिजली खपत करने वाली स्थिति निगरानी और नियंत्रण प्रणाली एक निर्धारित समय पर सक्रिय हो सकती है। गतिशील उपकरणों के लिए स्थिति निगरानी और नियंत्रण प्रणाली गति के आधार पर सक्रिय हो सकती है। गति-प्रेरित सक्रियण अक्सर समयबद्ध सक्रियण से बेहतर प्रदर्शन करते हैं।
शेड्यूल को अपनी ज़रूरत के हिसाब से सेट करें। वैलिड एफिमेरिस के साथ वार्म स्टार्ट की तुलना में कोल्ड स्टार्ट कहीं ज़्यादा महंगा पड़ता है। बैकअप डोमेन को चालू रखें और रेडियो लिंक पर असिस्ट डेटा भेजें। इससे पहले फिक्स तक पहुंचने का समय कम हो जाता है और रिसीवर एक्विजिशन करंट पर कम समय बिताता है।
नियंत्रण सटीकता के साथ फिक्स दर को संतुलित करें। स्थान के आधार पर कार्य करने वाले सिस्टम को प्रत्येक क्रिया से पहले एक नए फिक्स की आवश्यकता होती है। केवल स्थिति लॉग करने वाला सिस्टम पुराने डेटा को स्वीकार कर सकता है। उस आवश्यकता के अनुसार वेक इंटरवल निर्धारित करें, फिर अपने बजट के अनुसार औसत करंट की जाँच करें। यह आदत कम बिजली खपत वाले स्थिति निगरानी डिज़ाइन को विश्वसनीय बनाए रखती है और उच्च-सटीकता वाले नियंत्रण इवेंट्स को पुराने डेटा से बचाती है। सावधानीपूर्वक शेड्यूलिंग से सटीकता से समझौता किए बिना कम बिजली खपत सुनिश्चित होती है।
सत्यापन, थर्मल बहाव और डीएफएम ट्रेड-ऑफ
वास्तविक दुनिया में परीक्षण के तरीके
आपको सटीकता और शक्ति का परीक्षण वास्तविक दुनिया में करना चाहिए, न कि केवल प्रयोगशाला में। किसी ज्ञात मार्ग पर पैदल चलें या वाहन चलाएँ और सर्वेक्षण किए गए संदर्भ के आधार पर सुधार दर्ज करें। साथ ही CN0 भी रिकॉर्ड करें। स्पष्ट आसमान के नीचे 40 dB-Hz या उससे अधिक का मान एक सुदृढ़ डिज़ाइन की पुष्टि करता है। 35 dB-Hz या उससे कम का मान RF समस्या की ओर इशारा करता है।
थर्मल ड्रिफ्ट के लिए अलग से परीक्षण की आवश्यकता होती है। बोर्ड को एक चैंबर में गर्म करें और TCXO आउटपुट और फिक्स एरर को एक साथ देखें। फ़्रीक्वेंसी ड्रिफ्ट रेंज एरर के रूप में दिखाई देती है, इसलिए एक ठंडा बोर्ड और एक गर्म बोर्ड अलग-अलग स्थिति बता सकते हैं। एक ही रन के दौरान हर स्थिति में करंट को लॉग करें। एक्विजिशन करंट लगभग 25-40 mA होता है, और एक छोटा स्पाइक मल्टीमीटर पर आसानी से छूट सकता है।
सलाह: प्रत्येक परीक्षण को कम से कम दो इकाइयों पर दोहराएं। एक इकाई से दूसरी इकाई के बीच का अंतर आपको एक सही बोर्ड से कहीं अधिक जानकारी देता है।
डीएफएम और विनिर्माण संबंधी बाधाएं
आपका लेआउट निर्माण और संयोजन के दौरान सुरक्षित रहना चाहिए। रिसीवर इनपुट, फीड, मैचिंग नेटवर्क और एंटीना इंटरफ़ेस को एक साथ रखें। इन्हें क्लॉक, स्विचिंग नोड्स और उच्च-करंट कनेक्टर से अलग रखें। रिटर्न पाथ टूटने पर केवल भौतिक पृथक्करण पर्याप्त नहीं होता, इसलिए संदर्भ तल को संरक्षित रखें।
विनिर्माण ट्रेड-ऑफ | |
|---|---|
आरएफ ज़ोन विभाजन | रिसीवर इनपुट और एंटीना फीड को शोर के स्रोतों से अलग रखें। |
स्टैकअप और संदर्भ तल | नियंत्रित प्रतिबाधा और निरंतर वापसी पथों को संरक्षित करें |
सामग्री का चयन | जारी किए गए स्टैकअप का पालन करें, न कि किसी सामान्य जीपीएस लेबल का। |
वाया और एचडीआई संरचनाएं | केवल वहीं जोड़ें जहां रूटिंग की आवश्यकता हो; इससे लागत बढ़ जाती है |
प्रतिस्थापन प्रतिबंध | फ़िल्टर और मिलान वाले पुर्जों को प्रतिस्थापन के लिए अनुपयुक्त के रूप में चिह्नित करें |
जारी किए गए डेटा में RF फीड के लिए स्टेट इंपीडेंस टारगेट और ट्रेस ज्योमेट्री बताएं। क्रिस्टल और TCXO प्लेसमेंट के लिए मॉड्यूल रेफरेंस लेआउट का पालन करें। रूटिंग फाइनल करने से पहले शील्ड फेंस और टेस्ट पॉइंट्स की योजना बनाएं। AOI केवल विज़िबल असेंबली की पुष्टि करता है, इसलिए एक अलग फंक्शनल RF टेस्ट शेड्यूल करें।
मापे गए डेटा के साथ बार-बार परीक्षण करें। BOM में संशोधन या कोई अतिरिक्त फिक्स्चर जोड़ने से लागत और समय-सारणी में बदलाव आता है, इसलिए प्रत्येक लाभ-हानि का मूल्यांकन अपने परीक्षण परिणामों के आधार पर करें। सावधानीपूर्वक सत्यापन किसी भी स्थिति निगरानी और नियंत्रण प्रणाली में स्थिति सटीकता और नियंत्रण परिशुद्धता को सुनिश्चित करता है। यह तापमान और आयतन के अनुसार भी स्थिति निगरानी और नियंत्रण प्रणाली की विश्वसनीयता बनाए रखता है। GNSS डिज़ाइन की ये आदतें व्यावहारिक रूप से उपयोगी साबित होती हैं, और आपके द्वारा निर्मित प्रत्येक GNSS बोर्ड को इनसे लाभ मिलेगा।
स्पष्ट सटीकता और शक्ति लक्ष्यों से शुरुआत करें। आरएफ फ्रंट-एंड और ग्राउंड प्लेन को सावधानीपूर्वक डिज़ाइन करें। रेल को विभाजित करें, पावर गेटिंग का उपयोग करें, और ड्यूटी साइक्लिंग को इनर्शियल एडिंग के साथ संयोजित करें। फिर वास्तविक मापों के साथ सब कुछ जांचें। ये चरण एक कम-शक्ति स्थिति निगरानी और नियंत्रण प्रणाली को एक विश्वसनीय उत्पाद में बदल देते हैं।
सटीकता और कम बिजली की खपत एक साथ काम कर सकती हैं। बोर्ड के सभी स्तरों पर लिए गए निर्णय, न कि कोई एक चालाक हिस्सा, मिलकर फर्क पैदा करते हैं। शोर, रेलिंग और लहरों के बहाव को आप नियंत्रित करते हैं। हर विकल्प दूसरे का समर्थन करता है।
चिपसेट और एल्गोरिदम के रुझान आपको आगे और मदद करेंगे:
असिस्टेड जीएनएसएस, आरटीके और सेंसर फ्यूजन कम पावर वाले मॉड्यूल की क्षमताओं का विस्तार करते हैं।
एआई-आधारित सिग्नल करेक्शन और एज कंप्यूटिंग से रियल-टाइम लोकेशन में सुधार होता है।
GNSS और IMU के संयोजन से सटीकता और सिग्नल की मजबूती बढ़ती है।
इसके बाद डीएफएम-जागरूक आरएफ डिजाइन और भी बेहतर हो जाएगा। माप लेते रहें, सुधार करते रहें, और आपका अगला जीएनएस बोर्ड पिछले वाले से बेहतर प्रदर्शन करेगा।
सामान्य प्रश्न
पुर्जे चुनने से पहले मैं सटीकता का लक्ष्य कैसे निर्धारित करूं?
उपयोग के उदाहरण से शुरुआत करें, डेटाशीट से नहीं। मीटर-स्तर की ट्रैकिंग बुनियादी एसेट ट्रैकर्स के लिए उपयुक्त है। सेंटीमीटर स्तर के काम के लिए RTK या PPP मॉड्यूल, करेक्शन डेटा और मल्टी-बैंड एंटेना की आवश्यकता होती है। पहले टियर निर्धारित करें। फिर इसके आधार पर अपने मॉड्यूल, एंटेना और अपडेट दर का चयन करें।
डीसी-डीसी कनवर्टर चलने पर मेरे रिसीवर की संवेदनशीलता क्यों कम हो जाती है?
स्विचिंग नॉइज़ रिसीवर इनपुट में जुड़कर उसे निष्क्रिय कर देता है। मापन से पता चलता है कि 1575.42 मेगाहर्ट्ज बैंड में कनवर्टर का EMI परिवेशी नॉइज़ फ्लोर से काफी ऊपर है। आपको रिसीवर को उच्च-PSRR LDO के माध्यम से फीड करना चाहिए, डीकपलिंग और फेराइट बीड जोड़ना चाहिए, और CN0 को देखते हुए एक-एक करके ब्लॉक को टॉगल करना चाहिए।
मरम्मत के बीच रिसीवर को किस प्रकार की बैकअप आपूर्ति की आवश्यकता होती है?
RTC और संग्रहित एपहेमेरिस के लिए बैकअप डोमेन को चालू रखें। एक छोटी कॉइन सेल या सुपरकैपेसिटर मुख्य बिजली गुल होने पर भी उस डोमेन को चालू रखती है। वैध एपहेमेरिस और समय रिसीवर को कोल्ड स्टार्ट से बचाते हैं, जिससे टाइम-टू-फर्स्ट-फिक्स ड्रॉप होता है और एक्विजिशन करंट कम समय तक चलता है।
मुझे कैसे पता चलेगा कि मेरे ड्यूटी-साइकिल की गणना सही है?
सबसे पहले एक स्टेट टेबल बनाएं। प्रत्येक स्टेट, उसकी वर्तमान स्थिति और उसकी अवधि को सूचीबद्ध करें। एक्विजिशन करंट लगभग 25-40 mA होता है, और स्लीप करंट लगभग 2 mA हो सकता है। फिर प्रत्येक रेल को स्कोप से मापें, मल्टीमीटर से नहीं। छोटे एक्विजिशन स्पाइक्स को आसानी से नज़रअंदाज़ किया जा सकता है, और छूटा हुआ स्पाइक आपके सेल का आकार कम दिखाता है।
सलाह: सटीकता और क्षमता परीक्षण को कम से कम दो इकाइयों पर दोहराएं। इकाई-दर-इकाई अंतर आपको एक से अधिक सटीक बोर्ड के बारे में जानकारी देता है।
एक कारगर स्थिति निगरानी और नियंत्रण प्रणाली अनुमानों पर नहीं, बल्कि मापे गए डेटा पर आधारित होती है। CN0 की तुलना अपने लक्ष्यों से करें, सुनिश्चित करें कि प्रत्येक रेल वास्तव में गेटिंग कर रही है, और प्रत्येक स्थिति में करंट को लॉग करें। प्रत्येक GNSS डिज़ाइन निर्णय ऐसे प्रमाणों पर आधारित होता है जिनका आप डिज़ाइन समीक्षा में बचाव कर सकते हैं।