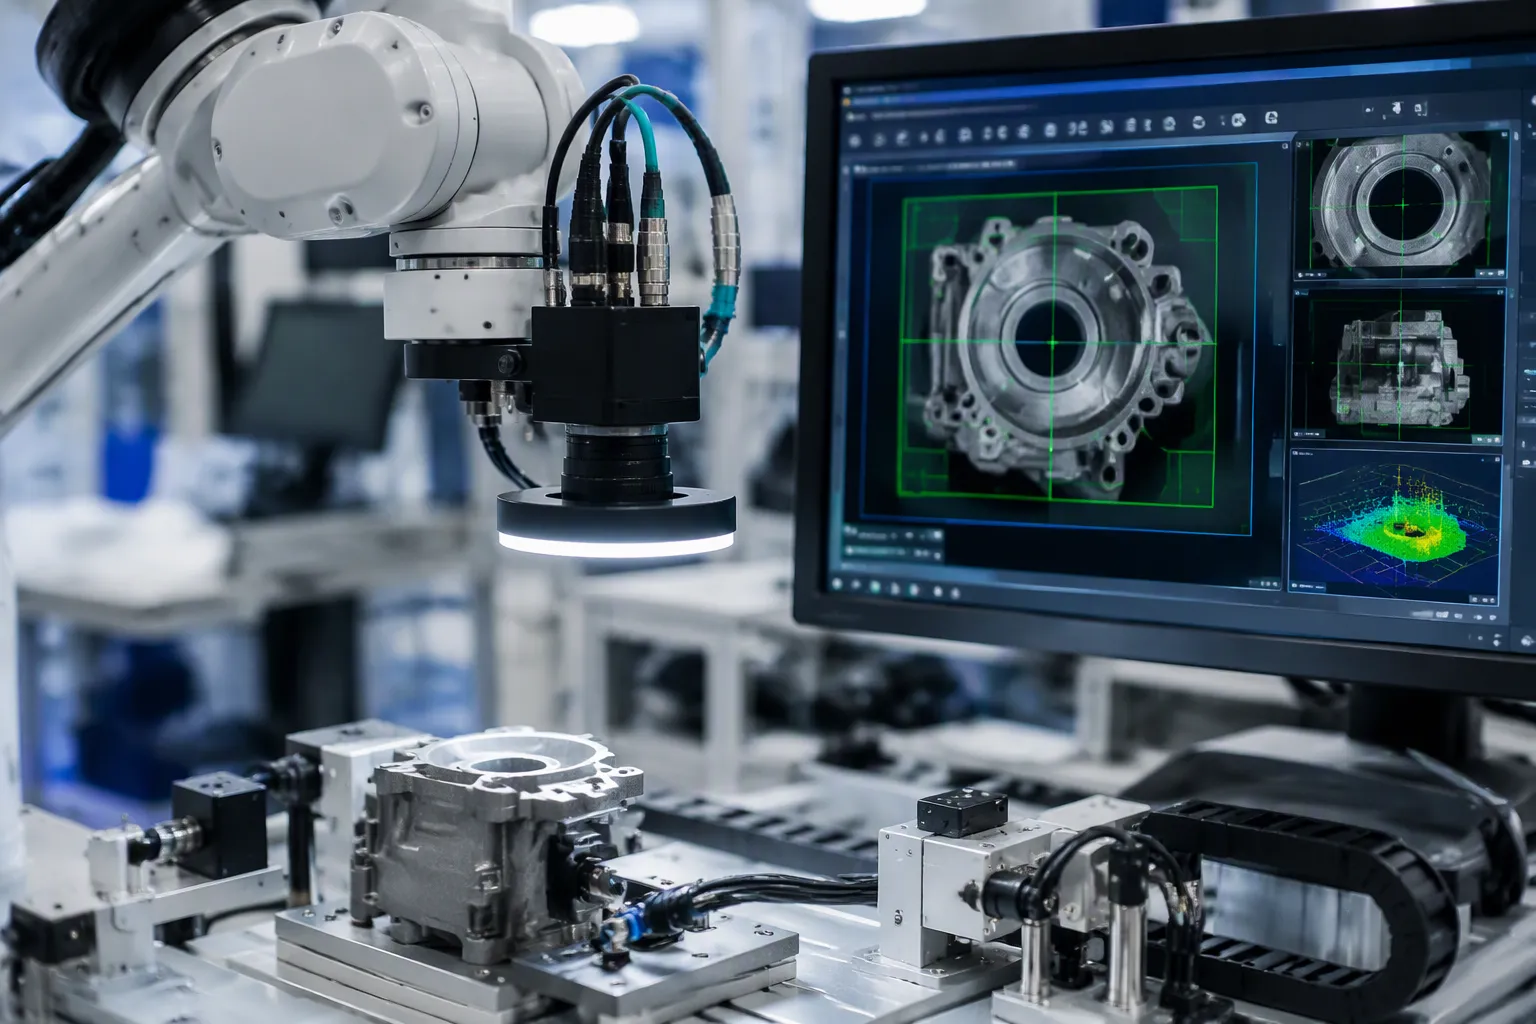
El reconeixement de visió i el treball en equip del braç robòtic funcionen en un bucle tancat. Les càmeres observen l'espai de treball i el canal de percepció troba cada objecte i la seva postura. La servomotorització visual guia el braç en temps real. Les parts principals són la càmera o càmeres, el canal de percepció, l'estimació de la postura, el planificador de moviment i el controlador. Aquest bucle és important per als enginyers de maquinari i els equips de productes electrònics perquè el disseny a nivell de placa decideix el seu èxit. L'elecció de la interfície, la latència, el soroll i els compromisos de fabricació estableixen els límits reals. La recompensa és la precisió del bucle tancat, l'adaptabilitat a les posicions canviants de les peces i la reducció de la fixació. Els analistes valoren aquest mercat en 3.89 milions de dòlars el 2025, amb una taxa de creixement anual composta (CAGR) de l'11.2% del 2027 al 2035. Veureu com la visió artificial, la visió per computador i la integració de la visió connecten el robot i el sistema de visió. Els braços robòtics recompensen el disseny acurat i els braços robòtics castiguen les dreceres.
Sortides de claus
La visió i els braços robòtics treballen junts en bucle: les càmeres detecten objectes i el braç es mou cap a ells.
Trieu les interfícies de la càmera segons la longitud del cable: MIPI CSI-2 per a distàncies curtes, USB3 per a uns quants metres i GigE per a distàncies llargues.
Revisa i ajusta la coordinació ull-mà sovint per aturar la deriva i mantenir la precisió.
Planifica el temps que trigaràs des que la càmera farà la foto fins que es mourà el braç, per evitar retards.
Mantingueu el soroll del motor allunyat dels cables de la càmera perquè la imatge es mantingui nítida.
Fonaments del braç robòtic i control de visió artificial
Sis graus de llibertat i cinemàtica del braç
Un braç robòtic articulat de sis eixos col·loca la seva eina en tres graus de llibertat de translació i tres de rotació. La cinemàtica directa calcula la postura de l'efector final a partir de les variables de l'articulació. Es vinculen les transformades des del marc base fins al marc de l'eina. Segons la convenció de Denavit-Hartenberg, cada articulació té quatre paràmetres: longitud de l'enllaç, gir de l'enllaç, desplaçament de l'enllaç i angle de l'articulació. La multiplicació de les matrius homogènies per articulació dóna la transformació base-eina. El seu bloc superior esquerre de 3×3 és la matriu de rotació, i els tres primers elements de la quarta columna donen el vector de posició.
La cinemàtica inversa va en l'altre sentit. Resol els angles de les articulacions quan es coneix la postura desitjada. Les solucions de forma tancada són rares i existeixen principalment per a braços amb canells esfèrics. Per tant, la majoria de braços robòtics utilitzen iteració numèrica:
Comença amb una conjectura conjunta inicial.
Calcula la postura actual mitjançant la cinemàtica directa.
Calcula l'error de postura.
Actualitzeu les articulacions utilitzant la pseudoinversa jacobiana escalada per una mida de pas.
Repetiu fins que l'error caigui per sota de la tolerància.
El bucle de control de la percepció a l'acció
El bucle es tanca en cinc etapes: captura de fotogrames, detecció, estimació de la postura, planificació i control. La visió artificial proporciona els fotogrames en brut. La visió per computador i el reconeixement de visió converteixen aquests fotogrames en identitats d'objectes i posturas de 6 graus de llibertat. El planificador converteix cada postura en una trajectòria conjunta i el controlador impulsa el braç robòtic al llarg d'aquesta. Cada etapa afegeix retard, de manera que es marquen els fotogrames de temps a la captura i es calcula la latència pressupostària de principi a fi.
La integració de la visió sovint col·loca càmeres integrades directament a l'efector final. Aquesta disposició d'ull a mà elimina els punts cecs prop de la pinça i simplifica el calibratge. Les vistes multicàmera amplien la percepció a tot l'espai de treball 3D, cosa que facilita la manipulació complexa i la manipulació precisa de peces en contenidors desordenats. La mateixa arquitectura s'escala des de robots industrials i col·laboratius fins a cel·les de robòtica col·laborativa, on un segon braç robòtic articulat segueix objectes en moviment. Els dissenyadors de braços robòtics haurien de tractar la col·locació de la càmera com una decisió mecànica, perquè la rigidesa del muntatge afecta la precisió de la postura tant com l'algoritme.
Tècniques de Visió per Computador i Reconeixement d'Objectes

PBVS, IBVS i servei visual híbrid
La servomotorització visual basada en la posició (PBVS) utilitza la visió artificial per trobar on es troba la peça en l'espai 3D. Aleshores, indica al braç robòtic on s'ha de moure en l'espai cartesià. La servomotorització visual basada en imatges (IBVS) salta aquest pas i mou el braç robòtic directament des de les característiques de la imatge. Els esquemes híbrids executen els dos bucles alhora.
Els esquemes híbrids 2 1/2-D equilibren l'estabilitat local de l'IBVS amb la dependència del PBVS de l'estimació precisa de la postura, la calibració i els models d'objectes.
Enfocament
Característiques de robustesa
Complexitat
Híbrid (IBVS + PBVS)
Les nanses presenten oclusió i compensen els errors de postura per odometria o lliscament.
Més amunt: dos bucles per dissenyar i ajustar
IBVS
Depèn de la retroalimentació visual, no de l'odometria interna
Inferior: bucle únic
PBVS
Requereix una estimació precisa de la postura, calibratge i models d'objectes
Inferior: bucle únic
Trieu PBVS quan tingueu un model CAD net i una cel·la ben calibrada. Trieu IBVS quan el calibratge es desviï o la peça no tingui textura. La majoria dels braços robòtics en producció executen un bucle. La majoria dels braços robòtics dels laboratoris de recerca executen dissenys híbrids. Reserveu els dissenys híbrids per a manipulacions complexes, on l'oclusió és habitual. Els braços robòtics que s'enfronten a peces brillants també es beneficien de la retroalimentació addicional.
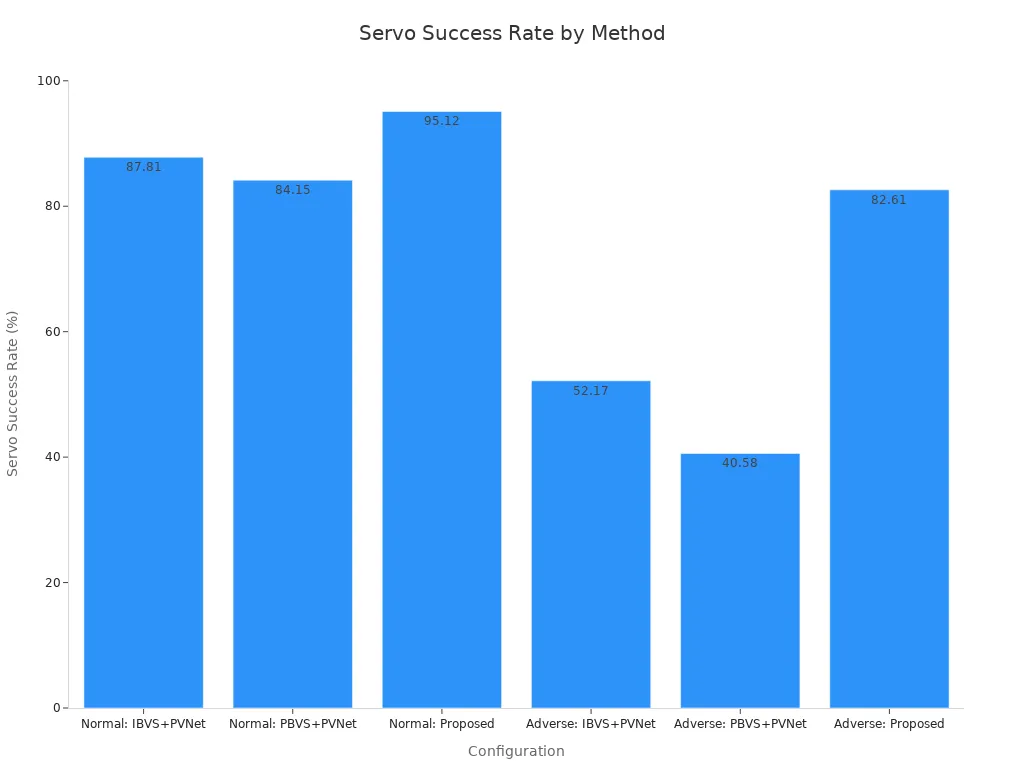
Els assajos publicats sobre objectes sense textura mostren la diferència. Un mètode EKF basat en punts clau va assolir una taxa d'èxit dels servomotors del 95.12% en condicions normals i del 82.61% en condicions adverses. La línia de base IBVS+PVNet va assolir el 87.81% i el 52.17%. La línia de base PBVS+PVNet va assolir el 84.15% i el 40.58%. El mateix mètode va registrar l'error de traducció, l'error de rotació i la relació de longitud de trajectòria més baixos en ambdós escenaris.
Aprenentatge profund per a la detecció i estimació de posicions
L'aprenentatge profund ara fa la major part de la feina de reconeixement d'objectes en les canonades de reconeixement de visió. Els estimadors moderns prediuen l'amplada i l'angle de l'objecte directament. Aquest resultat dóna al braç robòtic una postura d'agafada sense un model CAD.
MegaPose: una cadena de processament de renderització i comparació amb un fort rendiment de zero shot a través d'un refinament de gruixut a fi.
FoundationPose: un marc de treball unificat per a la detecció, el seguiment i l'estimació de la postura en objectes nous.
Tots dos s'executen al conjunt de proves YCB-Video. La font no informa de xifres de precisió per a ells. En un conjunt de dades de prensió de 6-DoF més nou, EfficientPose va arribar al 97.05% i FFB6D va arribar al 98.09%.
model | Precisió reportada |
|---|---|
EfficientPose | 97.05% |
FFB6D | 98.09% |
Punts de referència com el repte BOP van impulsar aquest progrés. Puntuen mètodes amb mètriques geomètriques com ADD i MSSD.
Els models de llenguatge de visió i els IBVS encara són direccions de control emergents. Tracteu-les com a prometedores, no provades. Molts equips combinen la servomoció clàssica amb models d'IA per a la detecció. Aquesta divisió manté el bucle de control predictible. La intel·ligència artificial ajuda més en l'etapa de percepció, on la visió per computador i el reconeixement d'objectes gestionen el desordre. La intel·ligència artificial afegeix menys valor dins del bucle de servomoció actual. Els proveïdors de visió artificial ara envien models d'IA a bord, i les biblioteques de visió per computador cobreixen la resta. Els braços robòtics a les cel·les logístiques encara necessiten una llei de servomoció ràpida i senzilla. El reconeixement de patrons per si sol no tancarà el bucle. Un segon braç robòtic pot rastrejar un objectiu en moviment, i aquesta configuració recompensa la sincronització ajustada per sobre de la mida del model.
Integració de la visió per a braços guiats per visió
Interfícies de càmera, calibratge i coordinació ull-mà
La interfície de càmera que trieu estableix fins on pot arribar la cel·la del braç robòtic i la seva precisió. El MIPI CSI-2 funciona bé per a trajectes curts de placa a placa dins de la carcassa del braç. L'USB3 gestiona uns quants metres amb un cablejat senzill. El GigE arriba molt lluny a través d'una línia de producció, però afegeix fluctuacions de paquets que heu de planificar. Trieu la interfície primer en funció de la longitud del cable i després de la resolució i la velocitat de fotogrames.
Encamina els parells diferencials d'alta velocitat amb simetria. Mantingueu les traces P i N en camins idèntics amb corbes i vies equilibrades. Manteniu l'espaiat constant des del transmissor fins al receptor i feu coincidir les longituds P i N per reduir el biaix. Encamina els parells sobre un pla de terra continu i eviteu plans dividits i retalls de coure. Per a USB 3.0 i enllaços similars, manteniu el biaix entre 25 i 50 ps i manteniu la impedància diferencial a prop de 90 Ω ± 10%. Col·loqueu els condensadors d'acoblament de CA simètricament i preferiu paquets petits com ara 0402.
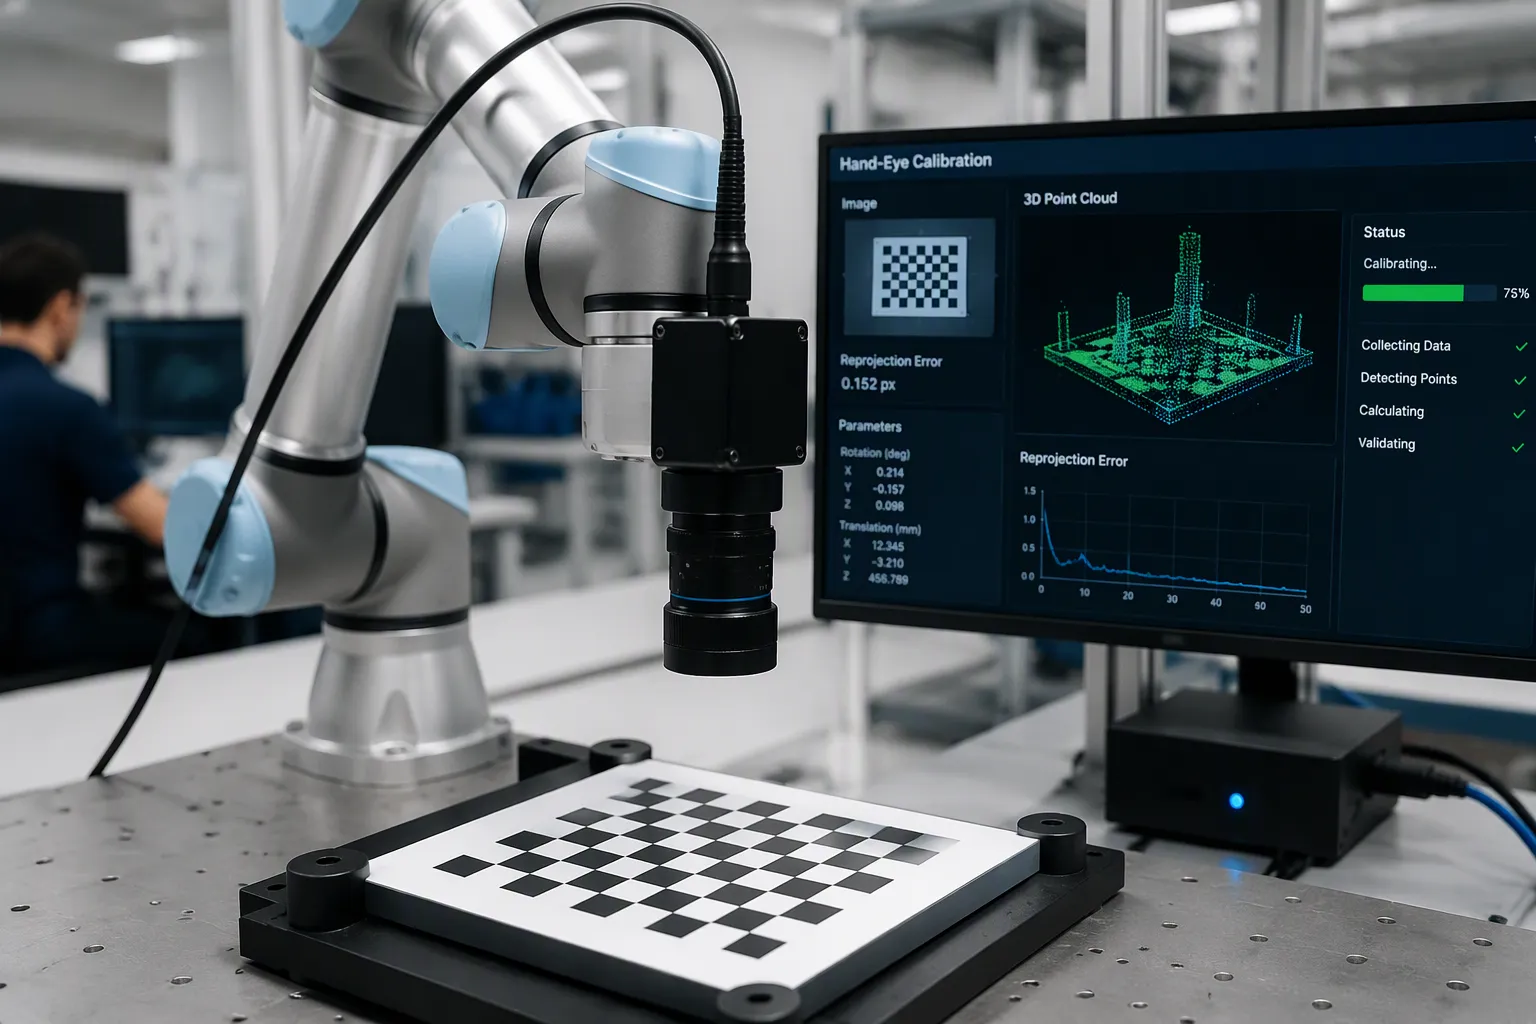
El calibratge ull-mà estima la transformació entre l'efector final i el fotograma de la càmera. La forma estàndard és AX = XB, on A i B són les posicions del braç i la càmera entre els fotogrames i X és la transformació desconeguda. Podeu utilitzar el mètode de la placa de calibratge, que pren almenys deu imatges d'una placa muntada al braç robòtic. El mètode de llista de parells de punts funciona sense una placa a l'objecte de treball. Les rutines de calibratge automàtic ara executen aquests passos amb poca intervenció de l'operador. A continuació es mostren els resultats típics en sis configuracions d'articulació.
Mètric | Traducció | Rotació |
|---|---|---|
VR màxim (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
RV mitjana | 2.548 mm | 0.704 ° |
Desviació mitjana (SD) | 0.930 mm | 0.265 ° |
Valida amb una prova estàtica sobre una taula i una prova dinàmica que registri núvols de punts transformats mitjançant ICP.
Pressupost de latència i aïllament de soroll
Planifiqueu el vostre pressupost de latència des de la captura del fotograma fins al moviment del braç. Afegiu una marca de temps a cada fotograma en la captura i, a continuació, afegiu-hi detecció, estimació de posició, planificació i retard del bus. EtherCAT proporciona un temps determinista per al controlador del braç robòtic.
Paràmetre | Rendiment típic d'EtherCAT |
|---|---|
Temps de cicle (10 servoeixos) | 100–250 µs |
jitter | < 1 µs |
Precisió de sincronització de rellotge distribuït | millor que 100 ns |
Els rellotges distribuïts mantenen cada esclau alineat en el maquinari, de manera que el temps es manté sota la càrrega del programari. El CAN es manté correcte per a eixos més lents en braços robòtics més petits.
Mantingueu el soroll del controlador del motor allunyat de la cadena d'imatges. Connecteu els blindatges dels cables a 360° en ambdós extrems i no feu mai passar un blindatge a través d'un cable de drenatge en espiral. Separeu l'encaminament del senyal i l'alimentació dins del gabinet. Controleu la porta MOSFET alentida i reduïu les àrees del bucle d'alt corrent per reduir les emissions a la font. Aquests passos protegeixen la precisió de la visió artificial durant les tasques de manipulació.
Per a la DFM, confirmeu l'apilament abans de l'enrutament, manteniu la geometria de la traça dins de ±5 mil i acordeu les toleràncies d'impedància amb el vostre fabricant. La integració de la visió artificial té èxit quan el disseny de la placa, el calibratge i el temps reben la mateixa atenció. La integració de la visió falla quan qualsevol d'ells es tracta com una idea de darrer moment. Planifiqueu la integració de la visió amb antelació i els vostres braços robòtics mantindran la precisió al llarg de la línia.
Aplicacions, Reptes i Solucions de Visió Artificial
Casos d'ús del món real en fabricació i logística
Els robots col·laboratius guiats per visió apareixen en cel·les de recollida i col·locació, buidatge de contenidors i cerca d'objectes en una línia de producció. Una càmera 3D pot veure característiques més petites de 5 mm, de manera que un braç robòtic pot netejar un contenidor ple sense agafar la peça equivocada. Els cobots de doble braç segueixen objectes en moviment i les cèl·lules humà-robot passen peces entre una persona i un braç. La integració de la visió té els seus resultats en maneres de mesurar:
La velocitat de preparació supera els 200 articles per hora, amb una precisió superior al 99.9% i una precisió de col·locació propera a ±0.1 mm.
La precisió de la classificació augmenta gairebé entre un 25% i un 30%, i la velocitat de compliment en hora punta augmenta molt.
Les taxes d'error disminueixen i podeu traslladar els treballadors a tasques que aportin més valor.
Aquests resultats donen suport a l'eficiència, la repetibilitat i la seguretat en robots industrials i col·laboratius. Els cobots guiats per visió també admeten el funcionament remot i la recopilació de dades, que alimenten les canonades de dades d'aprenentatge automàtic robòtic. Aquest mateix bucle de recopilació de dades d'IA entrena models d'IA per a manipulacions complexes. És d'esperar que els braços impulsats per IA confiïn en l'aprenentatge per imitació i el funcionament remot abans de gestionar manipulacions complexes pel seu compte.
Modes de fallada comuns i estratègies de mitigació
La latència, la deriva de calibratge, les reflexions, l'oclusió i el soroll del motor que es filtra a la cadena d'imatges causen la majoria dels errors. El reconeixement i la planificació de trajectòries triguen entre 100 i 500 ms per cicle, i només aquest retard trenca els bucles de servo ajustats. Les taxes típiques de fallada de la subjecció industrial són del 2 al 8% per hora, i les taxes de caiguda ordinàries de pick-and-place són del 3 al 5% per hora. Les formes dures augmenten les taxes de caiguda màximes fins al 10-12% per hora, enfront d'un objectiu inferior al 0.1% per hora.
Condició | Efecte sobre la taxa de fracàs |
|---|---|
Vibració superior a 0.5 g o oscil·lació de temperatura superior a 15 °C per cicle | un 200–300% més alt |
Il·luminació inconsistent | Error de profunditat entre un 40 i un 60% més alt |
Hauries de solucionar-ho a nivell de placa. Protegeix la cadena d'imatges, uneix els blindatges a 360° i mantén les línies d'alimentació del motor separades dels rails de la càmera. Afegeix compensació ambiental i manteniment predictiu amb vibració i detecció tèrmica. La visió artificial amb models d'IA prediu fallades d'adherència en temps real. La visió per computador gestiona la detecció i les tasques de manipulació basades en la visió es beneficien del control adaptatiu de la força d'adherència. Mantén les rutines de calibratge programades i tracta la manipulació guiada per visió primer com un problema de temps.
Ara teniu una imatge simple del bucle. Les càmeres capten l'escena, el reconeixement visual converteix els píxels en postures d'objectes i el controlador mou el braç robòtic al llarg d'una trajectòria planificada. La retroalimentació tanca el cercle cada cicle.
Pensa en els teus compromisos aviat. Els servomotors clàssics es mantenen predictibles i barats de comprovar. Els mètodes d'aprenentatge profund et donen adaptabilitat, però costen dades i càlcul. L'abast de la interfície, el pressupost de latència i l'aïllament del soroll s'enfronten entre si, així que estableix les teves prioritats abans del disseny.
Estigueu atents a la servomotorització visual apresa, els models de llenguatge de visió i les càmeres d'esdeveniments. Els cobots guiats per visió es beneficiaran de la teleoperació i la recopilació de dades, i els models d'IA impulsaran encara més la manipulació complexa. La intel·ligència artificial no substituirà el vostre pressupost de temps. Comenceu amb una cel·la calibrada, registreu cada cicle i deixeu que la robòtica col·laborativa creixi a partir d'aquí. Els braços robòtics recompensen la disciplina. Els braços robòtics construïts sobre dades mesurades gestionen la manipulació complexa amb confiança.
FAQ
Quina interfície de càmera hauries de triar per a una cel·la de braç robòtic?
Comença amb la longitud del cable. MIPI CSI-2 s'adapta a trajectes curts de placa a placa dins de la carcassa del braç. USB3 cobreix uns quants metres amb un cablejat senzill. GigE arriba a través d'una línia de producció, però has de planificar la fluctuació dels paquets. Primer adapta la interfície al teu abast i després a la resolució i la velocitat de fotogrames.
Com es manté el soroll del motor fora de la cadena d'imatges?
Connecteu els apantallaments dels cables a 360° pels dos extrems. No feu mai passar un apantallament a través d'un cable de drenatge de tipus pigtail. Separeu l'encaminament del senyal i de l'alimentació dins del gabinet. Alenteu la velocitat de la porta MOSFET i reduïu les àrees del bucle d'alt corrent. Aquests passos protegeixen la precisió de la visió artificial quan un braç robòtic es mou ràpidament a prop de la càmera.
Per què la deriva de calibratge trenca un braç robòtic amb el temps?
Les oscil·lacions tèrmiques i la vibració desplacen la transformació mà-ull. Aleshores, un braç robòtic agafa amb un desplaçament creixent. Mantingueu les rutines de calibratge programades. Afegiu vibració i detecció tèrmica per al manteniment predictiu. Valideu amb una prova de taula estàtica i una prova de núvol de punts dinàmic mitjançant ICP.
Quan hauries de triar el servomotor clàssic en lloc de l'aprenentatge profund?
Trieu la servofunció clàssica quan la cel·la està ben calibrada i la peça té textura. Un braç robòtic executa un bucle predictible i verificable. Trieu l'estimació de posició d'aprenentatge profund per a desordre, objectes nous o peces brillants. Molts equips es divideixen la feina: els models d'IA detecten i una simple llei de servofunció impulsa el braç robòtic.