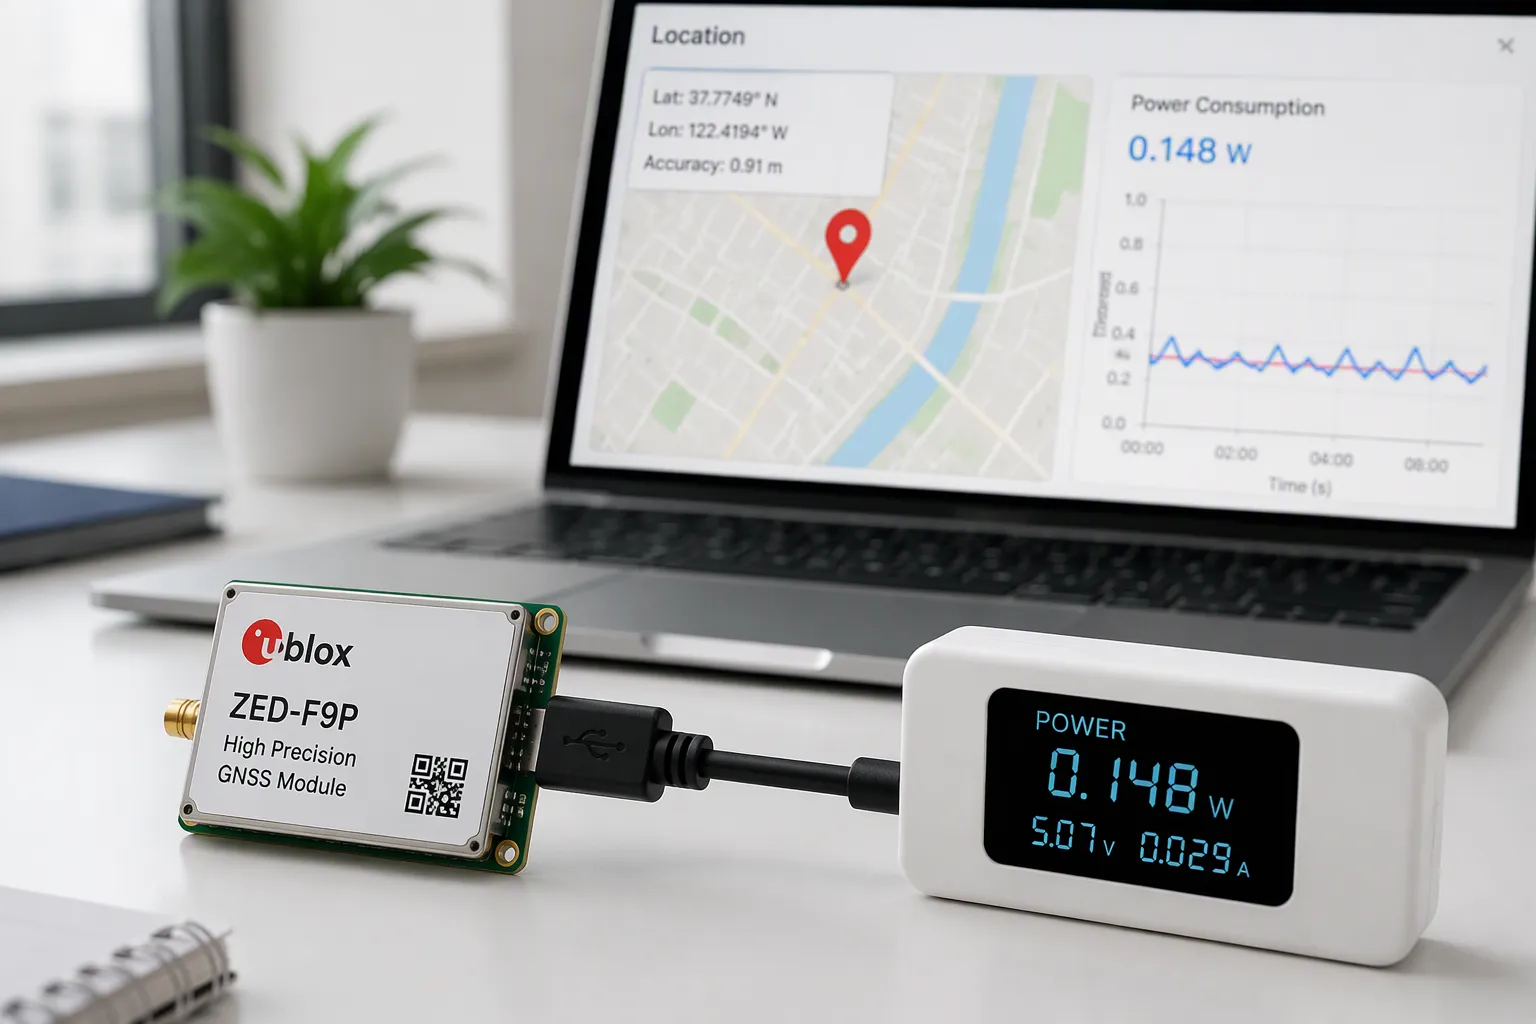
T'enfrontes a un problema d'enginyeria difícil a nivell de placa: has d'aconseguir una precisió de posicionament fiable mantenint-te dins d'un pressupost d'energia estricte. Els rastrejadors, els dispositius portables i els dispositius IoT alimentats per bateria depenen d'aquest equilibri. Un disseny feble esgota la bateria en dies. Un disseny de RF descuidat afegeix metres d'error.
El camí a seguir és pràctic. Primer definiu els objectius de precisió. A continuació, trieu el mòdul GNSS i construïu el front-end de RF. A continuació, ve la configuració d'alimentació del vostre sistema de monitorització i control de posició, seguit del cicle de treball. Finalment, comproveu el vostre treball amb mesures reals i valoreu els compromisos del DFM. Aquesta guia us ofereix regles de disseny de baix consum que podeu utilitzar immediatament, no afirmacions de màrqueting.
Sortides de claus
Primer defineix els teus objectius de precisió i potència. Això t'ajudarà a triar el mòdul, l'antena i la velocitat d'actualització adequats.
Planifiqueu la part frontal de RF amb cura. Mantingueu l'antena neta, utilitzeu un filtre LNA i SAW i eviteu el soroll dels convertidors DC-DC.
Divideix els rails d'alimentació i utilitza la sincronització de potència . Dóna al receptor GNSS el seu propi rail silenciós i desactiva els blocs que no utilitzis.
Feu servir el cicle de treball i l'ajuda inercial. Dormiu la major part del temps, desperteu-vos per fer reparacions i deixeu que els sensors omplin els buits.
Prova-ho al món real. Mesura CN0 i el corrent en cada estat i comprova com funciona a diferents temperatures.
Equilibri entre la precisió del posicionament i el baix consum
Definició d'objectius de precisió
Hauries de triar l'objectiu de precisió abans de triar qualsevol peça. El seguiment a nivell de metre funciona per a seguiments d'actius bàsics. El treball a nivell de centímetre necessita mòduls de classe RTK o PPP, dades de correcció i una configuració acurada del sistema. La topografia, l'agricultura de precisió i el control de màquines pertanyen a aquest segon nivell.
L'objectiu configura la resta del disseny. Una precisió de posicionament més ajustada us empeny cap a antenes de doble banda o multibanda, millors plans de terra i taxes d'actualització més altes. Una velocitat de 5 Hz o 10 Hz ajuda a una plataforma mòbil, però augmenta la càrrega de processament i el consum d'energia. Utilitzeu la taula següent per fer coincidir el vostre nivell amb el maquinari que necessita.
Nivell de precisió | Precisió típica | Necessitats de mòdul/correcció | Implicació de l'antena |
|---|---|---|---|
Nivell de consumidor / comptador | ~1–3 m | Mòdul GNSS estàndard, sense correcció | Antena de banda única (L1) |
Submetre (SBAS) | submetre | Mòdul amb suport SBAS | Monobanda, compatible amb SBAS |
Centímetre (RTK) | ~1–3 cm | Mòdul RTK més entrada de correcció | Antena de doble/tri/quadribanda |
Centímetre (PPP) | ~5–10 cm | Mòdul PPP amb correccions d'òrbita/rellotge | Es recomana multibanda |
Mapeig de pressupostos d'energia
A continuació, es tradueix el cas d'ús en pressupostos actuals. Un receptor GNSS consumeix entre 25 i 40 mA durant l'adquisició activa. Un exemple de rastrejador dorm a uns 2 mA. Es pot enumerar cada estat, mesurar el corrent i la durada al costat de la bateria i, a continuació, calcular el corrent mitjà ponderat: el corrent mitjà és igual a la suma del corrent de cada estat multiplicat per la seva durada, dividit pel temps de cicle total.
Feu els càlculs aviat i sovint. Una estimació treballada mostra que una bateria de 1,000 mAh amb un 80% de capacitat útil dura uns 12.4 dies amb un estat de repòs de 2 mA, una càrrega fixa GPS diària i una ràfega cel·lular. El punt òptim de rendiment, potència i cost canvia amb cada canvi, així que mesureu en lloc de suposar. Els receptors moderns rastregen més constel·lacions a menor potència, i la descàrrega al núvol pot reduir encara més la demanda. Tot i així, només les vostres dades mesurades us indiquen si un sistema de control i monitorització de posició de baix consum compleix el seu objectiu.
Consell: Construeix una taula d'estats abans del disseny. Exposa problemes d'energia mentre els canvis encara són econòmics.
Mòdul GNSS i disseny frontal de RF
Deriva i multicamí de TCXO
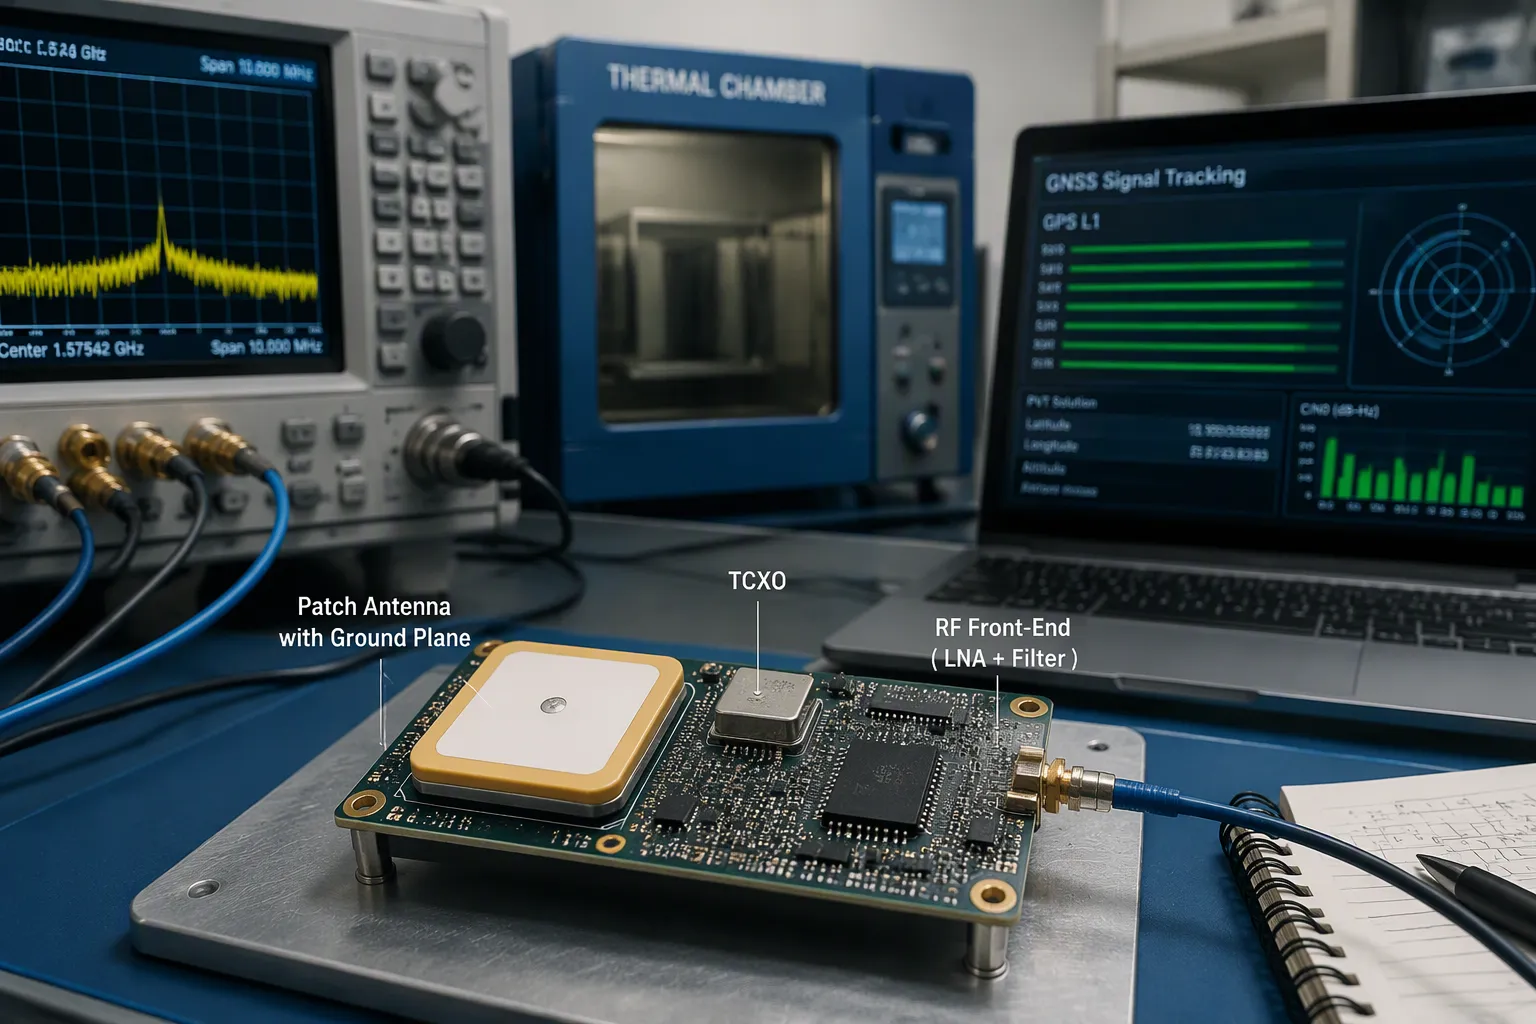
La base de temps del mòdul estableix un límit a la precisió del posicionament. Un TCXO manté la freqüència estable al llarg de la temperatura, de manera que el receptor manté el codi i els bucles de portadora bloquejats. Els oscil·ladors barats tenen una deriva, i aquesta deriva apareix com a error de rang. Trieu un mòdul l'especificació TCXO del qual coincideixi amb el vostre rang de temperatura i, a continuació, comproveu-lo en una cambra tèrmica més tard.
El problema més difícil és el multicamí. A les ciutats, els edificis bloquegen la línia directa amb els satèl·lits. Les còpies reflectides i difractades arriben amb el senyal directe, i el senyal mixt distorsiona el pic de correlació dins del correlador. La mesura de distància comporta un retard i la precisió disminueix. Podeu combatre això en diversos dominis:
Domini de mitigació | Tècniques | Efecte |
|---|---|---|
Bucles de seguiment | Correlació estreta, tecnologia de doble delta | Millorar la robustesa del bucle |
Placa de terra, anell d'estrangulament, antenes polaritzades | Impacte multitrajecte a la vorera | |
Modulació del senyal | BOC contra BPSK | Pic principal més estret, millor abast |
Algorismes | Transformada d'ondetes, filtratge empíric | Supressió basada en dades |
Els xips GNSS de baix cost i baixa potència ofereixen una sensibilitat de bloqueig de senyal feble i una baixa relació senyal-soroll (SNR). Les seves antenes passives de polarització lineal reben senyals de polarització circular, de manera que les observacions són més vulnerables a la multitrajecte. Per a dispositius compactes, la mitigació basada en algoritmes sovint és l'opció més pràctica.
Disseny de LNA, SAW i antena
Col·loca l'antena a la vora exterior de la placa amb una vista a cel obert. La directivitat del GNSS arriba al zenit, de manera que un suport de màstil supera un de soterrat. Mantén l'antena allunyada de fonts de commutació, MCU, transmissors sense fil i connectors USB. Comprova el filtre de pas baix del transmissor i mantén diversos centímetres entre les antenes, perquè els subharmònics no caiguin a la banda del GNSS.
Per a una antena de connexió, proporcioneu un pla de terra suficient directament a sota, generalment de 40 mm quadrats o més segons la fitxa tècnica. Per a una antena de xip, manteniu l'àrea d'espai lliure del fabricant lliure de cablejat, terra i components. Un espai lliure més reduït desplaça la freqüència ressonant i redueix la sensibilitat.
Col·loqueu l' LNA a prop de l' alimentació de l'antena i seguiu-lo amb un filtre SAW per rebutjar l'energia fora de banda. Protegiu la secció RF i apliqueu les normes de manteniment al seu voltant. Dissenyeu la terra del circuit integrat del receptor com un sistema separat de la terra digital sorollosa, unit en un únic punt estel·lar sota el circuit integrat. Utilitzeu CN0 com a mètrica: 40 dB-Hz o superior sota una bona vista del cel indica un disseny sòlid, mentre que 35 dB-Hz o inferior indica un problema.
Soroll i sensibilitat de commutació CC-CC
Els convertidors CC-CC integrats contribueixen directament a la pèrdua de sensibilitat del receptor. Les mesures d'un convertidor CC-CC d'un dispositiu IoT amb una sonda de camp H van mostrar EMI de banda ampla i banda estreta d'1 a 1500 MHz, situant-se entre 20 i 40 dB per sobre del soroll ambiental de fons. Aquest rang cobreix la freqüència GPS de 1575.42 MHz. Acoblat a l'entrada del receptor, aquest EMI provoca una pèrdua de sensibilitat greu.
Mitigueu-ho a nivell de disseny. Utilitzeu un apilament adequat, compartimenteu les seccions de RF, digitals i de conversió de potència, i enruteu els senyals i l'alimentació per minimitzar l'acoblament dispers. Subministreu el circuit integrat del receptor a través d'un LDO amb un PSRR alt, no directament des del commutador, i afegiu desacoblament més un filtre de perles de ferrita. Commuteu els components d'un en un i observeu el CN0 per aïllar la font de soroll. Aquests passos protegeixen la sensibilitat en qualsevol disseny GNSS de baixa potència, inclosos els rastrejadors GPS de baixa potència i els receptors GNSS de baixa potència utilitzats en un sistema de monitorització i control de posició. Un treball frontal acurat ofereix una alta precisió de posicionament sense sacrificar la baixa potència.
Consell: Registreu CN0 durant cada revisió de disseny. Això exposa els problemes de RF abans que arribin al camp.
Arquitectura de potència per a sistemes de control i monitorització de posició de baixa potència
Separació de carrils i portes elèctriques
Hauries de dividir la placa en rails separats abans de canalitzar l'alimentació. Dóna al receptor GNSS el seu propi rail silenciós a través d'un LDO. Alimenta l'MCU, la ràdio i els sensors des d'altres rails. Aquesta separació impedeix que els passos de càrrega digital arribin a l'alimentació del receptor. També et permet apagar els blocs que no necessites.
El control de potència converteix aquesta estructura en un estalvi real. Controla un interruptor de càrrega o un pin d'habilitació del regulador des d'un GPIO de la MCU i utilitza un senyal SLEEP per tallar la ràdio i els sensors entre les correccions. Mantén actiu el domini de reserva del receptor en tot moment. Una MCU de baix consum ajuda aquí, però el disseny del rail i del mode d'alimentació importa més que el número de peça de la MCU. Una MCU barata amb un control de potència net sovint supera una de premium amb un rail compartit.
carril | font | Porta | notes |
|---|---|---|---|
Receptor GNSS | LDO des de la bateria | Senyal de SON | Mantenir actiu el domini de còpia de seguretat |
Nucli MCU | CC-CC o LDO | Modes de repòs | Estat de menor impost |
Ràdio | Interruptor de càrrega | Habilitació de GPIO | Apagat entre ràfegues |
Sensors | Interruptor de càrrega | Habilitació de GPIO | Desperta't en moviment |
Consell: Mesureu el corrent a cada carril, no només a la bateria. Una sola sonda amaga el bloqueig culpable.
Subministrament de reserva i assistència d'efemèrides
El receptor necessita un domini de còpia de seguretat en directe per al seu RTC i les dades d'efemèrides emmagatzemades. Una petita pila de botó o un supercondensador manté aquest domini fins i tot després d'una pèrdua d'alimentació principal. Amb efemèrides i temps vàlids, el receptor omet un inici en fred i arriba a una solució molt més ràpid. Sense això, cada cicle de vigília paga el cost total d'adquisició.
L'assistència d'efemèrides estén aquesta idea. Envieu dades d'òrbita noves al dispositiu a través del vostre enllaç de ràdio, de manera que el receptor no les descarregui mai dels satèl·lits. El temps fins a la primera correcció disminueix dràsticament i el receptor passa menys temps amb el seu corrent d'adquisició de 25–40 mA. Per a un sistema de control i monitorització de posició de baixa potència , aquesta és una de les victòries més econòmiques disponibles.
Nota: Comproveu el consum de corrent de reserva al vostre pressupost de son. Una ruta de reserva amb fuites erosiona el guany.
Adaptació dels modes d'energia a l'aplicació
L'arquitectura d'energia ha de seguir el cas d'ús. Un disseny de monitorització de posició de baix consum per al seguiment d'actius s'activa segons una programació. Un sistema de control i monitorització de posició per a equips de flota es pot activar en moviment. Mapeu cada mode a un estat ferroviari i, a continuació, verifiqueu el corrent mitjà amb el vostre pressupost.
Mantingueu el disseny honest amb les mesures. Registreu el corrent en cada estat i confirmeu que la comporta realment elimina la càrrega. Aquesta disciplina permet una monitorització precisa de la posició sense drenar la cel·la. També protegeix la precisió del control en sistemes que actuen sobre dades de localització, on una caiguda de tensió durant un esdeveniment de control d'alta precisió costa més que l'energia que heu estalviat.
Solucions GPS de cicle de servei i consum ultrabaix

Pressupostos actuals de son i vigília
El cicle de treball és la millor manera d'obtenir solucions GPS de consum ultrabaix. Deixeu que el receptor estigui en repòs la major part del temps i l'activeu el temps suficient per obtenir una localització. El receptor utilitza uns 25-40 mA durant l'adquisició. El rastrejador pot estar en repòs a uns 2 mA. La diferència entre aquests dos estats rau en la durada de la bateria.
Fes una taula d'estats abans d'escriure el firmware. Enumera cada estat, el seu corrent i quant dura. Després, calcula el corrent mitjà per a un cicle complet. El corrent mitjà és igual a la suma del corrent de cada estat multiplicat per la seva durada, dividit pel temps total del cicle. Mantén cada terme en les mateixes unitats i tracta el resultat com una mitjana, no com un pic. Un nombre de pic farà que la teva cel·la sigui massa petita.
Comproveu els càlculs amb un cas real. Una bateria de 1,000 mAh amb un 80% de capacitat útil proporciona 800 mAh de càrrega útil. Un disseny que dorm a 2 mA, s'activa per a una correcció diària i envia una ràfega de ràdio curta dura uns 12.4 dies. Escurceu la finestra de repòs o augmenteu la taxa de correcció, i aquest nombre disminueix ràpidament.
Consell: Mesureu el corrent de destell amb un oscil·loscopi, no amb un multímetre. Els pics d'adquisició són curts i fàcils de passar per alt.
Ajuda inercial i odomètrica
Podeu reduir la freqüència de correccions sense perdre la noció de la posició. Afegiu una unitat de mesura inercial i deixeu que la fusió de sensors porti l'estimació entre les correccions. L'acceleròmetre i el giroscopi segueixen el moviment, i el filtre de fusió combina aquestes dades amb cada actualització del GNSS. Menys correccions signifiquen menys temps en el corrent d'adquisició, de manera que el consum d'energia disminueix.
L'odometria ajuda en plataformes amb rodes. Els moviments de les rodes i els canvis de rumb limiten l'estimació entre les actualitzacions dels satèl·lits. Un vehicle que informa del seu propi moviment necessita menys cicles de estela que un que endevina. Aquest mètode funciona bé per a GPS de baixa potència per a aplicacions de seguiment en carrets, remolcs i equips de flotes.
Mantingueu la configuració pràctica a nivell de placa. Col·loqueu la IMU a prop del centre de la placa i lluny dels subministraments de commutació. Alineeu els seus eixos amb la carcassa per evitar correccions matemàtiques al firmware. Calibreu el biaix a la prova de producció i emmagatzemeu els coeficients a la memòria flash. Un giroscopi a la deriva farà que la vostra estimació es desviï del curs entre les correccions, així que comproveu la deriva del biaix per sobre de la temperatura.
Nota: L'ajuda redueix la taxa de correcció, no la qualitat de la correcció. Mantingueu prou actualitzacions GNSS per limitar la deriva inercial.
Matemàtiques de potència mitjana i programació de despertador
Planifiqueu les activacions al voltant del cas d'ús, no d'un temporitzador fix. Un sistema de monitorització i control de posició de baix consum per a actius es pot activar segons una programació. Un sistema de monitorització i control de posició per a equips en moviment es pot activar amb moviment. Les activacions activades per moviment sovint superen les activacions temporitzades en corrent mitjà.
Feu coincidir la programació amb la correcció que necessiteu. Un inici en fred costa molt més que un inici en calent amb efemèrides vàlides. Mantingueu actiu el domini de còpia de seguretat i envieu dades d'assistència a través del vostre enllaç de ràdio. El temps fins a la primera correcció disminueix i el receptor passa menys temps al corrent d'adquisició.
Equilibri la taxa de correcció amb la precisió del control. Un sistema que actua in situ necessita una correcció nova abans de cada acció. Un sistema que només registra la posició pot acceptar dades més antigues. Establiu l'interval de despertador a partir d'aquest requisit i, a continuació, comproveu el corrent mitjà en funció del vostre pressupost. Aquest hàbit manté honest un disseny de monitorització de posició de baix consum i protegeix els esdeveniments de control d'alta precisió de les dades obsoletes. Una programació acurada ofereix un baix consum sense renunciar a la precisió.
Validació, deriva tèrmica i compromisos entre DFM
Mètodes de proves del món real
Hauries de provar la precisió i la potència al món real, no només a la taula de proves. Camina o condueix per una ruta coneguda i registra les correccions contra una referència mesurada. Registra el CN0 al mateix temps. Una lectura de 40 dB-Hz o superior sota una bona vista del cel confirma un disseny sòlid. Una lectura de 35 dB-Hz o inferior indica un problema de RF.
La deriva tèrmica necessita la seva pròpia prova. Escalfeu la placa en una cambra i observeu la sortida TCXO i l'error de correcció junts. La deriva de freqüència es mostra com un error de rang, de manera que una placa freda i una placa calenta poden informar de posicions diferents. Registreu el corrent en cada estat durant la mateixa execució. El corrent d'adquisició se situa al voltant dels 25–40 mA, i un pic curt és fàcil de passar per alt en un multímetre.
Consell: Repeteix cada prova en almenys dues unitats. La dispersió entre unitats et diu més que un sol tauler perfecte.
DFM i restriccions de fabricació
El disseny ha de sobreviure a la fabricació i al muntatge. Mantingueu junts l'entrada del receptor, l'alimentació, la xarxa d'adaptació i la interfície de l'antena. Aïlleu-los dels rellotges, els nodes de commutació i els connectors d'alt corrent. La separació física per si sola falla quan es trenquen els camins de retorn, així que conserveu el pla de referència.
Compromis de fabricació | |
|---|---|
Partició de zones de RF | Mantingueu l'entrada del receptor i l'alimentació de l'antena aïllades de les fonts de soroll |
Apilament i plans de referència | Preservar la impedància controlada i els camins de retorn continus |
Selecció de materials | Seguiu el conjunt publicat, no una etiqueta GPS genèrica. |
Estructures Via i HDI | Afegiu només on l'enrutament ho requereixi; augmenta el cost |
Restriccions de substitució | Marca els filtres i les peces coincidents com a no substituïbles |
Indiqueu els objectius d'impedància i la geometria de traça per a les fonts de RF a les dades publicades. Seguiu el disseny de referència del mòdul per a la col·locació del cristall i del TCXO. Planifiqueu les tanques de blindatge i els punts de prova abans de congelar l'encaminament. L'AOI només confirma el muntatge visible, així que programeu una prova de RF funcional per separat.
Itera amb dades mesurades. Una revisió de la llista de materials o un accessori afegit canvia el cost i el calendari, així que sospesa cada inconvenient respecte als resultats de les proves. Una validació acurada protegeix la precisió del posicionament i la precisió del control en qualsevol sistema de monitorització i control de posició. També manté un sistema de monitorització i control de posició fiable en funció de la temperatura i el volum. Aquests hàbits de disseny GNSS donen els seus fruits sobre el terreny, i cada placa GNSS que construeixis se'n beneficiarà.
Comença amb una precisió i uns objectius de potència clars. Dissenya el front-end de RF i el pla de terra amb cura. Divideix els rails, utilitza la regulació de potència i combina el cicle de treball amb l'ajuda inercial. Després, comprova-ho tot amb mesures reals. Aquests passos converteixen un sistema de control i monitorització de posició de baix consum en un producte fiable.
La precisió i el baix consum poden funcionar conjuntament. Les decisions a nivell de junta en conjunt, no una sola part intel·ligent, marquen la diferència. Tu controles el soroll, els rails i el programa de despertador. Cada opció és compatible amb les altres.
Les tendències de xips i algoritmes us ajudaran encara més:
El GNSS assistit, l'RTK i la fusió de sensors amplien el que poden fer els mòduls de baix consum.
La correcció de senyals basada en IA i la computació perimetral milloren la localització en temps real.
La fusió GNSS més IMU reforça la precisió i la resistència del senyal.
Seguirà un disseny de RF més ajustat i compatible amb DFM. Continueu mesurant, continueu iterant i la vostra propera placa GNSS tindrà un millor rendiment que l'anterior.
FAQ
Com puc triar un objectiu de precisió abans de triar les peces?
Comença pel cas d'ús, no pel full de dades. El seguiment a nivell de mesurador és adequat per als rastrejadors d'actius bàsics. El treball en centímetres necessita mòduls RTK o PPP, dades de correcció i antenes multibanda. Primer defineix el nivell. Després, deixa que sigui ell qui controli les teves opcions de mòdul, antena i velocitat d'actualització.
Per què el meu receptor perd sensibilitat quan funciona el convertidor CC-CC?
El soroll s'acobla a l'entrada del receptor i es desactiva. Les mesures mostren que l'EMI del convertidor es troba molt per sobre del soroll ambiental de fons a la banda que cobreix els 1575.42 MHz. Hauries d'alimentar el receptor a través d'un LDO d'alt PSRR, afegir desacoblament i una perla de ferrita, i alternar els blocs d'un en un mentre observes el CN0.
Quin subministrament de reserva necessita el receptor entre les reparacions?
Mantingueu actiu el domini de còpia de seguretat per a l'RTC i les efemèrides emmagatzemades. Una petita pila de botó o un supercondensador manté aquest domini durant la pèrdua d'alimentació principal. Les efemèrides i el temps vàlids permeten que el receptor ometi un inici en fred, de manera que el temps fins a la primera correcció disminueix i el corrent d'adquisició dura menys temps.
Com puc saber si els meus càlculs del cicle de treball són correctes?
Primer, construeix una taula d'estats. Enumera cada estat, el seu corrent i la seva durada. El corrent d'adquisició se situa al voltant dels 25–40 mA, i el temps de repòs pot estar al voltant dels 2 mA. Després, mesura cada rail amb un oscil·loscopi, no amb un multímetre. Els pics d'adquisició curts són fàcils de passar per alt, i un pic perdut redueix la mida de la cel·la.
Consell: Repeteix totes les proves de precisió i potència en almenys dues unitats. La dispersió entre unitats et diu que hi ha més d'un tauler perfecte.
Un sistema de control i monitorització de posició sòlid prové de dades mesurades, no de suposicions. Compareu el CN0 amb els vostres objectius, confirmeu que cada carril realment s'encalla i registreu el corrent en cada estat. Cada decisió de disseny del GNSS es basa en proves que podeu defensar en una revisió del disseny.