Obteniu una conversió de potència d'alta eficiència i una regulació constant a partir d'un hàbit: feu coincidir cada elecció de disseny amb la càrrega real, la ruta tèrmica real i la placa real que podeu construir. Dos objectius guien la vostra feina. Voleu la màxima eficiència de conversió de potència que pugueu assolir. També necessiteu que la tensió de sortida es mantingui plana quan la càrrega es mou. Aquests objectius s'oposen entre si. Més eficiència sovint significa més commutació, i més commutació pot pertorbar la sortida. La vostra feina és equilibrar-los amb dades, no amb conjectures. Els bons sistemes de conversió de potència provenen d'eleccions acurades en cada etapa. Cada guany d'eficiència i cada punt de regulació depèn d'aquest equilibri.
Sortides de claus
Trieu el tipus de convertidor adequat per a les vostres necessitats: el buck redueix el voltatge, el boost l'augmenta i el buck-boost gestiona les entrades que canvien.
Feu servir un regulador de commutació en lloc d'un de lineal quan la pèrdua de potència sigui superior a 2 watts. Això estalvia energia i redueix la calor.
Dissenyeu el vostre bucle de control per tenir almenys 60 graus de marge de fase. Això ajuda a mantenir la tensió de sortida estable quan canvia la càrrega.
Trieu peces com ara inductors i MOSFETs ponderant els compromisos , com ara la resistència i la càrrega de la porta, per a la vostra freqüència de commutació.
Prova el teu disseny acuradament amb mesures exactes. Això garanteix que els objectius d'eficiència i regulació es mantinguin en la producció.
Selecció de la topologia de conversió de potència
Compromisos Buck, Boost i Buck-Boost
Comença a triar una topologia amb tres entrades: perfil de càrrega, relació de tensió d'entrada-sortida i necessitats d'aïllament. Un regulador funciona millor quan VIN és igual a VOUT, i perd eficiència a mesura que aquesta relació augmenta. Amb una entrada que es mou entre 36 i 60 V, un bus de 48 V és el millor, perquè transporta 4 vegades menys corrent que 12 V i redueix les pèrdues PDN en aproximadament 16 vegades. Aquesta entrada pot baixar per sota dels 48 V, de manera que aquesta etapa ha de ser un buck-boost.
topologia | Relació de voltatge | Aïllament | Millor ajust |
|---|---|---|---|
dòlar | Esglaons cap avall | no | Carrils simples i de baix cost; el corrent d'entrada discontinu augmenta l'EMI |
Estímul | steps up | no | Corrent CCM continu; s'adapta a la correcció del factor de potència activa |
augment de diners | Esglaons amunt o avall | no | Sistemes alimentats per bateria amb entrada a la deriva |
Els convertidors Buck són l'opció més senzilla i econòmica, i aconsegueixen una alta eficiència a alta potència. Les etapes elevadores consumeixen corrent continu en CCM, cosa que les fa ideals per a la correcció del factor de potència actiu. Les etapes Buck-boost gestionen una entrada canviant, però inverteixen la sortida i el seu interruptor no té referència de terra. Quan l'eficiència i la flexibilitat importen, els convertidors CC-CC substitueixen els reguladors lineals. Els convertidors regulats aïllats aconsegueixen una alta eficiència en un espai reduït.
Conceptes bàsics de la rectificació síncrona
Hauries de canviar el díode de roda lliure per un MOSFET per reduir les pèrdues de conducció en rails de baixa tensió i alta corrent. El díode deixa caure una tensió directa fixa a qualsevol corrent. Un MOSFET deixa caure el corrent per RDS (activat), de manera que la pèrdua disminueix a mesura que connectes dispositius en paral·lel o tries una peça de menor resistència. Aquest canvi sovint decideix si un convertidor de potència compleix el seu objectiu d'eficiència.
Topologies aïllades i quan les necessiteu
Trieu una topologia aïllada quan la seguretat o la separació de terra ho requereixi. El flyback és l'opció aïllada més senzilla a baixa potència, però té un rendiment deficient per sobre d'uns 10 A. Un convertidor directe afegeix un inductor de sortida i gestiona millor els corrents de sortida elevats. Les topologies avançades de convertidors de potència, incloses les etapes reductores-elevadores de dos commutadors, augmenten l'eficiència a costa d'una major complexitat.
Nota: Una regulació deficient sol significar pèrdues més elevades, per tant, tracteu una deriva de la tensió de sortida com un avís d'eficiència.
Eficiència de conversió de potència i mecanismes de pèrdues
Pèrdues de commutació vs. pèrdues lineals
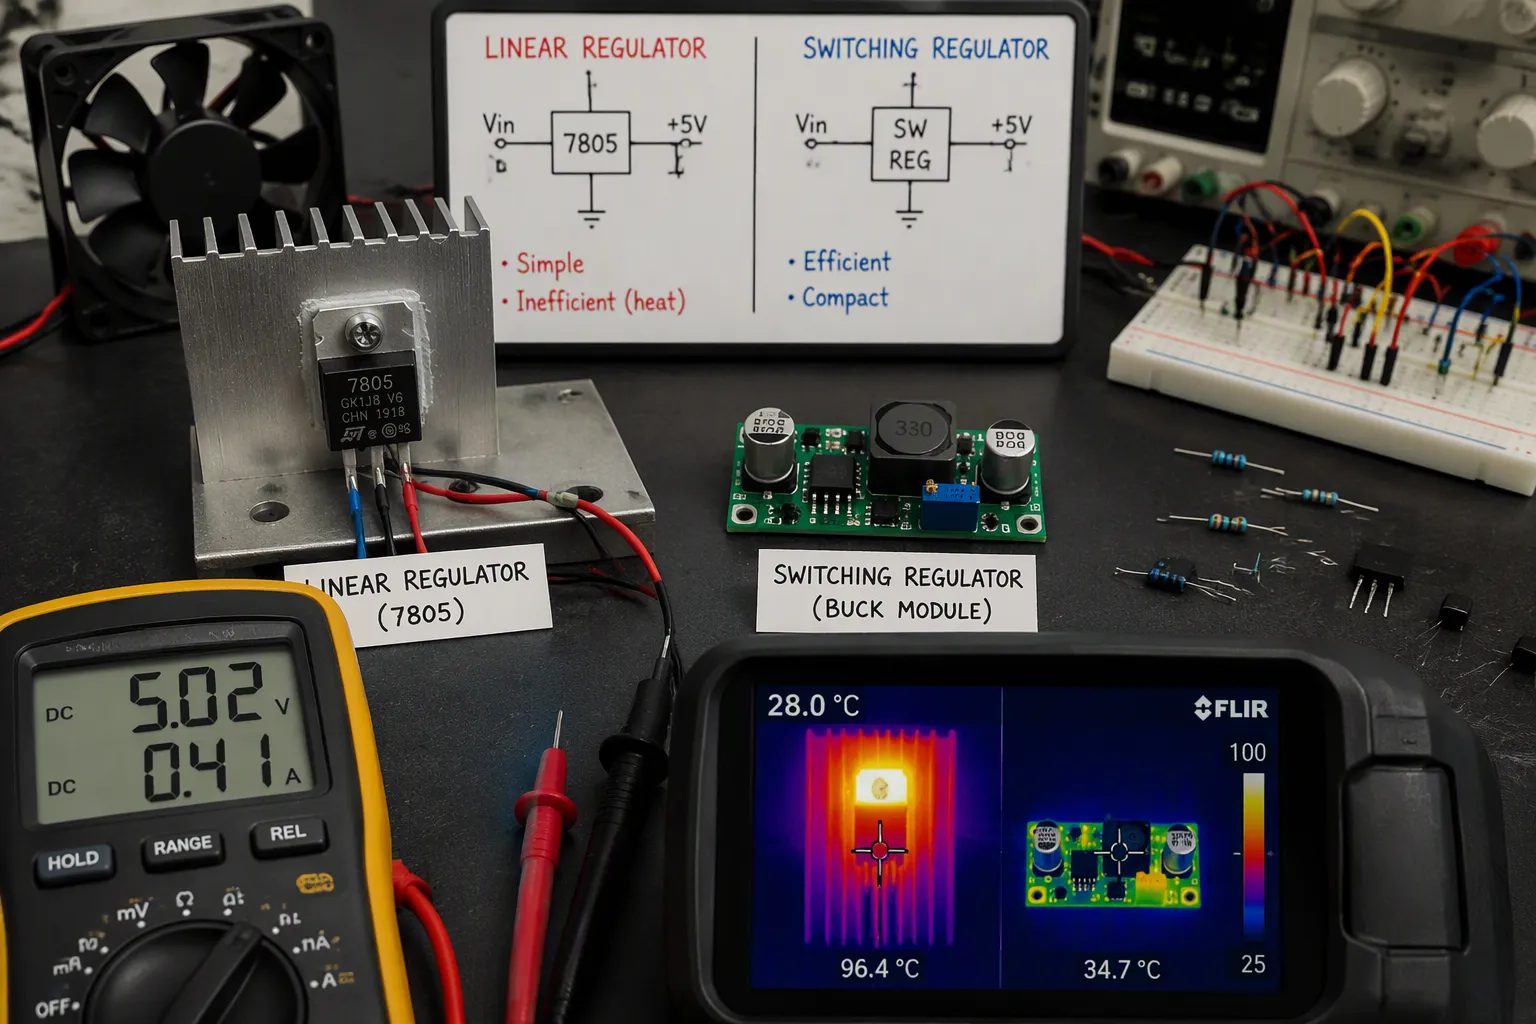
Un regulador lineal manté la seva sortida constant disminuint el voltatge addicional entre l'entrada i la sortida. El corrent de càrrega flueix tant a través de la càrrega com del regulador. Per tant, la potència malgastada és igual a la caiguda de voltatge multiplicada pel corrent de sortida. En un regulador de cotxe comú de 5 V alimentat des d'un sistema de càrrega de 14.3 V, la caiguda és de 9.3 V. A 1.0 A, la càrrega obté 5 W mentre que el regulador crema 9.3 W, cosa que dóna una eficiència de només un 35%. Els elements de commutació eviten aquest malbaratament. Tallen l'entrada i emmagatzemen energia en un inductor, de manera que només perden una petita part de la potència subministrada. És per això que les fonts d'alimentació de mode commutador aconsegueixen una alta eficiència on les peces lineals no poden.
Paràmetre | Regulador lineal | Regulador de commutació |
|---|---|---|
Eficiència | Baix (30–60% quan el VIN és molt superior al VOUT) | Alt (80-95%) |
Estrès tèrmic | Alt per a VIN-VOUT gran o corrent alt | Baix per a la mateixa càrrega |
Corrent de càrrega típic | Fins a 500 mA | D'1 A a 10 A i més enllà |
Hauries de tractar la regla dels 2 W com un llindar pràctic. Calcula la pèrdua com a (VIN − VOUT) × IOUT. Si el resultat és superior a 2 W, tria un regulador de commutació . Si es manté a 2 W o per sota, una peça lineal pot funcionar amb un dissipador de calor adequat. Subministrar 5 V a 2 A des de 12 V amb un regulador lineal malgasta 14 W, cosa que no és pràctic. Una etapa de commutació amb una eficiència del 90% malgasta prop d'1 W per a la mateixa feina.
Un 7805 que funciona a 12V a 500mA genera més de 3.5W de calor. Aquesta part necessita un dissipador de calor o un millor disseny tèrmic de PCB.
Desglossament de pèrdues en tot el rang de càrrega
Quatre termes de pèrdua configuren l'eficiència de la conversió de potència, i cadascun s'escala de manera diferent. La pèrdua de conducció augmenta amb el quadrat del corrent de càrrega, de manera que domina a càrregues elevades. La pèrdua de commutació es manté aproximadament proporcional a la freqüència i al voltatge del bus, i domina a càrregues lleugeres. La pèrdua de l'accionament de la porta s'escala amb la freqüència i la càrrega de la porta. La pèrdua en repòs es manté fixa, de manera que és més important quan el corrent de sortida és petit. Els dissenys avançats han demostrat una eficiència màxima de més del 99.1% combinant innovacions en components, topologia i control.
Modes d'eficiència de càrrega lleugera
Sota PWM de freqüència fixa, el recompte de commutacions es manté constant, de manera que l'autoconsum es manté constant i l'eficiència disminueix a baix corrent. Els modes de càrrega lleugera solucionen això. El control de ràfegues, salts i PFM allarguen el període i redueixen el nombre d'esdeveniments de commutació per unitat de temps. Amb una càrrega d'1 mA, el PWM forçat només proporciona una eficiència d'aproximadament un 8%, mentre que el PFM arriba aproximadament al 84%. El PFM també elimina la pèrdua d'activació del costat alt i redueix la pèrdua de control de porta i de temps mort. La detecció de creuament per zero afegeix un altre guany desactivant el FET del costat baix quan el corrent de l'inductor es torna negatiu.
Consell: PFM comporta una freqüència variable, una ondulació més alta i possible soroll audible. Comproveu el comportament de les EMI abans de fer el compromès.
Disseny de regulació de voltatge i bucle de control
Compensació i estabilitat de retroalimentació
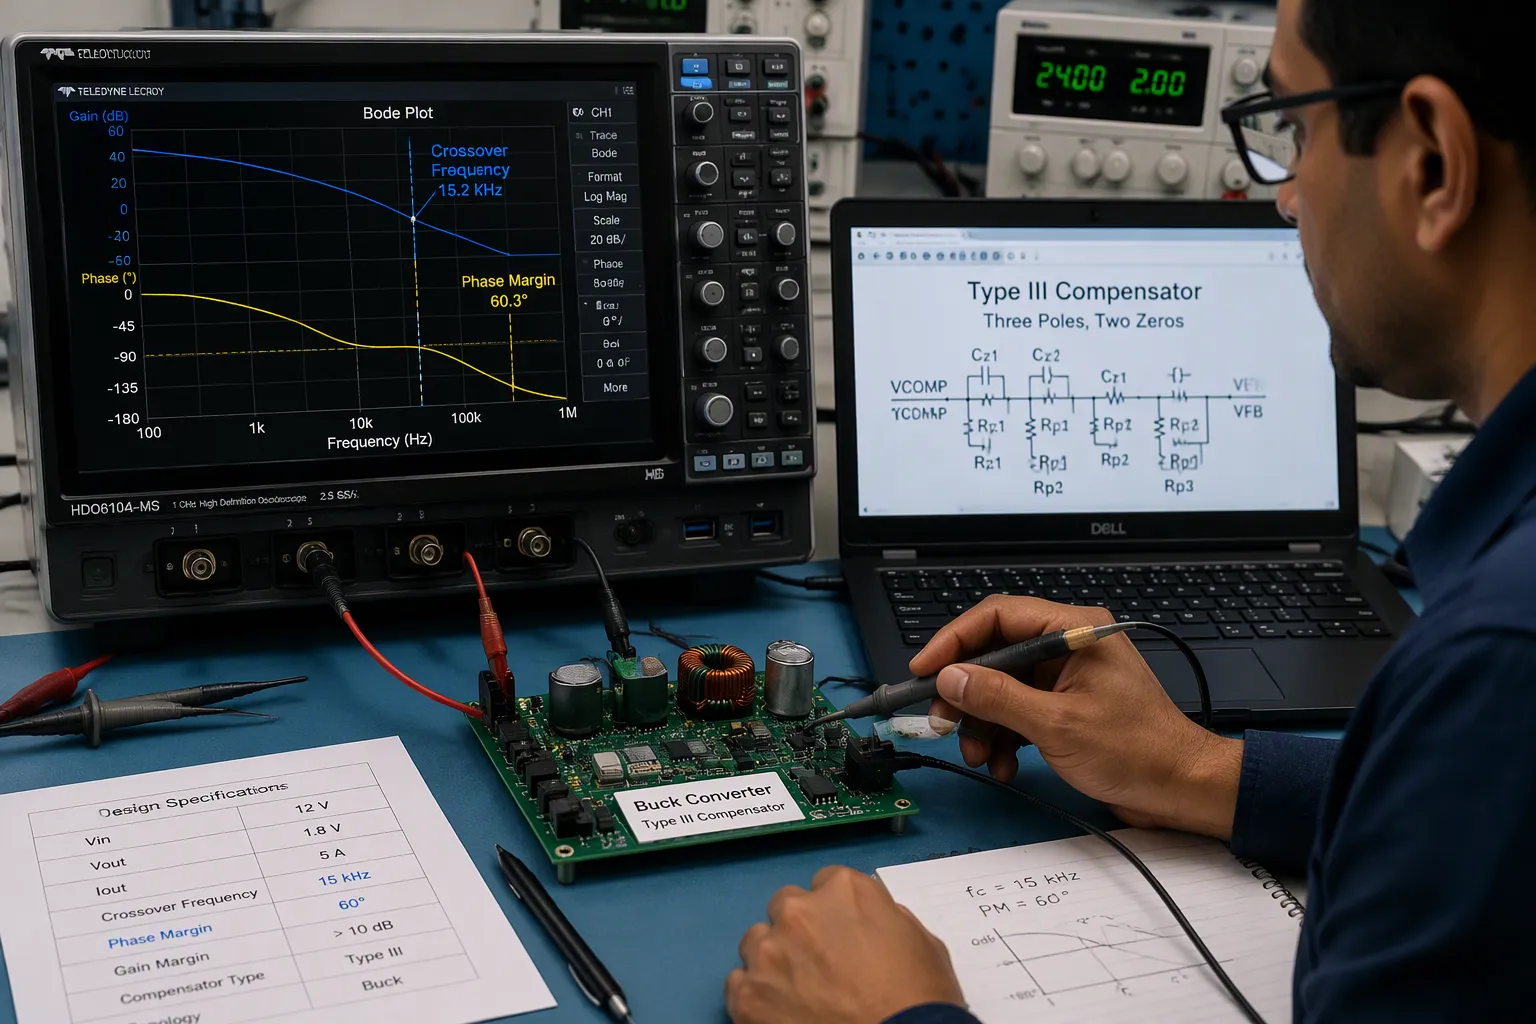
Penseu en el bucle de control com la part del disseny del convertidor CC/CC que decideix si la sortida es manté estable o oscil·la. Una etapa buck, boost o buck-boost necessiten les mateixes tres tasques del compensador. Primer, un guany alt a CC funciona com un integrador. Augmenta qualsevol error estable fins que el cicle de treball el corregeix. Sense aquest integrador, el control només proporcional deixa un error d'estat estable. Segon, dos zeros prop de la ressonància LC eleven la fase al creuament. Tercer, dos pols d'alta freqüència tallen el guany per sobre del creuament. Impedeixen que l'ondulació de commutació i el soroll injectat canviïn el cicle de treball.
Un compensador de tipus III (tres pols, dos zeros) proporciona les tres coses. La taula següent mostra un exemple de buck treballat.
Consideració | Valor / Col·locació | Propòsit |
|---|---|---|
Freqüència de creuament | 15 kHz (aproximadament fsw/10) | Resposta transitòria ràpida dins de la validesa del model promediat |
Objectiu de marge de fase | ≥ 55° (el disseny aconsegueix 60°) | Transitori net, marge per a la variació de part |
Objectiu de marge de guany | ≥ 12 dB | Marge contra els retards de fase parasitària |
Zeros compensadors | 3.2 kHz i 6.2 kHz | Recuperar uns 38° de fase al creuament |
Pals compensadors | 75 kHz i 145 kHz | Guany de baixada; atenua l'ondulació i el soroll |
Pendent de guany de bucle a 0 dB | −20 dB/dècada | Estabilitat de creuament únic |
Els conjunts de marge de fase sobrepassen directament. A uns 65° es veu aproximadament un 5% de sobrepassament i establiment en un parell de cicles. A 45°, el sobrepassament puja fins a uns 20% amb un so moderat. A 25° arriba a uns 50% amb un so llarg. Hauries d'apuntar a 60° i mai baixar dels 45°, perquè el marge addicional absorbeix la deriva de la temperatura, l'edat i la variació de fabricació.
Un bucle que mesura 60° de marge de fase al banc de proves encara pot oscil·lar un cop afegiu un filtre d'entrada. El filtre i el convertidor interactuen a través de la impedància, no a través del bucle que acabeu de compensar. Aquesta fallada es manifesta a la ressonància del filtre (vegeu el criteri d'estabilitat de Middlebrook).
Resposta transitòria i teledetecció
Els passos de càrrega ràpids, com ara de 10 mA a 500 mA en nanosegons, necessiten un ample de banda de bucle elevat, un amplificador d'error ràpid i un marge de fase fort a través de la càrrega i la capacitància de sortida. Hauríeu de triar MLCC de baixa ESR per a la sortida. Una compensació massa agressiva comporta risc d'inestabilitat; massa lenta provoca sobreoscil·lació i suboscil·lació. Augmentar la capacitància de sortida millora el comportament transitori però costa superfície de la placa i temps d'arrencada. Una tècnica augmenta la freqüència de guany unitari amb un petit OTA de corrent constant que impulsa un node d'alta impedància, cosa que amplia l'ample de banda mentre que les condicions de càrrega amb prou feines afecten l'estabilitat.
Per a una sortida regulada per línia i càrrega a través de pistes llargues, afegiu teledetecció. Un parell de sensors dedicat es connecta directament als terminals de càrrega en una connexió Kelvin, separant la detecció de voltatge del camí d'alt corrent. Aquestes línies només transporten un petit corrent de polarització, de manera que la seva pròpia caiguda d'IR és insignificant. El bucle de retroalimentació compara el voltatge detectat amb la seva referència interna i augmenta la sortida fins que la càrrega veu el punt de consigna. Això corregeix la resistència de la pista, el cable i el connector, proporcionant una regulació precisa i una font d'alimentació estable fins i tot sota demanda dinàmica.
Consell: Dirigiu les línies de detecció com un parell diferencial ajustat lluny dels nodes de commutació. Una línia de detecció sorollosa corromp la regulació del voltatge de sortida més del que pot solucionar qualsevol ajust del compensador.
Selecció de components per a l'eficiència general
Inductors, condensadors i MOSFETs
Heu de triar la mida de l'inductor comprovant tres límits alhora. Trieu la inductància nominal a partir del factor d'ondulació en el pitjor dels casos d'entrada i càrrega lleugera, i després arrodoneu al valor estàndard més proper. Comproveu el corrent de saturació amb una caiguda del 30% respecte al corrent màxim i manteniu un marge del 20-30%. Assegureu-vos que el corrent nominal cobreixi el valor RMS i llegiu les corbes de polarització de CC i d'augment de temperatura abans de decidir.
L'elecció del condensador de sortida normalment segueix el pas de càrrega, no l'ondulació. Una caiguda transitòria del 3% pot necessitar molta més capacitança que un pressupost d'ondulació de l'1%. Comproveu l'ESR, el corrent d'ondulació RMS i la mida del paquet junts.
La selecció de MOSFET és un equilibri , no una cursa pel RDS(on) més baix. La càrrega de la porta creix amb la mida del dau, de manera que una peça de baixa resistència sovint té un Qg alt i alenteix la commutació. Pondereu l'RDS(on) contra el Qg i la càrrega de Miller a la vostra freqüència objectiu.
Elecció del dispositiu | força | Compensació |
|---|---|---|
MOSFET de baix RDS (activat) | Baixa pèrdua de conducció | Qg alt, vores més lentes |
MOSFET de baixa Qg | Canvi ràpid | Pèrdua de conducció més alta |
Controladors i controladors de porta
Una tensió de control de porta més alta, com ara +15V/-5V, garanteix que la porta s'encengui sòlidament i protegeixi l'òxid de la porta. També necessita una regulació més estricta de l'alimentació del controlador. El control actiu de la porta configura dI/dt i dV/dt per reduir les pèrdues de commutació i mantenir les EMI sota control, però costa amplada de banda de detecció i afegeix complexitat.
Vigileu el bucle de la porta. La inductància paràsita provoca timbre i activació falsa, cosa que augmenta les pèrdues. Mantingueu les pistes curtes, utilitzeu una font Kelvin i col·loqueu el desacoblament a prop del controlador.
Consell: La pèrdua de càrrega de la porta és petita en comparació amb la potència nominal, però escalfa el controlador i l'Rg extern. Doneu marge tèrmic a aquestes peces.
Inductors integrats en paquets per a reguladors integrats
Els inductors de nucli magnètic integrats en paquets són una nova opció per als reguladors de tensió integrats buck. Les illes de nucli compartit fortament acoblades augmenten la densitat d'inductància a 250 nH/mm² i la densitat de corrent a 10 A/mm². En un convertidor de 10 mòduls a 40 A, les matrius acoblades van obtenir una eficiència mitjana del 5.65% respecte a les línies de base desacoblades, amb els millors mòduls arribant a l'11.04%.
Això és important per a la conversió de potència d'alta eficiència en rails d'alta reducció, com ara de 12 V a 1 V. La incorporació de components passius al paquet augmenta l'eficiència on l'àrea de la placa és petita. Tracteu aquestes peces com una palanca de disseny per a sistemes de conversió de potència que necessiten un subministrament compacte i d'alta eficiència.
Compromisos d'eficiència, mida i EMI
Freqüència de commutació i gestió tèrmica
Primer tries la freqüència de commutació, perquè afecta totes les altres opcions. Una freqüència més alta fa que els inductors, condensadors i filtres siguin més petits i augmenta la densitat de potència. Aquest mateix canvi afegeix més esdeveniments de commutació cada segon, de manera que les pèrdues augmenten i l'eficiència pot disminuir quan el disseny tèrmic és feble. Uns valors dv/dt i di/dt més nítids també augmenten el soroll conduït i radiat. Aleshores, necessites un disseny més ajustat, un millor filtratge i un ajustament acurat de la gate-driver.
Prioritat de disseny | Efecte d'una freqüència de commutació més alta |
|---|---|
Eficiència | Més esdeveniments de commutació cada segon; l'eficiència total pot disminuir sense un disseny tèrmic fort |
Mida de la solució | Passius més petits i major densitat de potència; els passius es tornen més sensibles i més costosos |
Les vores més nítides augmenten el soroll; cal un disseny, un blindatge i un filtratge més ajustats | |
Tèrmic | Més cicles de temperatura de les unions i necessitats de reducció de potència |
Estima les pèrdues de commutació a la freqüència candidata i, a continuació, comprova el marge tèrmic al mòdul i al dissipador de calor. Valida el control dv/dt i di/dt per al risc d'EMI, ajusta'l i repeteix-ho. Confirma amb una simulació, una prova tèrmica, un escaneig d'EMI i una prova de càrrega abans de finalitzar.
Consell: Una freqüència que deixa passar les EMI a la taula de treball encara pot fallar en una carcassa metàl·lica. Escaneja aviat.
Àrea de coure i restriccions DFM
Planifiqueu la ruta de calor abans de fer el ruteig. Les matrius de vies tèrmiques transporten la calor de les parts superficials als plans de coure interns o posteriors, i les vies plenes o obstruïdes eviten la captació de la soldadura. El coure pesat redueix l'escalfament resistiu i distribueix la calor lateralment. Les monedes de coure i els substrats metàl·lics aïllats serveixen a dispositius on les matrius de vies són insuficients. Agrupeu les vies en granges i seguiu l'IPC-7093 per als paquets acabats a la part inferior i l'IPC-2152 per a l'amplada que transporta el corrent.
El DFM limita llavors el pla. Les grans àrees de coure extreuen la calor de les unions de soldadura durant la refusió, de manera que l'envàs s'aboca al voltant de la via de calor real. Minimitza la pasta de soldadura per evitar que els components surin. Mantén les traces d'alt corrent allunyades dels sensors i els amplificadors operacionals.
Compromisos entre cost i llista de materials
Una freqüència més baixa manté el control de la BOM i de les EMI més econòmic. Una freqüència més alta pot augmentar el cost mitjançant dispositius avançats i un control de les EMI més estricte. Valoreu cada opció en funció del vostre perfil de càrrega, no en funció d'un pic de la fitxa tècnica.
Nota: Tot guany en alta eficiència costa àrea de la placa, cost o marge d'EMI en algun lloc.
Implementació i proves a nivell de junta directiva
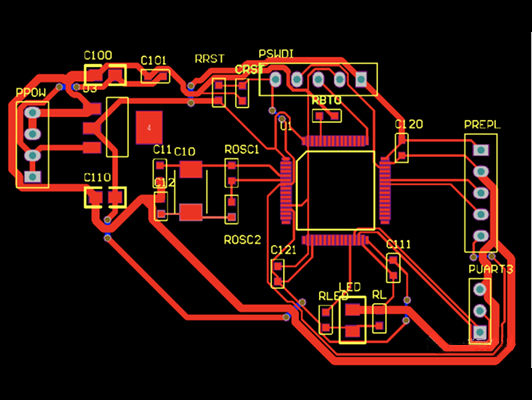
Disseny de bucle calent i node de commutació
El bucle calent és el camí d'alt corrent que transporta el corrent de commutació. La seva àrea estableix la inductància paràsita, i la inductància paràsita estableix el timbre, el sobreeiximent i les EMI. Heu de col·locar els condensadors d'entrada i de desacoblament a pocs mil·límetres del semipont MOSFET. Una àrea de bucle més petita redueix la inductància del bucle i retalla el sobreeiximent de voltatge. Un bucle de potència orientat verticalment en una placa multicapa redueix encara més l'àrea del bucle, i dissenys com aquest han informat d'una reducció del sobreeiximent de fins a uns 4 V en comparació amb els dissenys ordinaris.
Acció de disseny | S'aplica a | Efecte |
|---|---|---|
Condensadors propers als MOSFET | Bucle calent | Redueix l'àrea del bucle, disminueix la inductància |
Bucle de potència vertical en PCB multicapa | Bucle calent | Talla la zona del bucle i sobrepassa |
Barres col·lectores laminades per a enllaç de corrent continu | Bucle calent | Evita el sobreeiximent de V_DS en apagar-se |
Bucles de porta compactes i aïllats | Canvia de node | Atura l'encesa falsa de l'acoblament Miller |
Inductància de font adaptada en dispositius en paral·lel | Canvia de node | Evita el repartiment desigual del corrent |
També cal mantenir els plans de referència intactes i les zones de commutació sorolloses allunyades de les zones analògiques sensibles. Aquests passos eviten el soroll dv/dt i di/dt elevat i protegeixen la integritat del retorn del senyal.
Mesurament i validació
Les dades de banc de proves només ajuden quan la configuració és precisa. L'error de calibratge creix amb la lectura, de manera que els valors grans comporten errors absoluts més grans. El desplaçament del zero afegeix un error constant que perjudica més les lectures petites. La deriva de l'instrument, el temps de retard i la histèresi canvien els resultats. Heu de tornar a posar a zero el mesurador al principi, esperar l'estabilitat abans de cada lectura i escombrar només en una direcció.
Error | Com distorsiona les lectures | Com evitar-ho |
|---|---|---|
Error de calibratge | Creix amb valor a escala real | Verificar amb una referència precisa |
Desplaçament zero | Error constant, pitjor a valors petits | Torna a posar a zero i registra el desplaçament |
Temps de retard / histèresi | Les primeres lectures són massa altes o massa baixes | Espereu l'estabilitat; escombreu en una direcció |
Soroll ambiental | Resultats de corrents d'aire i biaix de vibració | Protegir o controlar l'espai de treball |
Valideu els passos de càrrega transitoris, la regulació de línia i càrrega i l'eficiència abans de la fabricació en volum. Recordeu que la regulació i les pèrdues es mouen juntes. Un transformador amb una impedància del 7% va mostrar 11 kW de pèrdues de càrrega i una eficiència del 98.6%, en comparació amb els 8 kW i el 98.9% amb una impedància del 5%. Una regulació més deficient significa pèrdues més elevades, així que tracteu una deriva de la tensió de sortida com un avís sobre l'eficiència de la conversió de potència.
Consell: Feu diverses lectures en el rang més ampli possible. La variació que no heu mesurat mai és una variació que no podeu corregir.
La conversió de potència d'alta eficiència i la regulació estable provenen d'una cadena connectada: topologia, bucle de control, components, disposició, disseny tèrmic i DFM, tot adaptat als vostres límits reals. No podeu evitar els compromisos. El millor disseny s'adapta al vostre propi perfil de càrrega, envoltant tèrmica i objectiu de cost, no a un pic de full de dades.
Nota: Les dades comparatives sempre superen les conjectures. Mesureu, itereu i valideu abans de la fabricació en volum.
Tracteu cada guany en l'eficiència de la conversió d'energia com un resultat mesurat, no com una esperança. Un treball acurat en la conversió d'energia us permet obtenir una font d'alimentació fiable. Construïu fonts d'alimentació fiables de la mateixa manera, una mesura honesta a la vegada, i els vostres objectius d'eficiència i regulació es mantindran en producció.
FAQ
Com tries entre buck, boost i buck-boost?
Comença amb tres entrades: perfil de càrrega, relació de tensió d'entrada-sortida i necessitats d'aïllament. Tria un buck per reduir la tensió, un boost per augmentar la tensió i un buck-boost quan l'entrada oscil·li per sobre i per sota de la sortida. Afegeix una topologia aïllada només quan la seguretat o la separació de terra ho exigeixin.
Hauries d'utilitzar un regulador lineal o un convertidor de commutació?
Calcula la pèrdua com a (VIN − VOUT) × IOUT. Si el resultat es manté igual o inferior a 2 W, una peça lineal pot funcionar amb un dissipador de calor adequat. Per sobre de 2 W, canvia a una etapa de commutació. Un regulador lineal alimentat des d'una entrada molt més alta crema la major part de la potència subministrada en forma de calor.
Com mantens estable el bucle de control?
Intenta aconseguir un marge de fase de com a mínim 60° i no baixar mai dels 45°. Configura el crossover a prop d'una dècima part de la freqüència de commutació i utilitza un compensador de tipus III per elevar la fase a la ressonància LC. A continuació, torna a comprovar l'estabilitat amb el filtre d'entrada connectat.
Consell: Un bucle que sembla net a la taula de treball encara pot sonar un cop el filtre d'entrada hi interactua.
Per què l'eficiència disminueix amb poca càrrega?
La PWM de freqüència fixa manté la commutació a la mateixa velocitat independentment de la petita que sigui la càrrega, de manera que l'autoconsum es manté constant. Els modes de ràfega, salt i PFM redueixen el nombre d'esdeveniments de commutació i recuperen gran part d'aquesta pèrdua. Comproveu les EMI i l'ondulació abans d'habilitar-les.
Continueu mesurant, continueu iterant, i els vostres objectius d'eficiència i regulació es mantindran en producció.