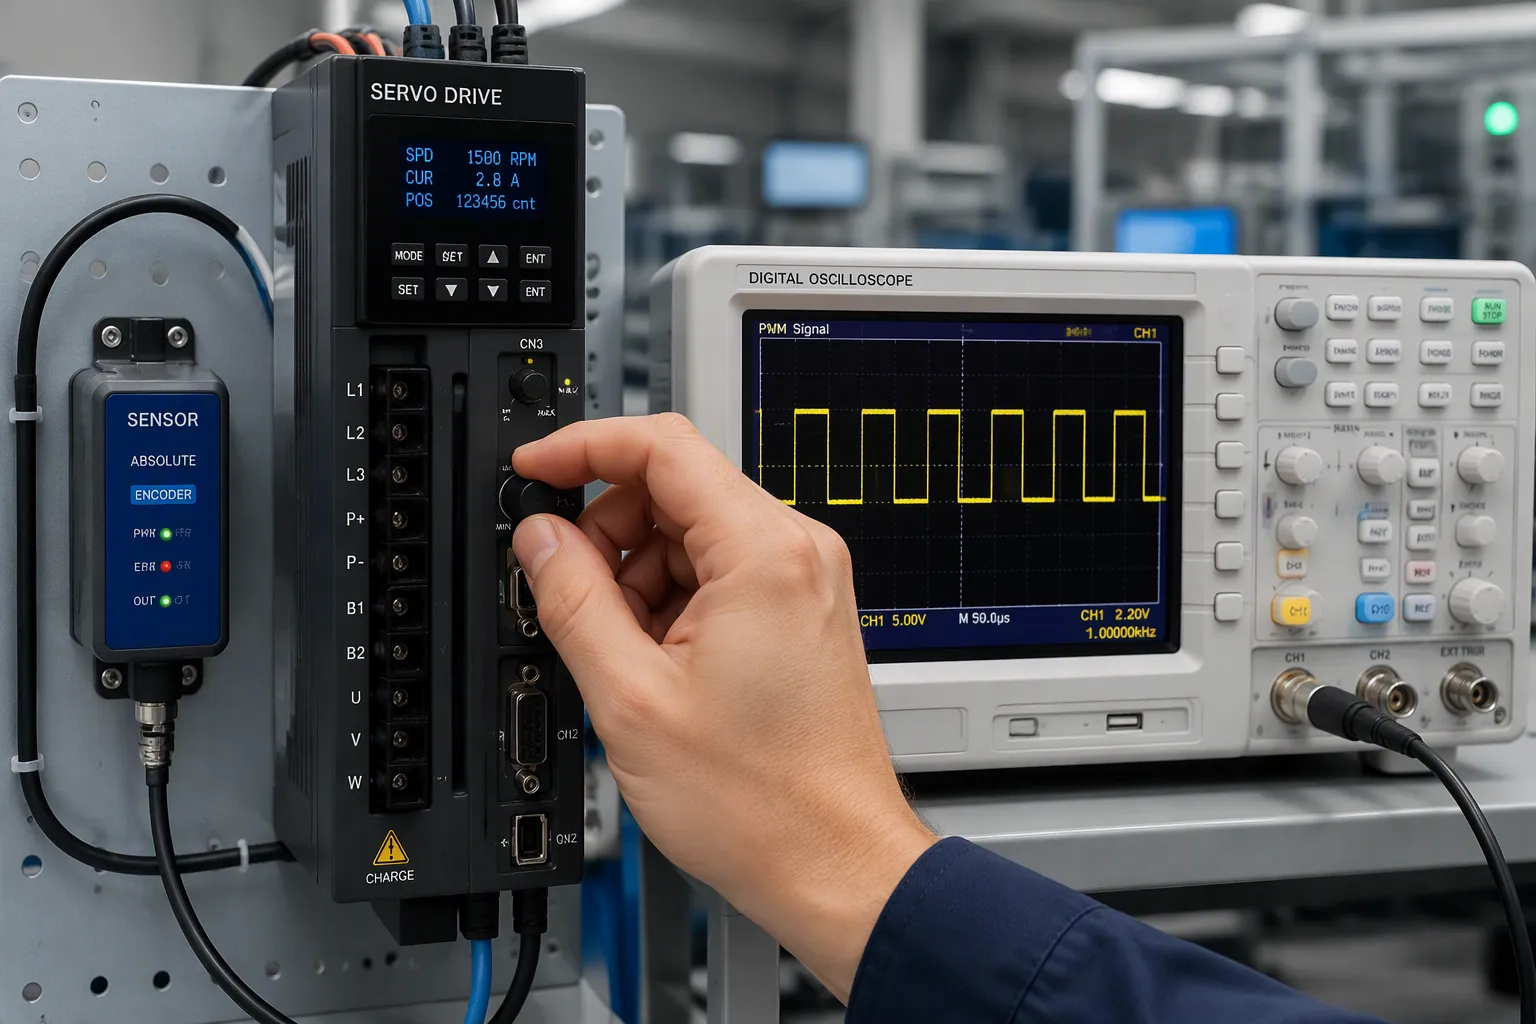
Els servoaccionaments utilitzen la modulació d'amplada de pols (PWM) per establir una posició o velocitat objectiu. Els sensors informen del valor real en temps real. L'accionament corregeix la bretxa en un bucle tancat. La PWM, o modulació d'amplada de pols, activa i desactiva un senyal molt ràpidament. El cicle de treball és la fracció de temps d'activació i estableix el nivell de comanda. El control de bucle tancat significa que l'accionament compara la comanda amb la retroalimentació i ajusta la seva sortida fins que l'error disminueix.
Els enginyers de maquinari i els equips de productes electrònics necessiten dades a nivell de placa, no eslògans. Els servomotors són el cor del control de moviment, i les petites decisions de disseny decideixen si un servomotor manté la posició o es manté en posició. Aquesta discussió cobreix la codificació d'ordres, la detecció de retroalimentació, el bucle combinat i els compromisos de l'etapa de potència.
Sortides de claus
El cicle de treball PWM estableix l'ordre per als servomotors, de manera que la sincronització neta garanteix un moviment precís.
Trieu el sensor adequat per a les vostres necessitats de precisió: potenciòmetres per a tasques bàsiques, encoders per a una alta precisió.
El control de bucle tancat comprova l'ordre amb la retroalimentació per corregir errors i mantenir el moviment estable.
Un bon disseny d'etapa de potència amb control de temps mort i detecció de corrent protegeix el variador i el motor.
Utilitzeu les directrius DFM des del principi per evitar problemes de fabricació i mantenir el rendiment dels servomotors fiable.
Servoaccionaments i control PWM
Un servoaccionament és la interfície d'alimentació i l'etapa d'execució d'un sistema de moviment. Rep una ordre del controlador de moviment, converteix aquesta ordre en un patró de commutació i acciona els debanats del motor. L'accionament no decideix on ha d'anar la càrrega. Executa l'ordre i informa a través del seu camí de retroalimentació.
Cicle de treball i codificació de comandes
El cicle de treball porta l'ordre. Un pols més ample indica a l'accionament que es mogui cap a un extrem del recorregut; un pols més estret el mou cap a l'altre. En els dissenys d'estil RC, un pols proper a 1.5 ms normalment significa centre, i l'amplada de l'impuls es desplaça per sobre o per sota d'aquest valor per establir la posició desitjada. Els servomotors industrials sovint codifiquen la velocitat o el parell de la mateixa manera, amb el cicle de treball assignat a un corrent o velocitat comandada.
L'esquema de codificació és important perquè els servomotors responen a la tensió mitjana, no a flancs individuals. Un cicle de treball net produeix una mitjana predictible. Un de distorsionat produeix una ordre que el variador mai va pretendre.
Precisió de temps i actualització PWM
La fluctuació de temps és l'enemic del moviment precís. Els servomotors comparen cada pols entrant amb una base de temps interna. La fluctuació d'aquest pols desplaça l'ordre descodificat i el bucle persegueix un objectiu que continua movent-se. La freqüència d'actualització estableix la freqüència amb què s'actualitza l'ordre. Una actualització massa lenta deixa els servomotors endarrerits respecte als punts de consigna que canvien ràpidament.
La disposició a nivell de placa afecta tots dos. Encamina l'entrada PWM lluny dels nodes de commutació, mantén la traça curta i proporciona al temporitzador una font de rellotge estable. Els servomotors que mantenen bé la posició solen començar amb una entrada de comanda neta i ben sincronitzada.
Nota: Verifiqueu la freqüència d'actualització amb la dinàmica de la càrrega, no només amb el màxim del full de dades.
Maquinari de detecció i retroalimentació de sensors
La ruta de retroalimentació decideix fins a quin punt els servomotors coneixen la posició real de la càrrega. Un sensor converteix el moviment físic en un senyal elèctric. Els servomotors comparen aquest senyal amb l'ordre. La qualitat de la retroalimentació estableix un límit estricte a la precisió assolible, independentment de la rapidesa amb què s'executi el bucle de control.
Potenciòmetres, codificadors i sensors Hall
Cada tipus de sensor intercanvia la resolució amb el cost i l'espai de la placa. La taula següent resumeix les especificacions típiques.
Tipus de sensor | resolució | Precisió |
|---|---|---|
Encoder absolut (FANUC) | 24 bits | Precisió de posicionament de ±2.5 μm |
Encoder absolut (Mitutoyo) | Rotatori de 0.1 segons d'arc; lineal a nivell nanomètric | ±0.5 μm lineal; ±1 segon d'arc rotatori |
Encoder absolut general | Supera els 16 bits | Forta immunitat al soroll, sortida digital discreta |
Potenciòmetre lineal (efecte Hall, FANUC) | Analògica | Linealitat millor que el 0.1% del rang complet |
Potenciòmetre general | Analògica | Rang de posicionament de ±1–2 mm |
Els potenciòmetres són els que costen menys. Els sensors Hall es troben al mig en preu. Els encoders òptics són peces de primera qualitat i la seva construcció precisa només justifica el cost quan la feina realment ho necessita. Els potenciòmetres generals funcionen bé per a un posicionament de ±1–2 mm. Treballar per sota d'un mil·límetre requereix encoders òptics. Els servomotors que utilitzen retroalimentació de potenciòmetre també necessiten blindatge i filtratge, ja que el soroll analògic fa malbé el senyal de voltatge.
Filtratge de soroll a les línies de retroalimentació
Les línies sorolloses fan malbé les dades de posició mestra. Els cables llargs, el blindatge feble i els cables d'alimentació propers afegeixen errors. Els senyals de l'encoder diferencial bloquegen bé el soroll de mode comú. Mantingueu els cables de retroalimentació allunyats del cablejat d'alimentació del motor. Trieu encoders d'alta resolució quan el perfil de moviment necessiti una sincronització estreta.
Els encoders intel·ligents moderns informen de la temperatura interna i dels bits de qualitat del senyal. Una caiguda de la qualitat del senyal per sota del 90% adverteix d'una fallada imminent per vibració o entrada d'oli. Cal estar atent als errors de posició suau d'activació i desactivació i als pics de parell erràtics. Els servomotors que rastregen la relació senyal-soroll de l'encoder detecten aquests errors aviat. Els servomotors mantenen la seva referència inicial en lloc de perdre-la a mig cicle.
Control de bucle tancat al servoaccionament
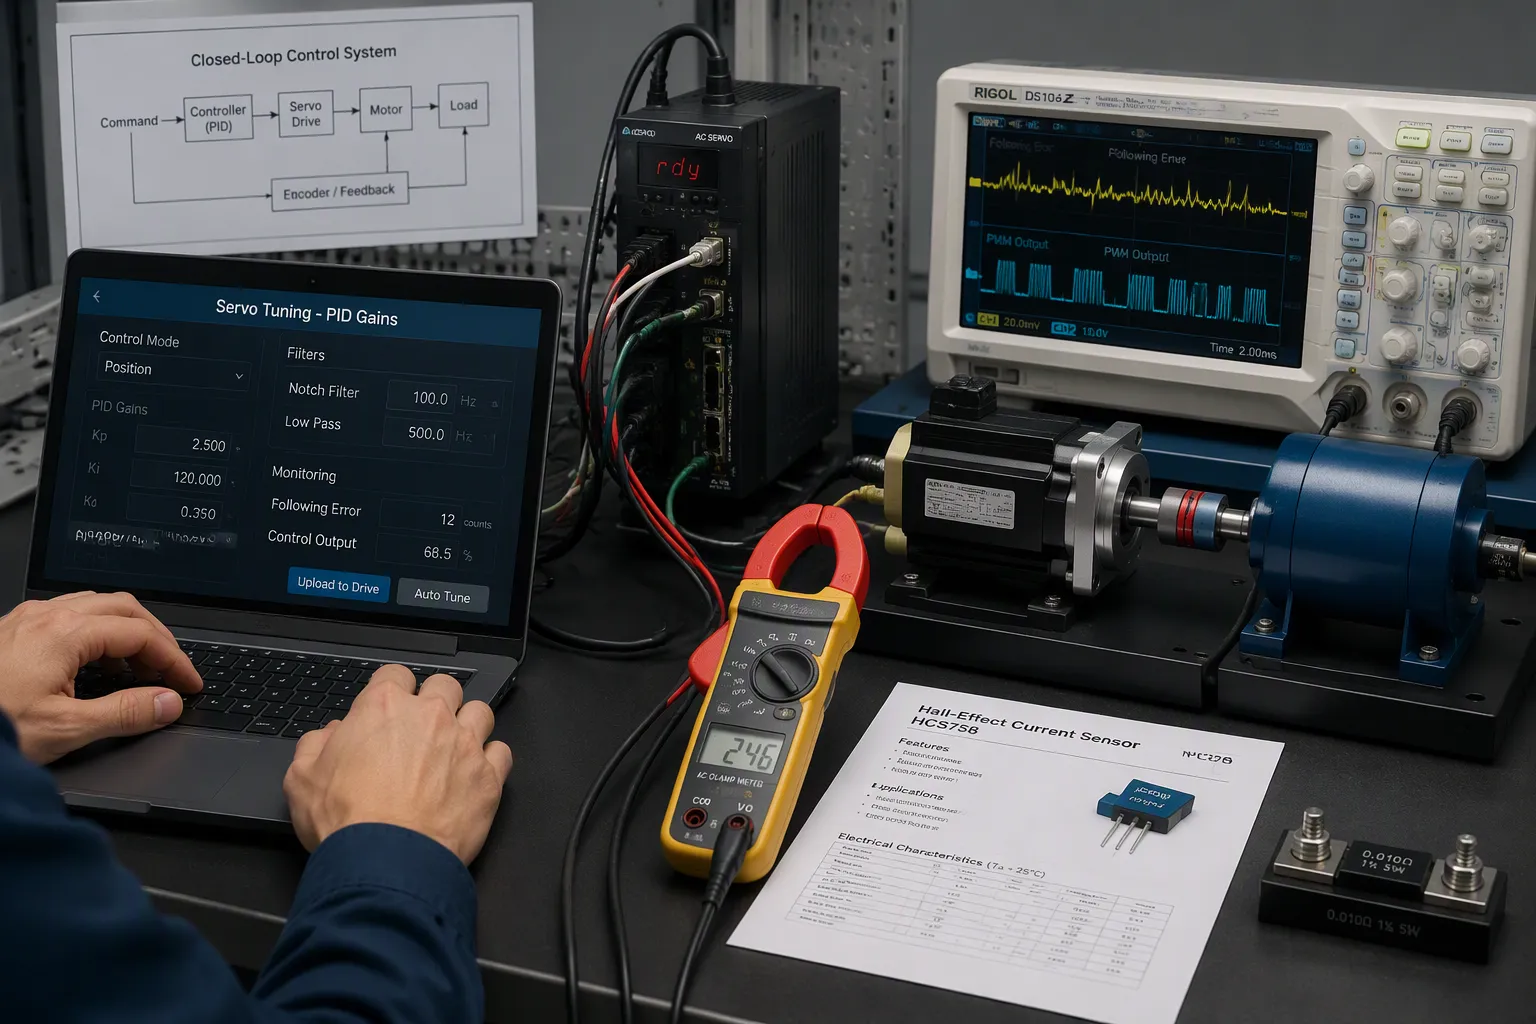
Una ordre per si sola no fa que el motor es mogui. Un sistema de control de bucle tancat comprova la posició que voleu amb la posició que mesura. Aleshores actua sobre la diferència. Aquesta diferència s'anomena error de seguiment. Els servomotors l'envien a un bloc de correcció i la sortida impulsa l' etapa de potència . Aquí és on finalment s'uneixen les ordres PWM i les dades del sensor.
Correcció i estabilització d'errors
La majoria dels servomotors utilitzen un controlador PID per corregir errors. El terme proporcional reacciona a la magnitud de l'error actual i funciona com la rigidesa del sistema. El terme integral suma els errors passats per eliminar el desplaçament en estat estacionari i un límit d'integració evita que causi oscil·lació. El terme derivatiu respon a la rapidesa amb què canvia l'error i proporciona amortiment contra el sobreeiximent.
L'afinació segueix un ordre pràctic. Els enginyers augmenten Kp fins que apareix un lleuger sobrepassament, augmenten Kd per assolir un amortiment crític i, a continuació, estableixen Ki tan baix com sigui possible per eliminar l'error restant. Un exemple d'afinació publicat utilitza Kp = 1, Ki = 2 i Kd = 0.05. Una regla comuna estableix Ki entre 1/10 i 1/2 de Kp, i els servomotors més petits utilitzen relacions més grans. Quan cap valor de Kd estabilitza un Kp determinat, la guia és reduir Kp entre un 35 i un 50% i tornar a ajustar.
El PID bàsic no pot solucionar tots els errors. La compensació harmònica corregeix les pertorbacions repetibles de parell i retroalimentació lligades al pas del motor o a una revolució mecànica. El mapatge d'errors emmagatzema les dades de l'interferòmetre làser en una memòria no volàtil i aplica correccions interpolades en temps real. El control de doble bucle afegeix un segon codificador a la càrrega, de manera que el bucle de posició veu la posició real de la càrrega. Aquests mètodes amplien un sistema de retroalimentació de bucle tancat més enllà del que pot fer l'afinació del guany per si sola.
Detecció de corrent i detecció de bloqueig
La detecció de corrent protegeix l'accionament i tanca el bucle de parell. Hi ha dos mètodes predominants, i cadascun té els seus inconvenients.
Atribut | Sensor d'efecte Hall | Resistència de derivació |
|---|---|---|
Aïllament | Aïllament galvànic | cap |
Precisió | Bo en versions de circuit tancat | Alta precisió i estabilitat |
Cost | Superior | Sota |
Pèrdua d’energia | Pèrdua d'inserció mínima | Dissipació de calor I²R |
Millor per a | Unitats d'alta intensitat i aïllament crític | Dissenys compactes de baixa tensió |
On es troba la derivació canvia el que el variador pot detectar. Les derivacions del costat baix es troben a prop de la terra i no poden detectar curtcircuits a terra. Les derivacions del costat alt deixen el sistema net a terra però necessiten circuits integrats de detecció classificats per a la tensió del bus. Les derivacions en línia col·loquen una resistència per fase del motor i donen el resultat més precís, independentment de l'estat del FET.
La detecció de bloqueig es basa en aquestes dades. Un servomotor bloquejat consumeix corrent creixent mentre la posició deixa de canviar. El variador compara el corrent amb un llindar i retalla la sortida o redueix la comanda. La retroalimentació en temps real del corrent i la posició separa un bloqueig real d'un breu pic de càrrega. Aquesta distinció protegeix els bobinatges del motor i la placa sense disparades incòmodes.
Etapa de potència i disseny de moviment precís
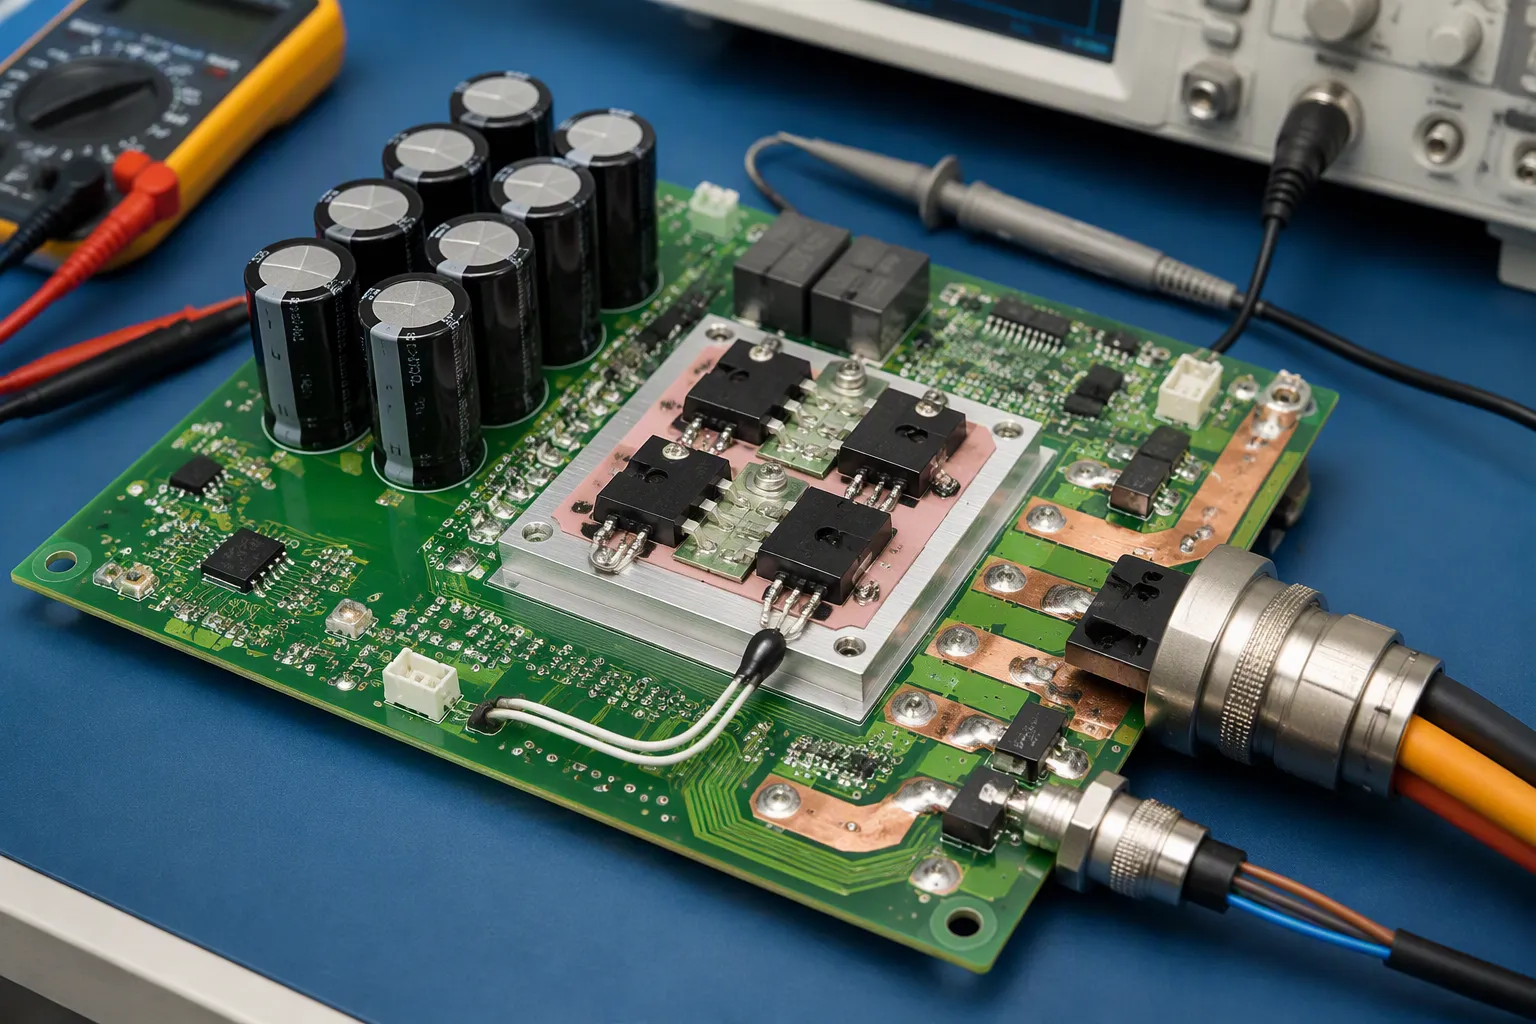
L' etapa de potència transforma les ordres de baix voltatge en corrent de motor. La seva disposició i les peces que es trien decideixen si el moviment precís es manté estable sota càrrega.
Pont en H, força electromotriu posterior i capacitança
Un pont MOSFET en H commuta la tensió del bus a través dels debanaments. El control de temps mort atura la transició directa, que és quan els dos dispositius d'una mateixa branca condueixen alhora. El temps mort típic per als MOSFET de silici és de 100 a 300 ns. Una regla segura estableix el temps mort per sobre del temps màxim de desconnexió més el marge, com ara 200 ns per a una desconnexió de 50 ns. Massa temps mort redueix la tensió efectiva i augmenta l'ondulació.
Recomanació | Valor de temps mort | raó fonamental |
|---|---|---|
MOSFET de silici típics | 100–300 ns | Apagada completa abans que s'encengui el complement |
Marge sobre el desactivament | Temps d'apagada + marge | Cobreix el pitjor dels casos de retard |
Controlador programable (LM5106) | 100–600 ns | Resistència ajustable |
La força electromotriu inversa augmenta amb la velocitat i lluita contra la tensió mana. Construeix un pressupost de tensió complet a través de la tolerància de subministrament, la caiguda del cable, la baixada de càrrega i l'augment regeneratiu. Afegeix un marge de 10-15% a tots dos extrems. Els dissenys sense sensors estimen la força electromotriu inversa amb un observador de mode lliscant i després calculen la velocitat i la posició del rotor. Aquest mètode empitjora a baixa velocitat i falla en estat de parada.
Dimensioneu el condensador del bus de CC per al corrent d'ondulació màxim i manteniu l'ondulació de tensió normalment per sota del 5%. Quan la frenada regenerativa retorni energia, proporcioneu una via d'absorció com ara resistències de frenada perquè l'augment de tensió no sobrecarregui l'etapa de potència.
Compromisos tèrmics, de connector i de DFM
Els connectors i els arnesos han de transportar el corrent sense massa escalfament. Feu coincidir la classificació del contacte amb el conductor.
Tipus de connector | Pins | Voltatge / corrent per contacte | IP (aparellat) |
|---|---|---|---|
M23 circular | 12 o 17 | 400V / 16A | IP67 |
M12 circular (codificat en D) | 8 | 250V / 4A | IP67 |
M17 circular militar | 7-55 | 600V / 23A | IP68 |
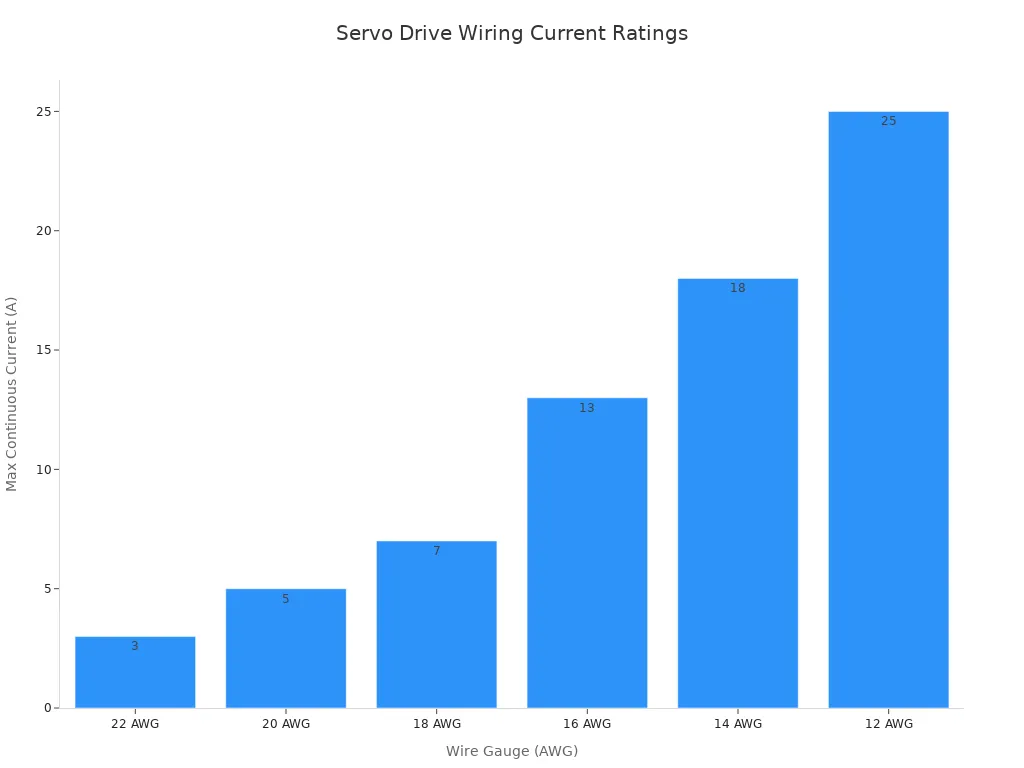
El calibre del cable segueix la mateixa lògica. Un conductor de calibre 16 AWG transporta 13 A contínuament a 40 °C, cosa que s'adapta a unions en el rang de 400 W a 1.5 kW. Un conductor de calibre 12 AWG arriba als 25 A per a unions més grans.
El disseny tèrmic dels circuits integrats de controlador depèn de l'àrea de coure, les vies tèrmiques i el flux d'aire. La revisió del DFM detecta molts problemes aviat. Bloqueja els números de peça del fabricant i les alternatives aprovades. Controla els dispositius sensibles a la humitat abans de la refusió. Fes coincidir les obertures de la plantilla amb el perfil tèrmic. Verifica la polaritat i utilitza l'àrea d'interacció, afegint raigs X on les juntes ocultes o les pastilles tèrmiques creen risc. Publica els fitxers de fabricació, BOM, centroide i muntatge sota un únic identificador de revisió.
El PWM estableix l'ordre. Els sensors comproven el resultat. El control de bucle tancat del variador uneix els dos per a un moviment constant i precís. Els servovariadors obtenen la seva precisió de les dues parts d'aquest parell. La precisió del temps de l'ordre decideix amb quina neteja arriba l'objectiu. La qualitat del senyal de retroalimentació decideix amb quina honestedat el variador veu la càrrega. Els servomotors només segueixen una ordre tan bé com la placa l'entrega.
Els equips de maquinari haurien de jutjar tres coses alhora quan redacten especificacions. Primer, ponderar el maquinari de retroalimentació en relació amb la resolució que necessita la feina. Segon, dimensionar l' etapa de potència per al corrent real i l'estrès tèrmic. Tercer, eliminar les restriccions DFM abans del llançament. Els servomotors que superen les tres comprovacions mantenen la posició sota càrrega. Els servomotors funcionen més freds i duren més.
FAQ
Com converteix un servomotor un senyal PWM en moviment de motor?
El variador llegeix l'amplada del pols i la compara amb la seva base de temps interna. Un pols proper a 1.5 ms normalment significa posició central. El variador converteix el valor descodificat en un patró de commutació per a l'etapa de potència. Una sincronització neta a l'entrada manté la comanda estable.
Quin sensor de retroalimentació s'adapta a un objectiu de precisió determinat?
Els potenciòmetres són els que costen menys i gestionen el posicionament en el rang de ±1–2 mm. Els sensors Hall es troben al mig del preu. Els encoders òptics són els que costen més i valen la pena quan la feina requereix una precisió submil·limètrica. Els servomotors segueixen el sensor que la placa realment suporta.
Per què un servomotor necessita detecció de corrent?
La detecció de corrent tanca el bucle de parell i protegeix el maquinari. Un servomotor aturat aspira corrent ascendent mentre la posició deixa de canviar. El variador comprova aquest corrent contra un llindar i redueix la sortida. Aquesta resposta protegeix els bobinatges i la placa sense disparaments involuntaris.
Quines opcions a nivell de placa afecten més la precisió del moviment?
Tres opcions són les més importants. Encaminar les entrades PWM lluny dels nodes de commutació i donar al temporitzador un rellotge estable. Mantenir els cables de retroalimentació allunyats del cablejat d'alimentació del motor i utilitzar senyals diferencials sempre que sigui possible. Dimensionar el temps mort i el condensador del bus de CC per a la tensió de càrrega real. Servoaccionaments que aconsegueixin que els tres mantinguin la posició correcta sota càrrega.