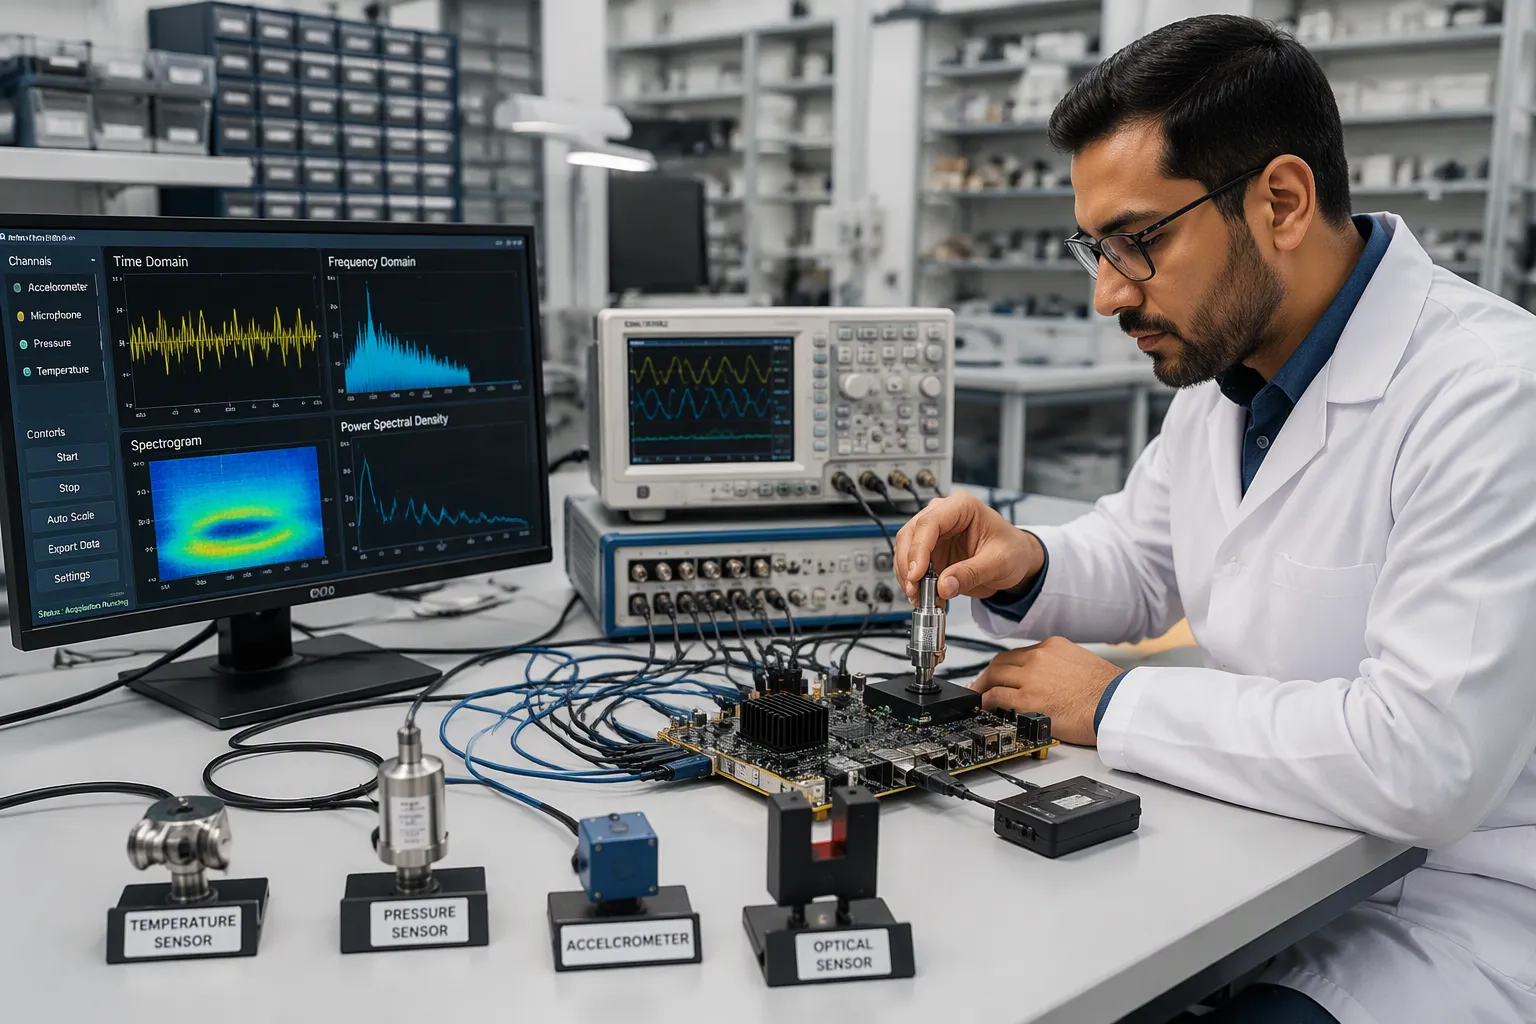
L'adquisició de senyals multisensor recopila dades de diversos elements sensors i les converteix en fluxos digitals utilitzables a nivell de placa. Els sistemes reals (monitorització industrial, robòtica, instrumentació) combinen sensors amb diferents interfícies, velocitats i perfils de soroll. Els enginyers s'enfronten a punts febles reals: disseny front-end, sincronització, soroll, fusió i DFM.
Aquesta guia explica pas a pas les decisions sobre el disseny i la fabricació de plaques. Cobreix la multiplexació analògica versus els ADC per canal, els filtres antialiàsing, la selecció d'amplificadors operacionals i les opcions d'interfície. Hi trobareu pautes pràctiques per a la sincronització, la connexió a terra, el calibratge i la posada en marxa. Cada secció se centra en un compromís de disseny concret, no en la teoria.
Els enginyers que construeixen plaques multisensor coneixen la diferència entre un prototip funcional i un producte fiable. Aquesta guia tanca aquesta bretxa amb detalls pràctics.
Sortides de claus
Planifiqueu la ruta del senyal de cada sensor amb cura per protegir el convertidor i mantenir les dades netes.
Utilitzeu el mostreig simultani quan les diferències de fase són importants, com ara en la localització del so.
Utilitzeu un rellotge compartit i senyals de disparador perquè totes les dades del sensor es mantinguin alineades en el temps.
Trieu el filtre adequat: la FIR proporciona una fase lineal estable, l'IIR és més eficient i l'adaptatiu funciona bé per a la cancel·lació de soroll.
Feu servir DMA per moure dades sense carregar la CPU, mantenint el flux de dades estable i ràpid.
Calibreu cada canal per separat i comproveu si hi ha deriva per mantenir-lo precís al llarg del temps.
Mantingueu separades les connexions de terra analògiques i digitals i utilitzeu un pla de terra continu per reduir el soroll.
Activeu un canal a la vegada i comproveu-lo amb FFT abans de passar a la fusió completa.
Fonaments de l'adquisició de senyals multisensor
Què significa l'adquisició multisensor
L'adquisició de senyals multisensor col·loca diversos elements sensors en una placa i captura dades de tots ells alhora. La cadena va des del sensor físic, a través del condicionament del senyal, a un ADC i surt com a flux digital. Durant el mostreig, el convertidor captura el senyal analògic a intervals establerts i dóna a cada mostra un nivell de voltatge. La resolució de l'ADC estableix el pas de voltatge més petit que el sistema pot resoldre.
L'adquisició, el processament i la comunicació Wi-Fi/Bluetooth de dades multisensor poden conviure en una sola placa de codi obert.
Elements de detecció i camins de senyal
Cada tipus de sensor necessita el seu propi camí. Un sensor PZT necessita atenuació, filtratge de pas baix i canvi de nivell abans de la conversió. Un extensòmetre necessita un amplificador d'instrumentació i un ajust de nivell. La taula següent resumeix els camins típics.
Element de detecció | Camí de senyal |
|---|---|
Sensor PZT | Atenuació (÷2) → filtratge de pas baix (~664 kHz) → canvi de nivell a 0–3.3 V → adc |
Manòmetre de tensió | Amplificador d'instrumentació → ajust de nivell a 0–3.3 V → adc |
Acceleròmetre (BMA400) | Sortida digital via SPI directament a MCU |
Sensor ambiental (BME280) | Sortida digital via SPI directament a MCU |
Sortides de sensor analògiques vs. digitals
Els sensors analògics necessiten un front-end analògic: l'atenuació, el filtratge i el canvi de nivell protegeixen el convertidor i mantenen la linealitat. Una resistència de 51 Ω amb un condensador de 4.7 nF, per exemple, proporciona un tall de pas baix prop dels 664 kHz.
Els sensors digitals com el BMA400 i el BME280 ignoren completament el condicionament analògic. Envien dades a través de SPI utilitzant línies de rellotge, entrada, sortida i selecció de xip. Aquest enfocament elimina els circuits del front-end i simplifica el pressupost del front-end analògic.
Per què importa el disseny a nivell de junta
Integritat del senyal a la font
La integritat del senyal comença a la interfície del sensor. Una mala connexió a terra o traces analògiques llargues corrompen les dades abans que el processament del senyal digital pugui ajudar. Cal col·locar els components de condicionament a prop del convertidor i mantenir les vies de retorn curtes.
Impacte en el cost i la fabricabilitat
Cada canal afegit augmenta el cost, l'àrea de la placa i el temps de prova. Menys etapes de condicionament redueixen el risc d'acoblament. Les revisions DFM haurien de confirmar la col·locació dels components i les amplades de traça abans del llançament del disseny.
Preguntes bàsiques de disseny
Nombre de canals i necessitats de mostreig
La freqüència de mostreig segueix la física del senyal mesurat. Els canals de temperatura només necessiten d'1 a 100 S/s, mentre que la vibració i l'acústica exigeixen de 25.6 a 204.8 kS/s. Els convertidors multiplexats comparteixen un ADC entre els canals i afegeixen una petita desviació de temps. Els dispositius de mostreig simultani mantenen intactes les relacions de fase.
Tipus de senyal | Freqüència de mostreig típica |
|---|---|
Temperatura | 1–100 S/s |
Pressió, flux | 10 S/s–1 kS/s |
Vibració, acústica | 25.6–204.8 kS/s |
Interfície i pressupost de processament
L'elecció de la interfície configura el pressupost de processament. L'SPI ofereix transferències ràpides i de baixa latència; l'I2C és adequat per a sensors lents; l'RS-485 cobreix llargs trajectes de cable. Un front-end daq ha de moure dades sense aturar l'MCU. Pressuposeu l'amplada de banda aviat, perquè 64 canals a 51.2 kS/s produeixen aproximadament 13 MB/s.
Reptes clau en sistemes multisensor
Sincronització i biaix de temps
Desajustos del domini del rellotge
El primer problema es crea amb maquinari diferent. Els canals de visió, força/parell, tàctil i codificador funcionen a diferents freqüències de mostreig, latències i protocols. Cada dispositiu té el seu propi rellotge, i la fluctuació natural sovint supera els diversos centenars de microsegons. Això compensa els canvis amb la temperatura, els alts i baixos del subministrament i l'envelliment de les peces.
Els problemes de sincronització multisensor provenen principalment de diferents dispositius d'adquisició, protocols d'adquisició variables i característiques diferents com ara freqüències de mostreig, resolucions, rangs, relacions senyal-soroll i, el més important, referències de temps. La manca d'una referència de temps compartida fa que la integració dels sensors sigui molt més difícil. Les simples conjectures que els rellotges interns del dispositiu ja estan prou sincronitzats no tenen en compte el desplaçament i el retard del rellotge que s'acumulen amb el temps. Per tant, es necessita una sincronització robusta (maquinari o programari) per alinear les dades en un domini de temps comú per a la fusió o el postprocessament d'IA.
Efectes de latència i jitter
Els enllaços de comunicació afegeixen el seu propi retard. Les rutes USB, Ethernet i sèrie imposen perfils de latència diferents, i els sensors de xarxa pateixen retards de transmissió variables a més de recuperació de pèrdues de paquets. Una preempció del sistema operatiu en temps real afegeix retards de processament no deterministes. El processament d'imatges i l'extracció de característiques comporten latències computacionals no uniformes entre els tipus de sensors, cosa que produeix biaixos de temps sistemàtics. Cal planificar la sincronització de temps amb antelació, ja que cap quantitat de processament de senyals posteriors no retorna una referència de temps perduda.
Integritat del soroll i del senyal
Diafonia i bucles de terra
L'energia s'acobla entre traces properes a través d'inductància mútua i capacitança, i un espaiament ajustat empitjora la situació. El rebot de terra desplaça els potencials de terra locals durant la commutació ràpida, de manera que els senyals lògicament baixos es poden llegir com a alts i les referències analògiques es desvien. La taula següent relaciona els símptomes comuns amb les causes i les solucions.
Símptoma | Causa arrel | remei |
|---|---|---|
Sona | Impedàncies no adaptades | Diagnosticar amb TDR; aplicar la terminació |
Errors en les traces adjacents | Crosstalk | Augmenta l'espai o afegeix blindatge |
Brunzit de 50/60 Hz | Bucles de terra | Separació de terra o aïllament òptic |
Referències analògiques desplaçades | Rebot a terra | Avions dedicats i desacoblament |
Perfils de soroll específics del sensor
Cada sensor mostra una signatura de soroll diferent. Els elements d'alta impedància capten l'acoblament capacitiu; els canals analògics de baix nivell pateixen ondulacions de la font d'alimentació que modulen els llindars i la sincronització. Els parells diferencials i els plans de retorn continus milloren la immunitat. Col·loqueu condensadors de desacoblament a prop dels pins d'alimentació i executeu la simulació de la integritat del senyal abans de la fabricació.
Volum de dades i amplada de banda
Compromisos de la taxa de mostreig
La taxa de mostreig impulsa directament el volum de dades. Una taxa de mostreig baixa pot passar per alt o distorsionar tendències significatives, mentre que les taxes altes són adequades per a proves a curt termini que capturen fluctuacions ràpides; les anàlisis més llargues poden afavorir intervals d'un segon o més lents. Tanmateix, un mostreig agressiu sense compensació introdueix un aliasing, i l'aliasing degrada la precisió del model. Trieu la taxa a partir de la física del senyal i, a continuació, verifiqueu-la amb l'anàlisi FFT.
Colls d'ampolla de la interfície
L'amplada de banda de la interfície limita la cadena de daq. Un front-end de daq que mou 64 canals a 51.2 kS/s produeix aproximadament 13 MB/s, i els enllaços més lents aturen l'MCU. Agrupar mostres per interval redueix el nombre de paquets, mentre que una granularitat temporal més gruixuda només estalvia amplada de banda quan l'aplicació la pot tolerar. Feu coincidir la interfície ADC i la velocitat de l'enllaç amb el pressupost de rendiment real i la latència del perfil abans d'escalar el nombre de canals.
Disseny de maquinari d'adquisició
Multiplexació analògica vs. ADC per canal
Compromisos entre el nombre de canals i el cost
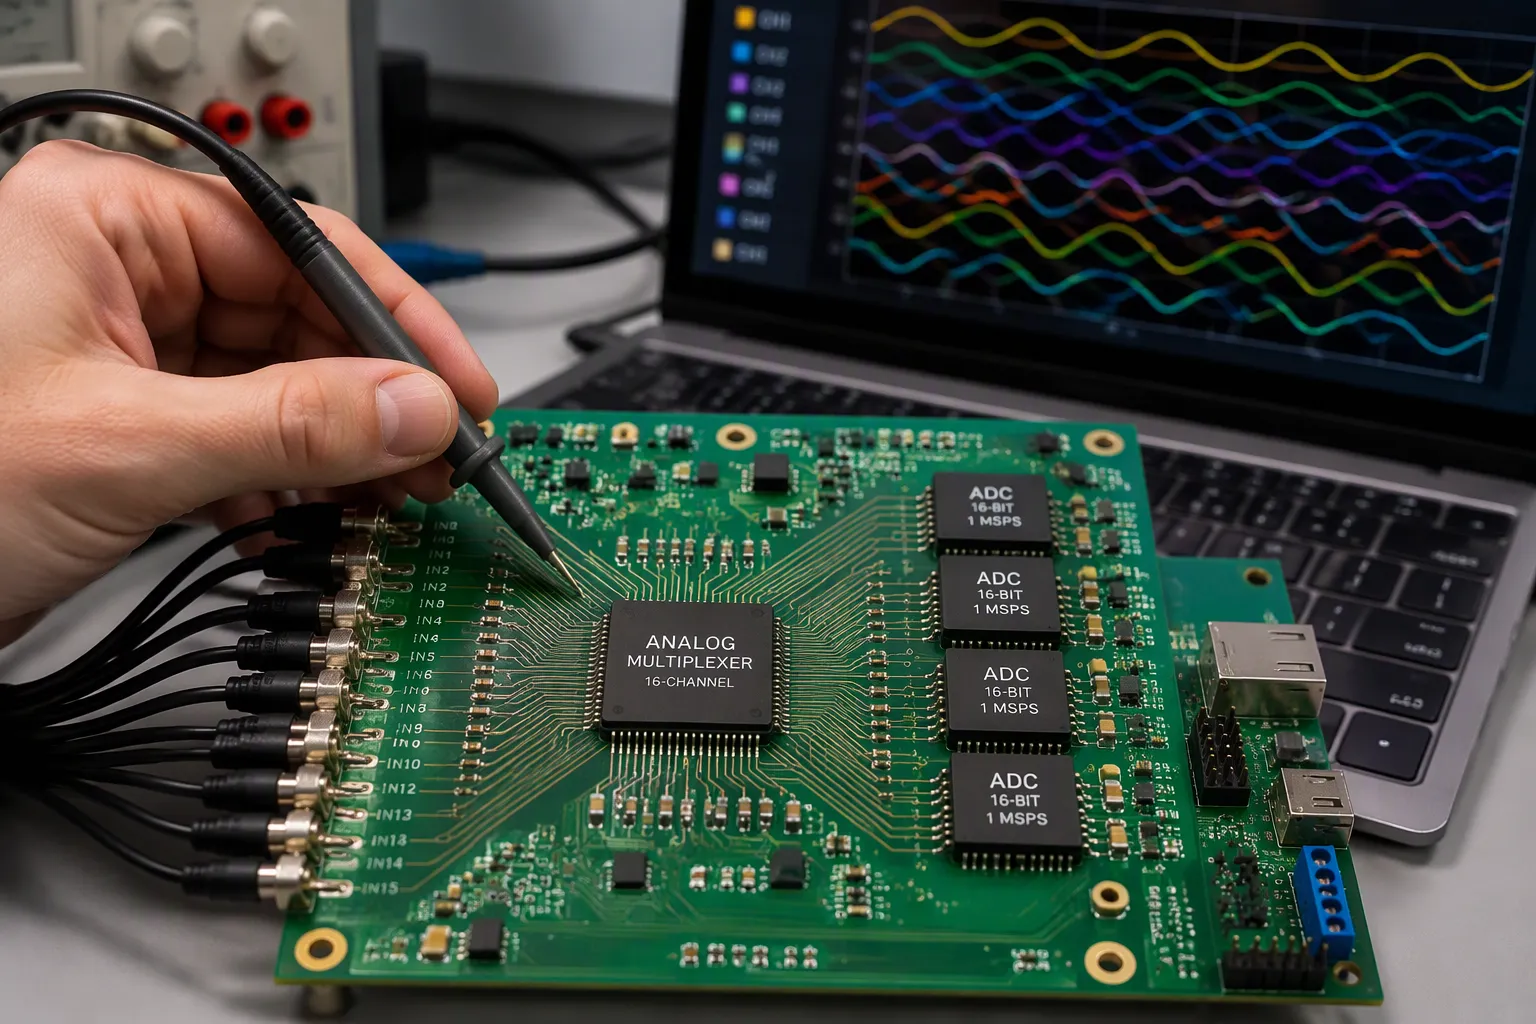
L'arquitectura que trieu estableix el cost més baix que la placa pot assolir. La multiplexació analògica redueix el nombre de canals d'entrada del convertidor, per exemple de 32 a 16 mitjançant xarxes de suma. Aquest pas redueix el cost del maquinari, el cablejat i l'espai del rack. La multiplexació per divisió de temps funciona bé per a canals de CC i de baixa velocitat. És robusta, de baix cost i fàcil d'escala. Els esquemes de divisió de freqüència augmenten el rendiment total i la densitat del canal, però necessiten filtres d'alta precisió, fonts de combinació estables i calibratge.
Els convertidors per canal eviten aquesta complexitat. Cada canal manté el seu propi convertidor analògic-digital, el seu propi filtratge de pas baix i la seva pròpia etapa de mostreig i retenció. El preu que pagueu és un cost més elevat, més espai a la placa i escalabilitat limitada.
Escenari | Quan s'aplica | Compromís clau |
|---|---|---|
Multiplexació analògica | Es pot sacrificar el rendiment per canal; un SAR segmentat s'aparella amb un mux | Rendiment per canal més baix, gestió paral·lela |
Mostreig per canal o simultani | L'instant exacte de mostreig importa, com ara la ubicació de la font binaural | Les diferències de fase es mantenen intactes a través dels canals |
Multiplexació només fins al punt en què la fidelitat de la mesura no es degrada realment. Més enllà d'aquest llindar, els artefactes espacials, temporals o digitals creixen ràpidament i necessiten una calibració a nivell de sistema o una reconstrucció del senyal.
Requisits de mostreig simultani
Algunes aplicacions no poden gestionar el biaix. L'oïda robòtica troba una font sonora a partir de petites diferències de fase entre canals. Diversos convertidors SAR poden mostrejar canals alhora dins d'una tolerància. Els dispositius delta-sigma tenen dificultats aquí a causa de la complexa resposta de fase dels seus filtres de bucle. Per tant, un disseny d'adquisició de dades multicanal per a vibracions o acústica hauria de requerir un mostreig simultani des del principi.
Disseny del front-end i del filtre
Selecció d'amplificador operacional per impedància del sensor
El front-end analògic ha de coincidir amb la font. Un amplificador de diferència s'adapta a una font de baixa impedància amb el senyal que viatja en un voltatge de mode comú elevat, com ara la detecció de corrent del costat alt. És de baix cost, senzill i gestiona voltatges de mode comú més enllà dels rails de subministrament. Un amplificador d'instrumentació s'adapta a sensors d'alta impedància com ara extensometres, termoparells, RTD i elèctrodes biopotencials. Les seves etapes de memòria intermèdia proporcionen una impedància d'entrada molt alta, un guany elevat i un rebuig de mode comú elevat. Les peces híbrides uneixen els dos casos.
Feu servir un amplificador diferencial quan el senyal viatja sobre una tensió de mode comú elevada i la impedància de la font sigui baixa. Feu servir un amplificador d'instrumentació quan la font tingui una impedància alta o quan els senyals de nivell de microvolts necessitin un guany alt.
Equilibra les densitats de soroll de voltatge i corrent quan ho vulguis. Les peces populars es troben entre 7 i 9 nV/√Hz. El rang de la font d'alimentació, l'amplada de banda i el pressupost de potència també limiten l'elecció.
Disseny de filtre antialiàsing
El condicionament del senyal ha d'eliminar l'energia fora de banda abans dels mostrejos del convertidor. Col·loqueu el filtre antialiàsing com a última etapa analògica, a prop de l'entrada del convertidor. Manteniu el tall per sota de la meitat de la freqüència de mostreig. Una etapa RC simple funciona per a canals lents. El filtratge de precisió necessita una etapa activa amb una resposta definida. Una impedància de font alta fa que el temps d'establiment sigui més llarg, de manera que el canal multiplexat necessita una finestra d'adquisició més llarga.
Configuració i interfícies ADC
Compromisos entre resolució i freqüència de mostreig
La resolució i la velocitat s'estiren mútuament. Augmentar la resolució redueix la taxa de mostreig màxima que podeu assolir, perquè més bits necessiten més temps de conversió per mostra. Augmentar la taxa de mostreig limita la resolució que podeu assolir, ja que les conversions ràpides es basen en arquitectures més senzilles i de bits més baixos. El treball d'alta fidelitat afavoreix la resolució. L'adquisició d'alta velocitat afavoreix la velocitat. Un convertidor multiplexat comparteix el seu temps de conversió entre les entrades, de manera que el rendiment per canal disminueix a mesura que augmenta el nombre de canals. Trieu el nivell de rendiment més baix que encara capturi el senyal correctament.
Interfície I2C, SPI i RS-485
L'elecció de la interfície segueix la distància, la velocitat i el pressupost de pins. I2C necessita dos cables i s'adapta a sensors lents en una placa curta. SPI ofereix transferències ràpides i de baixa latència i s'adapta a la ruta principal de daq. RS-485 cobreix llargs trajectes de cable en armaris industrials. Cada opció té restriccions de fabricació: la població de pull-up, les peces de terminació i el nombre de pins del connector afecten el muntatge i les proves. Pressuposteu la velocitat d'enllaç en funció del rendiment real abans del disseny.
Tècniques d'adquisició i sincronització de dades
Disparació per maquinari i rellotges compartits
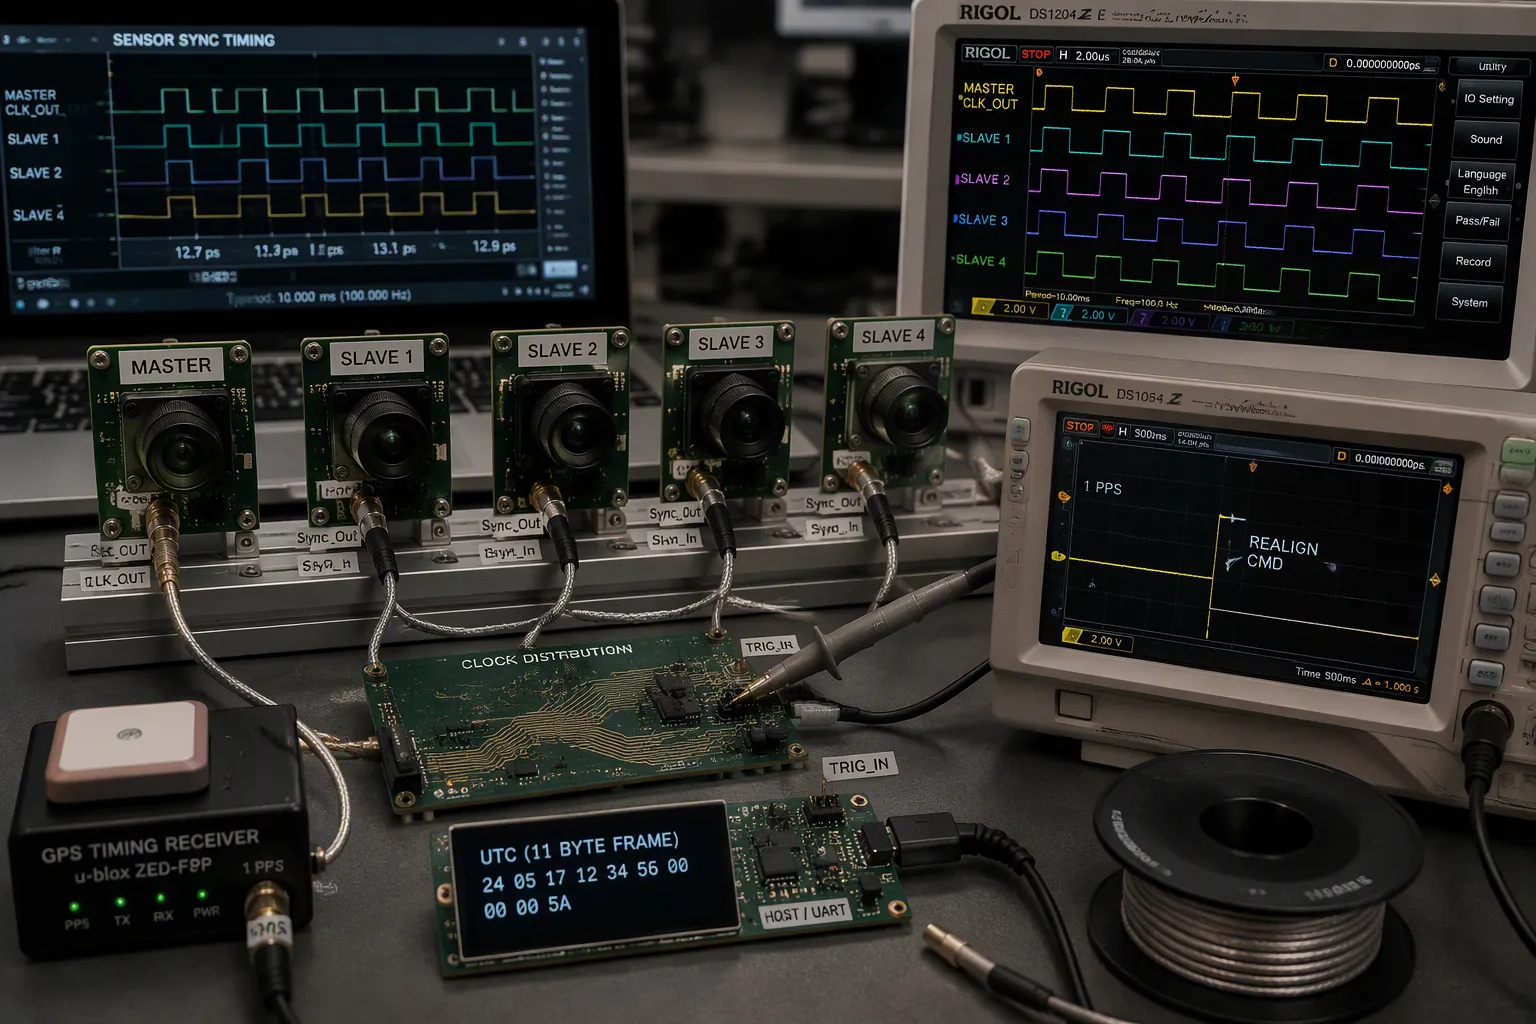
Un bus de control compartit no alinea el temps de captura. Un bus I2C només coordina la configuració de la càmera entre els sensors. Cada parell de sensors encara funciona amb els seus propis rellotges i els seus propis senyals FSYNC. La sincronització real necessita una base de rellotge compartida més senyals de disparador que funcionin conjuntament.
Distribució comuna del rellotge
Quatre mètodes pràctics comparteixen una base de temps entre els sensors. Un enllaç mestre/esclau amb cable proporciona el bloqueig més estret: un sensor mestre envia el seu rellotge a un pin Sync_Out, i els esclaus el reben a Sync_In a través de cables connectats en cadena. Un esquema PPS extern envia un pols comú d'1 PPS a cada unitat i reinicia cada cicle de mesura cada segon. Un registrador GPS pot passar temps UTC absolut a través d'UART, i un amfitrió personalitzat pot subministrar una vora d'1 PPS més una trama UTC d'11 bytes un cop per segon. Per a la realineació de la matriu, els enginyers envien una ordre de realineació en un segon PPS, o armen un mode i desconnecten breument la línia PPS compartida perquè la matriu es realineï a la tercera vora vàlida després que es reprengui el PPS.
Enruteu les traces de rellotge amb cura. Protegiu els cables del rellotge amb una xarxa d'alimentació, manteniu una pista buida al costat de la ruta i trieu inversors en lloc de buffers asimètrics que distorsionen el cicle de treball. La fluctuació de receptor a receptor mesurada es va mantenir dins de ±6.2 ns de la mitjana, i la fluctuació de disparador típica es va mantenir per sota de ±4 ns.
Enrutament del senyal de disparador
El retard del disparador segueix la distància que viatja el senyal, de manera que cal tenir en compte els retards de la PCB i del circuit aigües avall, no només la propagació de la línia. La velocitat de propagació és propera al 95% de c en el buit. El retard del disparador més petit va mesurar 3.2 µs, el rang de retard va abastar entre -148 µs i 179 µs, i l'interval de disparador més curt va ser de 175 µs. La fallada del disparador es va mantenir per sota del 0.5% fins a 15 m i va arribar a l'1.1% a 25 m. El jitter es va mantenir constant entre 0.25 i 25 m, i un cable coaxial de 30 m va afegir 146 ns.
Marcatge de temps i alineació
Temporitzadors i comptadors de maquinari
La captura del temporitzador de maquinari en les interrupcions de transmissió i recepció elimina la incertesa de lectura del programari. La captura síncrona comparteix un cristall entre el temporitzador del processador i el transceptor, cosa que elimina l'error de quantificació. La captura asíncrona suma fins a un tic d'error del temporitzador per valor, i aquest error s'acumula al llarg dels períodes de sincronització. La marca de temps a la mateixa freqüència que es generen les interrupcions elimina l'error. Un rellotge disciplinat central, sovint bloquejat per GPS, distribuït als perifèrics de marca de temps permet una alineació submicrosegundo.
Alineació temporal posterior a l'adquisició
Quan la simultaneïtat exacta és impossible, compenseu les latències conegudes i, a continuació, interpoleu o remuestreu les lectures en una línia de temps. L'objectiu és una única referència fiable per a totes les dades del sensor. Planifiqueu la sincronització temporal amb antelació; cap processament de senyal posterior recupera una referència de temps perduda.
Adquisició de dades en temps real i DMA
Gestió de càrrega DMA i MCU
El DMA redueix la càrrega de la CPU fins a un 70%, amb reduccions del 40-50% típiques en els sistemes de sensors. Les transferències funcionen fins a 10 vegades més ràpid que els moviments basats en la CPU i la latència disminueix fins a un 40%. El mode ràfega reté el bus durant un bloc sencer; el robatori de cicles intercala una unitat per sol·licitud; el mode transparent mou les dades només quan la CPU està inactiva. El DMA redueix la freqüència d'interrupcions en lloc d'eliminar les interrupcions: una transferència de 128 bytes necessita un o dos ISR en lloc de 128. Vigileu la coherència de la memòria cau a Cortex-M7 i superiors, alineeu els buffers amb l'amplada de la transferència i rearmeu els canals d'un sol cop a l'ISR de finalització.
Estratègies de gestió de memòria intermèdia
El doble buffer divideix la memòria integrada en dos. La CPU processa una meitat mentre que el DMA omple l'altra. Activeu les interrupcions de transferència de mitja meitat i de transferència completa perquè la CPU es desperti dues vegades per cada buffer ple. Aquest patró admet fluxos daq en temps real sense mostres perdudes.
Mètode | Compartició de bases de temps | Millor per a |
|---|---|---|
Mestre/esclau amb cable | Rellotge mestre a Sync_Out a Sync_In esclau | Cables curts, sincronització més ajustada |
PPS extern | Pols comú d'1 PPS, redisciplinat cada segon | Matrius font PPS compartides |
Registrador GPS sobre UART | UTC absolut reenviat a cada sensor | Matrius distribuïdes |
Amfitrió 1 PPS més marc UTC | L'amfitrió subministra la vora i el marc UTC | Integracions de transportistes personalitzats |
El firmware de daq en temps real hauria de perfilar la latència i el rendiment abans d'escalar el nombre de canals. Una ruta daq ben ajustada manté el mostreig, el filtratge i el processament dins del pressupost.
Mètodes de filtratge i fusió
Filtrat i reducció de soroll
Selecció de filtre digital [FIR, IIR, Adaptatiu]
El filtre que trieu estableix el pressupost de càlcul i el comportament de fase de cada canal. Els filtres FIR són sempre estables i mantenen una fase lineal, de manera que no es produeix distorsió de fase entre els canals. La seva estructura no recursiva necessita moltes operacions de multiplicació-acumulació, i una caiguda pronunciada pot necessitar centenars o milers de tocs. Els filtres IIR obtenen respostes nítides amb molts menys coeficients, cosa que redueix el càlcul fins a aproximadament un 90% en comparació amb un disseny FIR equivalent. Els bucles de retroalimentació només els fan condicionalment estables, i la quantificació de coeficients pot empènyer els pols fora del cercle unitari. Els filtres adaptatius ajusten els coeficients en temps real per cancel·lar la interferència ambiental.
Tipus de filtre | Càrrega computacional | Estabilitat | Fase de resposta |
|---|---|---|---|
FIR | Alt; les aixetes s'escalaven amb l'ordre | Incondicionalment estable | Fase lineal |
IIR | Baix; fins a ~90% menys que FIR | condicional | Distorsió de fase no lineal |
Adaptatiu | Moderat; actualitzacions de coeficients en temps real | Depèn de l'estructura | Varia amb l'adaptació |
Anàlisi FFT per a la detecció d'interferències
L'anàlisi FFT mostra interferències que les vistes del domini temporal amaguen. Un gràfic d'espectre revela l'ondulació del subministrament, els harmònics de commutació i l'energia del rellotge acoblada abans que s'alienin a la banda d'interès. Els enginyers haurien d'executar FFT sobre captures en brut durant l'activació i, a continuació, confirmar que el filtratge elimina els tons identificats sense debilitar el contingut del senyal.
Fonaments de la fusió de sensors
Filtratge complementari i de Kalman
Els guanys de fusió són més grans quan els sensors tenen modes de fallada correlacionats negativament. Un radar manté la precisió de la distància en la pluja on una càmera es degrada, i la càmera resol les marques que el radar no pot. El filtre de Kalman combina les mesures en una posterior amb límits d'incertesa, però assumeix dinàmica lineal i soroll gaussià. Les covariàncies de soroll mal especificades causen divergència del filtre, de manera que la qualitat de la calibració limita directament el rendiment de la fusió.
Esquemes de mitjana ponderada i votació
La mitjana ponderada dóna influència en proporció a la fiabilitat de la mesura. La ponderació de la variància inversa és la forma clàssica: una mesura sense soroll silencia eficaçment les altres. Els esquemes de votació combinen decisions independents i toleren la fallada d'un sol sensor, tot i que descarten la correlació entre sensors. Ambdós enfocaments depenen d'estimacions de confiança fidels; els canals massa fiables degraden la sortida fusionada.
Sistemes d'Adquisició d'Emissions Acústiques
Emissió acústica multicanal basada en DSP
Un sistema pràctic d'adquisició d'emissions acústiques deixa el filtratge al programari. Els sensors piezoelèctrics RS-2A cobreixen de 50 kHz a 400 kHz. Un preamplificador AD620 personalitzat proporciona un baix soroll prop de 9 nV/√Hz i un alt rebuig de mode comú, amb un guany establert per una resistència i sense filtratge de maquinari. La targeta DAQ ofereix convertidors de 16 bits, fins a vuit canals diferencials síncrons i 1.25 MS/s per canal. Els enginyers seleccionen una velocitat de mostreig de 500 kS/s per canal per satisfer Nyquist per a senyals d'emissió acústica de fins a 250 kHz. La sincronització de maquinari integrada preserva la sincronització entre canals per a la localització de la font.
Extracció i validació de característiques
El processament digital del senyal gestiona el filtratge de passa-banda en temps real o postprocessament. La validació ha de comparar la sortida filtrada amb fonts conegudes i confirmar l'alineació del canal. La monitorització AE multicanal depèn d'aquest bucle: adquirir, filtrar, extreure característiques i verificar amb una referència.
Bones pràctiques d'implementació
Calibratge i pressupost d'errors
Pressupost d'errors per canal
Cada canal té els seus propis errors, alguns predictibles i altres aleatoris, per la qual cosa hauríeu de planificar cadascun per separat. Vinculeu cada pas de calibratge a un model de soroll formal i, a continuació, passeu els errors restants aigües avall. Una comprovació residual (el valor mesurat menys el valor del model) mostra que la sortida és propera al soroll gaussià amb poc biaix. La injecció de referència us proporciona un punt de referència estable: els díodes de guany i soroll que es mantenen estables dins del 2.5% permeten als enginyers corregir la deriva abans que arribi a l'ADC.
Fluxos de treball de calibratge
Els sensors amb molts paràmetres necessiten que cada canal es calibre en ordre, seguit d'una anàlisi de correlació creuada. La compensació de temperatura requereix diversos punts de calibratge, i mantenir la temperatura estable requereix molt de temps en cadascun. La mitjana de les estadístiques sobre cicles repetits redueix els efectes d'EMI i vibració. El seguiment continu de la deriva amb alertes automatitzades manté la precisió estable entre les recalibracions programades.
Enfocament de calibratge | força | limitació |
|---|---|---|
Seqüencial per canal | Aïlla els termes d'error de cada canal | Lent per a un nombre elevat de canals |
Anàlisi de correlació creuada | Captura l'acoblament intercanal | Necessita dades de referència aparellades |
Injecció de referència | Les vies guanyen deriva en servei | Afegeix maquinari per canal |
Posada a terra i control de soroll
Disseny de placa de senyal mixta
En plaques de senyal mixt , la manera com flueix el corrent de retorn importa més que com s'encaminen els senyals. Mantingueu les seccions analògiques i digitals separades, utilitzeu rails d'alimentació separats i poseu un pla de terra continu sota les capes de senyal. Oblideu-vos del mètode obsolet d'un únic punt de terra: qualsevol traça que creui un buit de terra empeny el corrent de retorn a una antena de bucle. Alguns convertidors moderns, com l'AD7606B, recomanen clarament un pla de terra continu en lloc d'AGND/DGND dividits.
Blindatge i camins de retorn
Protegiu els nodes sensibles amb anells de protecció i gàbies de Faraday, i manteniu les traces digitals d'alta velocitat allunyades de les analògiques. La senyalització diferencial més les vies de costura a terra redueixen la diafonia. Executeu la simulació de la integritat del senyal abans de la fabricació i indiqueu el control d'impedància i el gruix del coure als fitxers de producció.
Compromisos entre DFM i fabricació
Prototipatge i validació de proves
Els prototips demostren que el disseny funciona ; la producció se centra en maximitzar el rendiment. Combineu valors passius duplicats, manteniu les separacions del pati i col·loqueu punts de prova on les sondes puguin arribar-hi. Feu coincidir el disseny amb el document de capacitat del fabricant i executeu comprovacions DFM abans del llançament de Gerber. Ometre la validació ERC/DRC o d'impedància porta a nous girs.
Firmware, depuració i perfils
Obriu la placa pas a pas: comproveu el front-end analògic, després el convertidor i finalment el flux daq. Utilitzeu un oscil·loscopi a les etapes de condicionament de senyal i un analitzador lògic al bus digital. Feu un perfil de la latència i el rendiment abans d'afegir més canals i assegureu-vos que els buffers daq en temps real no deixin mai anar mostres. Una ruta daq en temps real ben ajustada manté el mostreig, el filtratge i el processament dins del pressupost, i una sincronització acurada manté les dades del sensor alineades.
L'adquisició fiable de senyals multisensor depèn de tres suports principals. El disseny front-end estableix el rang dinàmic i el soroll de fons abans que comenci qualsevol conversió. Una sincronització acurada manté els canals alineats en un domini temporal. Una estratègia de fusió sòlida converteix els fluxos separats en un model coherent. La fusió a nivell de característiques i els enfocaments híbrids ara fan gran part d'aquesta feina.
Els equips haurien de fer funcionar un canal cada vegada. A continuació, es fa la calibració i la validació, abans que ningú s'escali a la fusió completa. L'adquisició de dades en temps real depèn d'aquesta disciplina: memòria intermèdia de dades de dades (DAQ) estable, filtratge net i una freqüència de mostreig que coincideixi amb la física del senyal. Cada decisió de mostreig se suma aigües avall.
El processament perimetral i els centres de sensors integrats aviat assumiran una major part d'aquesta cadena. L'adquisició de senyals multisensor i daq en temps real recompensarà els equips que construeixin bé els conceptes bàsics.
FAQ
Què causa el biaix de temps entre els canals dels sensors?
Rellotges separats, protocols diferents i retards variables creen un biaix. Cada dispositiu mostra en la seva pròpia base de temps, i aquest offset varia a mesura que canvia la temperatura i les peces envelleixen. Un rellotge compartit més activadors de maquinari mantenen el mostreig alineat entre canals a la mateixa freqüència de mostreig.
Quan cal un mostreig simultani per a un disseny?
El mostreig simultani és important quan les relacions de fase transporten informació, com ara trobar d'on prové un so. Els convertidors multiplexats afegeixen asimetria entre canals. La velocitat de mostreig per si sola no soluciona l'asimetria. Un equip hauria de triar convertidors per canal quan l'instant de mostreig exacte hagi de coincidir entre les entrades.
Com redueix el DMA la càrrega de l'MCU?
El DMA mou mostres sense que la CPU intervingui, de manera que el mostreig continua mentre el nucli processa les dades. Una transferència de 128 bytes necessita una o dues interrupcions en lloc de 128. Això manté el flux de dades estable. Els enginyers haurien d'alinear els buffers amb l'amplada de la transferència i rearmar els canals d'un sol cop a la interrupció de finalització.
Quina interfície és adequada per a cables llargs?
L'RS-485 gestiona llargues trajectòries de cable en armaris industrials. L'SPI proporciona transferències ràpides i de baixa latència a la placa. L'I2C s'adapta a sensors lents sobre traces curtes. Un equip hauria d'adaptar la velocitat d'enllaç al pressupost de rendiment real i assegurar-se que la taxa de mostreig es mantingui dins del que pot suportar la interfície.
Com hauria de validar un equip una nova placa daq?
Un equip hauria d'obrir primer un canal. Comprovar el front-end analògic amb un oscil·loscopi i després confirmar la sortida del convertidor. Executar una anàlisi FFT per detectar interferències abans de filtrar. Perfilar la latència i el rendiment, i comprovar que la freqüència de mostreig coincideixi amb la física del senyal abans d'escalar el recompte de canals.