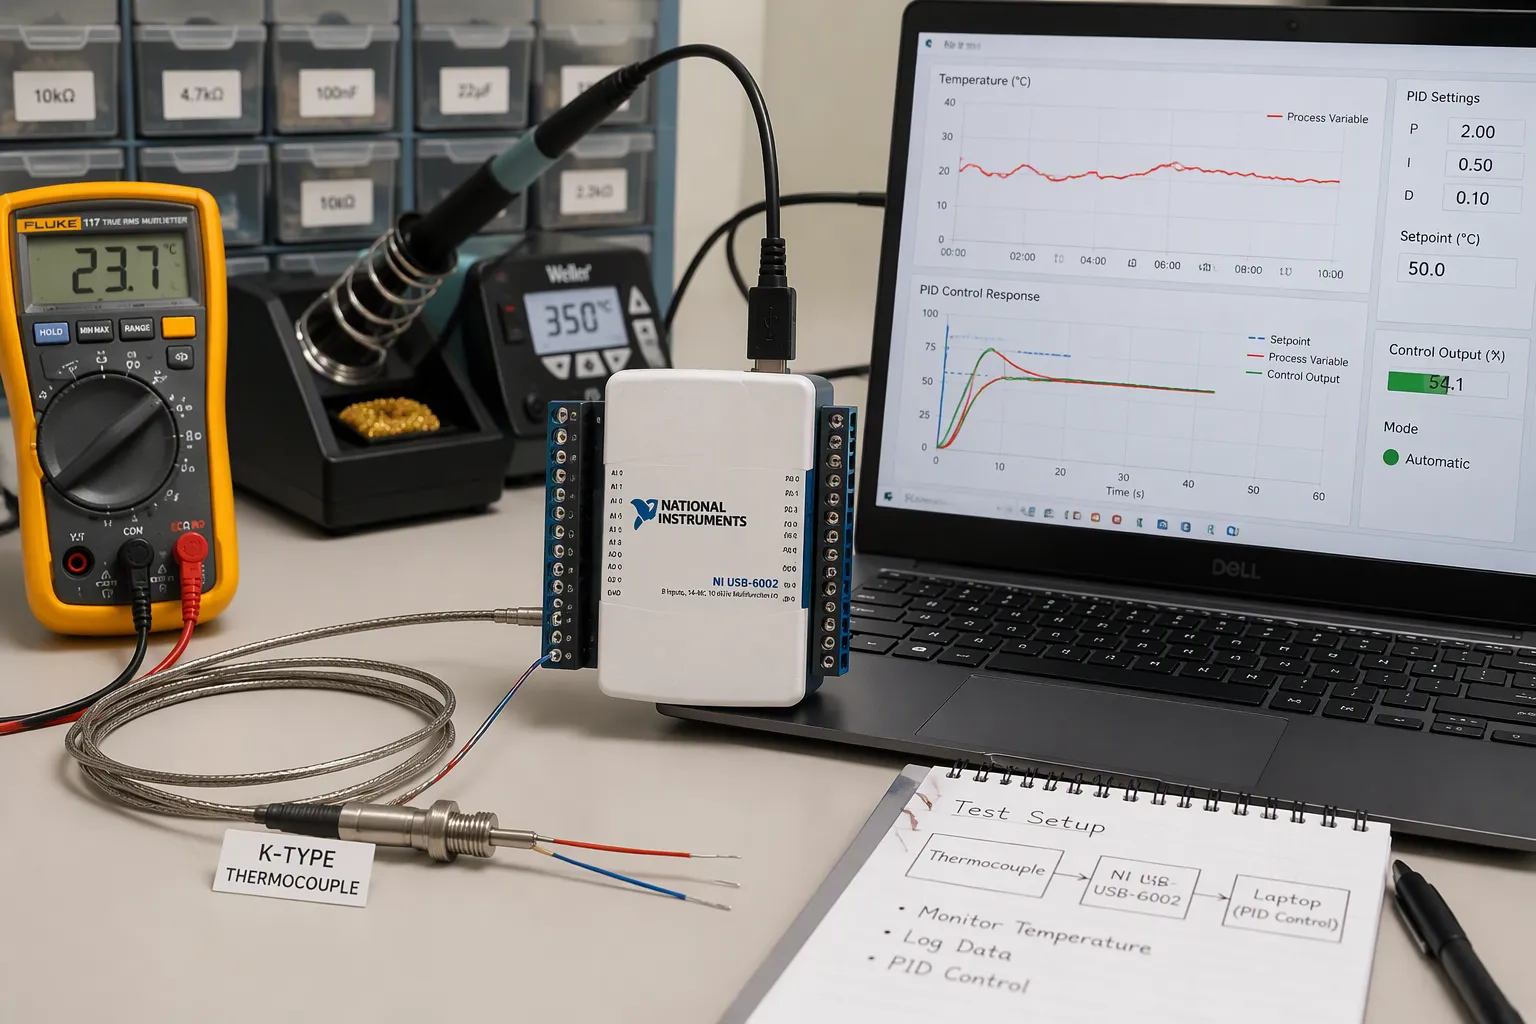
Heu d'aconseguir tres etapes correctament. Primer, capteu el senyal del termopar a la placa de manera neta. Segon, tanqueu el bucle de control PID amb la sincronització i les mesures de seguretat correctes. Tercer, ajusteu i integreu el sistema per obtenir una precisió estable.
Al llarg del camí sorgeixen diversos punts febles. Els senyals de nivell de microvolts necessiten un disseny front-end acurat. La deriva de la junció freda i la deriva de l'offset desgasten la precisió de la mesura de la temperatura. El soroll corromp les lectures de baix nivell. La sincronització del bucle afecta l'estabilitat. El Windup perjudica la resposta del controlador PID. Els límits de l'accionament de l'escalfador i del DFM donen forma a la placa final.
Aquesta guia es manté a nivell de placa base i té en compte els requisits de fabricació. Està dirigida a enginyers de maquinari i equips de productes electrònics que construeixen maquinari de control de temperatura. Hi trobareu passos pràctics per a cada etapa, des de l'adquisició del senyal fins a l'afinació PID en bucle tancat.
Sortides de claus
Comenceu amb el tipus de termopar correcte i la compensació de junció freda per reduir els errors de mesura.
Augmenta la intensitat del petit senyal del termopar abans de convertir-lo en dades digitals. A més, fes servir una bona disposició i aïllament per filtrar el soroll.
Feu que el bucle PID funcioni com una màquina d'estats, amb una sincronització correcta, anti-windump i filtratge de derivades.
Ajusteu el controlador PID pas a pas i mesureu la constant de temps real del termopar per mantenir el control estable.
Prova cada etapa per separat abans de muntar-ho tot i registra les dades per detectar la desviació al llarg del temps.
Adquisició de termoparells Front End
Tipus, rangs i compensació de juntura freda
Comenceu amb el tipus de termopar, ja que decideix els vostres objectius de resolució i compensació de junció freda (CJC). Prop de la temperatura ambient, una junció tipus K genera uns 40 µV per cada grau Celsius. Els tipus J, K, E i T es troben tots en el rang de 40–60 µV/°C. Aquest petit senyal configura cada elecció posterior a la cadena d'adquisició de dades.
Tipus | Coeficient de Seebeck | Objectiu de precisió compensada |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Hauries de col·locar la unió freda en un bloc de terminals que mantingui una temperatura estable. Un sensor de temperatura Pt100 dins d'aquest bloc segueix la unió de referència. Mantingueu els dos terminals a la mateixa temperatura i utilitzeu un cable d'extensió de termopar que coincideixi amb el tipus. Un cable que no coincideix crea una segona unió i un error de desplaçament ocult.
Nota: Un circuit integrat CJC amb una precisió de ±5% pot afegir fins a 0.5 °C d'error de desplaçament. Cal comptar aquest error abans de prometre una xifra de precisió del sistema.
Amplificadors i ADC Delta-Sigma
Teniu dos camins frontals. Un amplificador d'instrumentació amb un alt rebuig de mode comú alimenta un ADC separat. Un ADC delta-sigma amb un PGA integrat fa guany i conversió en una part. El camí de l'amplificador us proporciona un CMRR superior a 100 dB i un offset inferior a 60 µV amb components com l'AD8495. El camí del convertidor us ofereix una resolució de 24 bits, filtratge digital i un sensor de temperatura integrat per a CJC.
La deriva del desplaçament és tan important com el desplaçament. Els amplificadors estabilitzats per chopper mantenen el desplaçament sobrant i el soroll de baixa freqüència baixos. Les xarxes de guany ajustades per làser mantenen la deriva del guany prop de 5 ppm/°C. Linearitzeu per programari amb polinomis o una taula de consulta. La deriva dels components i la deriva del sensor CJC se sumen, i aquests errors poden superar un grau Celsius en aplicacions exigents.
Detecció de termopar obert i gestió de fallades
Un termopar trencat o solt es llegeix com un voltatge baix vàlid, i el vostre bucle PID farà funcionar l'escalfador a plena potència. Afegiu la detecció de termopar obert a l'extrem frontal. Un petit corrent de polarització a través de la unió, o una pressió a l'entrada, crea un nivell de fallada que podeu detectar. El vostre firmware ha de tractar aquest nivell com una fallada, no com una lectura freda. Desactiveu la sortida i activeu una alarma. Proveu aquesta ruta a cada mòdul d'adquisició de dades que creeu.
Digitalització, filtratge i aïllament
Selecció i disseny d'ADC
Un convertidor de 12 bits i 3.3 V divideix el senyal en passos d'uns 806 µV. El termopar només mou desenes de µV per grau Celsius. Per tant, aquest convertidor no veu res útil si no hi afegiu guany. Amplifiqueu primer el senyal amb un amplificador d'instrumentació amb un guany de 100 a 1000 i després digitalitzeu-lo. Trieu un amplificador amb un offset d'entrada inferior a 1 mV, un corrent de polarització inferior a 1 pA i una densitat de soroll inferior a 5 nV/√Hz a 1 kHz. Per a un sistema de 24 bits, el soroll total ha de mantenir-se per sota d'1 LSB aproximadament. Això és a prop de 0.3 µV en un sensor de ±10 mV amb una referència de 2.5 V.
El filtratge i el disseny decideixen si aquesta resolució es manté. Establiu el tall d'antialiàsing a prop de la freqüència de mostreig dividida per 2.56. Intenteu obtenir una atenuació d'uns 40 dB a la meitat de la freqüència de mostreig. Utilitzeu condensadors NP0/C0G i resistències de pel·lícula metàl·lica amb una tolerància de ±0.25% o superior.
Pràctica de maquetació | Benefici |
|---|---|
Mantingueu els nodes d'alta impedància curts | Redueix les fuites, la capacitança dispersa i la captació |
Col·loca els filtres RC al pin ADC | Filtra el soroll abans del front-end |
Encamina les entrades lluny dels rellotges i els inductors de CC/CC | Redueix l'acoblament a senyals de microvolts |
Utilitzeu anells de protecció en nodes d'alta impedància | Bloqueja les fuites que causen lectures fantasma |
Mantenir un pla de terra uniforme | Evita les referències flotants i els errors de conversió |
Consell: Col·loqueu condensadors de desacoblament d'1 µF a menys de 2 mm de cada pin d'alimentació i no encamineu mai les pistes a través de buits de terra.
Aïllament galvànic per a entorns sorollosos
Els armaris industrials contenen accionaments de motors, relés i sensors llargs. Les diferències de tensió de terra entre la funda del termopar i la placa impulsen el corrent cap a la part frontal. Aïlleu quan el sensor toqui maquinari conductor. També aïlleu quan els cables superin uns quants metres a prop de càrregues de commutació. Feu-ho també quan l'ordinador amfitrió i l'escalfador comparteixen una terra sorollosa. Un aïllant digital després de l'ADC manté el costat analògic net i senzill.
L'aïllament canvia la placa. Necessiteu plans de terra separats a través de la barrera i una font d'alimentació aïllada per al costat del camp. També necessiteu una distància de fuga que compleixi el vostre estàndard de seguretat. Els aïllants afegeixen cost i alçada, així que col·loqueu-los al principi del disseny. Proveu la barrera amb una comprovació d'hipot durant la validació. Registreu el corrent de fuita a cada mòdul d'adquisició de dades que envieu.
Implementació del bucle de control PID
Màquina d'estats i temporització de mostreig
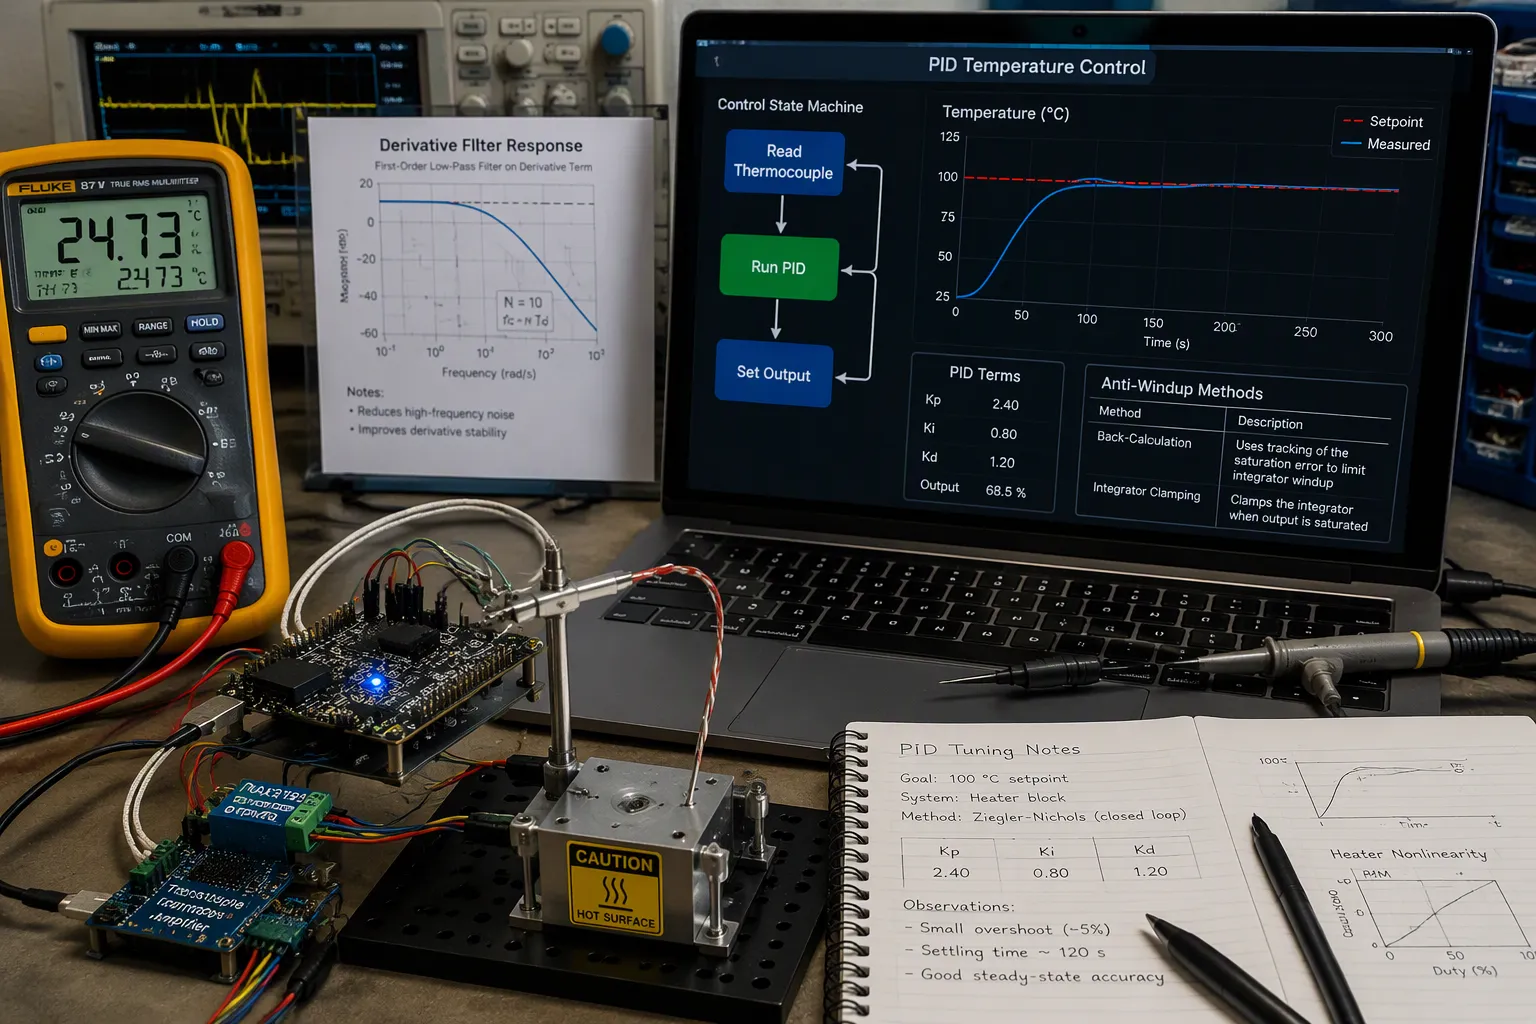
Construeix el bucle com una màquina d'estats. Un estat llegeix el termopar, un executa l' algoritme de control PID i l'altre estableix la sortida. Envia dades entre estats a través de la comunicació en sèrie en lloc de variables globals. Les variables globals amaguen errors de sincronització i un canal sèrie et permet definir quan cada valor és vàlid. El teu controlador PID treballa llavors amb dades amb una edat coneguda.
El temps de mostreig decideix l'estabilitat. Si es mostra més ràpid que la constant de temps del termopar, el bucle obté dades noves. Si es mostra més lentament, el bucle reacciona a la mesura de temperatura antiga. Una velocitat de bucle lenta afegeix retard de fase, i el retard de fase empeny un controlador PID cap a l'oscil·lació. Feu coincidir el període de mostreig amb la constant de temps del termopar i, a continuació, comproveu l'elecció al banc de proves.
Filtratge anti-windup i derivatiu
El windup arruïna un control precís de la temperatura. L'escalfador se satura, l'integrador continua acumulant-se i el bucle es sobrepassa quan l'error finalment s'inverteix. Trieu un mètode anti-windup i instal·leu-lo abans d'ajustar res.
Tècnica | Com funciona | Característiques clau |
|---|---|---|
Càlcul retroactiu clàssic | Envia la diferència de sortida saturada-insaturada de tornada a l'integrador. | Simple, de baix cost, àmpliament utilitzat en la indústria |
Fixació de l'integrador | Impedeix que l'integrador s'acumuli més enllà dels límits establerts | Simple, de baix cost, habitual a la indústria |
Càlcul retroactiu generalitzat | Controla tots els estats interns amb el senyal saturat | Funciona per a qualsevol ordre de controlador, sense paràmetres de seguiment |
Recàlcul d'errors | Treballa cap enrere des de la sortida saturada per reiniciar la memòria del controlador | Manté el bucle ben condicionat, sensible als errors de modelització |
L'acció derivativa fa que el soroll sigui més fort, i un termopar frontal sempre en porta una mica. Afegiu un filtre derivatiu a l'algoritme de control PID. El filtre limita el guany d'alta freqüència i evita que la sortida salti amb els canvis del punt de consigna.
Consell: Feu que primer funcioni un control simple d'encesa/apagada o proporcional. Observeu com el sensor de temperatura segueix el punt de consigna i, a continuació, afegiu els termes integrals i derivatius d'un en un.
Aconseguir que el control bàsic funcioni primer
Un bucle obert que funcioni ensenya més que un control de bucle tancat trencat. Condueix l'escalfador manualment, registra la temperatura i confirma que l'algoritme de control de retroalimentació llegeix els valors correctes. A continuació, tanca el bucle només amb guany proporcional. Augmenta el guany fins que la resposta esdevingui marginal i després torna a apagar-lo. Afegeix una acció integral per eliminar l'error d'estat estacionari i afegeix una acció derivativa només si la resposta dinàmica ho necessita. Aquest enfocament per etapes manté el controlador de temperatura PID predictible i fa que tots els canvis posteriors siguin mesurables.
Ajusta els paràmetres de control PID amb la constant de temps real del termopar, no amb una conjectura de la fitxa tècnica. Un controlador de temperatura PID que ignora la constant de temps del termopar lluitarà contra el seu propi sensor. Registra cada execució i compara la resposta dinàmica entre execucions. L'ajust dinàmic en temps real dels paràmetres de control PID pertany a una fase posterior, després que el control PID de guany fix demostri ser estable. Tracta el controlador PID com un sistema de control de retroalimentació amb límits coneguts i documenta aquests límits per al següent enginyer.
Accionament de sortida i accionament de l'escalfador
Com connectar una sortida de controlador de temperatura
Pensa en l'etapa de sortida com a part de la cadena de mesura, no com a quelcom que afegeixis al final. Quan cablegis un controlador de temperatura a un escalfador resistiu, deixa que el corrent flueixi a través de l'escalfador només en una direcció. Aquesta regla unidireccional és una bona pràctica de cablejat per a les sortides del controlador de temperatura. Els camins de corrent invers afegeixen soroll i confonen l'etapa d'accionament.
Un circuit límit protegeix tant l'actuador com el dispositiu escalfat. Establiu un corrent màxim segons la fitxa tècnica de l'actuador i la capacitat del dissipador de calor. El controlador manté el corrent de sortida per sota d'aquest nivell. Això protegeix contra la fuguetat tèrmica, on un dissipador de calor feble permet que el sensor de temperatura informi d'un augment de temperatura i el controlador PID impulsi més corrent, afegint més calor. Quan connecteu un controlador de temperatura per a una etapa escalfada, planifiqueu aquest límit abans de triar el connector.
Proporcionalitat del temps i límits de seguretat
La proporcionalitat de temps fa la mitjana del temps d'encesa i apagada durant un cicle per donar una potència suau del 0 al 100%. Configureu el temps de cicle com a mínim 1/20 del temps integral. Els dispositius electromecànics com ara relés, contactors i vàlvules solenoides necessiten temps de cicle més llargs. Els cicles més curts proporcionen un millor control, però desgasten les peces electromecàniques i escurcen la vida útil.
Opció d'accionament | Control de qualitat | Desgast i vida | Millor ús |
|---|---|---|---|
relé | Cicles llargs i gruixuts | El desgast del contacte limita la vida útil | Càrregues tèrmiques lentes |
SSR | Cicles suaus i curts | Sense contactes mòbils | La majoria dels bucles de calefacció |
Unitat analògica | Continu | Depèn de l'etapa de potència | Control fi de la temperatura |
Afegiu un controlador de límit per a processos que es podrien danyar o tornar perillosos en condicions de fallada. Funciona sol, a part del controlador de procés normal, i utilitza un relé de bloqueig a prova d'errors. L'operador el reinicia un cop el procés torna a una condició acceptable. Aquest tipus de protecció pot necessitar l'aprovació de normes, per exemple, Factory Mutual als EUA o EN14597 a Europa.
Compatibilitat del senyal de sortida i límits ambientals
Feu coincidir el senyal de sortida amb la càrrega abans de connectar un controlador de temperatura a l'armari. Comproveu el voltatge de la bobina, el corrent d'entrada de l'SSR i el nivell lògic amb el controlador. Confirmeu la temperatura ambient nominal de cada part de l'etapa de l'accionament. La calor dins d'un recinte redueix els valors nominals dels relés i els SSR, així que deixeu un marge.
Les sortides de límit i alarma amb enclavament s'han de reiniciar abans que es desactivin. El reinici pot provenir d'un teclat numèric, una entrada digital o un enllaç de comunicacions. Si l'instrument no té sortides amb enclavament, afegiu relés amb enclavament externs com a esclaus dels relés interns sense enclavament. Proveu cada ruta de reinici durant la validació del sistema de control.
Ajust, proves de constants de temps i integració
Mètodes pràctics d'afinació PID
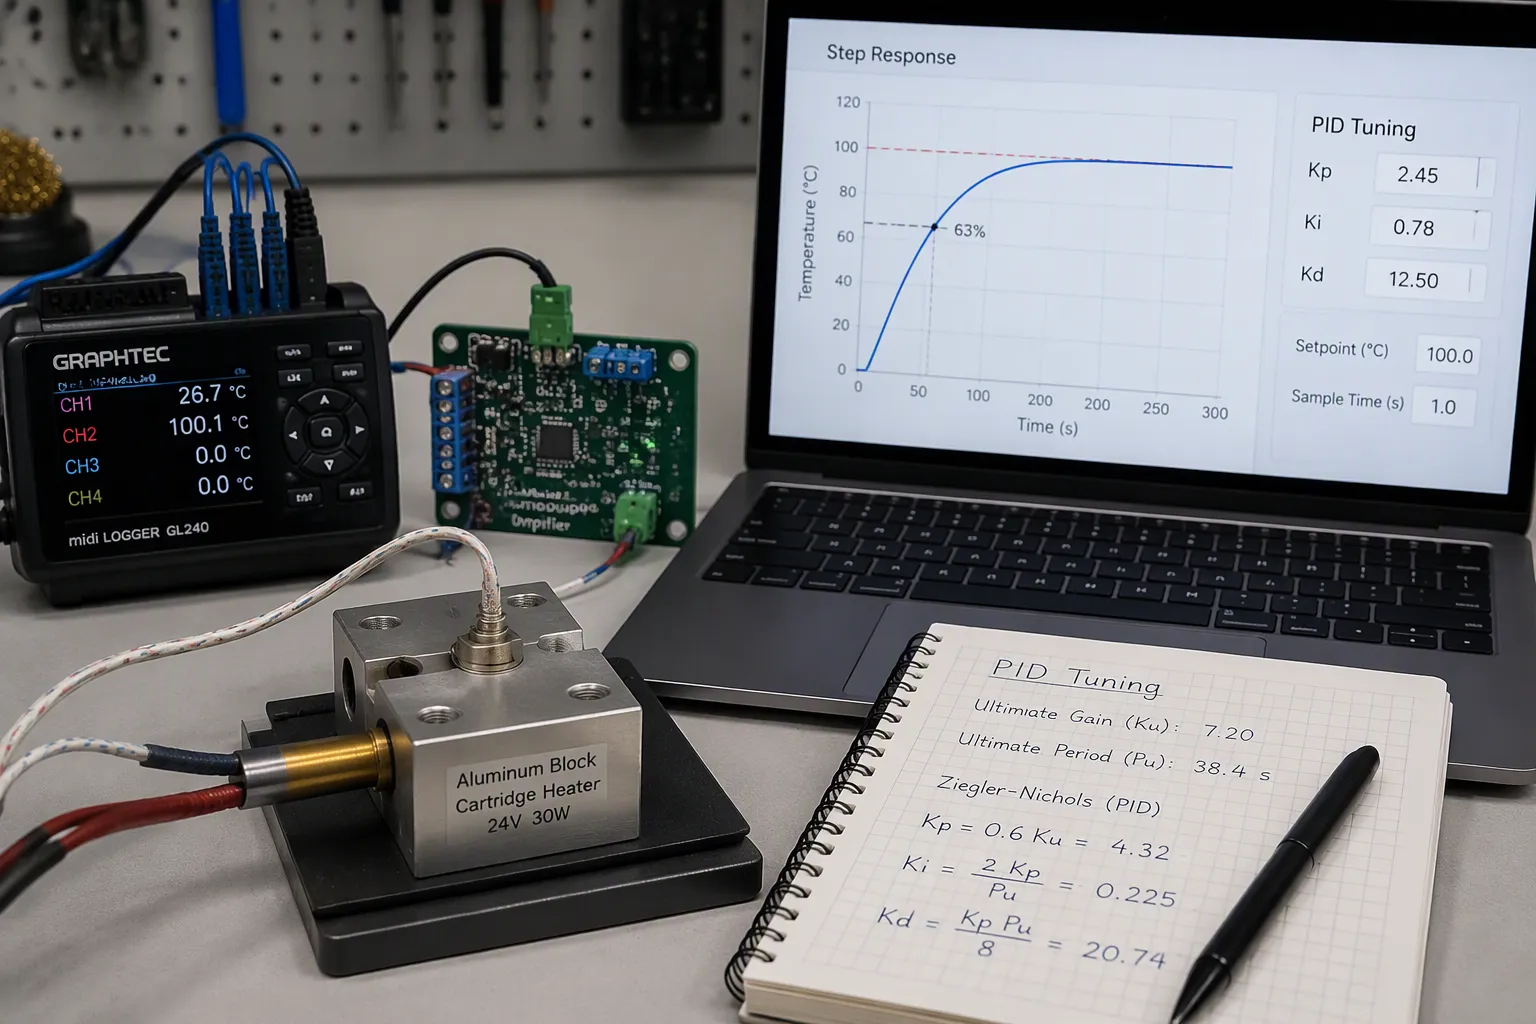
En la majoria de projectes, s'ajusta un controlador PID provant coses i veient què funciona. Els enginyers ajusten els paràmetres de control PID manualment i observen com respon el sistema. Comenceu amb un guany proporcional, després afegiu l'acció integral i, finalment, l'acció derivativa. Un controlador de temperatura PID que ignora la rapidesa del sensor lluitarà contra la seva pròpia retroalimentació. La constant de temps del termopar estableix la rapidesa amb què reacciona el bucle, de manera que limita l'ample de banda que podeu assolir. Els sensors més ràpids us permeten utilitzar un control PID més ajustat. La constant de temps del termopar també configura la resposta dinàmica que podeu esperar. El control de retroalimentació manté l'ample de banda del bucle per sota del límit del sensor.
Mètode | Què fas | El millor ajust |
|---|---|---|
Prova manual | Augmenta el guany fins al marge i després torna a baixar | La majoria de configuracions de banc |
Ziegler-Nichols | Mesurar el guany final i el període | Càrregues estables i lineals |
Basat en models | Ajusta un model de primer ordre i després calcula | Productes repetibles |
Consell: Registra cada execució. Compara la resposta dinàmica entre les execucions abans de canviar els guanys.
Prova de la constant de temps del termopar
No es pot confiar en un valor de full de dades per a la constant de temps del termopar. Canvia amb el model i amb l'entorn de mesura. Executeu un procediment de prova de constant de temps de termopar: augmenteu la temperatura, registreu la resposta i trobeu el punt del 63%. Repetiu la prova de constant de temps en el muntatge real. Un sistema de prova de constant de temps de termopar amb un pas registrat dóna resultats repetibles. Introduïu cada resultat al pid i a l'afinació. El pas de prova de constant de temps de termopar també revela errors de muntatge. Cada prova de constant de temps necessita una temperatura inicial estable. El vostre sistema de prova de constant de temps de termopar hauria de registrar dades en brut. Compareu la constant de temps del termopar abans i després del muntatge. Una constant de temps lenta del termopar limita el control precís de la temperatura.
Integració de sistemes, validació i DFM
Integrar per etapes. Validar la cadena de senyals, després la sortida de bucle obert i, a continuació, l'afinació de bucle tancat. Un sistema de control que supera cada etapa per si sol és més fàcil de depurar. Comprovar l'estabilitat i la precisió del PID en tot el rang. Els compromisos del DFM importen: la col·locació del sensor, l'accés al terminal i els punts de prova augmenten el cost. Executar una prova de constant de temps per unitat a la línia. Un sistema de prova de constant de temps de termopar que registri la deriva admet la validació a llarg termini. Documentar la constant de temps del termopar per a cada variant del producte. Repetir la prova de constant de temps després de qualsevol canvi d'escalfador. El sistema de prova de constant de temps de termopar hauria d'emmagatzemar la resposta al graó. Un controlador PID sintonitzat a una constant de temps incorrecta del termopar oscil·larà. El control de retroalimentació depèn de dades de sensor honestes. El controlador PID necessita un període de mostreig conegut. La deriva de la mesura de temperatura apareix a la prova de constant de temps. Registrar les dades de mesura de temperatura durant cada execució. El sistema de prova de constant de temps de termopar hauria de marcar els sensors oberts.
Pensa en la construcció com una llista de comprovació. Primer, tries el tipus de front-end i l'opció CJC, després l'amplificador o ADC amb filtratge. Afegeix aïllament allà on el gabinet ho requereixi. Configures la sincronització del bucle de la màquina d'estats, l'anti-windump i el filtratge derivatiu. Dimensiones l'accionament de sortida i els límits de seguretat. Acabas amb l'afinació i una prova de constant de temps del termopar.
Proveu cada etapa per separat abans de la integració completa. Proveu primer la cadena de senyals, després la sortida de bucle obert i, a continuació, el control PID de bucle tancat. Un controlador PID que supera cada etapa és fàcil de depurar.
Registra cada execució. Observa com la mesura de la temperatura varia al llarg de setmanes. Aquest hàbit converteix un controlador de temperatura que funciona en un de confiable. El teu control per retroalimentació recompensarà la cura.
FAQ
Quina precisió ha de tenir la compensació de la juntura freda?
Feu coincidir la precisió del CJC amb l'objectiu del vostre sistema. Un circuit integrat CJC amb una precisió de ±5% pot afegir fins a 0.5 °C d'error de desplaçament. Compteu aquest error abans de prometre una xifra de precisió del sistema. Un bloc de terminals isotèrmic amb un sensor Pt100 manté la unió de referència estable i manté aquest error petit.
Quan necessito aïllament galvànic a la part frontal?
Aïlla quan el sensor toca maquinari conductor. Aïlla quan els cables superen uns quants metres a prop de càrregues de commutació. Aïlla quan l' ordinador amfitrió i l'escalfador comparteixen una presa de terra sorollosa. Un aïllant digital després de l'ADC manté net el costat analògic.
Per què la sortida del meu escalfador supera el punt de consigna?
La causa habitual és el windup. L'escalfador se satura, l'integrador continua construint i el bucle es sobrepassa quan l'error s'inverteix. Afegiu anti-windup abans d'afinar. El càlcul invers o la fixació de l'integrador funcionen tots dos. A continuació, afegiu un filtre derivatiu perquè el soroll no faci saltar la sortida.
Com puc mesurar la constant de temps del termopar?
Augmenta la temperatura, registra la resposta i troba el punt del 63%. Repeteix la prova en el muntatge real, perquè el valor de la fitxa tècnica no coincidirà amb el teu muntatge. Introdueix cada resultat a l'afinació. Una constant de temps lenta limita l'amplada de banda del bucle que pots assolir.
Nota: Proveu cada etapa per separat abans de la integració completa. Proveu primer la cadena de senyals, després la sortida en bucle obert i, a continuació, l'afinació en bucle tancat.