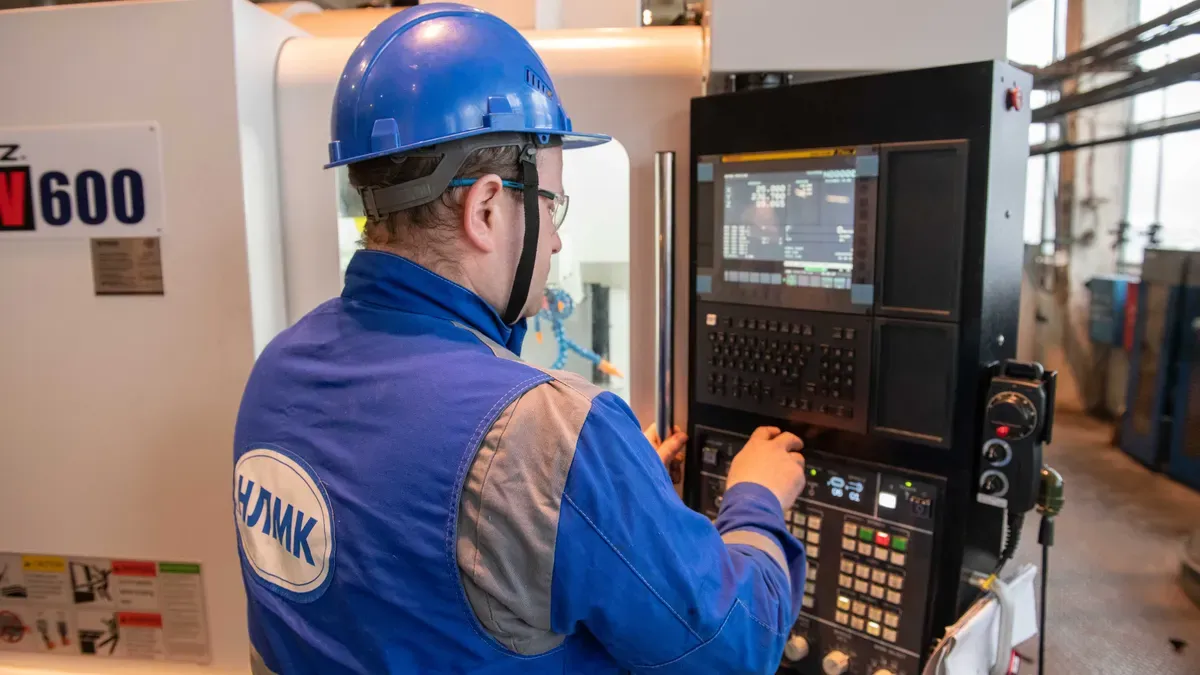
Việc phối hợp nhiều trục trong một máy móc thực sự làm tăng độ phức tạp. Bạn phải đối mặt với các vấn đề đồng bộ hóa, công việc lập trình bổ sung và việc khắc phục sự cố khó khăn. Những thách thức này làm mất thời gian dành cho việc cải thiện các quy trình cốt lõi. Thị trường giải pháp điều khiển chuyển động đa trục cho thấy nhu cầu rộng rãi này. Thị trường này đã đạt 5.3 tỷ USD vào năm 2024. Các ứng dụng robot và CNC chiếm 29% nhu cầu này. Các ứng dụng này cần thời gian chính xác và độ rung rất nhỏ. Hệ thống điều khiển chuyển động đa trục và bộ truyền động servo cung cấp một giải pháp trực tiếp. Chúng giúp việc phối hợp dễ dàng hơn thông qua điều khiển trung tâm và chia sẻ tài nguyên. Cách tiếp cận này giúp giảm công việc lập trình và tăng độ tin cậy của hệ thống. Mục tiêu chính là biến một nhiệm vụ phức tạp thành một quy trình đơn giản và hiệu quả.
Các nội dung chính
Bộ điều khiển đa trục dùng chung nguồn điện và sử dụng một hệ thống điều khiển trung tâm duy nhất, giúp giảm chi phí phần cứng và tiết kiệm không gian trong tủ thiết bị.
Hệ thống bánh răng điện tử và cam ảo loại bỏ các bộ phận cơ khí, do đó việc thay đổi biên dạng diễn ra nhanh chóng và giảm thiểu sự hao mòn.
Các công cụ lập trình hiện đại với các khối chức năng có sẵn giúp tiết kiệm thời gian phát triển và cho phép bạn điều chỉnh chuyển động mà không cần phải lập trình sâu.
Việc tinh chỉnh và chẩn đoán tự động giúp tiết kiệm nhiều giờ làm việc thủ công, cải thiện hiệu suất hệ thống và tăng tốc quá trình khắc phục sự cố.
Sự phức tạp của điều khiển chuyển động đa trục
Những thách thức về đồng bộ hóa và định thời
Sự phối hợp thời gian chính xác giữa các trục là nền tảng của bất kỳ hệ thống điều khiển chuyển động đa trục nào. Mỗi động cơ servo phải thực hiện chuyển động của nó vào đúng thời điểm cần thiết. Chỉ cần một độ trễ vài micro giây cũng tạo ra những khuyết tật có thể nhìn thấy được trong sản phẩm cuối cùng. Bạn có thể thấy rõ điều này trong hàn robot hoặc gia công CNC, nơi đường chạy dao đòi hỏi sự phối hợp hoàn hảo.
Mạng EtherCAT giải quyết vấn đề về thời gian này, nhưng chúng lại tạo ra sự phức tạp riêng. Thiết bị chủ gửi một khung dữ liệu duy nhất đi qua từng thiết bị phụ. Mỗi thiết bị phụ đọc dữ liệu, chèn phản hồi và chuyển tiếp khung dữ liệu. Quá trình này lặp đi lặp lại liên tục, tạo ra hoạt động có tính xác định. Hiệu suất rất ấn tượng—xử lý khoảng 100 trục trong 125 µsec. Tuy nhiên, bạn phải cấu hình cấu trúc mạng một cách cẩn thận. Cấu hình đường thẳng, bus, hình sao hoặc hình vòng đều ảnh hưởng đến sự đồng bộ hóa theo những cách khác nhau. Các kỹ sư phải chọn cấu trúc mạng phù hợp với ứng dụng cụ thể của họ.
Các vấn đề về đồng bộ hóa phát sinh dần dần do các khớp nối bị mòn, sự thay đổi các thông số điều khiển hoặc độ trễ trong giao tiếp mạng. Các hệ thống dựa trên Ethernet yêu cầu thời gian tín hiệu nhất quán và độ trễ tối thiểu. Chất lượng cáp, cấu trúc mạng và nhiễu điện từ đều ảnh hưởng đến sự phối hợp.
Chi phí lập trình và gỡ lỗi
Việc lập trình chuỗi chuyển động cho nhiều trục đòi hỏi rất nhiều công sức. Bạn phải phối hợp nội suy tuyến tính, đường cong spline và bộ truyền động điện tử trên nhiều hệ thống truyền động khác nhau. Mỗi trục cần có cấu hình chuyển động riêng, nhưng tất cả các cấu hình phải hoạt động cùng nhau một cách liền mạch. Độ phức tạp của lập trình tăng lên với mỗi trục được thêm vào.
Gỡ lỗi làm tăng thêm độ khó. Những thách thức thường gặp bao gồm:
Vấn đề đồng bộ hóa : Tính nhất quán về tốc độ khung hình đảm bảo chuyển động phối hợp trên tất cả các trục.
Các vấn đề về tính toàn vẹn tín hiệu : Tín hiệu đầu vào ảo thường cho thấy các vấn đề về nối đất hoặc nhiễu tín hiệu.
Thời gian và độ trễ : Tốc độ xung nhịp ảnh hưởng đến độ chính xác thực thi, đòi hỏi phải kiểm tra độ trễ cẩn thận.
An toàn và xử lý sự cố : Logic dừng khẩn cấp phải ngắt tín hiệu chuyển động ngay lập tức.
Đối với nhiều kỹ sư tự động hóa, thách thức lớn nhất không phải là phần cứng mà là việc viết và gỡ lỗi logic điều khiển chuyển động. Khi yêu cầu của máy móc trở nên phức tạp hơn, việc lập trình thường trở nên rắc rối hơn.
Chỉ riêng việc thiết lập mạng ban đầu đã đòi hỏi rất nhiều công sức. Bạn phải phát hiện tất cả các thiết bị phụ, gán địa chỉ , cấu hình các tham số truyền thông và thiết lập đồng bộ hóa. Việc xử lý lỗi yêu cầu giám sát liên tục. Các giao thức an toàn bổ sung thêm một lớp cấu hình nữa. Những nhiệm vụ này tiêu tốn thời gian quý báu của các kỹ sư, lẽ ra có thể được dành cho những ưu tiên khác.
Bộ điều khiển đa trục đơn giản hóa chuyển động như thế nào?
Kiến trúc điều khiển tập trung so với kiến trúc điều khiển phân tán
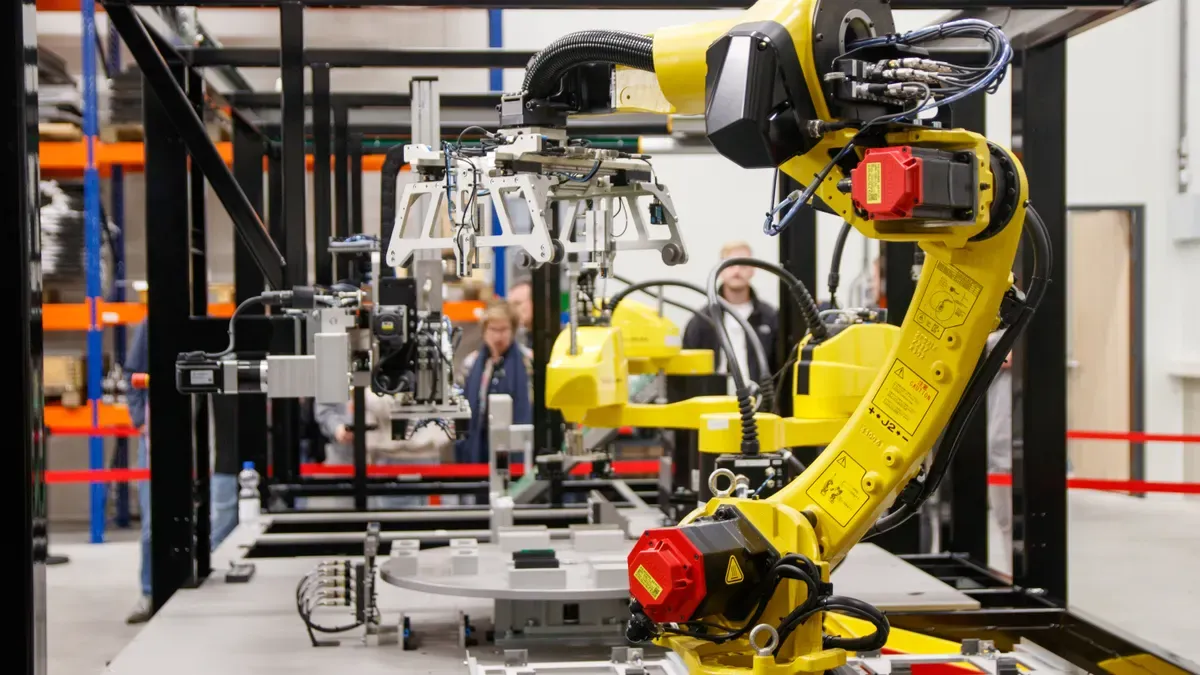
Khi thiết kế hệ thống đa trục, bạn có hai lựa chọn chính: điều khiển tập trung hoặc điều khiển phân tán . Mỗi lựa chọn phù hợp với các nhu cầu khác nhau của máy móc, và việc chọn đúng lựa chọn sẽ giúp bạn tiết kiệm thời gian và tránh những rắc rối.
Hệ thống điều khiển tập trung đặt toàn bộ logic điều khiển chuyển động vào một bộ điều khiển nhúng duy nhất. Cấu hình này hoạt động rất tốt cho việc đồng bộ hóa chặt chẽ và chuyển động phối hợp chính xác. Tất cả các trục đều dùng chung một xung nhịp và bus truyền thông, do đó sự khác biệt về thời gian giữa các bộ truyền động sẽ biến mất. Đối với các công việc cần sự phối hợp ở mức micro giây, như điều khiển cam điện tử hoặc nội suy phức tạp, điều khiển tập trung cung cấp cho bạn tính xác định cần thiết. Bộ điều khiển xử lý trực tiếp mọi trục, do đó bạn bỏ qua được sự phức tạp của việc phối hợp nhiều bộ xử lý.
Điều khiển phân tán giúp phân bổ trí thông minh khắp máy móc. Mỗi bộ truyền động có logic điều khiển riêng và chúng giao tiếp trực tiếp với nhau. Cấu hình này phù hợp với các máy lớn có nhiều trục hoặc hệ thống con dạng mô-đun. Bạn có được khả năng mở rộng tốt hơn vì có thể thêm trục mà không làm quá tải bộ xử lý trung tâm. Các bộ truyền động đặt gần động cơ giúp rút ngắn dây dẫn điện, giảm độ phức tạp của hệ thống dây cáp. Thiết kế máy dạng mô-đun cho phép bạn tích hợp các hệ thống con một cách độc lập. Việc cách ly lỗi dễ dàng hơn vì lỗi ở một trục hiếm khi ảnh hưởng đến các trục khác.
Yêu cầu hệ thống | Kiến trúc được ưa thích |
|---|---|
Máy lớn với nhiều trục | điều khiển phân tán |
Hệ thống con dạng mô-đun | điều khiển phân tán |
Sơ đồ đấu dây đơn giản gần động cơ | điều khiển phân tán |
Đồng bộ hóa đa trục chặt chẽ | kiểm soát nhúng |
Chuyển động phối hợp chính xác | kiểm soát nhúng |
Kiến trúc phân tán thường xuất hiện trong các máy móc lớn hoặc hệ thống mô-đun, nơi khả năng mở rộng và giảm thiểu dây cáp là yếu tố quan trọng nhất. Các máy móc có thể phát triển đến nhiều trục có thể hưởng lợi từ các thiết lập phân tán.
Sự lựa chọn của bạn phụ thuộc vào những gì bạn coi trọng. Nếu bạn cần sự đồng bộ tối đa, hãy chọn điều khiển tập trung. Nếu bạn cần tính linh hoạt và khả năng mở rộng, hãy chọn điều khiển phân tán. Nhiều hệ thống hiện đại kết hợp cả hai, sử dụng các ổ đĩa phân tán trên mạng trong khi vẫn duy trì sự điều phối tập trung cho các trục quan trọng.
Bộ điều khiển servo tích hợp với nguồn điện dùng chung
Hệ thống truyền động servo đa trục tích hợp kết hợp nhiều mô-đun truyền động vào một gói duy nhất với nguồn điện chung. Thiết kế này giúp đơn giản hóa phần cứng so với các hệ thống truyền động đơn trục riêng biệt.
Lợi ích về chi phí thể hiện rõ ngay lập tức. Nguồn điện DC dùng chung loại bỏ nhu cầu về các bộ phận chỉnh lưu AC sang DC trong mỗi bộ điều khiển. Bạn tiết kiệm được chi phí cho mỗi trục bạn thêm vào. Nguồn điện dùng chung cũng giúp giảm bớt các thiết bị bảo vệ quá dòng, bộ lọc đường dây, cuộn cảm đường dây và điện trở hãm động. Ít linh kiện hơn đồng nghĩa với chi phí mỗi trục thấp hơn và ít không gian trong tủ điều khiển hơn. Một nguồn cấp điện AC chính phục vụ nhiều trục, do đó bạn sử dụng không gian tủ hiệu quả hơn.
Danh mục lợi ích | Ưu điểm của hệ thống đa trục so với hệ thống đơn trục |
|---|---|
Chi phí | Chi phí trên mỗi trục thấp hơn do sử dụng chung nguồn điện DC và không có các bộ phận chỉnh lưu AC sang DC trong mỗi bộ truyền động. |
Không gian | Cần ít không gian hơn trên bảng điều khiển tủ điện vì một đường dây cấp nguồn AC chính phục vụ nhiều trục. |
Linh kiện | Cần ít thiết bị bảo vệ quá dòng, bộ lọc đường dây, cuộn cảm đường dây và điện trở hãm động hơn. |
Chia sẻ năng lượng | Các trục có thể tái tạo năng lượng đã được sử dụng bởi các trục khác mà không cần thêm dây dẫn hoặc cầu chì, không giống như các hệ thống một trục. |
Nhân công | Giảm thiểu công sức đấu dây và lắp đặt giúp giảm chi phí nhân công do số lượng thiết bị ít hơn. |
Chia sẻ năng lượng là một lợi thế lớn về hiệu quả. Khi một trục quay chậm lại, nó sẽ tái tạo năng lượng. Trong hệ thống đa trục, năng lượng đó sẽ truyền thẳng đến các trục khác cần đến. Bạn tránh được việc phải đi dây thêm hoặc sử dụng cầu chì vì bus DC dùng chung sẽ tự động xử lý việc truyền tải. Khả năng tái tạo năng lượng này giúp giảm tiêu thụ năng lượng và hỗ trợ sản xuất bền vững.
Việc giao tiếp giữa các trục cũng được cải thiện nhờ các hệ thống tích hợp. EtherCAT cung cấp thời gian chu kỳ xác định, điều cần thiết cho việc đồng bộ hóa chính xác giữa các thiết bị giao tiếp. Đầu vào/đầu ra có dây và đầu ra chuỗi xung cung cấp khả năng phối hợp hạn chế. ASCII và Modbus cung cấp chức năng ở mức độ vừa phải. Modbus TCP/IP và EtherNet/IP thiếu tốc độ cần thiết cho việc đăng ký và phối hợp đa trục. EtherCAT vẫn là lựa chọn ưu tiên cho điều khiển chuyển động đa trục vì nó cung cấp thời gian xác định mà bạn cần.
Kết quả là một hệ thống đơn giản hơn, hiệu quả hơn. Bạn dành ít thời gian hơn cho việc đấu dây, cấu hình và khắc phục sự cố. Máy móc của bạn chiếm ít không gian hơn và tiêu thụ ít năng lượng hơn. Điều khiển chuyển động đa trục trở nên dễ quản lý hơn thay vì phức tạp.
Các tính năng chính giúp đơn giản hóa việc phối hợp đa trục
Đồng bộ hóa tiên tiến và hộp số điện tử
Hệ thống truyền động điện tử là một trong những công cụ tốt nhất giúp đơn giản hóa việc điều khiển chuyển động đa trục. Nó sử dụng luồng dữ liệu vị trí bên ngoài, thường là tín hiệu bộ mã hóa cầu phương, làm tham chiếu chính cho tất cả các chuyển động. Bạn thiết lập tỷ lệ giữa số xung đầu ra của động cơ dẫn động và số xung đầu vào của bộ mã hóa. Nhiều trục có thể hoạt động với các tỷ lệ khác nhau cùng một lúc. Tỷ số truyền thay đổi mượt mà giúp việc khởi động và dừng xe êm ái hơn.
Hãy nghĩ về một máy in . Trục cấp giấy di chuyển theo trục trống in với tỷ lệ cố định. Bộ truyền động servo liên tục điều chỉnh chuyển động của nó dựa trên vị trí của trống, do đó tốc độ và vị trí luôn chính xác. Hệ thống bánh răng điện tử xử lý các chuyển động phức tạp mà các phương pháp khác không thể thực hiện tốt.
Các cam ảo đưa ý tưởng này tiến xa hơn. Cam cơ học rất khó thay đổi cho các sản phẩm mới. Cam ảo khắc phục được vấn đề này:
Thay đổi cấu hình camera nhanh chóng mà không cần thao tác với bất kỳ phần cứng nào.
Liên kết tất cả các trục với một trục chính duy nhất, do đó không cần cấu hình tốc độ riêng biệt.
Ít hao mòn hơn đồng nghĩa với việc ít cần sửa chữa hơn.
Làm việc với các đơn vị khác nhau, chẳng hạn như độ hoặc milimét.
Hoạt động hiệu quả hơn với nhiều điểm dữ liệu CAM chi tiết hơn.
Khi kích thước sản phẩm thay đổi, bạn không cần phải thay thế các cam cơ khí. Hồ sơ cam được lưu trữ kỹ thuật số . Bạn chọn các hồ sơ khác nhau bằng cách sử dụng I/O, lệnh mạng hoặc điều kiện chương trình chuyển động.
Kiến trúc phân tán thông minh loại bỏ nhu cầu về bộ điều khiển bên ngoài. Mỗi ổ đĩa chạy chương trình riêng, chia sẻ dữ liệu và sử dụng I/O trực tiếp. Điều này giúp đơn giản hóa các máy móc của nhà sản xuất thiết bị gốc (OEM) và giảm chi phí bằng cách loại bỏ lớp điều khiển trung tâm.
Các giao thức tiêu chuẩn đi kèm với các công cụ đồng bộ hóa tích hợp sẵn:
EtherCAT (Distributed Clock) hoặc CANopen (SYNC message) cung cấp khả năng đồng bộ hóa thời gian thực mà không cần mã phối hợp tùy chỉnh.
Cấu hình chủ-tớ : Thiết bị chủ gửi thông điệp đồng bộ định kỳ; các thiết bị tớ điều chỉnh đồng hồ của chúng để khớp, sao cho chúng luôn đồng bộ trong vòng vài micro giây mà không cần điều chỉnh thủ công.
Các chế độ đồng bộ tuần hoàn : Các chế độ CSP, CSV và CST trên cùng một cơ sở thời gian cho phép theo dõi quỹ đạo chính xác, thay đổi tốc độ và điều khiển mô-men xoắn.
Môi trường lập trình thân thiện với người dùng
Các công cụ lập trình hiện đại giúp việc học trở nên dễ dàng hơn nhiều. Ngôn ngữ ACSPL+ hỗ trợ tối đa 128 trục , chạy ở tốc độ 10 kHz và cho phép đa nhiệm trên 64 bộ đệm. Nó kết hợp cả phong cách lập trình hướng đối tượng và lập trình kịch bản. Bạn có thể viết các hàm người dùng bằng ngôn ngữ C và sử dụng các hàm đại số cho động học. Trình mô phỏng bộ điều khiển mô phỏng đầy đủ chuyển động, đầu vào/đầu ra, sự kiện và logic. Khả năng tích hợp với máy chủ hoạt động với các thư viện C/C++, .NET, Python, MATLAB, Linux và MacOS.
Các công cụ trực quan cho phép bạn kéo và thả từ menu. Các ngôn ngữ lập trình dựa trên văn bản bao gồm Visual Basic, C và C++. Môi trường phát triển tích hợp (IDE) IEC 61131-3, giống như MASS của Moog dựa trên CODESYS 3, có các công cụ để lập trình, kiểm thử, gỡ lỗi, trực quan hóa và các khối chức năng được tạo sẵn.
Các khối chức năng được xây dựng sẵn giúp giảm đáng kể công việc lập trình. Gói FMCP bao gồm các bộ phận được đấu dây sẵn, đã được kiểm tra và chứng nhận, hoạt động ngay lập tức. Các cấu hình khung giàn được xây dựng sẵn (1D, 2D, 3D, T, H) sử dụng các khối chức năng tiêu chuẩn tương thích với nhiều thương hiệu bộ điều khiển. Một khối chức năng điều khiển duy nhất không cần thiết lập và cung cấp khả năng điều khiển đa trục với chuyển động mượt mà và tích hợp bus trường.
Trong một dự án robot dựa trên đường ống , giải pháp điều khiển chuyển động đa trục giúp việc tích hợp dễ dàng hơn. Môi trường phát triển tích hợp (IDE) thân thiện với người dùng có các chức năng điều khiển chuyển động tích hợp sẵn để định vị, điều khiển tốc độ và đồng bộ hóa. Bộ công cụ phát triển phần mềm (SDK) và các thư viện điều khiển chuyển động cho phép nhóm phát triển tạo ra các chuyển động tùy chỉnh mà không cần kỹ năng lập trình chuyên sâu.
Các bộ truyền động servo hiện đại với chức năng điều khiển chuyển động tích hợp. Loại bỏ nhu cầu sử dụng các bộ điều khiển độc lập riêng biệt. Các thiết lập hợp nhất giúp giảm thiểu các bộ phận thừa và dây dẫn lộn xộn. Hỗ trợ giao thức Ethernet tích hợp thay thế việc đấu dây thủ công. Các bộ điều khiển cao cấp đảm nhiệm các nhiệm vụ điều khiển quy trình. những thứ từng cần PLCMột bộ điều khiển duy nhất quản lý cả chuyển động và logic máy móc.
Các phương pháp thực hành tốt nhất để triển khai hệ thống đa trục
Mô hình hóa và mô phỏng hệ thống
Hãy lập mô hình hệ thống trước khi thiết lập bất kỳ phần cứng nào. Bước này giúp tránh những sai lầm tốn kém và tiết kiệm thời gian kỹ thuật. Bắt đầu với việc thiết lập phần cứng. Thiết lập đơn vị, hệ số chuyển đổi cơ học và giới hạn hành trình. Giới hạn mềm trong bộ điều khiển ngăn chặn chuyển động vượt quá vùng an toàn. Giới hạn tốt giúp ngăn ngừa va chạm. Va chạm làm hỏng thiết bị và tạo ra rủi ro an toàn.
Một nghiên cứu điển hình về giai đoạn Vega cho thấy việc mô hình hóa có ích như thế nào. Các kỹ sư đã thực hiện phân tích phần tử hữu hạn (FEA) trên toàn bộ cụm giai đoạn. Họ đã thêm các mô hình độ cứng ổ trục từ thử nghiệm va đập bằng búa. Điều này cung cấp cho họ các hàm truyền vòng hở thực tế. Nhóm đã sử dụng những hàm này để mô hình hóa các vòng điều khiển phản hồi. Việc mô hình hóa này cho phép họ dự đoán thời gian ổn định của giai đoạn. Bằng cách mô phỏng toàn bộ cấu hình chuyển động dựa trên chu kỳ kiểm tra wafer, họ đã kiểm tra và cải thiện thông lượng tối đa. Thiết kế đạt được chế độ riêng đầu tiên có thể quan sát được ở mức cao hơn nhiều so với băng thông mục tiêu. Kết quả này đã trực tiếp thúc đẩy hiệu suất chuyển động.
Bạn cũng cần thiết lập gốc tọa độ và các quy trình định vị điểm gốc. Chạy một quy trình định vị điểm gốc khi khởi động. Quy trình này di chuyển mỗi trục đến một vị trí đã biết. Một cảm biến định vị hoặc điểm dừng cứng sẽ đánh dấu vị trí này. Mô hình hóa giúp bạn kiểm tra các quy trình này trước khi viết bất kỳ mã sản xuất nào. Bạn có thể kiểm tra các trường hợp khác nhau và tìm ra lỗi sớm.
Điều chỉnh và chẩn đoán tự động
Việc hiệu chỉnh thủ công các hệ thống đa trục mất hàng giờ và cho kết quả không đồng đều. Các công cụ hiệu chỉnh tự động khắc phục vấn đề này. Chúng kiểm tra quán tính, ma sát và điều kiện tải trên tất cả các trục. Kết quả là phản hồi động cơ ổn định trên toàn hệ thống. Quá trình hiệu chỉnh tự động điều chỉnh các thông số để giảm rung động cơ học trong quá trình hoạt động. Bạn cũng sẽ thấy ít hiện tượng rung giật và không ổn định hơn. Điều này đặc biệt hữu ích trong các công việc cắt chính xác.
Chẩn đoán nâng cao cũng giúp giảm thời gian khắc phục sự cố. Hệ thống AP-MARS sử dụng Phân tích Truy vấn Mạch (CIA). Tập hợp các thuật toán này tìm ra các nhóm nút và kiểm tra đường dẫn tín hiệu cho mỗi mạng. Phương pháp tự động loại bỏ lỗi do con người gây ra khi dò tìm sai. Nó làm giảm số lần chạm vật lý vào mỗi chân. Các bước dò tìm giảm hơn 80% . Tìm lỗi nhanh hơn có nghĩa là thời gian ngừng hoạt động ít hơn. Bạn có được nhiều giờ kỹ thuật hữu ích hơn.
Kết hợp các công cụ này với lập trình chuyển động phù hợp. Sử dụng các lệnh di chuyển điểm-đến-điểm, định vị tuyệt đối và định vị tương đối. Tốc độ thấp hơn cho độ chính xác tốt hơn. Tốc độ cao hơn giúp giảm thời gian chu kỳ. Đối với điều khiển chuyển động đa trục, hãy sử dụng nội suy tuyến tính và nội suy tròn. Chuyển động phối hợp tốt giúp giảm thời gian chu kỳ từ 30-50% so với các chuyển động trục tuần tự. Nó cũng cải thiện độ chính xác của đường đi. Những phương pháp này tạo thành cốt lõi của bất kỳ hệ thống điều khiển chuyển động đa trục nào.
Bộ điều khiển đa trục biến một vấn đề khó khăn thành một nhiệm vụ dễ dàng. Bạn có được thời gian chính xác trên tất cả các trục mà không cần phải vật lộn với các thiết lập mạng phức tạp. Nguồn điện dùng chung giúp giảm chi phí phần cứng và cần ít không gian trong tủ điện hơn. Các công cụ lập trình hiện đại giúp giảm đáng kể thời gian phát triển. Việc điều chỉnh và chẩn đoán tự động giúp khắc phục sự cố nhanh hơn nhiều, từ hàng giờ xuống còn vài phút.
Giờ đây bạn đã có những lựa chọn rõ ràng hơn. Hãy tìm hiểu về các hệ thống truyền động servo tích hợp như Moog MSD hoặc dòng sản phẩm ACOPOS của B&R. Trao đổi với các kỹ sư ứng dụng về những gì máy móc của bạn cần. Họ có thể đề xuất cấu hình tối ưu nhất cho bạn. Hãy bắt đầu đơn giản hóa việc điều khiển chuyển động của bạn ngay hôm nay.
FAQ
Sự khác biệt giữa điều khiển tập trung và điều khiển phân tán là gì?
Hệ thống điều khiển tập trung giữ tất cả logic điều khiển chuyển động trong một bộ điều khiển nhúng duy nhất. Nó cung cấp khả năng đồng bộ hóa chặt chẽ cho các tác vụ đòi hỏi độ chính xác cao. Hệ thống điều khiển phân tán phân bổ trí thông minh cho nhiều bộ truyền động. Mỗi bộ truyền động chạy logic riêng của nó. Chọn hệ thống điều khiển tập trung để phối hợp ở mức độ micro giây. Chọn hệ thống điều khiển phân tán để mở rộng quy mô và giảm thiểu dây cáp trong các máy móc lớn.
Hệ thống bánh răng điện tử giúp đơn giản hóa việc phối hợp đa trục như thế nào?
Hệ thống truyền động điện tử sử dụng một luồng dữ liệu vị trí duy nhất, thường là từ bộ mã hóa cầu phương, làm tham chiếu chính. Bạn thiết lập tỷ số truyền cho mỗi trục dẫn động. Nhiều trục có thể hoạt động với các tỷ số truyền khác nhau cùng một lúc. Việc thay đổi tỷ số truyền mượt mà giúp quá trình khởi động và dừng xe êm ái hơn. Bạn hoàn toàn tránh được việc sử dụng hộp số cơ khí.
Tại sao EtherCAT được ưa chuộng cho các hệ thống đa trục?
EtherCAT cung cấp thời gian xác định cần thiết cho việc đồng bộ hóa. Một khung dữ liệu duy nhất được truyền qua từng thiết bị phụ. Mỗi thiết bị phụ đọc dữ liệu, chèn phản hồi và truyền khung dữ liệu đi tiếp. Quá trình này lặp đi lặp lại liên tục. Khoảng 100 trục được xử lý trong 125 µgiây. Các giao thức khác như Modbus TCP/IP không có tốc độ này.
Tôi có cần một cái riêng không? PLC Với bộ điều khiển đa trục?
Không. Các bộ truyền động servo hiện đại với chức năng điều khiển chuyển động tích hợp đã loại bỏ nhu cầu sử dụng bộ điều khiển độc lập. Các bộ điều khiển cao cấp đảm nhiệm các tác vụ điều khiển quy trình mà trước đây cần đến các bộ điều khiển riêng biệt. PLCMột bộ điều khiển duy nhất quản lý cả chuyển động và logic máy móc. Việc hợp nhất này giúp giảm thiểu các bộ phận thừa và hệ thống dây điện phức tạp.
Việc điều chỉnh tự động có thể tiết kiệm được bao nhiêu thời gian?
Việc hiệu chỉnh thủ công các hệ thống đa trục mất hàng giờ và cho kết quả không đồng đều. Các công cụ tự động kiểm tra quán tính, ma sát và điều kiện tải trên tất cả các trục. Chúng tự động điều chỉnh các thông số để giảm rung động. Chức năng chẩn đoán tiên tiến giúp giảm số bước đo hơn 80%. Thời gian khắc phục sự cố giảm từ hàng giờ xuống còn vài phút.