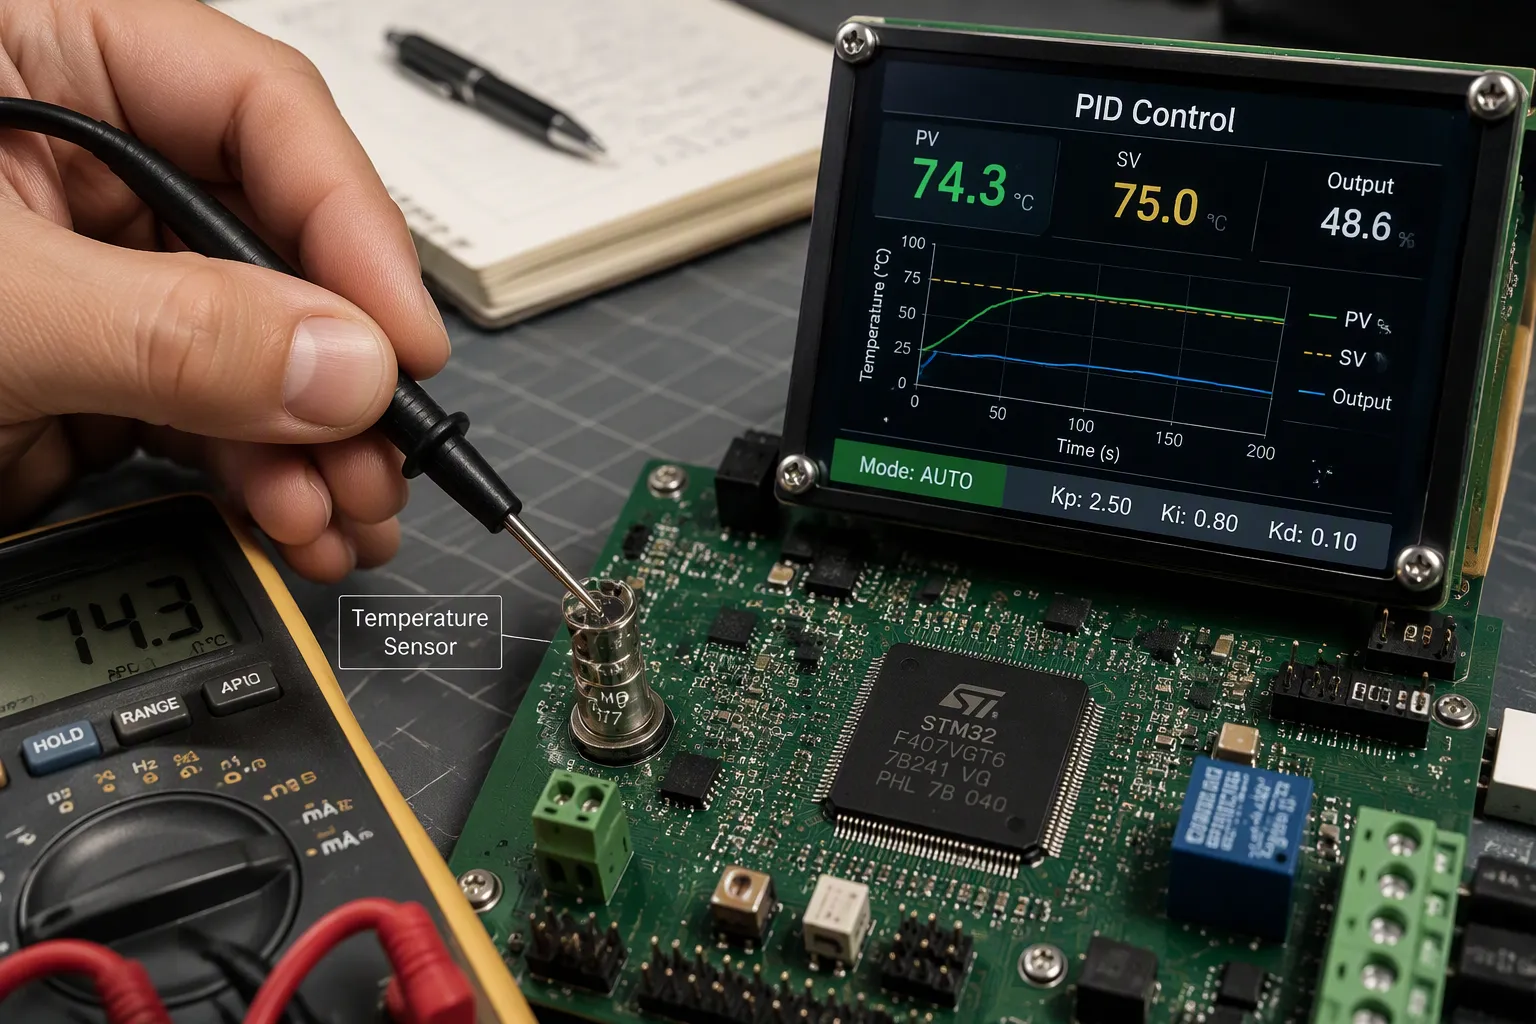
Bộ điều khiển PID giữ nhiệt độ bo mạch ở mức an toàn bằng cách sử dụng phản hồi kỹ thuật số vòng kín. Nó so sánh nhiệt độ bo mạch đo được với điểm đặt, sau đó điều chỉnh công suất của bộ gia nhiệt hoặc bộ làm mát. Đây là cách điều khiển nhiệt độ PID bảo vệ PCB khỏi quá nhiệt.
Kiểm soát nhiệt độ chính xác cũng giúp ngăn ngừa hiện tượng quá nhiệt. Hầu hết các sự cố quá nhiệt bắt đầu bằng hiện tượng quá nhiệt, trong đó nhiệt độ trên bo mạch tăng lên vượt quá điểm đặt mong muốn trong thời gian ngắn trước khi mạch điều khiển phản ứng. Một mạch PID được tinh chỉnh tốt sẽ phản ứng sớm và giữ cho bo mạch ở gần điểm đặt mục tiêu.
Bạn sẽ học ba thuật ngữ PID, vòng bảo vệ cảm biến-tính toán-hiệu chỉnh, cảm biến cấp bo mạch và điều khiển bộ gia nhiệt, cũng như điều chỉnh với thiết kế an toàn chống lỗi.
Các nội dung chính
Bộ điều khiển PID sử dụng ba thành phần để giữ cho nhiệt độ bo mạch ổn định và ngăn không cho nó quá nóng.
Điều chỉnh vòng lặp PID một cách cẩn thận để tránh hiện tượng vượt quá giới hạn và không để lại sai số trạng thái ổn định.
Thêm một bộ ngắt mạch phần cứng riêng biệt để bảo vệ chống lại sự cố hỏng hóc của bộ phận gia nhiệt.
Chọn cảm biến nhiệt độ phù hợp và đặt nó ở nơi tránh xa các điểm nóng.
Thiết kế tản nhiệt tốt và khả năng cảm biến chính xác giúp vòng điều khiển PID hoạt động hiệu quả.
Nguyên lý cơ bản của điều khiển nhiệt độ PID
Hệ thống điều khiển nhiệt độ PID là một hệ thống phản hồi kỹ thuật số vòng kín. Nó kiểm tra nhiệt độ thực tế, tính toán độ chênh lệch so với điểm đặt và điều chỉnh đầu ra. Độ chênh lệch đó chính là sai số. Bộ điều khiển sử dụng sai số này để vận hành máy sưởi hoặc máy làm mát.
Ba thuật ngữ PID
Các thành phần tỷ lệ, tích phân và đạo hàm đều thực hiện một chức năng khác nhau. Bảng dưới đây cho thấy cách bộ điều khiển kỹ thuật số tính toán từng thành phần đó.
Hạn | Công thức | Cách tính toán để kiểm soát nhiệt độ |
|---|---|---|
Tỷ lệ (P) | KP · e(t) | Sử dụng sai số hiện tại e(t) = SP − PV (điểm đặt trừ đi nhiệt độ đo được); sai số càng lớn tại thời điểm đó thì đầu ra hiệu chỉnh càng lớn. |
Tích phân (I) | KI ∫₀ᵗ e(t) dt | Cộng dồn sai số theo thời gian (được tính tổng là ∑ eᵢ·Δt trong bộ điều khiển kỹ thuật số rời rạc) để loại bỏ độ lệch trạng thái ổn định trong nhiệt độ. |
Đạo hàm (D) | KD · de(t)/dt = −KD · d(PV)/dt | Nó phản ứng với tốc độ thay đổi của sai số; đạo hàm của sai số thường được hoán đổi với đạo hàm của giá trị PV đo được để tránh hiện tượng "đẩy đạo hàm" khi thay đổi điểm đặt, và bộ lọc được sử dụng để giảm nhiễu. |
Thành phần tỷ lệ phản ứng với sai số hiện tại. Sai số càng lớn thì đầu ra càng lớn, do đó bo mạch nóng lên nhanh hơn. Chỉ riêng thành phần tỷ lệ không thể loại bỏ sai số trạng thái ổn định, vì đầu ra giảm xuống bằng không tại điểm đặt. Thành phần tích phân cộng dồn sai số trong quá khứ và đẩy độ lệch đó về không. Quá nhiều tác động tích phân gây ra dao động. Thành phần đạo hàm phản ứng với tốc độ thay đổi. Nó dự đoán nhiệt độ sẽ đi đến đâu và áp dụng hiệu ứng hãm. Sự giảm chấn này làm giảm hiện tượng vượt quá mức. Thành phần đạo hàm nhạy cảm với nhiễu cảm biến, vì vậy nhiều thiết kế lọc nó hoặc đặt nó bằng không.
Phản hồi vòng kín so với điều khiển bật/tắt
Hệ thống điều khiển bật/tắt đơn giản bằng bộ điều nhiệt sẽ bật hoàn toàn bộ phận làm nóng khi nhiệt độ dưới điểm cài đặt và tắt hoàn toàn khi nhiệt độ trên điểm cài đặt. Nhiệt độ trên bo mạch sau đó sẽ dao động quanh mức mục tiêu. Mỗi chu kỳ sẽ đưa nhiệt độ trên bo mạch vượt quá mức mục tiêu trước khi bộ phận làm nóng tắt. Đó là hiện tượng vượt quá nhiệt độ mục tiêu, và đó là nơi hầu hết các sự cố quá nhiệt bắt đầu.
Bộ điều khiển PID cho phép kiểm soát nhiệt độ chính xác hơn. Thuật toán điều khiển PID điều chỉnh đầu ra liên tục thay vì chuyển đổi đột ngột. Bộ điều khiển tỷ lệ-tích phân-đạo hàm (PID) phản hồi các lỗi nhỏ bằng các hiệu chỉnh nhỏ. Hành vi này giúp bo mạch luôn ở gần điểm đặt mong muốn và hạn chế hiện tượng vượt quá điểm đặt. Một vòng điều khiển được tinh chỉnh tốt sẽ ổn định nhanh chóng mà không có lỗi trạng thái ổn định.
Cách PID ngăn ngừa hiện tượng quá nhiệt
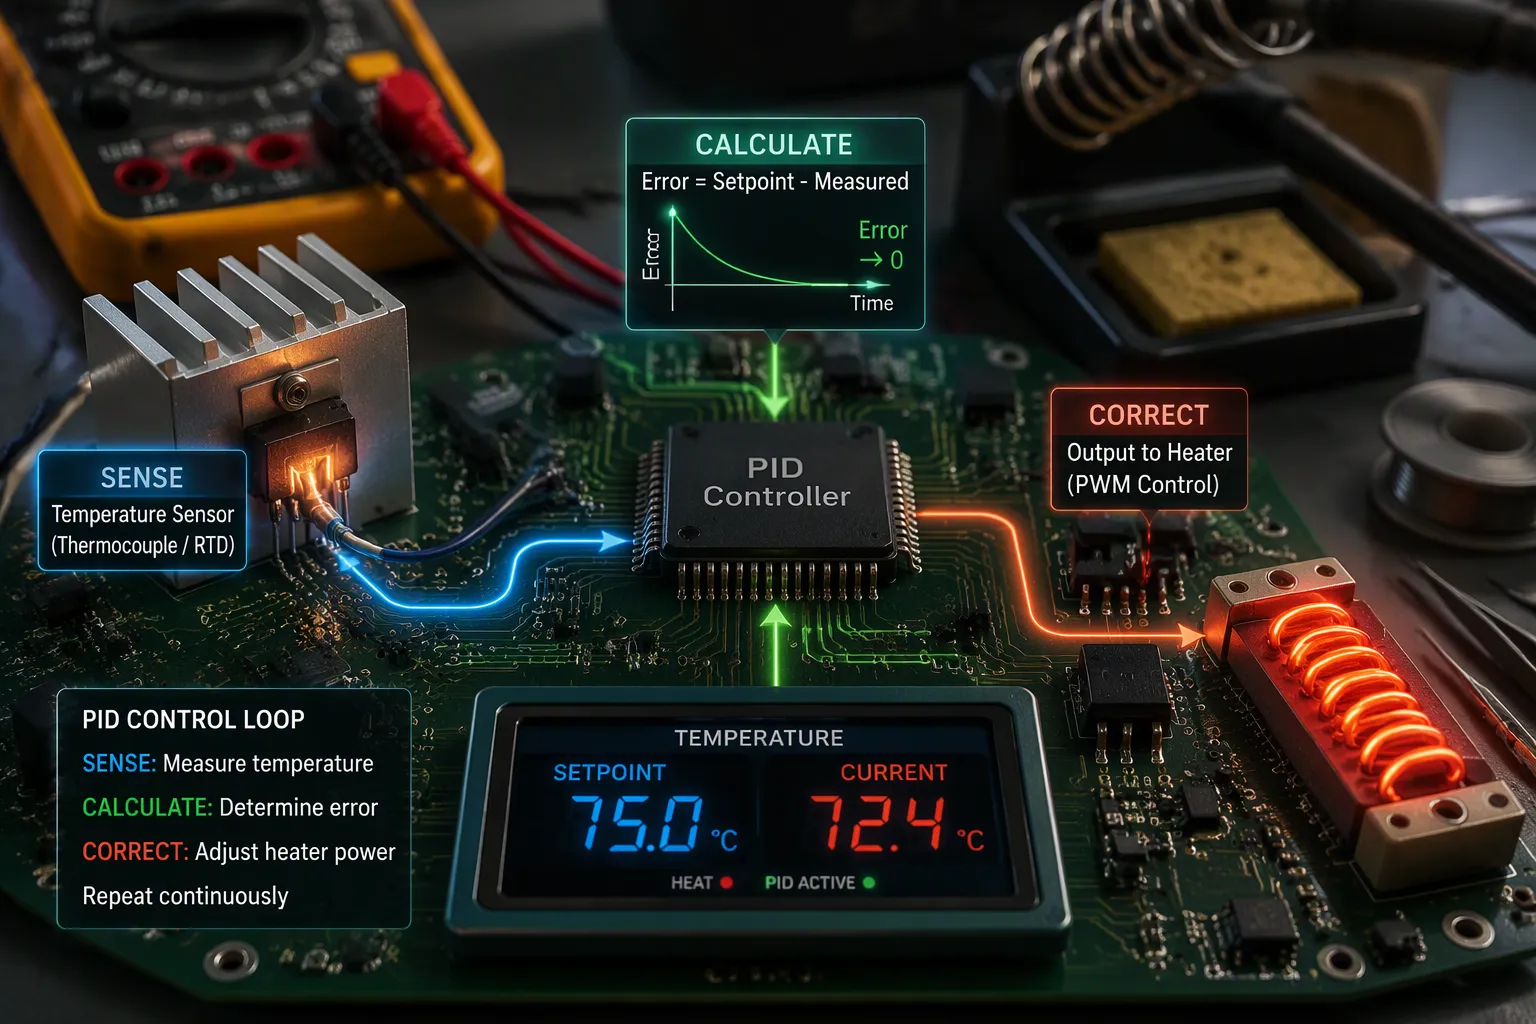
Cảm biến, tính toán sai số và xuất dữ liệu.
Mạch bảo vệ hoạt động theo ba bước. Đầu tiên, một cảm biến đo nhiệt độ của bo mạch. Thứ hai, thuật toán điều khiển PID trừ đi giá trị đo được từ điểm đặt để có được sai số. Thứ ba, tầng đầu ra điều khiển bộ gia nhiệt hoặc làm mát với lượng nhiệt bằng với sai số cho phép. Chu kỳ này lặp lại với tốc độ lấy mẫu cố định, do đó mạch điều chỉnh các sai lệch nhỏ trước khi chúng trở nên nghiêm trọng.
Bước cảm biến tiềm ẩn nhiều rủi ro nhất. Các phương pháp cảm biến phổ biến bao gồm cặp nhiệt điện, hệ thống giếng nhiệt chứa chất lỏng và bộ dò nhiệt độ điện trở (RTD). Mỗi phương pháp đều làm tăng độ trễ trong mạch điều khiển.
Phương pháp cảm biến | Vai trò trong vòng lặp cảm nhận-tính toán-hiệu chỉnh |
|---|---|
Can nhiệt | Thiết bị đo nhiệt độ thông thường trong mạch |
Hệ thống giếng nhiệt đã được lấp đầy | Thiết bị đo nhiệt độ thông thường trong mạch |
Cảm biến nhiệt điện trở (RTD) | Thiết bị đo nhiệt độ thông thường trong mạch |
Bạn nên giảm thiểu độ trễ đo lường bất cứ khi nào có thể. Một bóng đèn hoặc ống dẫn nhiệt có đường kính nhỏ sẽ làm giảm điện trở nhiệt và dung lượng nhiệt của phần tử. Vật liệu ống dẫn có điện trở thấp và dung lượng thấp sẽ giảm độ trễ mà nó gây ra cho toàn bộ quá trình. Một ống nhỏ hoặc lỗ nhỏ gần cảm biến sẽ làm tăng tốc độ dòng chảy và tăng tốc độ truyền nhiệt đến phần tử. Trong các hệ thống hai pha, hãy đặt phần tử trong pha lỏng, vì pha lỏng có điện trở nhiệt thấp hơn pha hơi.
Thời gian trễ là một vấn đề riêng biệt. Đó là độ trễ giữa thời điểm biến số quá trình thay đổi và thời điểm sự thay đổi đó được quan sát. Một cảm biến được đặt cách xa nguồn nhiệt sẽ không ghi nhận sự thay đổi ngay lập tức. Bộ điều khiển khi đó sẽ hoạt động dựa trên các phép đo đã lỗi thời. Các nhiễu loạn, chẳng hạn như luồng khí lạnh bất ngờ, cũng làm sai lệch kết quả đo. Vòng điều khiển PID phải loại bỏ chúng.
Ngăn ngừa quá tải và hiện tượng thoát nhiệt
Tác động đạo hàm là thành phần nhạy cảm nhất với nhiễu. Tín hiệu đo bị nhiễu sẽ làm cho tác động đạo hàm khuếch đại nhiễu đó, và tín hiệu đầu ra của bộ điều khiển sẽ trở nên không ổn định. Các hệ thống thực tế áp dụng bộ lọc đạo hàm hoặc chỉ sử dụng hệ số khuếch đại D nhỏ. Bộ phát có tác động đạo hàm có thể triệt tiêu một số độ trễ của các phần tử; bạn bù lại bằng cách giảm hệ số khuếch đại đạo hàm của bộ điều khiển.
Giới hạn điểm đặt giúp giảm hiện tượng vượt quá mục tiêu hơn nữa. Giới hạn đầu ra và kẹp phạm vi điểm đặt cho phép, và vòng điều khiển sẽ không thể ra lệnh hiệu chỉnh lớn khiến bo mạch vượt quá mục tiêu. Khi được cấu hình theo cách này, bộ điều khiển PID hoạt động như một bộ bảo vệ quá nhiệt , chứ không chỉ là một bộ điều chỉnh.
Hiện tượng quá nhiệt cần được mô tả riêng. Hãy theo dõi sự tăng nhiệt độ bất thường và tắt nguồn khi hiện tượng này xuất hiện:
Giám sát nhiệt độ điểm nối: các cảm biến tích hợp, chẩn đoán thời gian thực và giám sát dự đoán giúp phát hiện các điều kiện bất thường trước khi xảy ra sự cố.
Bảo vệ quá nhiệt: các mạch bảo vệ quá dòng, ngắn mạch, bão hòa và tắt máy mềm phản ứng nhanh với các sự cố và buộc tắt nguồn trước khi nhiệt độ tăng cao.
Việc giám sát điện áp và trở kháng bổ sung thêm một bước kiểm tra. Sự sụt giảm điện áp đột ngột, mất cân bằng hoặc trở kháng bên trong tăng cao báo hiệu sự cố sắp xảy ra, và hệ thống có thể cách ly mô-đun hoặc tắt máy. Bộ điều khiển PID (Tích phân-Đạo hàm) đảm nhiệm việc điều chỉnh ổn định; các bộ cảm biến này xử lý lỗi. Cả hai cùng nhau duy trì khả năng kiểm soát nhiệt độ chính xác và ngăn chặn lỗi dẫn đến hỏa hoạn.
Triển khai ở cấp độ bo mạch để kiểm soát nhiệt độ chính xác
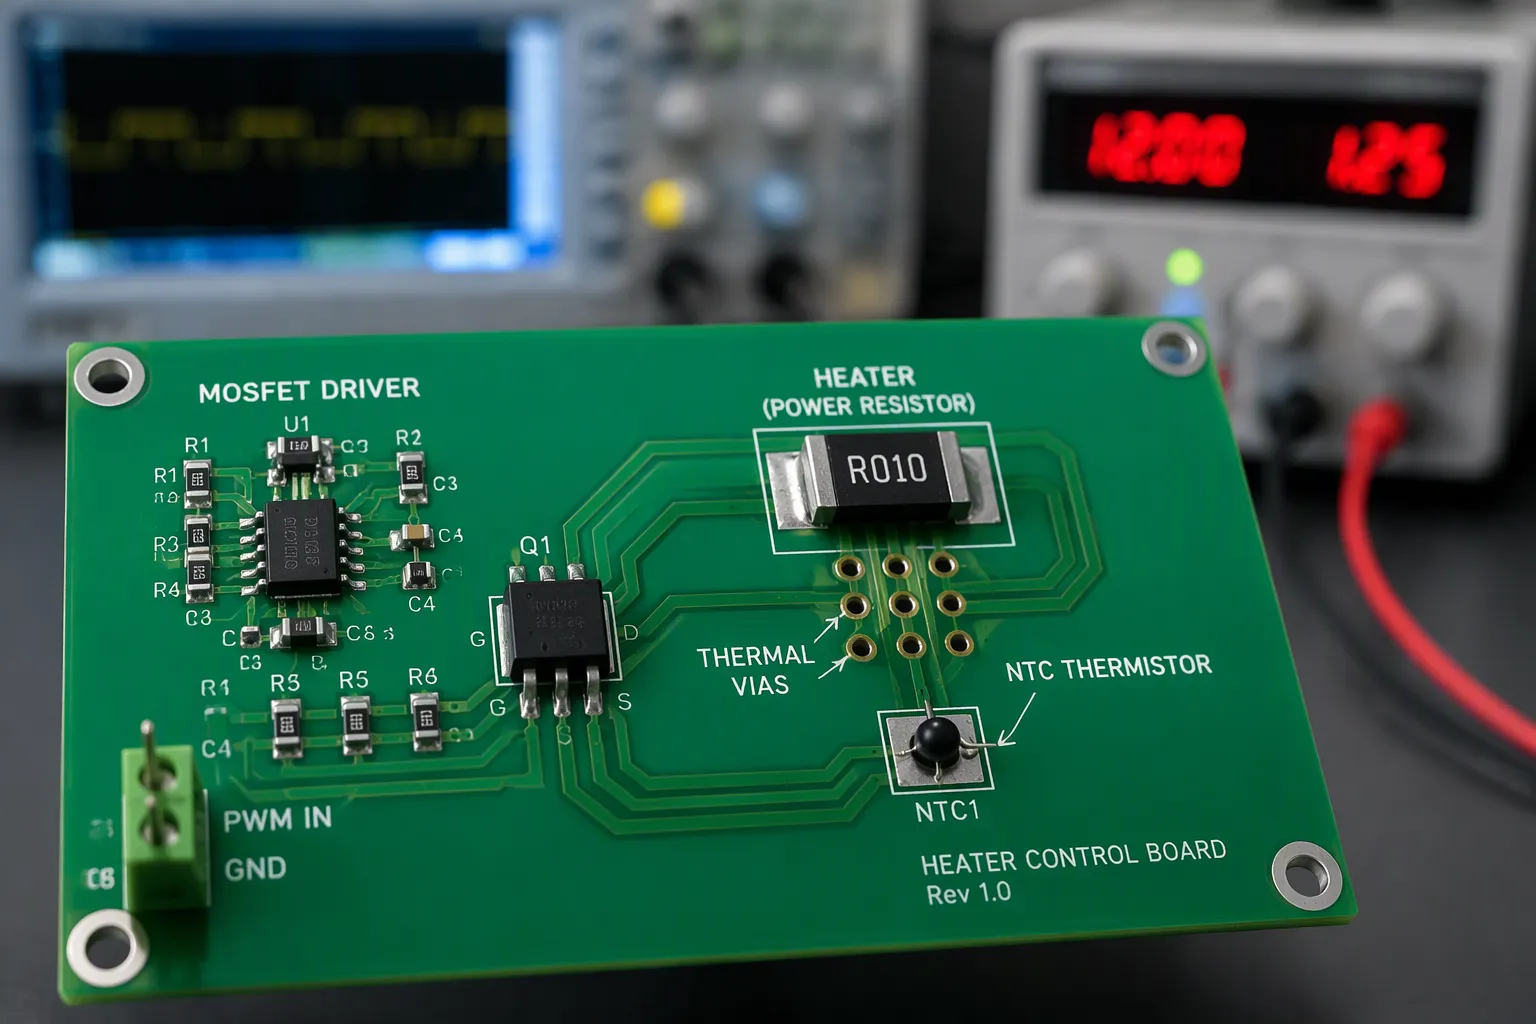
Các tùy chọn cảm biến và ngân sách sai số
Lựa chọn đầu tiên của bạn là phần tử cảm biến. Nhiệt điện trở NTC có giá thành thấp và được đóng gói nhỏ gọn dạng SMD, vì vậy nó hoạt động tốt cho việc cảm biến nhiệt độ môi trường trên PCB. Đường cong điện trở của nó rất phi tuyến tính, và bạn cần bảng tra cứu hoặc phương trình Steinhart-Hart để chuyển đổi các giá trị đo. Một RTD như Pt100 hoặc Pt1000 duy trì tính gần như tuyến tính trên phạm vi rộng, nhưng nó cần nguồn dòng không đổi, bộ chuyển đổi ADC hoặc cầu chỉnh lưu chính xác, và cần cẩn thận với điện trở dây dẫn. Cảm biến nhiệt độ kỹ thuật số tích hợp sẵn quá trình chuyển đổi và giúp bố trí mạch đơn giản hơn. Hãy cân nhắc những sự đánh đổi này trước khi quyết định.
đặc tính | Nhiệt điện trở NTC | RTD (Pt100/Pt1000) |
|---|---|---|
Phạm vi hoạt động | Khoảng từ -50 °C đến +150 °C | Khoảng từ -200 °C đến +650 °C |
Tuyến tính | Rất phi tuyến tính | Gần tuyến tính |
Thời gian đáp ứng | Nhanh, khoảng 0.2–10 giây | Chậm hơn, khoảng 1–50 giây |
Mạch điện | Mạch chia điện áp đơn giản | Nguồn dòng điện không đổi, bộ chuyển đổi ADC chính xác |
Chi phí | Thấp | Cao hơn |
Vị trí đặt cảm biến cũng quan trọng như việc lựa chọn linh kiện. Giữ cảm biến nhiệt độ tránh xa các bóng bán dẫn công suất và bộ điều chỉnh điện áp, vì các điểm nóng cục bộ sẽ làm sai lệch kết quả đo. Kết nối cảm biến với bộ gia nhiệt thông qua một điểm tiếp xúc hở hoặc các lỗ dẫn nhiệt. Giữ dòng điện kích thích ở mức thấp để hiện tượng tự gia nhiệt không làm thay đổi kết quả đo. Hằng số thời gian nhiệt chậm do lớp đồng dày hoặc lớp bọc bảo vệ sẽ tạo ra độ trễ, và độ trễ này dễ dẫn đến hiện tượng vượt quá giá trị đo.
Hãy lập dự toán sai số cho đường dẫn đo. Độ phân giải của ADC xác định bước nhỏ nhất mà bạn có thể phát hiện. Sự trôi lệch của điện trở tham chiếu làm thay đổi mọi giá trị đo khi nhiệt độ thay đổi. Điện trở đường dẫn và hiệu ứng nhiệt điện tạo ra các sai lệch nhỏ, vì vậy hãy sử dụng kết nối Kelvin bốn dây cho Pt1000. Cộng các thành phần này lại và so sánh tổng với dung sai điểm đặt cho phép của bạn.
Bộ truyền động gia nhiệt và khớp nối nhiệt
MOSFET hoặc rơle bán dẫn với PWM cung cấp khả năng điều khiển bộ gia nhiệt hiệu quả. Chuyển mạch không giao nhau phù hợp với bộ gia nhiệt điện trở vì nó giữ cho nhiễu điện từ thấp và tránh các vấn đề về dòng khởi động. Hãy chọn thiết bị có biên độ an toàn. Omron khuyên nên nhân RDS(on) với 1.5 khi tải vượt quá 80% định mức, do đó công suất tiêu tán = bình phương dòng tải × RDS(on) × 1.5. Điều khiển tuyến tính loại bỏ nhiễu chuyển mạch nhưng đốt cháy điện áp dư thừa dưới dạng nhiệt. Hầu hết các bộ điều khiển nhiệt độ PID trong thiết kế bo mạch đều sử dụng PWM vì lý do đó.
Các lớp đồng dẫn nhiệt cũng như dẫn điện. Hãy đặt lớp đồng gần các bộ điều chỉnh và các IC có dòng điện cao, và kết nối mỗi vùng đồng với một mặt phẳng lớn hơn. Một mạng lưới các lỗ dẫn nhiệt bên dưới gói nguồn sẽ làm giảm nhiệt độ mối nối đáng kể. Giữ cho các mặt phẳng nối đất liên tục và nối các cạnh với mặt phẳng nối đất của khung máy.
Hãy tách biệt tầng công suất gây nhiễu khỏi mạch cảm biến tương tự. Cung cấp cho phần tương tự một miền công suất riêng, định tuyến các đường dẫn nhạy cảm tránh xa điểm chuyển mạch và không bao giờ đi qua điểm phân chia mặt phẳng nối đất. Che chắn cảm biến bằng vòng bảo vệ nếu có đủ không gian. Những bước này giúp giữ cho biến quá trình luôn sạch sẽ, nhờ đó vòng điều khiển PID hoạt động trên dữ liệu thực. Sự kết hợp giữa khả năng tản nhiệt tốt và cảm biến sạch sẽ mang lại khả năng điều khiển nhiệt độ chính xác.
Điều chỉnh, thiết kế an toàn và sự đánh đổi trong DFM (Thiết kế cho phép sản xuất)
Điều chỉnh PID và chống bão hòa
Bạn có thể điều chỉnh vòng điều khiển nhiệt bằng phương pháp Ziegler-Nichols. Đặt hệ số khuếch đại tích phân và đạo hàm bằng 0, sau đó chạy ở chế độ chỉ điều khiển tỷ lệ. Từ từ tăng hệ số khuếch đại tỷ lệ cho đến khi hệ thống dao động ổn định. Giữ nguyên các giới hạn an toàn và điểm dừng, vì dao động này là có chủ đích. Tại điểm tới hạn đó, ghi lại hệ số khuếch đại cuối cùng Ku và chu kỳ cuối cùng Tu. Sau đó tính toán các hệ số khuếch đại: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu và Kd = 0.075·Ku·Tu. Một bộ truyền động nhanh với Ku = 8.0 và Tu = 0.4 s cho Kp = 4.8, Ki = 24.0 và Kd = 0.24. Một bộ gia nhiệt chậm với Ku ≈ 2.5 và Tu ≈ 5 phút cho các hệ số khuếch đại nhỏ hơn và chậm hơn nhiều. Kết quả đó cho thấy độ trễ nhiệt. Tự động điều chỉnh bằng rơle là một lựa chọn tiện dụng khi việc kiểm tra bằng tay không an toàn hoặc không thực tế.
Mạch chống tích lũy sai số bảo vệ vòng điều khiển trong quá trình khởi động. Thành phần tích phân tiếp tục cộng dồn sai số trong khi bộ gia nhiệt duy trì ở công suất tối đa, và giá trị được lưu trữ đó sau đó gây ra hiện tượng vượt quá mức lớn. Giới hạn thành phần tích phân hoặc dừng tích phân khi công suất đạt mức tối đa. Một vòng điều khiển PID được hiệu chỉnh tốt sau đó sẽ giữ điểm đặt mà không cần dao động phục hồi dài.
Giới hạn phần cứng và các ràng buộc sản xuất
Phần mềm đơn thuần không thể đảm bảo an toàn. Một MOSFET bị đoản mạch hoặc rơle bị hàn hỏng sẽ khiến bộ phận gia nhiệt vẫn hoạt động ngay cả khi MCU báo tắt. Hãy thêm một đường dẫn ngắt giới hạn nhiệt độ cao riêng biệt.
Phương pháp tiếp cận | Các thành phần chính | Hành vi cắt đứt |
|---|---|---|
Ngưỡng cắt dựa trên bộ so sánh | Điện trở nhiệt + bộ so sánh có trễ | Tín hiệu tắt máy kỹ thuật số, điểm ngắt đơn giản |
Ngắt mạch tham chiếu điện áp | Điện trở nhiệt NTC + TL431 + điện trở | TL431 kéo cực âm xuống đất ở mức gần 2.5 V và buộc thiết bị tắt nguồn. |
Cầu khuếch đại thuật toán | Điện trở nhiệt + mạch khuếch đại thuật toán + 3 điện trở chính xác | Cầu nối đặt ra giới hạn mà không có tham chiếu. |
Cầu chì nhiệt tự phục hồi | cầu chì nhiệt có thể đặt lại | Mở ở nhiệt độ ngưỡng, không phụ thuộc vào điều khiển. |
Chỉ riêng mạch điều khiển dựa trên điện trở nhiệt không thể đảm bảo an toàn khi phần tử chuyển mạch bị ngắn mạch. Thiết kế an toàn cần một đường dẫn tự ngắt nguồn, độc lập với tín hiệu điều khiển.
DFM cũng có những đánh đổi riêng. Hệ số tản nhiệt, sự không phù hợp hệ số giãn nở nhiệt (CTE) và sự hấp thụ độ ẩm đều ảnh hưởng đến độ tin cậy về nhiệt. Lớp đồng dày hơn, các lỗ dẫn nhiệt và lớp đồng phủ giúp phân tán nhiệt, nhưng cần giữ khoảng cách thích hợp giữa lớp phủ và các đường mạch gần đó. Các nan tản nhiệt giúp cải thiện khả năng hàn nhưng lại làm giảm khả năng dẫn nhiệt, và việc thiếu nguồn tản nhiệt có thể dẫn đến mối hàn không đều. Hãy thảo luận với nhà sản xuất linh kiện (CM) về việc bịt kín các lỗ dẫn nhiệt ngay từ đầu.
Bộ điều khiển nhiệt độ PID bảo vệ mạch in bằng cách so sánh nhiệt độ đo được với điểm đặt và hiệu chỉnh đầu ra. Các thành phần tỷ lệ, tích phân và đạo hàm đều đóng vai trò quan trọng. Thành phần tỷ lệ giải quyết sai số hiện tại, thành phần tích phân loại bỏ độ lệch trạng thái ổn định, và thành phần đạo hàm làm giảm sự tăng nhanh. Ngắt phần cứng đóng vai trò là điểm dừng an toàn.
Bạn nên coi việc kiểm soát nhiệt độ là công việc cốt lõi để đảm bảo độ tin cậy. Điều chỉnh vòng điều khiển, thêm mạch chống bão hòa và tính toán sai số cảm biến. Chọn mạch điều khiển gia nhiệt và mạch ghép nhiệt phù hợp với tải. Sau đó, kiểm tra mọi lựa chọn so với giới hạn sản xuất. Bộ điều khiển PID tạo được sự tin cậy thông qua thiết kế cẩn thận, chứ không phải may mắn. Việc điều chỉnh PID cộng với đường dẫn an toàn giúp bảo vệ các bo mạch.
FAQ
Vòng lặp PID nên lấy mẫu nhiệt độ bo mạch với tần suất bao lâu?
Hãy lấy mẫu nhanh hơn hằng số thời gian nhiệt của cảm biến và cụm gia nhiệt. Một vòng lặp lấy mẫu chậm hơn tốc độ gia nhiệt của bo mạch sẽ luôn trễ so với nhiệt độ thực tế. Hãy điều chỉnh tốc độ lấy mẫu phù hợp với phương pháp cảm biến của bạn, sau đó xác nhận lại thời gian trong quá trình kiểm định.
Tôi có thể chạy vòng lặp PID mà không cần thành phần đạo hàm không?
Đúng vậy. Nhiều mạch điều khiển nhiệt chỉ hoạt động với bộ điều chỉnh PI. Thành phần đạo hàm làm giảm sự tăng nhanh, nhưng nó cũng khuếch đại nhiễu của cảm biến. Bạn nên bắt đầu với P và I, sau đó chỉ thêm một thành phần D nhỏ đã được lọc nếu hiện tượng vượt mức vẫn là vấn đề.
Điều gì sẽ xảy ra nếu MOSFET của bộ phận gia nhiệt bị ngắn mạch?
Bộ phận gia nhiệt vẫn hoạt động bất kể lệnh của phần mềm là gì . Đó là lý do tại sao bạn cần một đường dẫn ngắt độc lập, chẳng hạn như bộ so sánh hoặc cầu chì nhiệt có thể đặt lại. Bộ điều khiển PID phần mềm không thể tự bảo vệ chống lại lỗi của phần tử chuyển mạch.
Làm thế nào để loại bỏ nhiễu từ cảm biến khỏi vòng điều khiển?
Giữ đường dẫn cảm biến tương tự cách xa nút chuyển mạch, cung cấp cho nó miền nguồn sạch và lọc bỏ thành phần đạo hàm. Bạn cũng nên kiểm tra lại giá trị đo được so với nhiệt kế tham chiếu trước khi khóa điểm đặt trong quá trình hiệu chỉnh.
Thiết kế tản nhiệt đòi hỏi sự kiên nhẫn. Kiểm tra kỹ từng lớp, từ lớp cảm biến đến lớp ngắt mạch, và bo mạch của bạn sẽ giữ được nhiệt độ lý tưởng trong nhiều năm.