Bạn đang đối mặt với một vấn đề kỹ thuật khó khăn ở cấp độ bo mạch: bạn phải đạt được độ chính xác định vị đáng tin cậy trong khi vẫn tuân thủ ngân sách năng lượng nghiêm ngặt. Các thiết bị theo dõi, thiết bị đeo và thiết bị IoT chạy bằng pin đều phụ thuộc vào sự cân bằng này. Một thiết kế yếu kém sẽ làm hao pin chỉ trong vài ngày. Một bố trí RF cẩu thả sẽ làm tăng thêm sai số lên đến vài mét.
Hướng đi phía trước rất thực tế. Trước tiên, bạn cần xác định mục tiêu độ chính xác. Sau đó, bạn chọn mô-đun GNSS và xây dựng mạch tiền khuếch đại RF. Tiếp theo là thiết lập nguồn điện cho hệ thống giám sát và điều khiển vị trí của bạn, tiếp theo là chu kỳ hoạt động. Cuối cùng, bạn kiểm tra kết quả bằng các phép đo thực tế và cân nhắc các yếu tố thiết kế cho khả năng hoạt động hiệu quả (DFM). Hướng dẫn này cung cấp cho bạn các quy tắc thiết kế tiết kiệm năng lượng mà bạn có thể sử dụng ngay lập tức, chứ không phải các lời quảng cáo tiếp thị.
Các nội dung chính
Trước tiên, hãy đặt mục tiêu về độ chính xác và công suất. Điều này giúp bạn chọn đúng mô-đun, ăng-ten và tốc độ cập nhật.
Lên kế hoạch cẩn thận cho phần tiền khuếch đại RF . Giữ cho ăng-ten thông thoáng, sử dụng bộ khuếch đại nhiễu thấp (LNA) và bộ lọc sóng âm bề mặt (SAW), và tránh nhiễu từ bộ chuyển đổi DC-DC.
Chia các đường cấp nguồn và sử dụng chức năng ngắt nguồn . Cấp cho bộ thu GNSS một đường cấp nguồn riêng biệt, không gây nhiễu, và tắt các khối chức năng mà bạn không sử dụng.
Hãy sử dụng chế độ luân phiên nhiệm vụ và hỗ trợ quán tính. Ngủ hầu hết thời gian, thức dậy để sửa lỗi và để các cảm biến bù đắp những thiếu sót.
Hãy thử nghiệm nó trong điều kiện thực tế. Đo CN0 và dòng điện ở mỗi trạng thái, và kiểm tra hiệu suất của nó ở các nhiệt độ khác nhau.
Cân bằng giữa độ chính xác định vị và công suất thấp
Xác định mục tiêu độ chính xác
Bạn nên xác định mục tiêu độ chính xác trước khi chọn bất kỳ linh kiện nào. Theo dõi ở mức độ mét là đủ cho các thiết bị theo dõi tài sản cơ bản. Công việc ở mức độ centimet cần các mô-đun thuộc lớp RTK hoặc PPP, dữ liệu hiệu chỉnh và thiết lập hệ thống cẩn thận. Khảo sát, nông nghiệp chính xác và điều khiển máy móc thuộc nhóm thứ hai này.
Mục tiêu sau đó sẽ định hình phần còn lại của thiết kế. Độ chính xác định vị cao hơn sẽ thúc đẩy bạn hướng tới các ăng-ten băng tần kép hoặc đa băng tần, mặt phẳng tiếp đất tốt hơn và tốc độ cập nhật cao hơn. Tốc độ 5 Hz hoặc 10 Hz giúp ích cho nền tảng di động, nhưng nó làm tăng tải xử lý và mức tiêu thụ điện năng. Sử dụng bảng bên dưới để đối chiếu cấp độ của bạn với phần cứng cần thiết.
Mức độ chính xác | Độ chính xác điển hình | Mô-đun/Nhu cầu sửa đổi | Ý nghĩa của ăng-ten |
|---|---|---|---|
Cấp độ người tiêu dùng / công tơ điện | ~1–3 m | Mô-đun GNSS tiêu chuẩn, không có chức năng hiệu chỉnh. | Ăng-ten đơn băng tần (L1) |
Đồng hồ đo phụ (SBAS) | đồng hồ đo phụ | Mô-đun hỗ trợ SBAS | Băng tần đơn, có khả năng SBAS |
Centimet (RTK) | ~1–3 cm | Mô-đun RTK cộng với đầu vào hiệu chỉnh | Ăng-ten băng tần kép/ba/bốn băng tần |
Centimet (PPP) | ~5–10 cm | Mô-đun PPP với hiệu chỉnh quỹ đạo/đồng hồ | Khuyến nghị đa băng tần |
Lập bản đồ ngân sách năng lượng
Tiếp theo, bạn chuyển trường hợp sử dụng thành ngân sách dòng điện hiện tại. Một bộ thu GNSS tiêu thụ khoảng 25–40 mA trong quá trình thu tín hiệu chủ động. Một ví dụ về thiết bị theo dõi hoạt động ở chế độ ngủ với mức tiêu thụ khoảng 2 mA. Liệt kê mọi trạng thái, đo dòng điện và thời gian ở phía pin, sau đó tính dòng điện trung bình có trọng số: dòng điện trung bình bằng tổng dòng điện của mỗi trạng thái nhân với thời gian của nó, chia cho tổng thời gian chu kỳ.
Hãy tính toán kỹ lưỡng từ sớm và thường xuyên. Một ước tính cho thấy pin 1,000 mAh với dung lượng sử dụng được 80% có thể hoạt động khoảng 12.4 ngày với chế độ ngủ 2 mA, tải định vị GPS hàng ngày và một lần truyền dữ liệu di động. Điểm tối ưu về hiệu suất, công suất và chi phí sẽ thay đổi theo từng cải tiến, vì vậy hãy đo lường thay vì giả định. Các bộ thu hiện đại theo dõi nhiều chòm sao hơn với công suất thấp hơn, và việc chuyển tải dữ liệu lên đám mây có thể giảm nhu cầu hơn nữa. Tuy nhiên, chỉ có dữ liệu đo được mới cho bạn biết liệu hệ thống giám sát và điều khiển vị trí công suất thấp có đạt được mục tiêu hay không.
Mẹo: Hãy lập bảng trạng thái trước khi thiết kế bố cục. Việc này giúp phát hiện các vấn đề về nguồn điện trong khi việc thay đổi vẫn còn ít tốn kém.
Thiết kế mô-đun GNSS và mạch tiền khuếch đại RF
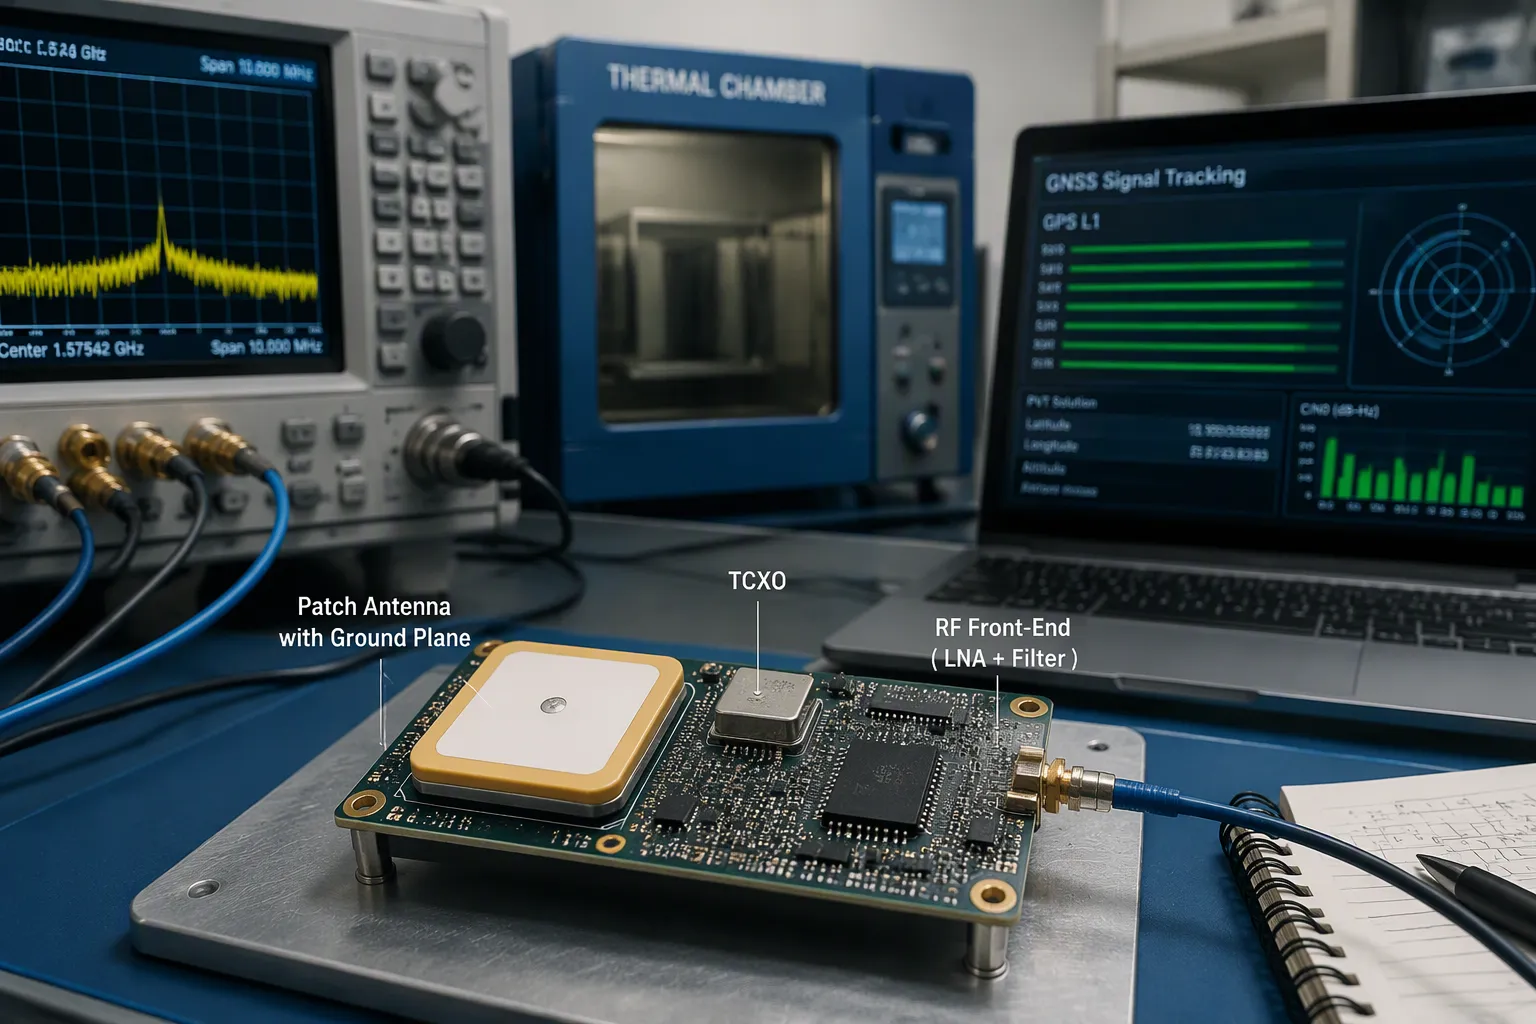
Hiện tượng trôi lệch TCXO và đa đường truyền
Bộ tạo xung thời gian của mô-đun đặt ra giới hạn cho độ chính xác định vị của bạn. Bộ dao động điều khiển nhiệt độ (TCXO) giữ tần số ổn định trong phạm vi nhiệt độ, do đó bộ thu giữ được mã và vòng lặp sóng mang được khóa. Các bộ dao động rẻ tiền thường bị trôi tần số, và sự trôi tần số đó thể hiện dưới dạng sai số phạm vi. Hãy chọn một mô-đun có thông số kỹ thuật TCXO phù hợp với phạm vi nhiệt độ của bạn, sau đó kiểm tra nó trong buồng nhiệt sau này.
Hiện tượng đa đường truyền là vấn đề khó giải quyết hơn. Ở các thành phố, các tòa nhà chắn đường truyền trực tiếp đến vệ tinh. Các bản sao phản xạ và nhiễu xạ đến cùng với tín hiệu trực tiếp, và tín hiệu hỗn hợp làm lệch đỉnh tương quan bên trong bộ tương quan. Khi đó, phép đo khoảng cách sẽ bị trễ và độ chính xác giảm xuống. Bạn có thể khắc phục điều này trong một số lĩnh vực:
Lĩnh vực giảm thiểu | kỹ thuật | Hiệu ứng |
|---|---|---|
Theo dõi vòng lặp | Công nghệ tương quan hẹp, delta kép | Cải thiện độ ổn định của vòng lặp |
Tấm tiếp đất, vòng chặn, ăng-ten phân cực | Hạn chế tác động đa đường truyền | |
Điều chế tín hiệu | BOC so với BPSK | Đỉnh chính hẹp hơn, phạm vi hoạt động tốt hơn |
Các thuật toán | Biến đổi wavelet, lọc thực nghiệm | Ngăn chặn dựa trên dữ liệu |
Các bộ vi xử lý GNSS giá rẻ, công suất thấp có độ nhạy khóa tín hiệu yếu và tỷ lệ tín hiệu trên nhiễu (SNR) thấp. Ăng-ten phân cực tuyến tính thụ động của chúng thu tín hiệu phân cực tròn, do đó các quan sát dễ bị ảnh hưởng bởi hiện tượng đa đường truyền. Đối với các thiết bị nhỏ gọn, phương pháp giảm thiểu dựa trên thuật toán thường là lựa chọn thiết thực nhất.
Sơ đồ bố trí LNA, SAW và ăng-ten
Đặt ăng-ten ở mép ngoài của bo mạch, hướng ra bầu trời thoáng đãng. Độ định hướng của GNSS đạt đỉnh ở điểm thiên đỉnh, vì vậy việc lắp đặt trên cột sẽ tốt hơn so với việc chôn ăng-ten dưới đất. Giữ ăng-ten tránh xa các bộ nguồn chuyển mạch, vi điều khiển, bộ phát không dây và các đầu nối USB. Kiểm tra bộ lọc thông thấp của bộ phát và giữ khoảng cách vài centimet giữa các ăng-ten để các sóng hài bậc thấp không rơi vào dải tần GNSS.
Đối với ăng-ten dạng mảng, cần có một mặt phẳng tiếp đất đủ lớn ngay bên dưới nó — thông thường là 40 mm vuông trở lên theo như thông số kỹ thuật. Đối với ăng-ten dạng chip, hãy giữ cho khu vực được nhà sản xuất quy định không bị vướng dây dẫn, tiếp đất và các linh kiện khác. Khoảng cách hẹp hơn sẽ làm thay đổi tần số cộng hưởng và làm giảm độ nhạy.
Đặt bộ khuếch đại nhiễu thấp (LNA) gần bộ cấp nguồn anten và nối tiếp bằng bộ lọc sóng âm bề mặt (SAW) để loại bỏ năng lượng ngoài băng tần. Che chắn phần RF và áp dụng các quy tắc cấm xâm nhập xung quanh nó. Thiết kế hệ thống nối đất của IC thu tín hiệu riêng biệt với hệ thống nối đất kỹ thuật số gây nhiễu, được nối tại một điểm sao duy nhất bên dưới IC. Sử dụng CN0 làm thước đo: 40 dB-Hz trở lên trong điều kiện quan sát bầu trời tốt cho thấy thiết kế tốt, trong khi 35 dB-Hz trở xuống báo hiệu có vấn đề.
Nhiễu và độ nhạy chuyển mạch DC-DC
Các bộ chuyển đổi DC-DC tích hợp trên thiết bị là nguyên nhân trực tiếp gây ra hiện tượng suy giảm độ nhạy của bộ thu. Các phép đo bộ chuyển đổi DC-DC của thiết bị IoT bằng đầu dò trường H cho thấy nhiễu điện từ băng rộng và băng hẹp từ 1 đến 1500 MHz, cao hơn mức nhiễu nền từ 20 đến 40 dB. Dải tần này bao gồm tần số GPS 1575.42 MHz. Khi truyền vào đầu vào của bộ thu, nhiễu điện từ này gây ra hiện tượng suy giảm độ nhạy nghiêm trọng.
Giảm thiểu nhiễu ngay từ khâu thiết kế mạch. Sử dụng bố cục xếp lớp hợp lý, phân chia các phần RF, kỹ thuật số và chuyển đổi nguồn, và định tuyến tín hiệu và nguồn điện để giảm thiểu nhiễu ghép lạc. Cấp nguồn cho IC thu thông qua bộ điều chỉnh điện áp tuyến tính (LDO) có hệ số loại bỏ nguồn cao (PSRR), không cấp trực tiếp từ bộ chuyển mạch, và thêm mạch khử nhiễu cùng với bộ lọc hạt ferrite. Bật/tắt từng linh kiện một và theo dõi chân CN0 để xác định nguồn nhiễu. Các bước này bảo vệ độ nhạy trong bất kỳ thiết kế GNSS công suất thấp nào, bao gồm cả các thiết bị theo dõi GPS công suất thấp và các bộ thu GNSS công suất thấp được sử dụng trong hệ thống giám sát và điều khiển vị trí. Công việc thiết kế mạch tiền khuếch đại cẩn thận mang lại độ chính xác định vị cao mà không làm giảm công suất tiêu thụ.
Mẹo: Ghi nhật ký CN0 trong mỗi lần xem xét thiết kế. Điều này giúp phát hiện các vấn đề về tần số vô tuyến trước khi chúng ảnh hưởng đến thực tế sử dụng.
Kiến trúc nguồn điện cho hệ thống giám sát và điều khiển vị trí công suất thấp
Phân vùng đường ray và cổng điện
Bạn nên tách bo mạch thành các đường cấp nguồn riêng biệt trước khi dẫn nguồn. Cấp nguồn riêng cho bộ thu GNSS thông qua một bộ điều chỉnh điện áp tuyến tính (LDO). Cấp nguồn cho MCU, radio và các cảm biến từ các đường cấp nguồn khác. Việc tách biệt này ngăn chặn các xung tải kỹ thuật số tác động đến nguồn cấp cho bộ thu. Nó cũng cho phép bạn tắt các khối không cần thiết.
Kỹ thuật ngắt nguồn (power gating) biến cấu trúc đó thành những khoản tiết kiệm thực sự. Điều khiển công tắc tải hoặc chân kích hoạt bộ điều chỉnh từ một chân GPIO của MCU, và sử dụng tín hiệu SLEEP để ngắt hoạt động của radio và cảm biến giữa các lần thu tín hiệu. Giữ cho miền dự phòng của bộ thu luôn hoạt động. Một MCU tiêu thụ điện năng thấp sẽ giúp ích ở đây, nhưng thiết kế đường ray và chế độ nguồn quan trọng hơn số hiệu linh kiện của MCU. Một MCU giá rẻ với kỹ thuật ngắt nguồn tốt thường hoạt động hiệu quả hơn một MCU cao cấp có đường ray dùng chung.
Lan can | nguồn | cổng | Ghi Chú |
|---|---|---|---|
Bộ thu GNSS | Bộ điều chỉnh điện áp thấp (LDO) từ pin | Tín hiệu NGỦ | Giữ cho miền sao lưu hoạt động |
lõi MCU | Bộ chuyển đổi DC-DC hoặc LDO | Chế độ ngủ | Tiểu bang có mức thuế thấp nhất |
radio | Công tắc tải | Kích hoạt GPIO | Tắt giữa các đợt |
Cảm biến | Công tắc tải | Kích hoạt GPIO | Đánh thức bằng chuyển động |
Mẹo: Đo dòng điện trên từng đường ray, không chỉ ở bình ắc quy. Một đầu dò duy nhất có thể che khuất khối gây ra lỗi.
Hỗ trợ nguồn dự phòng và lịch thiên văn
Bộ thu cần một miền dự phòng hoạt động cho đồng hồ thời gian thực (RTC) và dữ liệu lịch thiên văn đã lưu trữ. Một viên pin nhỏ hoặc siêu tụ điện sẽ giữ miền đó trong trường hợp mất điện lưới. Với dữ liệu lịch thiên văn và thời gian hợp lệ, bộ thu sẽ bỏ qua bước khởi động nguội và định vị nhanh hơn nhiều. Nếu không có nó, mỗi chu kỳ đánh thức sẽ phải trả toàn bộ chi phí thu nhận.
Chức năng hỗ trợ lịch thiên văn mở rộng ý tưởng này. Bạn đẩy dữ liệu quỹ đạo mới nhất đến thiết bị thông qua liên kết vô tuyến, do đó bộ thu không bao giờ phải tải dữ liệu từ vệ tinh. Thời gian định vị lần đầu giảm mạnh, và bộ thu tiêu thụ ít thời gian hơn ở dòng điện thu nhận 25–40 mA. Đối với một hệ thống giám sát và điều khiển vị trí công suất thấp , đây là một trong những giải pháp tiết kiệm chi phí nhất hiện có.
Lưu ý: Kiểm tra mức tiêu thụ điện dự phòng trong ngân sách chế độ ngủ của bạn. Đường dẫn dự phòng bị rò rỉ sẽ làm giảm hiệu quả.
Lựa chọn chế độ nguồn phù hợp với ứng dụng
Kiến trúc nguồn điện của bạn nên tuân theo trường hợp sử dụng. Thiết kế giám sát vị trí công suất thấp cho việc theo dõi tài sản sẽ hoạt động theo lịch trình. Hệ thống giám sát và điều khiển vị trí cho thiết bị đội xe có thể hoạt động khi phát hiện chuyển động. Hãy ánh xạ mỗi chế độ hoạt động đến một trạng thái đường ray, sau đó kiểm tra dòng điện trung bình so với ngân sách của bạn.
Hãy đảm bảo thiết kế trung thực bằng cách đo lường. Ghi lại dòng điện ở mọi trạng thái và xác nhận rằng việc điều khiển thực sự loại bỏ tải. Nguyên tắc này hỗ trợ giám sát vị trí chính xác mà không làm cạn kiệt pin. Nó cũng bảo vệ độ chính xác điều khiển trong các hệ thống hoạt động dựa trên dữ liệu vị trí, nơi mà sự sụt giảm điện áp trong một sự kiện điều khiển độ chính xác cao sẽ gây thiệt hại nhiều hơn lượng điện năng tiết kiệm được.
Giải pháp GPS chu kỳ hoạt động và tiêu thụ điện năng cực thấp

Ngân sách hiện tại về giấc ngủ và thức giấc
Chế độ chu kỳ hoạt động là cách tốt nhất để có được giải pháp GPS siêu tiết kiệm năng lượng. Bạn cho bộ thu ở chế độ ngủ hầu hết thời gian và chỉ đánh thức nó đủ lâu để thu được tín hiệu. Bộ thu sử dụng khoảng 25–40 mA trong quá trình thu tín hiệu. Thiết bị theo dõi của bạn có thể ở chế độ ngủ với mức tiêu thụ khoảng 2 mA. Sự khác biệt giữa hai trạng thái này chính là yếu tố quyết định tuổi thọ pin.
Hãy lập bảng trạng thái trước khi viết firmware. Liệt kê mọi trạng thái, dòng điện hiện tại và thời gian tồn tại của nó. Sau đó, tính dòng điện trung bình cho một chu kỳ hoàn chỉnh. Dòng điện trung bình bằng tổng dòng điện của mỗi trạng thái nhân với thời gian tồn tại của nó, chia cho tổng thời gian của một chu kỳ. Giữ nguyên đơn vị của mọi số hạng và coi kết quả là giá trị trung bình, không phải giá trị cực đại. Giá trị cực đại sẽ làm cho cell của bạn quá nhỏ.
Hãy kiểm tra lại phép tính với một trường hợp thực tế. Một viên pin 1,000 mAh với dung lượng sử dụng được 80% sẽ cho ra 800 mAh dung lượng sử dụng được. Một thiết kế hoạt động ở chế độ ngủ với mức tiêu thụ 2 mA, thức dậy để cập nhật tín hiệu hàng ngày và gửi một xung sóng radio ngắn sẽ hoạt động được khoảng 12.4 ngày. Nếu rút ngắn thời gian ngủ hoặc tăng tốc độ cập nhật tín hiệu, con số đó sẽ giảm nhanh chóng.
Mẹo: Hãy đo dòng điện khi thức dậy bằng máy hiện sóng, không phải bằng đồng hồ vạn năng. Các xung tín hiệu khi thu nhận dữ liệu rất ngắn và dễ bị bỏ sót.
Hỗ trợ quán tính và đo quãng đường
Bạn có thể giảm tần suất cập nhật vị trí mà không làm mất dấu vết vị trí. Thêm một bộ đo quán tính (IMU) và để sự kết hợp dữ liệu cảm biến duy trì ước tính giữa các lần cập nhật. Gia tốc kế và con quay hồi chuyển theo dõi chuyển động, và bộ lọc kết hợp sẽ trộn dữ liệu đó với mỗi lần cập nhật GNSS. Ít lần cập nhật hơn có nghĩa là thời gian sử dụng dòng điện thu nhận ít hơn, do đó mức tiêu thụ điện năng giảm.
Hệ thống đo quãng đường (odometry) rất hữu ích trên các phương tiện có bánh xe. Số vòng quay của bánh xe và sự thay đổi hướng giúp hạn chế thời gian ước tính giữa các lần cập nhật vệ tinh. Một phương tiện tự báo cáo chuyển động của mình cần ít chu kỳ hoạt động hơn so với phương tiện chỉ đoán vị trí. Phương pháp này hoạt động tốt với GPS công suất thấp cho các ứng dụng theo dõi trên xe đẩy, xe kéo và thiết bị trong đội xe.
Hãy thiết lập mọi thứ sao cho hợp lý ở cấp độ bo mạch. Đặt IMU gần trung tâm bo mạch và tránh xa các nguồn chuyển mạch. Căn chỉnh các trục của nó với vỏ máy để tránh các phép tính hiệu chỉnh trong phần mềm. Hiệu chuẩn độ lệch trong quá trình kiểm tra sản xuất và lưu trữ các hệ số vào bộ nhớ flash. Con quay hồi chuyển bị trôi sẽ làm sai lệch ước tính của bạn giữa các lần hiệu chỉnh, vì vậy hãy kiểm tra độ trôi của độ lệch theo nhiệt độ.
Lưu ý: Việc hỗ trợ làm giảm tỷ lệ định vị, nhưng không làm giảm chất lượng định vị. Hãy duy trì đủ số lần cập nhật GNSS để hạn chế sự trôi dạt quán tính.
Công suất trung bình và lập lịch thức dậy
Lập kế hoạch đánh thức hệ thống dựa trên trường hợp sử dụng, chứ không phải theo bộ hẹn giờ cố định. Hệ thống giám sát và điều khiển vị trí công suất thấp cho tài sản có thể được đánh thức theo lịch trình. Hệ thống giám sát và điều khiển vị trí cho thiết bị di động có thể được đánh thức khi phát hiện chuyển động. Việc đánh thức do chuyển động thường tiết kiệm dòng điện hơn so với đánh thức theo thời gian định sẵn.
Hãy điều chỉnh lịch trình sao cho phù hợp với vị trí cần sửa lỗi. Khởi động nguội tốn kém hơn nhiều so với khởi động nóng với dữ liệu lịch thiên văn hợp lệ. Giữ cho miền dự phòng hoạt động và truyền dữ liệu hỗ trợ qua liên kết vô tuyến của bạn. Thời gian để định vị lần đầu sẽ giảm, và bộ thu sẽ dành ít thời gian hơn ở trạng thái thu tín hiệu.
Cân bằng giữa tốc độ cập nhật vị trí và độ chính xác điều khiển. Một hệ thống hoạt động dựa trên vị trí cần có dữ liệu cập nhật mới trước mỗi thao tác. Một hệ thống chỉ ghi nhật ký vị trí có thể chấp nhận dữ liệu cũ hơn. Hãy đặt khoảng thời gian đánh thức dựa trên yêu cầu đó, sau đó kiểm tra dòng điện trung bình so với ngân sách của bạn. Thói quen này giúp thiết kế giám sát vị trí tiết kiệm năng lượng hoạt động hiệu quả và bảo vệ các sự kiện điều khiển độ chính xác cao khỏi dữ liệu lỗi thời. Lập lịch cẩn thận giúp tiết kiệm năng lượng mà không làm giảm độ chính xác.
Xác thực, sự trôi dạt nhiệt và sự đánh đổi trong thiết kế sản xuất (DFM)
Các phương pháp kiểm thử thực tế
Bạn nên kiểm tra độ chính xác và công suất trong điều kiện thực tế, chứ không chỉ trên bàn thử nghiệm. Đi bộ hoặc lái xe trên một tuyến đường đã biết và ghi lại các điểm đo so với điểm tham chiếu đã được khảo sát. Đồng thời ghi lại giá trị CN0. Giá trị đo được từ 40 dB-Hz trở lên trong điều kiện tầm nhìn bầu trời tốt xác nhận thiết kế hoạt động tốt. Giá trị đo được từ 35 dB-Hz trở xuống cho thấy có vấn đề về tần số vô tuyến (RF).
Hiện tượng trôi nhiệt cần được kiểm tra riêng. Làm ấm bo mạch trong buồng và quan sát tín hiệu đầu ra của TCXO và sai số hiệu chỉnh cùng nhau. Hiện tượng trôi tần số thể hiện dưới dạng sai số phạm vi, vì vậy bo mạch nguội và bo mạch nóng có thể báo cáo các vị trí khác nhau. Ghi lại dòng điện ở mọi trạng thái trong cùng một lần chạy. Dòng điện thu thập nằm trong khoảng 25–40 mA, và một xung ngắn rất dễ bị bỏ sót trên đồng hồ vạn năng.
Mẹo: Lặp lại mỗi bài kiểm tra trên ít nhất hai thiết bị. Sự phân bố lỗi giữa các thiết bị sẽ cho bạn biết nhiều thông tin hơn là chỉ một thiết bị hoàn hảo.
DFM và các ràng buộc trong sản xuất
Sơ đồ bố trí mạch phải chịu được quá trình chế tạo và lắp ráp. Giữ cho đầu vào bộ thu, bộ cấp nguồn, mạch phối hợp trở kháng và giao diện anten được đặt cạnh nhau. Cách ly chúng khỏi các mạch tạo xung nhịp, các nút chuyển mạch và các đầu nối dòng điện cao. Chỉ riêng việc tách biệt vật lý sẽ không hoạt động khi đường dẫn trở về bị đứt, vì vậy hãy bảo toàn mặt phẳng tham chiếu.
Sự đánh đổi trong sản xuất | |
|---|---|
Phân vùng RF | Giữ cho đầu vào bộ thu và đường cấp tín hiệu anten được cách ly khỏi các nguồn nhiễu. |
Mặt phẳng xếp chồng và mặt phẳng tham chiếu | Duy trì trở kháng được kiểm soát và đường dẫn hồi tiếp liên tục |
Lựa chọn vật liệu | Hãy theo dõi cấu hình đã được công bố, chứ không phải nhãn GPS chung chung. |
Cấu trúc Via và HDI | Chỉ thêm vào những nơi định tuyến yêu cầu; điều này làm tăng chi phí. |
Hạn chế thay thế | Đánh dấu các bộ lọc và các bộ phận tương ứng là không được thay thế. |
Nêu rõ các mục tiêu trở kháng và hình dạng đường dẫn cho các đường cấp nguồn RF trong dữ liệu đã phát hành. Tuân theo bố cục tham chiếu của mô-đun để đặt tinh thể và TCXO. Lập kế hoạch các hàng rào chắn và điểm kiểm tra trước khi hoàn thiện thiết kế đường dẫn. AOI chỉ xác nhận việc lắp ráp có thể nhìn thấy, vì vậy hãy lên lịch kiểm tra chức năng RF riêng biệt.
Lặp lại quy trình với dữ liệu đo được. Việc sửa đổi danh sách linh kiện (BOM) hoặc thêm một thiết bị cố định sẽ làm thay đổi chi phí và tiến độ, vì vậy hãy cân nhắc kỹ lưỡng từng sự đánh đổi so với kết quả thử nghiệm của bạn. Việc kiểm định cẩn thận giúp bảo vệ độ chính xác định vị và độ chính xác điều khiển trong bất kỳ hệ thống giám sát và điều khiển vị trí nào. Nó cũng giúp hệ thống giám sát và điều khiển vị trí hoạt động ổn định trong mọi điều kiện nhiệt độ và thể tích. Những thói quen thiết kế hệ thống GNSS này sẽ mang lại hiệu quả trong thực tế, và mọi bo mạch GNSS bạn chế tạo đều sẽ được hưởng lợi từ chúng.
Hãy bắt đầu bằng việc xác định rõ độ chính xác và mục tiêu công suất. Thiết kế cẩn thận phần giao diện RF và mặt phẳng tiếp đất. Chia tách các đường cấp nguồn, sử dụng cơ chế điều khiển cổng nguồn (power gating), và kết hợp chu kỳ hoạt động với hỗ trợ quán tính. Sau đó, kiểm tra mọi thứ bằng các phép đo thực tế. Những bước này sẽ biến một hệ thống giám sát và điều khiển vị trí công suất thấp thành một sản phẩm đáng tin cậy.
Độ chính xác và công suất thấp có thể cùng tồn tại. Sự khác biệt nằm ở các quyết định tổng thể ở cấp độ người điều khiển – chứ không phải chỉ một chi tiết thông minh đơn lẻ. Bạn kiểm soát tiếng ồn, đường ray và lịch trình tạo sóng. Mỗi lựa chọn đều hỗ trợ cho những lựa chọn khác.
Các xu hướng về chipset và thuật toán sẽ giúp bạn hiểu rõ hơn:
Công nghệ GNSS hỗ trợ, RTK và tích hợp cảm biến mở rộng khả năng của các mô-đun công suất thấp.
Hiệu chỉnh tín hiệu dựa trên trí tuệ nhân tạo và điện toán biên giúp cải thiện khả năng định vị thời gian thực.
Sự kết hợp giữa GNSS và IMU giúp tăng cường độ chính xác và khả năng phục hồi tín hiệu.
Thiết kế RF chú trọng đến DFM (Design For Manipulation) sẽ được thực hiện chặt chẽ hơn sau này. Hãy tiếp tục đo lường, tiếp tục cải tiến, và bo mạch GNSS tiếp theo của bạn sẽ hoạt động tốt hơn bo mạch trước.
FAQ
Tôi nên chọn mục tiêu độ chính xác như thế nào trước khi chọn linh kiện?
Hãy bắt đầu từ trường hợp sử dụng, chứ không phải từ bảng thông số kỹ thuật. Theo dõi ở mức độ mét phù hợp với các thiết bị theo dõi tài sản cơ bản. Việc theo dõi ở mức độ centimet cần đến các mô-đun RTK hoặc PPP, dữ liệu hiệu chỉnh và ăng-ten đa băng tần. Hãy xác định cấp độ theo dõi trước. Sau đó, hãy để nó định hướng việc lựa chọn mô-đun, ăng-ten và tốc độ cập nhật.
Tại sao bộ thu của tôi lại mất độ nhạy khi bộ chuyển đổi DC-DC hoạt động?
Nhiễu chuyển mạch truyền vào đầu vào bộ thu và làm giảm độ nhạy của nó. Các phép đo cho thấy nhiễu điện từ (EMI) của bộ chuyển đổi nằm cao hơn đáng kể so với mức nhiễu nền xung quanh trên toàn dải tần 1575.42 MHz. Bạn nên cấp tín hiệu cho bộ thu thông qua bộ điều chỉnh điện áp tuyến tính (LDO) có hệ số loại bỏ nhiễu nguồn cao (high-PSRR), thêm bộ tách nhiễu và một hạt ferrite, và chuyển đổi từng khối một trong khi theo dõi CN0.
Máy thu cần nguồn dự phòng nào giữa các lần sửa chữa?
Giữ cho miền dự phòng hoạt động cho RTC và dữ liệu lịch thiên văn đã lưu trữ. Một viên pin nhỏ hoặc siêu tụ điện sẽ duy trì miền đó ngay cả khi mất điện lưới. Dữ liệu lịch thiên văn và thời gian hợp lệ cho phép bộ thu bỏ qua quá trình khởi động nguội, do đó thời gian định vị lần đầu giảm và dòng điện thu tín hiệu chạy trong thời gian ngắn hơn.
Làm sao tôi biết phép tính chu kỳ làm việc của mình là chính xác?
Trước tiên hãy lập bảng trạng thái. Liệt kê mọi trạng thái, dòng điện hiện tại và thời gian tồn tại của nó. Dòng điện khi thu thập dữ liệu nằm trong khoảng 25–40 mA, và dòng điện khi ngủ có thể nằm trong khoảng 2 mA. Sau đó, đo từng đường điện bằng máy hiện sóng, không phải bằng đồng hồ vạn năng. Các xung ngắn khi thu thập dữ liệu rất dễ bị bỏ sót, và một xung bị bỏ sót sẽ làm giảm kích thước cell pin bạn đang dùng.
Mẹo: Lặp lại mọi bài kiểm tra độ chính xác và công suất trên ít nhất hai thiết bị. Sự khác biệt giữa các thiết bị cho bạn biết nhiều hơn một bo mạch hoàn hảo.
Một hệ thống giám sát và điều khiển vị trí chính xác dựa trên dữ liệu đo được, chứ không phải giả định. Kiểm tra CN0 so với mục tiêu của bạn, xác nhận mỗi đường ray thực sự đóng mở, và ghi lại dòng điện ở mỗi trạng thái. Mỗi quyết định thiết kế GNSS sau đó đều dựa trên bằng chứng mà bạn có thể bảo vệ trong buổi đánh giá thiết kế.