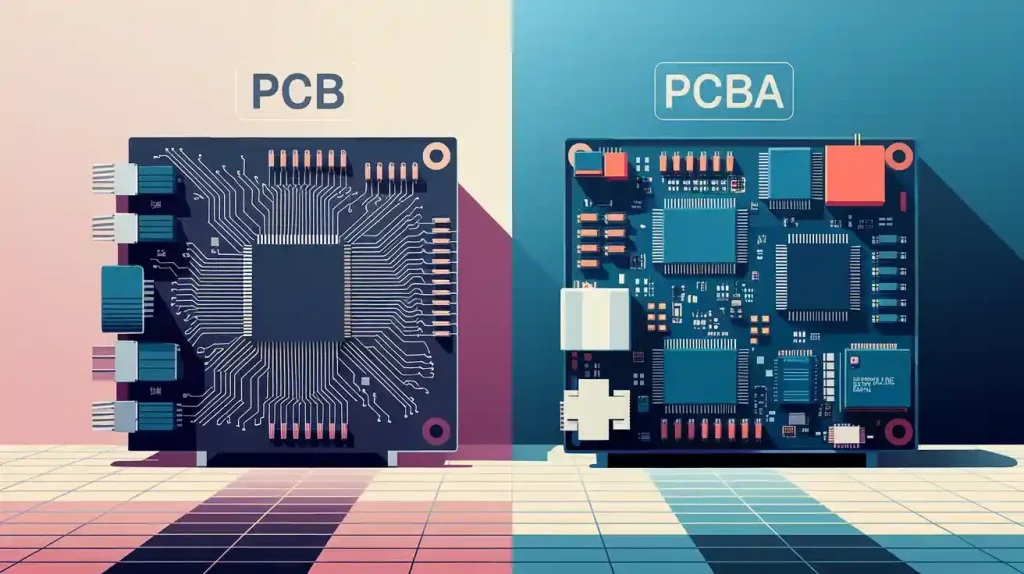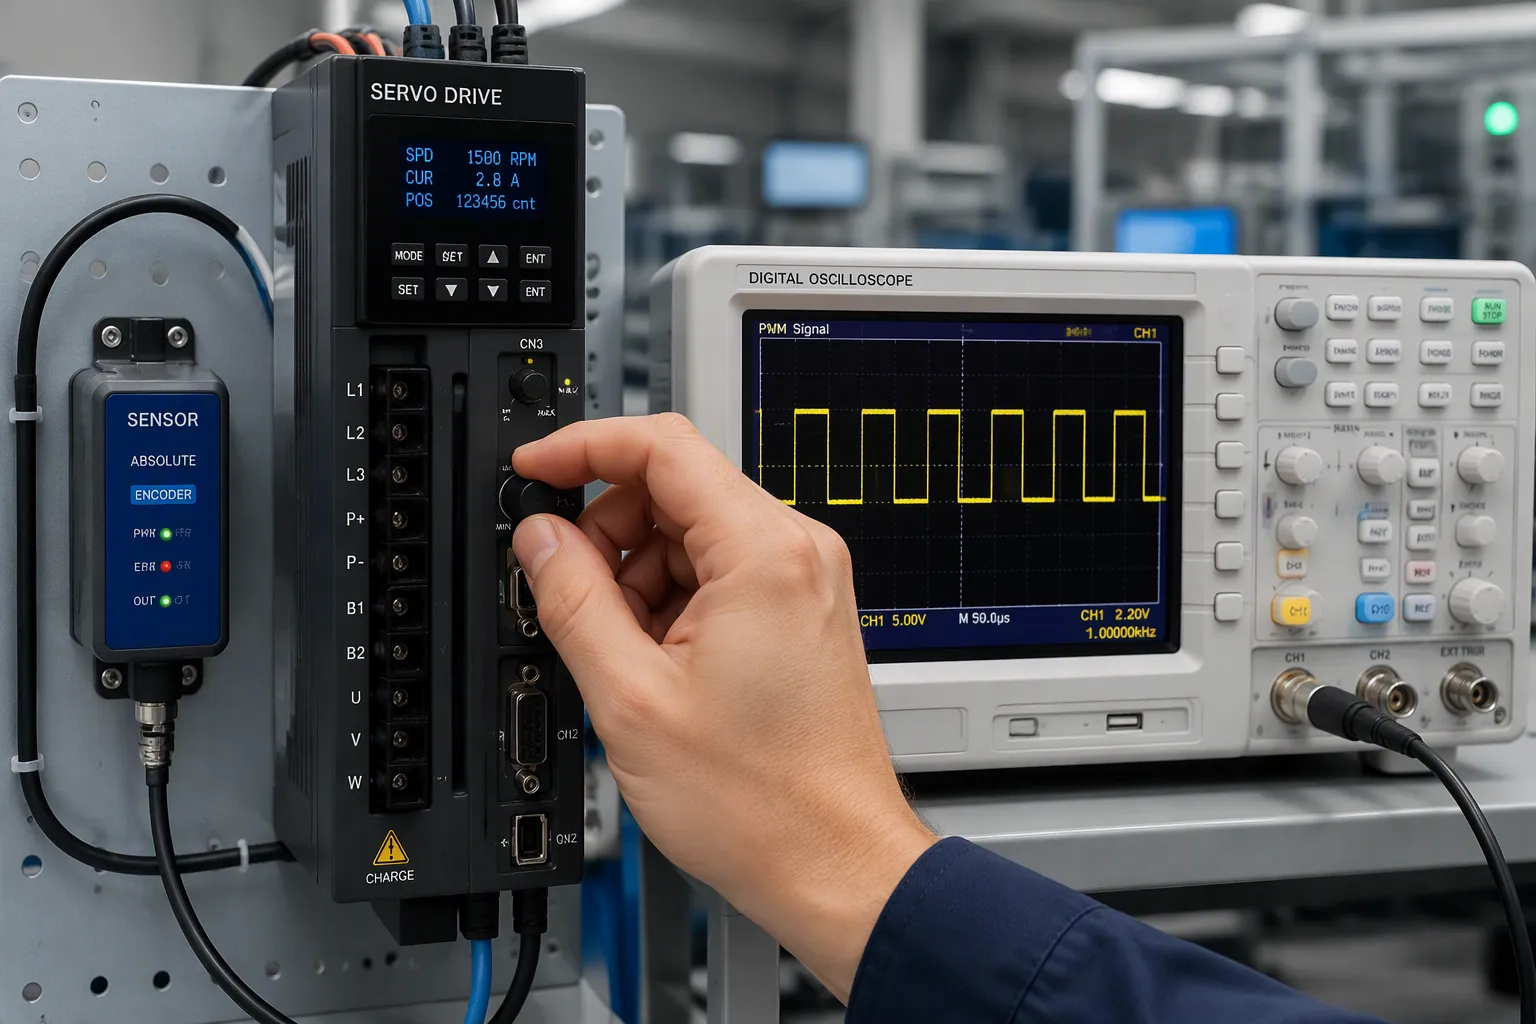
Bộ điều khiển servo sử dụng PWM để thiết lập vị trí hoặc tốc độ mục tiêu. Các cảm biến báo cáo giá trị thực tế theo thời gian thực. Sau đó, bộ điều khiển sẽ điều chỉnh sai số trong một vòng kín. PWM, hay điều chế độ rộng xung, bật và tắt tín hiệu rất nhanh. Chu kỳ nhiệm vụ là tỷ lệ thời gian bật, và nó thiết lập mức lệnh. Điều khiển vòng kín có nghĩa là bộ điều khiển so sánh lệnh với phản hồi và điều chỉnh đầu ra của nó cho đến khi sai số nhỏ hơn.
Các kỹ sư phần cứng và nhóm sản phẩm điện tử cần những thông tin cụ thể ở cấp độ bo mạch, chứ không phải những khẩu hiệu sáo rỗng. Bộ điều khiển servo là cốt lõi của điều khiển chuyển động, và những lựa chọn thiết kế nhỏ quyết định liệu động cơ servo có giữ được vị trí hay bị dịch chuyển liên tục. Bài viết này sẽ đề cập đến mã hóa lệnh, cảm biến phản hồi, vòng lặp kết hợp và sự đánh đổi giữa các tầng công suất.
Các nội dung chính
Chu kỳ nhiệm vụ PWM thiết lập lệnh cho các bộ điều khiển servo, do đó việc định thời chính xác sẽ đảm bảo chuyển động chính xác.
Hãy chọn loại cảm biến phù hợp với nhu cầu độ chính xác của bạn: chiết áp cho các tác vụ cơ bản, bộ mã hóa cho độ chính xác cao.
Hệ thống điều khiển vòng kín kiểm tra lệnh điều khiển so với phản hồi để sửa lỗi và giữ cho chuyển động ổn định.
Thiết kế tầng công suất tốt với điều khiển thời gian chết và cảm biến dòng điện sẽ bảo vệ bộ điều khiển và động cơ.
Hãy áp dụng các nguyên tắc DFM ngay từ đầu để ngăn ngừa các vấn đề trong quá trình sản xuất và đảm bảo hiệu suất hoạt động ổn định của động cơ servo.
Bộ truyền động servo và điều khiển PWM
Bộ điều khiển servo là giao diện nguồn và giai đoạn thực thi của hệ thống chuyển động. Nó nhận lệnh từ bộ điều khiển chuyển động, chuyển lệnh đó thành một chuỗi chuyển mạch và điều khiển các cuộn dây động cơ. Bộ điều khiển không quyết định vị trí của tải. Nó thực hiện lệnh và báo cáo lại thông qua đường dẫn phản hồi của mình.
Chu kỳ hoạt động và mã hóa lệnh
Chu kỳ nhiệm vụ truyền tải lệnh. Xung rộng hơn báo cho động cơ di chuyển về một đầu hành trình; xung hẹp hơn sẽ di chuyển nó về đầu kia. Trong các thiết kế kiểu RC, xung có độ rộng gần 1.5 ms thường có nghĩa là vị trí trung tâm, và độ rộng xung sẽ thay đổi trên hoặc dưới giá trị đó để thiết lập vị trí mong muốn. Các động cơ servo công nghiệp thường mã hóa tốc độ hoặc mô-men xoắn theo cùng một cách, với chu kỳ nhiệm vụ tương ứng với dòng điện hoặc vận tốc được lệnh.
Phương pháp mã hóa rất quan trọng vì động cơ servo phản hồi theo điện áp trung bình, chứ không phải theo từng cạnh riêng lẻ. Chu kỳ hoạt động ổn định tạo ra điện áp trung bình có thể dự đoán được. Chu kỳ hoạt động bị biến dạng sẽ tạo ra lệnh mà bộ điều khiển không hề dự định.
Thời gian PWM và độ chính xác làm mới
Sự dao động thời gian là kẻ thù của chuyển động chính xác. Bộ điều khiển servo so sánh mỗi xung tín hiệu đến với một bộ tạo xung thời gian bên trong. Sự dao động trên xung tín hiệu đó làm thay đổi lệnh đã được giải mã, và vòng lặp sau đó sẽ đuổi theo mục tiêu liên tục di chuyển. Tốc độ làm mới xác định tần suất cập nhật lệnh. Tốc độ làm mới quá chậm sẽ khiến động cơ servo bị chậm lại so với các điểm đặt thay đổi nhanh chóng.
Bố trí mạch trên bo mạch ảnh hưởng đến cả hai. Định tuyến tín hiệu PWM đầu vào tránh xa các điểm chuyển mạch, giữ cho đường dẫn ngắn và cung cấp nguồn xung nhịp ổn định cho bộ định thời. Các bộ truyền động servo giữ vị trí tốt thường bắt đầu với tín hiệu điều khiển đầu vào sạch và có xung nhịp tốt.
Lưu ý: Hãy kiểm tra tốc độ làm mới dựa trên sự thay đổi của tải, chứ không chỉ dựa vào giá trị tối đa trong bảng thông số kỹ thuật.
Phần cứng phát hiện và phản hồi cảm biến
Đường dẫn phản hồi quyết định độ chính xác của bộ điều khiển servo trong việc xác định vị trí thực của tải. Cảm biến chuyển đổi chuyển động vật lý thành tín hiệu điện. Sau đó, bộ điều khiển servo so sánh tín hiệu đó với lệnh. Chất lượng phản hồi đặt ra giới hạn tối đa cho độ chính xác có thể đạt được, bất kể vòng điều khiển chạy nhanh đến mức nào.
Biến trở, bộ mã hóa và cảm biến Hall
Mỗi loại cảm biến đều có sự đánh đổi giữa độ phân giải và chi phí cũng như diện tích chiếm dụng trên bo mạch. Bảng dưới đây tóm tắt các thông số kỹ thuật điển hình.
Loại cảm biến | Độ phân giải | tính chính xác |
|---|---|---|
Bộ mã hóa tuyệt đối (FANUC) | 24-bit | Độ chính xác định vị ±2.5 μm |
Bộ mã hóa tuyệt đối (Mitutoyo) | Độ chính xác quay 0.1 giây cung; độ chính xác tuyến tính ở cấp độ nanomet. | Độ chính xác tuyến tính ±0.5 μm; độ chính xác quay ±1 giây cung |
Bộ mã hóa tuyệt đối tổng quát | Vượt quá 16 bit | Khả năng chống nhiễu mạnh, đầu ra kỹ thuật số rời rạc |
Biến trở tuyến tính (hiệu ứng Hall, FANUC) | Analog | Độ tuyến tính tốt hơn 0.1% trên toàn dải đo |
Chiết áp thông thường | Analog | Phạm vi định vị ±1–2 mm |
Biến trở có giá thành thấp nhất. Cảm biến Hall có giá tầm trung. Bộ mã hóa quang học là linh kiện cao cấp, và độ chính xác trong chế tạo chỉ xứng đáng với giá tiền khi công việc thực sự cần đến nó. Biến trở thông thường hoạt động tốt cho việc định vị ±1–2 mm. Đối với các công việc cần độ chính xác dưới 1 mm, cần sử dụng bộ mã hóa quang học. Động cơ servo sử dụng phản hồi từ biến trở cũng cần có lớp chắn và bộ lọc, vì nhiễu tương tự làm hỏng tín hiệu điện áp.
Lọc nhiễu trên các đường phản hồi
Các đường tín hiệu nhiễu làm hỏng dữ liệu vị trí chính. Dây cáp dài, lớp chắn yếu và dây điện gần đó đều làm tăng sai số. Tín hiệu bộ mã hóa vi sai chặn nhiễu chế độ chung rất tốt. Giữ dây phản hồi tránh xa dây điện nguồn của động cơ. Chọn bộ mã hóa độ phân giải cao khi hồ sơ chuyển động cần đồng bộ hóa chặt chẽ.
Các bộ mã hóa thông minh hiện đại báo cáo nhiệt độ bên trong và các bit chất lượng tín hiệu. Nếu chất lượng tín hiệu giảm xuống dưới 90%, đó sẽ là dấu hiệu cảnh báo về sự cố sắp xảy ra do rung động hoặc dầu xâm nhập. Hãy chú ý đến các lỗi vị trí mềm không ổn định và các xung mô-men xoắn thất thường. Các bộ điều khiển servo theo dõi tỷ lệ tín hiệu trên nhiễu của bộ mã hóa sẽ phát hiện sớm các lỗi này. Nhờ đó, động cơ servo sẽ giữ được vị trí tham chiếu ban đầu thay vì bị mất giữa chu kỳ hoạt động.
Điều khiển vòng kín trong hệ thống truyền động servo
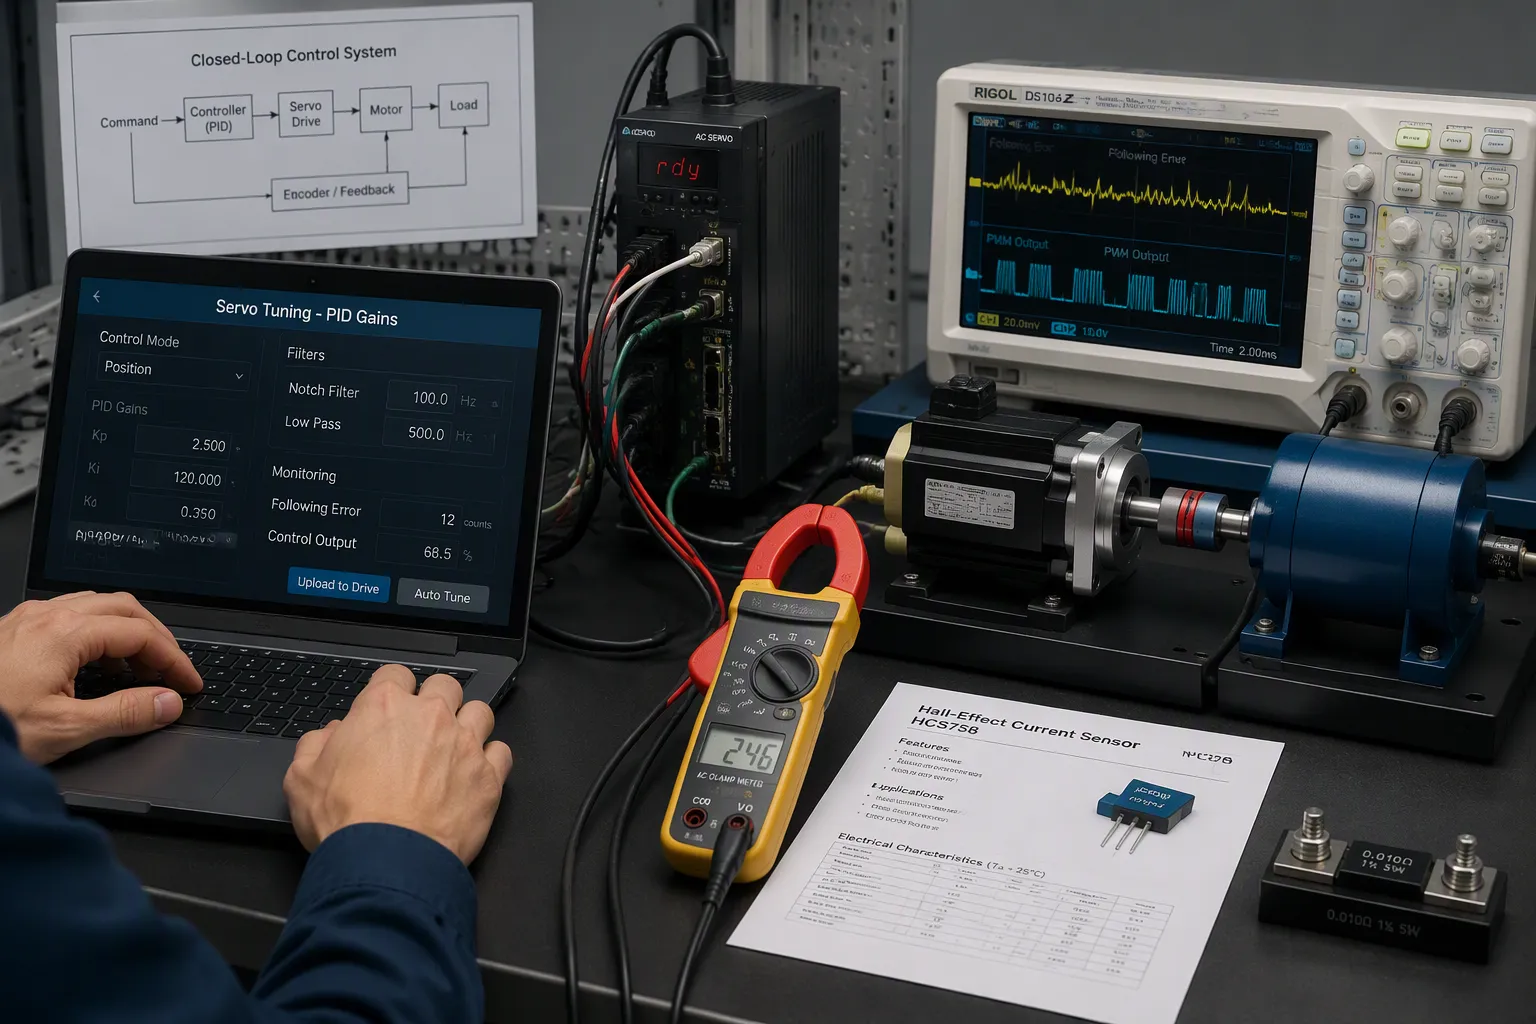
Chỉ riêng lệnh điều khiển không làm cho động cơ chuyển động. Hệ thống điều khiển vòng kín sẽ kiểm tra vị trí mong muốn so với vị trí đo được. Sau đó, nó sẽ xử lý sự khác biệt. Sự khác biệt đó được gọi là sai số theo sau. Bộ điều khiển servo gửi tín hiệu này đến khối hiệu chỉnh, và tín hiệu đầu ra sẽ điều khiển tầng công suất . Đây là nơi các lệnh PWM và dữ liệu cảm biến cuối cùng được kết hợp với nhau.
Sửa lỗi và ổn định
Hầu hết các bộ điều khiển servo sử dụng bộ điều khiển PID để hiệu chỉnh sai số. Thành phần tỷ lệ phản ứng với độ lớn của sai số hiện tại và hoạt động giống như độ cứng của hệ thống. Thành phần tích phân cộng dồn các sai số trong quá khứ để loại bỏ độ lệch trạng thái ổn định, và giới hạn tích phân ngăn ngừa hiện tượng dao động. Thành phần đạo hàm phản ứng với tốc độ thay đổi của sai số và cung cấp khả năng giảm chấn chống lại hiện tượng vượt quá giới hạn.
Việc điều chỉnh tuân theo một trình tự thực tế. Các kỹ sư tăng Kp cho đến khi xuất hiện hiện tượng vượt mức nhẹ, tăng Kd để đạt được độ giảm chấn tới hạn, sau đó đặt Ki càng thấp càng tốt để loại bỏ sai số còn lại. Một ví dụ điều chỉnh đã được công bố sử dụng Kp = 1, Ki = 2 và Kd = 0.05. Một quy tắc phổ biến là đặt Ki nằm giữa 1/10 và 1/2 của Kp, và các động cơ servo nhỏ hơn sử dụng tỷ lệ lớn hơn. Khi không có giá trị Kd nào ổn định được Kp đã cho, hướng dẫn là giảm Kp từ 35–50% và điều chỉnh lại.
Bộ điều khiển PID cơ bản không thể khắc phục mọi lỗi. Bù hài giúp hiệu chỉnh các nhiễu mô-men xoắn và phản hồi lặp lại liên quan đến bước ren động cơ hoặc một vòng quay cơ học. Ánh xạ lỗi lưu trữ dữ liệu giao thoa kế laser trong bộ nhớ không bay hơi và áp dụng các hiệu chỉnh nội suy trong thời gian thực. Điều khiển vòng kép bổ sung thêm một bộ mã hóa thứ hai trên tải, do đó vòng điều khiển vị trí nhìn thấy vị trí thực của tải. Các phương pháp này mở rộng hệ thống phản hồi vòng kín vượt ra ngoài khả năng của việc chỉ điều chỉnh độ lợi.
Cảm biến dòng điện và phát hiện kẹt
Việc cảm biến dòng điện bảo vệ bộ truyền động và đóng vòng điều khiển mô-men xoắn. Có hai phương pháp chính, và mỗi phương pháp đều có những ưu nhược điểm riêng.
đặc tính | Cảm biến hiệu ứng hall | Điện trở Shunt |
|---|---|---|
Cô lập | Cách ly điện | Không áp dụng |
tính chính xác | Tốt ở các phiên bản vòng kín | Độ chính xác và độ ổn định cao |
Chi phí | Cao hơn | Thấp |
Mất điện | Suy hao chèn tối thiểu | Tản nhiệt I²R |
Tốt nhất cho | Các ổ đĩa có dòng điện cao, yêu cầu cách ly cao. | Thiết kế nhỏ gọn, điện áp thấp |
Vị trí đặt điện trở shunt ảnh hưởng đến khả năng phát hiện của mạch điều khiển. Điện trở shunt phía thấp đặt gần đất và không thể phát hiện ngắn mạch xuống đất. Điện trở shunt phía cao giữ cho hệ thống nối đất sạch nhưng cần các IC cảm biến có điện áp định mức cho điện áp bus. Điện trở shunt mắc nối tiếp đặt một điện trở cho mỗi pha động cơ và cho kết quả chính xác nhất, không phụ thuộc vào trạng thái của FET.
Việc phát hiện kẹt động cơ dựa trên dữ liệu này. Một động cơ servo bị kẹt sẽ tiêu thụ dòng điện tăng dần trong khi vị trí ngừng thay đổi. Bộ điều khiển so sánh dòng điện với ngưỡng và cắt đầu ra hoặc giảm lệnh. Phản hồi thời gian thực về dòng điện và vị trí giúp phân biệt giữa tình trạng kẹt thực sự và sự tăng đột biến tải ngắn hạn. Sự phân biệt này bảo vệ cuộn dây động cơ và bo mạch mà không gây ra các sự cố ngắt mạch không cần thiết.
Thiết kế mạch nguồn và chuyển động chính xác
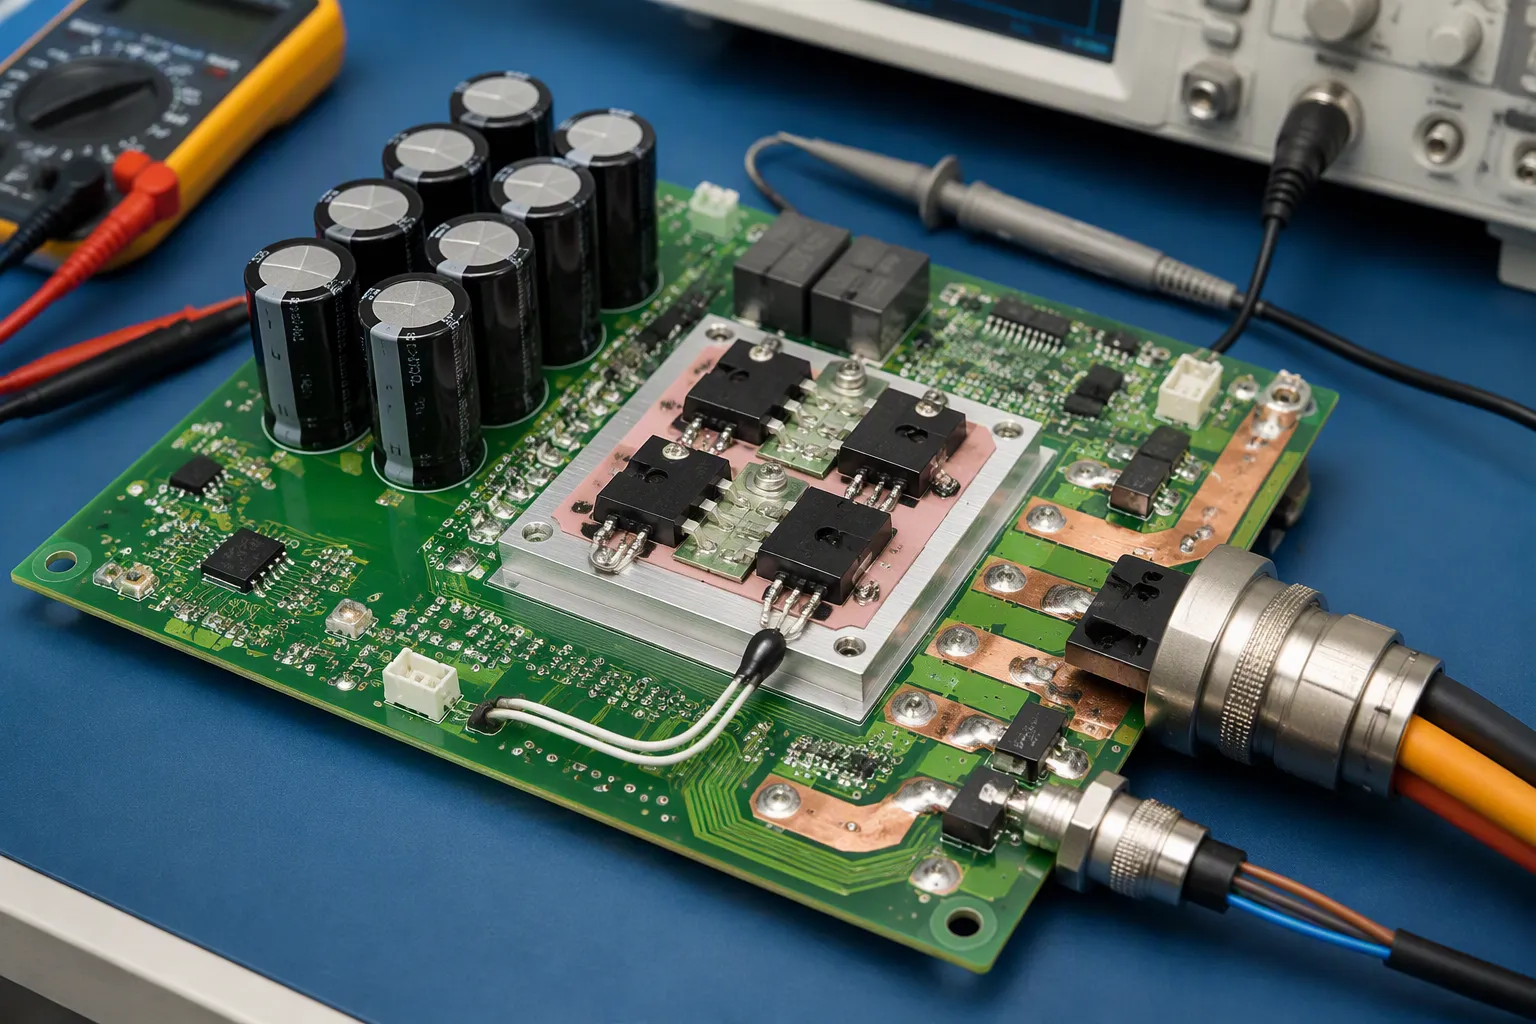
Mạch khuếch đại công suất chuyển đổi các lệnh điện áp thấp thành dòng điện động cơ. Cách bố trí và lựa chọn các linh kiện sẽ quyết định liệu chuyển động chính xác có ổn định dưới tải hay không.
Cầu H, sức điện động ngược và điện dung
Mạch cầu H MOSFET chuyển mạch điện áp trên các cuộn dây. Điều khiển thời gian chết ngăn chặn hiện tượng dẫn xuyên, xảy ra khi cả hai thiết bị trong một nhánh dẫn điện cùng một lúc. Thời gian chết điển hình cho MOSFET silicon nằm trong khoảng 100–300 ns. Một quy tắc an toàn là đặt thời gian chết cao hơn thời gian tắt tối đa cộng với biên độ an toàn, chẳng hạn như 200 ns cho thời gian tắt 50 ns. Thời gian chết quá lớn sẽ làm giảm điện áp hiệu dụng và tăng gợn sóng.
Khuyến nghị | Giá trị thời gian chết | lý do |
|---|---|---|
Các MOSFET silicon điển hình | 100–300 ns | Tắt hoàn toàn trước khi bật thiết bị bổ sung. |
Khoảng cách an toàn so với mức tắt | Thời gian tắt + khoảng thời gian dự phòng | Bao gồm trường hợp trì hoãn tồi tệ nhất |
Bộ điều khiển lập trình được (LM5106) | 100–600 ns | Điện trở có thể điều chỉnh |
Sức điện động ngược (Back-EMF) tăng theo tốc độ và chống lại điện áp điều khiển. Cần xây dựng một ngân sách điện áp đầy đủ bao gồm dung sai nguồn cung cấp, sụt áp cáp, sụt áp tải và tăng điện áp tái tạo. Thêm 10–15% khoảng dự phòng ở cả hai đầu. Các thiết kế không dùng cảm biến ước tính sức điện động ngược bằng bộ quan sát chế độ trượt, sau đó tính toán tốc độ và vị trí rôto. Phương pháp này hoạt động kém hiệu quả hơn ở tốc độ thấp và không hoạt động khi đứng yên.
Chọn kích thước tụ điện cho bus DC sao cho phù hợp với dòng gợn sóng cực đại và giữ cho độ gợn sóng điện áp thường dưới 5%. Ở những nơi phanh tái tạo trả lại năng lượng, hãy cung cấp đường dẫn hấp thụ như điện trở hãm để sự tăng điện áp không gây quá tải cho tầng công suất.
Sự đánh đổi giữa tản nhiệt, đầu nối và thiết kế cho sản xuất (DFM)
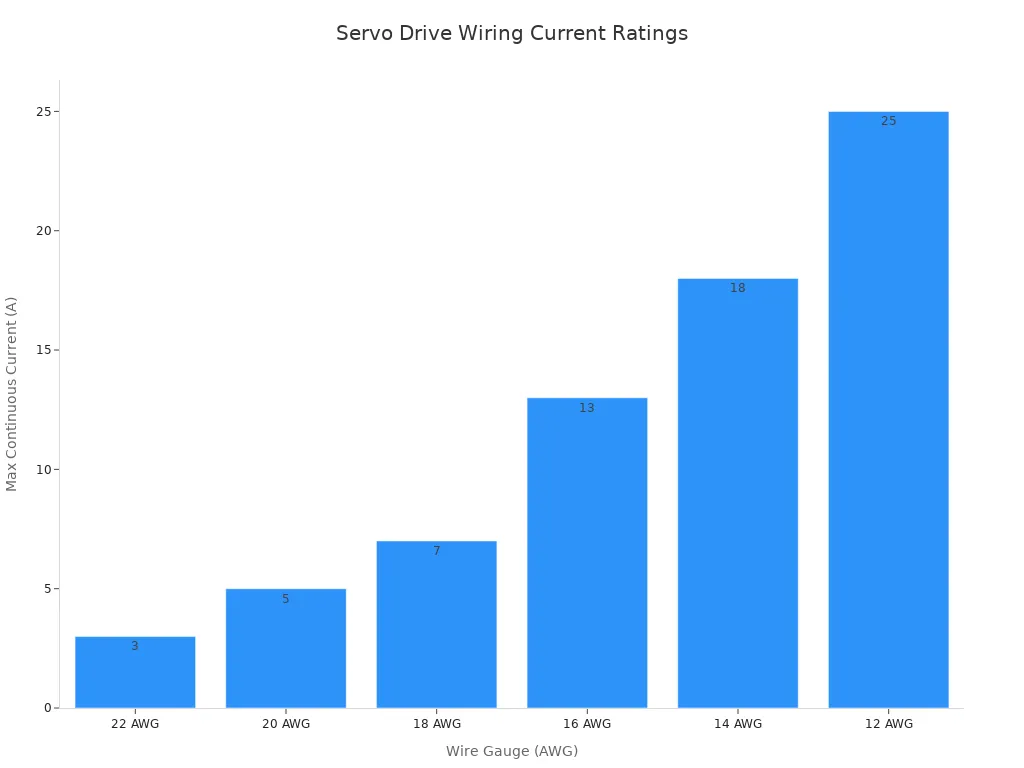
Các đầu nối và bó dây phải dẫn điện mà không bị quá nóng. Phải chọn loại dây dẫn có định mức tiếp điểm phù hợp.
Loại kết nối | Pins | Điện áp / Dòng điện trên mỗi tiếp điểm | IP (ghép đôi) |
|---|---|---|---|
M23 tròn | 12 hoặc 17 | 400V / 16A | IP67 |
Đường tròn M12 (mã D) | 8 | 250V / 4A | IP67 |
Thông tư quân sự M17 | 7-55 | 600V / 23A | IP68 |
Kích thước dây dẫn cũng tuân theo logic tương tự. Dây dẫn 16 AWG có khả năng chịu tải liên tục 13A ở 40°C, phù hợp với các mối nối trong phạm vi 400W–1.5kW. Dây dẫn 12 AWG có thể chịu tải lên đến 25A cho các mối nối lớn hơn.
Thiết kế tản nhiệt cho các IC điều khiển phụ thuộc vào diện tích đồng, các lỗ dẫn nhiệt và luồng không khí. Quá trình xem xét DFM (Design for Manufacturing) giúp phát hiện nhiều vấn đề ngay từ đầu. Khóa mã số linh kiện của nhà sản xuất và các linh kiện thay thế đã được phê duyệt. Kiểm soát các thiết bị nhạy cảm với độ ẩm trước khi hàn chảy. Điều chỉnh lỗ khuôn in sao cho phù hợp với cấu hình tản nhiệt. Xác minh cực tính và sử dụng AOI (Audio Control Inclusion), bổ sung tia X ở những nơi có mối nối ẩn hoặc miếng tản nhiệt tạo ra rủi ro. Phát hành các tệp chế tạo, BOM (Bill of Materials), tâm cụm linh kiện và tệp lắp ráp dưới một mã định danh phiên bản duy nhất.
PWM thiết lập lệnh. Cảm biến kiểm tra kết quả. Hệ thống điều khiển vòng kín của bộ truyền động kết nối hai thành phần này lại với nhau để tạo ra chuyển động ổn định và chính xác. Bộ truyền động servo đạt được độ chính xác nhờ cả hai thành phần trong cặp này. Độ chính xác của thời gian ra lệnh quyết định mục tiêu được đạt đến một cách trơn tru. Chất lượng tín hiệu phản hồi quyết định bộ truyền động nhận biết tải trọng một cách chính xác. Động cơ servo chỉ tuân theo lệnh tốt như cách mạch điều khiển truyền đạt lệnh.
Các nhóm phần cứng nên đánh giá ba yếu tố cùng lúc khi viết thông số kỹ thuật. Thứ nhất, cân nhắc giữa phần cứng phản hồi và độ phân giải mà công việc yêu cầu. Thứ hai, tính toán kích thước tầng công suất cho dòng điện thực tế và ứng suất nhiệt. Thứ ba, làm rõ các ràng buộc về thiết kế cho sản xuất (DFM) trước khi phát hành. Các bộ điều khiển servo vượt qua cả ba bước kiểm tra sẽ giữ được vị trí dưới tải. Nhờ đó, động cơ servo hoạt động mát hơn và bền hơn.
FAQ
Bộ điều khiển servo chuyển đổi tín hiệu PWM thành chuyển động của động cơ như thế nào?
Mạch điều khiển đọc độ rộng xung và so sánh nó với bộ tạo xung thời gian bên trong. Xung có độ rộng gần 1.5 ms thường biểu thị vị trí trung tâm. Mạch điều khiển chuyển đổi giá trị đã giải mã thành một mẫu chuyển mạch cho tầng công suất. Thời gian chính xác ở đầu vào giúp giữ cho tín hiệu ổn định.
Loại cảm biến phản hồi nào phù hợp với mục tiêu độ chính xác cụ thể?
Biến trở có giá thành thấp nhất và xử lý định vị trong phạm vi ±1–2 mm. Cảm biến Hall có giá nằm ở mức trung bình. Bộ mã hóa quang học có giá thành cao nhất và đáng giá khi công việc yêu cầu độ chính xác dưới milimet. Động cơ servo sẽ hoạt động theo cảm biến mà bo mạch hỗ trợ.
Tại sao bộ điều khiển servo cần cảm biến dòng điện?
Cảm biến dòng điện đóng vòng điều khiển mô-men xoắn và bảo vệ phần cứng. Một động cơ servo bị kẹt sẽ hút dòng điện tăng dần trong khi vị trí ngừng thay đổi. Bộ điều khiển kiểm tra dòng điện đó so với ngưỡng và giảm công suất đầu ra. Phản hồi này bảo vệ cuộn dây và bo mạch mà không gây ra hiện tượng ngắt mạch không cần thiết.
Những lựa chọn nào ở cấp độ bo mạch ảnh hưởng nhiều nhất đến độ chính xác của chuyển động?
Ba lựa chọn quan trọng nhất. Định tuyến tín hiệu PWM ra khỏi các nút chuyển mạch và cung cấp xung nhịp ổn định cho bộ định thời. Giữ cáp phản hồi tránh xa dây nguồn động cơ và sử dụng tín hiệu vi sai khi có thể. Tính toán thời gian chết và tụ điện bus DC cho phù hợp với tải thực tế. Bộ điều khiển servo đáp ứng cả ba yêu cầu trên sẽ giữ vị trí ổn định dưới tải.