Điều khiển chuyển động chính xác cao là sự chuyển động phối hợp, được kiểm soát của các hệ thống cơ khí trong kỹ thuật tự động hóa. Điều khiển chuyển động chính xác kết hợp mỗi lệnh với một phép đo, và phản hồi cho phép hệ thống tự sửa lỗi của mình.
Mức độ rủi ro rất cao. Sai số chỉ vài nanomet cũng có thể tạo ra chip lỗi trong quá trình in thạch bản. Những khuyết tật nhỏ đến vài nanomet cũng có thể khiến toàn bộ chip trở nên vô dụng, và công nghệ kiểm tra bằng chùm tia điện tử với độ phân giải 1 nanomet được sử dụng để phát hiện những lỗi in sai này. Quá trình kiểm tra và lắp ráp wafer cũng chịu áp lực tương tự.
Các kỹ sư nắm vững các nguyên tắc về độ lợi điều khiển chuyển động chính xác, các công nghệ chủ chốt, các nguồn gây lỗi và các chiến lược tích hợp. Những công cụ này hỗ trợ thiết kế mới và khắc phục sự cố các hệ thống chính xác hiện có.
Các nội dung chính
Hệ thống điều khiển chuyển động độ chính xác cao giúp di chuyển máy móc một cách chính xác và sửa lỗi bằng phản hồi.
Hệ thống phản hồi vòng kín đo vị trí thực tế và hiệu chỉnh các sai lệch trong thời gian thực.
Các thành phần chính bao gồm bộ truyền động, bộ điều khiển, bộ dẫn động và các cảm biến phản hồi như bộ mã hóa quang học.
Sự giãn nở nhiệt, độ rơ và ma sát là những nguồn gây lỗi chính làm giảm độ chính xác.
Các mô hình truyền tiến và lập bản đồ lỗi có thể giảm lỗi hơn 70%.
Điều chỉnh các vòng điều khiển servo theo thứ tự: dòng điện, vận tốc, sau đó là vị trí để đạt hiệu suất ổn định.
Việc hiệu chuẩn thường xuyên và kiểm soát môi trường giúp duy trì độ chính xác ổn định trong suốt quá trình sản xuất dài ngày.
Chọn các thành phần phù hợp với nhiệm vụ và coi độ chính xác là thuộc tính toàn hệ thống để đạt được kết quả tốt nhất.
Nguyên lý cơ bản của chuyển động chính xác cao
Chuyển động chính xác cao nghĩa là sự chuyển động phối hợp, được điều khiển của các hệ thống cơ khí trong kỹ thuật tự động hóa. Đồng bộ hóa đa trục giữ cho mọi trục chuyển động trên cùng một quỹ đạo tại cùng một thời điểm. Một trục bị chậm trễ có thể làm hỏng toàn bộ quá trình, vì vậy các kỹ sư phải xác định các yêu cầu về độ chính xác để đảm bảo hiệu suất của quá trình.
Thành phần hệ thống cốt lõi
Bốn yếu tố tạo nên xương sống của bất kỳ hệ thống điều khiển chuyển động chính xác nào. Bảng dưới đây tóm tắt vai trò của từng yếu tố.
Thành phần | Vai trò trong hệ thống chuyển động |
|---|---|
Bộ truyền động (động cơ servo/động cơ bước) | Chuyển đổi năng lượng điện thành lực cơ học hoặc mô-men xoắn để di chuyển vật tải. |
bộ điều khiển chuyển động | Giải thích các lệnh cấp cao, chuyển đổi chúng thành các tín hiệu cấp thấp dựa trên thời gian và thực hiện lập kế hoạch quỹ đạo. |
Bộ truyền động (bộ khuếch đại servo) | Nhận tín hiệu điều khiển công suất thấp và điều chỉnh chúng thành dòng điện công suất cao cho cuộn dây động cơ. |
Thiết bị phản hồi | Liên tục đo vị trí và vận tốc thực tế, cho phép hiệu chỉnh nhiễu loạn theo cơ chế vòng kín. |
Bộ truyền động và ổ đĩa
Việc lựa chọn bộ truyền động quyết định phần lớn hiệu suất hệ thống. Bộ truyền động điện servo phù hợp với các công việc đòi hỏi độ chính xác cao nhờ khả năng điều khiển và phản hồi nhanh nhạy. Các loại khí nén và thủy lực đánh đổi mật độ công suất, tốc độ, độ chính xác và hiệu quả để đáp ứng nhu cầu lực lớn hoặc môi trường khắc nghiệt. Bộ điều khiển điều chỉnh điện áp và dòng điện đến bộ truyền động, cho phép điều khiển chính xác mô-men xoắn, tốc độ và vị trí. Các bộ điều khiển hiện đại bổ sung thêm phản hồi vòng kín, chẩn đoán thời gian thực và trí thông minh tích hợp.
Cảm biến phản hồi
Các thiết bị phản hồi như bộ mã hóa quang học độ phân giải cao, cảm biến điện dung và giao thoa kế laser báo cáo dữ liệu vị trí và vận tốc cho bộ xử lý của bộ khuếch đại servo theo thời gian thực. Bộ mã hóa quang học phổ biến trong điều khiển chuyển động chính xác vì chúng cung cấp độ phân giải cao và đầu ra ổn định. Bộ mã hóa và bộ giải mã cung cấp phản hồi vị trí và vận tốc liên tục, do đó hệ thống điều khiển vòng kín có thể sửa lỗi ngay khi chúng phát sinh.
Bộ điều khiển và xử lý tín hiệu
Bộ điều khiển chuyển động đóng vai trò là bộ xử lý trung tâm. Nó diễn giải các lệnh cấp cao và thực hiện lập kế hoạch quỹ đạo. Quá trình xử lý tín hiệu bên trong bộ điều khiển biến dữ liệu thô từ cảm biến thành phản hồi vị trí có thể sử dụng được. Các thành phần được ghép nối và điều chỉnh đúng cách sẽ mang lại tốc độ cao, độ chính xác và khả năng lặp lại tốt.
Vòng phản hồi
Hệ thống vòng hở so với hệ thống vòng kín
Hệ thống vòng hở đưa ra mệnh lệnh mà không kiểm tra kết quả. Hệ thống vòng kín đo lường kết quả và điều chỉnh cho phù hợp. Chu kỳ này lặp đi lặp lại liên tục:
Các thiết bị phản hồi truyền dữ liệu vị trí và vận tốc đến bộ xử lý của bộ khuếch đại servo theo thời gian thực.
Vòng điều khiển tính toán sai số vị trí bằng cách so sánh vị trí mục tiêu từ kế hoạch quỹ đạo với vị trí thực tế từ tín hiệu phản hồi.
Thuật toán PID tạo ra tín hiệu đầu ra hiệu chỉnh: thành phần tỷ lệ giải quyết lỗi tức thời, thành phần tích phân loại bỏ các lỗi trạng thái ổn định như ma sát tĩnh, và thành phần đạo hàm bổ sung độ giảm chấn để giảm thiểu hiện tượng vượt mức.
Bộ điều khiển sẽ điều chỉnh lệnh đã hiệu chỉnh và xuất ra dòng điện công suất cao cần thiết cho động cơ.
Động cơ chuyển đổi điều này thành lực cơ học hoặc mô-men xoắn, và chu kỳ lặp lại để loại bỏ nhiễu loạn và duy trì tính xác định vị trí.
Độ lợi, băng thông và độ ổn định
Hệ số khuếch đại (Gain) xác định mức độ phản hồi của vòng điều khiển đối với lỗi. Băng thông (Bandwidth) xác định tốc độ phản ứng của vòng điều khiển. Hệ số khuếch đại cao và băng thông rộng giúp giảm thiểu lỗi, nhưng giá trị quá cao sẽ đẩy vòng điều khiển đến trạng thái dao động. Các kỹ sư cần cân bằng các thiết lập này để duy trì sự ổn định của điều khiển chuyển động chính xác.
Chỉ số hiệu suất
Độ chính xác, Độ lặp lại, Độ phân giải
Độ chính xác đo lường sự khác biệt giữa vị trí được lệnh và vị trí vật lý thực tế của tải , thường được kiểm chứng bằng máy đo giao thoa laser. Độ lặp lại đặc trưng cho mức độ chính xác khi bàn máy quay trở lại cùng một vị trí dưới các lệnh giống hệt nhau. Độ phân giải mô tả hai thuộc tính: độ phân giải phản hồi (số lần đếm của bộ mã hóa trên mỗi đơn vị) và độ phân giải định vị (chuyển động gia tăng tối thiểu). Độ phân giải cao không đảm bảo độ chính xác hoặc độ lặp lại.
Thời gian ổn định và sai số bám theo
Hạn chế về băng thông dẫn đến hoạt động không ổn định, sai số bám theo và thời gian ổn định chậm. Tốc độ cập nhật servo cao và kiến trúc dựa trên EtherCAT cung cấp một nền tảng tốt. Độ phân giải và độ tuyến tính của bộ mã hóa quang học là nguồn lỗi chính; bước răng cao cộng với việc tuyến tính hóa trong phần mềm điều khiển, được hiệu chuẩn bằng máy đo giao thoa laser bên ngoài, giúp cải thiện độ chính xác. Băng thông, độ phân giải và độ chính xác của cảm biến ảnh hưởng trực tiếp đến thời gian ổn định và sai số bám theo. Phản hồi vị trí chính xác và dữ liệu vị trí tuyệt đối giúp cải thiện hơn nữa cả hai chỉ số này trong các hệ thống điều khiển chuyển động.
Nguyên lý điều khiển chuyển động chính xác
Phối hợp đa trục
Chuyển động đồng bộ trên các trục
Mỗi trục trong hệ thống điều khiển chuyển động chính xác phải bắt đầu, giữ tốc độ và dừng cùng một lúc. Bộ điều khiển chuyển động lấy thời gian từ các bộ dao động bên trong , do đó tần số của chúng sẽ lệch nhau trong các chuyển động dài. Giải pháp tiêu chuẩn là đồng bộ hóa rõ ràng: một bộ điều khiển hoạt động như bộ điều khiển chính và gửi tín hiệu xung nhịp đến các bộ điều khiển phụ. Một bộ điều khiển đa trục duy nhất giải quyết vấn đề một cách tự động, vì tất cả các vòng lặp đều dùng chung một đồng hồ chính. Các mạng xác định như EtherCAT và PROFINET IRT đồng bộ hóa các bộ dao động của các nút với độ chính xác ở mức nano giây, do đó các lệnh được áp dụng cùng một lúc trên mọi bộ truyền động. Hệ thống bánh răng điện tử và bảng CAM bổ sung thêm một lớp nữa, đảm bảo tỷ lệ giữa bộ điều khiển chính và bộ điều khiển phụ trong thời gian thực.
Nguyên tắc cơ bản về lập kế hoạch quỹ đạo
Bộ điều khiển chuyển đổi mỗi lệnh di chuyển thành một quỹ đạo dựa trên thời gian, xác định đường đi, hồ sơ tốc độ và vị trí mục tiêu. Lập kế hoạch tốt sẽ tôn trọng các giới hạn động về gia tốc và độ giật, đồng thời giữ cho mọi trục được đồng bộ hóa trong suốt quá trình di chuyển. Các kỹ sư lựa chọn tham số hóa phù hợp với nhiệm vụ: đa thức bậc ba từng phần cho lập kế hoạch động và B-spline cho tối ưu hóa động học, trong đó thuộc tính bao lồi giữ cho các giới hạn vị trí và đạo hàm tuyến tính trong mọi thời điểm. Gia tốc đường cong S , dự đoán trước và nội suy tròn là các loại hồ sơ phổ biến khác.
Nguyên lý cơ bản của điều khiển servo
Vòng điều khiển servo tốc độ cao
Mã lập trình thời gian thực thường chạy ở tần số trên 10 kHz để đảm bảo việc sửa lỗi kịp thời. Trong mỗi chu kỳ, bộ điều khiển so sánh vị trí được lệnh với vị trí đo được, và thuật toán PID tạo ra tín hiệu hiệu chỉnh. Động cơ servo kết hợp tỷ lệ mô-men xoắn trên quán tính cao với phản hồi vòng kín, mang lại độ chính xác tuyến tính ở mức micromet và khả năng điều chỉnh nhanh chóng theo sự thay đổi tải trọng. Các bộ mã hóa quang học độ phân giải cao được đặt gần điểm tác động của dụng cụ, tuân theo nguyên lý Abbé, giúp giảm thiểu sai số đo.
Sự đánh đổi giữa tính ổn định và khả năng phản hồi
Tốc độ và độ chính xác thường mâu thuẫn với sự ổn định. Băng thông rộng và độ khuếch đại cao giúp giảm thiểu sai số theo dõi, nhưng các giá trị quá cao lại kích thích cộng hưởng cơ học và đẩy vòng lặp về phía dao động. Các kỹ sư cân bằng hai yếu tố này bằng cách điều chỉnh từng trục và kiểm tra tương tác giữa các trục, vì gia tốc trên một trục có thể kích thích rung động trên trục khác.
Thông số kỹ thuật chính xác
Xác định độ chính xác và khả năng lặp lại
metric | Định nghĩa | Các yếu tố hạn chế chính |
|---|---|---|
tính chính xác | Mức độ chính xác của hệ thống khi đạt đến vị trí tuyệt đối được lệnh; đo lường độ lệch so với mục tiêu thực sự. | Hình học cơ khí, sự trôi nhiệt, chất lượng hiệu chuẩn |
Độ lặp lại | Hệ thống quay trở lại vị trí ban đầu gần như hoàn toàn nhiều lần, từ một hướng hoặc cả hai hướng. | Thường dễ đạt được hơn là độ chính xác tuyệt đối; rất quan trọng để đảm bảo chất lượng nhất quán. |
Điều chỉnh thông số kỹ thuật phù hợp với nhu cầu quy trình.
Một nguyên tắc thực tiễn chi phối việc lập đặc tả kỹ thuật: trước tiên hãy ổn định độ chính xác thông qua thiết bị cố định, môi trường và người vận hành được đào tạo, sau đó hiệu chỉnh độ chính xác thông qua hiệu chuẩn và bù trừ. Một hệ thống không thể lặp lại một cách nhất quán sẽ không thể trở nên hữu ích chỉ bằng hiệu chuẩn. Các nhóm xác nhận độ chính xác bằng nghiên cứu Gage R&R trước khi họ xem xét độ chính xác tuyệt đối. Nguyên tắc này giúp hệ thống điều khiển chuyển động chính xác hoạt động ổn định và bảo vệ khoản đầu tư vào bộ mã hóa quang học, bộ truyền động và bộ điều khiển.
Công nghệ chính
Công nghệ mã hóa quang học
Nguyên tắc hoạt động
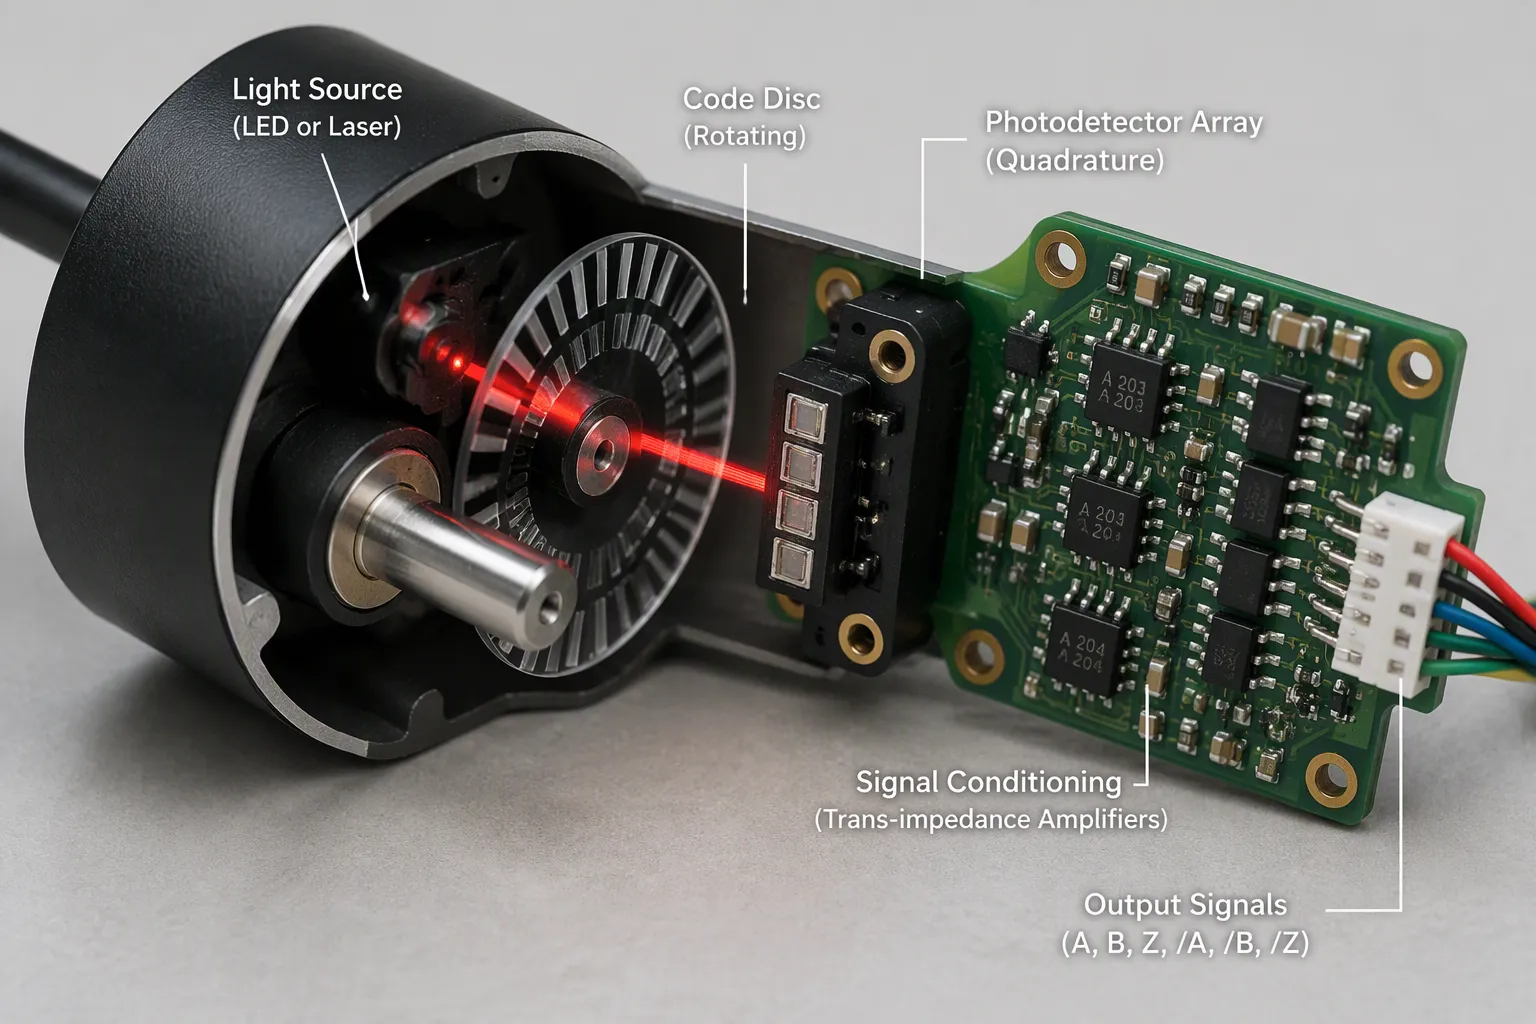
Nguyên lý cơ bản của bộ mã hóa quang học dựa trên một đường dẫn ánh sáng đơn giản. Một đèn LED hoặc nguồn laser chính xác trong dải hồng ngoại gần (850–940nm) phát ra một chùm tia ổn định. Chùm tia đó đi qua một đĩa mã với các đoạn mờ đục và trong suốt xen kẽ, làm biến đổi ánh sáng khi đĩa quay hoặc dịch chuyển. Sau đó, một bộ tách sóng quang chuyển đổi các xung ánh sáng đã biến đổi thành dòng điện. Trình tự dưới đây mô tả toàn bộ chuỗi tín hiệu.
Một nguồn LED hoặc laser chính xác (hồng ngoại gần, 850–940nm) phát ra chùm tia sáng ổn định.
Chùm tia đi qua một đĩa mã hoặc bánh xe mã có các đoạn mờ đục và trong suốt xen kẽ, điều chỉnh ánh sáng khi đĩa quay hoặc dịch chuyển.
Bộ tách sóng quang (điốt quang hoặc transistor quang) chuyển đổi các xung ánh sáng đã được điều biến thành dòng điện.
Phương pháp dò tín hiệu vuông góc với bốn phần tử cảm quang được bố trí cách nhau 90° về mặt điện, kết hợp với cấu hình vi sai, giúp tối đa hóa khả năng chống nhiễu.
Mạch xử lý tín hiệu (bộ khuếch đại chuyển đổi trở kháng, điều khiển khuếch đại tự động) tạo ra tín hiệu số sạch thể hiện vị trí, hướng và tốc độ.
Tín hiệu đầu ra cuối cùng mang dữ liệu về vị trí, hướng và tốc độ. Mã hóa cầu phương cho phép bộ điều khiển đọc hướng từ mối quan hệ pha giữa các kênh. Phân tích tín hiệu cầu phương giúp tinh chỉnh độ phân giải hơn nữa bằng cách giải mã từng chuyển đổi cạnh.
Các loại và lợi thế
Các kỹ sư phân loại bộ mã hóa quang học theo hình học chuyển động và theo sơ đồ mã hóa. Bảng dưới đây thể hiện sự tương ứng giữa các loại bộ mã hóa quang học chính với vai trò của chúng.
Cơ sở phân loại | Kiểu | Đặc điểm chính | Kịch bản ứng dụng |
|---|---|---|---|
hình học chuyển động | Quay | Theo dõi vị trí và hướng góc; dữ liệu tuyệt đối hoặc tương đối | Hệ thống quay hiệu suất cao |
hình học chuyển động | tuyến tính | Phát hiện sự dịch chuyển tuyến tính | Robot và tự động hóa các nhiệm vụ chính xác |
Lập trình | Tăng dần | Mẫu đơn giản; đếm xung từ điểm bắt đầu để xác định vị trí tương đối. | Kiểm soát chuyển động chung |
Lập trình | Tuyệt đối | Mẫu phức tạp; tín hiệu riêng biệt cho mỗi vị trí để theo dõi tuyệt đối. | Hệ thống quan trọng cho nhiệm vụ |
Lập trình | Khác biệt | Thiết kế hai đường ray; khả năng chống nhiễu được tăng cường. | Môi trường có độ nhiễu cao |
Ưu điểm của công nghệ bộ mã hóa quang học là rất đáng kể. Bộ mã hóa quang học cung cấp độ phân giải và độ chính xác cao, với độ phân giải vượt quá 1 triệu xung trên mỗi vòng quay và độ chính xác phản hồi ở mức dưới micromet. Thời gian phản hồi thường dưới 1 micro giây, cho phép theo dõi vị trí theo thời gian thực. Phát hiện vi sai và vuông góc cung cấp khả năng chống nhiễu vượt trội, bao gồm cả khả năng chống nhiễu tần số vô tuyến. Đầu ra kỹ thuật số trực tiếp loại bỏ quá trình chuyển đổi tương tự sang kỹ thuật số, giúp giảm chi phí xử lý và cải thiện độ tin cậy. Vỏ thiết bị đạt chuẩn IP67 có khả năng chống bụi và nước, và phạm vi nhiệt độ hoạt động từ -40°C đến +85°C. Đo lường không tiếp xúc mang lại độ tin cậy cao và tuổi thọ dài. Các thiết bị này cũng hỗ trợ cả phản hồi tuyệt đối và gia tăng, có kích thước nhỏ gọn, dễ lắp đặt và tiêu thụ điện năng thấp.
Bộ mã hóa quang học và cảm biến
Bộ mã hóa quang học so với bộ mã hóa từ tính
Bộ mã hóa quang học và bộ mã hóa từ tính được sử dụng trong các điều kiện khác nhau. Bảng so sánh dưới đây cho thấy sự đánh đổi giữa hai loại này.
Loại mã hóa | Độ phân giải và độ chính xác | Độ bền của môi trường |
|---|---|---|
quang | Độ phân giải và độ chính xác cao nhất | Dễ bị nhiễm bẩn |
có từ tính | Độ phân giải hạn chế | Chịu được môi trường khắc nghiệt (va đập/rung động mạnh); sử dụng cảm biến hiệu ứng Hall để thu tín hiệu tuyệt đối. |
Bộ mã hóa quay quang học có độ phân giải cao hơn, nhưng sự nhiễm bẩn làm giảm độ chính xác của nó. Bộ mã hóa từ tính hy sinh độ phân giải để có khả năng hoạt động bền bỉ trong môi trường khắc nghiệt. Các nhà thiết kế cân nhắc cả hai yếu tố này so với chu kỳ hoạt động của máy.
Giao thoa kế và cảm biến điện dung
Các bộ mã hóa quang học dựa trên nhiễu xạ có thể đáp ứng được các yêu cầu trái ngược nhau về kích thước nhỏ gọn, chi phí/trọng lượng thấp và hiệu suất cao dễ dàng hơn so với các công nghệ thay thế như giao thoa kế đo khoảng cách, đầu dò điện dung và LVDT.
Bộ mã hóa laser cung cấp khả năng đo vị trí tuyến tính và đa bậc tự do với độ phân giải cao và sai số chu kỳ thấp. Chúng kết hợp hiệu suất đo của giao thoa kế dịch chuyển với sự dễ sử dụng và lắp đặt của các bộ mã hóa thang đo băng hoặc thang đo thủy tinh thông thường. Đối với hầu hết các hệ thống điều khiển chuyển động chính xác, sự kết hợp giữa hiệu suất và tính đơn giản này quyết định sự lựa chọn cảm biến.
Kiến trúc bộ điều khiển
PID và các thuật toán nâng cao
Các thuật toán servo PID vẫn là phương pháp điều khiển đơn giản nhất. Chúng phù hợp với các cấu trúc cơ khí đơn giản. Tuy nhiên, chúng không hiệu quả đối với các cấu trúc có khối lượng hoặc quán tính lớn, tải trọng không đồng đều, robot, cần trục và các hệ thống có độ phân giải cực cao. Các thuật toán tiên tiến hơn đã khắc phục được nhược điểm đó: điều khiển hướng trường, điều chế vectơ không gian và các thuật toán servo MIMO. Các bộ lọc bổ sung (thông thấp, lọc khuyết, lọc biquad, lọc pha bằng không), khả năng loại bỏ nhiễu, điều khiển phản hồi và điều khiển thích nghi hoàn thiện bộ công cụ này.
Bộ xử lý tín hiệu số (DSP) và bộ điều khiển chuyển động
Một số bộ xử lý tín hiệu số (DSP) bao gồm bộ chuyển đổi tương tự sang số (ADC) để đo dòng điện. Chúng có giá thành thấp nhưng chất lượng thấp, với tỷ lệ tín hiệu trên nhiễu (SNR) và độ phân giải thực giới hạn ở khoảng 10 bit, điều này hạn chế độ rung vị trí và độ mượt vận tốc. Các bộ điều khiển hiệu suất cao sử dụng ADC 14 bit trở lên với SNR cao. Bộ điều khiển chuyển động tạo ra các hồ sơ vị trí. Các bộ điều khiển tiên tiến phối hợp nhiều trục với các chuyển động vectơ đa trục, điều khiển giật (hồ sơ bậc ba), chuyển động nội suy, lập bản đồ và bù lỗi, động học nghịch đảo, pha trộn đường dẫn và dự đoán trước. Chúng hỗ trợ đồng bộ hóa I/O tốc độ cao (PEG/PSO). Tốc độ cập nhật vòng lặp servo thường nằm trong khoảng từ 100 Hz đến 20 kHz , và tốc độ cập nhật cao đồng đều trên tất cả các vòng lặp và trục báo hiệu một thiết kế hiệu suất cao. Các vòng lặp dòng điện kỹ thuật số, điều khiển hướng trường, chuyển mạch hình sin và điều chế vectơ không gian hoàn thiện khả năng điều khiển ở cấp độ bộ truyền động. Điều khiển MIMO đa trục tích hợp (ví dụ: ACS MC4U) đạt được tốc độ cao nhất và thời gian ổn định thấp nhất. Việc điều khiển servo chính xác tốc độ cao trong các ứng dụng ổ cứng HDD thể hiện kiến trúc này trong thực tế, nơi việc định vị đầu đọc đòi hỏi độ chính xác cực cao dưới sự phản hồi chặt chẽ.
Nguồn gốc lỗi và cơ chế bù trừ
Các nguồn lỗi thường gặp
Phản ứng ngược, Ma sát, Tuân thủ
Sai lệch cơ học xuất hiện ở hai nơi. Nó thể hiện dưới dạng sai lệch trong quá trình lắp ráp, và thể hiện dưới dạng chuyển động bị mất trong quá trình di chuyển. Độ rơ và độ đàn hồi tạo ra vùng chết ở mỗi lần đảo chiều. Ma sát từ các thanh dẫn hướng trục gây ra hiện tượng trượt giật và chuyển động không đều. Các thuật toán điều khiển tiên tiến ước tính những thiếu sót cơ học này và hiệu chỉnh chúng thông qua phản hồi từ bộ mã hóa. Hiện tượng kẹt cơ học đòi hỏi phải kiểm tra và hiệu chỉnh căn chỉnh trước khi bất kỳ bản vá phần mềm nào có thể giúp ích.
Các lỗi do nhiệt độ và môi trường
Sự thay đổi nhiệt độ gây ra sự giãn nở nhiệt, làm thay đổi chiều dài thang đo và độ chính xác đo lường. Các hiệu ứng nhiệt là một trong những nguồn gây lỗi lớn nhất trong các máy móc chính xác. Ngay cả các cơ sở được kiểm soát tốt cũng cho thấy sự biến đổi nhiệt độ khoảng 0.5°C mỗi giờ và sự chênh lệch nhiệt độ theo không gian trên sàn. Hiện tượng tự tỏa nhiệt bên trong từ các bàn trượt dẫn động bằng vít me bi mà không có phản hồi trực tiếp cũng là một nguồn gây lỗi định vị lớn khác. Các máy siêu chính xác hiện đại khắc phục điều này bằng hệ thống kiểm soát nhiệt độ chính xác đến ±0.5°C , và các hệ thống mới hơn đạt được độ chính xác ±0.05°C bên trong khu vực làm việc.
Nhiễu cảm biến và lượng tử hóa
Sự nhiễu điện từ động cơ và bộ truyền động làm sai lệch tín hiệu phản hồi của bộ mã hóa. Các hiện tượng nhiễu cũng phát sinh do tiếp đất kém. Cáp được bọc chống nhiễu, tiếp đất đúng cách và bộ lọc sẽ triệt tiêu các hiệu ứng này. Sai sót trong việc đo lường tạo ra các lỗi chu kỳ có thể dự đoán được, và độ nghiêng, độ lệch trục và độ nghiêng giữa thước đo và đầu đọc làm giảm chất lượng tín hiệu.
Chiến lược bồi thường
Phương pháp truyền tiến và dựa trên mô hình
Phương pháp điều khiển phản hồi dựa trên mô hình sử dụng các mô hình động học để xác định nguồn lỗi và áp dụng các phép biến đổi nghịch đảo cho các vị trí được điều khiển trước khi thực thi. Cách tiếp cận này phù hợp với các lỗi đồng bộ, có thể lặp lại. Kết quả được ghi nhận cho thấy mức giảm hơn 70% khi đảo chiều và các chiến lược nâng cao đạt mức giảm tới 96.9% sai số dư trung bình. Một mô hình song sinh kỹ thuật số được xây dựng trên hồi quy tuyến tính đa biến liên kết một số đầu vào nhiệt độ với các biến dạng nhiệt. Một thử nghiệm xác thực đã giảm lỗi đỉnh-đỉnh từ 82 µm xuống 33 µm và lỗi RMS từ 7.5 µm xuống 2.9 µm.
Lập bản đồ lỗi và hiệu chuẩn
Quá trình hiệu chuẩn di chuyển hệ thống qua toàn bộ phạm vi hoạt động, ghi lại vị trí được lệnh so với vị trí thực tế và áp dụng các hiệu chỉnh phụ thuộc vào vị trí trong quá trình vận hành. Phương pháp này nhắm đến các lỗi răng bánh răng và độ lệch tâm theo chu kỳ, với mức giảm lỗi dư tối đa được ghi nhận là 68%. Hệ thống điều khiển phản hồi vòng kín với bộ mã hóa quang học độ phân giải cao xử lý các lỗi động trong thời gian thực. Lỗi khe hở khớp giảm từ 212 µm xuống dưới 51 µm trong một trường hợp truyền động hài hòa. Các nhóm nên lên lịch hiệu chuẩn theo định kỳ, vì sự trôi dạt dài hạn vẫn tồn tại ngay cả sau khi đã bù trừ.
Loại bỏ rung động và nhiễu loạn
Cách ly thụ động và chủ động
Các giá đỡ cách ly thụ động hấp thụ rung động thông qua khối lượng và độ giảm chấn. Cách ly chủ động bổ sung thêm các cảm biến và bộ truyền động giúp triệt tiêu nhiễu loạn trong thời gian thực. Sự lựa chọn phụ thuộc vào thành phần tần số của nhiễu loạn và độ cứng mà quá trình yêu cầu.
Bộ lọc khuyết và bộ quan sát
Bộ lọc notch triệt tiêu cộng hưởng cơ học ở một tần số xác định mà không làm giảm độ lợi vòng lặp ở những nơi khác. Bộ quan sát ước tính các trạng thái chưa đo được và đưa chúng trở lại để cải thiện khả năng loại bỏ nhiễu. Cả hai công cụ này đều mở rộng băng thông hữu ích của vòng điều khiển chuyển động chính xác.
Đánh giá định lượng hiệu suất bù sai trong hệ thống truyền động hài hòa: bù tiến giúp giảm lỗi đảo chiều khớp hơn 70%, bù khe hở đạt 87%, và các chiến lược tiên tiến giúp giảm 96.9% sai số dư trung bình. Sai số dư trung bình giảm từ 3.379 mm xuống còn 0.105 mm.
Hệ thống điều khiển chuyển động chính xác đạt được hiệu quả tốt nhất khi các kỹ sư coi độ chính xác là một thuộc tính của hệ thống. Bộ mã hóa quang học cung cấp phản hồi vị trí cho phép hiệu chỉnh, và dữ liệu vị trí tuyệt đối loại bỏ nhu cầu định vị lại sau mỗi chu kỳ khởi động. Kiểm soát môi trường và hiệu chuẩn thường xuyên giữ cho độ trôi nằm trong giới hạn cho phép. Những phương pháp này cho phép hệ thống điều khiển chuyển động chính xác mang lại kết quả lặp lại được trong suốt quá trình sản xuất dài hạn.
Tích hợp hệ thống điều khiển chuyển động chính xác
Thiết kế và định cỡ
Phối hợp bộ truyền động, cảm biến và tải trọng
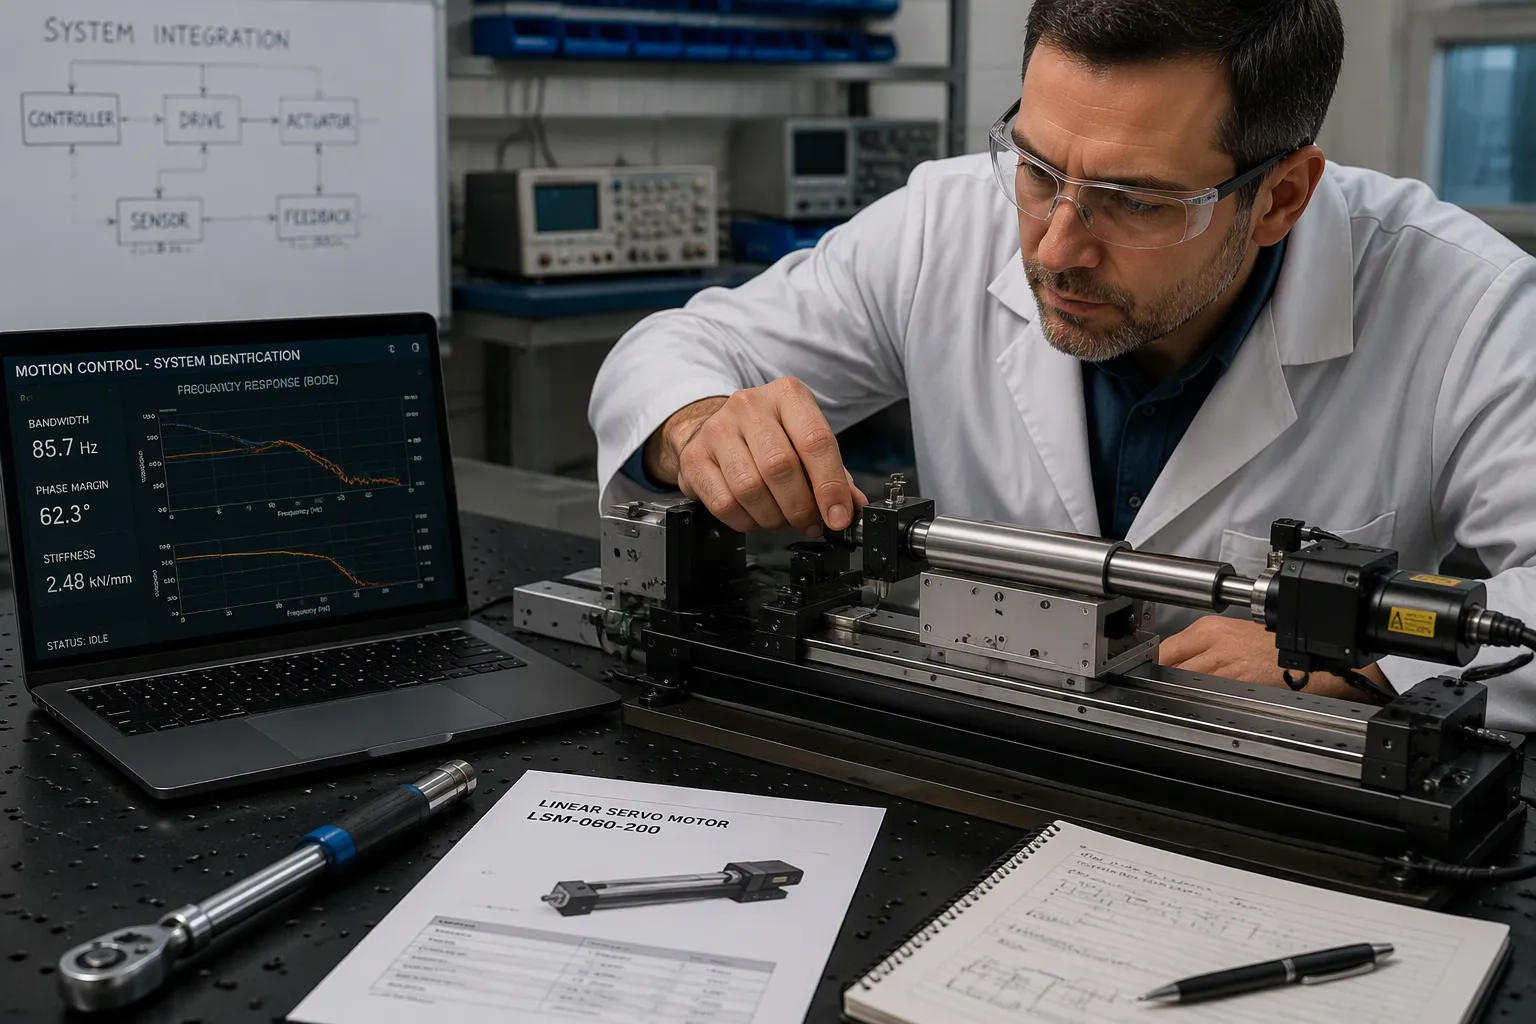
Quá trình tích hợp bắt đầu bằng việc xác định rõ nhiệm vụ chuyển động. Các kỹ sư xác định loại chuyển động trước tiên: đẩy/kéo, nâng, bản lề hoặc ròng rọc/cáp. Họ xác nhận tải trọng được dẫn hướng, thêm ray hoặc thanh trượt khi cần thiết, vì bộ truyền động không phải là ray dẫn hướng. Tiếp theo, họ tính toán lực tác động trong trường hợp xấu nhất, bao gồm ma sát, tải trọng ban đầu và hình học. Họ áp dụng một biên độ an toàn, thường là 1.5×–2× đối với các cấu trúc thực tế. Hành trình, tốc độ ở tải trọng hoạt động, chu kỳ làm việc so với giới hạn nhiệt và xếp hạng IP đều được xem xét sau đó. Chiến lược điều khiển được đưa ra tiếp theo: chuyển động từ đầu đến cuối chỉ cần vòng hở, dừng lặp lại cần phản hồi và tải trọng dùng chung cần vòng kín đồng bộ. Các quyết định điều khiển cần được hoàn thiện trước khi bắt đầu đấu dây hoặc chế tạo.
Việc lựa chọn động cơ cũng tuân theo một quy trình tương tự. Các nhóm sẽ sắp xếp các động cơ servo được đề xuất theo chi phí để tìm ra lựa chọn có chi phí thấp nhất đáp ứng yêu cầu; chi thêm khoảng 10% có thể tăng thêm khoảng 20% hệ số an toàn cho việc mở rộng phạm vi công việc trong tương lai. Họ xác minh tỷ lệ quán tính luôn ở mức bằng hoặc thấp hơn giới hạn cho phép, và kiểm tra xem tốc độ và mô-men xoắn ứng dụng có nằm dưới mức tối đa của động cơ hay không. Hộp số 5:1 nhân mô-men xoắn, giảm quán tính theo bình phương của tỷ lệ và giúp duy trì tốc độ trong giới hạn cho phép. Bộ truyền động kiểu thanh phù hợp với công việc chỉ truyền lực đẩy tuyến tính với lực cao lên đến 50,000 lbf , trong khi bộ truyền động không thanh chịu tải và loại bỏ việc dẫn hướng bổ sung. Tải trọng mô-men (Mx cuộn, Mz lệch hướng) cần được tính toán đối với các bộ truyền động không thanh, bao gồm cả tải trọng lệch tâm và mô-men uốn động từ gia tốc cuối hành trình.
Sự đánh đổi giữa băng thông và độ cứng
Chế độ linh hoạt đầu tiên của giai đoạn này giới hạn băng thông điều khiển có thể đạt được. Giới hạn đó tạo ra sự đánh đổi giữa gia tốc và độ cứng vòng kín. Giảm trọng lượng giai đoạn sẽ đẩy tần số cộng hưởng cấu trúc về phía hoặc vào băng thông điều khiển, điều này hạn chế độ chính xác định vị và có thể gây ra các thách thức về ổn định. Điều khiển chủ động các chế độ linh hoạt tần số thấp thông qua thiết kế đồng thời cấu trúc-điều khiển tuần tự nhằm mục đích phá vỡ sự đánh đổi này, cho phép đạt được đồng thời gia tốc cao và độ cứng vòng kín cao.
Điều chỉnh và vận hành thử
Hướng dẫn điều chỉnh vòng lặp từng bước
Quá trình vận hành tuân theo một trình tự cố định , do đó mỗi vòng lặp đều dựa trên một nền tảng ổn định.
Kiểm tra độ sẵn sàng về mặt cơ khí: độ chặt của khớp nối, độ căng của đai, tải trọng trước của ổ trục và tải trọng mô phỏng điều kiện vận hành thực tế.
Cấu hình các thông số động cơ và phản hồi: dòng điện định mức, hằng số mô-men xoắn, số cực và độ phân giải, loại và hướng của bộ mã hóa.
Điều chỉnh vòng lặp dòng điện; hầu hết các bộ điều khiển tự động cấu hình nó, và băng thông thường nằm trong khoảng 1–3 kHz cho các ứng dụng tiêu chuẩn.
Chạy chế độ tự động điều chỉnh hoặc bắt đầu điều chỉnh vòng lặp vận tốc thủ công: bắt đầu với độ lợi tỷ lệ thấp, tăng dần cho đến khi đáp ứng bước rõ ràng mà không có dao động kéo dài, thêm độ lợi tích phân từ từ và thêm bộ lọc notch cho các đỉnh cộng hưởng.
Điều chỉnh vòng lặp định vị: tăng hệ số khuếch đại tỷ lệ cho đến khi sai số theo dõi ở mức chấp nhận được, sau đó thêm tín hiệu bù vận tốc và gia tốc.
Kiểm tra tính hợp lệ trong điều kiện vận hành thực tế trên toàn bộ phạm vi tốc độ, tải trọng và cấu hình.
Xác thực và xác minh
Quá trình xác minh được tiến hành thông qua các bước: kiểm định lắp đặt, kiểm định vận hành và kiểm định hiệu năng. Kiểm định lắp đặt xác nhận việc lắp đặt thiết bị chính xác trước khi vận hành. Kiểm định vận hành xác nhận tính ổn định nhiệt, với độ trôi được giữ ở mức khoảng 10 µrad/°C thông qua các động cơ được làm mát chủ động và các vỏ gương được làm sạch, đồng thời xác nhận rằng phản hồi bộ mã hóa quang học vòng kín hiệu chỉnh các nhiễu loạn mô-men xoắn và thể hiện khả năng lặp lại dưới micromet. Kiểm định hiệu năng xác minh sự đồng bộ hóa trên một bus quang học xác định với một xung nhịp duy nhất cho các bộ phận servo và bộ truyền động galvo, cùng với độ chính xác theo dõi quỹ đạo khi vận tốc thay đổi.
Xử lý sự cố
Sự bất ổn và dao động
Sự không ổn định thường là do yếu tố vật lý, chứ không phải thuật toán . Không phần mềm nào có thể đưa ra quyết định ổn định dựa trên các tín hiệu đầu vào không ổn định. Các kỹ sư thực hiện kiểm tra vòng nối đất bằng cách đo điện áp AC và DC giữa điểm nối đất khung máy và điểm nối đất của cảm biến; bất kỳ chỉ số nào cũng cho thấy có vòng nối đất cần được thống nhất. Họ kiểm tra lớp chắn và định tuyến cáp tín hiệu cách đường dây điện ít nhất 12 inch để tránh nhiễu điện từ/tần số vô tuyến từ biến tần, máy hàn hoặc đường dây cao áp. Nếu nhiễu có liên quan đến hoạt động của máy, các bộ phận cách ly bằng cao su trên giá đỡ sẽ triệt tiêu dao động cơ học.
Tính lặp lại và sự trôi dạt
Khắc phục sự cố trôi lệch bắt đầu bằng việc cách ly phần cứng. Kỹ thuật viên ngắt kết nối cảm biến và thay thế bằng bộ mô phỏng tín hiệu; nếu hiện tượng trôi lệch vẫn tiếp diễn trên mạch điện tử hiển thị, lỗi nằm ở bộ điều khiển chứ không phải ở cảm biến. Họ đo điện trở cách điện giữa bất kỳ dây dẫn nào và thân cảm biến, trong đó giá trị dưới khoảng 5000 MΩ báo hiệu sự xâm nhập của hơi ẩm. Họ kết nối dây chắn với điểm nối đất sạch ở phía bộ chỉ thị để ngăn ngừa sự tích tụ điện tích chậm. Các nguyên nhân gốc rễ phổ biến bao gồm sự xâm nhập của hơi ẩm, chênh lệch nhiệt độ, hiện tượng rão linh kiện, mối hàn bị lão hóa và ăn mòn. Các nhóm kiểm chứng tính lặp lại trên các bộ phận thực tế trên dây chuyền sản xuất thực tế trước khi theo đuổi độ chính xác, và họ ổn định các thiết bị cố định, điều khiển chuyển động, quang học và ánh sáng trước tiên. Quy trình này bảo vệ độ chính xác và tính lặp lại trong suốt vòng đời của hệ thống chuyển động chính xác.
Ứng dụng công nghiệp
Sản xuất chất bán dẫn
Kiểm tra quang khắc và tấm bán dẫn
Công nghệ in thạch bản đòi hỏi độ chính xác cực cao cho việc căn chỉnh mặt nạ, định vị wafer và định vị hệ thống quang học. Độ chính xác và khả năng lặp lại dưới micromet phải được duy trì trên toàn bộ phạm vi di chuyển, chứ không chỉ ở vị trí danh nghĩa. Sự giãn nở nhiệt trong hệ thống trượt và sự sinh nhiệt của trục chính làm giảm độ chính xác đó. Tải trọng trước của ổ trục, hình dạng rãnh trượt và độ lệch tâm của trục chính đều gây ra sai số ở cấp độ hệ thống.
Kiểm tra và chạy thử wafer đòi hỏi hệ thống chuyển động và thiết kế trục chính có độ rung thấp. Tiếng ồn quay ảnh hưởng đến các phép đo điện nhạy cảm. Thiết bị hoạt động ba ca với thời gian ngừng hoạt động tối thiểu, vì vậy các linh kiện phải chịu được số chu kỳ hoạt động cao liên tục.
Khu vực ứng dụng | Yêu cầu chuyển động chính xác | Những thách thức |
|---|---|---|
In thạch bản và phơi sáng | Hệ thống bàn trượt siêu chính xác dùng để căn chỉnh mặt nạ và định vị wafer; độ chính xác dưới micromet trên toàn bộ hành trình. | Sự phát triển nhiệt, nhiệt độ trục chính, tích hợp cấp hệ thống |
Kiểm tra và thử nghiệm độ bền của wafer | Hệ thống chuyển động giảm rung và thiết kế trục chính. | Tiếng ồn quay, số chu kỳ cao |
Kiểm tra và đánh giá lỗi | Các tầng được tối ưu hóa độ cứng, giảm chấn và cân bằng chính xác. | Độ nhạy rung, khả năng tương thích với phòng sạch |
Lắp ráp & Xử lý tấm bán dẫn | Các bệ đỡ chính xác dùng cho vận chuyển và định vị đầu cuối | Bao bì kín, khả năng truy xuất nguồn gốc để kiểm định chất lượng |
Lắp ráp và kiểm tra
Việc kiểm tra và xem xét lỗi phụ thuộc vào các thiết kế tối ưu hóa độ cứng, giảm chấn và cân bằng chính xác. Kiểm soát ô nhiễm rất quan trọng ở đây. Các bộ phận phải tránh tạo ra các hạt bụi, bôi trơn lại thường xuyên và thoát khí, điều này đòi hỏi phải có chất bôi trơn, chất bịt kín và xử lý bề mặt phù hợp với phòng sạch. Công việc lắp ráp đặt ra những ràng buộc chặt chẽ về không gian trong các nền tảng nhỏ gọn. Trục chính, thanh trượt và bàn trượt phải hoạt động như một thể thống nhất, bởi vì một bộ phận hoạt động riêng lẻ nhưng gây ra rung động hoặc sai số hình học sẽ làm hỏng ứng dụng.
Khoa học Y tế và Đời sống
Robot phẫu thuật và tự động hóa phòng thí nghiệm
Công việc trong lĩnh vực y tế và khoa học sự sống hầu như không chấp nhận bất kỳ sai lệch nào. Hệ thống điều khiển chuyển động chính xác xử lý việc định vị các linh kiện tinh tế, nơi dung sai thường nằm dưới 10 micron . Kiến trúc vòng kín mang lại khả năng lặp lại đến mức một micron, và các nhóm thực hiện phân tích tích lũy dung sai và phân tích khả năng để chứng minh điều đó. Hệ thống khung giàn dẫn hướng bằng thị giác hỗ trợ kiểm tra và xử lý vật liệu với chuyển động tốc độ cao và ít phải làm lại.
Tự động hóa phòng thí nghiệm và vận hành phòng sạch phụ thuộc vào việc tích hợp robot chuyên dụng. Kiến trúc đa trục giúp đơn giản hóa việc lắp ráp các linh kiện quy mô nhỏ, và hệ thống gắp và đặt có độ chính xác cao giúp giảm thiểu sai lệch và hư hỏng đồng thời nâng cao năng suất. Những nhiệm vụ này chứng minh sự cần thiết của điều khiển chuyển động chính xác so với robot thông thường.
Hàng không vũ trụ, Quang học và Nghiên cứu
Giá đỡ kính thiên văn và hệ thống định hướng
Các thiết bị định hướng như kính viễn vọng hoặc laser được gắn trên các bệ di động và theo dõi các mục tiêu đã biết, bao gồm các mục tiêu trên mặt đất, các thiên thể và vệ tinh nhân tạo. Việc gắn hệ thống dẫn đường quán tính trực tiếp lên thiết bị giúp tách rời nó khỏi sự uốn cong và lệch hướng của bệ đỡ. Tín hiệu GPS hiệu chỉnh độ trôi và các lệnh góc định hướng đã hiệu chỉnh luôn gần bằng không để định hướng chính xác. Độ chính xác của bộ mã hóa để điều khiển bệ đỡ chỉ cần phù hợp với hệ thống lái tự động.
Hệ thống điều khiển hướng và định hướng của tàu vũ trụ là một thành phần quan trọng đối với hiệu suất khoa học của nó, và sẽ có lợi nếu được xem xét một cách toàn diện ngay từ giai đoạn đầu của kế hoạch vận hành.
Ngành hàng không vũ trụ, robot và sản xuất đều phụ thuộc vào công nghệ chuyển động tuyến tính phù hợp. Hệ thống điều khiển chuyển động chính xác hoạt động hiệu quả khi các kỹ sư lựa chọn linh kiện phù hợp với chu kỳ làm việc, và bộ mã hóa quang học cung cấp dữ liệu vị trí giúp việc định hướng và kiểm tra được chính xác. Các nhà thiết kế coi điều khiển chuyển động chính xác là một thuộc tính của hệ thống, chứ không phải là thông số kỹ thuật của linh kiện, sẽ đạt được kết quả tốt nhất từ hệ thống điều khiển chuyển động của họ. Bộ mã hóa quang học độ phân giải cao và sự tích hợp có kỷ luật giúp đưa các thiết kế hệ thống điều khiển chuyển động chính xác từ nguyên mẫu đến sản xuất hàng loạt.
Thực tiễn tốt nhất
Thiết kế và Lựa chọn
Thông số hiệu năng thực tế
Các kỹ sư đặt ra các thông số kỹ thuật hiệu suất thực tế trước khi cam kết bất kỳ phần cứng nào. Họ xác định trọng lượng tải, trọng tâm, tần suất sử dụng, phạm vi chuyển động mong muốn và các điều kiện môi trường như nhiệt độ, độ rung và độ ẩm . Việc xác định chính xác các thông số này giúp tránh được việc thiết kế lại tốn kém và các vấn đề về hiệu suất sau này. Các nhóm cũng tránh được những sai lầm phổ biến: xác định thiếu thông số kỹ thuật cho các thành phần quan trọng, bỏ qua các yếu tố môi trường, làm phức tạp hóa cơ chế, ép buộc sử dụng các bộ phận có sẵn trong danh mục vào các ứng dụng tùy chỉnh và bỏ qua việc thử nghiệm hiệu suất thực tế ngoài việc xác nhận trong phòng thí nghiệm.
Thiết kế đồng bộ điều khiển giúp tăng cường độ chính xác của điều khiển chuyển động ngay từ đầu. Thiết kế bộ điều khiển thuộc về giai đoạn thiết kế phần cứng, bởi vì phần cứng và điều khiển có mối liên hệ chặt chẽ. Các nhà thiết kế tích hợp trực tiếp các thông số miền tần số như băng thông điều khiển và độ nhạy nhiễu tối đa vào bài toán thiết kế. Họ bổ sung các ràng buộc về độ bền và tuân thủ các giới hạn vật lý của bộ truyền động. Một công thức tối ưu hóa lồng nhau cho phép vòng lặp bên ngoài tối ưu hóa các tham số phần cứng trong khi vòng lặp bên trong tổng hợp bộ điều khiển. So với phương pháp tuần tự cơ bản, phương pháp này đã đạt được mức giảm trọng lượng 42% và cải thiện băng thông 28% trên một hệ thống chuyển động nghiên cứu điển hình. Các nhóm lựa chọn các thành phần tùy chỉnh so với các thành phần tiêu chuẩn một cách có chủ ý: các bộ phận tùy chỉnh phù hợp với các không gian kín và điều khiển mô-men xoắn chính xác, các bộ phận tiêu chuẩn phù hợp với các bản dựng bị hạn chế về thời gian hoặc ngân sách, và đôi khi phương pháp kết hợp mang lại hiệu quả tốt nhất.
Bảo trì và độ tin cậy
Hiệu chuẩn và Kiểm soát Môi trường
Việc hiệu chuẩn và kiểm soát môi trường giúp hệ thống điều khiển chuyển động chính xác hoạt động ổn định trong suốt vòng đời sử dụng. Các nhóm kỹ thuật lên lịch hiệu chuẩn định kỳ, vì hiện tượng trôi lệch dài hạn vẫn tồn tại ngay cả sau khi đã bù trừ. Họ duy trì nhiệt độ khu vực làm việc trong phạm vi cho phép, vì sự giãn nở nhiệt làm thay đổi chiều dài thang đo và độ chính xác của phép đo. Bộ mã hóa quang học đảm bảo đầu ra ổn định cho việc tuân thủ nghiêm ngặt các quy trình này, và việc kiểm tra thường xuyên xác nhận rằng dữ liệu vị trí vẫn đáng tin cậy.
Độ tin cậy cũng phụ thuộc vào việc bảo vệ đường dẫn phản hồi. Cáp được bọc chống nhiễu, nối đất đúng cách và bộ lọc giúp triệt tiêu nhiễu điện từ động cơ và bộ truyền động. Kỹ thuật viên kiểm tra các mối hàn và điện trở cách điện để phát hiện sớm sự xâm nhập của hơi ẩm. Họ định tuyến cáp tín hiệu tránh xa đường dây điện và thống nhất các điểm nối đất khung máy để loại bỏ các vòng nối đất. Những thói quen này kéo dài tuổi thọ của bộ mã hóa quang học và duy trì độ chính xác trong suốt quá trình sản xuất dài hạn. Một kế hoạch bảo trì bài bản biến hệ thống điều khiển chuyển động chính xác thành một tài sản đáng tin cậy và bảo vệ mọi khoản đầu tư vào cảm biến, bộ truyền động và bộ điều khiển.
Hướng dẫn này vạch ra một lộ trình duy nhất: các nguyên tắc cơ bản, công nghệ chủ chốt, bù sai số và tích hợp. Độ chính xác là một thuộc tính ở cấp độ hệ thống. Nó xuất phát từ các thành phần phù hợp, thiết kế phản hồi tốt và quản lý sai số có kỷ luật. Bộ mã hóa quang học là điểm neo của chuỗi đó bằng cách cung cấp dữ liệu vị trí đáng tin cậy.
Các xu hướng mới nổi đang định hình lại lĩnh vực này:
Các bộ mã hóa tuyệt đối, từ tính, điện dung và Sin/Cos với giao diện nối tiếp thay thế hệ thống dây dẫn song song cồng kềnh, đạt độ phân giải khoảng 1 nm trên các bộ chuyển động tuyến tính Sin/Cos.
Các bộ điều khiển sử dụng DSP với tốc độ servo từ 10 kHz trở lên hiện nay ghi lại lỗi servo và tín hiệu đầu ra, sau đó phân tích để dự đoán các sự cố.
Các nhóm nên xác định mục tiêu hiệu suất thực tế trước tiên, sau đó tinh chỉnh và kiểm tra từng vòng lặp theo thứ tự. Sự kỷ luật đó biến chuyển động chính xác cao thành sản xuất đáng tin cậy.
FAQ
Điều gì định nghĩa một hệ thống chuyển động có độ chính xác cao?
Hệ thống độ chính xác cao di chuyển vật tải dọc theo quỹ đạo được lập trình và đo kết quả theo thời gian thực. Các thiết bị phản hồi báo cáo vị trí thực tế, và vòng điều khiển sẽ hiệu chỉnh mọi sai lệch. Đồng bộ hóa đa trục giữ cho mọi trục nằm trên cùng một quỹ đạo tại cùng một thời điểm.
Tại sao phản hồi vòng kín lại quan trọng hơn độ phân giải thô?
Độ phân giải cao thôi chưa đủ để đảm bảo độ chính xác hoặc tính lặp lại. Phản hồi vòng kín cho phép hệ thống phát hiện và hiệu chỉnh các nhiễu loạn ngay khi chúng xảy ra. Các kỹ sư kiểm chứng hiệu suất thực tế bằng máy đo giao thoa laser và nghiên cứu Gage R&R trước khi tin tưởng vào bảng thông số kỹ thuật.
Bộ mã hóa quang học hỗ trợ điều khiển chuyển động chính xác như thế nào?
Bộ mã hóa quang học chuyển đổi ánh sáng thông qua đĩa mã thành dữ liệu vị trí, hướng và tốc độ kỹ thuật số. Chúng cung cấp độ phân giải cao, thời gian phản hồi dưới micro giây và khả năng chống nhiễu mạnh. Các nhà thiết kế kết hợp chúng với dữ liệu vị trí tuyệt đối để loại bỏ việc phải định vị lại sau mỗi lần khởi động lại nguồn.
Những nguồn lỗi nào gây ảnh hưởng xấu nhất đến khả năng định vị?
Sự giãn nở nhiệt là một trong những nguồn gây lỗi lớn nhất. Độ rơ, ma sát và độ đàn hồi làm tăng thêm độ chuyển động bị mất ở mỗi lần đảo chiều. Nhiễu cảm biến và sự không hoàn hảo về thang đo góp phần gây ra lỗi chu kỳ. Các mô hình phản hồi tiến và lập bản đồ lỗi giúp giảm dư lượng đảo chiều hơn 70% trong các trường hợp đã được ghi nhận.
Nhóm nên điều chỉnh vòng điều khiển servo như thế nào?
Quá trình vận hành thử nghiệm tuân theo một trình tự cố định. Các kỹ thuật viên kiểm tra sự sẵn sàng về mặt cơ khí, cấu hình các thông số động cơ và phản hồi, sau đó điều chỉnh vòng điều khiển dòng điện, vòng điều khiển tốc độ và vòng điều khiển vị trí theo trình tự. Họ xác nhận kết quả trên toàn bộ phạm vi tốc độ, tải trọng và biên dạng.
Khi nào thì thiết kế cần đến hệ thống cách ly rung động chủ động?
Các giá đỡ thụ động hấp thụ rung động thông qua khối lượng và độ giảm chấn. Hệ thống cách ly chủ động bổ sung thêm các cảm biến và bộ truyền động giúp triệt tiêu nhiễu loạn trong thời gian thực. Sự lựa chọn phụ thuộc vào nội dung tần số nhiễu loạn và độ cứng mà quy trình yêu cầu.
Điều gì giúp duy trì sự ổn định của hệ thống điều khiển chuyển động chính xác trong suốt quá trình sản xuất kéo dài?
Việc hiệu chuẩn thường xuyên, kiểm soát nhiệt độ chặt chẽ và đường dẫn phản hồi được bảo vệ giúp duy trì hiệu suất. Cáp được che chắn, hệ thống nối đất thống nhất và định tuyến tín hiệu tránh xa đường dây điện giúp giảm thiểu nhiễu. Các nhóm lên lịch hiệu chuẩn theo định kỳ vì hiện tượng trôi lệch vẫn tiếp diễn ngay cả sau khi đã bù trừ.
Bộ mã hóa quang học có những hạn chế nào?
Sự nhiễm bẩn làm suy giảm chất lượng đĩa mã, vì vậy môi trường khắc nghiệt thường ưu tiên các bộ mã hóa từ tính. Bộ mã hóa từ tính đánh đổi độ phân giải để có khả năng chịu được va đập và rung động. Các nhà thiết kế cân nhắc cả hai yếu tố này so với chu kỳ hoạt động của máy trước khi lựa chọn cảm biến.