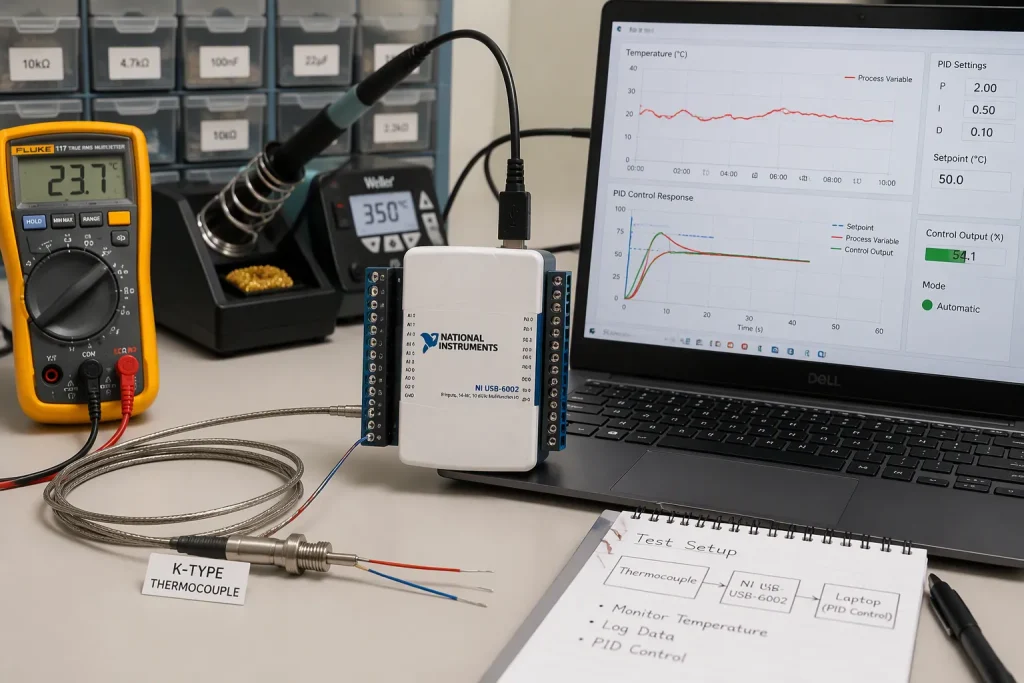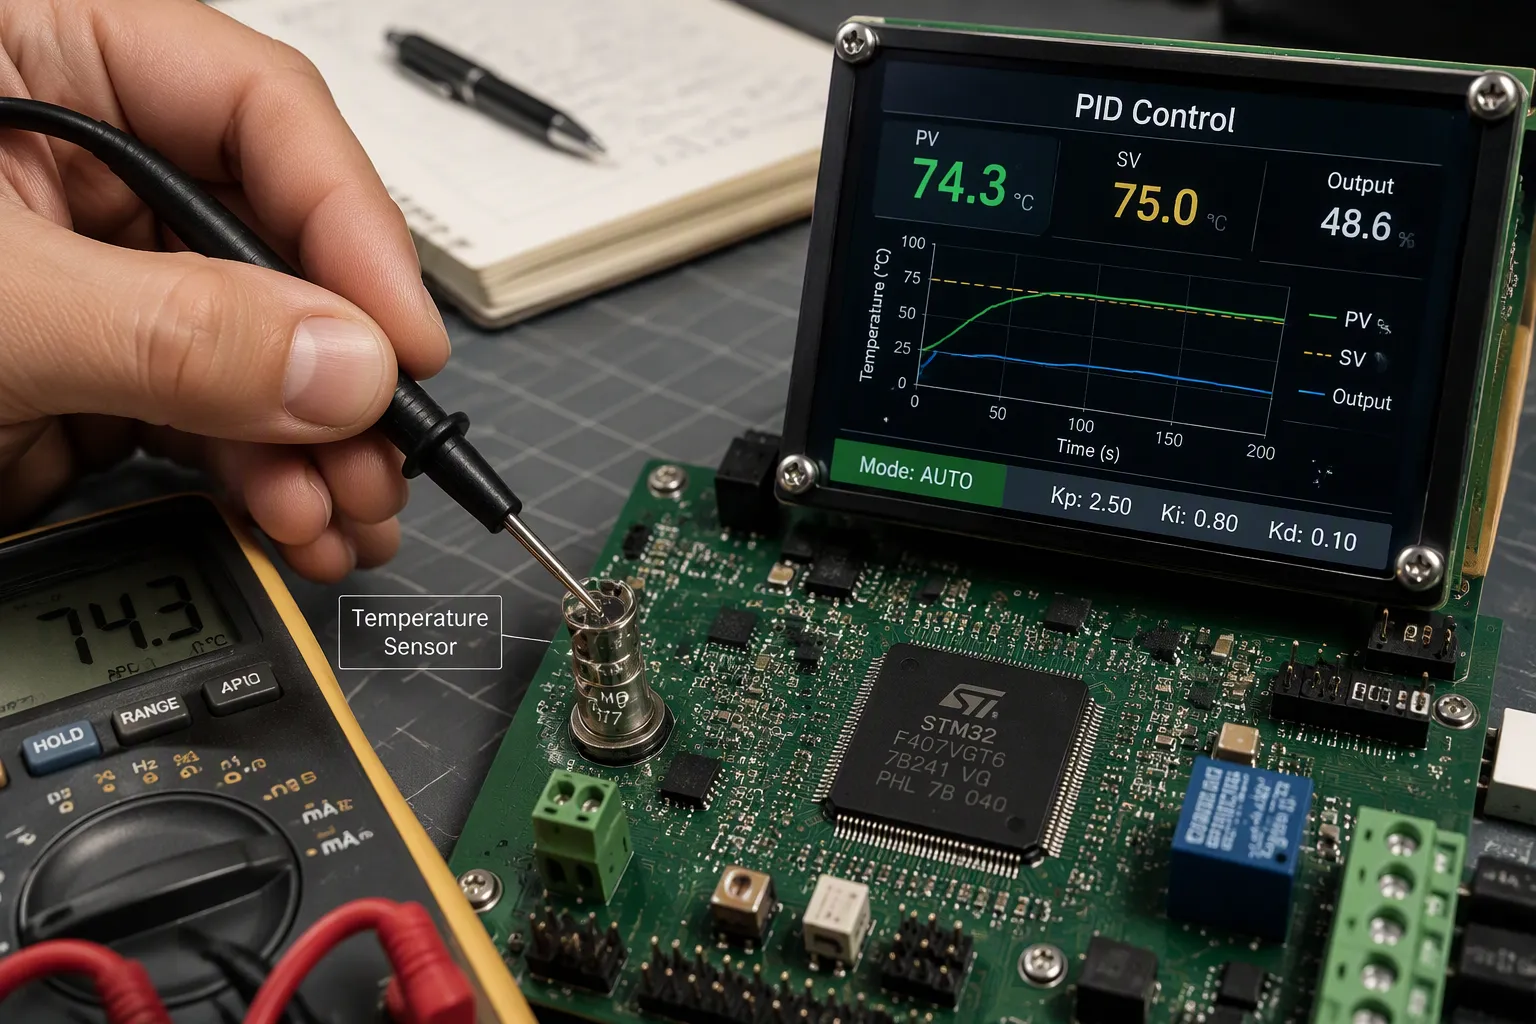
Un controler PID menține temperatura plăcii de circuit în limite sigure folosind feedback digital în buclă închisă. Compară temperatura detectată a plăcii cu o valoare de referință, apoi ajustează ieșirea încălzitorului sau a răcitorului. Acesta este modul în care controlul temperaturii PID protejează un PCB de supraîncălzire.
Controlul precis al temperaturii previne, de asemenea, supratensiunea. Majoritatea evenimentelor de supraîncălzire încep cu o supratensiune, unde placa crește pentru scurt timp peste punctul de referință dorit înainte ca bucla să reacționeze. Un PID bine reglat răspunde devreme și menține placa aproape de punctul de referință țintă.
Veți învăța cei trei termeni PID, bucla de protecție detectează-calculează-corectează, detectarea la nivel de placă și acționarea încălzitorului, precum și reglarea cu design de siguranță.
Intrebari cu cheie
Un regulator PID folosește trei părți pentru a menține temperatura plăcii constantă și pentru a o împiedica să se încălzească prea tare.
Ajustați bucla PID cu atenție, astfel încât să nu depășească valorile și să nu lase o eroare în stare staționară.
Adăugați un întrerupător hardware separat pentru a proteja împotriva defecțiunilor încălzitorului.
Alegeți senzorul de temperatură corect și amplasați-l departe de zonele fierbinți.
Designul termic bun și detectarea curată ajută la buna funcționare a buclei PID.
Fundamentele controlului temperaturii PID
Un sistem de control al temperaturii PID este un sistem digital cu feedback în buclă închisă. Acesta verifică temperatura reală, calculează diferența față de valoarea de referință și fixează ieșirea. Această diferență reprezintă eroarea. Regulatorul folosește această eroare pentru a porni un încălzitor sau un răcitor.
Cei trei termeni PID
Termenii proporționali, integrali și derivativi au fiecare o funcție diferită. Tabelul de mai jos arată cum îi calculează un controler digital pe fiecare dintre ei.
Termen | Formulă | Cum se calculează pentru controlul temperaturii |
|---|---|---|
Proporțional (P) | KP · e(t) | Folosește eroarea de curent e(t) = SP − PV (punctul de referință minus temperatura măsurată); o eroare mai mare în acel moment dă o valoare corectivă mai mare. |
Integrală (I) | KI ∫₀ᵗ e(t) dt | Adună eroarea în timp (sumată ca ∑ eᵢ·Δt în controlerele digitale discrete) pentru a elimina decalajul de temperatură în stare staționară. |
Derivată (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reacționează la cât de repede se modifică eroarea; derivata erorii este adesea înlocuită cu derivata valorii reale măsurate (PV) pentru a evita modificarea derivativei la modificările valorii de referință, iar filtrarea este utilizată pentru a reduce zgomotul. |
Termenul proporțional reacționează la eroarea de curent. O eroare mai mare dă o putere de ieșire mai mare, deci placa se încălzește mai repede. Termenul proporțional singur nu poate elimina eroarea de stare staționară, deoarece puterea de ieșire scade la zero la punctul de referință. Termenul integral adună eroarea anterioară și împinge acel offset la zero. Prea multă acțiune integrală provoacă oscilații. Termenul derivat reacționează la cât de repede se schimbă lucrurile. Prevede unde se îndreaptă temperatura și aplică un efect de frânare. Această amortizare reduce depășirea valorii. Termenul derivat este sensibil la zgomotul senzorului, așa că multe modele îl filtrează sau îl setează la zero.
Feedback în buclă închisă vs. control pornit/oprit
Un simplu control al termostatului pornit/oprit pornește complet încălzitorul sub valoarea de referință și îl oprește complet peste aceasta. Temperatura plăcii se învârte apoi în jurul valorii țintei. Fiecare ciclu duce placa peste valoarea țintă înainte ca încălzitorul să se oprească. Aceasta este o depășire a valorii și este locul unde încep majoritatea evenimentelor de supraîncălzire.
Controlerele PID oferă un control mai precis al temperaturii. Algoritmul de control PID ajustează continuu ieșirea în loc să o commute. Controlerele proporționale-integrale-derivate răspund la erori mici cu corecții mici. Acest comportament menține placa aproape de punctul de referință dorit și limitează depășirea valorii. O buclă bine reglată se stabilizează rapid, fără erori în stare staționară.
Cum previne PID supraîncălzirea
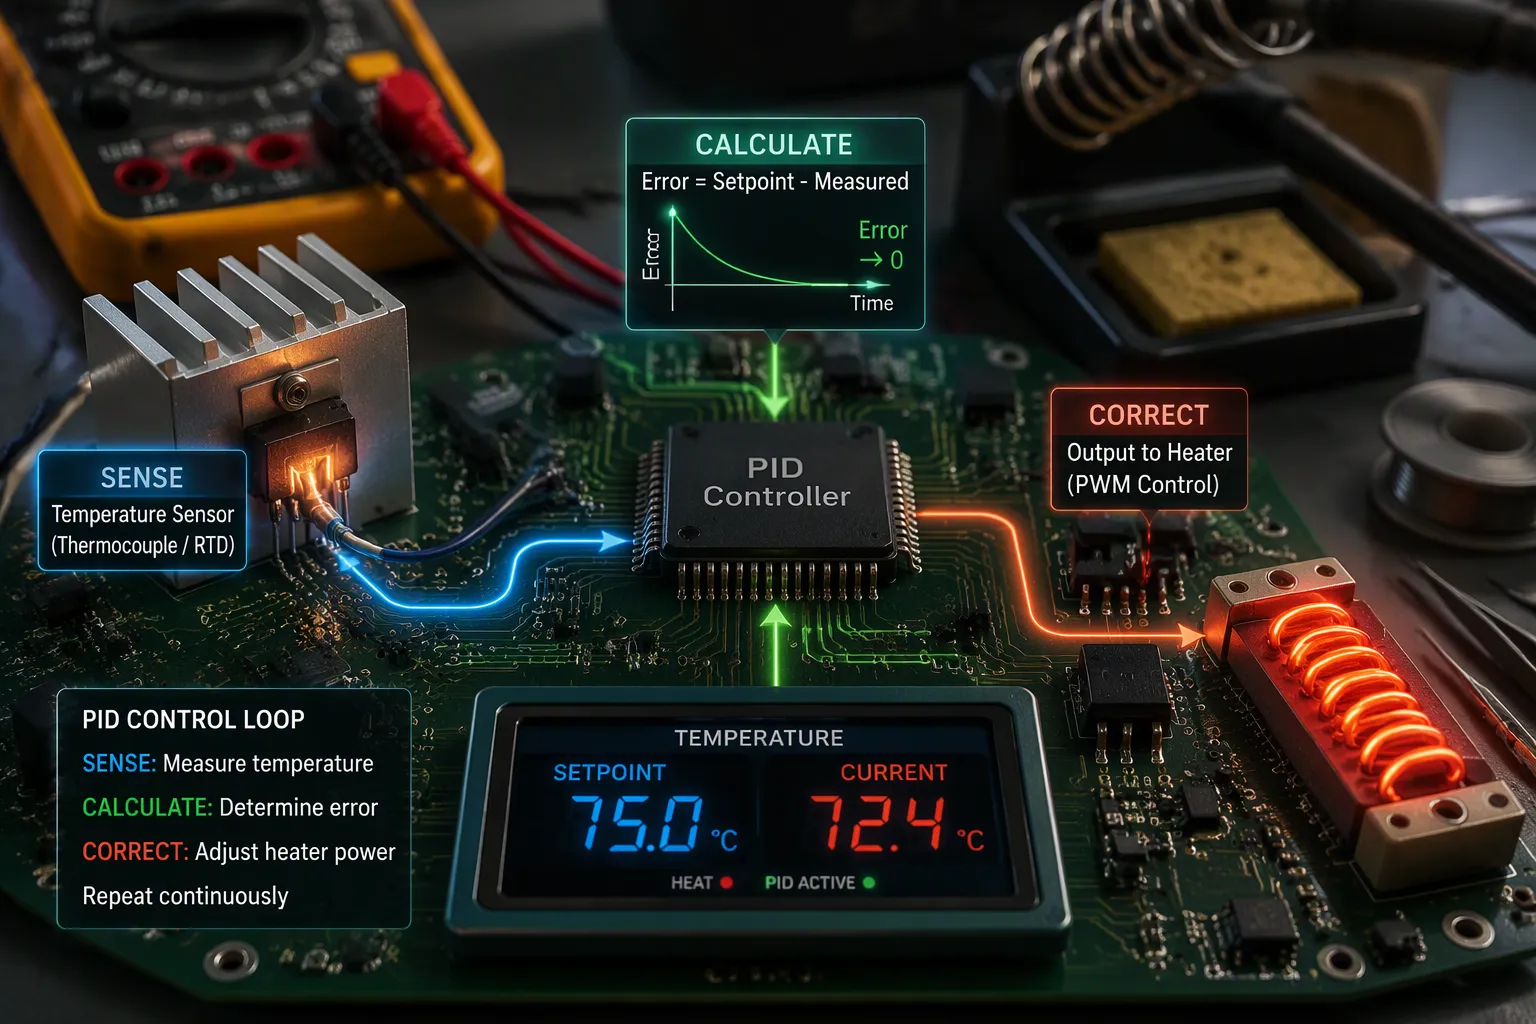
Detectare, Calcularea Erorii și Ieșire
Bucla de protecție rulează în trei etape. În primul rând, un senzor măsoară temperatura plăcii de bază. În al doilea rând, algoritmul de control PID scade acea citire din valoarea de referință pentru a obține eroarea. În al treilea rând, etajul de ieșire acționează un încălzitor sau un răcitor cu o valoare justificată de eroare. Acest ciclu se repetă la o rată de eșantionare fixă, astfel încât bucla corectează micile deviații înainte ca acestea să crească.
Etapa de detectare prezintă cel mai mare risc. Metodele comune de detectare includ termocuplul, sistemul cu sondă termică umplută și detectorul de temperatură cu rezistență (RTD). Fiecare dintre ele adaugă o întârziere la buclă.
Metoda de detectare | Rol în bucla de detectare-calculare-corecție |
|---|---|
Termocuplu | Dispozitiv comun de măsurare a temperaturii în buclă |
Sistem de puțuri termice umplut | Dispozitiv comun de măsurare a temperaturii în buclă |
Detector de temperatură cu rezistență (RTD) | Dispozitiv comun de măsurare a temperaturii în buclă |
Ar trebui să reduceți întârzierea măsurătorii oriunde este posibil. Un bec sau o sondă termică cu diametru mic reduce rezistența termică și capacitatea termică a elementului. Un material pentru sondă cu rezistență și capacitate reduse reduce întârzierea pe care o adaugă procesului general. O țeavă sau un orificiu mic lângă senzor crește viteza de curgere și accelerează transferul de căldură către element. În sistemele bifazate, plasați elementul în faza lichidă, care oferă o rezistență termică mai mică decât faza de vapori.
Timpul mort este o problemă separată. Este vorba de întârzierea dintre modificarea unei variabile de proces și observarea acestei modificări. Un senzor montat departe de o sursă de căldură nu va înregistra imediat schimbarea. Controlerul acționează apoi pe baza măsurătorilor nefuncționale. Perturbările, cum ar fi un flux rătăcit de aer rece, pot, de asemenea, să modifice citirea. Bucla de control PID trebuie să le respingă.
Prevenirea depășirii și a fugii termice
Acțiunea derivativă este termenul cel mai sensibil la zgomot. Un semnal de măsurare zgomotos face ca acțiunea derivativă să amplifice acel zgomot, iar ieșirea controlerului devine instabilă. Sistemele practice aplică filtrarea derivativă sau utilizează doar un câștig D mic. Un emițător cu acțiune derivativă poate anula o parte din întârzierea elementului; compensați prin reducerea câștigului derivativ al controlerului.
Limitele valorilor de referință reduc și mai mult depășirea. Limitați ieșirea și fixați intervalul permis al valorilor de referință, iar bucla nu poate comanda o corecție mare care să ducă placa dincolo de țintă. Configurat în acest fel, regulatorul PID acționează ca un protector de supraîncălzire , nu doar ca un regulator.
Fuga termică are nevoie de propriul strat. Fiți atenți la creșteri anormale de temperatură și opriți forțat ieșirea atunci când apare:
Monitorizarea temperaturii joncțiunii: senzorii încorporați, diagnosticarea în timp real și monitorizarea predictivă detectează condițiile anormale înainte de defecțiune.
Protecție termică la oprire: circuitele de protecție pentru supracurent, scurtcircuit, desaturație și oprire ușoară răspund rapid la defecțiuni și forțează oprirea ieșirii înainte de escaladarea termică.
Monitorizarea tensiunii și a impedanței adaugă o verificare suplimentară. O cădere bruscă de tensiune, un dezechilibru sau o creștere a impedanței interne semnalează o defecțiune iminentă, iar sistemul poate izola modulul sau îl poate opri. Controlerele proporționale-integrale-derivate se ocupă de reglarea constantă; aceste detectoare gestionează defectul. Împreună, ele mențin intact controlul precis al temperaturii și împiedică o defecțiune să se transforme într-un incendiu.
Implementare la nivel de placă de bază pentru control precis al temperaturii
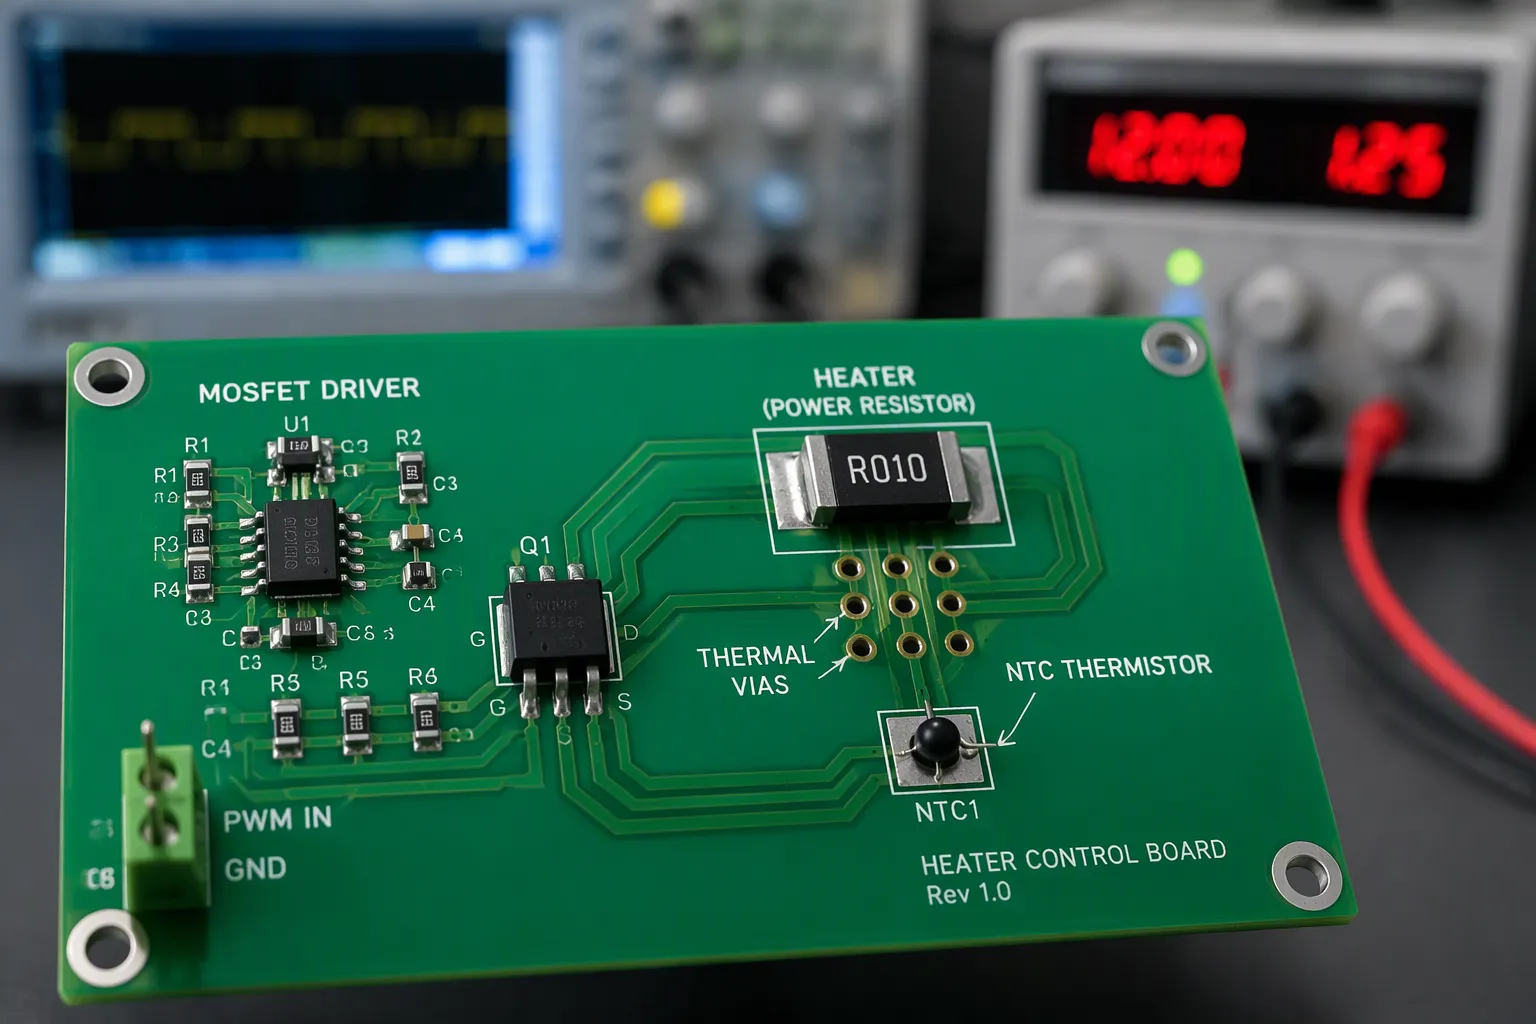
Opțiuni de detectare și buget de eroare
Prima alegere este elementul senzor. Un termistor NTC costă puțin și vine în capsule SMD minuscule, așa că funcționează bine pentru detectarea mediului ambiental pe PCB. Curba sa de rezistență este extrem de neliniară și aveți nevoie de un tabel de căutare sau de ecuația Steinhart-Hart pentru a converti citirile. Un RTD, cum ar fi Pt100 sau Pt1000, rămâne aproape liniar pe o gamă largă, dar are nevoie de o sursă de curent constant, un ADC sau o punte de precizie și atenție la rezistența conductorilor. Un senzor digital de temperatură încorporează conversia și simplifică configurația. Gândiți-vă la aceste compromisuri înainte de a vă decide.
Atribut | Termistor NTC | RTD (Pt100/Pt1000) |
|---|---|---|
Domeniul de operare | Aproximativ −50 °C până la +150 °C | Aproximativ −200 °C până la +650 °C |
Liniaritatea | Foarte neliniar | Aproape liniar |
Timp de raspuns | Rapid, aproximativ 0.2–10 secunde | Mai lent, aproximativ 1–50 secunde |
Circuite | Divizor de tensiune simplu | Sursă de curent constant, ADC de precizie |
Costat | Scăzut | Superior |
Locul amplasării senzorului contează la fel de mult ca și piesa aleasă. Țineți senzorul de temperatură departe de tranzistoarele și regulatoarele de putere, deoarece punctele fierbinți locale strică citirea. Conectați senzorul la încălzitor printr-o pad expusă sau fire termice. Mențineți curentul de excitație scăzut, astfel încât autoîncălzirea să nu modifice citirea. O constantă de timp termică lentă, cauzată de turnarea excesivă de cupru sau încapsulare, adaugă întârziere, iar întârzierea provoacă depășiri.
Construiți un buget de eroare pentru calea de măsurare. Rezoluția ADC setează cel mai mic pas pe care îl puteți detecta. Deriva de referință modifică fiecare citire pe măsură ce temperatura se modifică. Rezistența de urmărire și efectele termoelectrice adaugă mici offset-uri, așa că utilizați conexiuni Kelvin cu patru fire pentru un Pt1000. Adunați acești termeni și comparați totalul cu toleranța admisă a valorii de referință.
Acționarea încălzitorului și cuplajul termic
Un MOSFET sau un releu în stare solidă cu PWM oferă o acționare eficientă a încălzitorului. Comutarea prin trecere prin zero este potrivită pentru încălzitoarele rezistive, deoarece menține EMI scăzut și evită problemele legate de supratensiune. Alegeți dispozitivul cu marjă de rezervă. Omron recomandă înmulțirea RDS(on) cu 1.5 atunci când sarcina depășește 80% din valoarea nominală, deci disiparea puterii = pătratul curentului de sarcină × RDS(on) × 1.5. Acționarea liniară elimină zgomotul de comutare, dar arde tensiunea suplimentară sub formă de căldură. Majoritatea controlerelor de temperatură PID din proiectele de plăci utilizează PWM din acest motiv.
Turnările de cupru transportă atât căldură, cât și curent. Plasați turnarea aproape de regulatoare și de circuite integrate de curent mare și conectați fiecare insulă la un plan mai mare. O grilă de fire termice sub un pachet de alimentare scade considerabil temperatura joncțiunii. Mențineți planurile de masă continue și lipiți marginile la masa șasiului.
Separați etajul de putere zgomotos de detectarea analogică. Acordați secțiunii analogice propriul domeniu de putere, direcționați urmele sensibile departe de nodul de comutare și nu traversați niciodată o divizare a planului de masă. Protejați senzorul cu un inel de protecție acolo unde spațiul permite. Acești pași mențin variabila de proces curată, astfel încât bucla de control PID acționează pe baza datelor reale. O cuplare termică bună și detectarea curată oferă împreună un control precis al temperaturii.
Reglare, proiectare de siguranță și compromisuri DFM
Reglare PID și Anti-Windup
Puteți regla o buclă termică cu metoda Ziegler-Nichols. Setați câștigurile integrale și derivate la zero, apoi rulați în modul proporțional. Măriți încet câștigul proporțional până când sistemul oscilează într-un mod constant. Respectați limitele de siguranță și opririle, deoarece oscilația este intenționată. În acel punct critic, înregistrați câștigul final Ku și perioada finală Tu. Apoi calculați câștigurile: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu și Kd = 0.075·Ku·Tu. Un actuator rapid cu Ku = 8.0 și Tu = 0.4 s dă Kp = 4.8, Ki = 24.0 și Kd = 0.24. Un încălzitor lent cu Ku ≈ 2.5 și Tu ≈ 5 min dă câștiguri mult mai mici și mai lente. Acest rezultat arată o întârziere termică. Reglarea automată a releului este o opțiune utilă atunci când testarea manuală este nesigură sau nu este practică.
Funcția anti-windup protejează bucla în timpul încălzirii. Termenul integralei continuă să adune erori în timp ce încălzitorul rămâne la putere maximă, iar acea valoare stocată provoacă apoi o depășire semnificativă. Blocați termenul integralei sau opriți integrarea atunci când puterea atinge valoarea maximă. O buclă PID bine reglată menține apoi punctul de referință fără o perioadă lungă de recuperare.
Întreruperi ale hardware-ului și constrângeri de fabricație
Software-ul singur nu poate garanta siguranța. Un MOSFET scurtcircuitat sau un releu sudat menține încălzitorul pornit chiar și atunci când MCU-ul oprește. Adăugați o cale separată de oprire pentru limita înaltă.
Abordarea | Componente cheie | Comportamentul de întrerupere |
|---|---|---|
Prag de delimitare bazat pe comparator | Termistor + comparator cu histerezis | Semnal digital de oprire, punct de declanșare simplu |
Declanșare de referință a tensiunii | Termistor NTC + TL431 + rezistențe | TL431 conectează catodul la masă în apropierea a 2.5 V și forțează oprirea alimentării. |
Punte amplificator operațional | Termistor + amplificator operațional + 3 rezistențe de precizie | Podul stabilește limita fără o referință |
Siguranță termică cu resetare automată | Siguranță termică resetabilă | Se deschide la temperatura prag, independent de control |
O buclă de control bazată pe termistor nu poate garanta siguranța în cazul unui scurtcircuit al elementului de comutare. Designul de siguranță necesită o cale care întrerupe singură alimentarea, separat de semnalul de control.
DFM aduce propriile compromisuri. Factorul de disipație, nepotrivirea CTE și absorbția umidității afectează fiabilitatea termică. Cuprul mai gros, viasele termice și turnările de cupru răspândesc căldura, dar păstrați o distanță adecvată între turnare și urmele din apropiere. Spițele de relief termic ajută la lipire , dar afectează conductivitatea, iar o sursă termică deficitară poate lipi neuniform. Discutați din timp cu producătorul de echipamente despre acoperirea viaselor.
Controlul temperaturii prin PID protejează un PCB prin compararea temperaturii detectate cu o valoare de referință și corectarea ieșirii. Termenii proporțional, integral și derivativ joacă fiecare un rol. Termenul proporțional răspunde la eroarea prezentă, termenul integral șterge decalajul în stare staționară, iar termenul derivativ amortizează creșterile rapide. Întreruperea hardware rămâne ca opritor de rezervă.
Ar trebui să tratați controlul termic ca pe o lucrare de fiabilitate fundamentală. Reglați bucla, adăugați anti-windump și erori de detectare a bugetului. Adaptați acționarea încălzitorului și cuplajul termic la sarcină. Apoi verificați fiecare alegere în raport cu limitele de fabricație. Controlerele PID câștigă încredere prin proiectare atentă, nu prin noroc. Reglarea proporțională integrală derivată plus o cale de siguranță mențin plăcile în siguranță.
FAQ
Cât de des ar trebui bucla PID să eșantioneze temperatura plăcii?
Eșantionați mai rapid decât constanta de timp termică a ansamblului senzor-încălzitor. O buclă care eșantionează mai lent decât se încălzește placa va fi întotdeauna în urmă față de temperatura reală. Potriviți rata de eșantionare cu metoda de detectare, apoi confirmați temporizarea în timpul validării.
Pot rula o buclă PID fără termenul derivat?
Da. Multe bucle termice funcționează doar ca PI. Termenul derivat amortizează creșterile rapide, dar amplifică și zgomotul senzorului. Ar trebui să începeți cu P și I, apoi să adăugați un termen D mic, filtrat, numai dacă depășirea persistă în continuare o problemă.
Ce se întâmplă dacă tranzistorul MOSFET al încălzitorului se defectează și intră în scurtcircuit?
Încălzitorul rămâne pornit indiferent de comenzile firmware-ului . De aceea aveți nevoie de o cale de întrerupere independentă, cum ar fi o declanșare a comparatorului sau o siguranță termică resetabilă. Controlerele PID software nu pot proteja singure împotriva unui element de comutare defect.
Cum pot evita zgomotul senzorului în bucla de control?
Țineți calea de detectare analogică departe de nodul de comutare, dați-i un domeniu de putere curat și filtrați termenul derivat. De asemenea, ar trebui să verificați citirea cu un termometru de referință înainte de a bloca punctul de referință în timpul reglării.
Designul termic recompensează răbdarea. Validați fiecare strat, de la detectare până la întrerupere, iar placa dvs. își va menține ținta timp de ani de zile.