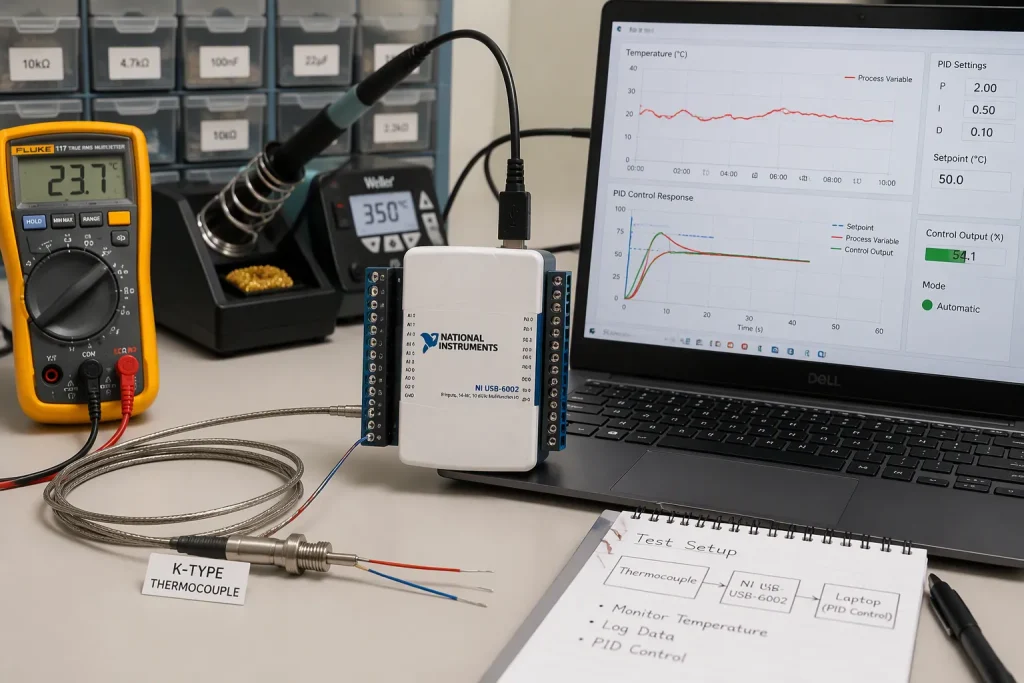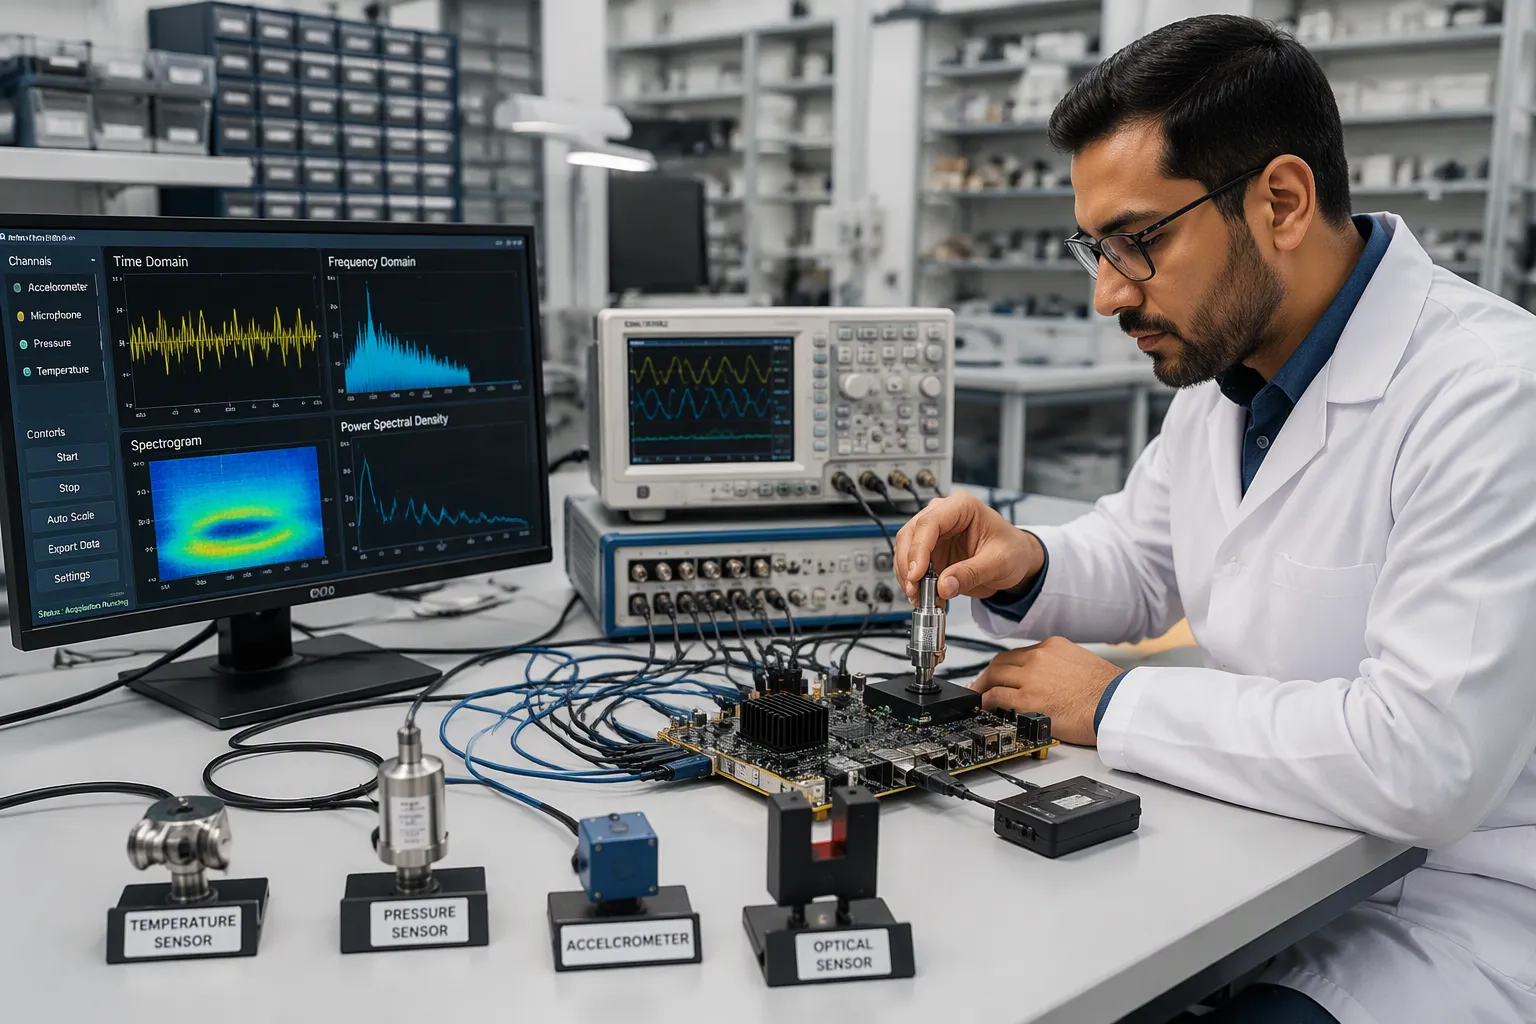
Achiziția de semnale multi-senzor colectează date de la mai multe elemente de detectare și le transformă în fluxuri digitale utilizabile la nivel de placă. Sistemele reale - monitorizare industrială, robotică, instrumentație - combină senzori cu interfețe, rate și profiluri de zgomot diferite. Inginerii se confruntă cu probleme reale: designul front-end, sincronizarea, zgomotul, fuziunea și DFM.
Acest ghid prezintă pas cu pas deciziile privind proiectarea și fabricarea plăcilor. Acoperă multiplexarea analogică versus ADC-urile per canal, filtrele anti-aliasing, selecția amplificatorului operațional și opțiunile de interfață. Veți găsi îndrumări practice pentru temporizare, împământare, calibrare și pornire. Fiecare secțiune vizează un compromis concret de proiectare, nu teoria.
Inginerii care construiesc plăci multi-senzori cunosc diferența dintre un prototip funcțional și un produs fiabil. Acest ghid elimină această diferență cu detalii practice.
Intrebari cu cheie
Planificați cu atenție traseul semnalului fiecărui senzor pentru a proteja convertorul și a menține datele curate.
Folosiți eșantionarea simultană atunci când diferențele de fază sunt importante, cum ar fi în localizarea sunetului.
Folosește un ceas și semnale de declanșare comune, astfel încât toate datele senzorilor să rămână aliniate în timp.
Alege filtrul potrivit: FIR oferă o fază liniară constantă, IIR este mai eficient, iar filtrul adaptiv funcționează bine pentru anularea zgomotului.
Folosește DMA pentru a muta date fără a încărca procesorul, menținând fluxul de date constant și rapid.
Calibrați fiecare canal separat și verificați dacă există abateri pentru a-l menține precis în timp.
Păstrați masă separată de cea digitală și utilizați un plan de masă continuu pentru a reduce zgomotul.
Porniți câte un canal pe rând și verificați-l cu FFT înainte de a trece la fuziunea completă.
Fundamentele achiziției semnalelor multi-senzor
Ce înseamnă achiziția multi-senzor
Achiziția de semnal multi-senzor plasează mai multe elemente de detectare pe o singură placă și captează date de la toate acestea simultan. Lanțul pornește de la senzorul fizic, prin condiționarea semnalului, într-un ADC și ieșind ca flux digital. În timpul eșantionării, convertorul captează semnalul analogic la intervale stabilite și atribuie fiecărui eșantion un nivel de tensiune. Rezoluția ADC-ului stabilește cea mai mică treaptă de tensiune pe care sistemul o poate rezolva.
Achiziția, procesarea datelor multi-senzor și comunicarea Wi-Fi/Bluetooth pot fi toate integrate pe o singură placă open-source.
Elemente de detectare și căi de semnal
Fiecare tip de senzor are nevoie de propria cale. Un senzor PZT necesită atenuare, filtrare trece-jos și deplasare a nivelului înainte de conversie. O tensometru necesită un amplificator de instrumentație și reglarea nivelului. Tabelul de mai jos prezintă în rezumat căile tipice.
Element de detectare | Calea semnalului |
|---|---|
Senzor PZT | Atenuare (÷2) → filtrare trece-jos (~664 kHz) → schimbare de nivel la 0–3.3 V → adc |
Tensometru | Amplificator de instrumentație → reglare nivel la 0–3.3 V → adc |
Accelerometru (BMA400) | Ieșire digitală prin SPI direct la MCU |
Senzor de mediu (BME280) | Ieșire digitală prin SPI direct la MCU |
Ieșiri analogice vs. digitale pentru senzori
Senzorii analogici au nevoie de un front-end analogic: atenuarea, filtrarea și schimbarea nivelului protejează convertorul și mențin liniaritatea. O rezistență de 51 Ω cu un condensator de 4.7 nF, de exemplu, oferă o tăiere trece-jos în apropierea frecvenței de 664 kHz.
Senzorii digitali precum BMA400 și BME280 omit complet condiționarea analogică. Aceștia trimit date prin SPI folosind linii de ceas, intrare, ieșire și selecție a cipului. Această abordare elimină circuitele front-end și simplifică bugetul front-end analogic.
De ce contează designul la nivel de consiliu de administrație
Integritatea semnalului la sursă
Integritatea semnalului începe la interfața senzorului. O împământare defectuoasă sau traseele analogice lungi corupe datele înainte ca orice procesare digitală a semnalului să poată ajuta. Ar trebui să plasați componentele de condiționare aproape de convertor și să mențineți căile de retur scurte.
Impactul asupra costurilor și fabricabilității
Fiecare canal adăugat crește costul, suprafața plăcii și timpul de testare. Mai puține etape de condiționare reduc riscul de asamblare. Revizuirile DFM ar trebui să confirme plasarea componentelor și lățimile urmelor înainte de lansarea machetei.
Întrebări de bază despre design
Numărul de canale și nevoile de eșantionare
Rata de eșantionare respectă fizica semnalului măsurat. Canalele de temperatură necesită doar 1–100 S/s, în timp ce vibrațiile și acustica necesită 25.6–204.8 kS/s. Convertoarele multiplexate partajează un singur ADC pe canale și adaugă o mică asimetrie de sincronizare. Dispozitivele de eșantionare simultană mențin intacte relațiile de fază.
Tip de semnal | Rată de eșantionare tipică |
|---|---|
Temperatura | 1–100 S/s |
Presiune, debit | 10 S/s–1 kS/s |
Vibrații, acustică | 25.6–204.8 kS/s |
Interfață și buget de procesare
Alegerea interfeței modelează bugetul de procesare. SPI oferă transferuri rapide, cu latență redusă; I2C este potrivit pentru senzorii lenți; RS-485 acoperă cabluri lungi. Un front-end pentru daq trebuie să transfere date fără a bloca MCU-ul. Bugetați lățimea de bandă din timp, deoarece 64 de canale la 51.2 kS/s produc aproximativ 13 MB/s.
Provocări cheie în sistemele multi-senzoriale
Sincronizare și abatere de timp
Nepotriviri ale domeniului de ceas
Prima problemă apare din cauza unor componente hardware diferite. Canalele vizuale, de forță/cuplu, tactile și de codificare rulează la rate de eșantionare, latențe și protocoale diferite. Fiecare dispozitiv are propriul ceas, iar jitter-ul natural depășește adesea câteva sute de microsecunde. Acest lucru compensează schimbările în funcție de temperatură, fluctuațiile de alimentare și îmbătrânirea componentelor.
Problemele de sincronizare multi-senzor provin în principal din diferite dispozitive de achiziție, protocoale de achiziție variate și caracteristici diferite, cum ar fi frecvențele de eșantionare, rezoluțiile, intervalele, raporturile semnal-zgomot și - cel mai important - referințele de timp. Lipsa unei referințe de timp partajate face mult mai dificilă integrarea senzorilor . Simplele presupuneri că ceasurile interne ale dispozitivelor sunt deja suficient de sincronizate nu țin cont de decalajul de ceas și de întârzierea ceasului care se acumulează în timp. Prin urmare, este necesară o sincronizare robustă (hardware sau software) pentru a alinia datele într-un domeniu de timp comun pentru fuziune sau post-procesare prin inteligență artificială.
Latență și efecte de jitter
Legăturile de comunicație adaugă propria întârziere. Căile USB, Ethernet și seriale impun fiecare profiluri de latență diferite, iar senzorii de rețea suferă întârzieri variabile de transmisie, plus recuperarea pierderilor de pachete. O preempțiune a sistemului de operare în timp real adaugă întârzieri de procesare nedeterministe. Prelucrarea imaginilor și extragerea caracteristicilor aduc apoi latențe de calcul neuniforme între tipurile de senzori, ceea ce produce asimetrii sistematice de sincronizare. Ar trebui să planificați sincronizarea temporizării din timp, deoarece nicio cantitate de procesare a semnalului în aval nu aduce înapoi o referință de timp pierdută.
Integritatea zgomotului și a semnalului
Diafonie și bucle de masă
Energia se cuplează între traseele apropiate prin inductanță mutuală și capacitate, iar spațierea strânsă agravează situația. Refluxul la masă modifică potențialele locale de masă în timpul comutării rapide, astfel încât semnalele cu valori logice joase pot fi interpretate ca fiind înalte, iar referințele analogice se deplasează. Tabelul de mai jos prezintă o corecție a simptomelor comune cu cauzele și remedierile.
Simptom | Cauza de bază | Remediu |
|---|---|---|
țiuit | Impedanțe nepotrivite | Diagnosticați cu TDR; aplicați terminarea |
Erori pe urmele adiacente | Crosstalk | Măriți distanța sau adăugați ecranare |
Zumzet de 50/60 Hz | Bucle de pământ | Compartimentare la sol sau izolare optică |
Referințe analogice deplasate | Saritura la sol | Avioane dedicate și decuplare |
Profiluri de zgomot specifice senzorilor
Fiecare senzor prezintă o semnătură de zgomot diferită. Elementele cu impedanță mare preiau cuplaj capacitiv; canalele analogice de nivel scăzut suferă de ondulația alimentării care modulează pragurile și temporizarea. Perechile diferențiale și planurile de retur continue îmbunătățesc imunitatea. Plasați condensatoarele de decuplare lângă pinii de alimentare și rulați simularea integrității semnalului înainte de fabricație.
Volumul de date și lățimea de bandă
Compromisuri privind rata de eșantionare
Rata de eșantionare influențează direct volumul de date. O rată de eșantionare scăzută poate rata sau distorsiona tendințele semnificative, în timp ce ratele mari sunt potrivite pentru testele pe termen scurt care surprind fluctuații rapide; analizele mai lungi pot favoriza intervale de o secundă sau mai lente. Subeșantionarea agresivă, fără compensare, introduce însă aliasing, iar aliasingul degradează precizia modelului. Alegeți rata din fizica semnalului, apoi verificați cu analiza FFT.
Blocaje la interfață
Lățimea de bandă a interfeței limitează lanțul daq. Un front-end daq care mișcă 64 de canale la 51.2 kS/s produce aproximativ 13 MB/s, iar legăturile mai lente blochează MCU-ul. Gruparea eșantioanelor pe interval reduce numărul de pachete, în timp ce granularitatea temporală mai grosieră economisește lățime de bandă doar atunci când aplicația o poate tolera. Potriviți interfața ADC și viteza legăturii cu bugetul real de debit și latența profilului înainte de a scala numărul de canale.
Proiectare hardware de achiziție
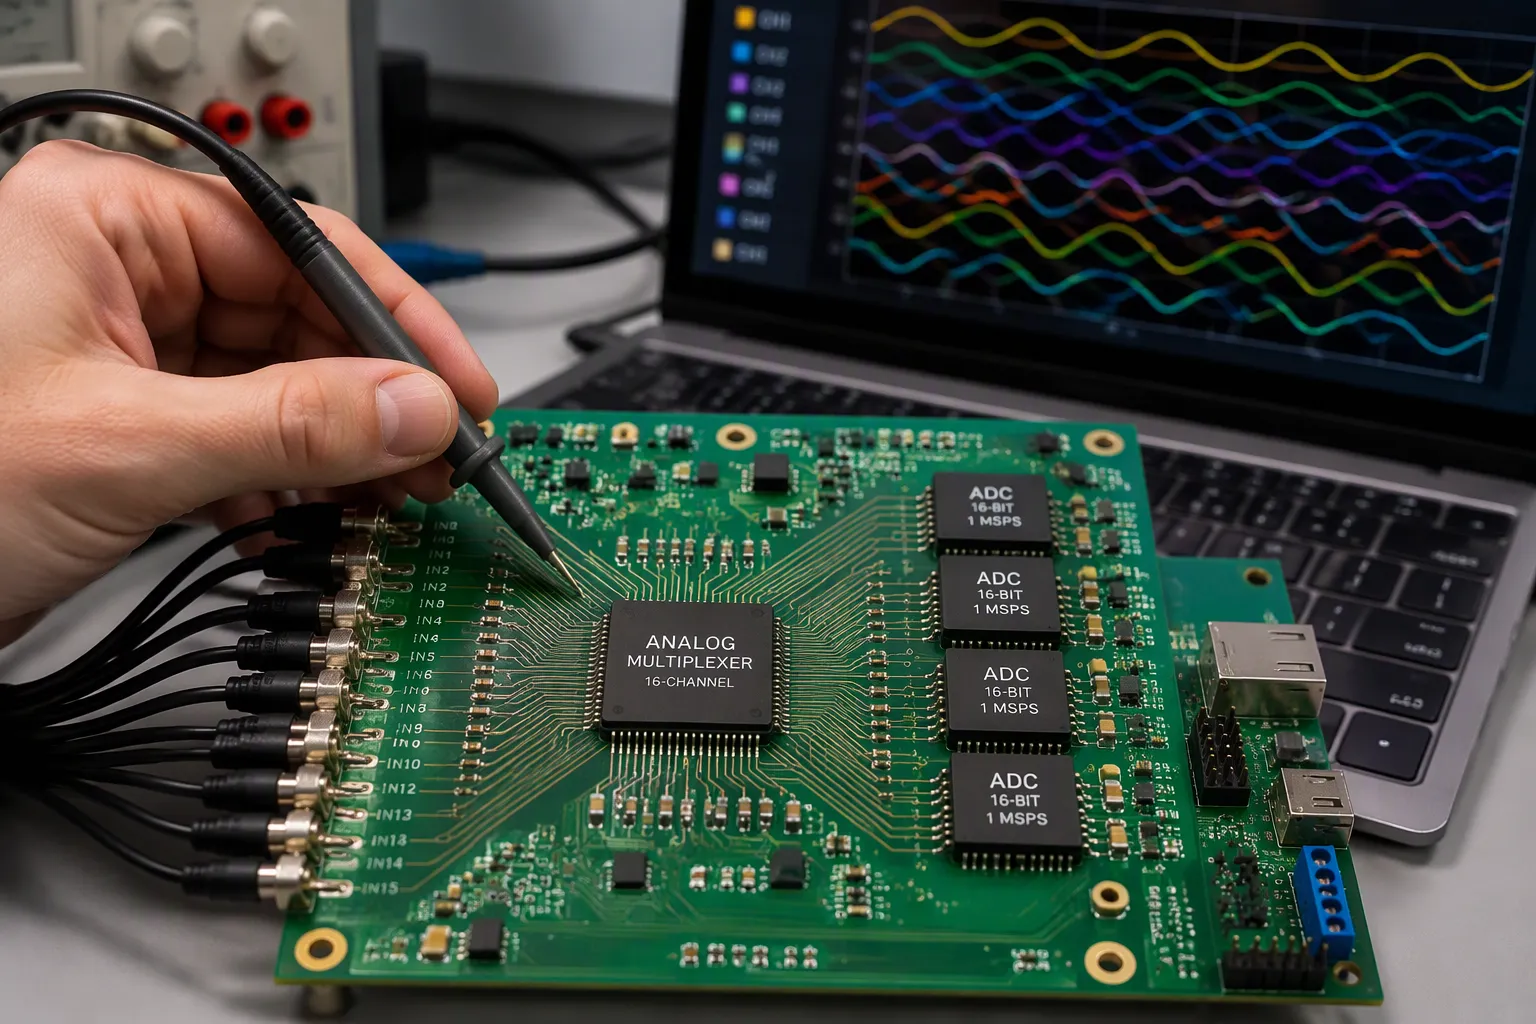
Multiplexare analogică vs. ADC pe canal
Compromisuri între numărul de canale și cost
Arhitectura aleasă stabilește cel mai mic cost pe care placa îl poate atinge. Multiplexarea analogică reduce numărul de canale de intrare ale convertorului, de exemplu de la 32 la 16, prin utilizarea rețelelor de însumare. Acest pas reduce costul hardware-ului, cablarea și spațiul din rack. Multiplexarea cu diviziune în timp funcționează bine pentru canalele de curent continuu și cu rată mică. Este robustă, ieftină și ușor de scalat. Schemele de diviziune în frecvență cresc debitul total și densitatea canalelor, dar necesită filtre de înaltă precizie, surse pieptene stabile și calibrare.
Convertoarele per canal elimină această complexitate. Fiecare canal își păstrează propriul convertor analog-digital, propriul filtrare low-pass și propriul etaj de eșantionare și menținere. Prețul pe care îl plătiți este un cost mai mare, mai mult spațiu pe placă și scalabilitate limitată.
Scenariu | Când se aplică | Compromis cheie |
|---|---|---|
Multiplexare analogică | Debitul per canal poate fi sacrificat; un SAR conectat prin pipeline se împerechează cu un multiplexor | Debit per canal mai mic, gestionare paralelă |
Eșantionare per canal sau simultană | Momentul exact de eșantionare contează, cum ar fi locația sursei binaurale | Diferențele de fază rămân intacte pe canale |
Multiplexare doar până la punctul în care fidelitatea măsurătorii nu este cu adevărat degradată. Dincolo de acest prag, artefactele spațiale, temporale sau digitale cresc rapid și necesită calibrare la nivel de sistem sau reconstrucție a semnalului.
Cerințe de eșantionare simultană
Unele aplicații nu pot gestiona asimetria. Auzul robotizat găsește o sursă sonoră din diferențe de fază minuscule între canale. Mai multe convertoare SAR pot eșantiona canale în același timp, în limitele unei toleranțe. Dispozitivele delta-sigma se confruntă cu dificultăți în acest sens din cauza răspunsului complex de fază al filtrelor lor de buclă. Prin urmare, un design de achiziție de date multicanal pentru vibrații sau acustică ar trebui să necesite eșantionarea simultană de la început.
Designul front-end-ului și al filtrelor
Selecția amplificatorului operațional prin impedanța senzorului
Capătul frontal analogic trebuie să se potrivească cu sursa. Un amplificator diferențial se potrivește unei surse de impedanță joasă, semnalul fiind alimentat de o tensiune mare de mod comun, cum ar fi detectarea curentului pe partea înaltă. Este ieftin, simplu și gestionează tensiuni de mod comun dincolo de șinele de alimentare. Un amplificator de instrumentație se potrivește senzorilor de impedanță mare, cum ar fi tensometrele, termocuplurile, RTD-urile și electrozii biopotențiali. Etajele sale tampon oferă o impedanță de intrare foarte mare, un câștig mare și o respingere ridicată a modului comun. Componentele hibride fac legătura între cele două carcase.
Folosiți un amplificator diferențial atunci când semnalul este supus unei tensiuni mari de mod comun, iar impedanța sursei este scăzută. Folosiți un amplificator de instrumentație atunci când sursa are o impedanță mare sau când semnalele de nivel microvolt necesită un câștig mare.
Echilibrează densitățile de zgomot de tensiune și curent atunci când alegi. Componentele populare se situează în jurul valorii de 7–9 nV/√Hz. Gama de alimentare, lățimea de bandă și bugetul de putere limitează, de asemenea, alegerea.
Designul filtrului anti-aliasing
Condiționarea semnalului trebuie să elimine energia din afara benzii înainte de eșantionarea convertorului. Plasați filtrul anti-aliasing ca ultim etaj analogic, aproape de intrarea convertorului. Mențineți pragul de eșantionare sub jumătate din rata de eșantionare. Un etaj RC simplu funcționează pentru canale lente. Filtrarea de precizie necesită un etaj activ cu un răspuns definit. Impedanța mare a sursei face ca timpul de stabilizare să fie mai lung, astfel încât canalul multiplexat are nevoie de o fereastră de achiziție mai lungă.
Configurarea și interfețele ADC
Compromisuri între rezoluție și rată de eșantionare
Rezoluția și viteza se opun reciproc. Creșterea rezoluției scade rata maximă de eșantionare pe care o puteți atinge, deoarece mai mulți biți necesită un timp de conversie mai lung per eșantion. Creșterea ratei de eșantionare limitează rezoluția pe care o puteți atinge, deoarece conversiile rapide se bazează pe arhitecturi mai simple, cu mai puțini biți. Lucrul de înaltă fidelitate favorizează rezoluția. Achiziția de mare viteză favorizează rata. Un convertor multiplexat își împarte timpul de conversie între intrări, astfel încât debitul pe canal scade pe măsură ce numărul de canale crește. Alegeți cel mai scăzut nivel de performanță care totuși captează corect semnalul.
Interfațare I2C, SPI și RS-485
Alegerea interfeței se face în funcție de distanță, viteză și bugetul de pini. I2C necesită două fire și se potrivește senzorilor lenți pe o placă scurtă. SPI oferă transferuri rapide, cu latență redusă și se potrivește căii principale de daq. RS-485 acoperă cablurile lungi din dulapurile industriale. Fiecare opțiune are constrângeri de fabricație: populația de pull-up, piesele de terminare și numărul de pini ai conectorului afectează asamblarea și testarea. Bugetați viteza legăturii în funcție de debitul real înainte de proiectare.
Tehnici de achiziție și sincronizare a datelor
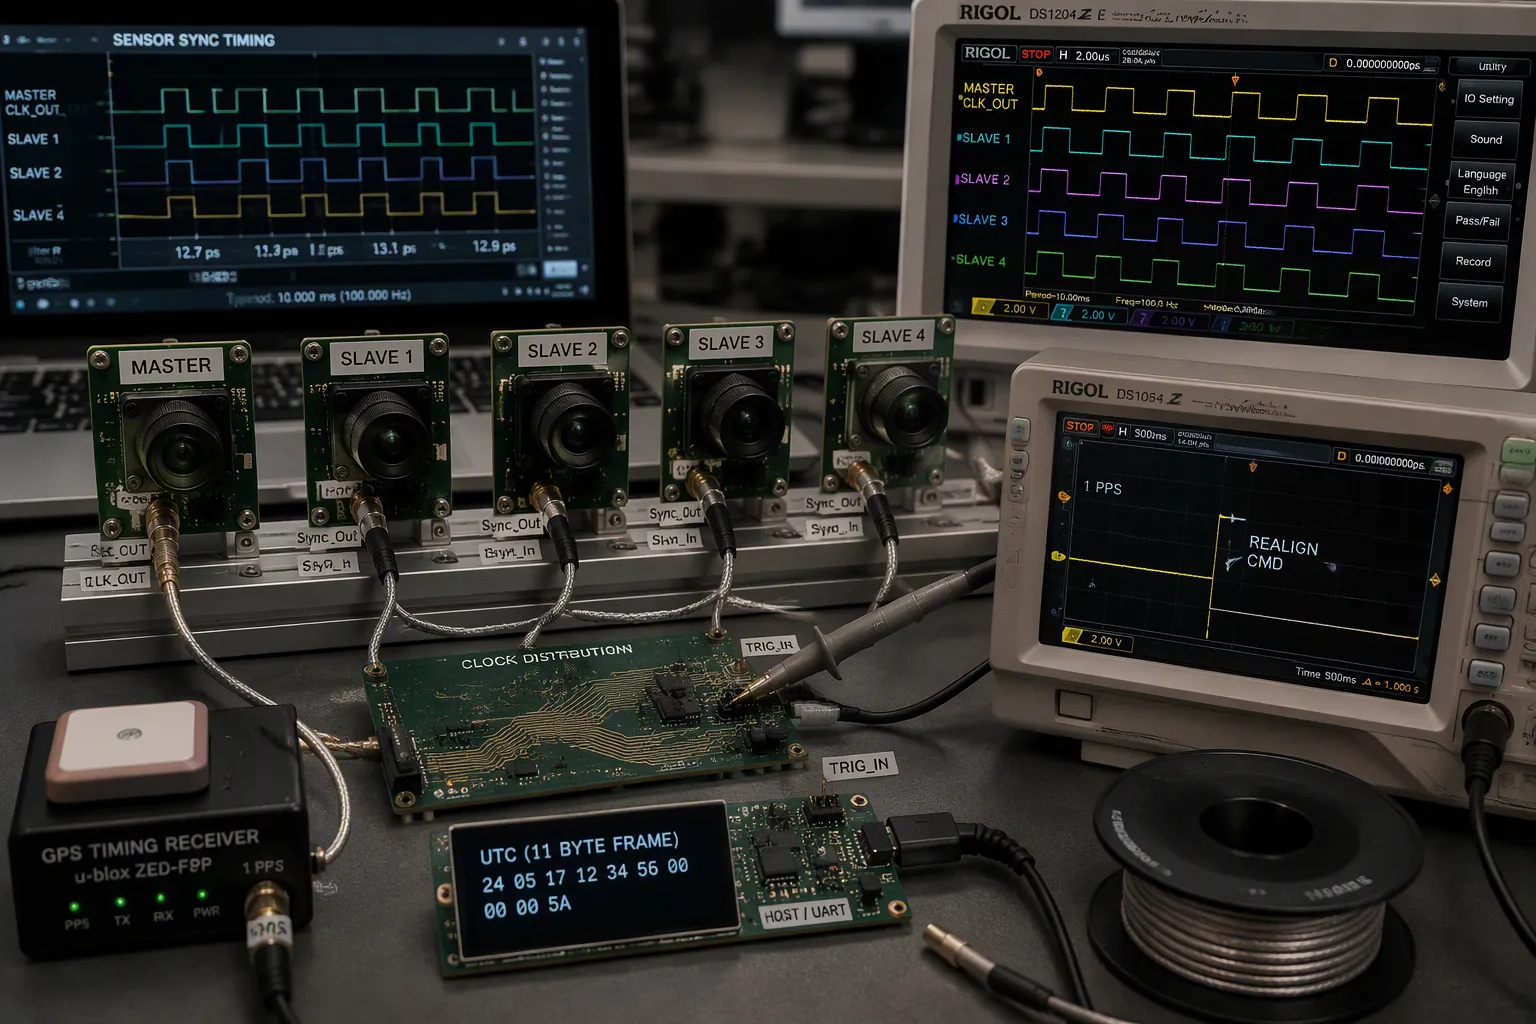
Declanșare hardware și ceasuri partajate
O magistrală de control partajată nu aliniază temporizarea capturii. O magistrală I2C coordonează doar setările camerei între senzori. Fiecare pereche de senzori funcționează în continuare pe baza propriilor ceasuri și a propriilor semnale FSYNC. Sincronizarea reală necesită o bază de ceas partajată plus semnale de declanșare care funcționează împreună.
Distribuția comună a ceasului
Patru metode practice partajează o bază de timp între senzori. O legătură master/slave cu fir oferă cea mai strânsă conexiune: un senzor master își trimite ceasul pe un pin Sync_Out, iar senzorii slave îl primesc pe Sync_In prin cabluri conectate în lanț. O schemă PPS externă trimite un impuls comun de 1 PPS către fiecare unitate și resetează fiecare ciclu de măsurare în fiecare secundă. Un înregistrator GPS poate transmite timpul UTC absolut prin UART, iar o gazdă personalizată poate furniza o muchie de 1 PPS plus un cadru UTC de 11 octeți o dată pe secundă. Pentru realinierea matricei, inginerii trimit o comandă de realiniere în decurs de o secundă PPS sau armează un mod și deconectează scurt linia PPS partajată, astfel încât matricea să se realinieze pe a treia muchie validă după reluarea PPS.
Traseele de ceas trebuie trase cu grijă. Ecranați firele de ceas cu o rețea de alimentare, păstrați o pistă goală lângă traseu și alegeți invertoare în locul bufferelor asimetrice care distorsionează ciclul de funcționare. Jitterul receptor-receptor măsurat a rămas în limita a ±6.2 ns față de mediană, iar jitterul tipic de declanșare a rămas sub ±4 ns.
Rutarea semnalului de declanșare
Întârzierea declanșării urmărește distanța pe care o parcurge semnalul, deci trebuie luate în considerare întârzierile de la PCB și de la circuitele din aval, nu doar propagarea pe linie. Viteza de propagare se apropie de 95% din c în vid. Cea mai mică întârziere de declanșare a măsurat 3.2 µs, intervalul de întârziere s-a întins de la -148 µs la 179 µs, iar cel mai scurt interval de declanșare a fost de 175 µs. Eroarea declanșării a rămas sub 0.5% până la 15 m și a ajuns la 1.1% la 25 m. Jitter-ul a rămas constant pe 0.25–25 m, iar un cablu coaxial de 30 m a adăugat 146 ns.
Marcarea temporală și alinierea
Temporizatoare și contoare hardware
Captura hardware a temporizatorului la întreruperile de transmisie și recepție elimină incertitudinea de citire software. Captura sincronă partajează un cristal între temporizatorul procesorului și transceiver, ceea ce elimină eroarea de cuantizare. Captura asincronă adaugă până la o eroare de temporizator per valoare, iar această eroare se acumulează pe parcursul perioadelor de sincronizare. Marcarea temporală la aceeași frecvență cu care sunt generate întreruperile elimină eroarea. Un ceas central disciplinat, adesea blocat prin GPS, distribuit perifericelor de marcare temporală permite alinierea sub microsecundă.
Alinierea timpului post-achiziție
Când simultaneitatea exactă este imposibilă, compensați latențele cunoscute, apoi interpolați sau reeșantionați citirile pe o singură linie de timp. Scopul este o singură referință de încredere pentru toate datele senzorilor. Planificați sincronizarea temporizării din timp; nicio procesare a semnalului în aval nu recuperează o referință de timp pierdută.
Achiziție de date în timp real și DMA
Gestionarea încărcării DMA și MCU
DMA reduce încărcarea procesorului cu până la 70%, cu reduceri de 40-50% tipice sistemelor de senzori. Transferurile rulează de până la 10 ori mai rapid decât mutările bazate pe procesor, iar latența scade cu până la 40%. Modul Burst reține magistrala pentru un bloc întreg; furtul de cicluri intercalează o unitate per cerere; modul transparent mută datele numai atunci când procesorul este inactiv. DMA reduce frecvența întreruperilor în loc să elimine întreruperile: un transfer de 128 de octeți necesită unul sau două ISR-uri în loc de 128. Urmăriți coerența memoriei cache pe Cortex-M7 și versiuni ulterioare, aliniați bufferele la lățimea transferului și rearmați canalele one-shot în ISR-ul de finalizare.
Strategii de management al tamponului
Buffering-ul dublu împarte memoria on-chip în două. CPU-ul procesează o jumătate în timp ce DMA umple cealaltă. Activați atât întreruperile de transfer pe jumătate, cât și cele de transfer complet, astfel încât CPU-ul să se trezească de două ori pentru fiecare buffer plin. Acest model acceptă fluxuri daq în timp real, fără eșantioane pierdute.
Metodă | Partajarea bazei de timp | Cel mai bun pentru |
|---|---|---|
Master/slave cu fir | Ceas principal pe Sync_Out către slave Sync_In | Cabluri scurte, sincronizare optimă |
PPS extern | Impuls comun de 1 PPS, redisciplinat în fiecare secundă | Matrice sursă PPS partajate |
Înregistrator GPS prin UART | UTC absolut transmis fiecărui senzor | Tablouri distribuite |
Găzduiește 1 cadru PPS plus UTC | Gazda furnizează edge și frame UTC | Integrări personalizate ale operatorilor de transport |
Firmware-ul daq în timp real ar trebui să profileze latența și debitul înainte de a scala numărul de canale. O cale daq bine reglată menține eșantionarea, filtrarea și procesarea în limitele bugetului.
Metode de filtrare și fuziune
Filtrarea și reducerea zgomotului
Selecție filtru digital [FIR, IIR, Adaptiv]
Filtrul ales stabilește bugetul de calcul și comportamentul de fază al fiecărui canal. Filtrele FIR sunt întotdeauna stabile și mențin o fază liniară, astfel încât nu se produce distorsiune de fază pe canale. Structura lor nerecursivă necesită multe operații de multiplicare-acumulare, iar o scădere abruptă a intensității semnalului poate necesita sute sau mii de atingeri. Filtrele IIR obțin răspunsuri precise cu mult mai puțini coeficienți, ceea ce reduce calculul cu până la aproximativ 90% în comparație cu un design FIR echivalent. Buclele de feedback le fac stabile doar condiționat, iar cuantizarea coeficienților poate împinge polii în afara cercului unitar. Filtrele adaptive ajustează coeficienții în timp real pentru a anula interferențele ambientale.
Tip filtru | Sarcina de calcul | Stabilitate | Răspuns de fază |
|---|---|---|---|
FIR | Ridicat; robinetele se adaptează la ordine | Necondiționat stabil | Fază liniară |
IIR | Scăzut; cu până la ~90% mai puțin decât FIR | Condiţional | Distorsiune de fază neliniară |
Adaptive | Moderat; actualizări ale coeficienților în timp real | Depinde de structura | Variază în funcție de adaptare |
Analiza FFT pentru detectarea interferențelor
Analiza FFT arată interferențele pe care vizualizările în domeniul timp le ascund. Un grafic spectral dezvăluie ondulația alimentării, armonicele de comutare și energia de ceas cuplată înainte ca acestea să se alieze în banda de interes. Inginerii ar trebui să ruleze FFT pe capturi brute în timpul activării semnalului, apoi să confirme că filtrarea elimină tonurile identificate fără a slăbi conținutul semnalului.
Fundamentele fuziunii senzorilor
Filtrare complementară și Kalman
Câștigurile fuziunii sunt cele mai mari atunci când senzorii au moduri de defecțiune corelate negativ. Un radar menține precizia distanței în ploaie, acolo unde o cameră se degradează, iar camera rezolvă marcajele pe care radarul nu le poate rezolva. Filtrul Kalman combină măsurătorile într-o măsurătoare posterior cu limite de incertitudine, dar presupune dinamică liniară și zgomot gaussian. Covarianțele de zgomot specificate greșit cauzează divergența filtrului, astfel încât calitatea calibrării limitează direct performanța fuziunii.
Scheme de mediere ponderată și de vot
Medierea ponderată oferă influență proporțională cu fiabilitatea măsurătorii. Ponderarea cu varianță inversă este forma clasică: o măsurare fără zgomot le reduce efectiv la tăcere pe celelalte. Schemele de votare combină decizii independente și tolerează defecțiunea unui singur senzor, deși elimină corelația inter-senzori. Ambele abordări depind de estimări fidele ale încrederii; canalele prea încrezătoare degradează ieșirea fuzionată.
Sisteme de achiziție a emisiilor acustice
Emisie acustică multicanal bazată pe DSP
Un sistem practic de achiziție a emisiilor acustice lasă filtrarea în seama software-ului. Senzorii piezoelectrici RS-2A acoperă intervalele de la 50 kHz la 400 kHz. Un preamplificator AD620 personalizat oferă zgomot redus în apropierea a 9 nV/√Hz și o respingere ridicată a modului comun, cu un câștig setat de un rezistor și fără filtrare hardware. Placa DAQ oferă convertoare pe 16 biți, până la opt canale diferențiale sincrone și 1.25 MS/s pe canal. Inginerii selectează o rată de eșantionare de 500 kS/s pe canal pentru a satisface standardul Nyquist pentru semnale de emisie acustică de până la 250 kHz. Sincronizarea hardware încorporată păstrează sincronizarea inter-canal pentru localizarea sursei.
Extragerea și validarea caracteristicilor
Prelucrarea digitală a semnalului gestionează apoi filtrarea trece-bandă în timp real sau post-procesare. Validarea ar trebui să compare ieșirea filtrată cu sursele cunoscute și să confirme alinierea canalului. Monitorizarea AE multicanal depinde de această buclă: achiziționarea, filtrarea, extragerea caracteristicilor și verificarea în raport cu o referință.
Cele mai bune practici de implementare
Calibrare și Bugetare a Erorilor
Bugetarea erorilor per canal
Fiecare canal are propriile erori, unele previzibile și altele aleatorii, așa că ar trebui să planificați pentru fiecare separat. Legați fiecare pas de calibrare de un model formal de zgomot, apoi transmiteți erorile rămase în aval. O verificare reziduală - valoarea măsurată minus valoarea modelului - arată că ieșirea este apropiată de zgomotul gaussian, cu o abatere minimă. Injecția de referință vă oferă un punct de referință stabil: diodele de amplificare și zgomot care rămân stabile în limita a 2.5% permit inginerilor să corecteze deviația înainte ca aceasta să ajungă la ADC.
Fluxuri de lucru pentru calibrare
Senzorii cu mulți parametri necesită calibrarea fiecărui canal în ordine, urmată de o analiză de corelație încrucișată. Compensarea temperaturii necesită mai multe puncte de calibrare, iar menținerea constantă a temperaturii durează mult timp la fiecare dintre ele. Medierea statisticilor pe cicluri repetate reduce efectele EMI și vibrațiilor. Monitorizarea continuă a deviației cu alerte automate menține precizia constantă între recalibrările programate.
Abordarea calibrării | Putere | Prescripţie |
|---|---|---|
Secvențial per canal | Izolează termenii de eroare ai fiecărui canal | Lent pentru un număr mare de canale |
Analiza corelației încrucișate | Capturează cuplarea inter-canal | Necesită date de referință pereche |
Injecție de referință | Șinele câștigă derivă în timpul serviciului | Adaugă hardware per canal |
Împământare și control al zgomotului
Aspectul panoului cu semnal mixt
Pe plăcile cu semnal mixt , modul în care curge curentul de retur contează mai mult decât modul în care sunt rutate semnalele. Păstrați secțiunile analogice și digitale separate, utilizați șine de alimentare separate și plasați un plan de masă continuu sub straturile de semnal. Renunțați la metoda învechită a punctului de masă unic: orice urmă care traversează un spațiu de masă împinge curentul de retur într-o antenă buclă. Unele convertoare moderne, cum ar fi AD7606B, recomandă în mod clar un plan de masă continuu în loc de AGND/DGND divizat.
Ecranare și căi de retur
Protejați nodurile sensibile cu inele de protecție și cuști Faraday și țineți traseele digitale de mare viteză departe de cele analogice. Semnalizarea diferențială plus via-urile de cusut la sol reduc diafonia. Rulați simularea integrității semnalului înainte de fabricație și specificați controlul impedanței și grosimea cuprului în fișierele de producție.
Compromisurile dintre DFM și fabricație
Prototipare și validare pe banc de lucru
Prototipurile dovedesc că designul funcționează ; producția se concentrează pe maximizarea randamentului. Combinați valorile pasive duplicate, păstrați distanța liberă din curte și plasați punctele de testare unde sondele le pot atinge. Potriviți configurația cu documentul de capabilitate al producătorului și rulați verificări DFM înainte de lansarea Gerber. Omiterea validării ERC/DRC sau a impedanței duce la re-rotații.
Firmware, Depanare și Profilare
Afișați placa pas cu pas: verificați front-end-ul analogic, apoi convertorul, apoi fluxul daq. Folosiți un osciloscop pe etajele de condiționare a semnalului și un analizor logic pe magistrala digitală. Profilați latența și debitul înainte de a adăuga mai multe canale și asigurați-vă că bufferele daq în timp real nu pierd niciodată eșantioane. O cale daq în timp real bine reglată menține eșantionarea, filtrarea și procesarea în limita bugetului, iar sincronizarea atentă menține datele senzorilor aliniate.
Achiziția fiabilă a semnalului multi-senzor depinde de trei suporturi principale. Designul front-end setează intervalul dinamic și pragul de zgomot înainte de începerea oricărei conversii. Sincronizarea atentă menține canalele aliniate într-un singur domeniu temporal. O strategie solidă de fuziune transformă apoi fluxurile separate într-un model consistent. Fuziunea la nivel de caracteristici și abordările hibride fac acum o mare parte din această muncă.
Echipele ar trebui să acceseze câte un canal pe rând. Calibrarea și validarea urmează, înainte ca cineva să treacă la fuziunea completă. Achiziția de date în timp real depinde de această disciplină: buffering daq stabil, filtrare curată și o rată de eșantionare care se potrivește cu fizica semnalului. Fiecare decizie de eșantionare se adună în aval.
Procesarea la margine și hub-urile de senzori integrați vor prelua în curând o parte mai mare din acest lanț. Achiziția de semnale multi-senzor și daq în timp real va recompensa echipele care construiesc bine elementele de bază.
FAQ
Ce cauzează asimetria de sincronizare între canalele senzorilor?
Ceasurile separate, protocoalele diferite și întârzierile variabile creează asimetrii. Fiecare dispozitiv eșantionează pe propria bază de timp, iar acest offset se modifică pe măsură ce temperatura se schimbă și componentele îmbătrânesc. Un ceas partajat plus declanșatoarele hardware mențin eșantionarea aliniată pe canale la aceeași rată de eșantionare.
Când este necesară eșantionarea simultană a unui design?
Eșantionarea simultană este importantă atunci când relațiile de fază transmit informații, cum ar fi găsirea provenienței unui sunet. Convertoarele multiplexate adaugă o asimetrie între canale. Rata de eșantionare singură nu corectează asimetria. O echipă ar trebui să aleagă convertoare per canal atunci când momentul exact de eșantionare trebuie să se potrivească pe toate intrările.
Cum reduce DMA sarcina MCU?
DMA mută eșantioanele fără intervenția procesorului, astfel încât eșantionarea continuă în timp ce nucleul procesează datele. Un transfer de 128 de octeți necesită una sau două întreruperi în loc de 128. Acest lucru menține fluxul daq constant. Inginerii ar trebui să alinieze bufferele la lățimea transferului și să rearmeze canalele one-shot în întreruperea de finalizare.
Ce interfață este potrivită pentru cabluri lungi?
RS-485 gestionează cabluri lungi în dulapuri industriale. SPI oferă transferuri rapide și cu latență redusă pe placă. I2C integrează senzori lenți pe trasee scurte. O echipă ar trebui să potrivească viteza de legătură cu bugetul real de debit și să se asigure că rata de eșantionare se încadrează în ceea ce poate suporta interfața.
Cum ar trebui o echipă să valideze o nouă placă de daq?
O echipă ar trebui să activeze mai întâi un canal. Verifică front-end-ul analogic cu un osciloscop, apoi confirmă ieșirea convertorului. Execută analiza FFT pentru a detecta interferențele înainte de filtrare. Profilează latența și debitul și verifică dacă rata de eșantionare se potrivește cu fizica semnalului înainte de a scala numărul de canale.