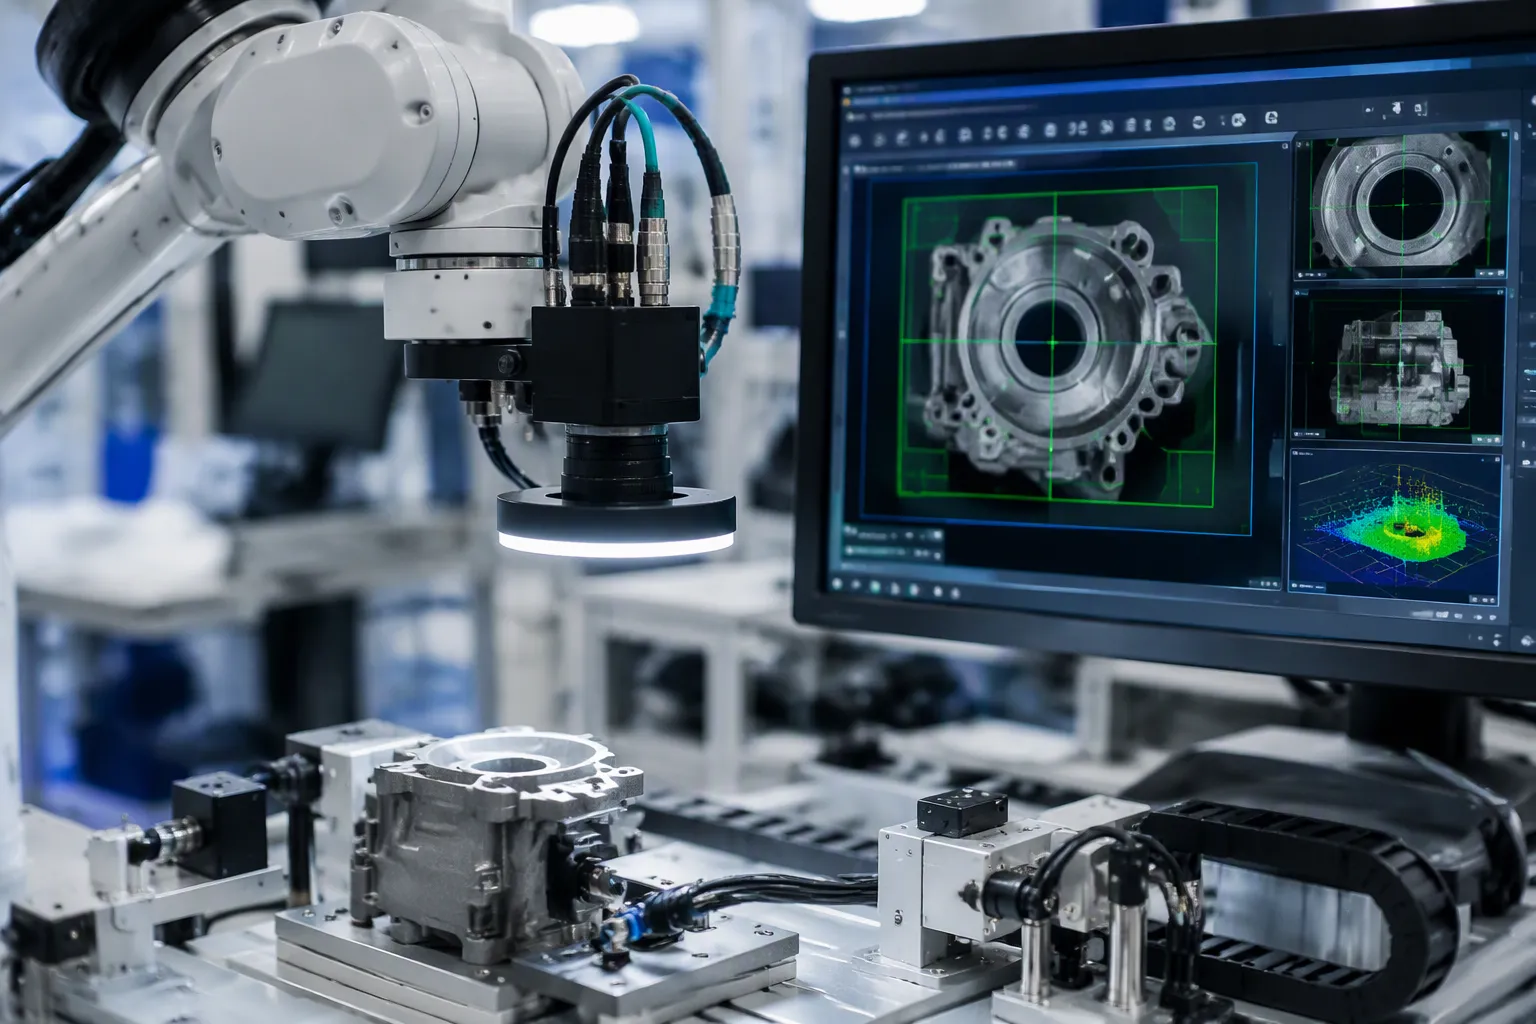
Týmová práce rozpoznávání obrazu a robotického ramene probíhá v uzavřené smyčce. Kamery sledují pracovní prostor a systém vnímání vyhledává každý objekt a jeho polohu. Vizuální servořízení poté vede rameno v reálném čase. Hlavními částmi jsou kamera nebo kamery, systém vnímání, odhad polohy, plánovač pohybu a řídicí jednotka. Tato smyčka je důležitá pro hardwarové inženýry a týmy elektronických produktů, protože o jejím úspěchu rozhoduje návrh na úrovni desky. Skutečné limity určují volba rozhraní, latence, šum a kompromisy ve výrobě. Výhodou je přesnost uzavřené smyčky, přizpůsobivost měnícím se polohám dílů a snížené upínací nároky. Analytici oceňují tento trh na 3.89 miliardy USD v roce 2025 s průměrnou roční mírou růstu 11.2 % v letech 2027 až 2035. Uvidíte, jak strojové vidění, počítačové vidění a integrace vidění propojují robota a systém vidění. Robotická ramena odměňují pečlivý návrh a robotická ramena trestají zkratky.
Key Takeaways
Systém vidění a robotická ramena spolupracují ve smyčce: kamery zachycují objekty a rameno se k nim pohybuje.
Vyberte si rozhraní kamery podle délky kabelu: MIPI CSI-2 pro krátké vzdálenosti, USB3 pro několik metrů a GigE pro dlouhé vzdálenosti.
Často kontrolujte a upravujte koordinaci ruka-oko, abyste zabránili odchylkám a udrželi přesnost.
Naplánujte si časový rozpočet od okamžiku, kdy fotoaparát pořídí snímek, až do okamžiku, kdy se rameno pohne, abyste se vyhnuli zpožděním.
Udržujte hluk motoru v dostatečné vzdálenosti od kabelů kamery, aby obraz zůstal jasný.
Základy robotického ramene a řízení strojovým viděním
Šest stupňů volnosti a kinematika ramene
Šestiosé kloubové robotické rameno umisťuje svůj nástroj do tří translačních a tří rotačních stupňů volnosti. Dopředná kinematika vypočítá polohu koncového efektoru z proměnných kloubu. Transformace se propojují ze základního rámu s rámem nástroje. Podle Denavit-Hartenbergovy konvence má každý kloub čtyři parametry: délku článku, zkroucení článku, odsazení článku a úhel kloubu. Vynásobením homogenních matic pro každý kloub se získá transformace ze základny na nástroj. Její blok 3×3 vlevo nahoře je rotační matice a první tři prvky čtvrtého sloupce udávají vektor polohy.
Inverzní kinematika funguje opačně. Řeší úhly kloubů, když znáte požadovanou polohu. Řešení v uzavřeném tvaru jsou vzácná a většinou existují pro paže se sférickými zápěstími. Většina robotických paží proto používá numerické iterace:
Začněte s úvodním společným odhadem.
Vypočítejte aktuální polohu pomocí dopředné kinematiky.
Vypočítejte chybu pózy.
Aktualizujte spoje pomocí Jacobiánské pseudoinverze škálované o velikost kroku.
Opakujte, dokud chyba neklesne pod toleranci.
Řídicí smyčka vnímání k akci
Smyčka se uzavírá v pěti fázích: zachycení snímků, detekce, odhad pozice, plánování a řízení. Strojové vidění dodává surové snímky. Počítačové vidění a rozpoznávání zraku tyto snímky přeměňují na identity objektů a pozice se 6 stupni svobody. Plánovač přemění každou pozici na společnou trajektorii a řídicí jednotka po ní řídí robotické rameno . Každá fáze přidává zpoždění, takže je nutné označit snímky časovým razítkem při zachycení a rozpočtovat latenci od začátku do konce.
Integrace vidění často umisťuje integrované kamery přímo na koncový efektor. Toto uspořádání „oko v ruce“ odstraňuje slepá místa v blízkosti chapadla a usnadňuje kalibraci. Pohledy z více kamer rozšiřují vnímání na celý 3D pracovní prostor, což usnadňuje komplexní manipulaci a přesnou manipulaci s díly v přeplněných kontejnerech. Stejná architektura se škáluje od průmyslových a kolaborativních robotů až po kolaborativní robotické buňky, kde druhé kloubové robotické rameno sleduje pohybující se objekty. Konstruktéři robotických ramen by měli umístění kamery považovat za mechanické rozhodnutí, protože tuhost montáže ovlivňuje přesnost polohy stejně jako algoritmus.
Počítačové vidění a techniky rozpoznávání objektů

PBVS, IBVS a hybridní vizuální servo
Vizuální servořízení založené na poloze (PBVS) využívá strojové vidění k nalezení polohy dílu v 3D prostoru. Poté sdělí robotickému rameni, kam se má v kartézském prostoru pohybovat. Vizuální servořízení založené na obrazu (IBVS) tento krok přeskakuje a pohybuje robotickým ramenem přímo z obrazových prvků. Hybridní schémata spouštějí obě smyčky současně.
Hybridní 2 1/2-D schémata vyvažují lokální stabilitu IBVS oproti tomu, do jaké míry PBVS závisí na přesném odhadu polohy, kalibraci a modelech objektů.
Přístup
Charakteristiky robustnosti
Komplexita
Hybridní (IBVS + PBVS)
Rukojeti mají okluzi a kompenzují chyby v póze způsobené odometrem nebo sklouznutím
Vyšší: dvě smyčky k návrhu a ladění
IBVS
Záleží na vizuální zpětné vazbě, nikoli na interní odometrii
Spodní: jednoduchá smyčka
PBVS
Vyžaduje přesný odhad pozice, kalibraci a modely objektů
Spodní: jednoduchá smyčka
Zvolte PBVS, pokud máte čistý CAD model a dobře kalibrovanou buňku. Zvolte IBVS, pokud se kalibrace odchyluje nebo díl nemá žádnou texturu. Většina robotických ramen ve výrobě běží v jedné smyčce. Většina robotických ramen ve výzkumných laboratořích běží v hybridním režimu. Hybridní návrhy si uschovejte pro složitou manipulaci, kde je běžná okluze. Robotická ramena, která čelí lesklým dílům, také profitují z dodatečné zpětné vazby.
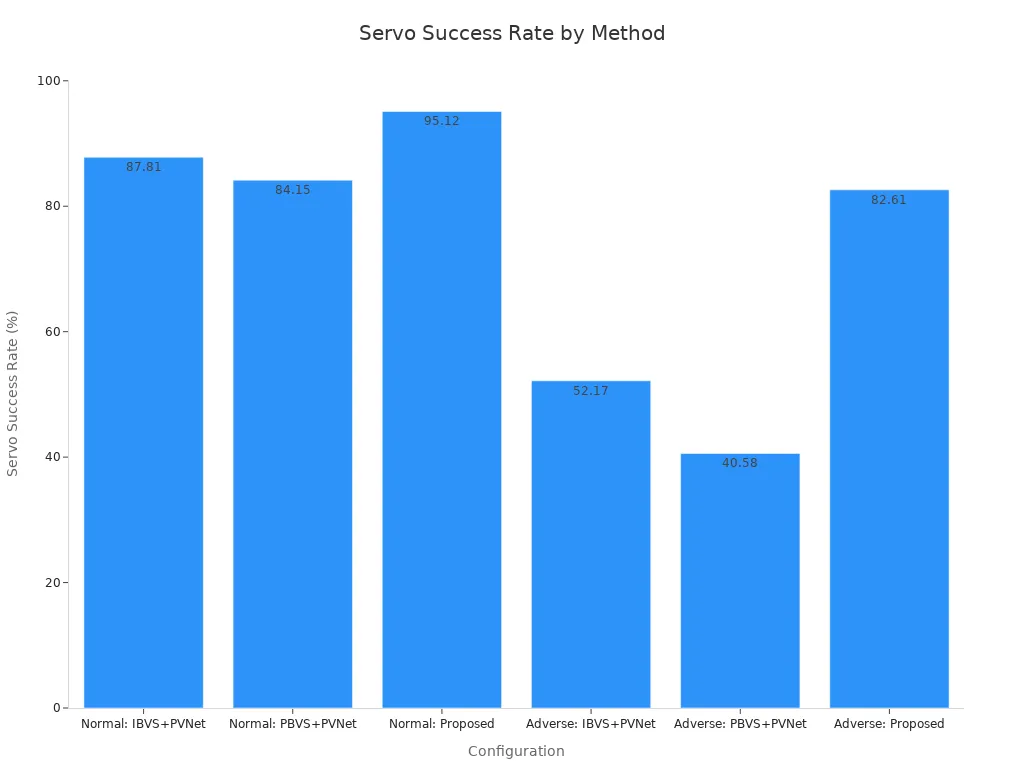
Publikované studie na objektech bez textury ukazují tento rozdíl. Metoda EKF založená na klíčových bodech dosáhla 95.12% úspěšnosti servopohonu za normálních podmínek a 82.61% za nepříznivých podmínek. Základní hodnota IBVS+PVNet dosáhla 87.81 % a 52.17 %. Základní hodnota PBVS+PVNet dosáhla 84.15 % a 40.58 %. Stejná metoda vykázala v obou scénářích nejnižší chybu translace, chybu rotace a poměr délky trajektorie.
Hluboké učení pro detekci a odhad pozice
Hluboké učení nyní provádí většinu práce s rozpoznáváním objektů v procesech vizuální rozpoznávání. Moderní estimátory přímo předpovídají šířku a úhel objektu. Tento výstup dává robotickému rameni úchopnou polohu bez CAD modelu.
MegaPose: renderovací a porovnávací systém se silným výkonem s nulovým počtem snímků díky hrubému a jemnému zjemnění.
FoundationPose: jednotný rámec pro detekci, sledování a odhad polohy nových objektů.
Oba běží na testovací sadě YCB-Video. Zdroj pro ně neuvádí žádné údaje o přesnosti. Na novější datové sadě pro uchopení s 6 stupni svobody dosáhl EfficientPose 97.05 % a FFB6D 98.09 %.
Model | Uváděná přesnost |
|---|---|
EfficientPose | 97.05% |
FFB6D | 98.09% |
Tento pokrok podpořily benchmarky, jako je například výzva BOP. Hodnotí metody pomocí geometrických metrik, jako jsou ADD a MSSD.
Modely vizuálního jazyka a IBVS jsou stále novými směry řízení. Považujte je za slibné, nikoli osvědčené. Mnoho týmů kombinuje klasické servořízení s modely umělé inteligence pro detekci. Toto rozdělení udržuje předvídatelnou řídicí smyčku. Umělá inteligence pomáhá nejvíce ve fázi vnímání, kde počítačové vidění a rozpoznávání objektů zvládají chaos. Umělá inteligence dnes přidává do servo smyčky menší hodnotu. Dodavatelé strojového vidění nyní dodávají modely umělé inteligence přímo na palubě a knihovny počítačového vidění pokrývají zbytek. Robotická ramena v logistických buňkách stále potřebují rychlý a jednoduchý zákon servořízení. Samotné rozpoznávání vzorů smyčku neuzavře. Druhé robotické rameno může sledovat pohyblivý cíl a toto nastavení odměňuje krátké načasování oproti velikosti modelu.
Integrace vidění pro paže s vizuální navigací
Rozhraní kamery, kalibrace a koordinace ruka-oko
Rozhraní kamery , které si vyberete, určuje, jak daleko může vaše robotické rameno dosáhnout a jak přesné může být. MIPI CSI-2 funguje dobře pro krátké vzdálenosti mezi deskami uvnitř krytu ramene. USB3 zvládne několik metrů s jednoduchou kabeláží. GigE dosahuje daleko napříč výrobní linkou, ale přidává chvění paketů, se kterým je třeba počítat. Vyberte rozhraní nejprve na základě délky kabelu a poté na základě rozlišení a snímkové frekvence.
Vysokorychlostní diferenciální páry veďte symetricky. Stopy P a N udržujte na identických cestách s vyváženými ohyby a prostupy. Udržujte konstantní rozteč mezi vysílačem a přijímačem a slaďte délky vodičů P a N, abyste snížili zkosení. Páry veďte přes souvislou zemnící rovinu a vyhněte se rozděleným rovinám a měděným výřezům. U USB 3.0 a podobných spojení udržujte zkosení v rozmezí 25–50 ps a diferenciální impedanci blízko 90 Ω ± 10 %. Spojovací kondenzátory AC umístěte symetricky a dejte přednost malým pouzdrům, jako je například 0402.
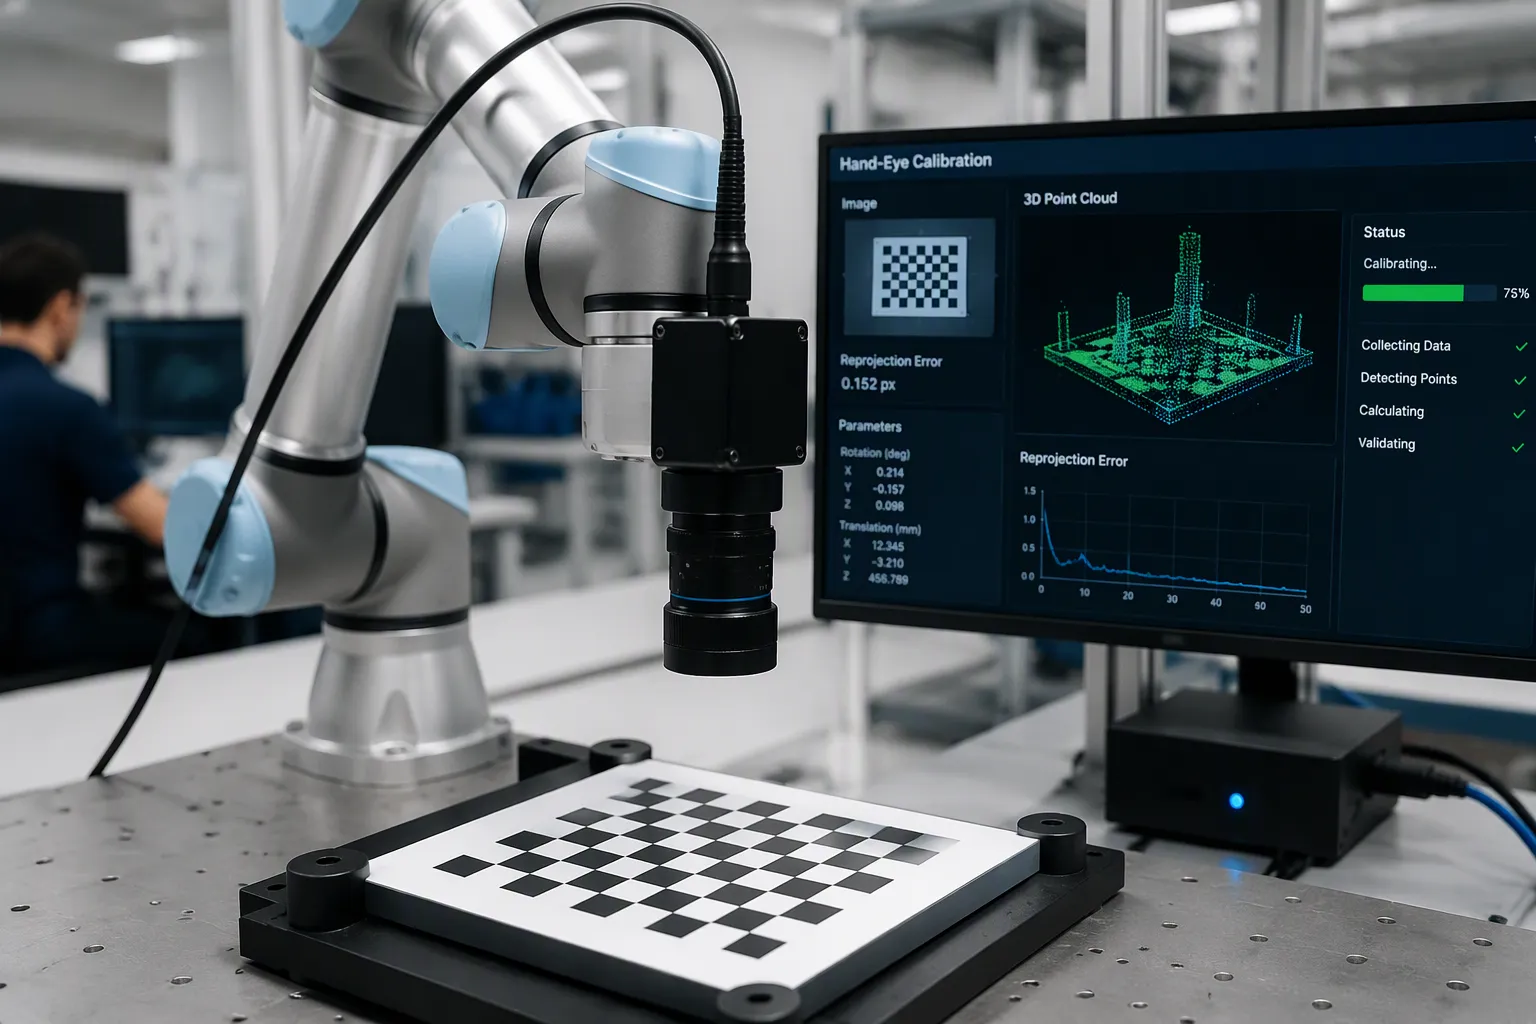
Kalibrace ruka-oko odhaduje transformaci mezi koncovým efektorem a rámečkem kamery. Standardní tvar je AX = XB, kde A a B jsou polohy ramene a kamery mezi rámečky a X je neznámá transformace. Můžete použít metodu kalibrační desky, která pořídí alespoň deset snímků desky namontované na robotickém rameni. Metoda seznamu párů bodů funguje bez desky na pracovním objektu. Automatické kalibrační rutiny nyní provádějí tyto kroky s minimálním zásahem operátora. Typické výsledky napříč šesti konfiguracemi kloubů jsou uvedeny níže.
metrický | Překlad | Rotace |
|---|---|---|
Max. RV (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Průměrná obytná vzdálenost | 2.548 mm | 0.704° |
Průměrná odchylka (SD) | 0.930 mm | 0.265° |
Ověřte statickým testem na tabulce a dynamickým testem, který registruje transformované mračna bodů pomocí ICP.
Budgetování latence a izolace šumu
Naplánujte si rozpočet latence od zachycení snímku až po pohyb ramene. Označte časové razítko každého snímku při zachycení a poté přidejte detekci, odhad polohy, plánování a zpoždění sběrnice. EtherCAT poskytuje deterministické časování pro řídicí jednotku robotického ramene.
Parametr | Typický výkon EtherCATu |
|---|---|
Doba cyklu (10 servo os) | 100–250 µs |
chvění | <1 µs |
Přesnost synchronizace distribuovaných hodin | lepší než 100 ns |
Distribuované hodiny udržují všechny podřízené jednotky hardwarově sladěné, takže načasování se udrží i při softwarovém zatížení. CAN zůstává v pořádku pro pomalejší osy na menších robotických ramenech.
Udržujte hluk budiče motoru v dostatečné vzdálenosti od obrazového řetězce. Stínění kabelů propojte v rozsahu 360° na obou koncích a nikdy neveďte stínění skrz odpojovací vodič pigtailu. Oddělte signálové a napájecí vedení uvnitř skříně. Zpomalte řízení hradla MOSFETu a zmenšete oblasti smyčky s vysokým proudem, abyste snížili emise u zdroje. Tyto kroky chrání přesnost strojového vidění během manipulačních úloh.
U DFM (Designed Mission - definice délky spoje) si před trasováním ověřte uspořádání spojů, dodržujte geometrii trasy v rozmezí ±5 mil a dohodněte se s výrobcem na tolerancích impedance. Integrace strojového vidění je úspěšná, když je rozvržení desky, kalibraci a časování věnována stejná pozornost. Integrace strojového vidění selže, když se na kteroukoli z nich pohlíží jako na druhou stranu. Naplánujte integraci strojového vidění včas a vaše robotická ramena si udrží přesnost po celé délce linky.
Aplikace, výzvy a řešení strojového vidění
Případové studie z praxe ve výrobě a logistice
Kolaborativní roboti s vizuální navigací se objevují v buňkách pro umisťování, vyprazdňování zásobníků a vyhledávání předmětů na výrobní lince. 3D kamera dokáže vidět prvky menší než 5 mm, takže robotické rameno dokáže vyklidit přeplněný zásobník, aniž by uchopilo nesprávný díl. Dvouramenní koboti sledují pohybující se objekty a buňky s lidským robotem předávají díly mezi osobou a paží. Integrace vidění se vyplácí způsoby, jakými můžete měřit:
Rychlost vychystávání dosahuje až 200 položek za hodinu s přesností nad 99.9 % a přesností umístění blízkou ±0.1 mm.
Přesnost třídění se zvyšuje o téměř 25–30 % a rychlost vyřizování objednávek ve špičce se výrazně zvyšuje.
Míra chyb klesá a vy můžete přesunout pracovníky na úkoly, které přidávají větší hodnotu.
Tyto výsledky podporují efektivitu, opakovatelnost a bezpečnost průmyslových a kolaborativních robotů. Koboti s vizuální navigací také podporují dálkové ovládání a sběr dat, které zásobují datové kanály robotického strojového učení. Stejná smyčka sběru dat s využitím umělé inteligence trénuje modely umělé inteligence pro složitou manipulaci. Očekávejte, že ramena poháněná umělou inteligencí se budou spoléhat na imitační učení a dálkové ovládání, než si samy zvládnou složitou manipulaci.
Běžné způsoby selhání a strategie zmírňování jejich následků
Většinu selhání způsobuje latence, kalibrační drift, odrazy, okluze a šum motoru pronikající do obrazového řetězce. Rozpoznávání a plánování cesty trvá 100–500 ms na cyklus a toto zpoždění samo o sobě přeruší těsné smyčky serv. Typická míra selhání průmyslového uchopení se pohybuje mezi 2–8 % za hodinu a běžná míra pádu při pick-and-place je 3–5 % za hodinu. Tvrdé tvary zvyšují maximální míru pádu na 10–12 % za hodinu, oproti cílové hodnotě pod 0.1 % za hodinu.
Stav | Vliv na míru selhání |
|---|---|
Vibrace nad 0.5 g nebo teplotní kolísání nad 15 °C za cyklus | o 200–300 % vyšší |
Nekonzistentní osvětlení | O 40–60 % vyšší hloubková chyba |
Měli byste je opravit na úrovni desky plošných spojů. Stíněte obrazový řetězec, propojte stínění v rozsahu 360° a udržujte napájecí vedení motoru odděleně od kolejnic kamery. Přidejte kompenzaci vlivů prostředí a prediktivní údržbu pomocí vibračního a tepelného snímání. Strojové vidění s modely umělé inteligence předpovídá selhání úchopu v reálném čase. Počítačové vidění zvládá detekci a manipulační úlohy založené na vidění profitují z adaptivního řízení síly úchopu. Dodržujte plán kalibračních rutin a manipulaci založené na vidění řešte v první řadě jako problém s načasováním.
Nyní máte jednoduchý obrázek smyčky. Kamery zachycují scénu, rozpoznávání zraku přeměňuje pixely na pózy objektů a řídicí jednotka pohybuje robotickým ramenem po plánované dráze. Zpětná vazba uzavírá kruh v každém cyklu.
Promyslete si své kompromisy včas. Klasické servořízení zůstává předvídatelné a jeho kontrola je levná. Metody hlubokého učení vám poskytují přizpůsobivost, ale stojí data a výpočetní výkon. Dosah rozhraní, latence a izolace šumu se vzájemně ovlivňují, proto si stanovte priority ještě před rozvržením.
Sledujte naučené vizuální servořízení, modely vizuální řeči a kamery pro sledování událostí. Vizuálně navádění koboti získají z teleoperace a sběru dat a modely umělé inteligence posunou složitou manipulaci dále. Umělá inteligence nenahradí váš časový rozpočet. Začněte s jednou kalibrovanou buňkou, zaznamenávejte každý cyklus a nechte kolaborativní robotiku růst odtud. Robotická ramena odměňují disciplínu. Robotická ramena postavená na naměřených datech zvládají složitou manipulaci s jistotou.
Nejčastější dotazy
Které rozhraní kamery byste si měli vybrat pro robotickou ramenní buňku?
Začněte s délkou kabelu. MIPI CSI-2 je vhodný pro krátké vzdálenosti mezi deskami uvnitř pouzdra ramene. USB3 pokrývá několik metrů s jednoduchou kabeláží. GigE dosahuje přes výrobní linku, ale musíte počítat s chvěním paketů. Nejprve přizpůsobte rozhraní svému dosahu a poté rozlišení a snímkové frekvenci.
Jak se dá eliminovat hluk motoru v obrazovém řetězci?
Stínění kabelů spojte v 360° na obou koncích. Stínění nikdy neveďte skrz odpojovací vodič pigtailu. Oddělte signálové a napájecí vedení uvnitř skříně. Zpomalte řízení hradla MOSFETu a zmenšete oblasti smyčky s vysokým proudem. Tyto kroky chrání přesnost strojového vidění, když se robotické rameno rychle pohybuje v blízkosti kamery.
Proč kalibrační drift časem poruší robotické rameno?
Teplotní výkyvy a vibrace posouvají transformaci ruka-oko. Robotické rameno poté uchopuje s rostoucím odsazením. Dodržujte plán kalibračních rutin. Přidejte vibrační a teplotní snímání pro prediktivní údržbu. Ověřte statickým testem na stole a dynamickým testem mračna bodů pomocí ICP.
Kdy byste měli zvolit klasické servo učení před hlubokým učením?
Zvolte klasické servořízení, pokud je buňka dobře kalibrovaná a součást má texturu. Robotické rameno poté spustí předvídatelnou a kontrolovatelnou smyčku. Pro nepořádek, nové objekty nebo lesklé součásti zvolte metodu hlubokého učení pro odhad pozice. Mnoho týmů si práci rozděluje: modely umělé inteligence detekují a robotické rameno řídí jednoduchý zákon servořízení.