El moviment d'alta precisió és el moviment coordinat i controlat dels sistemes mecànics en l'enginyeria d'automatització. El control de moviment de precisió emparella cada ordre amb una mesura, i la retroalimentació permet al sistema corregir el seu propi error.
Les apostes són concretes. Les inexactituds nanomètriques d'un sol dígit poden produir un xip defectuós en litografia. Defectes tan petits com un parell de nanòmetres poden inutilitzar tot un xip, i existeix la inspecció de feix electrònic amb una resolució d'1 nanòmetre per detectar aquests errors d'impressió. La prova de les oblies i el muntatge s'enfronten a la mateixa pressió.
Els enginyers que dominen el control de moviment de precisió obtenen principis, tecnologies clau, fonts d'error i estratègies d'integració. Aquestes eines donen suport a nous dissenys i a la resolució de problemes dels sistemes de precisió existents.
Sortides de claus
El control de moviment d'alta precisió mou les màquines amb precisió i corregeix els errors mitjançant la retroalimentació.
La retroalimentació en bucle tancat mesura la posició real i corregeix les desviacions en temps real.
Els components clau inclouen actuadors, controladors, accionaments i sensors de retroalimentació com ara codificadors òptics.
L'expansió tèrmica, el joc i la fricció són les principals fonts d'error que degraden la precisió.
Els models de retroalimentació i el mapatge d'errors poden reduir els errors en més d'un 70%.
Ajusta els bucles de servo en ordre: corrent, velocitat i posició per a un rendiment estable.
El calibratge regular i el control ambiental mantenen la precisió estable durant llargues tirades de producció.
Relacioneu els components amb la tasca i tracteu la precisió com una propietat de tot el sistema per obtenir els millors resultats.
Fonaments del moviment d'alta precisió
El moviment d'alta precisió significa el moviment coordinat i controlat dels sistemes mecànics dins de l'enginyeria d'automatització. La sincronització multieix manté tots els eixos en la mateixa trajectòria al mateix instant. Un sol eix endarrerit pot arruïnar tot el procés, per la qual cosa els enginyers especifiquen requisits de precisió per garantir el rendiment del procés.
Components bàsics del sistema
Quatre elements formen l'eix vertebrador de qualsevol sistema de control de moviment de precisió. La taula següent resumeix cada funció.
Component | Paper en el sistema de moviment |
|---|---|
Actuadors (servomotors/motors pas a pas) | Converteix l'energia elèctrica en força mecànica o parell de parells per moure la càrrega |
Controlador de moviment | Interpreta ordres d'alt nivell, les tradueix en senyals de baix nivell basats en el temps i realitza la planificació de trajectòries |
Accionaments (servoamplificadors) | Rebre senyals de comandament de baixa potència i modular-los en corrent d'alta potència per als debanats del motor |
dispositius de retroalimentació | Mesura contínuament la posició i la velocitat reals, permetent la correcció en bucle tancat de les pertorbacions |
Actuadors i accionaments
L'elecció de l'actuador determina en gran mesura el rendiment del sistema. Els actuadors elèctrics basats en servomotors són adequats per a treballs d'alta precisió a causa de la seva controlabilitat i capacitat de resposta. Els tipus pneumàtics i hidràulics intercanvien densitat de potència, velocitat, precisió i eficiència per a entorns d'alta força o difícils. Els accionaments regulen el voltatge i el corrent a l'actuador, cosa que proporciona un control precís sobre el parell, la velocitat i la posició. Els accionaments moderns afegeixen retroalimentació de bucle tancat, diagnòstic en temps real i intel·ligència integrada.
Sensors de retroalimentació
Els dispositius de retroalimentació com ara els codificadors òptics d'alta resolució, els sensors capacitius i els interferòmetres làser informen de dades de posició i velocitat als processadors del servoamplificador en temps real. Els codificadors òptics són habituals en el control de moviment de precisió perquè ofereixen una resolució fina i una sortida estable. Els codificadors i els resolutors proporcionen retroalimentació contínua de posició i velocitat, de manera que els sistemes de control de bucle tancat poden corregir els errors a mesura que sorgeixen.
Controladors i processament de senyals
El controlador de moviment actua com a processador central. Interpreta ordres d'alt nivell i realitza la planificació de trajectòries. El processament del senyal dins del controlador converteix les dades brutes del sensor en retroalimentació de posició utilitzable. Els elements correctament coincidents i ajustats produeixen alta velocitat, precisió i repetibilitat.
El bucle de retroalimentació
Bucle obert vs. bucle tancat
Un sistema de bucle obert emet ordres sense comprovar el resultat. Un sistema de bucle tancat mesura el resultat i el corregeix. El cicle es repeteix contínuament:
Els dispositius de retroalimentació transmeten dades de posició i velocitat als processadors del servoamplificador en temps real.
El bucle de control calcula l'error de posició comparant la posició objectiu del pla de trajectòria amb la posició real de la retroalimentació.
Un algorisme PID genera una sortida correctora: el terme proporcional aborda l'error immediat, el terme integral elimina els errors d'estat estacionari com ara la fricció estàtica, i el terme derivatiu afegeix amortiment per minimitzar el sobreeiximent.
El variador modula la comanda corregida i subministra el corrent d'alta potència necessari al motor.
El motor converteix això en força mecànica o parell motor, i el cicle es repeteix per rebutjar pertorbacions i mantenir el determinisme posicional.
Guany, amplada de banda i estabilitat
El guany estableix l'agressivitat amb què el bucle respon a l'error. L'amplada de banda estableix la rapidesa amb què pot reaccionar el bucle. Un guany alt i una amplada de banda àmplia redueixen els errors, però els valors excessius empenyen el bucle cap a l'oscil·lació. Els enginyers equilibren aquests paràmetres per mantenir estable el control de moviment de precisió.
Mètriques de rendiment
Precisió, repetibilitat, resolució
La precisió mesura la diferència entre la posició comandada i la posició física real de la càrrega , que normalment es verifica amb un interferòmetre làser. La repetibilitat caracteritza la proximitat amb què una etapa torna a la mateixa posició sota ordres idèntiques. La resolució descriu dues propietats: la resolució de retroalimentació (recompte de codificadors per unitat) i la resolució de posicionament (moviment incremental mínim). Una alta resolució no garanteix la precisió ni la repetibilitat.
Temps d'establiment i error de seguiment
Les limitacions d'amplada de banda produeixen un comportament descuidat, errors de seguiment i una estabilizació lenta. Les altes taxes d'actualització dels servomotors i una arquitectura basada en EtherCAT proporcionen una bona base. La resolució i la linealitat dels encoders òptics són les principals fonts d'error; el pas alt més la linealització en el firmware del controlador, calibrat amb interferòmetres làser externs, millora la precisió. L'amplada de banda, la resolució i la precisió del sensor afecten directament el temps d'estabilizació i l'error de seguiment. La retroalimentació de posició precisa i les dades de posició absoluta reforcen encara més ambdues mètriques en els sistemes de control de moviment.
Principis del control de moviment de precisió
Coordinació multieix
Moviment sincronitzat entre eixos
Cada eix d'un sistema de control de moviment de precisió ha d'arrencar, mantenir la velocitat i aturar-se al mateix instant. Els controladors de moviment deriven la sincronització d' oscil·ladors interns , de manera que les seves freqüències es desvien durant els moviments llargs. El remei estàndard és la sincronització explícita: un controlador actua com a mestre i envia un senyal estroboscòpic als controladors esclaus. Un únic controlador multieix resol el problema automàticament, perquè tots els bucles comparteixen un rellotge mestre. Les xarxes deterministes com ara EtherCAT i PROFINET IRT sincronitzen els oscil·ladors de node amb una precisió de nanosegons, de manera que les ordres s'apliquen al mateix instant a cada accionament. L'engranatge electrònic i les taules CAM afegeixen una altra capa, fent complir les relacions mestre-seguidor en temps real.
Conceptes bàsics de la planificació de trajectòries
El controlador converteix cada ordre de moviment en una trajectòria basada en el temps que defineix la ruta, el perfil de velocitat i la posició objectiu. Una bona planificació respecta els límits dinàmics de l'acceleració i el jerk, i manté tots els eixos sincronitzats durant tot el moviment. Els enginyers trien la parametrització que s'adapti a la tasca: polinomis cúbics a trossos per a la planificació dinàmica i B-splines per a l'optimització cinemàtica, on la propietat de l'envolupament convex manté els límits de posició i derivada lineals durant tot el temps. L'acceleració de la corba S , la previsió i la interpolació circular completen els tipus de perfil comuns.
Fonaments del servocontrol
Bucles de servo d'alta velocitat
El codi en temps real normalment s'executa per sobre dels 10 kHz per garantir una correcció d'errors oportuna. Cada cicle, el controlador compara la posició comandada amb la posició mesurada i un algoritme PID genera un senyal corrector. Els servomotors combinen una alta relació parell-inèrcia amb una retroalimentació de bucle tancat, que proporciona una precisió lineal a nivell de micres i un ajust ràpid als canvis de càrrega. Els encoders òptics d'alta resolució col·locats a prop del punt d'acció de l'eina, seguint el principi d'Abbé, minimitzen l'error de mesura.
Compromisos entre estabilitat i resposta
La velocitat i la precisió s'oposen a l'estabilitat. L'ample de banda i l'alt guany redueixen l'error de seguiment, però els valors excessius exciten la ressonància mecànica i empenyen el bucle cap a l'oscil·lació. Els enginyers equilibren els dos ajustant cada eix i comprovant les interaccions entre eixos, ja que l'acceleració en un eix pot excitar la vibració en un altre.
Especificacions de precisió
Especificació de la precisió i la repetibilitat
Mètric | definició | Factors limitants clau |
|---|---|---|
Precisió | La proximitat amb què el sistema arriba a una posició absoluta comandada; mesura la desviació de l'objectiu real | Geometria mecànica, deriva tèrmica, qualitat de calibratge |
Repetibilitat | Amb quina distància el sistema torna a la mateixa posició repetidament, des d'una direcció o ambdues | Sovint més fàcil d'aconseguir que la precisió absoluta; fonamental per a una qualitat consistent |
Adaptació de les especificacions a les necessitats del procés
Una regla pràctica regeix l'especificació: estabilitzar la precisió primer mitjançant fixacions, entorn i operadors formats, i després corregir la precisió mitjançant calibratge i desplaçament. Un sistema que no es pot repetir de manera consistent no serà útil només mitjançant la calibratge. Els equips confirmen la precisió amb un estudi de Gage R&R abans d'abordar la precisió absoluta. Aquesta disciplina manté honest un sistema de control de moviment de precisió i protegeix la inversió en codificadors òptics, accionaments i controladors.
Tecnologies clau
Tecnologia de codificador òptic
Principis de funcionament
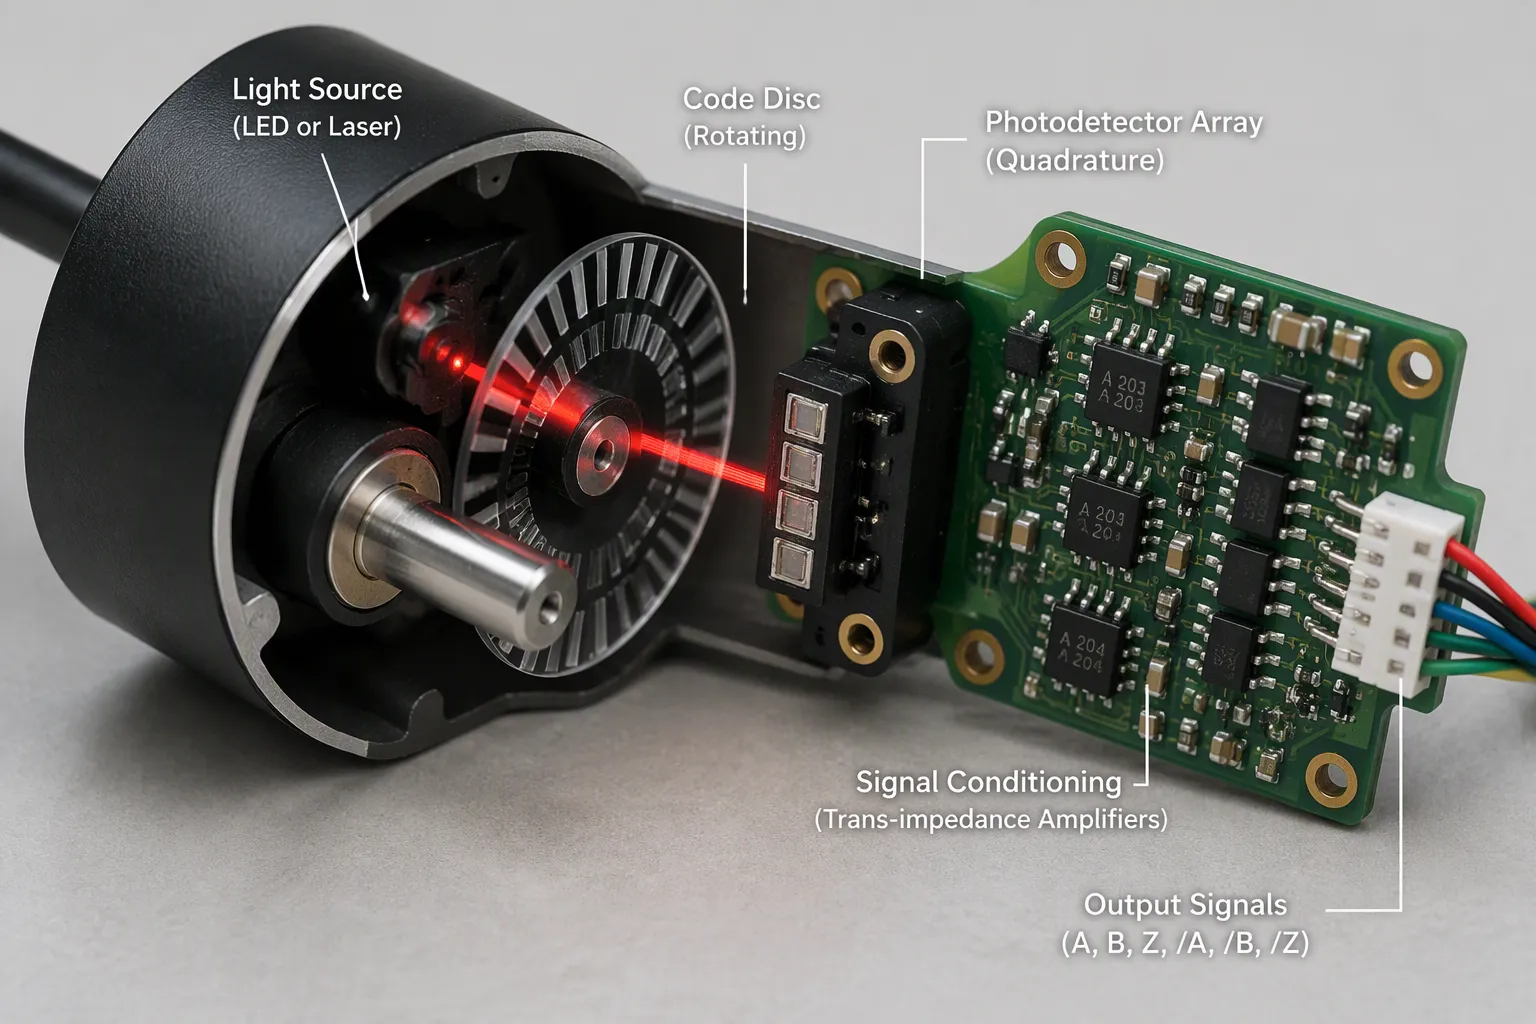
Els fonaments dels codificadors òptics es basen en una trajectòria de llum simple. Un LED de precisió o una font làser a la banda de l'infraroig proper (850–940 nm) emet un feix estable. Aquest feix passa a través d'un disc de codi amb segments opacs i transparents alterns, que modula la llum a mesura que el disc gira o es trasllada. Un fotodetector converteix els polsos de llum modulats en un corrent elèctric. La seqüència següent traça tota la cadena de senyals.
Un LED de precisió o una font làser (infraroig proper, 850–940 nm) emet un feix de llum estable.
El feix passa a través d'un disc de codi o roda de codi amb segments opacs i transparents alterns, que modula la llum a mesura que el disc gira o es trasllada.
Un fotodetector (fotodíode o fototransistor) converteix els impulsos de llum modulats en un corrent elèctric.
La detecció en quadratura amb quatre elements fotosensibles espaiats elèctricament a 90°, a més de configuracions diferencials, maximitza la immunitat al soroll.
El condicionament de senyals (amplificadors de transimpedància, control automàtic de guany) produeix una sortida digital neta que representa la posició, la direcció i la velocitat.
Aquesta sortida final porta dades de posició, direcció i velocitat. La codificació en quadratura permet al controlador llegir la direcció a partir de la relació de fase entre els canals. L'anàlisi del senyal en quadratura refina encara més la resolució descodificant cada transició de vora.
Tipus i avantatges
Els enginyers classifiquen els codificadors òptics per geometria de moviment i per esquema de codificació. La taula següent assigna els principals tipus de codificadors òptics a les seves funcions.
Base de classificació | Tipus | Característiques clau | Escenari d'aplicacions |
|---|---|---|---|
Geometria del moviment | rotatiu | Segueix la posició i la direcció angulars; dades absolutes o relatives | Sistemes rotacionals d'alt rendiment |
Geometria del moviment | Lineal | Detecta el desplaçament lineal | Tasques de precisió en robòtica i automatització |
Codificació | Incremental | Patró simple; compta els polsos des d'un punt d'inici per a la posició relativa | Control general de moviment |
Codificació | Absolut | Patró complex; senyal únic per posició per a un seguiment absolut | Sistemes de missió crítica |
Codificació | Diferencial | Disseny de doble via; immunitat al soroll millorada | Entorns d'alta interferència |
Els avantatges de la tecnologia de codificadors òptics són substancials. Els codificadors òptics ofereixen una alta resolució i precisió, amb resolucions que superen 1 milió de recomptes per revolució i una precisió de retroalimentació de nivell submicrònic. Els temps de resposta solen ser inferiors a 1 microsegon, cosa que permet el seguiment de la posició en temps real. La detecció diferencial i en quadratura proporciona una immunitat al soroll superior, inclosa la immunitat a les interferències de radiofreqüència. La sortida digital directa elimina la conversió analògica-digital, cosa que redueix la sobrecàrrega de processament i millora la fiabilitat. Hi ha disponibles carcasses amb classificació IP67 per a la resistència a la pols i l'aigua, i el rang de temperatura de funcionament abasta de -40 °C a +85 °C. La mesura sense contacte proporciona una alta fiabilitat i una llarga vida útil. Aquests dispositius també admeten retroalimentació absoluta i incremental, vénen en mides compactes, s'instal·len fàcilment i consumeixen poca energia.
Codificadors i detecció òptica
Codificadors òptics vs. magnètics
Els codificadors òptics i els codificadors magnètics serveixen per a condicions diferents. La comparació següent mostra el compromís.
Tipus d’encodificador | Resolució i precisió | Robustesa ambiental |
|---|---|---|
Òptic | Màxima resolució i precisió | Vulnerable a la contaminació |
Magnètic | Resolució limitada | Sobreviu a entorns durs (impactes/vibracions elevades); utilitza detecció d'efecte Hall per a un senyal absolut |
Un encoder rotatiu òptic guanya en resolució, però la contaminació degrada la seva escala. Una unitat magnètica sacrifica la resolució per sobreviure en entorns difícils. Els dissenyadors sospesen ambdós factors en relació amb el cicle de treball de la màquina.
Interferòmetres i sensors capacitius
Els codificadors òptics basats en difracció poden satisfer les demandes contradictòries de compacitat, baix cost/pes i alt rendiment més fàcilment que tecnologies alternatives com ara interferòmetres de mesura de distància, sondes de capacitança i LVDT.
Els encoders làser ofereixen mesures de posició lineals i multi-DoF d'alta resolució i baix error cíclic. Combinen el rendiment de mesura d'un interferòmetre de desplaçament amb la facilitat d'ús i instal·lació dels encoders convencionals de cinta o escala de vidre. Per a la majoria de construccions de sistemes de control de moviment de precisió, aquesta combinació de rendiment i simplicitat decideix l'elecció del sensor.
Arquitectures de controladors
PID i algoritmes avançats
Els algoritmes de servo PID continuen sent l'enfocament de control més senzill. Són adequats per a estructures mecàniques simples. No són adequats per a masses o inèrcies elevades, càrregues no coincidents, robots, pòrtics i etapes d'ultraalta resolució. Els algoritmes avançats omplen aquest buit: control orientat al camp, modulació espacial-vector i algoritmes de servo MIMO. Filtres addicionals (passa-baix, osca, biquad, fase zero), rebuig de pertorbacions, prealimentació i control adaptatiu completen el conjunt d'eines.
DSP i controladors de moviment
Alguns DSP inclouen ADC per al mesurament del corrent. Són rendibles, però de baixa qualitat, amb una relació senyal-soroll (SNR) i una resolució real limitades a uns 10 bits, cosa que limita la fluctuació de posició i la suavitat de la velocitat. Els accionaments d'alt rendiment utilitzen ADC de 14 bits o superior amb una SNR elevada. Els controladors de moviment generen perfils de posició. Els controladors avançats coordinen múltiples eixos amb moviments vectorials multieix, control de sacsejades (perfils de tercer ordre), moviment interpolat, mapatge i compensació d'errors, cinemàtica inversa, combinació de trajectòries i anticipació. Admeten sincronització d'E/S d'alta velocitat (PEG/PSO). Les taxes d'actualització dels bucles servo solen abastar de 100 Hz a 20 kHz , i una taxa d'actualització uniforme i alta en tots els bucles i eixos indica un disseny d'alt rendiment. Els bucles de corrent digital, el control orientat al camp, la commutació sinusoidal i la modulació espacial-vector completen el control a nivell d'accionament. El control MIMO multieix integrat (per exemple, ACS MC4U) arriba a la velocitat més alta i al temps d'establiment més baix. El servocontrol de precisió d'alta velocitat en aplicacions de disc dur demostra aquesta arquitectura a la pràctica, on el posicionament del capçal exigeix una precisió extrema sota una retroalimentació ajustada.
Fonts d'error i compensació
Fonts d'error comunes
Reacció, fricció, compliment
El desplaçament mecànic apareix en dos llocs. Es manifesta com a desalineació durant el muntatge i es manifesta com a pèrdua de moviment durant un moviment. El joc i la flexibilitat creen una banda morta a cada inversió de direcció. La fricció de les guies de l'eix afegeix un comportament de stick-slip i un moviment irregular. Els algoritmes de control avançats estimen aquestes deficiències mecàniques i les corregeixen mitjançant la retroalimentació de l'encoder. El bloqueig mecànic requereix inspecció i correcció de l'alineació abans que qualsevol solució de programari pugui ajudar.
Errors tèrmics i ambientals
El canvi de temperatura provoca expansió tèrmica, que altera la longitud de l'escala i la precisió de la mesura. Els efectes tèrmics es troben entre les fonts d'error més grans en les màquines de precisió. Fins i tot les instal·lacions ben controlades mostren variacions de temperatura d'uns 0.5 °C per hora i gradients espacials a la planta. L'autoescalfament intern de les etapes accionades per cargol de boles sense retroalimentació directa afegeix una altra font important d'error de posicionament. Les màquines d'ultraprecisió modernes contraresten això amb sistemes de control tèrmic precisos de ±0.5 °C , i els sistemes més nous arriben a ±0.05 °C dins de l'àrea de treball.
Soroll i quantització del sensor
La interferència elèctrica dels motors i els accionaments corromp la retroalimentació del codificador. Les artefactes de soroll també sorgeixen d'una mala connexió a terra. Els cables blindats, una connexió a terra adequada i un filtratge suprimeixen aquests efectes. Les imperfeccions de l'escala produeixen errors cíclics predictibles, i el to, la guinyada i la inclinació entre l'escala i el capçal lector degraden la integritat del senyal.
Estratègies de compensació
Prealimentació i basat en models
L'anticipació basada en models utilitza models cinemàtics per identificar fonts d'error i aplica transformacions inverses a les posicions comandades abans de l'execució. Aquest enfocament s'adapta als errors síncrons i repetibles. Els resultats documentats mostren una reducció de més del 70% en la inversió , i les estratègies avançades arriben a una reducció de fins al 96.9% en els residus mitjans. Un bessó digital basat en una regressió lineal múltiple enllaça diverses entrades de temperatura a distorsions tèrmiques. Una validació va reduir l'error pic a pic de 82 µm a 33 µm i l'error RMS de 7.5 µm a 2.9 µm.
Mapatge d'errors i calibratge
El calibratge mou el sistema per tot el seu rang, registra les posicions comandades enfront de les reals i aplica correccions dependents de la posició durant el funcionament. Aquest mètode es centra en els errors cíclics de les dents dels engranatges i de l'excentricitat, amb una reducció documentada del 68% en l'error residual màxim. El control de retroalimentació en bucle tancat amb encoders òptics d'alta resolució gestiona els errors dinàmics en temps real. Els errors de separació entre les juntes van caure de 212 µm a menys de 51 µm en un cas d'accionament harmònic. Els equips haurien de programar el calibratge a intervals fixos, ja que la deriva a llarg termini persisteix fins i tot després de la compensació.
Rebuig de vibracions i pertorbacions
Aïllament passiu i actiu
Els suports d'aïllament passiu absorbeixen la vibració a través de la massa i l'amortiment. L'aïllament actiu afegeix sensors i actuadors que cancel·len la pertorbació en temps real. L'elecció depèn del contingut de freqüència de la pertorbació i de la rigidesa que exigeix el procés.
Filtres Notch i observadors
Els filtres de reixa suprimeixen la ressonància mecànica a una freqüència coneguda sense sacrificar el guany del bucle en altres llocs. Els observadors estimen els estats no mesurats i els retroalimenten per millorar el rebuig de pertorbacions. Ambdues eines amplien l'amplada de banda utilitzable d'un bucle de control de moviment de precisió.
Rendiment de compensació quantificat en sistemes d'accionament harmònic: la retroalimentació redueix els errors d'inversió de juntes en més d'un 70%, la compensació de gap arriba al 87% i les estratègies avançades aconsegueixen una reducció del 96.9% en els residus mitjans. El residu mitjà baixa de 3.379 mm a 0.105 mm.
Un sistema de control de moviment de precisió aconsegueix els seus millors resultats quan els enginyers tracten la precisió com una propietat del sistema. Els codificadors òptics proporcionen la retroalimentació de posició que fa possible la correcció, i les dades de posició absoluta eliminen la necessitat de tornar a la posició inicial després de cada cicle d'engegada. El control ambiental i la calibració regular mantenen la deriva dins dels límits. Aquestes pràctiques permeten que el control de moviment de precisió ofereixi resultats repetibles en llargues tirades de producció.
Integració de sistemes de control de moviment de precisió
Disseny i dimensionament
Actuadors, sensors i càrregues coincidents
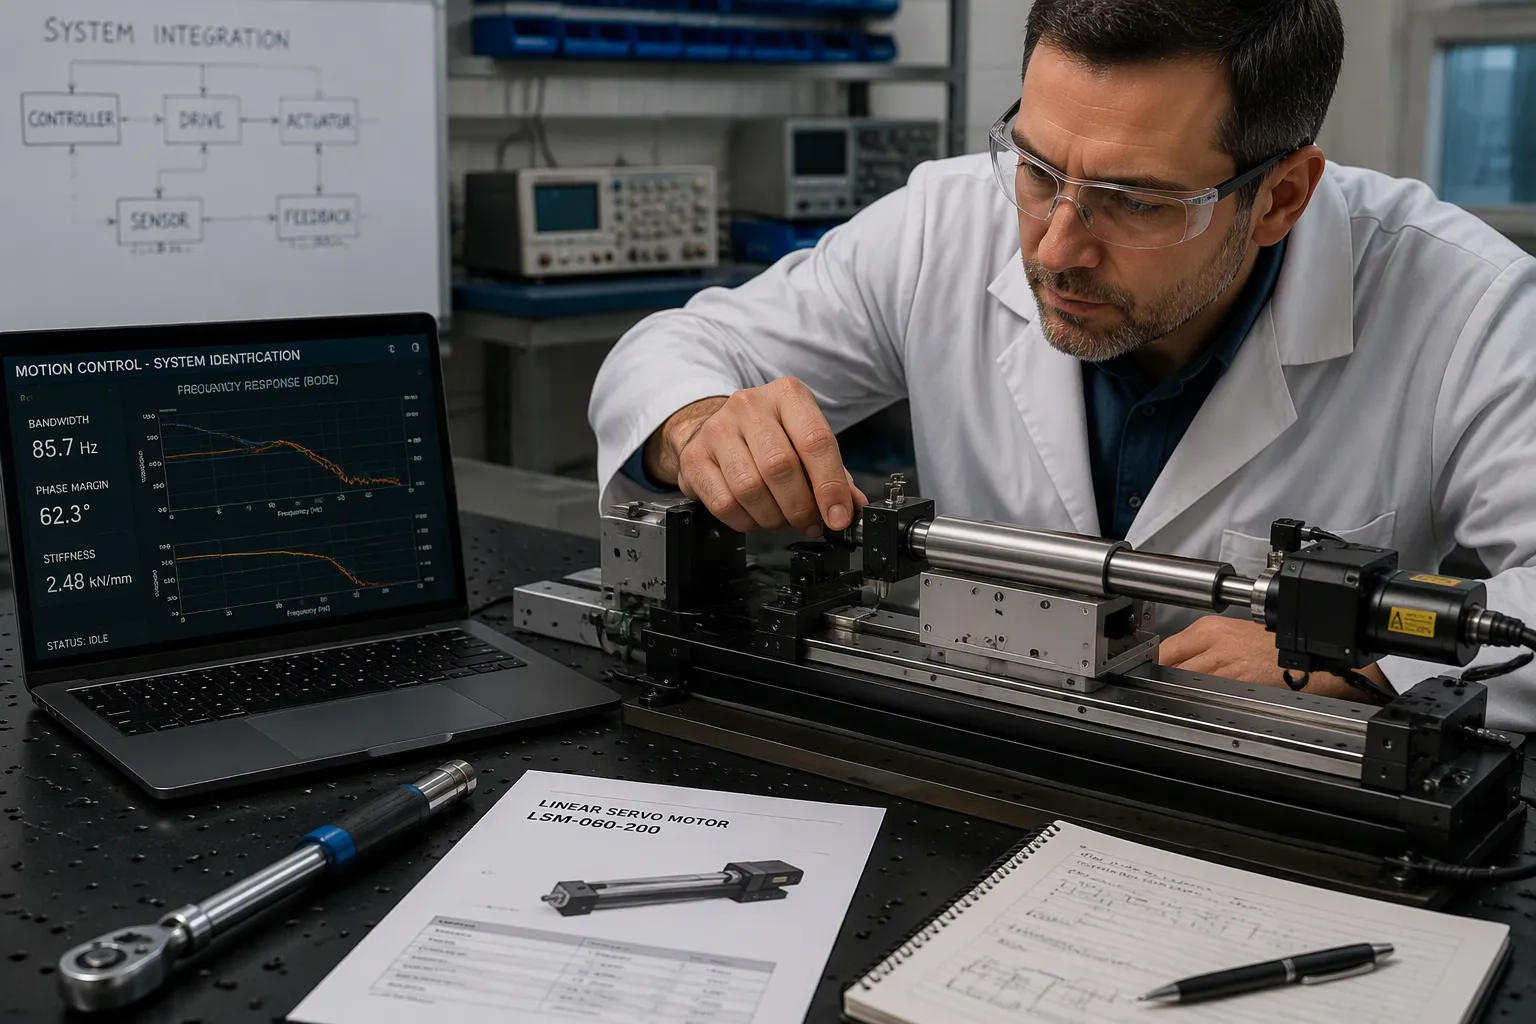
La integració comença amb una definició clara de la tasca de moviment. Els enginyers defineixen primer el tipus de moviment: empènyer/estirar, elevar, frontissa o politja/cable. Confirmen que la càrrega està guiada, afegint rails o corredisses on calgui, perquè l'actuador no és un rail guia. A continuació, calculen la força del pitjor dels casos, incloent-hi la fricció, les càrregues inicials i la geometria. Apliquen un marge de seguretat, normalment d'1.5×–2× per a construccions reals. A continuació, es detallen la carrera, la velocitat a la càrrega de funcionament, el cicle de treball contra els límits tèrmics i la classificació IP. A continuació, ve l'estratègia de control: el moviment d'extrem a extrem només requereix un bucle obert, les parades repetibles requereixen retroalimentació i les càrregues compartides requereixen un bucle tancat sincronitzat. Les decisions de control s'han de finalitzar abans que comenci el cablejat o la fabricació.
La selecció de motors segueix una disciplina similar. Els equips classifiquen els servomotors suggerits per cost per trobar l'opció de menor cost que compleixi els requisits; gastar aproximadament un 10% més pot afegir un factor de seguretat d'aproximadament un 20% per a futures variacions de l'abast. Verifiquen que la relació d'inèrcia es mantingui al límit permès o per sota d'aquest, i comproven que la velocitat i el parell de l'aplicació es mantinguin per sota dels màxims del motor. Una caixa de canvis de 5:1 multiplica el parell, redueix la inèrcia pel quadrat de la relació i ajuda a mantenir-se dins de les restriccions de velocitat. Els actuadors de tipus vareta són adequats per al treball només d'empenta lineal amb una força elevada de fins a 50,000 lbf , mentre que els actuadors sense vareta suporten càrregues i eliminen el guiatge addicional. La càrrega de moments (balanceig Mx, guinyada Mz) mereix un càlcul per a les unitats sense vareta, incloent-hi les càrregues descentrées i els moments de flexió dinàmics de l'acceleració de final de carrera.
Compromisos entre amplada de banda i rigidesa
El primer mode flexible de l'escenari limita l'amplada de banda de control assolible. Aquesta limitació imposa un compromís entre l'acceleració i la rigidesa en bucle tancat. La reducció del pes de l'escenari empeny les freqüències de ressonància estructural cap a l'amplada de banda de control o cap a dins, cosa que limita la precisió del posicionament i pot causar problemes d'estabilitat. El control actiu dels modes flexibles de baixa freqüència mitjançant el codisseny seqüencial d'estructura-control té com a objectiu trencar aquest compromís, permetent una alta acceleració simultània i una alta rigidesa en bucle tancat.
Afinació i posada en marxa
Afinació de bucle pas a pas
La posada en marxa segueix un ordre fix , de manera que cada bucle descansa sobre una base estable.
Verificar la disponibilitat mecànica: estanquitat de l'acoblament, tensió de la corretja, precàrrega del rodament i una càrrega que representi les condicions reals de funcionament.
Configura els paràmetres del motor i de la retroalimentació: corrent nominal, constant de parell, nombre de pols i resolució, tipus i direcció de l'encoder.
Ajusta el bucle de corrent; la majoria d'unitats el configuren automàticament i l'amplada de banda normalment cau entre 1 i 3 kHz per a aplicacions estàndard.
Executeu l'afinació automàtica o inicieu l'afinació manual del bucle de velocitat: comenceu amb un guany proporcional baix, augmenteu-lo fins que la resposta a l'esglaó sigui nítida sense oscil·lació sostinguda, afegiu el guany integral lentament i afegiu filtres de reixa per als pics de ressonància.
Ajusta el bucle de posició: augmenta el guany proporcional fins que l'error de seguiment sigui acceptable i, a continuació, afegeix la prealimentació de velocitat i acceleració.
Validar en condicions de funcionament en tot el rang de velocitat, càrrega i perfil.
Validació i verificació
La verificació es duu a terme mitjançant la qualificació de la instal·lació, la qualificació operativa i la qualificació del rendiment. La qualificació de la instal·lació confirma la instal·lació correcta de l'equip abans del funcionament. La qualificació operativa valida l'estabilitat tèrmica, amb una deriva mantinguda a uns 10 µrad/°C mitjançant motors refrigerats activament i carcasses de mirall purgades, i confirma que la retroalimentació de l'encoder òptic de bucle tancat corregeix les pertorbacions de parell i demostra una repetibilitat submicrònica. La qualificació del rendiment verifica la sincronització sobre un bus de fibra òptica determinista amb un únic rellotge per a etapes de servo i accionaments galvo, a més de la precisió del seguiment de la trajectòria sota canvis de velocitat.
Solució de problemes
Inestabilitat i oscil·lació
La inestabilitat sol ser física, no algorítmica . Cap programari pot prendre decisions estables sobre entrades inestables. Els enginyers realitzen una auditoria del bucle de terra mesurant el voltatge de CA i CC entre la terra del xassís i la terra del muntatge del sensor; qualsevol lectura indica un bucle de terra que necessita una unificació. Inspeccionen el blindatge i encaminen els cables de senyal a almenys 12 cm de les línies elèctriques per evitar EMI/RFI de variadors de freqüència, soldadors o línies d'alta tensió. Si el soroll es correlaciona amb el funcionament de la màquina, els aïllants de goma dels suports suprimeixen l'oscil·lació mecànica.
Repetibilitat i deriva
La resolució de problemes de deriva comença amb l'aïllament del maquinari. Els tècnics desconnecten el sensor i el substitueixen per un simulador de senyal; si la deriva persisteix a l'electrònica de la pantalla, la falla rau en el controlador i no en el sensor. Mesuren la resistència d'aïllament entre qualsevol cable i el cos del sensor, on un valor inferior a uns 5000 MΩ indica l'entrada d'humitat. Connecten el cable blindat a una presa de terra neta al costat de l'indicador per evitar l'acumulació lenta de càrrega. Les causes principals comunes inclouen la infiltració d'humitat, els gradients tèrmics, la fluència, l'envelliment de les unions de soldadura i la corrosió. Els equips proven la repetibilitat en peces reals a la línia real abans de perseguir la precisió, i estabilitzen primer els accessoris, el control de moviment, l'òptica i la il·luminació. Aquesta disciplina protegeix la precisió i la repetibilitat al llarg de la vida útil del sistema de moviment de precisió.
Aplicacions de la indústria
Fabricació de semiconductors
Litografia i prova de wafer
La litografia requereix etapes d'ultraprecisió per a l'alineació de la màscara, el posicionament de les oblies i el posicionament del sistema òptic. La precisió i la repetibilitat submicròniques s'han de mantenir en tot el rang de recorregut, no només en una posició nominal. El creixement tèrmic en els sistemes de lliscament i la generació de calor del cargol degraden aquesta precisió. La precàrrega del rodament, la geometria de la lliscament i la desviació del cargol alimenten errors a nivell de sistema.
La prova de les oblies i el rodament requereixen sistemes de moviment de baixa vibració i dissenys de cargols de baixa vibració. El soroll de rotació interfereix amb les mesures elèctriques sensibles. L'equip funciona tres torns amb un temps d'inactivitat mínim, de manera que els components han de sobreviure a un nombre de cicles elevat i continu.
Àrea d'aplicació | Requisits de moviment de precisió | Reptes |
|---|---|---|
Litografia i exposició | Etapes d'ultraprecisió per a l'alineació de màscares i el posicionament de les oblies; precisió submicrònica en tot el recorregut | Creixement tèrmic, calor del fus, integració a nivell de sistema |
Prova de wafer i encenall | Sistemes de moviment de baixa vibració i dissenys de fusos | Soroll de rotació, nombre de cicles elevat |
Inspecció i revisió de defectes | Etapes amb rigidesa optimitzada, amortida i equilibrada amb precisió | Sensibilitat a les vibracions, compatibilitat amb sales blanques |
Muntatge i manipulació de galetes | Etapes de precisió per al transport i el posicionament de l'efector final | Sobres ajustats, traçabilitat per a la qualificació |
Muntatge i inspecció
La inspecció i la revisió de defectes depenen de dissenys optimitzats en rigidesa, esmorteïts i equilibrats amb precisió. El control de la contaminació és important aquí. Els components han d'evitar la generació de partícules, la relubricació freqüent i la desgasificació, cosa que requereix lubricació, segellat i tractaments superficials compatibles amb sales blanques. El treball de muntatge afegeix restriccions d'envoltant estrictes en plataformes compactes. Els eixos, les corredisses i les etapes han de funcionar com un tot unificat, perquè un component que funciona de forma aïllada però introdueix vibracions o errors geomètrics falla en l'aplicació.
Ciències Mèdiques i de la Vida
Robòtica quirúrgica i automatització de laboratoris
El treball mèdic i de ciències de la vida gairebé no tolera cap desviació. El control de moviment de precisió gestiona el posicionament delicat dels components on les toleràncies solen ser inferiors a 10 micres . Les arquitectures de circuit tancat ofereixen repetibilitat fins a micres d'un sol dígit, i els equips realitzen apilaments de toleràncies i anàlisis de capacitat per demostrar-ho. Els sistemes de pòrtic guiats per visió permeten la inspecció i la manipulació de materials amb moviment d'alta velocitat i menys reelaboració.
L'automatització de laboratoris i les operacions de sala blanca es basen en una integració robòtica a mida. Les arquitectures multieix simplifiquen el muntatge de components a petita escala, i la funció de recollida i col·locació d'alta tolerància minimitza la desalineació i els danys alhora que augmenta la producció. Aquestes tasques justifiquen un control de moviment de precisió per sobre de la robòtica general.
Aeroespacial, Òptica i Recerca
Muntures i sistemes d'apuntament per a telescopis
Els instruments d'apuntament com ara telescopis o làsers es munten en plataformes mòbils i segueixen objectius coneguts, inclosos objectius terrestres, cossos celestes i satèl·lits artificials. Muntar el sistema de navegació inercial directament a l'instrument el desacobla de la flexió i la desalineació de la plataforma. Els senyals GPS corregeixen la deriva i les ordres d'angle d'apuntament corregit es mantenen properes a zero per a un apuntament precís. La precisió del codificador per a la direcció de la plataforma només ha de coincidir amb el subsistema del pilot automàtic.
El sistema de control d'orientació i actitud d'una nau espacial és un component clau per al seu rendiment científic i es beneficia de ser tractat de manera holística des del principi dels plans de posada en marxa.
L'aeroespacial, la robòtica i la fabricació depenen de la tecnologia de moviment lineal adequada. Els sistemes de control de moviment de precisió tenen èxit quan els enginyers fan coincidir els components amb el cicle de treball, i els encoders òptics proporcionen les dades de posició que mantenen l'apuntament i la inspecció honestos. Els dissenyadors que tracten el control de moviment de precisió com una propietat del sistema, en lloc d'una especificació de component, obtenen els millors resultats dels seus sistemes de control de moviment. Els encoders òptics d'alta resolució i la integració disciplinada porten els dissenys de sistemes de control de moviment de precisió des del prototip fins a la producció.
Millors Pràctiques
Disseny i selecció
Especificacions de rendiment realistes
Els enginyers estableixen especificacions de rendiment realistes abans de qualsevol compromís de maquinari. Especifiquen el pes de la càrrega, el centre de gravetat, la freqüència d'ús, el rang de moviment desitjat i les condicions ambientals com la temperatura, la vibració i la humitat . Encertar aquests paràmetres evita redissenys costosos i problemes de rendiment posteriors. Els equips també eviten errors comuns: especificar poc els components crítics, ignorar els factors ambientals, complicar excessivament el mecanisme, forçar les peces del catàleg a aplicacions personalitzades i ometre les proves de rendiment del món real més enllà de la validació al laboratori.
El codisseny de control reforça el control de moviment de precisió des del principi. El disseny del controlador pertany a la fase de disseny del maquinari, perquè el maquinari i el control estan fortament acoblats. Els dissenyadors incorporen mètriques de domini de freqüència com ara l'amplada de banda de control i la sensibilitat màxima a les pertorbacions directament al problema de disseny. Afegeixen restriccions de robustesa i respecten els límits de l'actuador físic. Una formulació d'optimització imbricada permet que un bucle extern optimitzi els paràmetres del maquinari mentre que un bucle intern sintetitza un controlador. En comparació amb un enfocament seqüencial de referència, aquest mètode va aconseguir una reducció de pes del 42% i una millora de l'amplada de banda del 28% en una etapa de moviment d'estudi de cas. Els equips trien deliberadament components personalitzats enfront d'estàndards: les peces personalitzades s'adapten a recintes ajustats i un control precís del parell, les peces estàndard s'adapten a construccions amb restriccions de temps o pressupost, i un enfocament híbrid de vegades funciona millor.
Manteniment i fiabilitat
Calibratge i Control Ambiental
El calibratge i el control ambiental mantenen un sistema de control de moviment de precisió fiable durant la seva vida útil. Els equips programen el calibratge a intervals fixos, perquè la deriva a llarg termini persisteix fins i tot després de la compensació. Mantenen la temperatura de l'àrea de treball dins de límits ajustats, ja que l'expansió tèrmica altera la longitud de l'escala i la precisió de la mesura. Els codificadors òptics recompensen aquesta disciplina amb una sortida estable i la verificació regular confirma que les dades de posició es mantenen fiables.
La fiabilitat també depèn de la protecció de la ruta de retroalimentació. Els cables blindats, una connexió a terra adequada i el filtratge suprimeixen les interferències elèctriques dels motors i els accionaments. Els tècnics inspeccionen els segells i la resistència de l'aïllament per detectar l'entrada d'humitat aviat. Allunyen els cables de senyal de les línies elèctriques i unifiquen les connexions a terra del xassís per eliminar els bucles de terra. Aquests hàbits allarguen la vida útil dels codificadors òptics i preserven la precisió en llargues tirades de producció. Un pla de manteniment disciplinat converteix el control de moviment de precisió en un actiu fiable i protegeix totes les inversions en sensors, accionaments i controladors.
La guia traçava un camí: fonaments, tecnologies clau, compensació d'errors i integració. La precisió és una propietat a nivell de sistema. Sorgeix de components coincidents, un disseny de retroalimentació sòlida i una gestió d'errors disciplinada. Els codificadors òptics ancoraven aquesta cadena proporcionant dades de posició fiables.
Les tendències emergents remodelen el camp:
Els encoders absoluts, magnètics, capacitius i sin/cos amb interfícies sèrie substitueixen el cablejat paral·lel voluminós, assolint una resolució d'aproximadament 1 nm en etapes lineals sin/cos.
Els controladors que executen DSP a velocitats de servo de 10 kHz o més ara registren l'error del servo i la sortida del controlador, i després l'analitzen per predir errors.
Els equips haurien d'especificar primer objectius de rendiment realistes i després ajustar i validar cada bucle per ordre. Aquesta disciplina converteix el moviment d'alta precisió en una producció fiable.
FAQ
Què defineix un sistema de moviment d'alta precisió?
Un sistema d'alta precisió mou una càrrega al llarg d'una trajectòria comandada i mesura el resultat en temps real. Els dispositius de retroalimentació informen de la posició real i el bucle corregeix qualsevol desviació. La sincronització multieix manté tots els eixos en la mateixa trajectòria al mateix instant.
Per què la retroalimentació en bucle tancat és més important que la resolució en brut?
L'alta resolució per si sola no garanteix la precisió ni la repetibilitat. La retroalimentació en bucle tancat permet que el sistema detecti i corregeixi les pertorbacions a mesura que es produeixen. Els enginyers verifiquen el rendiment real amb un interferòmetre làser i un estudi de Gage R&R abans de confiar en una fitxa tècnica.
Com permeten els codificadors òptics el control de moviment de precisió?
Els codificadors òptics converteixen la llum a través d'un disc de codi en dades digitals de posició, direcció i velocitat. Ofereixen una resolució fina, una resposta inferior a microsegons i una forta immunitat al soroll. Els dissenyadors els combinen amb dades de posició absoluta per eliminar la revisió després de cada cicle d'encesa i alimentació.
Quines fonts d'error degraden més el posicionament?
L'expansió tèrmica es troba entre les fonts d'error més importants. El joc, la fricció i la flexibilitat afegeixen pèrdua de moviment a cada inversió. El soroll del sensor i les imperfeccions d'escala contribueixen a errors cíclics. Els models de prealimentació i el mapatge d'errors redueixen els residuals d'inversió en més d'un 70% en casos documentats.
Com hauria d'afinar un equip un bucle de servo?
La posada en marxa segueix un ordre fix. Els tècnics verifiquen la disponibilitat mecànica, configuren els paràmetres del motor i de retroalimentació i, a continuació, ajusten el bucle de corrent, el bucle de velocitat i el bucle de posició en seqüència. Validen el resultat en tot el rang de velocitat, càrrega i perfil.
Quan un disseny necessita un aïllament actiu de vibracions?
Els suports passius absorbeixen la vibració a través de la massa i l'amortiment. L'aïllament actiu afegeix sensors i actuadors que cancel·len les pertorbacions en temps real. L'elecció depèn del contingut de freqüència de pertorbació i de la rigidesa que exigeix el procés.
Què manté estable el control de moviment de precisió durant llargues tirades de producció?
El calibratge regular, el control tèrmic estricte i una ruta de retroalimentació protegida mantenen el rendiment. Els cables blindats, les connexions a terra unificades i l'encaminament del senyal lluny de les línies elèctriques suprimeixen les interferències. Els equips programen el calibratge a intervals fixos perquè la deriva persisteix fins i tot després de la compensació.
On són els defectes dels codificadors òptics?
La contaminació degrada el disc de codi, de manera que els entorns durs afavoreixen les unitats magnètiques. Els codificadors magnètics canvien la resolució per la supervivència sota xocs i vibracions. Els dissenyadors sospesen ambdós factors en relació amb el cicle de treball de la màquina abans de triar un sensor.