Оператор ЧПК подає команду інструменту на 210 мм по осі X. Верстат повідомляє про успіх. Інструмент фактично знаходиться на 32 мм. Системи з розімкнутим циклом надсилають команди в одному напрямку та ніколи не перевіряють результат, тому прослизання приводу залишається непоміченим, і кожен наступний рух виходить за межі цілі.
Висока точність означає високу точність, повторювані результати та сильне придушення збоїв. Високоточне керування із замкнутим циклом забезпечує всі три аспекти, вимірюючи вихідний сигнал та постійно коригуючи помилки. У цьому посібнику показано, як працює цикл зворотного зв'язку, як його реалізувати, а також як налаштувати та вибрати компоненти для надійної точності. Ви отримаєте практичні кроки, які зможете застосувати на власних машинах.
Ключові винесення
Замкнуте керування вимірює фактичний вихідний сигнал та постійно виправляє помилки.
ПІД-контролер поєднує три дії для зменшення похибки та підвищення стабільності.
Ретельно налаштуйте контур керування, щоб збалансувати швидкість та точність.
Оберіть датчики та виконавчі механізми, які відповідають вашим цілям точності.
Почніть з чіткої точної цілі, яка буде керувати вашим дизайном та налаштуванням.
Принципи високоточної замкнутої системи керування
Визначення точності в управлінні
Точність керування означає, що три речі працюють разом. Ваша система досягає цільового значення з високою точністю. Вона повертається до цього значення повторювано, цикл за циклом. Вона також відхиляє збої, які намагаються змістити вихідний сигнал з курсу. Система керування із замкнутим циклом досягає всіх трьох, постійно вимірюючи фактичний вихідний сигнал. Вона порівнює це вимірювання з вашим бажаним заданим значенням. Потім автоматично коригує будь-яке виявлене відхилення.
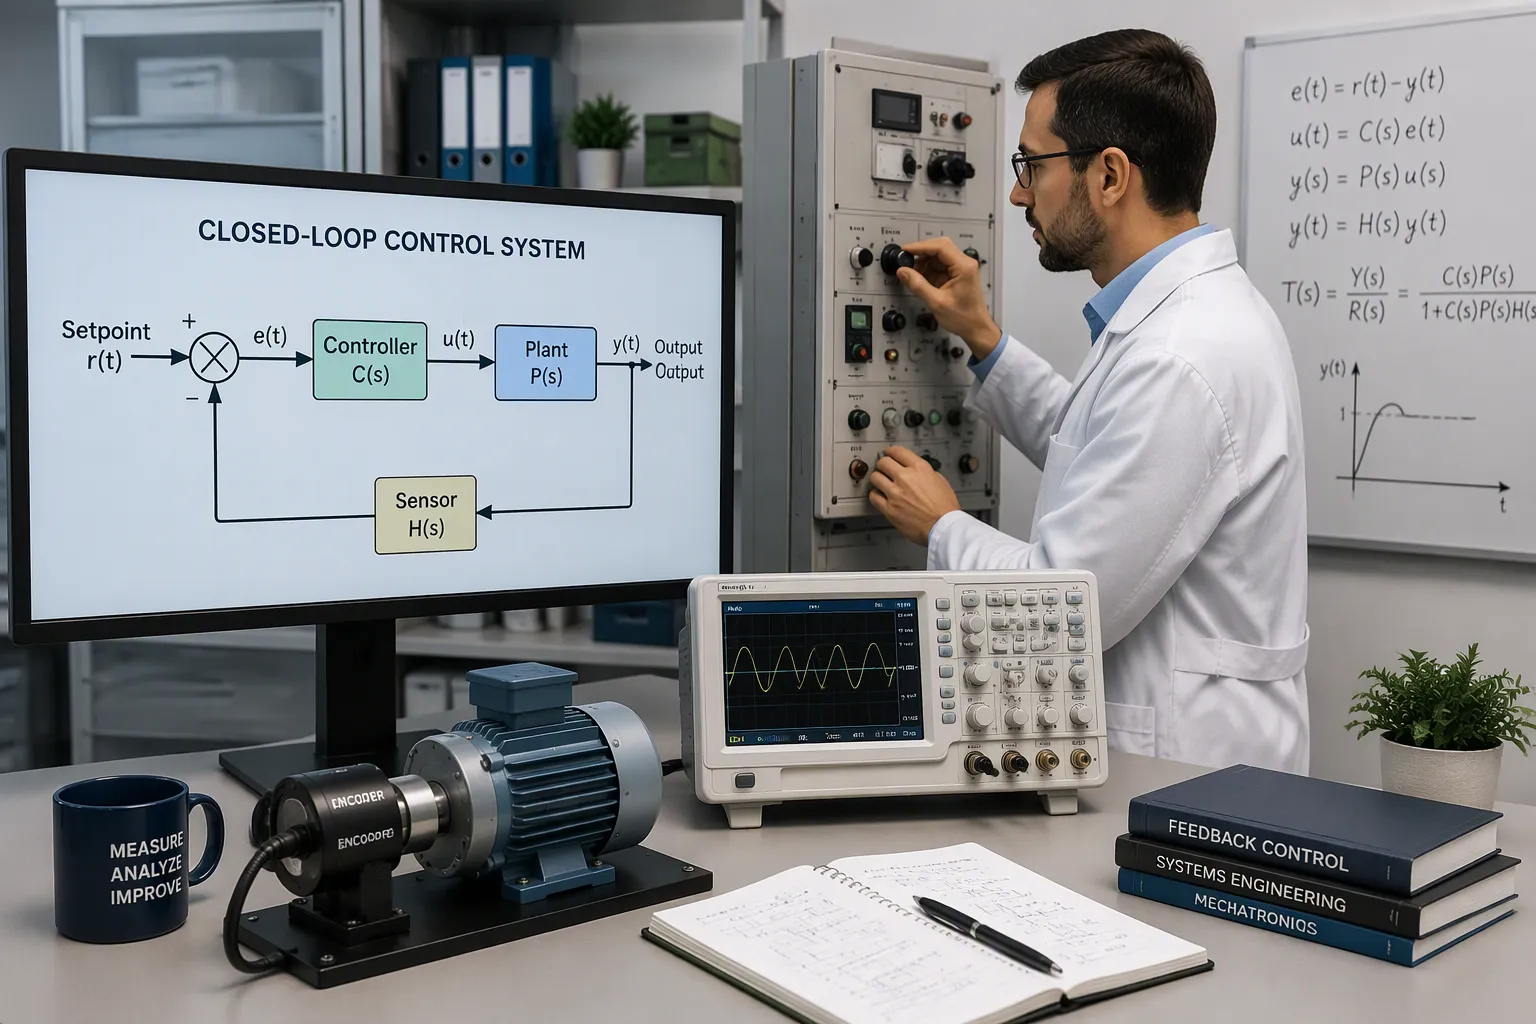
Інженери часто використовують терміни «керування із замкнутим циклом» та «керування зі зворотним зв'язком» як взаємозамінні. Існує незначна технічна відмінність, але основна ідея залишається незмінною. Сама назва походить від інформаційного шляху всередині системи. Контролер надсилає команду вперед до виконавчого механізму. Датчик надсилає результат назад до контролера. Цей зворотний шлях замикає цикл. Високоточне керування із замкнутим циклом залежить від цього безперервного циклу передачі інформації.
Чому відкритий цикл не спрацьовує
Система з відкритим циклом виконує заздалегідь визначені інструкції та ніколи не перевіряє результат. Вона не може коригувати свої дії на основі фактичного виходу або продуктивності. Така конструкція створює кілька недоліків точності:
Система не може компенсувати збої або зміни вихідного сигналу, тому відхилення від бажаної продуктивності залишаються невиправленими.
Контролер надсилає команди виконавчому механізму без перевірки успішного виконання , тому він не може виявити відхилення вихідного сигналу, спричинене зовнішніми перешкодами.
Система повністю спирається на попередньо розраховану модель або калібрування. Більше навантаження або підвищене тертя не дозволяють їй адаптуватися.
Найбільше страждає прецизійна автоматизація. Збої залишають помилки невиправленими, призводячи до втрати кроків у крокових двигунах або неточного позиціонування в інших пристроях.
Пральна машина демонструє проблему в повсякденному житті. Об'єм завантаження або температура води змінюються, і машина ніколи не регулює це, тому якість прання може не відповідати стандартам. Ваша прецизійна машина стикається з тим самим ризиком. Без системи зворотного зв'язку кожна невиправлена помилка накопичується.
Як зворотний зв'язок зменшує помилки
Компоненти основного циклу
Кожен цикл зворотного зв'язку потребує чотирьох частин, які працюють як команда. У таблиці нижче показано, що робить кожна частина для зменшення помилок.
Компонент | Функція зменшення помилок |
|---|---|
Вхідний (опорний) сигнал | Забезпечує бажане значення, яке система повинна підтримувати |
контролер | Інтерпретує сигнал помилки (різницю між фактичним та опорним значеннями) та визначає керуючу дію |
Привід | Налаштовує систему на основі керуючого сигналу, доки не буде досягнуто бажаної реакції |
Датчик зворотного зв'язку | Безперервно вимірює вихідний сигнал та формує шлях зворотного зв'язку для поточних коригувань |
Датчик діє як око циклу. Наприклад, лінійний енкодер відстежує положення, а тензодатчик відстежує силу. Контролер працює як мозок. Він отримує команду заданого значення, порівнює її з показаннями датчика та обчислює похибку. Потім привід приймає цей керуючий сигнал і модулює потужність двигуна. Двигун перетворює електричну енергію в рух і переміщує навантаження. Високоточне керування замкнутим циклом залежить від справності всіх чотирьох частин. Одна слабка ланка, така як шумний датчик або млявий виконавчий механізм, обмежує точність усієї системи.
Цикл виправлення помилок
Цикл виправляє помилку в повторюваному циклі. Виконайте наведені нижче кроки, щоб побачити, як кожен прохід покращує результат.
Програма — ви визначаєте бажаний вихідний результат як точку відліку. Це значення встановлює орієнтир для точності.
Вимірювання — датчик фіксує фактичний вихідний сигнал, такий як лінійне або обертальне положення.
Порівняння — контролер порівнює виміряний вихідний сигнал з командою. Наприклад, він може командувати 100 мм, а виміряти 99.999 мм.
Компенсація — контролер надсилає коригувальний сигнал на двигун або виконавчий механізм, щоб зменшити зазор.
Зворотний зв'язок — датчик знову вимірює скоригований вихідний сигнал, і цикл повторюється.
Кожен прохід трохи зменшує похибку. Безперервний моніторинг і коригування в режимі реального часу перетворюють приблизну команду на точний результат. Контур температури холодильного сховища демонструє ту саму логіку. Датчик зчитує фактичну температуру, контролер порівнює її з цільовою, а клапани або компресори налаштовуються для відновлення бажаного стану. Потім цикл повторюється без втручання людини.
Виявлення помилок є центральним у роботі ЧПК із замкнутим циклом : відхилення в русі виявляються та негайно виправляються, а точність підтримується завдяки постійному коригуванню помилок, що також підвищує стійкість до операційних невідповідностей.
Добре спроектований цикл робить ваш вихідний сигнал повторюваним. Він також робить вихідний сигнал менш чутливим до зовнішніх умов. Зміни навантаження, перепади температури та зміщення тертя – все це впливає на процес. Шлях зворотного зв'язку вловлює кожен імпульс і реагує на нього до того, як помилка зросте. Саме ця постійна корекція є причиною того, що налаштований цикл утримує допуск за циклом, тоді як система з розімкнутим циклом дрейфує.
Вибір правильного контролера
Основи ПІД-регулятора
ПІД-регулятор – це робоча конячка системи керування зі зворотним зв'язком. Він поєднує три дії, і кожна з них реагує на помилку по-різному. У таблиці нижче показано, що робить кожен член і який параметр потрібно налаштувати.
Термін | Основне визначення | Роль у контролі | Параметр налаштування |
|---|---|---|---|
Пропорційний (P) | Зміна вихідного сигналу відображає похибку, масштабовану за допомогою коефіцієнта підсилення Kp | Використовує похибку для зменшення похибки; залишає стаціонарний зсув | Пропорційне посилення Kp (вище посилення = більша чутливість) |
Інтеграл (I) | Вихідні рампи пропорційно до накопиченої похибки | Видаляє зміщення, залишене керуванням лише P | Інтегральний час TI (короткий TI = швидке змінення) |
Похідна (D) | Вихідний сигнал реагує на нахил похибки | Передбачає майбутні помилки та додає стабільності | Похідний час TD (довгий TD = велике антиципування) |
Пропорційна зона дорівнює (1/Kp) × 100%. Таким чином, коефіцієнт підсилення 1 дає 100% зону , а коефіцієнт підсилення 2 дає 50% зону. Інтегральна дія дестабілізує: занадто короткий час інтегрування викликає коливання, тому часто ви трохи зменшуєте пропорційне підсилення, коли його додаєте. Диференціальна дія додає стабільності та дозволяє отримати вищий пропорційний коефіцієнт підсилення, наприклад, від 1.5 до 2. Вона також підсилює шум датчика, тому рекомендується фільтрація. Багато контролерів беруть похідну з вимірювання, а не похибку, щоб уникнути впливу похідної на зміни заданого значення. Через чутливість до шуму на практиці найчастіше використовуються P+I контролери.
Методи прямого зв'язку та гібридні методи
ПІД-регулятор реагує на помилку після її появи. Прямий зворотний зв'язок діє до того, як помилка утвориться. Ви вимірюєте збурення або зміну команди та негайно застосовуєте корекцію, не чекаючи, поки датчик зареєструє відхилення. Цей підхід підходить для застосувань з повторюваними збуреннями, такими як відомий крок навантаження або передбачуваний профіль руху.
Гібридні методи поєднують обидва шляхи. Прямий зворотний зв'язок обробляє основну частину корекції, а ПІД-регулятор очищає решту. Таке поєднання підтримує швидкість і стабільність циклу, що важливо для високоточних замкнутих циклів керування. Вибирайте лише ПІД-регулятор для простих, повільних процесів. Додайте прямий зворотний зв'язок, коли збурення можна виміряти та повторювати. Звертайтеся до методів на основі моделі або розширених методів лише тоді, коли процес є сильно нелінійним або сильно пов'язаним.
Налаштування для точності
Ручне та налаштування на основі правил
Ви можете налаштувати цикл вручну, але методи на основі правил дають вам швидший початок. Метод Циглера-Ніколса – це найстаріший і найпопулярніший набір правил. Він існує у двох варіантах. Метод кривої реакції процесу працює з контролером у ручному режимі, а метод кінцевого циклу – з контролером у автоматичному режимі. Метод Коена-Куна – це правило з розімкнутим циклом. Воно краще обробляє процеси з домінуванням мертвого часу, ніж правило Циглера-Ніколса, але все ще страждає від перерегулювання затухання на чверть амплітуди, низької стійкості та чутливості до похибки вимірювання мертвого часу. Ви можете пом'якшити ці ефекти, розстроївши коефіцієнт підсилення контролера.
Метод | тип | Ключова ідея | Основний недолік |
|---|---|---|---|
Циглера-Ніколса (замкнутий цикл) | Емпіричний, замкнутий цикл | Використовує граничне підсилення та граничний період для обчислення налаштувань | Чутливість до проблем з клапанами; обмежена застосовність |
Циглера-Ніколса (розімкнутий цикл) | Емпіричний, з розімкнутим циклом | Використовує криву реакції процесу для визначення мертвого часу, постійної часу та стаціонарного значення | Наближені значення можуть бути неточними; недійсні для I-, D- або PD-контролерів. |
Коен-Кун | Офлайн, з розімкнутим циклом | Коригує повільну стаціонарну реакцію ZN на тривалий мертвий час | Можливий нестабільний замкнутий цикл; лише моделі першого порядку з великими затримками |
Налаштування лямбда-кривих забезпечує стабільну характеристику без перерегулювання з хорошою стійкістю до похибок вимірювання. Її слабкістю є дуже повільна реакція на збурення в процесах з домінуванням затримки. Використовуйте правила лямбда-кривих для дуже стабільних циклів, які поглинають збурення. Виберіть коен-кун для швидкого відновлення після збурень та використовуйте лише половину розрахованого коефіцієнта підсилення. Вибирайте правила лямбда-кривих, коли мертвий час дуже короткий або значення процесу є шумним.
Методи автоналаштування та моделювання
Налаштування на основі моделі починається з характеристики тестованого пристрою. Інструмент сканує сигнал, щоб зафіксувати характеристику розімкнутого циклу. Потім він вибирає початкові коефіцієнти підсилення зворотного зв'язку з попередньо визначених передавальних функцій та виміряних параметрів розімкнутого циклу. Після замикання циклу функція автоматичного налаштування коригує коефіцієнти підсилення сигналу зворотного зв'язку, щоб мінімізувати залишкову похибку. Цифрові ПІД-контролери досягають високої точності , з якою не можуть зрівнятися аналогові контролери. Вони залишаються стабільними, протистоять дрейфу та переносять шум у широкому динамічному діапазоні.
Демодуляція та синхронізація сигналів ще більше загострюють це. Демодуляція ізолює потрібний сигнал від шуму та перешкод, що забезпечує контролеру чистіший вхідний сигнал. Синхронізація сигналів підсилює слабкі сигнали, тому контур виконує точніші корективи та реагує на незначні зміни. Ці методи підтримують високоточне замкнуте керування в умовах шуму.
Продуктивність може погіршитися, якщо система має складну або нелінійну передавальну функцію; у таких випадках можуть знадобитися більш просунуті та обчислювально ресурсоємні методи керування на основі моделей (наприклад, керування в просторі станів або H-нескінченне керування).
Архітектура системи
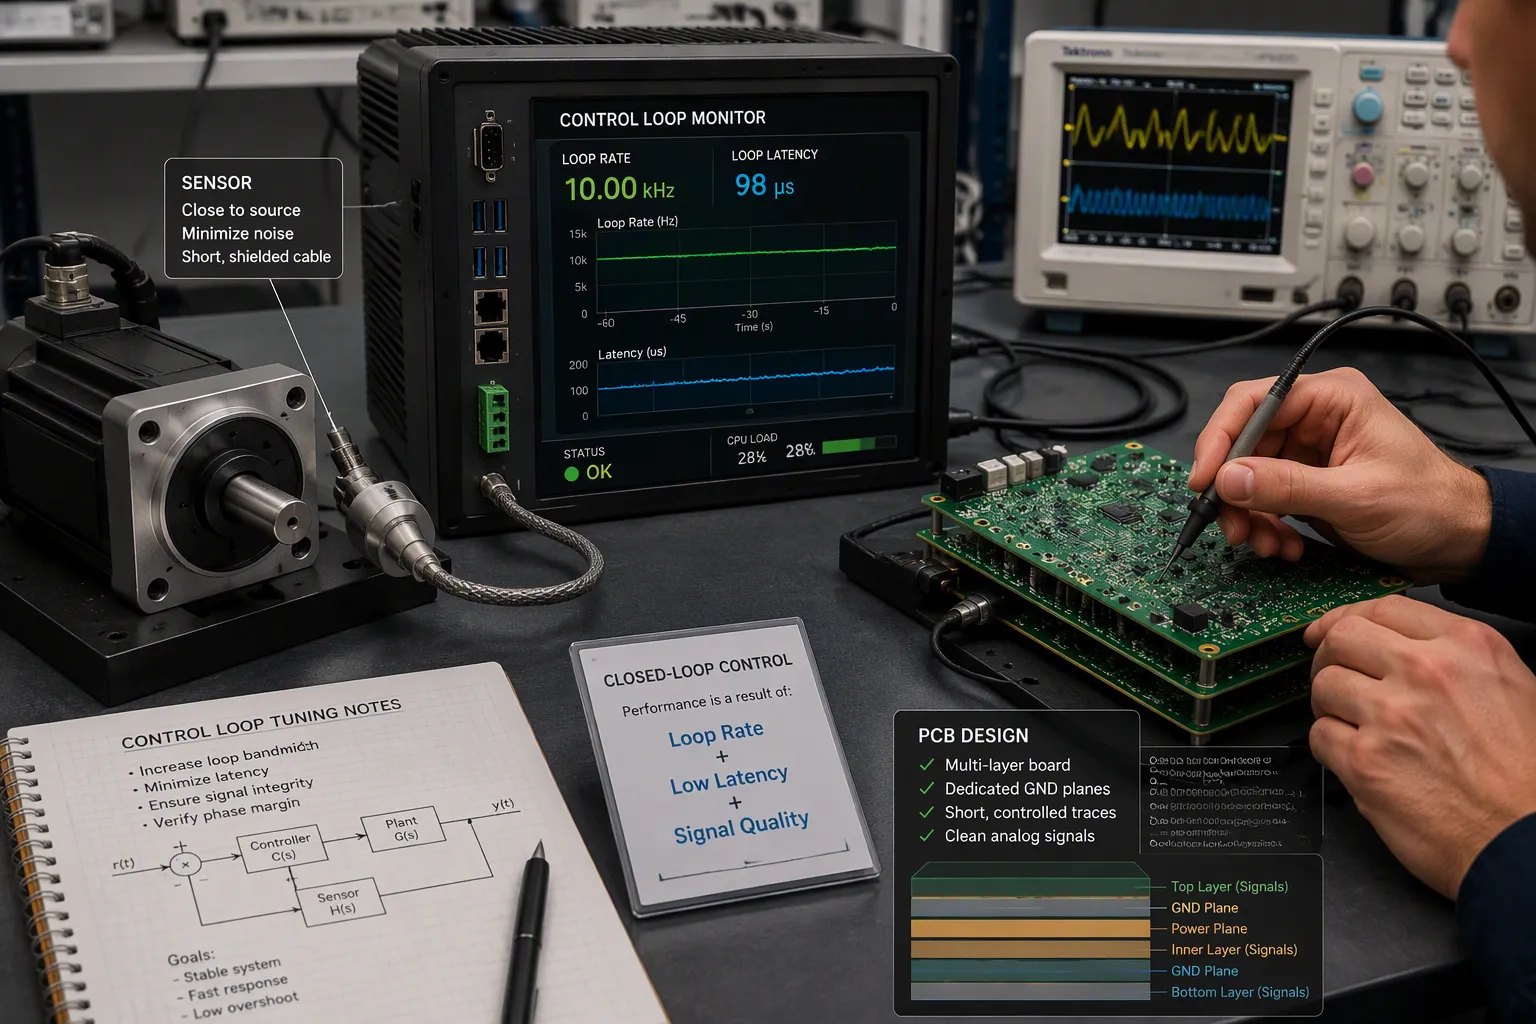
Повноцінна система цифрового зворотного зв'язку базується на трьох основах: принципах надійного проектування, ретельному виборі компонентів та перевірених методах промислової автоматизації. Якщо правильно сформувати архітектуру, контур матиме достатньо ресурсів для роботи. Якщо зробити неправильно, жодне налаштування вас не врятує.
Частота повторення, затримка та семплювання
Швидкість циклу встановлює межу для всього іншого. Швидший цикл поводиться більше як аналоговий контролер, тоді як повільніший цикл додає ефективну затримку. Ця затримка має значення, оскільки кожна корекція використовує інформацію з минулого періоду. Об'єднайте всі затримки в одну ефективну цифру, а час дискретизації плюс обчислювальна затримка безпосередньо зменшують максимальну стабільну пропускну здатність. Пропускна здатність зазвичай становить приблизно від 1/20 до 1/50 від швидкості циклу , тому цикл 5 кГц підтримує близько 100–200 Гц точності команд.
Фактор | Вплив швидкості циклу |
|---|---|
Період циклу | Коротші періоди імітують аналогову поведінку (1 кГц = 1 мс на оновлення) |
Точність відстеження | Форма хвилі 50 Гц відстає на 1 кГц, але майже ідеально відстежується на 5 кГц |
Стабільність | Повільні петлі зменшують запас по фазі та викликають перерегулювання поблизу резонансів |
Обмеження шуму | Частоти вище ~10 кГц можуть посилювати шум датчика або спричиняти квантування коефіцієнтів |
Налаштування також залежить від частоти циклу. ПІ-регулятор, налаштований на одну частоту, але працюючий повільніше, давав приблизно втричі повільнішу реакцію, ніж на частоті налаштування. Вищі частоти покращують точність вимірювання, тоді як нижчі частоти дозволяють збільшити час виконання за цикл і зменшують коливання. Збалансуйте обидва параметри з метою досягнення потрібної точності.
Розміщення датчиків та цілісність сигналу
Місце розташування датчика визначає, чим насправді керує контур. Встановіть його близько до точки інтересу та скоротіть його з'єднання. Спочатку направляйте аналогові сигнали на внутрішніх шарах подалі від країв плати. Віддавайте перевагу чотирьом або більше шарам із виділеними площинами та відстанню між доріжками 1:1.
Захистіть слабкі сигнали за допомогою надійного заземлення та екранування . Використовуйте заземлювальну площину під аналоговими секціями, зіркоподібне заземлення для низькочастотних датчиків та доріжки Кельвіна для прецизійних датчиків, щоб уникнути падіння інфрачервоного випромінювання. Прокладайте збалансовані пари з однаковою довжиною та симетричною геометрією, щоб пригнічувати синфазний шум. Робіть доріжки короткими та розглядайте їх як лінії передачі, як тільки довжина перевищує 1/10 довжини хвилі сигналу. Перевірте конструкцію за допомогою моделювання, TDR та вимірювань осцилографом перед виробництвом.
Оптичний зворотний зв'язок демонструє цю архітектуру в дії. Ви можете створити її на основі існуючого випробувального стенду, додавши датчик, який вимірює реальний вихідний сигнал, порівнюючи його із заданим значенням і дозволяючи контролеру коригувати вхідний процес сотні-тисячі разів на секунду . Це високоточне керування із замкнутим циклом у його найчистішому вигляді.
Оптичний зворотний зв'язок несе реальні витрати: датчики додають капітальні витрати, потребують калібрування та обслуговування, призводять до появи режимів відмови та можуть збільшувати затримку. Якщо вимірювання відстає від процесу на значну частку часової шкали процесу, зворотний зв'язок може надійти занадто пізно та дестабілізувати цикл.
Вибір компонентів
Датчики та виконавчі механізми
Ваш датчик і виконавчий механізм працюють як пара. Датчик фіксує фактичний стан, а виконавчий механізм зменшує розрив із цільовим значенням. Точність датчика визначає, наскільки точно ви бачите реальний вихідний сигнал . Коригувальна дія виконавчого механізму визначає, як швидко ви можете усунути помилку. Погано калібрований датчик спотворює виміряний вихідний сигнал і призводить до неправильної дії керування, тому калібруйте його регулярно, щоб забезпечити точність.
Підберіть датчик відповідно до вимог вашої системи та її середовища. Перевірте ці фактори, перш ніж купувати деталь:
Діапазон і точність тиску, а також час відгуку та частотна характеристика
Сумісність із середовищами та температурна компенсація
Обмеження щодо розміру та монтажу, тип виходу та довготривалий дрейф
Відповідність нормативним вимогам для вашої галузі
Точність заслуговує на особливу увагу. Роздільна здатність – це не точність, а зміщення нуля, похибка діапазону, динамічний діапазон, гістерезис та повторюваність – все це впливає на результат. Помилки накопичуються та можуть спричинити нестабільність або неефективність. Розміщуйте датчики там, де вони фіксують справжній стан, уникайте довгих трубок, які додають затримки, екрануйте проводку від шуму та переконайтеся, що динамічна характеристика відповідає вашій системі руху.
Зіставлення компонентів з цілями точності
Розглядайте розміщення та вибір деталей як одне конструктивне рішення. У прецизійному проектуванні сцени ви встановлюєте параметри контролера на основі цільової смуги пропускання керування , а потім вибираєте пропорційне підсилення для максимізації смуги пропускання, одночасно дотримуючись критерію стійкості функції чутливості замкнутого циклу. Вибір розміщення та зважування датчиків і виконавчих механізмів безпосередньо впливає на конструкцію контролера. Практичні сцени також мають обмеження щодо ваги та розташування виконавчих механізмів. Це показує, що розміщення проектується спільно з метою смуги пропускання та стійкості, а не вибирається незалежно.
Усередині циклу зворотний зв'язок від датчика подає сигнал на ПІД-контролер. Ви налаштовуєте пропорційне підсилення відповідно до змін тиску , інтегральна дія стабілізує дрейф, а похідне демпфування пригнічує перерегулювання від раптових піків. Ось як високоточне замкнуте керування перетворює вибір компонентів на повторювані результати. Почніть з вашої цільової точності, а потім дозвольте їй керувати кожним рішенням датчика та виконавчого механізму.
Продуктивність та компроміси
Метрики точності та стабільності
Неможливо покращити те, що не вимірюєш. Метрики часової області фіксують поведінку виходу після зміни команди. Метрики частотної області фіксують реакцію циклу на різні вхідні дані.
сфера | Метрики, що використовуються для оцінки точності та стабільності |
|---|---|
Часова область | Час наростання, час встановлення, відсоток перевищення, похибка усталеного стану |
Частотна область | Смуга пропускання, запас посилення, запас по фазі, пік чутливості |
Сама лише стабільність мало що говорить. Розглянемо дві стабільні системи. Система A стабілізується за 0.3 с з перевищенням на 5% та помірними зусиллями керування. Система B стабілізується за 12 с з перевищенням на 180% та насичувальним приводом. Обидві стабільні, але лише одна практично придатна для використання. Стабільність є бінарною, тоді як продуктивність є безперервною.
Запас посилення та запас по фазі визначають, наскільки близько ви працюєте до нестабільності. Ці запаси потрібні, оскільки моделі ніколи не бувають точними, умови роботи змінюються, а датчики та виконавчі механізми недосконалі. Високопродуктивні системи працюють близько до меж стабільності, але ніколи не перетинають їх. Проектування запасів посилення — це проектування надійності.
Компроміси між відкритим та замкнутим циклом
Системи з розімкнутим циклом коштують менше , їх легше проектувати та обслуговувати. Вони підходять для простих застосувань з невеликою варіативністю, але вони менш точні та менш адаптивні. Системи із замкнутим циклом коштують дорожче та вимагають більше проектних робіт, проте вони забезпечують більшу точність та адаптивність. Коригування в режимі реального часу робить їх бажаними там, де умови суттєво змінюються або процес потребує ретельного контролю.
Розмір | Керування у відкритому контурі | Контроль із замкнутим контуром |
|---|---|---|
Коштувати | Дешевше; не потрібні датчики зворотного зв'язку | Дорожче через датчики та вдосконалені контролери |
складність | Простіший; менша обчислювальна потужність; простий в обслуговуванні | Більш складний; потребує зворотного зв'язку та налаштування; ризик нестабільності у разі неправильного налаштування |
продуктивність | Неможливо виправити збурення; точність втрачається, якщо змінюються параметри установки | Висока точність; адаптується до зносу, теплового розширення та змінних навантажень; швидше осідання |
Найкраще підходить | Прості, низьковаріабельні програми "встановив і забув" | Автоматизація, критично важлива для безпеки, або високошвидкісна автоматизація, де самокорекція є важливою |
Системи з розімкнутим циклом є менш дорогими, їх легше проектувати та обслуговувати, що робить їх придатними для простих застосувань з невеликою варіативністю, але вони менш точні та адаптивні. Системи із замкнутим циклом, хоча й складніші та дорожчі, пропонують більшу точність та адаптивність, а їхня можливість регулювання в режимі реального часу робить їх бажаними там, де умови суттєво змінюються або процес потребує ретельного контролю.
Високоточне керування із замкнутим циклом виправдовує свою вартість, коли збурення реальні, а допуски жорсткі. Підберіть архітектуру відповідно до завдання, і ви платите лише за необхідну точність.
Впровадження високоточної системи керування замкнутим циклом на практиці
Приклади галузі
Системи із замкнутим циклом використовуються в багатьох галузях промисловості. Кожна з них використовує безперервний зворотний зв'язок для контролю продуктивності та виправлення відхилень від бажаного заданого значення. У таблиці нижче показано, де цей підхід виправдовує себе та що він дає.
Галузь / Застосування | Покращення продуктивності завдяки замкнутому циклу керування |
|---|---|
Багатоосьові верстати (обробка на ЧПУ, виготовлення напівпровідників) | Субмікронна точність позиціонування; зменшення дрібних розбіжностей у русі, що спричиняють дефекти якості та втрати матеріалу |
Роботи-підбирачі та розміщення | Стабільне керування траєкторією |
Сервосистеми | Мінімізовані перерегулювання та коливання |
Скоординовані послідовності рухів (автоматизовані складальні лінії) | Передбачувана повторюваність |
Колаборативні роботи (коботи) та AGV | М'яка взаємодія, сумісність руху та поведінка обмеження сили за допомогою датчиків сили-крутного моменту, інтегрованих енкодерів та вдосконалених приводів двигунів, що забезпечує безпечні спільні робочі простори для людей та адаптацію до змінних завдань та неструктурованих середовищ |
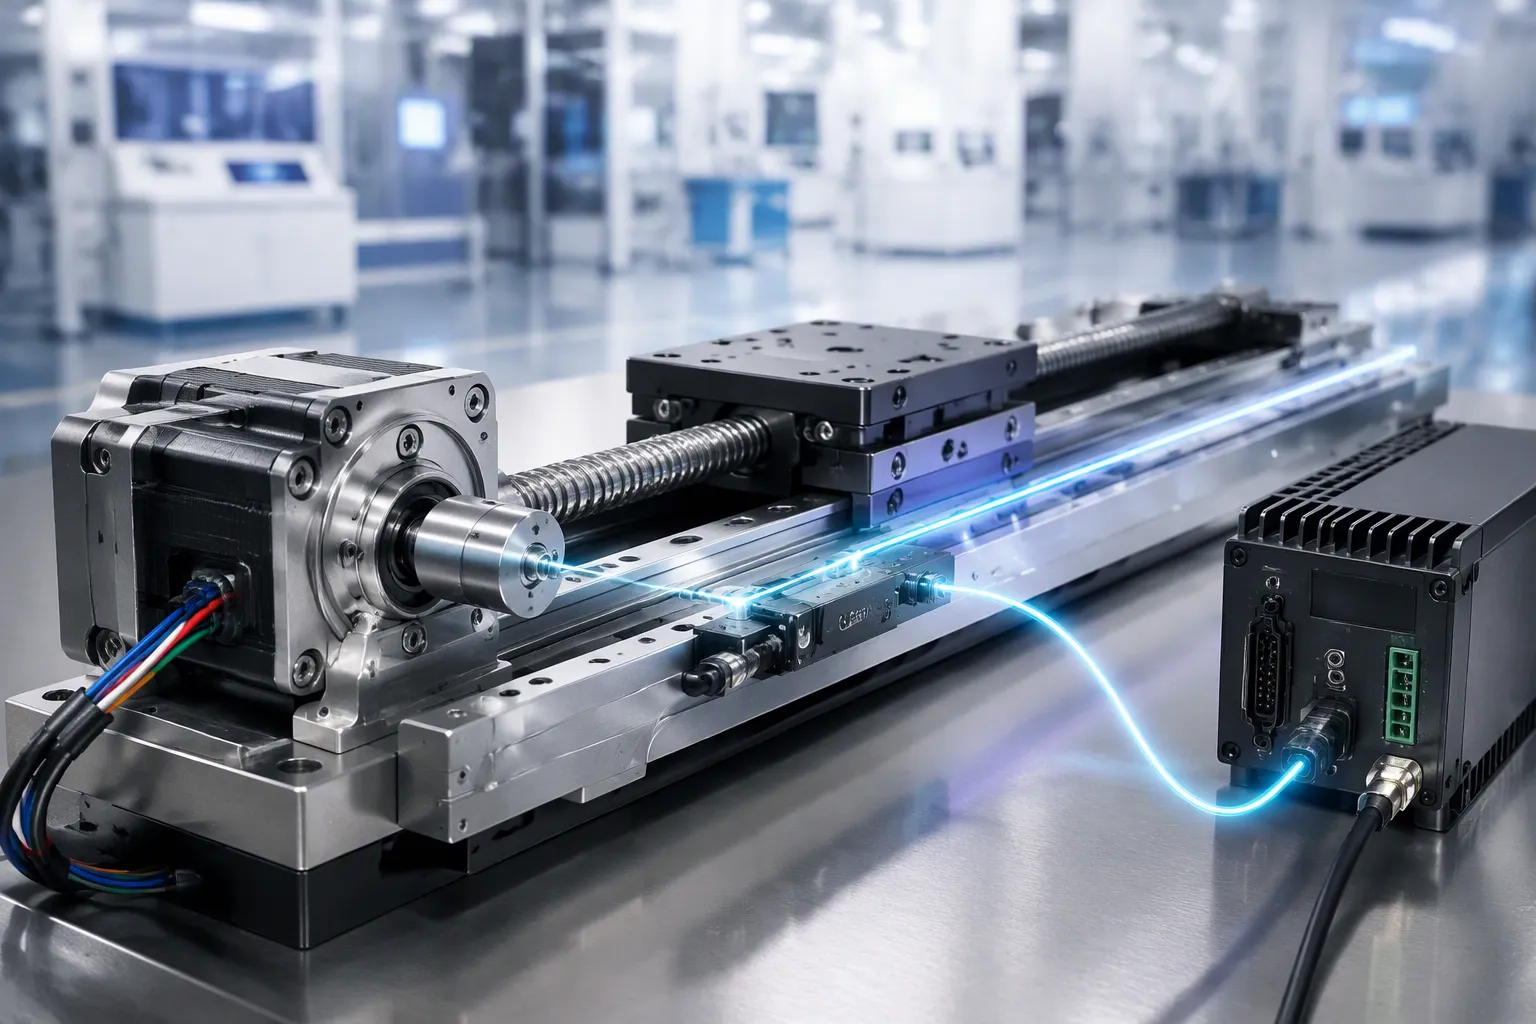
Виробництво напівпровідників чітко демонструє цю закономірність. Прагнення до мініатюризації створює потребу в вищій точності вирівнювання, ніж може забезпечити позиціонування з розімкнутим циклом. Обладнання також повинно швидко повністю зупинитися. Задокументоване рішення використовує 5-фазні крокові двигуни з повністю замкнутим циклом керування (серія CVD). Фаза з розімкнутим циклом використовує високу чутливість двигуна на початку позиціонування. Після завершення команди позиціонування зворотний зв'язок від зовнішніх датчиків, таких як лінійні енкодери, коригує різницю між командним і фактичним положенням. Такий підхід дозволяє високоточне позиціонування в субмікронному діапазоні, що відповідає роздільній здатності парного лінійного енкодера.
Покроковий огляд тематичного дослідження
Розглянемо інструмент для виготовлення напівпровідників, який потребує субмікронного вирівнювання. Проблема починається з позиціонування у відкритому циклі. Інструмент дає команду на рух, але фактичне положення зміщується. Незначні розбіжності у русі призводять до дефектів якості та втрат матеріалу. Команді потрібне фіксуюче рішення, яке утримує позицію без шкоди для швидкості.
Рішення поєднує два етапи. По-перше, система запускає 5-фазний кроковий двигун у режимі розімкнутого циклу на початку кожного руху позиціонування. Цей етап використовує високу швидкість реагування двигуна для швидкого наближення до цілі. По-друге, після завершення команди позиціонування зовнішні датчики беруть на себе керування. Лінійні енкодери вимірюють фактичне положення та передають ці дані назад до контролера. Контролер порівнює задане та фактичне положення, а потім коригує різницю.
Налаштований результат — високоточне позиціонування в субмікронному діапазоні. Система відповідає роздільній здатності парного лінійного енкодера. Цей результат показує, як високоточне керування із замкнутим циклом працює на практиці. Ви починаєте з чіткої цільової точки зору точності, вибираєте компоненти, які їй відповідають, і дозволяєте зворотному зв'язку заповнити прогалину. Фаза відкритого циклу забезпечує швидкість. Фаза замкнутого циклу забезпечує точність. Разом вони забезпечують обидва цілі.
Тепер ви маєте повне уявлення. Ви побачили, як працює петля зворотного зв'язку, як її реалізувати, а також як налаштувати та вибрати компоненти для надійної точності. Пам'ятайте один ключовий момент: точність досягається завдяки гарному проекту зворотного зв'язку, ретельному налаштуванню та дисциплінованому вибору компонентів разом. Жоден окремий елемент не несе результату самостійно.
Забігаючи вперед, очікуйте, що швидше зондування та розумніші алгоритми керування підвищать можливості високоточних замкнутих систем керування. Почніть з чіткої цільової точки зору точності. Потім повторюйте вимірювання реальної продуктивності. Ця звичка добре послужить вам у міру розвитку технологій.
FAQ
Коли слід обирати керування з розімкнутим контуром замість керування з замкнутим контуром?
Оберіть керування з розімкнутим циклом для простих завдань з невеликою варіативністю. Ці системи коштують менше та потребують менше проектних робіт. Оберіть керування з замкнутим циклом, коли допуски жорсткі або умови змінюються. Датчики зворотного зв'язку та налаштування збільшують вартість, але ви отримуєте точність та зменшення перешкод.
Як швидко має працювати ваш контур керування?
Встановіть частоту циклу, виходячи з вашої цільової точності. Пропускна здатність зазвичай становить приблизно від 1/20 до 1/50 частоти циклу. Таким чином, цикл 5 кГц підтримує приблизно 100–200 Гц точності команд. Швидші цикли відстежують краще, але вони можуть посилювати шум датчика.
Чи завжди потрібен ПІД-контролер?
Ні. ПІД-регулятор підходить для багатьох циклів, але пряма передача даних обробляє повторювані збурення до появи помилок. Гібридні конструкції поєднують обидва шляхи. Звертайтеся до методів на основі моделі лише тоді, коли ваш процес сильно нелінійний або сильно пов'язаний. Підберіть контролер до завдання.
Чи гарантує вища роздільна здатність сенсора кращу точність?
Ні. Роздільна здатність – це не точність. Зміщення нуля, похибка діапазону, гістерезис та повторюваність – все це впливає на ваш результат. Погано калібрований датчик вводить неправильну корекцію. Калібруйте регулярно та переконайтеся, що динамічна характеристика відповідає вашій системі руху.
Як розпочати проект високоточного зворотного зв'язку?
Почніть з чіткої цільової характеристики. Нехай ця ціль керує вибором кожного датчика та виконавчого механізму. Побудуйте цикл, потім налаштуйте його та виміряйте реальну продуктивність. Виконуйте ітерації звідти. Точність досягається завдяки проектуванню зворотного зв'язку, ретельному налаштуванню та дисциплінованому вибору компонентів разом.