Marrja e sinjaleve me shumë sensorë mbledh të dhëna nga disa elementë ndijorë dhe i shndërron ato në rrjedha dixhitale të përdorshme në nivelin e bordit. Sistemet reale - monitorimi industrial, robotika, instrumentacioni - përziejnë sensorë me ndërfaqe, shpejtësi dhe profile zhurmash të ndryshme. Inxhinierët përballen me probleme të vërteta: dizajni i front-end-it, sinkronizimi, zhurma, bashkimi dhe DFM.
Ky udhëzues shpjegon hap pas hapi vendimet për projektimin dhe prodhimin e pllakave. Ai mbulon multipleksimin analog kundrejt ADC-ve për kanal, filtrat anti-aliasing, përzgjedhjen e amplifikatorëve operativë dhe zgjedhjet e ndërfaqes. Do të gjeni udhëzime praktike për kohën, tokëzimin, kalibrimin dhe rikthimin e sinjalit. Çdo seksion synon një kompromis konkret të projektimit, jo teori.
Inxhinierët që ndërtojnë tabela me shumë sensorë e dinë hendekun midis një prototipi funksional dhe një produkti të besueshëm. Ky udhëzues e mbyll këtë boshllëk me detaje praktike.
Ndërmarrjet kryesore
Planifikoni me kujdes rrugën e sinjalit të secilit sensor për të mbrojtur konvertuesin dhe për të mbajtur të dhënat të pastra.
Përdorni marrjen e mostrave të njëkohshme kur ndryshimet e fazës janë të rëndësishme, si në lokalizimin e zërit.
Përdorni një orë të përbashkët dhe aktivizoni sinjale në mënyrë që të gjitha të dhënat e sensorëve të qëndrojnë të rreshtuara në kohë.
Zgjidhni filtrin e duhur: FIR jep fazë lineare të qëndrueshme, IIR është më efikas dhe adaptiv funksionon mirë për anulimin e zhurmës.
Përdorni DMA për të lëvizur të dhëna pa ngarkuar CPU-në, duke e mbajtur rrjedhën e të dhënave të qëndrueshme dhe të shpejtë.
Kalibroni secilin kanal veçmas dhe kontrolloni për devijim për ta mbajtur të saktë me kalimin e kohës.
Mbani larg tokëzimet analoge dhe dixhitale dhe përdorni një plan të vazhdueshëm tokëzimi për të ulur zhurmën.
Aktivizoni një kanal në të njëjtën kohë dhe kontrollojeni me FFT përpara se të kaloni në bashkim të plotë.
Bazat e Marrjes së Sinjalit me Shumë Sensorë
Çfarë do të thotë Marrja me Shumë Sensorë
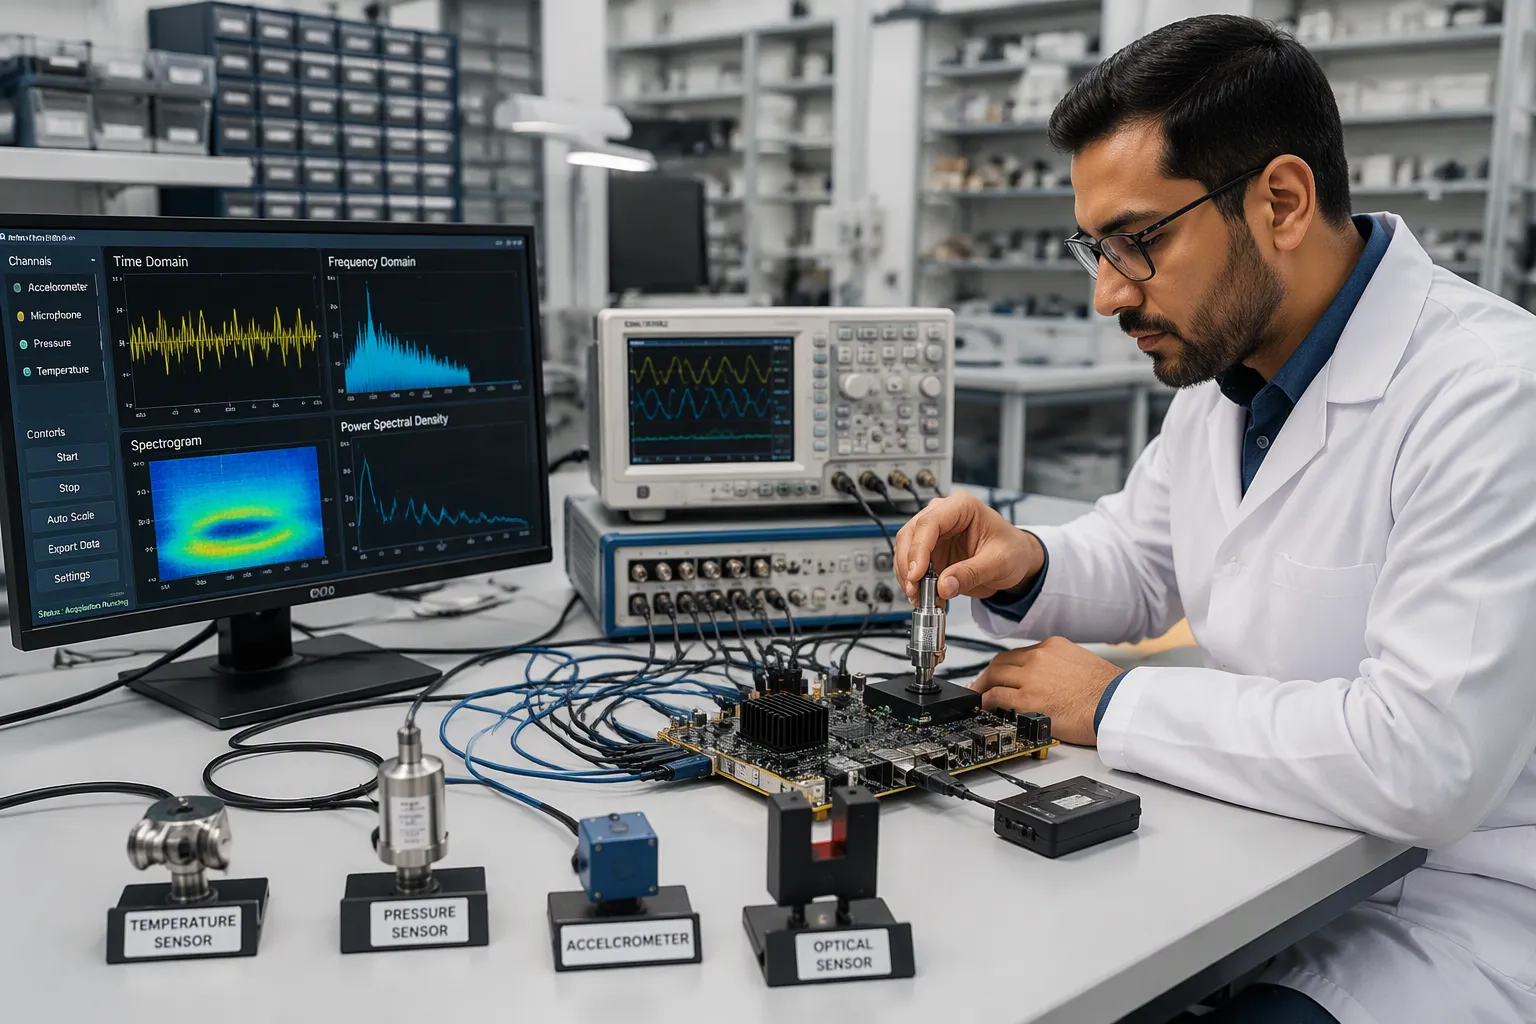
Marrja e sinjalit me shumë sensorë vendos disa elementë ndijorë në një pllakë dhe kap të dhëna nga të gjithë ata në të njëjtën kohë. Zinxhiri shkon nga sensori fizik, përmes kushtëzimit të sinjalit, në një konvertues analog dhe del si një rrjedhë dixhitale. Gjatë marrjes së mostrave, konvertuesi kap sinjalin analog në intervale të caktuara dhe i jep secilës mostër një nivel tensioni. Rezolucioni i konvertuesit analog përcakton hapin më të vogël të tensionit që sistemi mund të zgjidhë.
Mbledhja, përpunimi i të dhënave me shumë sensorë dhe komunikimi Wi-Fi/Bluetooth mund të vendosen të gjitha në një bord të vetëm me burim të hapur.
Elementet Ndjekësore dhe Shtigjet e Sinjalit
Çdo lloj sensori ka nevojë për rrugën e vet. Një sensor PZT ka nevojë për dobësim, filtrim të frekuencave të ulëta dhe zhvendosje të nivelit para konvertimit. Një matës i tendosjes ka nevojë për një amplifikator instrumentesh dhe rregullim të nivelit. Tabela më poshtë përmbledh rrugët tipike.
Elementi i Ndjesisë | Rruga e sinjalit |
|---|---|
Sensori PZT | Dobësim (÷2) → filtrim me kalim të ulët (~664 kHz) → zhvendosje e nivelit në 0–3.3 V → adc |
Matës deformimi | Amplifikator instrumentesh → rregullim niveli në 0–3.3 V → adc |
Akselerometri (BMA400) | Dalje dixhitale nëpërmjet SPI direkt në MCU |
Sensor mjedisor (BME280) | Dalje dixhitale nëpërmjet SPI direkt në MCU |
Daljet analoge vs. dixhitale të sensorëve
Sensorët analogë kanë nevojë për një pjesë të përparme analoge: dobësimi, filtrimi dhe zhvendosja e nivelit mbrojnë konvertuesin dhe ruajnë linearitetin. Një rezistencë 51 Ω me një kondensator 4.7 nF, për shembull, jep një ndërprerje të kalimit të ulët afër 664 kHz.
Sensorët dixhitalë si BMA400 dhe BME280 e anashkalojnë tërësisht kushtëzimin analog. Ata dërgojnë të dhëna nëpërmjet SPI duke përdorur linjat e orës, hyrjes, daljes dhe përzgjedhjes së çipit. Kjo qasje heq qarqet e përparme dhe e bën buxhetin analog të frontend-it më të thjeshtë.
Pse ka rëndësi dizajni në nivel bordi
Integriteti i sinjalit në burim
Integriteti i sinjalit fillon në ndërfaqen e sensorit. Tokëzimi i keq ose gjurmët e gjata analoge dëmtojnë të dhënat përpara se të ndihmojë ndonjë përpunim dixhital i sinjalit. Duhet t'i vendosni komponentët e kushtëzimit afër konvertuesit dhe t'i mbani shtigjet e kthimit të shkurtra.
Ndikimi në Kosto dhe Prodhueshmëri
Çdo kanal i shtuar rrit koston, sipërfaqen e bordit dhe kohën e testimit. Më pak faza të kushtëzimit ulin rrezikun e montimit. Rishikimet e DFM duhet të konfirmojnë vendosjen e komponentëve dhe të gjurmojnë gjerësinë para publikimit të paraqitjes.
Pyetje thelbësore për dizajnin
Numri i kanaleve dhe nevojat e mostrave
Shpejtësia e marrjes së mostrave ndjek fizikën e sinjalit të matur. Kanalet e temperaturës kanë nevojë vetëm për 1–100 S/s, ndërsa dridhja dhe akustika kërkojnë 25.6–204.8 kS/s. Konvertorët e multipleksuar ndajnë një rrymë alternative (ADC) në të gjitha kanalet dhe shtojnë një shtrembërim të vogël kohor. Pajisjet e marrjes së mostrave të njëkohshme i mbajnë marrëdhëniet e fazës të paprekura.
Lloji i sinjalit | Shkalla tipike e mostrës |
|---|---|
temperaturë | 1–100 S/s |
Presioni, rrjedha | 10 S/s–1 kS/s |
Dridhje, akustikë | 25.6–204.8 kS/s |
Buxheti i Ndërfaqes dhe Përpunimit
Zgjedhja e ndërfaqes formëson buxhetin e përpunimit. SPI ofron transferime të shpejta dhe me vonesë të ulët; I2C është i përshtatshëm për sensorë të ngadaltë; RS-485 mbulon linja të gjata kabllosh. Një frontend daq duhet të lëvizë të dhënat pa bllokuar MCU-në. Buxhetoni bandwidth-in herët, sepse 64 kanale në 51.2 kS/s prodhojnë afërsisht 13 MB/s.
Sfidat kryesore në sistemet me shumë sensorë
Sinkronizimi dhe anashkalimi i kohës
Mospërputhjet e Domenit të Orës
Problemi i parë krijohet nga pajisje të ndryshme. Kanalet e shikimit, forcës/çiftit rrotullues, prekjes dhe enkoduesit funksionojnë me shpejtësi, vonesa dhe protokolle të ndryshme të marrjes së mostrave. Çdo pajisje ka orën e vet dhe luhatja natyrore shpesh shkon përtej disa qindra mikrosekondave. Kjo kompenson ndryshimet me temperaturën, ngritjet dhe uljet e furnizimit dhe plakjen e pjesëve.
Problemet e sinkronizimit me shumë sensorë vijnë kryesisht nga pajisje të ndryshme të marrjes së të dhënave, protokolle të ndryshme të marrjes së të dhënave dhe karakteristika të ndryshme, të tilla si frekuencat e marrjes së mostrave, rezolucionet, diapazonet, raportet sinjal-zhurmë dhe - më e rëndësishmja - referencat kohore. Mungesa e një reference të përbashkët kohore e bën integrimin e sensorëve shumë më të vështirë. Supozimet e thjeshta se orët e brendshme të pajisjeve janë tashmë të sinkronizuara mjaftueshëm nuk arrijnë të marrin në konsideratë zhvendosjen e orës dhe vonesën e orës që grumbullohen me kalimin e kohës. Pra, nevojitet sinkronizim i fuqishëm (harduer ose softuer) për të rreshtuar të dhënat në një domen të përbashkët kohor për bashkim ose përpunim pas-IA-së.
Efektet e latencës dhe luhatjes
Lidhjet e komunikimit shtojnë vonesën e tyre. Shtigjet USB, Ethernet dhe seriale imponojnë secila profile të ndryshme latence, dhe sensorët e rrjetit vuajnë nga vonesa të ndryshueshme të transmetimit plus rikuperimin e humbjes së paketave. Një parandalim i sistemit operativ në kohë reale shton vonesa jo-deterministe të përpunimit përveç kësaj. Përpunimi i imazhit dhe nxjerrja e veçorive më pas sjellin vonesa llogaritëse jo-uniforme në të gjitha llojet e sensorëve, të cilat prodhojnë shtrembërime sistematike të kohës. Ju duhet të planifikoni sinkronizimin e kohës herët, sepse asnjë sasi e përpunimit të sinjalit në rrjedhën e poshtme nuk sjell një referencë të kohës së humbur.
Integriteti i Zhurmës dhe Sinjalit
Ndërlidhjet dhe Unazat e Tokëzimit
Energjia çiftëzohet midis gjurmëve të afërta përmes induktancës dhe kapacitetit të ndërsjellë, dhe hapësira e ngushtë e bën atë më keq. Kërcimi i tokës zhvendos potencialet lokale të tokës gjatë ndërrimit të shpejtë, kështu që sinjalet logjikisht të ulëta mund të lexohen ndërsa referencat e larta dhe analoge ndryshojnë. Tabela më poshtë harton simptomat e zakonshme me shkaqet dhe zgjidhjet.
simptomë | Rrënja shkaku | ilaç |
|---|---|---|
kumbues | Impedanca të pakrahasueshme | Diagnostikoni me TDR; zbatoni ndërprerjen |
Gabime në gjurmët ngjitur | Crosstalk | Rrit hapësirën ose shto mbrojtje |
Zhurmë 50/60 Hz | Unazat e tokës | Ndarja e tokës ose izolimi optik |
Referenca analoge të zhvendosura | Kërcim në tokë | Plane të dedikuara dhe shkëputje |
Profilet e Zhurmës Specifike për Sensorin
Çdo sensor tregon një sinjal të ndryshëm zhurme. Elementet me impedancë të lartë kapin çiftëzimin kapacitiv; kanalet analoge të nivelit të ulët vuajnë nga valëzimi i furnizimit me energji që modulon pragjet dhe kohën. Çiftet diferenciale dhe planet e kthimit të vazhdueshëm përmirësojnë imunitetin. Vendosni kondensatorët e shkëputjes pranë kunjave të energjisë dhe kryeni simulimin e integritetit të sinjalit para fabrikimit.
Vëllimi i të dhënave dhe gjerësia e brezit
Kompromiset e Shkallës së Mostrimit
Shkalla e marrjes së mostrave drejton drejtpërdrejt vëllimin e të dhënave. Një shkallë e ulët e marrjes së mostrave mund të humbasë ose shtrembërojë trendet e rëndësishme, ndërsa shkallët e larta i përshtaten testeve afatshkurtra që kapin luhatje të shpejta; analizat më të gjata mund të favorizojnë intervale njësekondëshe ose më të ngadalta. Megjithatë, zvogëlimi agresiv i mostrave pa kompensim sjell aliasing, dhe aliasing degradon saktësinë e modelit. Zgjidhni shkallën nga fizika e sinjalit, pastaj verifikojeni me analizën FFT.
Pengesa në ndërfaqe
Gjerësia e brezit të ndërfaqes kufizon zinxhirin daq. Një frontend daq që lëviz 64 kanale me 51.2 kS/s prodhon afërsisht 13 MB/s, dhe lidhjet më të ngadalta e bllokojnë MCU-në. Grupimi i mostrave për interval ul numrin e paketave, ndërsa granulariteti më i trashë kohor kursen gjerësinë e brezit vetëm kur aplikacioni mund ta tolerojë atë. Përputhni ndërfaqen ADC dhe shpejtësinë e lidhjes me buxhetin real të xhiros dhe profilin e latences përpara se të shkallëzoni numrin e kanaleve.
Dizajni i Pajisjeve të Blerjes
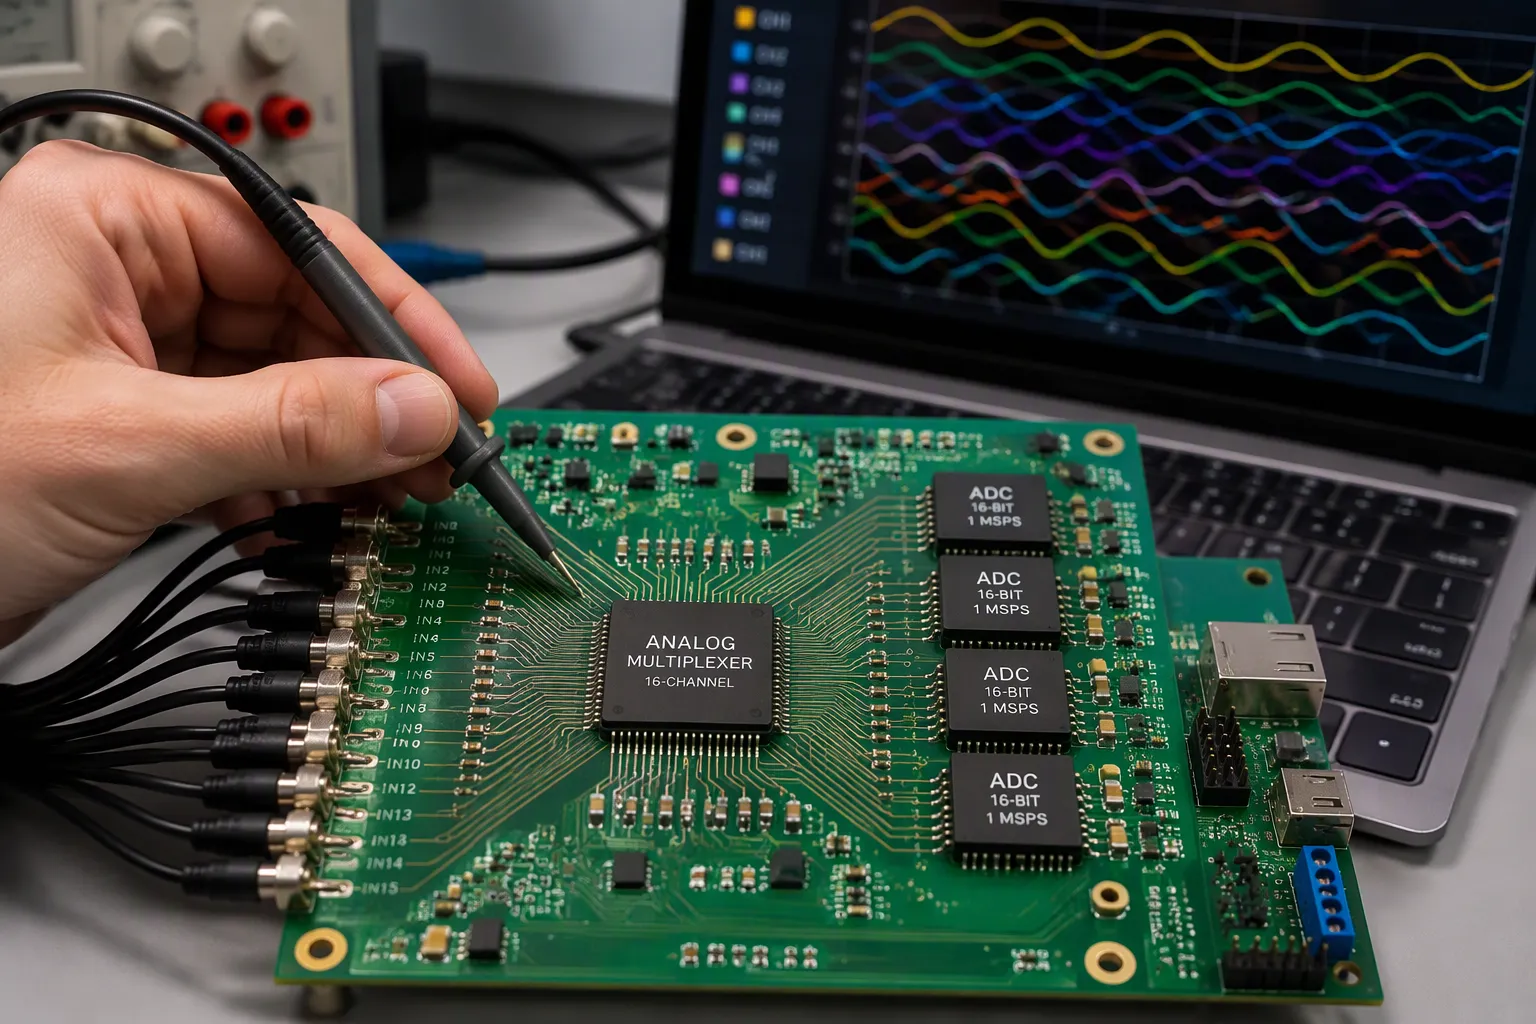
Multipleksimi Analog kundrejt ADC-së për Kanal
Numri i kanaleve dhe kompromiset e kostos
Arkitektura që zgjidhni përcakton koston më të ulët që mund të arrijë pllaka. Multipleksimi analog ul numrin e kanaleve hyrëse të konvertuesit, për shembull nga 32 në 16 duke përdorur rrjete përmbledhëse. Ky hap ul koston e harduerit, kabllove dhe hapësirës së raftit. Multipleksimi me ndarje kohore funksionon mirë për kanalet DC dhe me shpejtësi të ulët. Është i fortë, me kosto të ulët dhe i lehtë për t'u shkallëzuar. Skemat e ndarjes me frekuencë rrisin rendimentin total dhe dendësinë e kanalit, por ato kanë nevojë për filtra me saktësi të lartë, burime të qëndrueshme krehërimi dhe kalibrim.
Konvertuesit për kanal e anashkalojnë këtë kompleksitet. Çdo kanal mban konvertuesin e vet analog-dixhital, filtrimin e vet të kalimit të ulët dhe fazën e vet të mostrës dhe mbajtjes së mostrës. Çmimi që paguani është kosto më e lartë, më shumë hapësirë në bord dhe shkallëzueshmëri e kufizuar.
skenar | Kur zbatohet | Kompromisi kryesor |
|---|---|---|
Multipleksimi analog | Rendimenti për kanal mund të sakrifikohet; një SAR i lidhur me tubacion çiftëzohet me një mux. | Rendiment më i ulët për kanal, trajtim paralel |
Kampionim për çdo kanal ose i njëkohshëm | Çastet e sakta të marrjes së mostrave kanë rëndësi, siç është vendndodhja e burimit binaural | Dallimet e fazës mbeten të paprekura në të gjitha kanalet |
Multipleks vetëm deri në pikën ku besnikëria e matjes nuk degradohet vërtet. Përtej këtij pragu, artefaktet hapësinore, kohore ose dixhitale rriten me shpejtësi dhe kanë nevojë për kalibrim në nivel sistemi ose rindërtim të sinjalit.
Kërkesat për Marrje të Njëkohshme të Mostrave
Disa aplikacione nuk mund ta përballojnë shtrembërimin. Dëgjimi robotik gjen një burim tingulli nga ndryshime të vogla fazore ndërkanale. Konvertorë të shumtë SAR mund të marrin mostra nga kanalet në të njëjtën kohë brenda një tolerance. Pajisjet Delta-sigma kanë vështirësi këtu për shkak të përgjigjes komplekse fazore të filtrave të tyre të lakut. Një dizajn shumëkanalësh i mbledhjes së të dhënave për dridhje ose akustikë duhet të kërkojë marrjen e mostrave të njëkohshme që nga fillimi.
Dizajni i Front-End dhe Filtrit
Përzgjedhja e Op-Amp sipas Impedancës së Sensorit
Pjesa e përparme analoge duhet të përputhet me burimin. Një amplifikator diferencial përshtatet me një burim me impedancë të ulët me sinjalin që ngas në një tension të madh në modalitetin e përbashkët, siç është sensori i rrymës në anën e lartë. Është me kosto të ulët, i thjeshtë dhe trajton tensione në modalitetin e përbashkët përtej shinave të furnizimit. Një amplifikator instrumentesh përshtatet me sensorë me impedancë të lartë siç janë matësat e tendosjes, termoçiftet, RTD-të dhe elektrodat biopotenciale. Fazat e tij të tamponit japin impedancë shumë të lartë hyrëse, fitim të lartë dhe refuzim të lartë në modalitetin e përbashkët. Pjesët hibride lidhin të dy rastet.
Përdorni një amplifikator diferencial kur sinjali rrjedh në një tension të madh në modalitetin e përbashkët dhe impedanca e burimit është e ulët. Përdorni një amplifikator instrumentesh kur burimi ka impedancë të lartë ose kur sinjalet në nivel mikrovolti kanë nevojë për përforcim të lartë.
Balanconi dendësinë e zhurmës së tensionit dhe rrymës kur zgjidhni. Pjesët e njohura janë afër 7–9 nV/√Hz. Diapazoni i furnizimit me energji, gjerësia e brezit dhe buxheti i energjisë gjithashtu kufizojnë zgjedhjen.
Dizajni i filtrit kundër aliasimit
Kushtëzimi i sinjalit duhet të heqë energjinë jashtë brezit përpara mostrave të konvertuesit. Vendosni filtrin anti-aliasing si fazën e fundit analoge, afër hyrjes së konvertuesit. Mbajeni kufirin nën gjysmën e shpejtësisë së mostrimit. Një fazë e thjeshtë RC funksionon për kanale të ngadalta. Filtrimi preciz ka nevojë për një fazë aktive me një përgjigje të përcaktuar. Impedanca e lartë e burimit e bën kohën e stabilizimit më të gjatë, kështu që kanali i multipleksuar ka nevojë për një dritare më të gjatë blerjeje.
Konfigurimi dhe Ndërfaqet e ADC-së
Kompromise midis Rezolucionit dhe Shkallës së Mostrës
Rezolucioni dhe shpejtësia tërhiqen nga njëra-tjetra. Rritja e rezolucionit ul shkallën maksimale të marrjes së mostrave që mund të arrini, sepse më shumë bit kërkojnë më shumë kohë konvertimi për mostër. Rritja e shkallës së marrjes së mostrave kufizon rezolucionin që mund të arrini, pasi konvertimet e shpejta mbështeten në arkitektura më të thjeshta dhe me bit më të ulët. Puna me besnikëri të lartë favorizon rezolucionin. Blerja me shpejtësi të lartë favorizon shkallën. Një konvertues i multipleksuar ndan kohën e tij të konvertimit nëpër hyrje, kështu që rendimenti për kanal bie ndërsa numri i kanaleve rritet. Zgjidhni nivelin më të ulët të performancës që ende kap sinjalin saktë.
Ndërfaqja I2C, SPI dhe RS-485
Zgjedhja e ndërfaqes ndjek distancën, shpejtësinë dhe buxhetin e pin-eve. I2C ka nevojë për dy tela dhe përshtat sensorë të ngadaltë në një pllakë të shkurtër. SPI ofron transferime të shpejta me vonesë të ulët dhe përshtatet me rrugën kryesore daq. RS-485 mbulon linja të gjata kabllosh në kabinete industriale. Çdo opsion mbart kufizime prodhimi: popullimi i tërheqjes, pjesët e terminimit dhe numri i pin-eve të lidhësit ndikojnë të gjitha në montim dhe testim. Buxhetoni shpejtësinë e lidhjes kundrejt rendimentit real para paraqitjes.
Teknikat e Mbledhjes dhe Sinkronizimit të të Dhënave
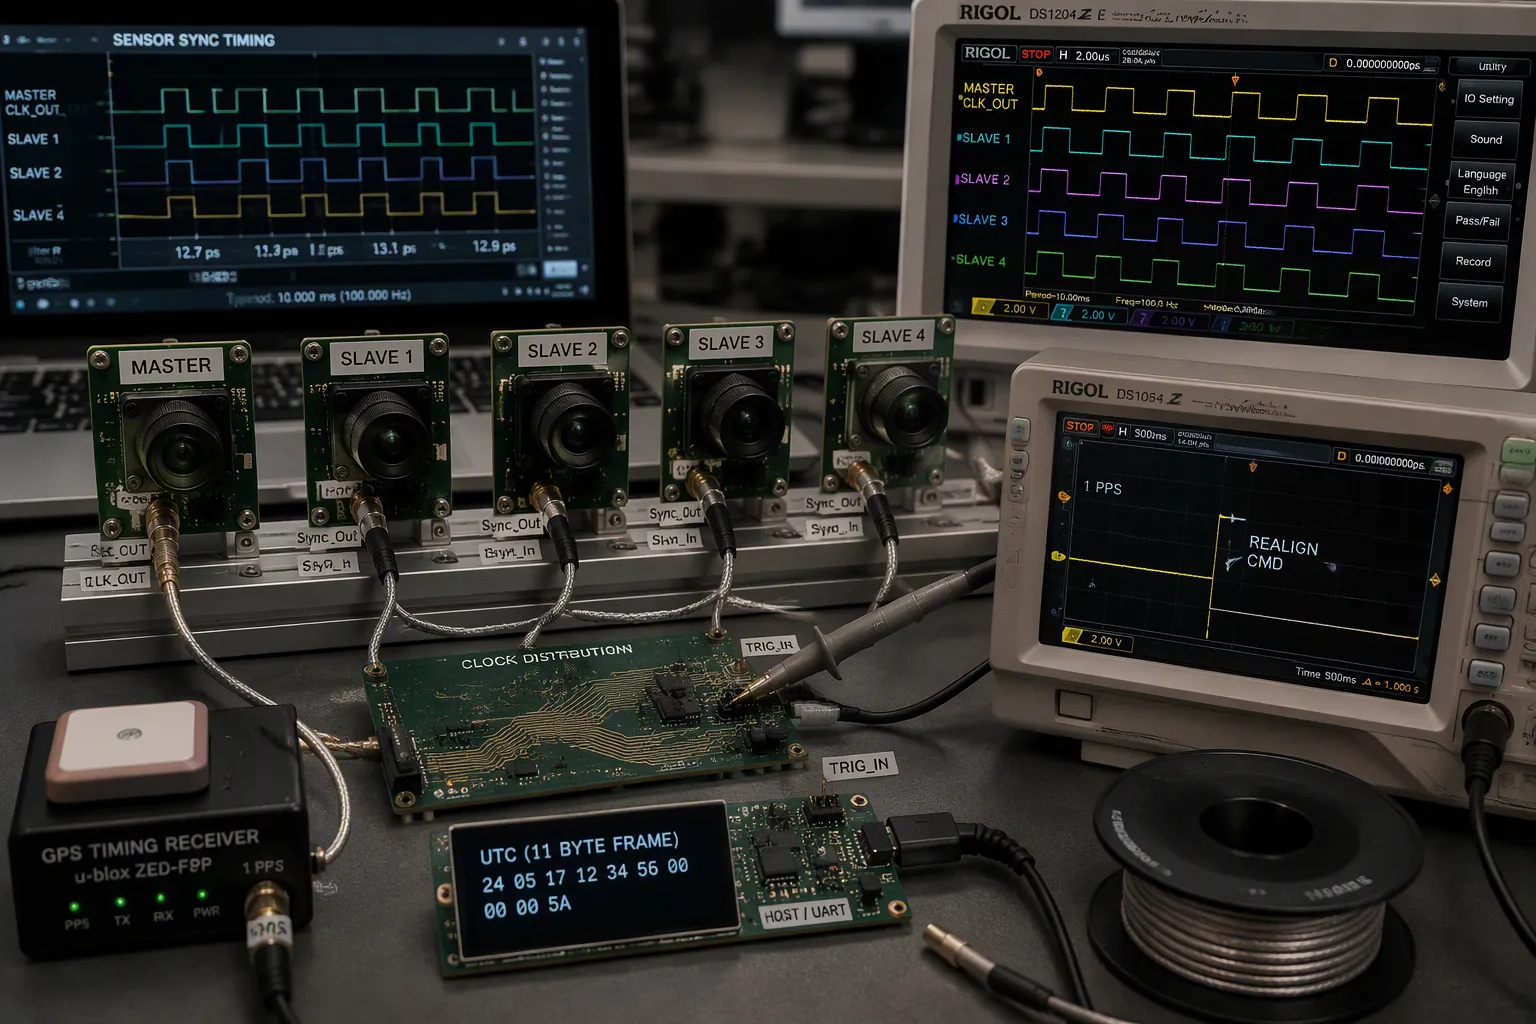
Aktivizimi i Pajisjeve dhe Orët e Përbashkëta
Një autobus kontrolli i përbashkët nuk e bën të lidhur kohën e kapjes. Një autobus I2C koordinon vetëm cilësimet e kamerave midis sensorëve. Çdo çift sensorësh ende funksionon me orët e veta dhe sinjalet e veta FSYNC. Sinkronizimi i vërtetë ka nevojë për një bazë të përbashkët ore plus sinjale shkaktuese që punojnë së bashku.
Shpërndarja e Përbashkët e Orës
Katër metoda praktike ndajnë një bazë kohore midis sensorëve. Një lidhje me tela master/slave jep bllokimin më të ngushtë: një sensor master dërgon orën e tij në një pin Sync_Out, dhe slave e marrin atë në Sync_In përmes kabllove të lidhura me zinxhir. Një skemë e jashtme PPS dërgon një impuls të përbashkët 1 PPS në çdo njësi dhe rivendos çdo cikël matjeje çdo sekondë. Një regjistrues GPS mund të kalojë kohën absolute UTC mbi UART, dhe një host i personalizuar mund të ofrojë një skaj 1 PPS plus një kornizë UTC 11-bajtëshe një herë në sekondë. Për riorganizimin e vargut, inxhinierët dërgojnë një komandë riorganizimi brenda një sekonde PPS, ose aktivizojnë një modalitet dhe shkëputin shkurtimisht linjën e përbashkët PPS në mënyrë që vargu të riorganizohet në skajin e tretë të vlefshëm pasi PPS të rifillojë.
Drejtoni gjurmët e orës me kujdes. Mbrojini telat e orës me një rrjet energjie, mbani një pistë bosh pranë rrugës dhe zgjidhni invertorët në vend të buferëve asimetrikë që shtrembërojnë ciklin e punës. Luhatja e matur marrës-me-marrës qëndroi brenda ±6.2 ns të mesatares, dhe luhatja tipike e shkaktimit qëndroi nën ±4 ns.
Rrugëzimi i sinjalit të shkrehësit
Vonesa e shkaktimit ndjek largësinë e sinjalit, kështu që merr parasysh vonesat e qarkut të shtypur (PCB) dhe të rrjedhës së poshtme, jo vetëm përhapjen e linjës. Shpejtësia e përhapjes është afër 95% të c në vakum. Vonesa më e vogël e shkaktimit u mat 3.2 µs, diapazoni i vonesës u shtri nga -148 µs në 179 µs, dhe intervali më i shkurtër i shkaktimit ishte 175 µs. Dështimi i shkaktimit qëndroi nën 0.5% deri në 15 m dhe arriti në 1.1% në 25 m. Luhatja mbeti konstante përgjatë 0.25–25 m, dhe një kabllo koaksiale 30 m shtoi 146 ns.
Vulosja dhe Rreshtimi i Kohës
Kohëmatësit dhe Numëruesit e Pajisjeve
Kapja e kohëmatësit të harduerit në ndërprerjet e transmetimit dhe marrjes eliminon pasigurinë e leximit të softuerit. Kapja sinkrone ndan një kristal midis kohëmatësit të procesorit dhe transmetuesit, gjë që eliminon gabimin e kuantizimit. Kapja asinkrone shton deri në një tik gabimi të kohëmatësit për vlerë, dhe ky gabim grumbullohet gjatë periudhave të sinkronizimit. Vënia e vulës kohore në të njëjtën frekuencë që gjenerohen ndërprerjet eliminon gabimin. Një orë qendrore e disiplinuar, shpesh e kyçur me GPS, e shpërndarë në periferikët e vulosjes kohore mundëson rreshtimin nën-mikrosekondë.
Përshtatja kohore pas blerjes
Kur njëkohësia e saktë është e pamundur, kompensoni vonesat e njohura, pastaj interpoloni ose rimodeloni leximet në një vijë kohore. Qëllimi është një referencë e vetme e besueshme për të gjitha të dhënat e sensorëve. Planifikoni sinkronizimin e kohës herët; asnjë përpunim i sinjalit në rrjedhën e poshtme nuk rikuperon një referencë kohore të humbur.
Marrja e të dhënave në kohë reale dhe DMA
Menaxhimi i Ngarkesës DMA dhe MCU
DMA e ul ngarkesën e CPU-së deri në 70%, me reduktime prej 40–50% tipike në sistemet e sensorëve. Transferimet kryhen deri në 10 herë më shpejt se lëvizjet e bazuara në CPU, dhe latenca bie deri në 40%. Modaliteti i shpërthimit e mban autobusin për një bllok të tërë; vjedhja e ciklit ndërthur një njësi për kërkesë; modaliteti transparent lëviz të dhënat vetëm kur CPU është në gjendje boshe. DMA zvogëlon frekuencën e ndërprerjeve në vend që t'i heqë ndërprerjet: një transferim 128-bajtësh ka nevojë për një ose dy ISR në vend të 128. Shikoni koherencën e memories cache në Cortex-M7 dhe më lart, përshtatni buffer-at me gjerësinë e transferimit dhe ri-armatosni kanalet me një goditje në ISR-në e përfundimit.
Strategjitë e Menaxhimit të Buferit
Bufferimi i dyfishtë e ndan memorien në çip në dy pjesë. CPU përpunon njërën gjysmë, ndërsa DMA mbush tjetrën. Aktivizon ndërprerjet si të gjysmës së transferimit ashtu edhe të përfundimit të transferimit, në mënyrë që CPU të zgjohet dy herë për çdo buffer të plotë. Ky model mbështet rrjedhat daq në kohë reale pa mostra të humbura.
Metoda e dërgesës | Ndarja e bazës kohore | Më së miri për të |
|---|---|---|
Kryesor/skllav i lidhur me tela | Ora kryesore në Sync_Out në Sync_In skllav | Kabllo të shkurtër, sinkronizim më i ngushtë |
PPS e jashtme | Pulsi i zakonshëm 1 PPS, i ridisiplinuar çdo sekondë | Matricat burimore të përbashkëta PPS |
Regjistrues GPS mbi UART | UTC absolute e dërguar te secili sensor | Matricat e shpërndara |
Strehoni 1 PPS plus kornizë UTC | Host furnizon Edge dhe UTC frame | Integrime të personalizuara të operatorëve |
Firmware-i daq në kohë reale duhet të profilizojë vonesën dhe rendimentin përpara se të shkallëzojë numrin e kanaleve. Një shteg daq i akorduar mirë e mban marrjen e mostrave, filtrimin dhe përpunimin brenda buxhetit.
Metodat e Filtrimit dhe Bashkimit
Filtrimi dhe reduktimi i zhurmës
Përzgjedhja e Filtrit Dixhital [FIR, IIR, Adaptive]
Filtri që zgjidhni përcakton buxhetin e llogaritjes dhe sjelljen e fazës së çdo kanali. Filtrat FIR janë gjithmonë të qëndrueshëm dhe mbajnë një fazë lineare, kështu që nuk ndodh shtrembërimi i fazës nëpër kanale. Struktura e tyre jo-rekursive ka nevojë për shumë operacione shumëzimi-akumulimi, dhe zhvendosja e pjerrët mund të ketë nevojë për qindra ose mijëra prekje. Filtrat IIR marrin përgjigje të mprehta me shumë më pak koeficientë, gjë që e shkurton llogaritjen deri në afërsisht 90% krahasuar me një dizajn ekuivalent FIR. Laqet e reagimit i bëjnë ato vetëm kushtimisht të qëndrueshme, dhe kuantizimi i koeficientëve mund t'i shtyjë polet jashtë rrethit të njësisë. Filtrat adaptivë rregullojnë koeficientët në kohë reale për të anuluar ndërhyrjen e ambientit.
Lloji i filtrit | Ngarkesa llogaritëse | Stabilitet | Përgjigja e Fazës |
|---|---|---|---|
FIR | I lartë; çezmat shkallëzohen me renditje | Pa kushte të qëndrueshme | Faza lineare |
IIR | I ulët; deri në ~90% më pak se FIR | me kusht | Shtrembërim jolinear i fazës |
Përshtatës | Moderate; përditësime të koeficientit në kohë reale | Varet nga struktura | Ndryshon me përshtatjen |
Analiza FFT për Zbulimin e Ndërhyrjeve
Analiza FFT tregon ndërhyrje që pamjet në domenin kohor fshehin. Një grafik spektri zbulon valëzimet e furnizimit, harmonikat e ndërrimit dhe energjinë e orës së lidhur përpara se ato të futen në brezin e interesit. Inxhinierët duhet të ekzekutojnë FFT në kapjet e papërpunuara gjatë sjelljes, pastaj të konfirmojnë që filtrimi heq tonet e identifikuara pa dobësuar përmbajtjen e sinjalit.
Bazat e Bashkimit të Sensorëve
Filtrimi plotësues dhe i Kalmanit
Fitimet nga bashkimi janë më të mëdha kur sensorët kanë mënyra dështimi të lidhura negativisht. Një radar mban saktësinë e diapazonit në shi ku një kamera përkeqësohet, dhe kamera zgjidh shenjat që radari nuk mund t'i zgjidhë. Filtri Kalman kombinon matjet në një prapavijë me kufij të pasigurisë, por ai supozon dinamikë lineare dhe zhurmë Gaussiane. Kovariancat e zhurmës të paspecifikuara shkaktojnë divergjencë të filtrit, kështu që cilësia e kalibrimit kufizon drejtpërdrejt performancën e bashkimit.
Skemat e Mesatares së Ponderuar dhe Votimit
Mesatarja e ponderuar jep ndikim në përpjesëtim me besueshmërinë e matjes. Ponderimi me variancë të kundërt është forma klasike: një matje pa zhurmë i hesht në mënyrë efektive të tjerat. Skemat e votimit kombinojnë vendime të pavarura dhe tolerojnë dështimin e një sensori të vetëm, megjithëse ato e hedhin poshtë korrelacionin ndërsensor. Të dyja qasjet varen nga vlerësimet besnike të besimit; kanalet tepër të sigurta degradojnë rezultatin e bashkuar.
Sisteme të Përvetësimit të Emetimeve Akustike
Emetim akustik shumëkanalësh i bazuar në DSP
Një sistem praktik i marrjes së emetimeve akustike ia lë filtrimin softuerit. Sensorët piezoelektrikë RS-2A mbulojnë 50 kHz deri në 400 kHz. Një paraamplifikues i personalizuar AD620 ofron zhurmë të ulët afër 9 nV/√Hz dhe refuzim të lartë të modalitetit të përbashkët, me fitim të vendosur nga një rezistencë dhe pa filtrim harduerik. Karta DAQ ofron konvertues 16-bitësh, deri në tetë kanale diferenciale sinkrone dhe 1.25 MS/s për kanal. Inxhinierët zgjedhin një shpejtësi mostrimi prej 500 kS/s për kanal për të kënaqur Nyquist për sinjale emetimi akustik deri në 250 kHz. Sinkronizimi i integruar i harduerit ruan kohën ndërkanale për lokalizimin e burimit.
Nxjerrja dhe Validimi i Karakteristikave
Përpunimi i sinjalit dixhital më pas trajton filtrimin e kalimit të brezit në kohë reale ose pas përpunimit. Validimi duhet të krahasojë daljen e filtruar me burimet e njohura dhe të konfirmojë shtrirjen e kanalit. Monitorimi AE shumëkanalësh varet nga ky lak: marrja, filtrimi, nxjerrja e veçorive dhe verifikimi kundrejt një reference.
Praktikat më të mira të zbatimit
Kalibrimi dhe Buxhetimi i Gabimeve
Buxhetimi i Gabimeve për Kanal
Çdo kanal ka gabimet e veta, disa të parashikueshme dhe disa të rastësishme, kështu që duhet të planifikoni për secilin veçmas. Lidhni çdo hap kalibrimi me një model formal zhurme, pastaj kaloni gabimet e mbetura në rrjedhën e poshtme. Një kontroll i mbetur - vlera e matur minus vlera e modelit - tregon se rezultati është afër zhurmës Gaussiane me pak paragjykim. Injektimi i referencës ju jep një pikë referimi të qëndrueshme: diodat e fitimit dhe zhurmës që qëndrojnë të qëndrueshme brenda 2.5% i lejojnë inxhinierët të rregullojnë devijimin përpara se të arrijë në ADC.
Rrjedhat e punës së kalibrimit
Sensorët me shumë parametra kanë nevojë për kalibrim të secilit kanal sipas radhës, e ndjekur nga analiza e korrelacionit të kryqëzuar. Kompensimi i temperaturës kërkon disa pika kalibrimi dhe mbajtja e temperaturës konstante kërkon shumë kohë në secilën prej tyre. Mesatarja e statistikave gjatë cikleve të përsëritura zvogëlon efektet EMI dhe të dridhjeve. Vëzhgimi i vazhdueshëm i devijimit me alarme automatike e mban saktësinë të qëndrueshme midis rikalibrimeve të planifikuara.
Qasja e Kalibrimit | Forcë | kufizim |
|---|---|---|
Sekuencial për kanal | Izolon termat e gabimit të secilit kanal | Ngadalë për numër të lartë kanalesh |
Analiza e korrelacionit të kryqëzuar | Kap çiftëzimin ndërkanal | Nevojiten të dhëna referuese të çiftëzuara |
Injeksion referues | Shinat shtojnë devijim gjatë shërbimit | Shton pajisje për çdo kanal |
Tokëzimi dhe Kontrolli i Zhurmës
Paraqitja e Bordit me Sinjale të Përziera
Në pllakat me sinjale të përziera , mënyra se si rrjedh rryma e kthimit ka më shumë rëndësi sesa mënyra se si drejtohen sinjalet. Mbani seksionet analoge dhe dixhitale larg, përdorni shina energjie të ndara dhe vendosni një plan të vazhdueshëm tokëzimi nën shtresat e sinjalit. Anashkaloni metodën e vjetëruar me pikë të vetme tokëzimi: çdo gjurmë që kalon një boshllëk tokëzimi shtyn rrymën e kthimit në një antenë në formë qarku. Disa konvertorë modernë, si AD7606B, rekomandojnë qartë një plan të vazhdueshëm tokëzimi në vend të AGND/DGND të ndarë.
Mbrojtja dhe Shtigjet e Kthimit
Mbroni nyjet e ndjeshme me unaza mbrojtëse dhe kafaze Faradei, dhe mbani gjurmët dixhitale me shpejtësi të lartë larg atyre analoge. Sinjalizimi diferencial plus lidhjet e tokëzimit zvogëlojnë ndërveprimin. Ekzekutoni simulimin e integritetit të sinjalit para fabrikimit dhe kontrolloni impedancën dhe trashësinë e bakrit në skedarët e prodhimit.
Kompromiset midis DFM-së dhe Prodhimit
Prototipimi dhe Validimi i Testeve
Prototipet vërtetojnë se dizajni funksionon ; prodhimi përqendrohet në maksimizimin e rendimentit. Kombinoni vlera pasive të dyfishta, mbani hapësirat e oborrit dhe vendosni pikat e testimit aty ku sondat mund t'i arrijnë ato. Përputhni paraqitjen me dokumentin e aftësive të prodhuesit dhe kryeni kontrolle DFM para publikimit të Gerber. Anashkalimi i validimit të ERC/DRC ose i impedancës çon në ri-rrotullime.
Firmware, Debugging dhe Profilizim
Sillni tabelën hap pas hapi: kontrolloni pjesën e përparme analoge, pastaj konvertuesin dhe më pas rrjedhën daq. Përdorni një osciloskop në fazat e kushtëzimit të sinjalit dhe një analizues logjik në autobusin dixhital. Profilizoni vonesën dhe rendimentin përpara se të shtoni më shumë kanale dhe sigurohuni që buferat daq në kohë reale të mos humbasin kurrë mostra. Një shteg daq i akorduar mirë e mban marrjen e mostrave, filtrimin dhe përpunimin brenda buxhetit, dhe sinkronizimi i kujdesshëm i mban të dhënat e sensorëve të harmonizuara.
Marrja e besueshme e sinjalit me shumë sensorë varet nga tre mbështetje kryesore. Dizajni i front-end përcakton diapazonin dinamik dhe nivelin e zhurmës përpara se të fillojë çdo konvertim. Sinkronizimi i kujdesshëm i mban kanalet të rreshtuara në një domen kohor. Një strategji e fortë bashkimi më pas i kthen rrjedhat e ndara në një model të qëndrueshëm. Bashkimi në nivel veçorish dhe qasjet hibride tani bëjnë pjesën më të madhe të kësaj pune.
Ekipet duhet të sjellin një kanal në të njëjtën kohë. Kalibrimi dhe validimi vijnë më pas, përpara se dikush të kalojë në bashkim të plotë. Marrja e të dhënave në kohë reale varet nga kjo disiplinë: buffering i qëndrueshëm i daq, filtrim i pastër dhe një shpejtësi mostrimi që përputhet me fizikën e sinjalit. Çdo vendim mostrimi shtohet në rrjedhën e poshtme.
Përpunimi i skajeve dhe qendrat e integruara të sensorëve së shpejti do të marrin përsipër më shumë nga ky zinxhir. Marrja e sinjalit daq në kohë reale dhe nga shumë sensorë do të shpërblejë ekipet që i ndërtojnë mirë bazat.
FAQ
Çfarë shkakton ndryshimin e kohës midis kanaleve të sensorëve?
Ora të ndara, protokolle të ndryshme dhe vonesa të ndryshme krijojnë të gjitha shtrembërim. Çdo pajisje merr mostra në bazën e vet kohore dhe kjo zhvendosje kompensohet me ndryshimet e temperaturës dhe plakjen e pjesëve. Një orë e përbashkët plus shkaktuesit e harduerit e mbajnë marrjen e mostrave të rreshtuara në të gjitha kanalet me të njëjtën shpejtësi mostrimi.
Kur një dizajn ka nevojë për marrjen e mostrave të njëkohshme?
Marrja e mostrave të njëkohshme ka rëndësi kur marrëdhëniet e fazës mbartin informacion, siç është gjetja e vendit nga vjen një tingull. Konvertorët e multipleksuar shtojnë shtrembërim midis kanaleve. Vetëm shpejtësia e marrjes së mostrave nuk e rregullon shtrembërimin. Një ekip duhet të zgjedhë konvertorë për kanal kur momenti i saktë i marrjes së mostrave duhet të përputhet në të gjitha hyrjet.
Si e zvogëlon DMA ngarkesën e MCU-së?
DMA lëviz mostrat pa ndërhyrë CPU-ja, kështu që marrja e mostrave vazhdon ndërsa bërthama përpunon të dhënat. Një transferim 128-bajtësh ka nevojë për një ose dy ndërprerje në vend të 128. Kjo e mban rrjedhën daq të qëndrueshme. Inxhinierët duhet të rreshtojnë buffer-at sipas gjerësisë së transferimit dhe të riarmatosin kanalet me një goditje në ndërprerjen e përfundimit.
Cila ndërfaqe është e përshtatshme për kabllo të gjata?
RS-485 trajton linja të gjata kabllosh në kabinete industriale. SPI ofron transferime të shpejta dhe me vonesë të ulët në pllakë. I2C përshtat sensorë të ngadaltë në gjurmë të shkurtra. Një ekip duhet të përputhë shpejtësinë e lidhjes me buxhetin real të xhiros dhe të sigurohet që shkalla e marrjes së mostrave të mbetet brenda asaj që mund të mbajë ndërfaqja.
Si duhet që një ekip të validojë një tabelë të re daq?
Një ekip duhet të nxjerrë një kanal së pari. Kontrolloni pjesën e përparme analoge me një osciloskop, pastaj konfirmoni daljen e konvertuesit. Ekzekutoni analizën FFT për të dalluar ndërhyrjen para filtrimit. Profilizoni vonesën dhe rendimentin, dhe kontrolloni që shkalla e mostrave përputhet me fizikën e sinjalit para se të shkallëzoni numrin e kanaleve.