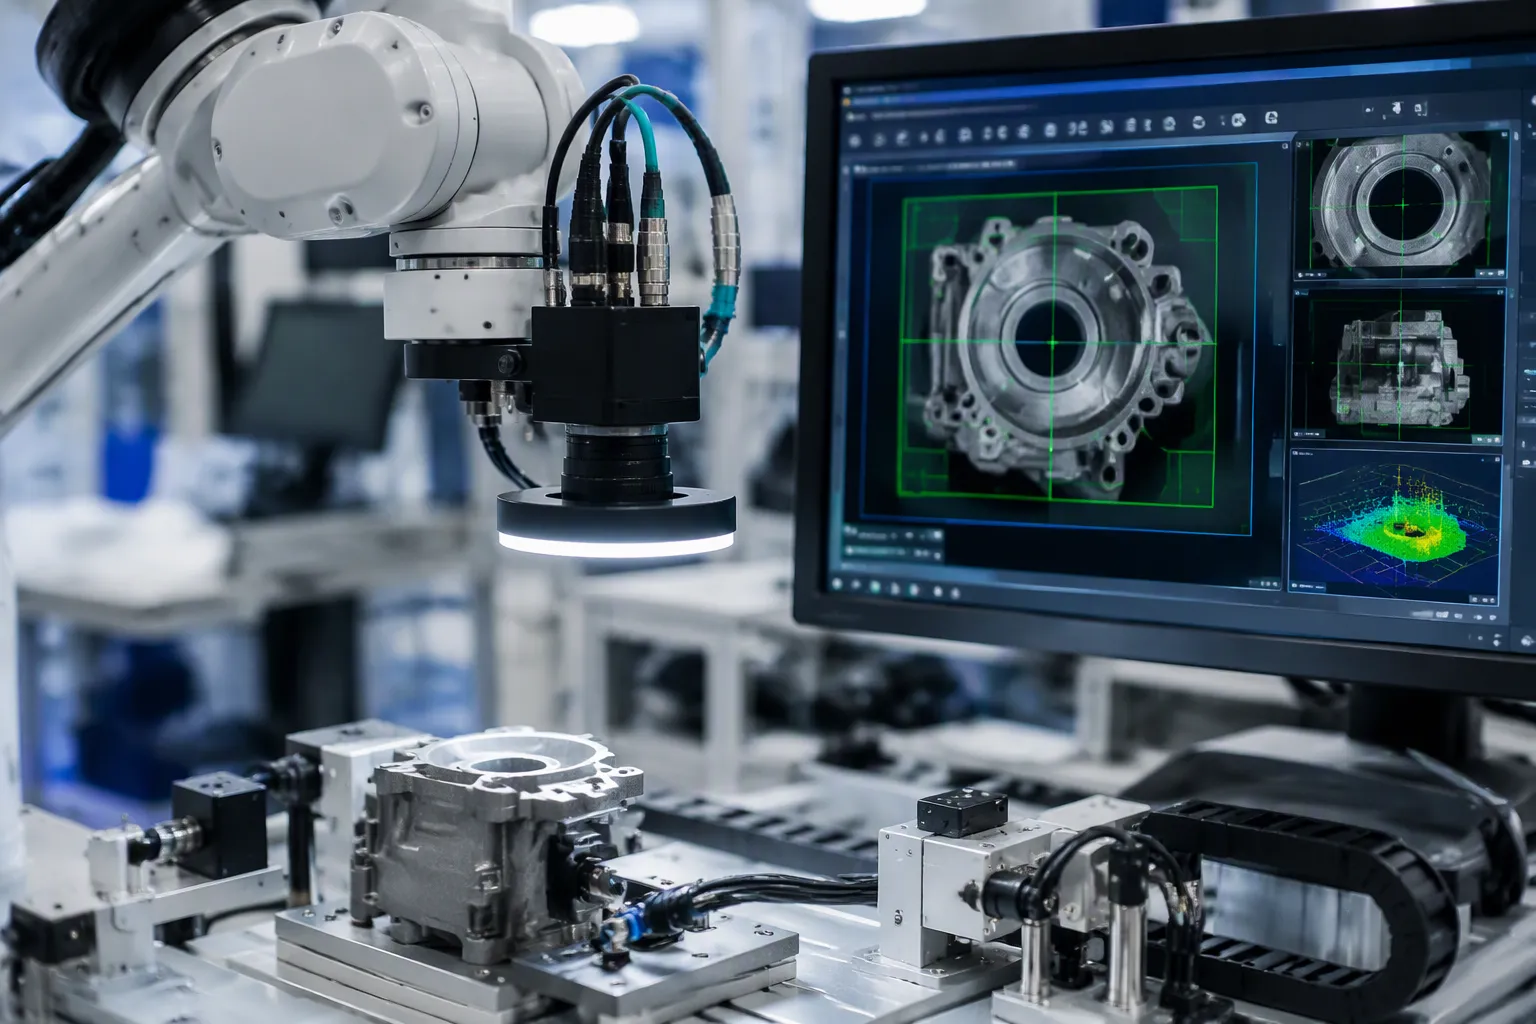
بصري سڃاڻپ ۽ روبوٽڪ بازو ٽيم ورڪ هڪ بند لوپ ۾ هلن ٿا. ڪئميرا ڪم جي جڳهه کي ڏسن ٿا، ۽ پرسيپشن پائيپ لائين هر شيءِ ۽ ان جي پوز کي ڳولي ٿي. پوءِ بصري سرونگ بازو کي حقيقي وقت ۾ رهنمائي ڪري ٿي. مکيه حصا ڪئميرا يا ڪئميرا، پرسيپشن پائيپ لائين، پوز جو اندازو، موشن پلانر، ۽ ڪنٽرولر آهن. هي لوپ هارڊويئر انجنيئرن ۽ اليڪٽرانڪس پراڊڪٽ ٽيمن لاءِ اهم آهي ڇاڪاڻ ته بورڊ-سطح جي ڊيزائن ان جي ڪاميابي جو فيصلو ڪري ٿي. انٽرفيس جي چونڊ، دير، شور، ۽ پيداوار جي واپار حقيقي حدون مقرر ڪن ٿا. فائدي بند لوپ جي درستگي، حصن جي پوزيشن کي تبديل ڪرڻ جي موافقت، ۽ گھٽ فڪسچرنگ آهي. تجزيه نگار هن مارڪيٽ کي 2025 ۾ 3.89 بلين آمريڪي ڊالر جي قيمت ڏين ٿا، 2027 کان 2035 تائين 11.2٪ CAGR سان. توهان ڏسندا ته ڪيئن مشين ويزن، ڪمپيوٽر ويزن، ۽ ويزن انٽيگريشن روبوٽ ۽ ويزن سسٽم کي ڳنڍيندا آهن. روبوٽڪ هٿيار محتاط ڊيزائن کي انعام ڏين ٿا، ۽ روبوٽڪ هٿيار شارٽ ڪٽ کي سزا ڏين ٿا.
ڪيٻئي جا رستا
بصارت ۽ روبوٽڪ هٿ هڪ لوپ ۾ گڏجي ڪم ڪن ٿا: ڪئميرا شين کي سڃاڻن ٿا، ۽ هٿ انهن ڏانهن منتقل ٿئي ٿو.
ڪيبل جي ڊيگهه جي لحاظ کان پنهنجي ڪئميرا انٽرفيس چونڊيو: مختصر فاصلي لاءِ MIPI CSI-2، ڪجهه ميٽرن لاءِ USB3، ۽ ڊگهي فاصلي لاءِ GigE.
حرڪت کي روڪڻ ۽ درستگي برقرار رکڻ لاءِ اڪثر هٿ-اکين جي هم آهنگي کي چيڪ ڪريو ۽ ترتيب ڏيو.
ڪئميرا جي تصوير ڪڍڻ کان وٺي هٿ جي حرڪت تائين وقت جي بجيٽ جي منصوبابندي ڪريو ، ته جيئن توهان دير کان بچي سگهو.
موٽر جي شور کي ڪئميرا ڪيبل کان پري رکو ته جيئن تصوير صاف رهي.
روبوٽڪ بازو جا بنيادي اصول ۽ مشين ويزن ڪنٽرول
آزادي جا ڇهه درجا ۽ بازو جي حرڪيات
ڇهن محورن سان جڙيل روبوٽڪ بازو پنهنجي اوزار کي آزاديءَ جي ٽن ٽرانسليشنل ۽ ٽن گردشي درجن ۾ رکي ٿو. فارورڊ ڪائنيميٽڪ جوائنٽ متغيرن مان اينڊ-افيڪٽر پوز کي ڪم ڪري ٿو. توهان بنيادي فريم کان ٽول فريم تائين ٽرانسفارمز کي ڳنڍيندا آهيو. ڊيناوٽ-هارٽنبرگ ڪنوينشن جي تحت، هر جوائنٽ ۾ چار پيرا ميٽر آهن: لنڪ جي ڊيگهه، لنڪ موڙ، لنڪ آفسيٽ، ۽ گڏيل زاويه. هر جوائنٽ هم جنس ميٽرڪس کي ضرب ڪرڻ سان بنيادي کان اوزار تائين ٽرانسفارم ملي ٿو. ان جو مٿيون کاٻي 3×3 بلاڪ گردش ميٽرڪس آهي، ۽ چوٿين ڪالم جا پهريان ٽي عنصر پوزيشن ویکٹر ڏين ٿا.
انورس ڪائنيميٽڪ ٻئي طريقي سان هلي ٿو. اهو گڏيل زاوين لاءِ حل ڪري ٿو جڏهن توهان گهربل پوز کي ڄاڻو ٿا. بند شڪل جا حل ناياب آهن ۽ گهڻو ڪري گول کلائي وارن هٿن لاءِ موجود آهن. تنهن ڪري گهڻا روبوٽڪ هٿ عددي ورجاءُ استعمال ڪندا آهن:
شروعاتي گڏيل اندازي سان شروع ڪريو.
فارورڊ ڪينيميٽڪ ذريعي موجوده پوز جو حساب ڪريو.
پوز جي غلطي جو حساب ڪريو.
هڪ قدم جي سائيز سان اسڪيل ڪيل Jacobian pseudoinverse استعمال ڪندي جوڑوں کي اپڊيٽ ڪريو.
ورجايو جيستائين غلطي برداشت کان هيٺ نه اچي.
پرسيپشن کان ايڪشن ڪنٽرول لوپ
لوپ پنجن مرحلن ۾ بند ٿئي ٿو: فريم ڪيپچر، ڊيٽيڪشن، پوز جو اندازو، پلاننگ، ۽ ڪنٽرول. مشين ويزن خام فريم فراهم ڪري ٿو. ڪمپيوٽر ويزن ۽ ويزن جي سڃاڻپ انهن فريمن کي اعتراض جي سڃاڻپ ۽ 6-DoF پوز ۾ تبديل ڪري ٿي. پلانر هر پوز کي گڏيل ٽريجڪٽري ۾ تبديل ڪري ٿو، ۽ ڪنٽرولر روبوٽڪ بازو کي ان سان گڏ هلائي ٿو. هر اسٽيج دير شامل ڪري ٿو، تنهنڪري ڪيپچر تي ٽائم اسٽيمپ فريم ۽ بجيٽ ليٽيسي آخر کان آخر تائين.
ويزن انٽيگريشن اڪثر ڪري انٽيگريٽڊ ڪيمرائن کي اينڊ-افيڪٽر تي سڌو رکي ٿو. هي اکين ۾ هٿ وارو لي آئوٽ گرپر جي ويجهو بلائنڊ اسپاٽس کي هٽائي ٿو ۽ ڪيليبريشن کي آسان بڻائي ٿو. ملٽي ڪيمرا ويز مڪمل 3D ورڪ اسپيس تائين تصور کي وڌائين ٿا، جيڪو پيچيده هٿرادو ۽ بي ترتيب ٿيل بِن ۾ حصن جي صحيح هٿرادو ۾ مدد ڪري ٿو. ساڳيو آرڪيٽيڪچر صنعتي ۽ تعاون ڪندڙ روبوٽس کان تعاون ڪندڙ روبوٽڪس سيلز تائين اسڪيل ڪري ٿو، جتي هڪ ٻيو واضح روبوٽڪ بازو حرڪت ڪندڙ شين کي ٽريڪ ڪري ٿو. روبوٽڪ هٿيارن جي ڊيزائنرز کي ڪئميرا جي جڳهه کي ميڪيڪل فيصلي جي طور تي سمجهڻ گهرجي، ڇاڪاڻ ته وڌندڙ سختي پوز جي درستگي کي متاثر ڪري ٿي جيترو الگورتھم ڪري ٿو.
ڪمپيوٽر ويزن ۽ آبجيڪٽ ريڪگنيشن ٽيڪنڪس

پي بي وي ايس، آئي بي وي ايس، ۽ هائبرڊ ويزوئل سروسنگ
پوزيشن تي ٻڌل بصري سرونگ (PBVS) مشين ويزن استعمال ڪندي اهو ڳولي ٿي ته حصو 3D اسپيس ۾ ڪٿي آهي. پوءِ اهو روبوٽڪ بازو کي ٻڌائي ٿو ته ڪارٽيسين اسپيس ۾ ڪٿي منتقل ٿيڻو آهي. تصوير تي ٻڌل بصري سرونگ (IBVS) ان قدم کي ڇڏي ڏئي ٿو ۽ روبوٽڪ بازو کي تصوير جي خاصيتن کان سڌو منتقل ڪري ٿو. هائبرڊ اسڪيمون هڪ ئي وقت ٻنهي لوپس کي هلائين ٿيون.
هائبرڊ 2 1/2-D اسڪيمون IBVS جي مقامي استحڪام کي متوازن ڪن ٿيون ته PBVS صحيح پوز تخميني، ڪيليبريشن، ۽ آبجيڪٽ ماڊلز تي ڪيترو منحصر آهي.
چرچو
مضبوطي جون خاصيتون
تڪليف
هائبرڊ (IBVS + PBVS)
هينڊلز ۾ اوڪلوژن جي خاصيت آهي ۽ اوڊوميٽري يا سلپيج مان پوز غلطين جي تلافي ڪري ٿي.
مٿي: ڊيزائن ۽ ٽيون ڪرڻ لاءِ ٻه لوپ
آئي بي وي ايس
بصري موٽ تي منحصر آهي، اندروني اوڊوميٽري تي نه.
هيٺيون: سنگل لوپ
پي بي وي ايس
صحيح پوز تخميني، ڪيليبريشن، ۽ آبجيڪٽ ماڊل جي ضرورت آهي.
هيٺيون: سنگل لوپ
جڏهن توهان وٽ صاف CAD ماڊل ۽ هڪ چڱي طرح ڪيليبليٽ ٿيل سيل هجي ته PBVS چونڊيو. جڏهن ڪيليبريشن ڊِرِفٽ ٿئي يا حصي ۾ ڪا بناوت نه هجي ته IBVS چونڊيو. پيداوار ۾ گهڻا روبوٽڪ هٿيار هڪ لوپ هلائيندا آهن. ريسرچ ليبز ۾ گهڻا روبوٽڪ هٿيار هائبرڊ هلائيندا آهن. پيچيده هٿ چراند لاءِ هائبرڊ ڊيزائن کي محفوظ ڪريو، جتي رڪاوٽ عام آهي. چمڪندڙ حصن کي منهن ڏيڻ وارا روبوٽڪ هٿيار پڻ اضافي موٽ مان حاصل ڪن ٿا.
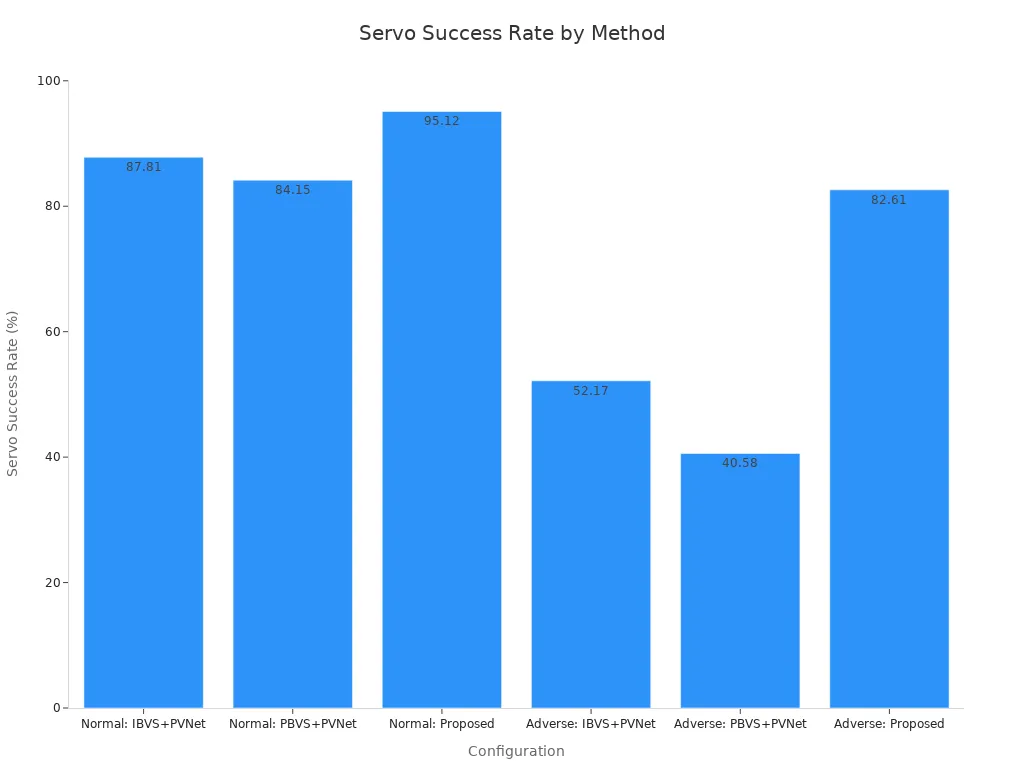
بناوت وارين شين تي شايع ٿيل آزمائشون فرق ڏيکارين ٿيون. هڪ اهم نقطي تي ٻڌل EKF طريقو عام حالتن ۾ 95.12٪ سروو ڪاميابي جي شرح ۽ خراب حالتن ۾ 82.61٪ تائين پهچي ويو. IBVS+PVNet بيس لائين 87.81٪ ۽ 52.17٪ تائين پهچي وئي. PBVS+PVNet بيس لائين 84.15٪ ۽ 40.58٪ تائين پهچي وئي. ساڳئي طريقي ٻنهي منظرنامي ۾ گهٽ ۾ گهٽ ترجمي جي غلطي، گردش جي غلطي، ۽ ٽريجڪٽري جي ڊيگهه تناسب پوسٽ ڪيو.
ڳولا ۽ پوز جي اندازي لاءِ ڊيپ لرننگ
ڊيپ لرننگ هاڻي بصري سڃاڻپ پائپ لائنن ۾ گهڻو ڪري شيءِ جي سڃاڻپ جو ڪم ڪري ٿي. جديد تخمينو ڪندڙ شيءِ جي ويڪر ۽ زاويه کي سڌو سنئون اڳڪٿي ڪن ٿا. اهو آئوٽ پُٽ روبوٽڪ بازو کي CAD ماڊل کان سواءِ گرفت جي پوزيشن ڏئي ٿو.
ميگا پوز: هڪ رينڊر ۽ مقابلي واري پائپ لائن جنهن ۾ ڪوئر کان فائن ريفائنمينٽ ذريعي مضبوط زيرو شاٽ ڪارڪردگي آهي.
فائونڊيشن پوز: ناول شين تي ڳولا، ٽريڪنگ، ۽ پوز جي اندازي لاءِ هڪ متحد فريم ورڪ.
ٻئي YCB-ويڊيو ٽيسٽ سيٽ تي هلن ٿا. ذريعو انهن لاءِ ڪو به درستگي انگ اکر رپورٽ نٿو ڪري. هڪ نئين 6-DoF گراسنگ ڊيٽاسيٽ تي، EfficientPose 97.05٪ ۽ FFB6D 98.09٪ تائين پهچي ويو.
ماڊل | رپورٽ ٿيل درستگي |
|---|---|
موثر پوزيشن | 97.05٪ |
ايف ايف بي 6 ڊي | 98.09٪ |
بي او پي چئلينج جهڙن معيارن هن ترقي کي اڳتي وڌايو. اهي ADD ۽ MSSD جهڙن جاميٽري ميٽرڪس سان طريقا اسڪور ڪن ٿا.
ويزن-ٻولي ماڊل ۽ IBVS اڃا تائين ڪنٽرول هدايتون اڀري رهيا آهن. انهن کي واعدو ڪندڙ سمجهيو، ثابت نه ڪيو ويو. ڪيتريون ئي ٽيمون ڪلاسيڪل سرونگ کي AI ماڊلز سان ڳولڻ لاءِ جوڙينديون آهن. اهو ورهاڱو ڪنٽرول لوپ کي اڳڪٿي لائق رکي ٿو. مصنوعي ذهانت سڀ کان وڌيڪ تصور جي مرحلي ۾ مدد ڪري ٿي، جتي ڪمپيوٽر ويزن ۽ اعتراض جي سڃاڻپ ڪلٽر کي سنڀاليندي آهي. مصنوعي ذهانت اڄ سرو لوپ اندر گهٽ قدر وڌائي ٿي. مشين ويزن وينڊرز هاڻي بورڊ تي AI ماڊل موڪليندا آهن، ۽ ڪمپيوٽر ويزن لائبريريون باقي کي ڍڪينديون آهن. لاجسٽڪ سيلز ۾ روبوٽڪ هٿيارن کي اڃا تائين تيز، سادي سرو قانون جي ضرورت آهي. صرف پيٽرن جي سڃاڻپ لوپ کي بند نه ڪندي. هڪ ٻيو روبوٽڪ بازو هڪ هلندڙ ٽارگيٽ کي ٽريڪ ڪري سگهي ٿو، ۽ اهو سيٽ اپ ماڊل سائيز تي سخت وقت جو انعام ڏئي ٿو.
ويزن گائيڊڊ آرمز لاءِ ويزن انٽيگريشن
ڪئميرا انٽرفيس، ڪيليبريشن، ۽ هٿ-اک ڪوآرڊينيشن
توهان جيڪو ڪئميرا انٽرفيس چونڊيندا آهيو اهو طئي ڪندو آهي ته توهان جو روبوٽڪ آرم سيل ڪيتري حد تائين پهچي سگهي ٿو ۽ اهو ڪيترو صحيح ٿي سگهي ٿو. MIPI CSI-2 آرم هائوسنگ اندر مختصر بورڊ کان بورڊ رن لاءِ سٺو ڪم ڪري ٿو. USB3 سادي ڪيبلنگ سان ڪجهه ميٽر سنڀاليندو آهي. GigE هڪ پيداوار لائن جي پار تمام پري تائين پهچي ٿو، پر اهو پيڪٽ جٽر شامل ڪري ٿو جنهن لاءِ توهان کي منصوبابندي ڪرڻ گهرجي. پهرين ڪيبل جي ڊيگهه جي بنياد تي انٽرفيس چونڊيو، پوءِ ريزوليوشن ۽ فريم ريٽ تي.
تيز رفتار ڊفرنشل جوڙن کي سميٽري سان روٽ ڪريو. متوازن موڙ ۽ ويز سان هڪجهڙن رستن تي P ۽ N نشانن کي رکو. ٽرانسميٽر کان رسيور تائين فاصلو مسلسل رکو، ۽ اسڪو ڪٽڻ لاءِ P ۽ N جي ڊيگهه کي ملائي ڇڏيو. روٽ جوڙن کي مسلسل گرائونڊ پلین تي رکو، ۽ اسپلٽ پلین ۽ ڪاپر ڪٽ آئوٽ کان پاسو ڪريو. USB 3.0 ۽ ساڳين لنڪس لاءِ، اسڪو کي 25-50 ps اندر رکو ۽ ڊفرنشل امپيڊينس کي 90 Ω ± 10٪ جي ويجهو رکو. AC ڪپلنگ ڪيپيسٽر کي سميٽري طور تي رکو، ۽ 0402 جهڙن ننڍن پيڪيجز کي ترجيح ڏيو.
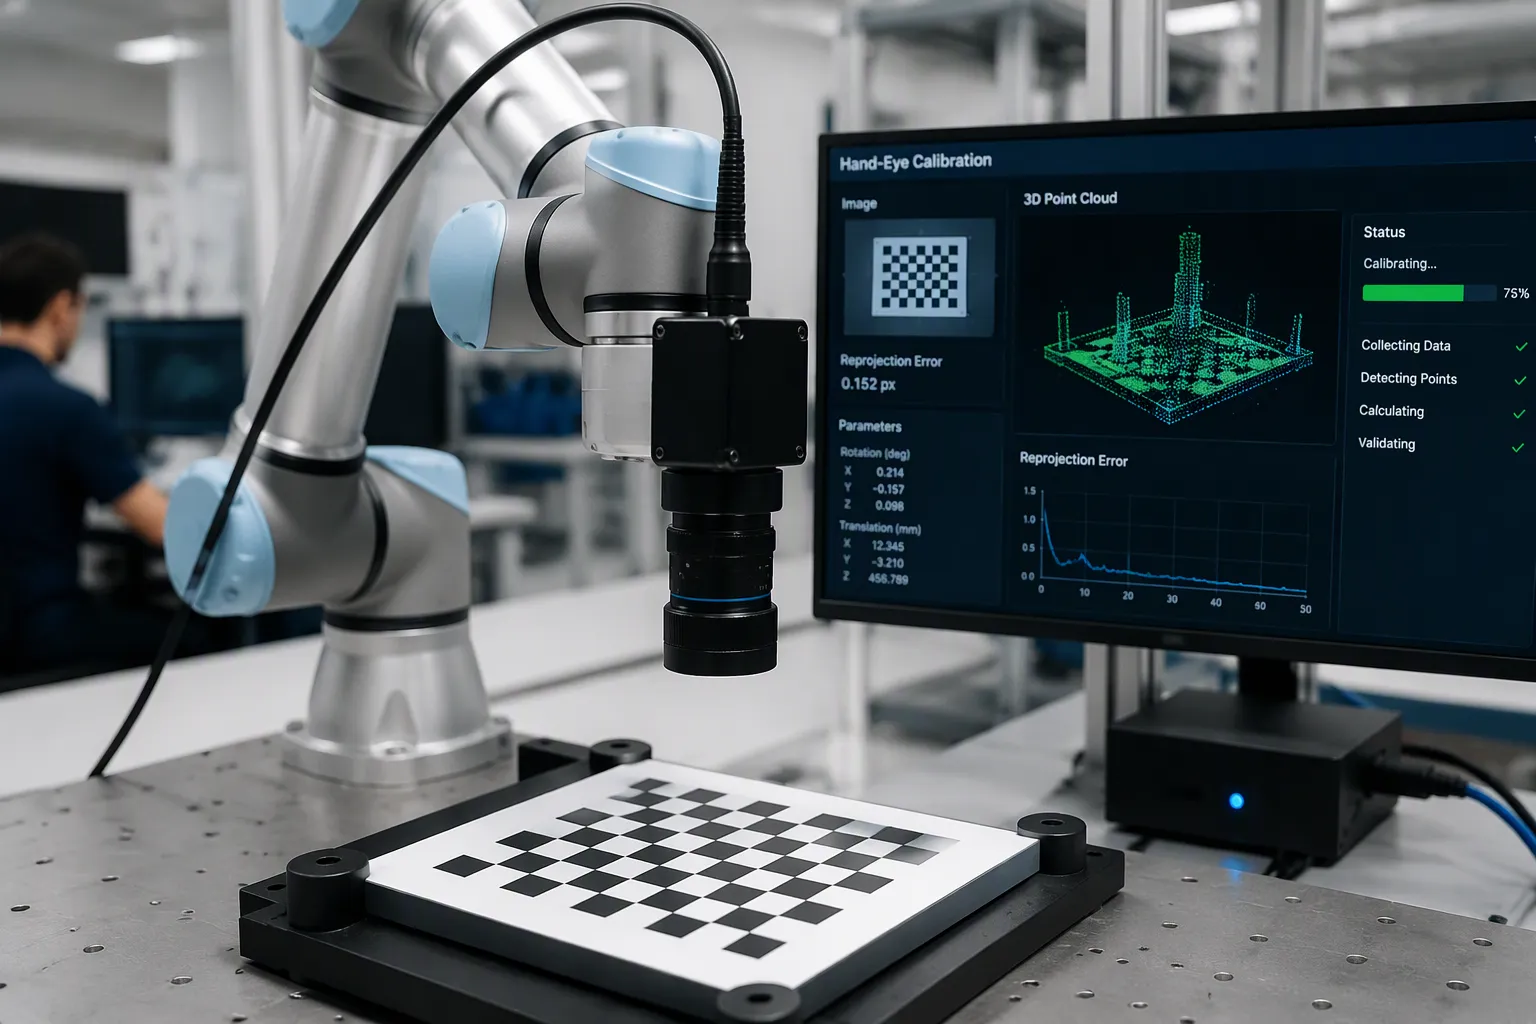
هٿ سان اکين جي ڪيليبريشن اينڊ-افيڪٽر ۽ ڪئميرا فريم جي وچ ۾ تبديلي جو اندازو لڳائي ٿو. معياري شڪل AX = XB آهي، جتي A ۽ B فريم جي وچ ۾ بازو ۽ ڪئميرا پوز آهن ۽ X نامعلوم ٽرانسفارم آهي. توهان ڪيليبريشن پليٽ طريقو استعمال ڪري سگهو ٿا، جيڪو روبوٽڪ بازو تي لڳل پليٽ جون گهٽ ۾ گهٽ ڏهه تصويرون وٺندو آهي. پوائنٽ پيئر لسٽ طريقو ڪم جي اعتراض تي پليٽ کان سواءِ ڪم ڪري ٿو. خودڪار ڪيليبريشن معمول هاڻي انهن مرحلن کي ٿوري آپريٽر ان پٽ سان هلائي ٿو. ڇهن گڏيل ترتيبن ۾ عام نتيجا هيٺ ڏيکاريل آهن.
ميٽرڪ | ترجمو | گردش |
|---|---|---|
وڌ ۾ وڌ آر وي (ايڪس، وائي، زي) | 2.471،3.751 ملي ايم ، 1.423،XNUMX ملي ايم ، XNUMX،XNUMX ملي ايم | 0.957 ° ، 0.454 ° ، 0.702 ° |
سراسري آر وي | 2.548 ميلي | 0.704 ° |
سراسري انحراف (SD) | 0.930 ميلي | 0.265 ° |
ٽيبل تي هڪ جامد ٽيسٽ ۽ هڪ متحرڪ ٽيسٽ سان تصديق ڪريو جيڪو ICP ذريعي تبديل ٿيل پوائنٽ ڪلائوڊز کي رجسٽر ڪري ٿو.
دير سان بجيٽنگ ۽ شور جي الڳ ٿيڻ
فريم ڪيپچر کان آرم موشن تائين پنهنجي ليٽنسي بجيٽ جي منصوبابندي ڪريو. ڪيپچر تي هر فريم جو ٽائيم اسٽيمپ لڳايو، پوءِ ڊيٽيڪشن، پوز جو اندازو، پلاننگ، ۽ بس ڊيلي شامل ڪريو. ايٿرڪيٽ روبوٽڪ آرم ڪنٽرولر لاءِ ڊيٽرمنسٽڪ ٽائيمنگ ڏئي ٿو.
سميجي | عام EtherCAT ڪارڪردگي |
|---|---|
سائيڪل جو وقت (10 سرو محور) | 100-250 µs |
جڙ | <1 µs |
ورهايل-ڪلاڪ هم وقت سازي جي درستگي | 100 اين ايس کان بهتر |
ورهايل گھڙيون هر غلام کي هارڊويئر ۾ ترتيب ڏين ٿيون، تنهن ڪري وقت سافٽ ويئر لوڊ هيٺ رهي ٿو. ننڍن روبوٽڪ هٿن تي سست محور لاءِ CAN ٺيڪ رهي ٿو.
موٽر ڊرائيور جي شور کي تصوير جي زنجير کان پري رکو. ڪيبل کي ٻنهي پاسن تي 360° تي ڍڪيو، ۽ ڪڏهن به ڍال کي پگ ٽيل ڊرين تار ذريعي نه لٿو. ڪيبنٽ اندر سگنل ۽ پاور روٽنگ کي الڳ ڪريو. MOSFET گيٽ ڊرائيو کي سست ڪريو ۽ ذريعو تي اخراج کي گهٽائڻ لاءِ هاءِ ڪرنٽ لوپ علائقن کي ڇڪيو. اهي قدم هٿرادو ڪمن دوران مشين جي نظر جي درستگي جي حفاظت ڪن ٿا.
ڊي ايف ايم لاءِ، روٽنگ کان اڳ اسٽيڪ اپ جي تصديق ڪريو، ٽريس جاميٽري ±5 ميل اندر رکو، ۽ پنهنجي فيبريڪيٽر سان امپيڊنس ٽولرنس تي متفق ٿيو. مشين ويزن انٽيگريشن ڪامياب ٿئي ٿي جڏهن بورڊ لي آئوٽ، ڪيليبريشن، ۽ ٽائيمنگ سڀني کي برابر ڌيان ڏنو وڃي ٿو. ويزن انٽيگريشن ناڪام ٿئي ٿو جڏهن انهن مان ڪنهن کي به بعد ۾ سوچيو ويندو آهي. ويزن انٽيگريشن جي شروعات ۾ پلان ڪريو، ۽ توهان جا روبوٽڪ آرمز لائن تي درستگي برقرار رکندا.
ايپليڪيشنون، چئلينجز، ۽ مشين ويزن حل
پيداوار ۽ رسد ۾ حقيقي دنيا جي استعمال جا ڪيس
ويزن گائيڊڊ ڪولوبريٽري روبوٽ پڪ اينڊ پليس سيلز، بن خالي ڪرڻ، ۽ پروڊڪشن لائن تي شيون ڳولڻ ۾ ظاهر ٿيندا آهن. هڪ 3D ڪئميرا 5 ملي ميٽر کان ننڍيون خاصيتون ڏسي سگهي ٿو، تنهنڪري هڪ روبوٽڪ بازو غلط حصي کي پڪڙڻ کان سواءِ ڀريل بن کي صاف ڪري سگهي ٿو. ٻٽي بازو ڪوبوٽس حرڪت ڪندڙ شين جي پيروي ڪندا آهن، ۽ انساني روبوٽ سيلز هڪ شخص ۽ هڪ بازو جي وچ ۾ حصن کي منتقل ڪندا آهن. ويزن انٽيگريشن انهن طريقن سان ڪم ڪري ٿو جيڪي توهان ماپي سگهو ٿا:
چونڊ جي رفتار 200 شيون في ڪلاڪ کان مٿي آهي، درستگي 99.9٪ کان مٿي ۽ جڳهه جي درستگي ±0.1 ملي ميٽر جي ويجهو آهي.
ترتيب ڏيڻ جي درستگي تقريبن 25%-30% وڌي ٿي، ۽ چوٽي جي ڪلاڪن ۾ ڪم جي رفتار تمام گهڻي وڌي ٿي.
غلطي جي شرح گهٽجي ٿي، ۽ توهان مزدورن کي اهڙن ڪمن ڏانهن منتقل ڪري سگهو ٿا جيڪي وڌيڪ قدر شامل ڪن ٿا.
اهي نتيجا صنعتي ۽ تعاون ڪندڙ روبوٽس ۾ ڪارڪردگي، ورجائي جي صلاحيت، ۽ حفاظت جي حمايت ڪن ٿا. ويزن گائيڊڊ ڪوبوٽس ريموٽ آپريشن ۽ ڊيٽا گڏ ڪرڻ جي پڻ حمايت ڪن ٿا، جيڪو روبوٽڪ مشين لرننگ ڊيٽا پائپ لائنز کي فيڊ ڪري ٿو. اهو ساڳيو اي آءِ ڊيٽا گڏ ڪرڻ وارو لوپ اي آءِ ماڊلز کي پيچيده هٿرادو لاءِ تربيت ڏئي ٿو. اميد رکو ته اي آءِ سان هلندڙ هٿيار پاڻ تي پيچيده هٿرادو هٿ ڪرڻ کان اڳ نقلي سکيا ۽ ريموٽ آپريشن تي ڀروسو ڪندا.
عام ناڪامي جا طريقا ۽ گهٽتائي جون حڪمت عمليون
تصوير جي زنجير ۾ دير، ڪيليبريشن ڊريفٽ، عڪاسي، بندش، ۽ موٽر شور ليڪ ٿيڻ اڪثر ناڪامين جو سبب بڻجن ٿا. سڃاڻپ ۽ رستي جي منصوبابندي ۾ في چڪر 100-500 ايم ايس لڳن ٿا، ۽ اهو دير صرف تنگ سروو لوپس کي ٽوڙي ٿو. عام صنعتي گرفت ناڪامي جي شرح 2-8٪ في ڪلاڪ هلندي آهي، ۽ عام پڪ اينڊ پليس ڊراپ ريٽ 3-5٪ في ڪلاڪ هلندي آهي. سخت شڪلون چوٽي ڊراپ ريٽ کي 10-12٪ في ڪلاڪ تائين ڌڪينديون آهن، 0.1٪ في ڪلاڪ کان گهٽ هدف جي مقابلي ۾.
حالت | ناڪامي جي شرح تي اثر |
|---|---|
0.5 گرام کان مٿي وائبريشن يا هر چڪر ۾ 15 ° C کان مٿي گرمي پد جو جھول | 200-300٪ وڌيڪ |
غير مستقل روشني | 40-60٪ وڌيڪ کوٽائي جي غلطي |
توهان کي انهن کي بورڊ جي سطح تي درست ڪرڻ گهرجي. تصوير جي زنجير کي ڍڪيو، شيلڊز کي 360° تي بانڊ ڪريو، ۽ موٽر پاور لائينن کي ڪئميرا ريل کان ڌار رکو. وائبريشن ۽ ٿرمل سينسنگ سان ماحولياتي معاوضو ۽ اڳڪٿي ڪندڙ سار سنڀال شامل ڪريو. AI ماڊلز سان مشين ويزن حقيقي وقت ۾ گرفت جي ناڪامين جي اڳڪٿي ڪري ٿو. ڪمپيوٽر ويزن هينڊل ڊيٽيڪشن، ۽ ويزن تي ٻڌل مينيپوليشن ٽاسڪ ايڊاپٽيو گرفت فورس ڪنٽرول مان حاصل ٿين ٿا. ڪيليبريشن روٽين کي شيڊول تي رکو، ۽ ويزن گائيڊڊ مينيپوليشن کي پهرين وقت جي مسئلي طور علاج ڪريو.
هاڻي توهان وٽ لوپ جي هڪ سادي تصوير آهي. ڪئميرا منظر کي اندر وٺي ٿو، نظر جي سڃاڻپ پکسلز کي اعتراض جي پوز ۾ تبديل ڪري ٿي، ۽ ڪنٽرولر روبوٽڪ بازو کي هڪ منصوبابندي واري رستي تي هلائي ٿو. موٽ هر چڪر ۾ دائري کي بند ڪري ٿي.
پنهنجي واپار جي باري ۾ جلد سوچيو. ڪلاسيڪل سرونگ اڳڪٿي لائق ۽ جانچڻ لاءِ سستو رهي ٿو. ڊيپ لرننگ طريقا توهان کي موافقت ڏين ٿا، پر انهن جي قيمت ڊيٽا ۽ ڪمپيوٽنگ آهي. انٽرفيس رسائي، ليٽيسي بجيٽ، ۽ شور آئسوليشن هڪ ٻئي جي خلاف ڇڪيندا آهن، تنهن ڪري لي آئوٽ کان اڳ پنهنجون ترجيحون مقرر ڪريو.
سکيا ٿيل بصري سرونگ، بصري ٻولي جي ماڊلز، ۽ ايونٽ ڪيمرائن تي نظر رکو. بصري هدايت وارا ڪوبوٽس ٽيلي آپريشن ۽ ڊيٽا گڏ ڪرڻ مان فائدو حاصل ڪندا، ۽ اي آءِ ماڊل پيچيده هٿرادو کي اڳتي وڌائيندا. مصنوعي ذهانت توهان جي وقت جي بجيٽ کي تبديل نه ڪندي. هڪ ڪيليبريٽريڊ سيل سان شروع ڪريو، هر چڪر کي لاگ ڪريو، ۽ تعاون ڪندڙ روبوٽڪس کي اتان کان وڌڻ ڏيو. روبوٽڪ هٿيار انعام نظم و ضبط. ماپيل ڊيٽا تي ٺهيل روبوٽڪ هٿيار پيچيده هٿرادو کي اعتماد سان سنڀاليندا آهن.
لوڊ
روبوٽڪ آرم سيل لاءِ توهان کي ڪهڙو ڪئميرا انٽرفيس چونڊڻ گهرجي؟
ڪيبل جي ڊيگهه سان شروع ڪريو. MIPI CSI-2 آرم هائوسنگ اندر مختصر بورڊ کان بورڊ رن لاءِ مناسب آهي. USB3 سادي ڪيبلنگ سان ڪجهه ميٽرن کي ڍڪيندو آهي. GigE هڪ پيداوار لائن جي پار پهچي ٿو، پر توهان کي پيڪٽ جِٽر لاءِ پلان ٺاهڻ گهرجي. انٽرفيس کي پهريان پنهنجي پهچ سان ملائي، پوءِ ريزوليوشن ۽ فريم ريٽ سان.
موٽر جي شور کي تصوير جي زنجير کان ڪيئن ٻاهر رکجي؟
بانڊ ڪيبل شيلڊ ٻنهي پاسن تي 360° تي آهن. ڪڏهن به شيلڊ کي پگ ٽيل ڊرين وائر ذريعي نه لٿو. ڪيبينيٽ اندر سگنل ۽ پاور روٽنگ الڳ ڪريو. MOSFET گيٽ ڊرائيو کي سست ڪريو ۽ هاءِ ڪرنٽ لوپ ايريا کي گهٽايو. اهي قدم مشين جي نظر جي درستگي کي بچائين ٿا جڏهن هڪ روبوٽڪ بازو ڪئميرا جي ويجهو تيزيءَ سان هلي ٿو.
ڪيليبريشن ڊرفٽ وقت سان گڏ روبوٽڪ بازو ڇو ٽوڙي ٿو؟
حرارتي جھول ۽ وائبريشن هٿ-اک جي تبديلي کي تبديل ڪن ٿا. هڪ روبوٽڪ بازو پوءِ وڌندڙ آفسيٽ سان پڪڙي ٿو. ڪيليبريشن معمولن کي شيڊول تي رکو. اڳڪٿي ڪندڙ سار سنڀال لاءِ وائبريشن ۽ ٿرمل سينسنگ شامل ڪريو. ICP ذريعي هڪ جامد ٽيبل ٽيسٽ ۽ هڪ متحرڪ پوائنٽ-ڪلائوڊ ٽيسٽ سان تصديق ڪريو.
توهان کي ڊيپ لرننگ جي بدران ڪلاسيڪل سرونگ ڪڏهن چونڊڻ گهرجي؟
جڏهن سيل چڱيءَ طرح ڪيليبريٽ ٿيل هجي ۽ حصي ۾ بناوت هجي ته ڪلاسيڪل سرونگ چونڊيو. پوءِ هڪ روبوٽڪ بازو هڪ پيش گوئي لائق، چيڪ ڪرڻ لائق لوپ هلائي ٿو. بي ترتيب، ناول شين، يا چمڪندڙ حصن لاءِ ڊيپ لرننگ پوز جو اندازو چونڊيو. ڪيتريون ئي ٽيمون ڪم کي ورهائي ڇڏين ٿيون: AI ماڊل ڳوليندا آهن، ۽ هڪ سادو سروو قانون روبوٽڪ بازو کي هلائي ٿو.