يعمل نظام التعرف البصري وذراع الروبوت ضمن حلقة مغلقة. تراقب الكاميرات مساحة العمل، ويحدد نظام الإدراك كل جسم ووضعيته. ثم يقوم نظام التحكم البصري بتوجيه الذراع في الوقت الفعلي. تتكون الأجزاء الرئيسية من الكاميرا أو الكاميرات، ونظام الإدراك، وتقدير الوضعية، ومخطط الحركة، ووحدة التحكم. تُعد هذه الحلقة بالغة الأهمية لمهندسي الأجهزة وفرق تطوير المنتجات الإلكترونية، لأن تصميم اللوحة الإلكترونية هو ما يحدد نجاحها. ويُحدد اختيار الواجهة، وزمن الاستجابة، والتشويش، ومفاضلات التصنيع الحدود الفعلية. وتتمثل الفائدة في دقة الحلقة المغلقة، والقدرة على التكيف مع تغير مواقع الأجزاء، وتقليل الحاجة إلى أدوات التثبيت. يُقدر المحللون قيمة هذا السوق بـ 3.89 مليار دولار أمريكي في عام 2025، بمعدل نمو سنوي مركب قدره 11.2% من عام 2027 إلى عام 2035. ستتعرف على كيفية ربط رؤية الآلة، ورؤية الحاسوب، وتكامل الرؤية بين الروبوت ونظام الرؤية. تُكافئ أذرع الروبوت التصميم الدقيق، وتُعاقب الاختصارات.
الوجبات السريعة الرئيسية
تعمل الرؤية والأذرع الروبوتية معًا في حلقة: ترصد الكاميرات الأشياء، وتتحرك الذراع نحوها.
اختر واجهات الكاميرا حسب طول الكابل: MIPI CSI-2 للمسافات القصيرة، وUSB3 لبضعة أمتار، وGigE للمسافات الطويلة.
قم بفحص وضبط التنسيق بين اليد والعين بشكل متكرر لمنع الانحراف والحفاظ على الدقة.
خطط للميزانية الزمنية من لحظة التقاط الكاميرا للصورة إلى لحظة تحرك الذراع، لتجنب التأخير.
حافظ على ضوضاء المحرك بعيدة عن كابلات الكاميرا حتى تبقى الصورة واضحة.
أساسيات الذراع الروبوتية والتحكم بالرؤية الآلية
ست درجات من الحرية وحركة الذراع
يُمكّن ذراع روبوتي سداسي المحاور من وضع أداته في ثلاث درجات حرية انتقالية وثلاث درجات حرية دورانية. تُحدد الحركة الأمامية وضعية الطرف النهائي من متغيرات المفاصل. يتم ربط التحويلات من الإطار الأساسي إلى إطار الأداة. وفقًا لاتفاقية دينفيت-هارتنبرغ، يحتوي كل مفصل على أربعة معايير: طول الوصلة، والتواء الوصلة، وإزاحة الوصلة، وزاوية المفصل. بضرب المصفوفات المتجانسة لكل مفصل، نحصل على التحويل من الإطار الأساسي إلى إطار الأداة. يُمثل الجزء العلوي الأيسر من هذا التحويل مصفوفة الدوران، بينما تُمثل العناصر الثلاثة الأولى من العمود الرابع متجه الموضع.
تُعنى الحركة العكسية بحساب زوايا المفاصل عند معرفة الوضعية المطلوبة. أما الحلول المغلقة فهي نادرة، وتقتصر في الغالب على الأذرع ذات الرسغ الكروي. لذا، تعتمد معظم الأذرع الروبوتية على التكرار العددي.
ابدأ بتخمين مشترك أولي.
احسب الوضع الحالي من خلال علم الحركة الأمامي.
احسب خطأ الوضع.
قم بتحديث المفاصل باستخدام معكوس جاكوبيان الزائف الذي تم تغيير حجمه بمقدار خطوة.
كرر ذلك حتى يصبح الخطأ أقل من الحد المسموح به.
حلقة التحكم من الإدراك إلى الفعل
تُغلق الحلقة في خمس مراحل: التقاط الإطارات، والكشف، وتقدير الوضعية، والتخطيط، والتحكم. توفر رؤية الآلة الإطارات الأولية. تقوم رؤية الحاسوب والتعرف على الصور بتحويل هذه الإطارات إلى هويات الكائنات ووضعياتها ذات ست درجات حرية. يُحوّل المخطط كل وضعية إلى مسار مفصلي، ويُحرك المتحكم الذراع الروبوتية على طول هذا المسار. تُضيف كل مرحلة تأخيرًا، لذا يُنصح بختم الإطارات زمنيًا عند التقاطها وتحديد زمن الاستجابة من البداية إلى النهاية.
غالبًا ما يتم دمج الكاميرات في أنظمة الرؤية، حيث تُثبّت مباشرةً على الطرف النهائي للذراع الآلية. يُزيل هذا التصميم، الذي يُشبه العين داخل اليد، النقاط العمياء بالقرب من الملقط، ويُسهّل عملية المعايرة. كما تُوسّع زوايا الرؤية المتعددة نطاق الإدراك ليشمل مساحة العمل ثلاثية الأبعاد بأكملها، مما يُساعد على المناولة المعقدة والدقيقة للأجزاء في الصناديق المزدحمة. يُمكن تطبيق هذا التصميم نفسه على نطاق واسع، بدءًا من الروبوتات الصناعية والتعاونية وصولًا إلى خلايا الروبوتات التعاونية، حيث يتتبع ذراع روبوتي مفصلي ثانٍ الأجسام المتحركة. ينبغي على مصممي الأذرع الروبوتية التعامل مع موضع الكاميرا كقرار ميكانيكي، لأن صلابة التثبيت تؤثر على دقة الوضعية بقدر تأثير الخوارزمية.
تقنيات رؤية الحاسوب والتعرف على الأشياء

PBVS وIBVS والتحكم البصري الهجين
تستخدم تقنية التحكم البصري القائم على الموقع (PBVS) رؤية الآلة لتحديد موقع القطعة في الفضاء ثلاثي الأبعاد، ثم تُحدد للذراع الروبوتية مسار حركتها في الفضاء الإحداثي الديكارتي. أما تقنية التحكم البصري القائم على الصورة (IBVS) فتتجاوز هذه الخطوة وتُحرك الذراع الروبوتية مباشرةً من خصائص الصورة. وتعمل الأنظمة الهجينة على تشغيل كلا العمليتين في آنٍ واحد.
تعمل المخططات الهجينة ثنائية الأبعاد ونصف على تحقيق التوازن بين الاستقرار المحلي لـ IBVS ومدى اعتماد PBVS على تقدير الوضع الدقيق والمعايرة ونماذج الكائنات.
النهج
خصائص المتانة
تعقيد
هجين (IBVS + PBVS)
تتميز المقابض بخاصية الحجب وتعوض أخطاء الوضع الناتجة عن قياس المسافة أو الانزلاق
المستوى الأعلى: حلقتان للتصميم والضبط
IBVS
يعتمد على التغذية الراجعة البصرية، وليس على قياس المسافة الداخلي
الجزء السفلي: حلقة واحدة
PBVS
يتطلب تقديرًا دقيقًا للوضع، ومعايرة، ونماذج للأجسام
الجزء السفلي: حلقة واحدة
اختر نظام PBVS عندما يكون لديك نموذج CAD نظيف وخلية معايرة بدقة. اختر نظام IBVS عندما يحدث انحراف في المعايرة أو عندما يكون الجزء بدون نسيج. تعمل معظم الأذرع الروبوتية في الإنتاج بدورة واحدة. بينما تعمل معظم الأذرع الروبوتية في مختبرات الأبحاث بنظام هجين. احتفظ بالتصاميم الهجينة للمناولة المعقدة، حيث يكون الحجب شائعًا. كما تستفيد الأذرع الروبوتية التي تواجه أجزاءً لامعة من التغذية الراجعة الإضافية.
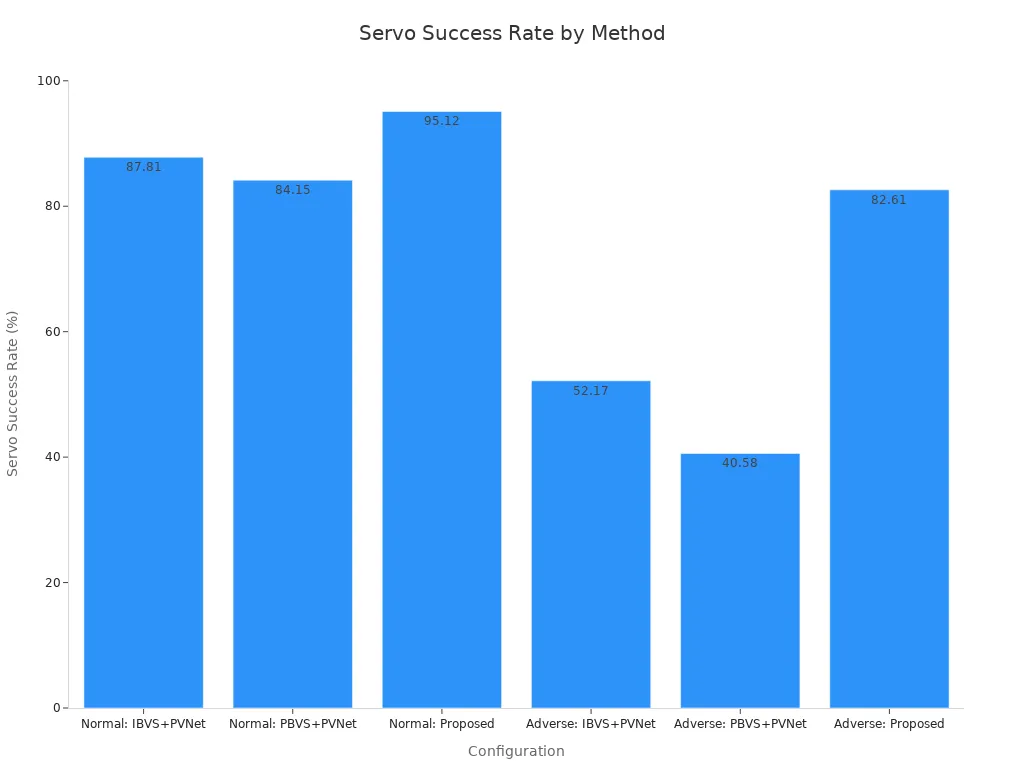
أظهرت التجارب المنشورة على الأجسام عديمة الملمس وجود فجوة. حققت طريقة مرشح كالمان الموسع (EKF) القائمة على النقاط الرئيسية معدل نجاح تحكم بنسبة 95.12% في الظروف العادية و82.61% في الظروف المعاكسة. أما خط الأساس لـ IBVS+PVNet فقد بلغ 87.81% و52.17% على التوالي. بينما بلغ خط الأساس لـ PBVS+PVNet 84.15% و40.58% على التوالي. وسجلت الطريقة نفسها أقل نسبة خطأ في الإزاحة، وخطأ في الدوران، وطول المسار في كلا السيناريوهين.
التعلم العميق للكشف عن الأجسام وتقدير وضعها
تُنجز تقنيات التعلم العميق الآن معظم عمليات التعرف على الأشياء في مسارات التعرف البصري. وتتنبأ المقدرات الحديثة بعرض الجسم وزاويته مباشرةً، مما يُمكّن الذراع الروبوتية من تحديد وضعية الإمساك دون الحاجة إلى نموذج تصميم بمساعدة الحاسوب.
MegaPose: خط أنابيب للعرض والمقارنة يتميز بأداء قوي بدون لقطات من خلال التحسين من الخشن إلى الدقيق.
FoundationPose: إطار عمل موحد للكشف عن الأجسام الجديدة وتتبعها وتقدير وضعها.
تم اختبار كلا النظامين على مجموعة بيانات YCB-Video. ولم يذكر المصدر أي بيانات دقة لهما هناك. أما على مجموعة بيانات أحدث لقياس الإمساك بست درجات حرية، فقد بلغت دقة EfficientPose 97.05%، بينما بلغت دقة FFB6D 98.09%.
الموديل | الدقة المُبلغ عنها |
|---|---|
وضعية فعالة | 97.05% |
FFB6D | 98.09% |
ساهمت معايير مثل تحدي BOP في دفع هذا التقدم. فهي تقيّم الطرق باستخدام مقاييس هندسية مثل ADD وMSSD.
لا تزال نماذج لغة الرؤية وأنظمة الرؤية الذكية القائمة على الذكاء الاصطناعي (IBVS) من التوجهات الناشئة في مجال التحكم. لذا، تعامل معها على أنها واعدة وليست مثبتة. يدمج العديد من الفرق أنظمة التحكم التقليدية مع نماذج الذكاء الاصطناعي للكشف، مما يحافظ على قابلية التنبؤ بحلقة التحكم. يُسهم الذكاء الاصطناعي بشكل كبير في مرحلة الإدراك، حيث تتولى رؤية الحاسوب والتعرف على الأشياء معالجة التشويش. لكن قيمته المضافة داخل حلقة التحكم أقل اليوم. إذ يقوم موردو أنظمة الرؤية الآلية بتضمين نماذج الذكاء الاصطناعي، بينما تغطي مكتبات رؤية الحاسوب باقي العمليات. لا تزال الأذرع الروبوتية في خلايا الخدمات اللوجستية بحاجة إلى قانون تحكم سريع وبسيط. ولن يُكمل التعرف على الأنماط وحده الحلقة. يمكن لذراع روبوتية ثانية تتبع هدف متحرك، وهذا الإعداد يُكافئ التوقيت الدقيق على حساب حجم النموذج.
تكامل الرؤية للأذرع الموجهة بالرؤية
واجهات الكاميرا، والمعايرة، والتنسيق بين اليد والعين
تحدد واجهة الكاميرا التي تختارها مدى وصول خلية الذراع الروبوتية ودقتها. يُعدّ MIPI CSI-2 مناسبًا للوصلات القصيرة بين اللوحات داخل هيكل الذراع. بينما يدعم USB3 وصلات بطول بضعة أمتار باستخدام كابلات بسيطة. أما GigE فيصل إلى مسافات أبعد عبر خط الإنتاج، ولكنه يُضيف تذبذبًا في حزم البيانات، وهو أمر يجب مراعاته. اختر الواجهة بناءً على طول الكابل أولًا، ثم على الدقة ومعدل الإطارات.
قم بتوجيه أزواج الإشارات التفاضلية عالية السرعة بشكل متناظر. حافظ على مسارات P و N متطابقة باستخدام انحناءات ووصلات متوازنة. حافظ على تباعد ثابت بين المرسل والمستقبل، وقم بمطابقة أطوال P و N لتقليل الانحراف. قم بتوجيه الأزواج فوق مستوى أرضي متصل، وتجنب المستويات المنقسمة وفتحات النحاس. بالنسبة لوصلات USB 3.0 وما شابهها، حافظ على الانحراف ضمن 25-50 بيكو ثانية، وحافظ على المعاوقة التفاضلية قريبة من 90 أوم ± 10%. ضع مكثفات اقتران التيار المتردد بشكل متناظر، ويفضل استخدام عبوات صغيرة مثل 0402.
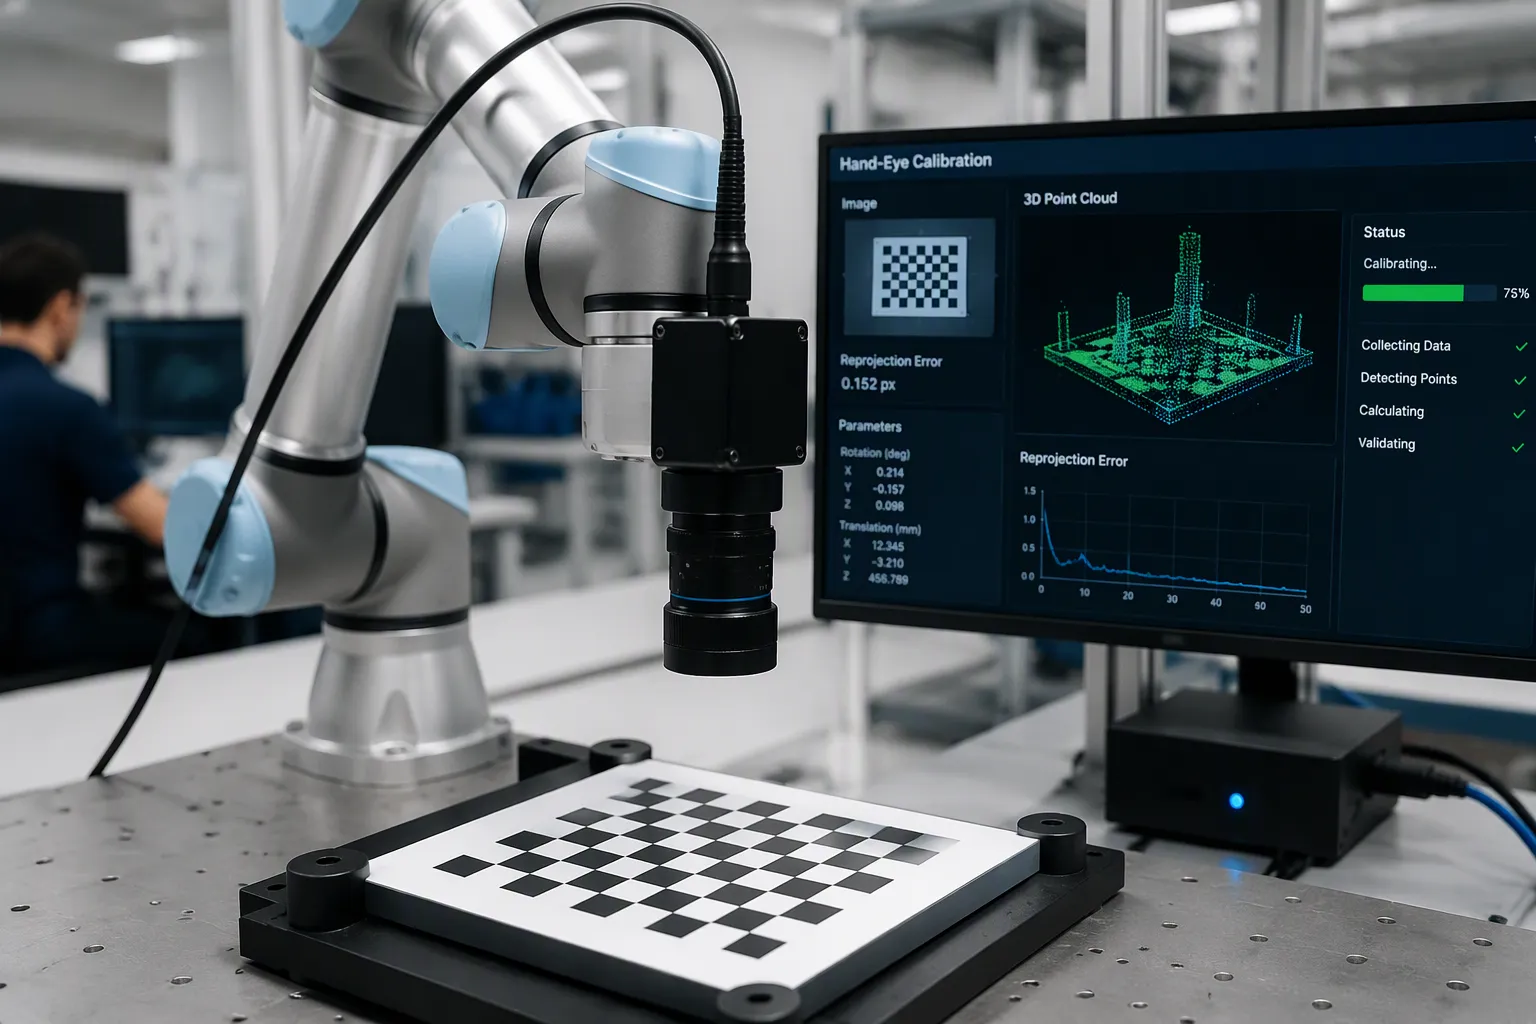
تُقدّر معايرة اليد والعين التحويل بين أداة النهاية وإطار الكاميرا. الصيغة القياسية هي AX = XB، حيث A وB هما وضعا الذراع والكاميرا بين الإطارات، وX هو التحويل المجهول. يمكنك استخدام طريقة لوحة المعايرة، التي تلتقط عشر صور على الأقل للوحة مثبتة على الذراع الروبوتية. تعمل طريقة قائمة أزواج النقاط دون الحاجة إلى لوحة على جسم العمل. تُنفّذ إجراءات المعايرة التلقائية هذه الخطوات الآن بأقل تدخل من المشغل. تُعرض أدناه نتائج نموذجية لستة تكوينات للمفاصل.
متري | خدمات ترجمة | تناوب |
|---|---|---|
أقصى قيمة RV (س، ص، ع) | 2.471 ملم ، 3.751 ملم ، 1.423 ملم | 0.957 درجة ، 0.454 درجة ، 0.702 درجة |
متوسط المركبة الترفيهية | سماكة 2.548 ملم | 0.704° |
الانحراف المتوسط (SD) | سماكة 0.930 ملم | 0.265° |
تحقق من ذلك من خلال اختبار ثابت على جدول واختبار ديناميكي يسجل السحب النقطية المحولة من خلال ICP.
تحديد ميزانية زمن الاستجابة وعزل الضوضاء
خطط لميزانية زمن الاستجابة من لحظة التقاط الإطار إلى حركة الذراع. قم بتسجيل الطابع الزمني لكل إطار عند التقاطه، ثم أضف الكشف، وتقدير الوضعية، والتخطيط، وتأخير ناقل البيانات. يوفر EtherCAT توقيتًا محددًا لوحدة تحكم الذراع الروبوتية.
معامل | أداء نموذجي لتقنية إيثركات |
|---|---|
زمن الدورة (10 محاور مؤازرة) | 100-250 ميكرومتر |
غضب | <1 ميكروثانية |
دقة مزامنة الساعة الموزعة | أفضل من 100 نانوثانية |
تحافظ الساعات الموزعة على محاذاة كل وحدة تابعة في الأجهزة، مما يضمن ثبات التوقيت تحت ضغط البرمجيات. ويبقى بروتوكول CAN مناسبًا للمحاور الأبطأ في الأذرع الروبوتية الصغيرة.
أبعد ضوضاء محرك التشغيل عن سلسلة معالجة الصور. قم بتوصيل دروع الكابلات بزاوية 360 درجة من كلا الطرفين، ولا تقم أبدًا بتوصيل أي درع عبر سلك تصريف طرفي. افصل مسارات الإشارة والطاقة داخل الخزانة. قلل من سرعة تشغيل بوابة MOSFET وقلص مساحات حلقات التيار العالي لتقليل الانبعاثات من المصدر. تحمي هذه الخطوات دقة رؤية الآلة أثناء مهام المعالجة.
لضمان التصميم للتصنيع (DFM)، تأكد من ترتيب الطبقات قبل التوجيه، وحافظ على هندسة المسارات ضمن نطاق ±5 مل، واتفق مع المصنّع على تفاوتات المعاوقة. ينجح دمج الرؤية الآلية عندما تحظى جميع جوانب تصميم اللوحة ومعايرتها وتوقيتها بنفس القدر من الاهتمام. ويفشل دمج الرؤية عندما يُهمل أي منها. خطط لدمج الرؤية مبكرًا، وستحافظ أذرعك الروبوتية على دقة عالية في جميع مراحل الإنتاج.
التطبيقات والتحديات وحلول الرؤية الآلية
حالات استخدام واقعية في التصنيع والخدمات اللوجستية
تظهر الروبوتات التعاونية الموجهة بالرؤية في خلايا الالتقاط والوضع، وتفريغ الصناديق، والعثور على الأشياء في خط الإنتاج. تستطيع الكاميرا ثلاثية الأبعاد رؤية تفاصيل أصغر من 5 مم، مما يسمح لذراع الروبوت بتفريغ صندوق ممتلئ دون التقاط القطعة الخاطئة. تتبع الروبوتات التعاونية ثنائية الذراع الأجسام المتحركة، وتتبادل خلايا التفاعل بين الإنسان والروبوت القطع بين الإنسان والذراع. يُحقق دمج الرؤية فوائد ملموسة يمكن قياسها.
تصل سرعة الانتقاء إلى أكثر من 200 عنصر في الساعة، مع دقة تزيد عن 99.9٪ ودقة وضع تقارب ±0.1 مم.
ترتفع دقة الفرز بنسبة تقارب 25٪ - 30٪، وتزداد سرعة تلبية الطلبات في ساعات الذروة بشكل كبير.
تنخفض معدلات الخطأ، ويمكنك نقل العمال إلى مهام تضيف قيمة أكبر.
تدعم هذه النتائج الكفاءة والتكرار والسلامة في الروبوتات الصناعية والتعاونية. كما تدعم الروبوتات التعاونية الموجهة بالرؤية التشغيل عن بُعد وجمع البيانات، مما يُغذي مسارات بيانات التعلم الآلي للروبوتات. وتُستخدم حلقة جمع بيانات الذكاء الاصطناعي نفسها لتدريب نماذج الذكاء الاصطناعي على عمليات المناولة المعقدة. ومن المتوقع أن تعتمد الأذرع المدعومة بالذكاء الاصطناعي على التعلم بالتقليد والتشغيل عن بُعد قبل أن تتمكن من التعامل مع عمليات المناولة المعقدة بمفردها.
أنماط الفشل الشائعة واستراتيجيات التخفيف منها
تُعدّ زمن الاستجابة، وانحراف المعايرة، والانعكاسات، والحجب، وضوضاء المحرك المتسربة إلى سلسلة معالجة الصور، من أهم أسباب معظم حالات الفشل. تستغرق عملية التعرف وتخطيط المسار من 100 إلى 500 مللي ثانية لكل دورة، وهذا التأخير وحده يُخلّ بتناغم حلقات المؤازرة الدقيقة. تتراوح معدلات فشل عمليات الإمساك الصناعية النموذجية بين 2 و8% في الساعة، بينما تتراوح معدلات السقوط في عمليات الالتقاط والوضع العادية بين 3 و5% في الساعة. أما الأشكال الصلبة فترفع معدلات السقوط القصوى إلى 10-12% في الساعة، مقابل هدف أقل من 0.1% في الساعة.
الحالة | التأثير على معدل الفشل |
|---|---|
اهتزاز يزيد عن 0.5 غرام أو تذبذب في درجة الحرارة يزيد عن 15 درجة مئوية لكل دورة | أعلى بنسبة 200-300% |
إضاءة غير متناسقة | خطأ في العمق أعلى بنسبة 40-60% |
يجب معالجة هذه المشكلات على مستوى اللوحة. قم بحماية سلسلة معالجة الصور، وربط الدروع بزاوية 360 درجة، وافصل خطوط طاقة المحرك عن قضبان الكاميرا. أضف تعويضًا بيئيًا وصيانة تنبؤية باستخدام استشعار الاهتزاز والحرارة. تتنبأ رؤية الآلة المزودة بنماذج الذكاء الاصطناعي بأعطال القبضة في الوقت الفعلي. تتولى رؤية الحاسوب عملية الكشف، وتستفيد مهام المعالجة القائمة على الرؤية من التحكم التكيفي في قوة القبضة. حافظ على إجراءات المعايرة وفقًا لجدول زمني، وتعامل مع المعالجة الموجهة بالرؤية كمشكلة توقيت في المقام الأول.
أصبح لديك الآن صورة مبسطة للحلقة. تلتقط الكاميرات المشهد، ويحوّل نظام التعرف البصري وحدات البكسل إلى وضعيات للأجسام، ويحرك جهاز التحكم الذراع الروبوتية على طول مسار مخطط له. وتُغلق التغذية الراجعة الدائرة في كل دورة.
فكّر في المفاضلات مبكراً. يظل التحكم الآلي التقليدي قابلاً للتنبؤ وسهل التحقق منه. تمنحك أساليب التعلم العميق القدرة على التكيف، لكنها تستهلك الكثير من البيانات والحوسبة. يتعارض مدى الوصول إلى الواجهة، وميزانية زمن الاستجابة، وعزل الضوضاء مع بعضها البعض، لذا حدد أولوياتك قبل التخطيط.
راقب عن كثب أنظمة التحكم البصري المُتعلمة، ونماذج لغة الرؤية، وكاميرات الأحداث. ستستفيد الروبوتات التعاونية الموجهة بالرؤية من التشغيل عن بُعد وجمع البيانات، وستُعزز نماذج الذكاء الاصطناعي عمليات المناولة المعقدة. لن يحل الذكاء الاصطناعي محل إدارة الوقت لديك. ابدأ بخلية واحدة مُعايرة، وسجل كل دورة، ودع الروبوتات التعاونية تتطور انطلاقًا من ذلك. تُكافئ الأذرع الروبوتية الانضباط. وتتعامل الأذرع الروبوتية المبنية على بيانات مُقاسة مع عمليات المناولة المعقدة بثقة.
الأسئلة الشائعة
أي واجهة كاميرا يجب اختيارها لخلية الذراع الروبوتية؟
ابدأ بطول الكابل. يُناسب منفذ MIPI CSI-2 التوصيلات القصيرة بين اللوحات داخل هيكل الذراع. يغطي منفذ USB3 بضعة أمتار باستخدام كابلات بسيطة. يصل منفذ GigE إلى خط إنتاج كامل، ولكن يجب مراعاة تذبذب الحزم. اختر الواجهة المناسبة لنطاق التوصيل أولاً، ثم للدقة ومعدل الإطارات.
كيف يمكنك منع ضوضاء المحرك من التأثير على سلسلة معالجة الصور؟
تُغطّي كابلات التوصيل الحماية بزاوية 360 درجة من كلا الطرفين. تجنّب توصيل الحماية بسلك تصريف طرفي. افصل مسارات الإشارة والطاقة داخل الخزانة. خفّض سرعة تشغيل بوابة MOSFET وقلّل مساحات حلقات التيار العالي. تحمي هذه الخطوات دقة رؤية الآلة عند تحرك ذراع روبوتية بسرعة بالقرب من الكاميرا.
لماذا يؤدي انحراف المعايرة إلى تلف الذراع الروبوتية بمرور الوقت؟
تؤدي التغيرات الحرارية والاهتزازات إلى تغيير في حركة اليد والعين. ثم يقوم ذراع آلي بالإمساك بإزاحة متزايدة. حافظ على إجراءات المعايرة وفق جدول زمني محدد. أضف استشعار الاهتزازات والحرارة للصيانة التنبؤية. تحقق من صحة النتائج باختبار طاولة ثابت واختبار سحابة نقاط ديناميكية باستخدام تقنية ICP.
متى يجب عليك اختيار التحكم الآلي التقليدي بدلاً من التعلم العميق؟
اختر نظام التحكم الآلي التقليدي عندما تكون الخلية مُعايرة بدقة ويكون للجزء نسيج. حينها، يقوم الذراع الآلي بتنفيذ حلقة قابلة للتنبؤ والتحقق. اختر تقدير الوضعية باستخدام التعلم العميق للأجزاء المزدحمة أو غير المألوفة أو اللامعة. تقسم العديد من الفرق العمل: تقوم نماذج الذكاء الاصطناعي بالكشف، بينما يقوم قانون تحكم آلي بسيط بتشغيل الذراع الآلي.