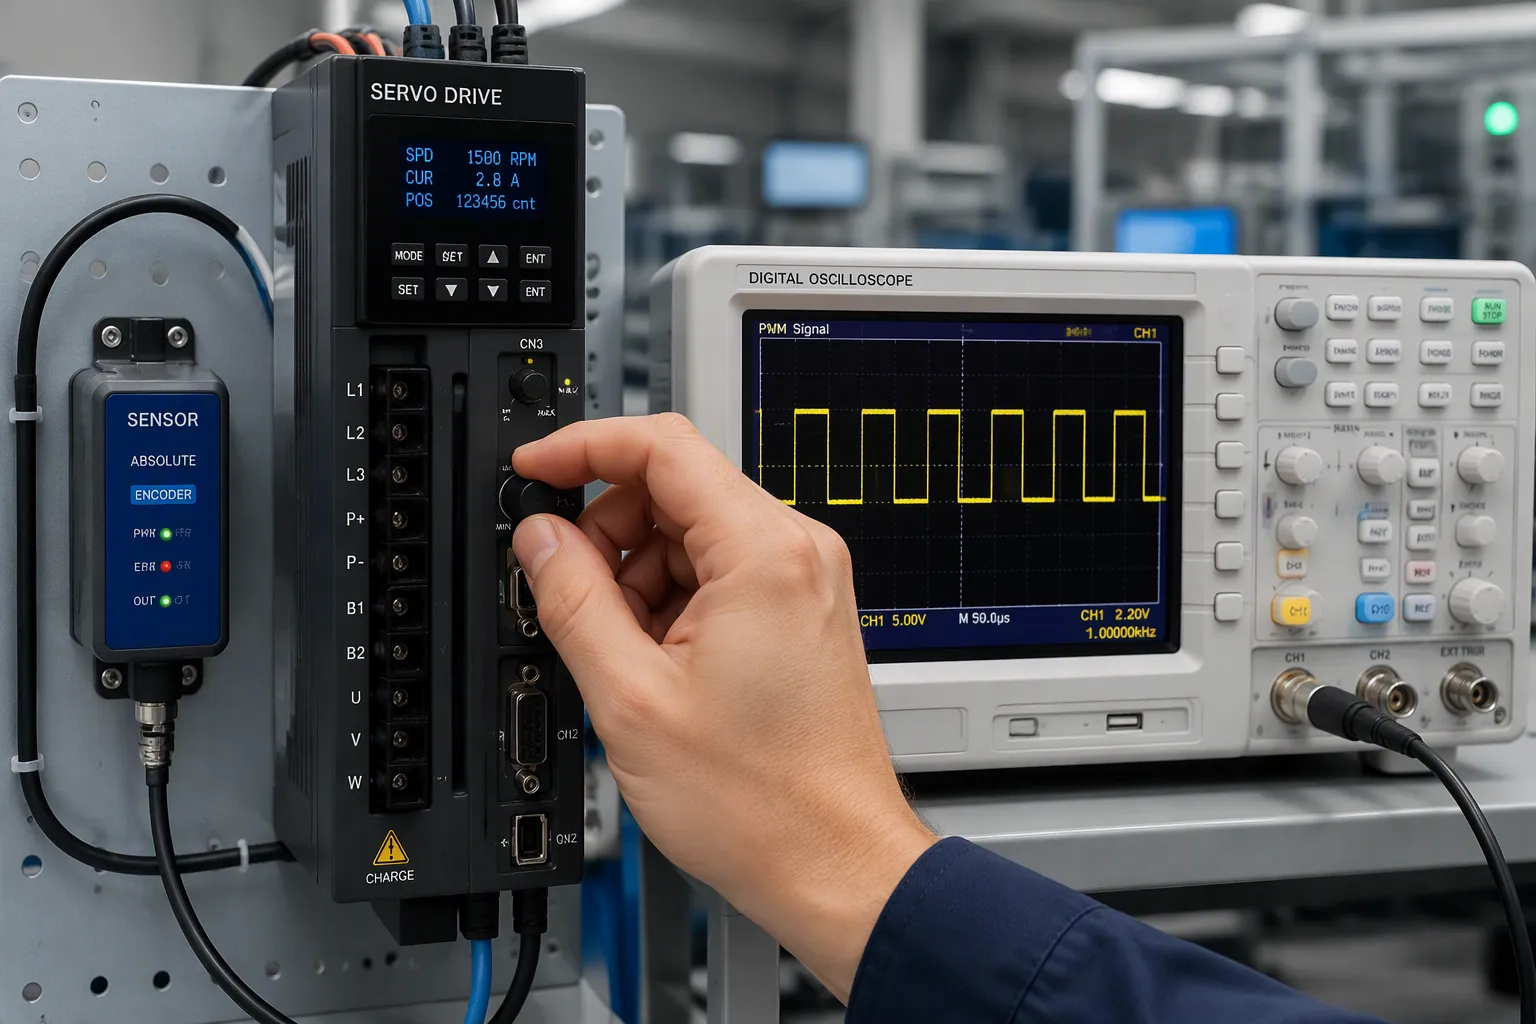
تستخدم محركات المؤازرة تقنية تعديل عرض النبضة (PWM) لتحديد موضع أو سرعة مستهدفة. تُبلغ المستشعرات عن القيمة الفعلية في الوقت الفعلي. ثم يقوم المحرك بتصحيح الفجوة في حلقة مغلقة. تعمل تقنية PWM، أو تعديل عرض النبضة، على تشغيل وإيقاف الإشارة بسرعة فائقة. دورة التشغيل هي نسبة زمن التشغيل، وهي التي تحدد مستوى الأمر. يعني التحكم في الحلقة المغلقة أن المحرك يقارن الأمر بالتغذية الراجعة ويضبط خرجه حتى يقل الخطأ.
يحتاج مهندسو الأجهزة وفرق تطوير المنتجات الإلكترونية إلى معلومات دقيقة على مستوى اللوحة، لا مجرد شعارات. تُعدّ محركات المؤازرة جوهر التحكم في الحركة، وتُحدّد خيارات التصميم الصغيرة ما إذا كان محرك المؤازرة سيحافظ على موضعه أم سيتذبذب. تتناول هذه المناقشة ترميز الأوامر، واستشعار التغذية الراجعة، والحلقة المدمجة، ومفاضلات مراحل الطاقة.
الوجبات السريعة الرئيسية
تحدد دورة تشغيل PWM الأمر لمحركات المؤازرة، لذا فإن التوقيت النظيف يضمن حركة دقيقة.
اختر المستشعر المناسب لاحتياجاتك الدقيقة: مقاييس الجهد للمهام الأساسية، وأجهزة التشفير للدقة العالية.
يقوم نظام التحكم ذو الحلقة المغلقة بفحص الأمر مقابل التغذية الراجعة لتصحيح الأخطاء والحفاظ على استقرار الحركة.
يساهم تصميم مرحلة الطاقة الجيد مع التحكم في وقت التوقف واستشعار التيار في حماية المحرك والمحرك.
استخدم إرشادات التصميم للتصنيع (DFM) منذ البداية لمنع مشاكل التصنيع والحفاظ على أداء المؤازرة موثوقًا به.
محركات سيرفو وتحكم PWM
محرك المؤازرة هو واجهة الطاقة ومرحلة التنفيذ في نظام الحركة. يستقبل أمرًا من وحدة التحكم في الحركة، ويحوله إلى نمط تبديل، ثم يُشغّل ملفات المحرك. لا يُحدد المحرك وجهة الحمل، بل يُنفذ الأمر ويُرسل تقريرًا عبر مسار التغذية الراجعة.
دورة التشغيل وتشفير الأوامر
تُحدد دورة التشغيل الأمر. تشير النبضة الأوسع إلى تحريك المحرك نحو أحد طرفي مساره، بينما تُحركه النبضة الأضيق نحو الطرف الآخر. في تصميمات التحكم عن بُعد، تُشير النبضة القريبة من 1.5 مللي ثانية عادةً إلى المنتصف، ويتغير عرض النبضة أعلى أو أسفل هذه القيمة لتحديد الموضع المطلوب. غالبًا ما تُشفّر محركات المؤازرة الصناعية السرعة أو عزم الدوران بنفس الطريقة، حيث تُربط دورة التشغيل بالتيار أو السرعة المطلوبة.
تُعدّ آلية التشفير مهمة لأن محركات المؤازرة تستجيب لمتوسط الجهد، وليس للحواف الفردية. ينتج عن دورة تشغيل نظيفة متوسط جهد يمكن التنبؤ به، بينما ينتج عن دورة تشغيل مشوّهة أمر لم يقصده المحرك.
دقة توقيت وتحديث PWM
يُعدّ تذبذب التوقيت عدوّ الحركة الدقيقة. تقارن محركات المؤازرة كل نبضة واردة بقاعدة زمنية داخلية. يؤدي تذبذب هذه النبضة إلى تغيير الأمر المُفكّك، ثمّ تلاحق الحلقة هدفًا متحركًا باستمرار. يحدد معدل التحديث عدد مرات تحديث الأمر. يؤدي معدل التحديث البطيء جدًا إلى تأخر محركات المؤازرة عن نقاط الضبط سريعة التغير.
يؤثر تصميم اللوحة على كليهما. وجّه مدخل تعديل عرض النبضة بعيدًا عن نقاط التبديل، واحرص على أن يكون المسار قصيرًا، ووفر للمؤقت مصدر إشارة ساعة مستقرًا. عادةً ما تبدأ محركات المؤازرة التي تحافظ على الموضع جيدًا بإشارة تحكم نظيفة ومتزامنة بشكل جيد.
ملاحظة: تحقق من معدل التحديث مقابل ديناميكيات الحمل، وليس مقابل الحد الأقصى المذكور في ورقة البيانات فقط.
أجهزة استشعار الكشف والتغذية الراجعة
تحدد آلية التغذية الراجعة مدى دقة معرفة محركات المؤازرة للموقع الحقيقي للحمل. يقوم المستشعر بتحويل الحركة الفيزيائية إلى إشارة كهربائية، ثم تقارن محركات المؤازرة هذه الإشارة بالأمر المُعطى. وتضع جودة التغذية الراجعة حدًا أقصى للدقة الممكنة، بغض النظر عن سرعة تشغيل حلقة التحكم.
مقاييس الجهد، وأجهزة التشفير، ومستشعرات هول
يُوازن كل نوع من أنواع المستشعرات بين الدقة والتكلفة ومساحة اللوحة. يلخص الجدول أدناه المواصفات النموذجية.
استشعار نوع | دقة الشاشة | الدقة |
|---|---|---|
جهاز التشفير المطلق (فانوك) | 24 بت | دقة تحديد المواقع ±2.5 ميكرومتر |
جهاز تشفير مطلق (ميتوتويو) | دوراني بسرعة 0.1 ثانية قوسية؛ خطي بمستوى النانومتر | ±0.5 ميكرومتر خطي؛ ±1 ثانية قوسية دوراني |
مشفر مطلق عام | يتجاوز 16 بت | مقاومة عالية للضوضاء، مخرج رقمي منفصل |
مقياس الجهد الخطي (تأثير هول، فانوك) | التناظرية | خطية أفضل من 0.1% في النطاق الكامل |
مقياس الجهد العام | التناظرية | نطاق تحديد الموضع ±1-2 مم |
تُعدّ المقاومات المتغيرة الأقل تكلفة، بينما تقع مستشعرات هول في المنتصف من حيث السعر. أما المشفرات البصرية فهي من أفضل المكونات، ولا تبرر دقتها العالية تكلفتها إلا عند الحاجة الماسة إليها. تعمل المقاومات المتغيرة العامة بكفاءة لتحديد المواقع بدقة ±1-2 مم، بينما تتطلب التطبيقات التي تقل دقتها عن مليمتر واحد استخدام المشفرات البصرية. كما تحتاج محركات المؤازرة التي تستخدم تغذية راجعة من المقاومات المتغيرة إلى حماية وترشيح، لأن التشويش التناظري يُفسد إشارة الجهد.
ترشيح الضوضاء على خطوط التغذية الراجعة
تُفسد الخطوط المشوشة بيانات الموضع الرئيسي. كما أن طول الكابلات، وضعف الحماية، وقرب أسلاك الطاقة، كلها عوامل تزيد من الخطأ. تعمل إشارات المشفر التفاضلي على حجب التشويش ذي الوضع المشترك بكفاءة. يُنصح بإبعاد كابلات التغذية الراجعة عن أسلاك طاقة المحرك. اختر مشفرات عالية الدقة عندما يتطلب ملف تعريف الحركة تزامنًا دقيقًا.
تُبلغ أجهزة التشفير الذكية الحديثة عن درجة الحرارة الداخلية وبيانات جودة الإشارة. ويُشير انخفاض جودة الإشارة إلى أقل من 90% إلى احتمال حدوث عطل نتيجة الاهتزاز أو تسرب الزيت. راقب أخطاء تحديد الموضع المتقطعة والارتفاعات المفاجئة في عزم الدوران. تعمل محركات المؤازرة التي تتعقب نسبة الإشارة إلى الضوضاء في جهاز التشفير على اكتشاف هذه الأعطال مبكرًا. وبذلك، تحافظ محركات المؤازرة على مرجعها الأصلي بدلًا من فقدانه أثناء الدورة.
التحكم ذو الحلقة المغلقة في محرك المؤازرة
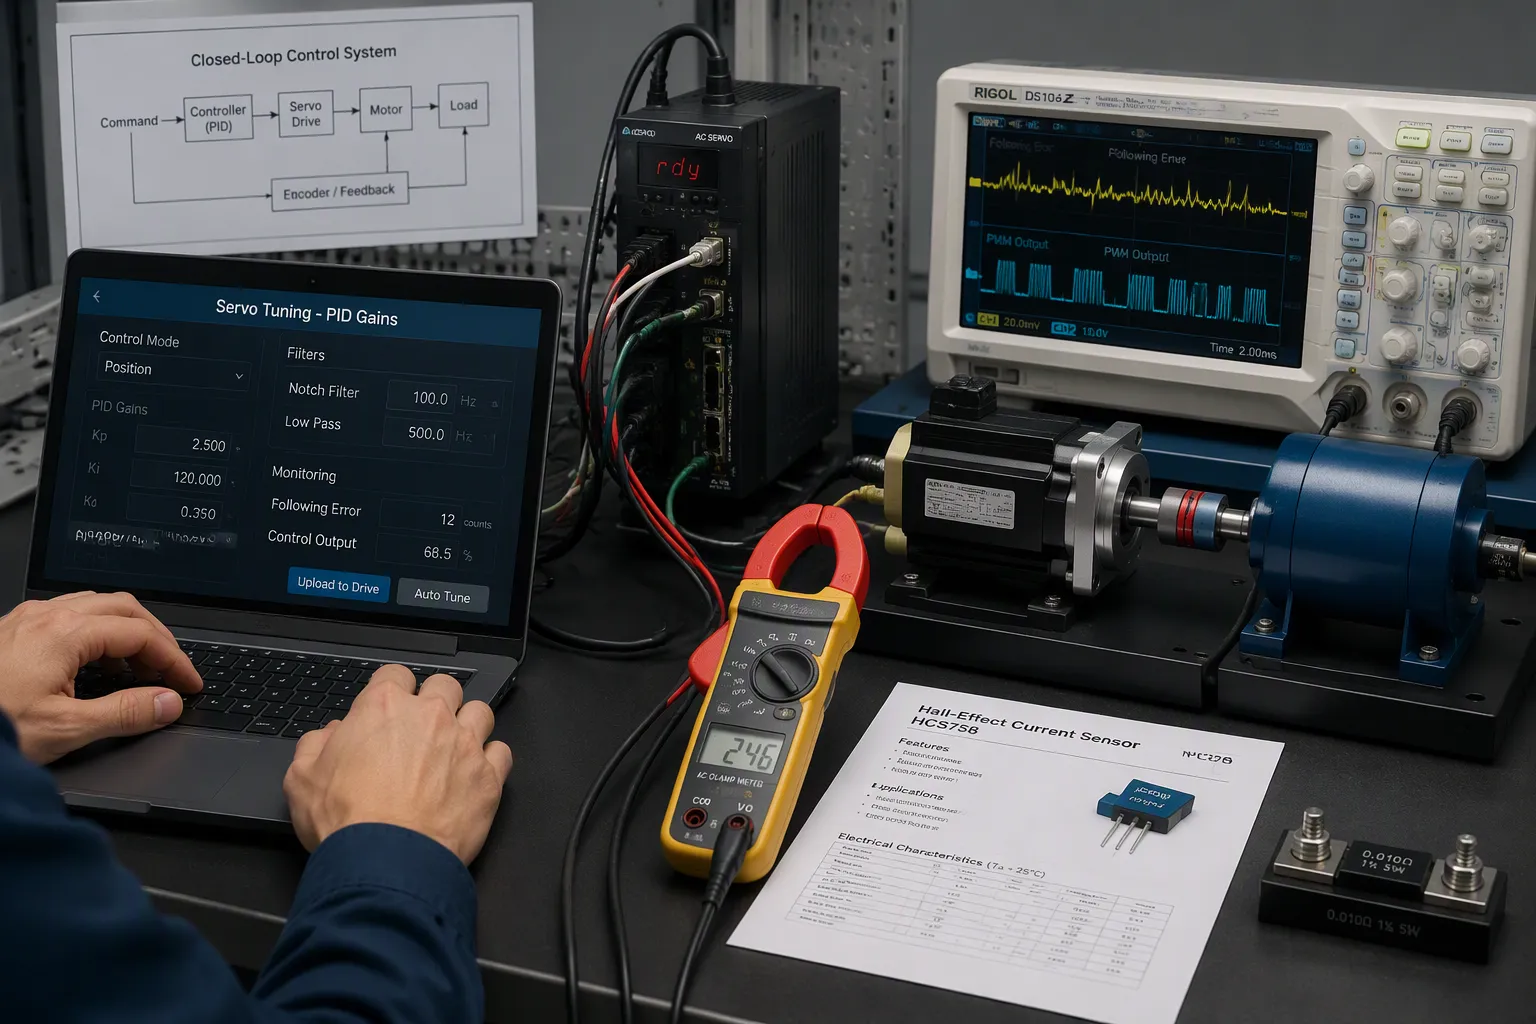
لا يُحرّك الأمر وحده المحرك. يقوم نظام التحكم ذو الحلقة المغلقة بمقارنة الموضع المطلوب بالموضع المقاس، ثم يتصرف بناءً على الفرق بينهما. يُسمى هذا الفرق بالخطأ التالي. تُرسل محركات المؤازرة هذا الخطأ إلى وحدة تصحيح، ويُشغّل خرجها مرحلة الطاقة . هنا تتكامل أوامر تعديل عرض النبضة (PWM) مع بيانات المستشعر.
تصحيح الأخطاء والاستقرار
تستخدم معظم محركات المؤازرة وحدة تحكم PID لتصحيح الأخطاء. يتفاعل الحد التناسبي مع حجم الخطأ الحالي، ويعمل كصلابة النظام. يجمع الحد التكاملي الأخطاء السابقة لإزالة انحراف الحالة المستقرة، ويمنع حد التكامل حدوث التذبذب. يستجيب الحد التفاضلي لسرعة تغير الخطأ، ويوفر تخميدًا ضد التجاوز.
تتبع عملية الضبط ترتيبًا عمليًا. يقوم المهندسون برفع قيمة Kp حتى يظهر تجاوز طفيف، ثم يزيدون قيمة Kd للوصول إلى التخميد الحرج، ثم يضبطون قيمة Ki على أدنى مستوى ممكن للتخلص من الخطأ المتبقي. يستخدم أحد الأمثلة المنشورة للضبط القيم التالية: Kp = 1، Ki = 2، و Kd = 0.05. تُحدد قاعدة شائعة قيمة Ki بين عُشر ونصف قيمة Kp، وتستخدم محركات المؤازرة الأصغر نسبًا أكبر. عندما لا تُحقق قيمة Kd استقرارًا لقيمة Kp معينة، يُنصح بخفض قيمة Kp بنسبة 35-50% وإعادة الضبط.
لا تستطيع وحدة التحكم التناسبية التكاملية التفاضلية (PID) الأساسية معالجة جميع الأخطاء. يعمل التعويض التوافقي على تصحيح اضطرابات عزم الدوران والتغذية الراجعة المتكررة المرتبطة بخطوة المحرك أو دورة ميكانيكية واحدة. تخزن عملية رسم خرائط الأخطاء بيانات مقياس التداخل الليزري في ذاكرة غير متطايرة، وتطبق تصحيحات مُستكملة في الوقت الفعلي. يضيف نظام التحكم ثنائي الحلقة مُشفِّرًا ثانيًا على الحمل، بحيث ترى حلقة تحديد الموضع موضع الحمل الحقيقي. تُوسِّع هذه الأساليب نطاق نظام التغذية الراجعة ذي الحلقة المغلقة إلى ما هو أبعد من قدرة ضبط الكسب وحده.
استشعار التيار وكشف التوقف
يحمي استشعار التيار المحرك ويغلق حلقة عزم الدوران. هناك طريقتان رئيسيتان، ولكل منهما مزايا وعيوب.
السمة | قاعة تأثير الاستشعار | المقاوم تحويلة |
|---|---|---|
العزلة | العزلة كلفاني | بدون سلوفان |
الدقة | جيد في الإصدارات ذات الحلقة المغلقة | دقة عالية واستقرار |
التكلفة | أكثر | منخفض |
فقدان الطاقة | الحد الأدنى من خسارة الإدخال | تبديد الحرارة I²R |
أفضل ل | محركات ذات تيار عالٍ وعزل بالغ الأهمية | تصميمات صغيرة الحجم ومنخفضة الجهد |
يؤثر موضع المقاومة التحويلية على ما يمكن للمحرك اكتشافه. فالمقاومة التحويلية منخفضة الجهد تكون قريبة من الأرض ولا يمكنها اكتشاف حالات قصر الدائرة مع الأرض. أما المقاومة التحويلية عالية الجهد فتحافظ على نظافة أرضية النظام، ولكنها تتطلب دوائر متكاملة للاستشعار مصممة لتحمل جهد ناقل البيانات. بينما توفر المقاومة التحويلية المضمنة في الخط مقاومة واحدة لكل طور من أطوار المحرك أدق النتائج، بغض النظر عن حالة الترانزستور ذي التأثير الحقلي (FET).
يعتمد نظام كشف التوقف على هذه البيانات. يسحب محرك المؤازرة المتوقف تيارًا متزايدًا بينما يتوقف تغير موضعه. يقارن المحرك التيار بعتبة محددة، ثم يقطع التيار أو يخفض الإشارة. تُمكّن التغذية الراجعة الفورية للتيار والموضع من التمييز بين التوقف الحقيقي وارتفاع الحمل المفاجئ. هذا التمييز يحمي ملفات المحرك واللوحة الإلكترونية دون حدوث فصل غير مرغوب فيه.
تصميم مرحلة الطاقة والحركة الدقيقة
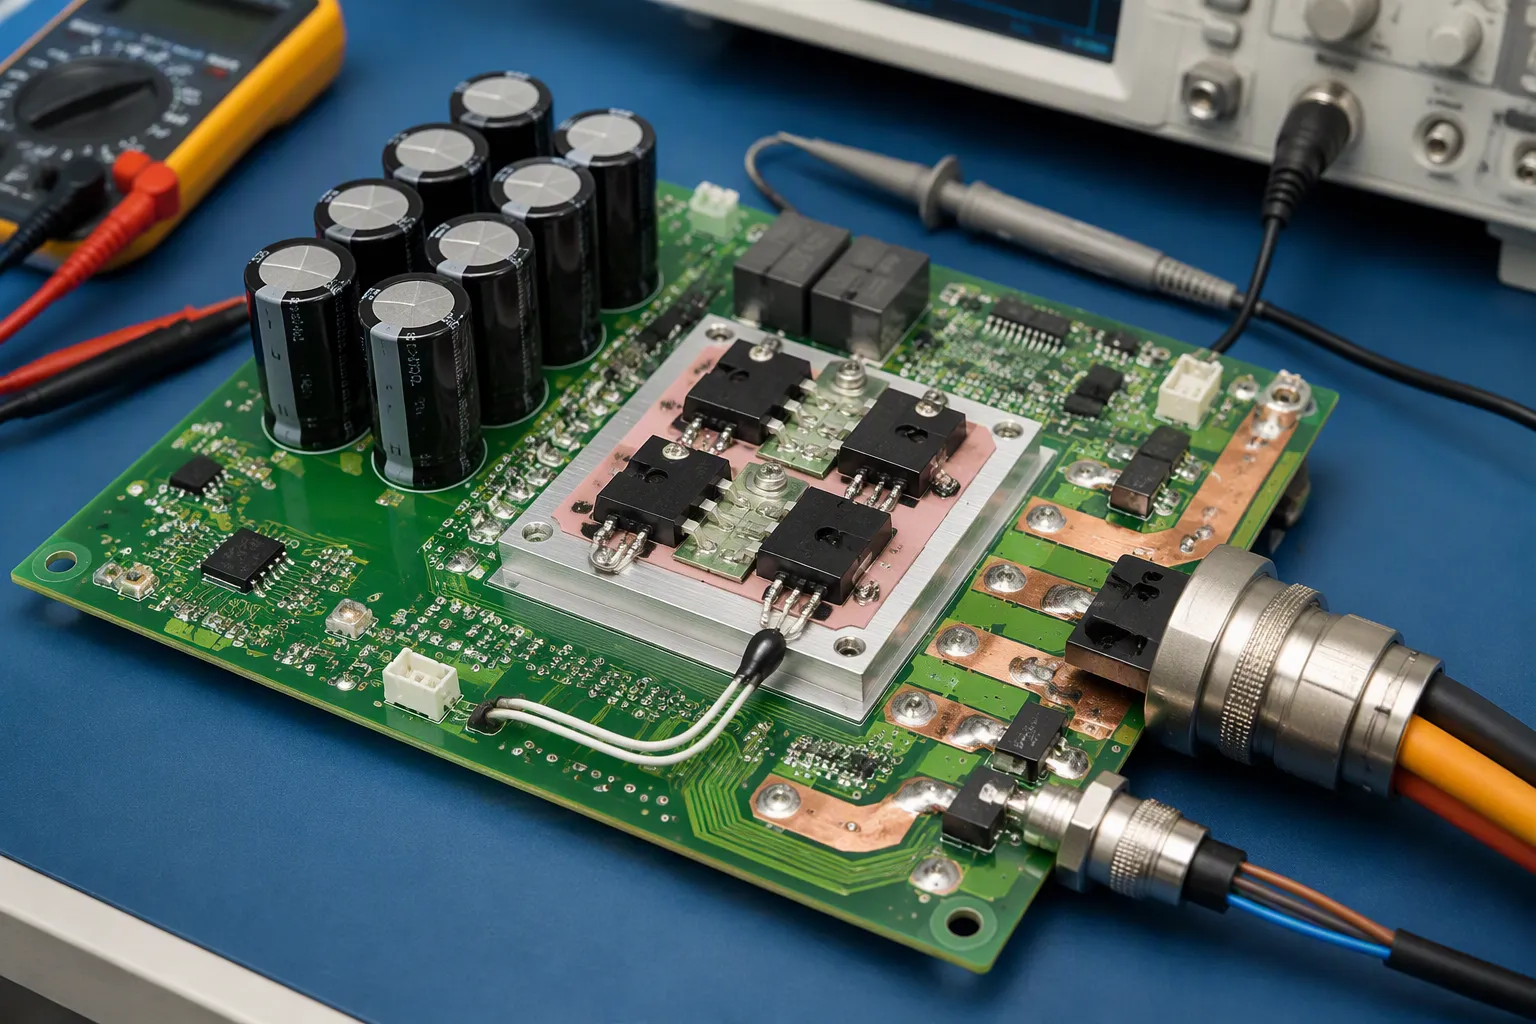
تقوم مرحلة الطاقة بتحويل أوامر الجهد المنخفض إلى تيار المحرك. ويحدد تصميمها واختيار مكوناتها ما إذا كانت الحركة الدقيقة ستظل ثابتة تحت الحمل.
جسر H، والقوة الدافعة الكهربائية العكسية، والسعة
يقوم جسر H من نوع MOSFET بتبديل جهد ناقل البيانات عبر الملفات. ويمنع التحكم في زمن التوقف حدوث التوصيل المباشر، وهو عندما يعمل كلا الجهازين في نفس الفرع في الوقت نفسه. يتراوح زمن التوقف النموذجي لترانزستورات MOSFET المصنوعة من السيليكون بين 100 و300 نانوثانية. ولضمان السلامة، يُنصح بتحديد زمن التوقف أعلى من الحد الأقصى لزمن الإيقاف مع هامش أمان، مثل 200 نانوثانية لإيقاف تشغيل مدته 50 نانوثانية. يؤدي زمن التوقف الزائد إلى انخفاض الجهد الفعال وزيادة التموج.
توصية مجاناً | قيمة وقت التوقف | المنطق |
|---|---|---|
ترانزستورات MOSFET السيليكونية النموذجية | 100–300 نانوثانية | إيقاف التشغيل الكامل قبل تشغيل المكمل |
هامش تجاوز نقطة الانعطاف | وقت الإيقاف + هامش | يغطي أسوأ حالات التأخير |
برنامج تشغيل قابل للبرمجة (LM5106) | 100–600 نانوثانية | قابل للتعديل بواسطة المقاومة |
يزداد الجهد العكسي مع السرعة ويقاوم الجهد المطلوب. لذا، يجب حساب ميزانية الجهد الكاملة مع مراعاة تفاوت جهد التغذية، وانخفاض جهد الكابل، وانخفاض الحمل، والارتفاع التجديدي. أضف هامش أمان بنسبة 10-15% عند كلا الطرفين. تعتمد التصاميم التي لا تستخدم مستشعرات على تقدير الجهد العكسي باستخدام مراقب الوضع الانزلاقي، ثم حساب سرعة الدوار وموضعه. إلا أن هذه الطريقة تصبح أقل دقة عند السرعات المنخفضة وتفشل عند التوقف.
حدد حجم مكثف ناقل التيار المستمر بناءً على ذروة تيار التموج، وحافظ على تموج الجهد عادةً أقل من 5%. عند إعادة الطاقة من خلال الكبح التجديدي، وفر مسار امتصاص مثل مقاومات الكبح حتى لا يؤدي ارتفاع الجهد إلى إجهاد مرحلة الطاقة.
المفاضلات الحرارية، والموصلات، والتصميم للتصنيع
يجب أن تحمل الموصلات والأسلاك التيار دون تسخين مفرط. يجب مطابقة تصنيف التلامس مع الموصل.
نوع الموصل | دبابيس | الجهد / التيار لكل نقطة تلامس | IP (متزاوج) |
|---|---|---|---|
M23 دائري | 12 أو 17 | 400V / 16A | IP67 |
M12 دائري (مشفر برمز D) | 8 | 250V / 4A | IP67 |
منشور عسكري M17 | 7-55 | 600V / 23A | IP68 |
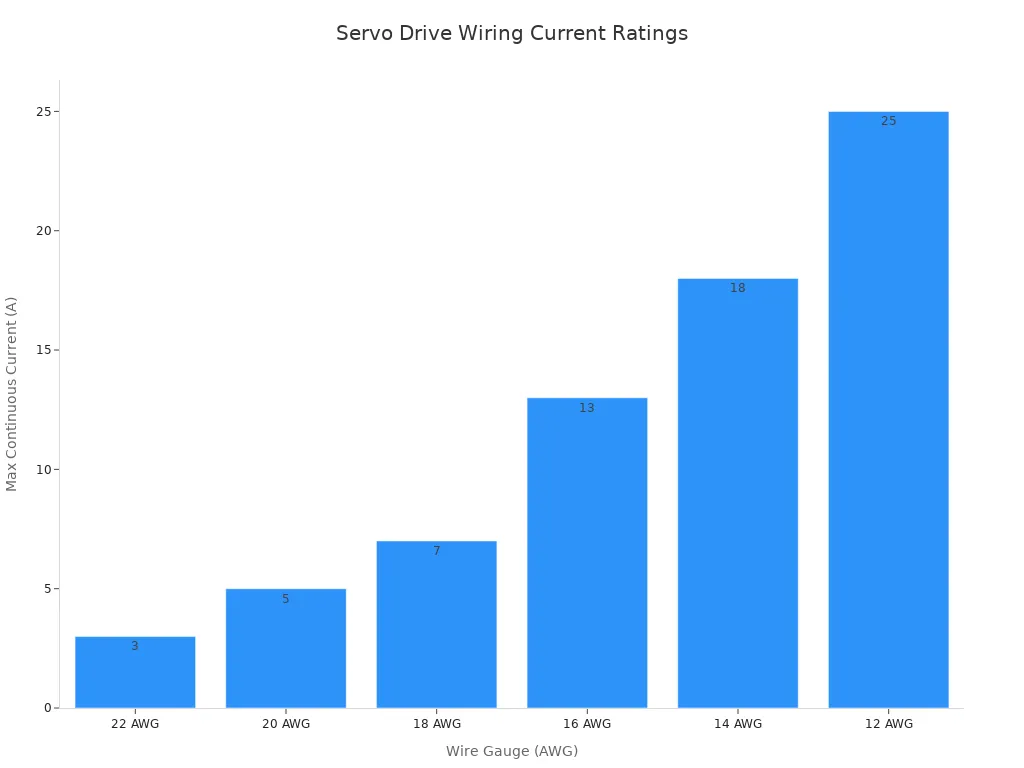
يتبع مقياس السلك نفس المنطق. يحمل موصل 16 AWG تيارًا مستمرًا قدره 13 أمبير عند درجة حرارة 40 درجة مئوية، وهو مناسب للوصلات في نطاق 400 واط إلى 1.5 كيلو واط. أما موصل 12 AWG فيحمل تيارًا يصل إلى 25 أمبير للوصلات الأكبر حجمًا.
يعتمد التصميم الحراري لدوائر القيادة المتكاملة على مساحة النحاس، والوصلات الحرارية، وتدفق الهواء. يكشف فحص التصميم للتصنيع (DFM) العديد من المشكلات مبكرًا. ثبّت أرقام قطع المصنّع والبدائل المعتمدة. تحكّم في الأجهزة الحساسة للرطوبة قبل إعادة اللحام. طابق فتحات الاستنسل مع التوزيع الحراري. تحقّق من القطبية واستخدم الفحص البصري الآلي (AOI)، مع إضافة الأشعة السينية عند وجود وصلات مخفية أو وسادات حرارية تُشكّل خطرًا. أصدر ملفات التصنيع، وقائمة المواد، والمركز، والتجميع تحت مُعرّف مراجعة واحد.
تُحدد وحدة تعديل عرض النبضة (PWM) الأمر، وتتحقق المستشعرات من النتيجة. يربط نظام التحكم ذو الحلقة المغلقة للمحرك بين الجزأين معًا لتحقيق حركة ثابتة ودقيقة. تستمد محركات السيرفو دقتها من كلا جزئي هذا النظام. تحدد دقة توقيت الأمر مدى سلاسة وصول الهدف، بينما تحدد جودة إشارة التغذية الراجعة مدى دقة استجابة المحرك للحمل. تستجيب محركات السيرفو للأمر فقط بقدر دقة تنفيذه من قبل اللوحة.
ينبغي على فرق تطوير الأجهزة مراعاة ثلاثة أمور مجتمعة عند كتابة المواصفات. أولاً، موازنة أجهزة التغذية الراجعة مع دقة العمل المطلوبة. ثانياً، تحديد حجم مرحلة الطاقة بما يتناسب مع التيار الفعلي والإجهاد الحراري. ثالثاً، إزالة قيود التصميم للتصنيع قبل الإصدار. محركات المؤازرة التي تجتاز جميع هذه الفحوصات الثلاثة تحافظ على موضعها تحت الحمل، مما يجعلها تعمل بدرجة حرارة أقل وتدوم لفترة أطول.
الأسئلة الشائعة
كيف يقوم محرك سيرفو بتحويل إشارة PWM إلى حركة محرك؟
يقرأ المحرك عرض النبضة ويقارنه بقاعدة التوقيت الداخلية. عادةً ما تشير النبضة التي تقارب 1.5 مللي ثانية إلى الوضع المركزي. يحوّل المحرك القيمة المُفكّكة إلى نمط تبديل لمرحلة الطاقة. ويضمن التوقيت الدقيق عند المدخل استقرار الإشارة.
أي مستشعر تغذية راجعة يناسب هدف دقة معين؟
تُعدّ المقاومات المتغيرة الأقل تكلفةً وتُتيح تحديد المواقع بدقة تتراوح بين ±1 و2 مم. أما مستشعرات هول فتأتي في المنتصف من حيث السعر. بينما تُعدّ المشفرات البصرية الأعلى تكلفةً، وهي تستحق ثمنها عندما تتطلب المهمة دقةً تصل إلى أقل من ملليمتر. وتتبع محركات المؤازرة المستشعر الذي تدعمه اللوحة فعليًا.
لماذا يحتاج محرك المؤازرة إلى استشعار التيار؟
تعمل خاصية استشعار التيار على إغلاق حلقة عزم الدوران وحماية المكونات. عند توقف محرك المؤازرة، يرتفع التيار مع توقف تغير موضعه. يقوم المحرك بفحص هذا التيار ومقارنته بعتبة محددة، ثم يعيد التيار إلى وضعه الطبيعي. تحمي هذه الاستجابة الملفات واللوحة الإلكترونية دون حدوث أعطال غير مرغوب فيها.
ما هي الخيارات التي تؤثر بشكل كبير على دقة الحركة على مستوى مجلس الإدارة؟
ثلاثة خيارات هي الأهم. وجّه مدخلات تعديل عرض النبضة (PWM) بعيدًا عن نقاط التبديل، ووفر للمؤقت إشارة ساعة ثابتة. أبقِ كابلات التغذية الراجعة بعيدة عن أسلاك طاقة المحرك، واستخدم الإشارات التفاضلية كلما أمكن. حدد قيمة زمن التوقف ومكثف ناقل التيار المستمر بما يتناسب مع الحمل الفعلي. محركات المؤازرة التي تُراعي هذه الخيارات الثلاثة تحافظ على موضعها تحت الحمل.