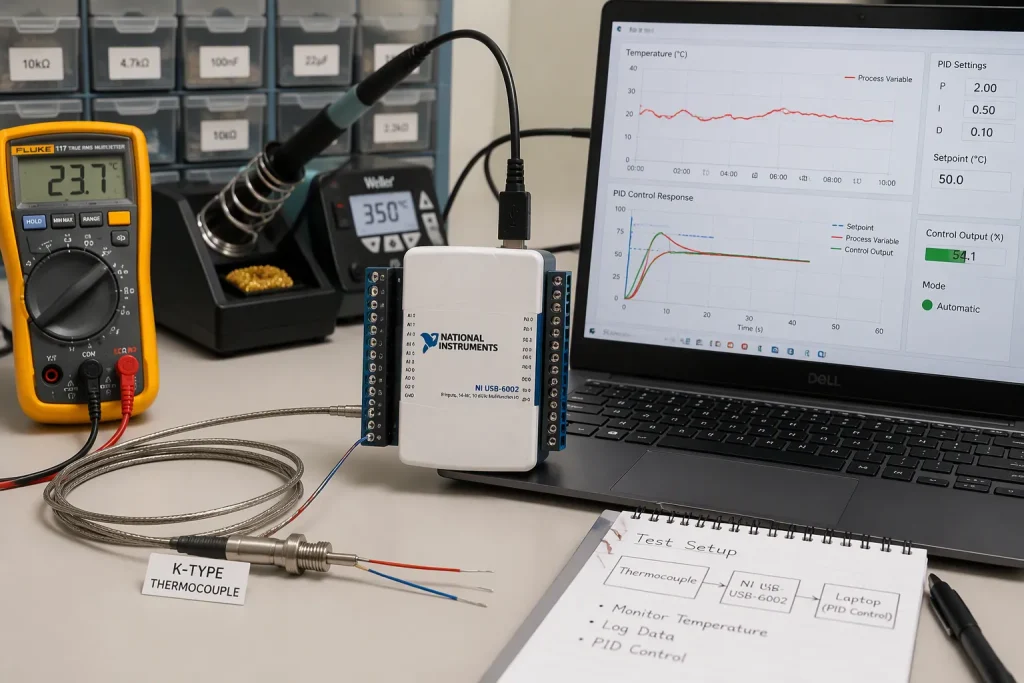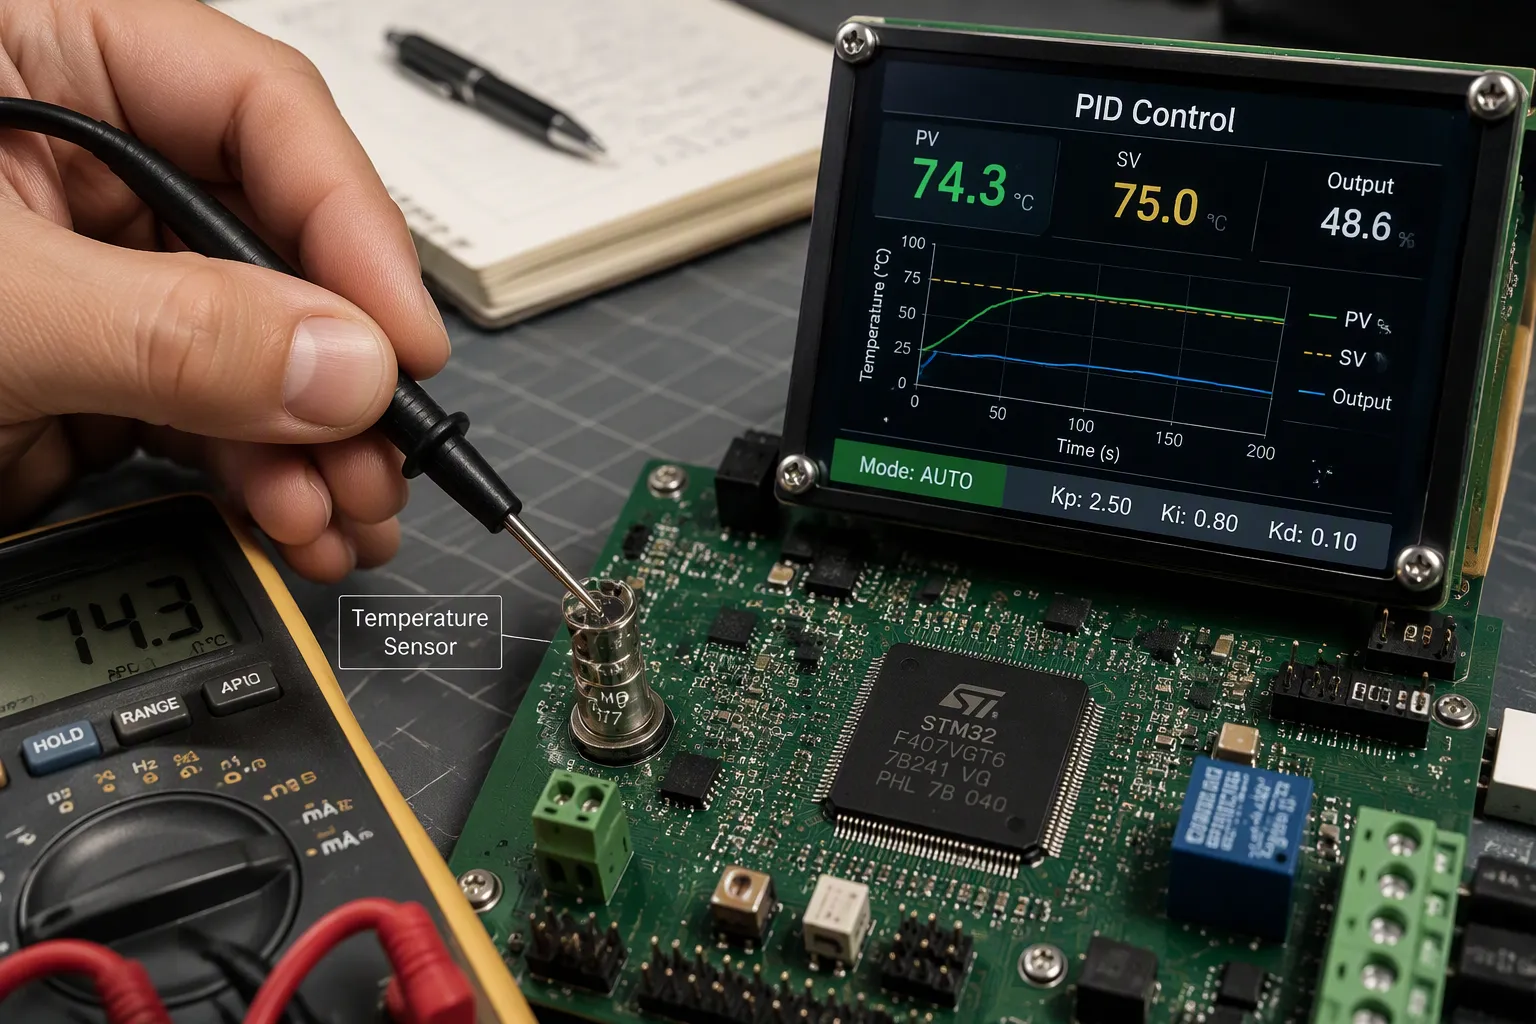
يُحافظ مُتحكم PID على درجة حرارة لوحة الدوائر المطبوعة ضمن الحدود الآمنة باستخدام نظام تغذية راجعة رقمية مغلقة الحلقة. فهو يُقارن درجة حرارة اللوحة المُستشعرة بقيمة مُحددة، ثم يُعدّل خرج المُسخّن أو المُبرّد. بهذه الطريقة، يحمي مُتحكم PID درجة حرارة لوحة الدوائر المطبوعة من السخونة الزائدة.
يمنع التحكم الدقيق في درجة الحرارة تجاوز الحد المطلوب. تبدأ معظم حالات ارتفاع درجة الحرارة بتجاوز الحد المطلوب، حيث ترتفع درجة حرارة اللوحة لفترة وجيزة فوق نقطة الضبط المقصودة قبل أن يستجيب نظام التحكم. يستجيب نظام التحكم التناسبي التكاملي التفاضلي (PID) المضبوط جيدًا مبكرًا ويحافظ على درجة حرارة اللوحة قريبة من نقطة الضبط المستهدفة.
ستتعلم المصطلحات الثلاثة لـ PID، وحلقة الحماية التي تعتمد على الاستشعار والحساب والتصحيح، والاستشعار على مستوى اللوحة ومحرك السخان، والضبط باستخدام تصميم آمن ضد الأعطال.
الوجبات السريعة الرئيسية
يستخدم جهاز التحكم PID ثلاثة أجزاء للحفاظ على درجة حرارة اللوحة ثابتة ومنعها من أن تصبح ساخنة للغاية.
اضبط حلقة PID بعناية بحيث لا تتجاوز القيمة المطلوبة ولا تترك خطأ في الحالة المستقرة.
أضف قاطعًا منفصلاً للأجهزة لحماية الجهاز من أعطال السخان.
اختر مستشعر درجة الحرارة المناسب وضعه بعيدًا عن المناطق الساخنة.
يساعد التصميم الحراري الجيد والاستشعار النظيف على عمل حلقة PID بشكل جيد.
أساسيات التحكم في درجة الحرارة باستخدام نظام PID
نظام التحكم في درجة الحرارة PID هو نظام تغذية راجعة رقمي ذو حلقة مغلقة. يتحقق من درجة الحرارة الفعلية، ويحدد الفرق بينها وبين القيمة المحددة، ثم يُصحح الخرج. هذا الفرق هو الخطأ. يستخدم المتحكم هذا الخطأ لتشغيل السخان أو المبرد.
المصطلحات الثلاثة لـ PID
تؤدي الحدود التناسبية والتكاملية والتفاضلية وظائف مختلفة. يوضح الجدول أدناه كيفية حساب وحدة التحكم الرقمية لكل منها.
مصطلح | المعادلة | كيفية حسابها للتحكم في درجة الحرارة |
|---|---|---|
متناسب (P) | KP · e(t) | يستخدم الخطأ الحالي e(t) = SP − PV (نقطة الضبط ناقص درجة الحرارة المقاسة)؛ خطأ أكبر في تلك اللحظة يعطي ناتج تصحيحي أكبر. |
تكامل (I) | KI ∫₀ᵗ e(t) dt | يقوم بجمع الخطأ بمرور الوقت (يُجمع كـ ∑ eᵢ·Δt في وحدات التحكم الرقمية المنفصلة) لإزالة انحراف الحالة المستقرة في درجة الحرارة. |
المشتق (د) | KD · de(t)/dt = −KD · d(PV)/dt | يتفاعل مع مدى سرعة تغير الخطأ؛ غالبًا ما يتم استبدال مشتق الخطأ بمشتق القيمة المقاسة لتجنب تأثير المشتق على تغييرات نقطة الضبط، ويتم استخدام الترشيح لتقليل الضوضاء. |
يتفاعل الحد التناسبي مع الخطأ الحالي. فكلما زاد الخطأ، زاد الخرج، وبالتالي ترتفع درجة حرارة اللوحة بشكل أسرع. لا يستطيع الحد التناسبي وحده إزالة خطأ الحالة المستقرة، لأن الخرج ينخفض إلى الصفر عند نقطة الضبط. أما الحد التكاملي فيجمع الأخطاء السابقة ويدفعها إلى الصفر. لكن الإفراط في استخدام التكامل يُسبب التذبذب. ويتفاعل الحد التفاضلي مع سرعة التغيرات، إذ يتنبأ باتجاه درجة الحرارة ويُطبق تأثيرًا مُثبطًا. هذا التخميد يُقلل من التجاوز. ويتأثر الحد التفاضلي بضوضاء المستشعر، لذا تقوم العديد من التصاميم بترشيحه أو ضبطه على الصفر.
التغذية الراجعة ذات الحلقة المغلقة مقابل التحكم بالتشغيل/الإيقاف
يتحكم منظم الحرارة البسيط في تشغيل/إيقاف السخان، فيعمل بكامل طاقته عند انخفاض درجة الحرارة عن القيمة المحددة، ويتوقف تمامًا عند ارتفاعها. ثم تدور درجة حرارة اللوحة حول القيمة المستهدفة. وفي كل دورة، تتجاوز اللوحة القيمة المستهدفة قبل أن يتوقف السخان. هذه هي حالة التجاوز، وهي بداية معظم حالات ارتفاع درجة الحرارة.
توفر وحدات التحكم PID تحكمًا أكثر دقة في درجة الحرارة. إذ تقوم خوارزمية التحكم PID بتعديل الخرج باستمرار بدلًا من تغييره بشكل متكرر. وتستجيب وحدات التحكم التناسبية التكاملية التفاضلية للأخطاء الصغيرة بتصحيحات طفيفة. يحافظ هذا السلوك على استقرار اللوحة بالقرب من نقطة الضبط المطلوبة ويحد من التجاوز. وتستقر الحلقة المضبوطة جيدًا بسرعة دون أي خطأ في الحالة المستقرة.
كيف تمنع تقنية PID ارتفاع درجة الحرارة
الاستشعار، وحساب الخطأ، والإخراج
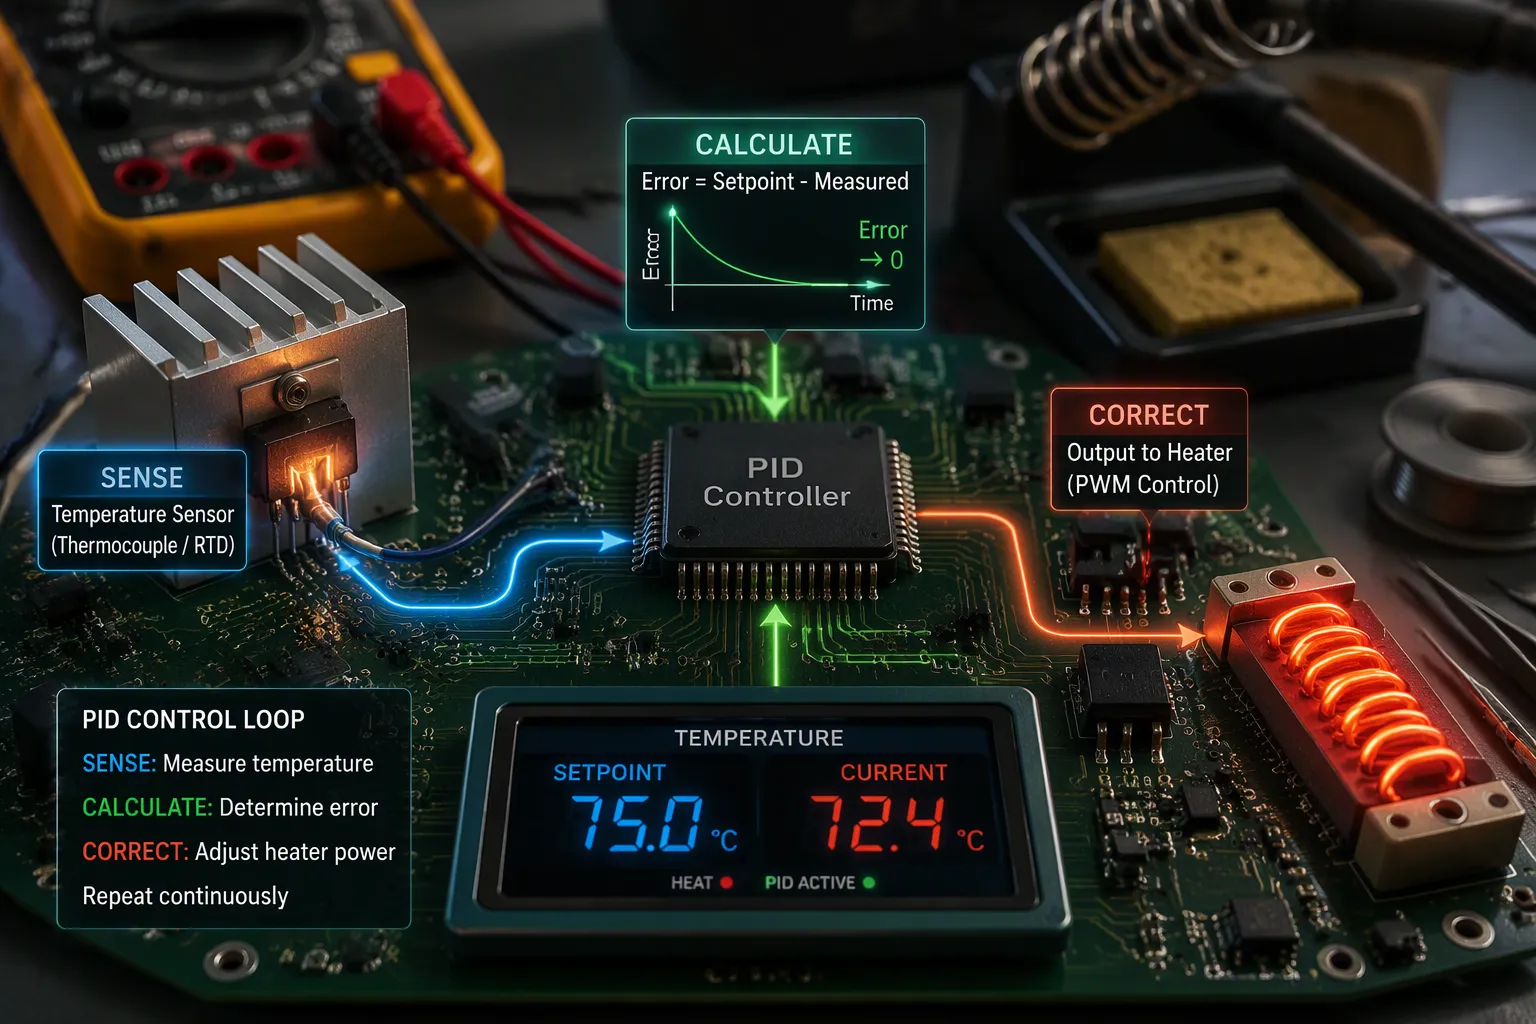
تعمل حلقة الحماية على ثلاث مراحل. أولاً، يقيس مستشعر درجة حرارة اللوحة. ثانياً، تطرح خوارزمية التحكم PID هذه القراءة من القيمة المحددة لحساب الخطأ. ثالثاً، تُشغّل مرحلة الإخراج سخاناً أو مبرداً بمقدار يُبرره الخطأ. تتكرر هذه الدورة بمعدل أخذ عينات ثابت، لذا تُصحح الحلقة الانحرافات الصغيرة قبل أن تتفاقم.
تُعدّ خطوة الاستشعار الأكثر خطورة. تشمل طرق الاستشعار الشائعة المزدوجة الحرارية، ونظام البئر الحراري المملوء، وكاشف درجة الحرارة المقاوم (RTD). كل منها يُضيف تأخيرًا إلى الحلقة.
طريقة الاستشعار | الدور في حلقة الحس والحساب والتصحيح |
|---|---|
المزدوجة الحرارية | جهاز قياس درجة الحرارة الشائع في الدائرة |
نظام بئر حراري مملوء | جهاز قياس درجة الحرارة الشائع في الدائرة |
كاشف درجة الحرارة المقاوم (RTD) | جهاز قياس درجة الحرارة الشائع في الدائرة |
ينبغي تقليل تأخير القياس قدر الإمكان. فالبصيلة أو البئر الحراري ذو القطر الصغير يقلل المقاومة الحرارية والسعة الحرارية للعنصر. كما أن استخدام مادة ذات مقاومة وسعة منخفضتين للبئر يقلل التأخير الذي تضيفه إلى العملية برمتها. ويؤدي استخدام أنبوب أو فتحة صغيرة بالقرب من المستشعر إلى زيادة سرعة التدفق وتسريع انتقال الحرارة إلى العنصر. في الأنظمة ثنائية الطور، يُنصح بوضع العنصر في الطور السائل، الذي يتميز بمقاومة حرارية أقل من الطور البخاري.
يمثل وقت التوقف مشكلة منفصلة، وهو التأخير بين تغير متغير العملية ورصد هذا التغير. لن يسجل المستشعر المثبت بعيدًا عن مصدر الحرارة التغير فورًا، وبالتالي سيعمل المتحكم بناءً على قياسات قديمة. كما أن الاضطرابات، مثل تيار الهواء البارد العابر، تُؤثر سلبًا على القراءة، لذا يجب على حلقة التحكم PID تجاهلها.
منع تجاوز الحد المسموح به والهروب الحراري
يُعدّ تأثير المشتقّ أكثر المصطلحات حساسيةً للضوضاء. فإشارة القياس المشوّشة تجعل تأثير المشتقّ يُضخّم تلك الضوضاء، ما يُؤدّي إلى تذبذب خرج وحدة التحكّم. ولذلك، تُطبّق الأنظمة العملية ترشيح المشتقّ أو تستخدم كسبًا صغيرًا فقط للمشتقّ. يُمكن لجهاز الإرسال ذي تأثير المشتقّ إلغاء بعض تأخير العناصر؛ ويتمّ التعويض عن ذلك بتقليل كسب المشتقّ لوحدة التحكّم.
تُقلل حدود نقطة الضبط من التجاوز بشكل أكبر. بتقييد الخرج وتحديد نطاق نقطة الضبط المسموح به، لا يمكن للحلقة إصدار تصحيح كبير يتجاوز الهدف. بهذه الطريقة، يعمل متحكم PID كحماية من الحرارة الزائدة ، وليس مجرد منظم.
يحتاج الانهيار الحراري إلى طبقة خاصة به. راقب أي ارتفاع غير طبيعي في درجة الحرارة، وقم بإيقاف تشغيل المخرج عند ظهوره.
مراقبة درجة حرارة الوصلة: أجهزة الاستشعار المدمجة، والتشخيص في الوقت الحقيقي، والمراقبة التنبؤية تكشف عن الحالات غير الطبيعية قبل حدوث العطل.
حماية الإغلاق الحراري: دوائر الحماية من التيار الزائد، والدارة القصيرة، وعدم التشبع، والإغلاق الناعم تستجيب بسرعة للأعطال وتجبر الإخراج على التوقف قبل تصاعد الحرارة.
تُضيف مراقبة الجهد والمعاوقة فحصًا إضافيًا. يُشير انخفاض الجهد المفاجئ، أو عدم التوازن، أو ارتفاع المعاوقة الداخلية إلى عطل وشيك، ما يسمح للنظام بعزل الوحدة أو إيقاف تشغيلها. تتولى وحدات التحكم التناسبية التكاملية التفاضلية تنظيم الجهد بشكل ثابت، بينما تتولى هذه الكواشف اكتشاف العطل. معًا، تحافظ هذه الأنظمة على دقة التحكم في درجة الحرارة وتمنع تحول العطل إلى حريق.
تنفيذ على مستوى اللوحة للتحكم الدقيق في درجة الحرارة
خيارات الاستشعار وميزانية الخطأ
أول خيار لك هو عنصر الاستشعار. يُعدّ الثرمستور ذو معامل درجة الحرارة السالب (NTC) خيارًا اقتصاديًا، ويأتي في عبوات صغيرة الحجم بتقنية التثبيت السطحي (SMD)، مما يجعله مناسبًا لاستشعار درجة الحرارة المحيطة على لوحات الدوائر المطبوعة (PCB). يتميز منحنى مقاومته بعدم الخطية، لذا ستحتاج إلى جدول بحث أو معادلة شتاينهارت-هارت لتحويل القراءات. أما المقاوم الحراري المقاوم (RTD) مثل Pt100 أو Pt1000، فيحافظ على خطيته تقريبًا ضمن نطاق واسع، ولكنه يتطلب مصدر تيار ثابت، ومحول تناظري رقمي دقيق (ADC) أو جسرًا، بالإضافة إلى مراعاة مقاومة الأسلاك. يوفر مستشعر درجة الحرارة الرقمي عملية التحويل تلقائيًا، مما يُبسط تصميم الدائرة. فكّر جيدًا في هذه المفاضلات قبل اتخاذ قرارك.
السمة | NTC الثرمستور | RTD (Pt100/Pt1000) |
|---|---|---|
نطاق التشغيل | من حوالي -50 درجة مئوية إلى +150 درجة مئوية | من حوالي -200 درجة مئوية إلى +650 درجة مئوية |
الخطي | غير خطي للغاية | شبه خطي |
زمن الاستجابة | سريع، حوالي 0.2-10 ثوانٍ | أبطأ، حوالي 1-50 ثانية |
الدوائر | مقسم جهد بسيط | مصدر تيار ثابت، محول تناظري رقمي دقيق |
التكلفة | منخفض | أكثر |
يُعدّ موضع الحساس بنفس أهمية اختيار القطعة المناسبة. احرص على إبقاء حساس الحرارة بعيدًا عن ترانزستورات الطاقة ومنظمات الجهد، لأنّ النقاط الساخنة الموضعية تُؤثّر سلبًا على القراءة. وصّل الحساس بالسخان عبر وسادة مكشوفة أو فتحات حرارية. حافظ على تيار الإثارة منخفضًا حتى لا يُؤثّر التسخين الذاتي على القراءة. يُؤدّي بطء ثابت الزمن الحراري الناتج عن صبّ النحاس السميك أو التغليف إلى تأخير، وهذا التأخير يُؤدّي إلى تجاوز القيمة المطلوبة.
حدد هامش الخطأ لمسار القياس. تحدد دقة محول الإشارة التناظرية إلى الرقمية أصغر خطوة يمكن رصدها. يؤدي انحراف المرجع إلى تغيير كل قراءة مع تغير درجة الحرارة. تضيف مقاومة المسار والتأثيرات الكهروحرارية انحرافات طفيفة، لذا استخدم توصيلات كلفن رباعية الأسلاك لجهاز Pt1000. اجمع هذه العوامل وقارن المجموع بالتفاوت المسموح به في نقطة الضبط.
محرك التسخين والوصلة الحرارية
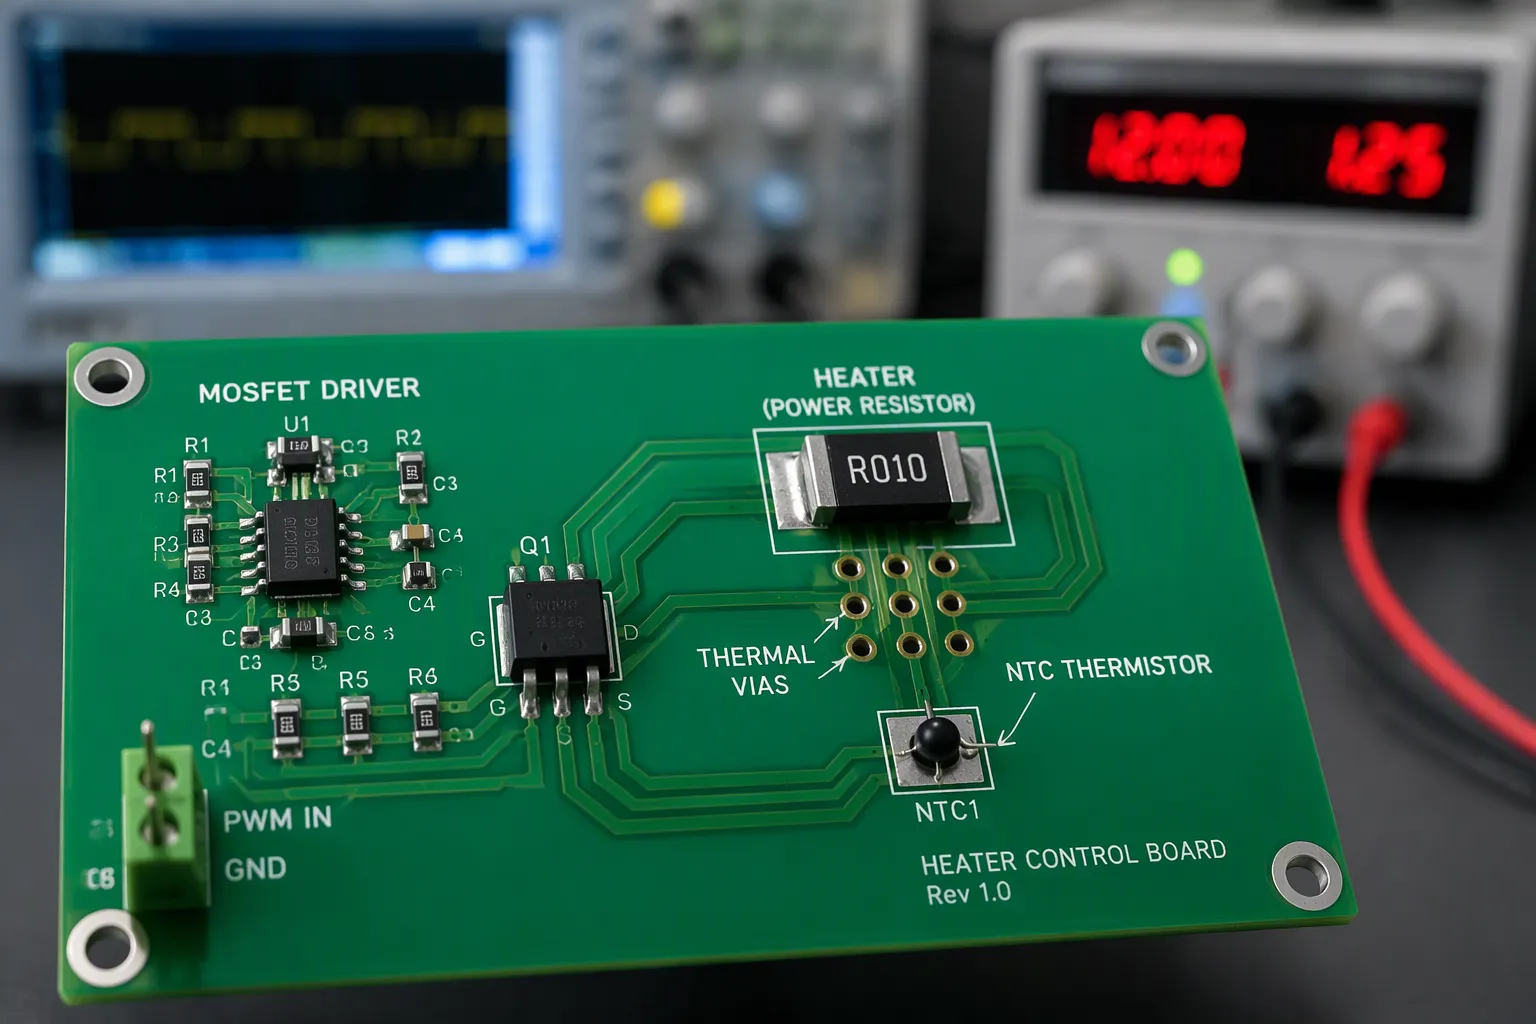
يوفر استخدام ترانزستور MOSFET أو مرحل الحالة الصلبة بتقنية PWM تشغيلًا فعالًا للسخانات. يُناسب التبديل عند نقطة عبور الصفر السخانات المقاومة لأنه يُقلل من التداخل الكهرومغناطيسي ويتجنب مشاكل تيار البدء. اختر الجهاز مع هامش أمان كافٍ. تنصح شركة أومرون بضرب قيمة RDS(on) في 1.5 عندما يتجاوز الحمل 80% من القيمة المقننة، وبالتالي فإن تبديد الطاقة = مربع تيار الحمل × RDS(on) × 1.5. يُزيل التشغيل الخطي ضوضاء التبديل ولكنه يُبدد الجهد الزائد على شكل حرارة. لهذا السبب، تستخدم معظم وحدات التحكم في درجة الحرارة PID في تصميمات اللوحات تقنية PWM.
تُساهم طبقات النحاس في نقل الحرارة والتيار الكهربائي. ضع هذه الطبقات بالقرب من منظمات الجهد ودوائر التكامل عالية التيار، وقم بتوصيل كل طبقة منها بسطح أكبر. تعمل شبكة من الثقوب الحرارية أسفل وحدة الطاقة على خفض درجة حرارة الوصلة بشكل ملحوظ. حافظ على استمرارية أسطح التأريض وقم بتوصيل حوافها بأرضية الهيكل.
افصل مرحلة الطاقة ذات التشويش عن الاستشعار التناظري. خصص نطاق طاقة مستقلًا للقسم التناظري، ووجه المسارات الحساسة بعيدًا عن عقدة التبديل، وتجنب عبور أي فاصل بين مستوى الأرض. احمِ المستشعر بحلقة واقية حيثما يسمح الحيز. تحافظ هذه الخطوات على نقاء متغير العملية، مما يسمح لحلقة التحكم PID بالعمل بناءً على بيانات حقيقية. يضمن التوصيل الحراري الجيد والاستشعار النظيف معًا تحكمًا دقيقًا في درجة الحرارة.
الضبط، والتصميم الآمن من الأعطال، والمفاضلات بين التصميم والتصنيع
ضبط PID ومنع التراكم
يمكنك ضبط حلقة حرارية باستخدام طريقة زيغلر-نيكولز. اضبط معاملات التكامل والتفاضل على الصفر، ثم شغّل النظام في وضع التناسب فقط. ارفع معامل التناسب تدريجيًا حتى يتذبذب النظام بثبات. أبقِ حدود الأمان والموانع مُفعّلة، لأن التذبذب مقصود. عند تلك النقطة الحرجة، سجّل قيمة الكسب النهائي Ku وقيمة الدورة النهائية Tu. ثم احسب قيم الكسب: Kp = 0.6·Ku، Ki = 1.2·Ku/Tu، وKd = 0.075·Ku·Tu. يُعطي مُشغّل سريع بمعامل Ku = 8.0 وTu = 0.4 ثانية القيم التالية: Kp = 4.8، Ki = 24.0، وKd = 0.24. بينما يُعطي مُسخّن بطيء بمعامل Ku ≈ 2.5 وTu ≈ 5 دقائق قيم كسب أصغر وأبطأ بكثير. تُشير هذه النتيجة إلى التأخر الحراري. يُعد الضبط التلقائي للمرحلات خيارًا مفيدًا عندما يكون الاختبار اليدوي غير آمن أو غير عملي.
تحمي خاصية منع تراكم الخطأ الحلقة أثناء التسخين. يستمر الحد التكاملي في تراكم الخطأ بينما يبقى السخان عند أقصى طاقة، وتتسبب هذه القيمة المخزنة في تجاوز كبير. قم بتقييد الحد التكاملي أو أوقف التكامل عندما تصل الطاقة إلى أقصى حد. عندها، تحافظ حلقة PID مضبوطة جيدًا على نقطة الضبط دون تذبذب استعادة طويل.
مواعيد قطع الأجهزة وقيود التصنيع
لا يمكن للبرمجيات وحدها ضمان السلامة. فوجود قصر في دائرة MOSFET أو لحام في المرحل يُبقي السخان قيد التشغيل حتى عندما تُصدر وحدة التحكم الدقيقة إشارة إيقاف التشغيل. لذا، يُنصح بإضافة مسار إيقاف تشغيل منفصل عند تجاوز الحد الأقصى.
النهج | المكونات الرئيسية | سلوك القطع |
|---|---|---|
القطع القائم على المقارنة | مقاوم حراري + مقارن مع خاصية التخلف | إشارة إيقاف التشغيل الرقمية، نقطة فصل بسيطة |
فصل مرجع الجهد | مقاوم حراري NTC + TL431 + مقاومات | يقوم جهاز TL431 بسحب الكاثود إلى الأرض عند جهد يقارب 2.5 فولت، مما يؤدي إلى إيقاف تشغيل الطاقة قسراً. |
جسر مكبر العمليات | مقاوم حراري + مكبر عمليات + 3 مقاومات دقيقة | يحدد الجسر الحد دون مرجع |
صمام حراري لإعادة الضبط التلقائي | صمام حراري قابل لإعادة الضبط | يفتح عند درجة حرارة العتبة، بغض النظر عن التحكم |
لا يمكن لحلقة التحكم القائمة على الثرمستور وحدها ضمان السلامة عند حدوث قصر في عنصر التبديل. يتطلب التصميم المقاوم للأعطال مسارًا يقطع التيار الكهربائي تلقائيًا، بمعزل عن إشارة التحكم.
تُفرض تقنية التصنيع حسب الطلب (DFM) بعض التحديات. فمعامل التبديد، وعدم تطابق معامل التمدد الحراري، وامتصاص الرطوبة، كلها عوامل تؤثر على الموثوقية الحرارية. تعمل طبقات النحاس السميكة، والوصلات الحرارية، وطبقات النحاس المصبوبة على توزيع الحرارة، مع الحفاظ على مسافة كافية بين الطبقة المصبوبة والمسارات المجاورة. تُحسّن فتحات تخفيف الحرارة من سهولة اللحام ، لكنها تُضعف التوصيل الحراري، وقد يؤدي نقص التبريد الحراري إلى لحام غير متساوٍ. لذا، يُنصح بالتحدث مع مُصنِّع المواد (CM) حول تغطية الوصلات الحرارية في وقت مبكر.
يحمي نظام التحكم في درجة الحرارة PID لوحة الدوائر المطبوعة (PCB) من خلال مقارنة درجة الحرارة المقاسة بالقيمة المحددة وتصحيح الخرج. وتؤدي الحدود التناسبية والتكاملية والتفاضلية دورًا في ذلك. فالحد التناسبي يعالج الخطأ الحالي، والحد التكاملي يزيل انحراف الحالة المستقرة، والحد التفاضلي يخفف الارتفاعات السريعة. ويبقى قطع الدائرة الكهربائية بمثابة آلية حماية احتياطية.
يجب اعتبار التحكم الحراري جزءًا أساسيًا من أعمال الموثوقية. اضبط الحلقة، وأضف آلية منع تراكم الأخطاء، وحدد هامش الخطأ. واحرص على مطابقة محرك السخان والوصلة الحرارية مع الحمل. ثم تحقق من كل خيار وفقًا لحدود التصنيع. تكتسب وحدات التحكم PID الثقة من خلال التصميم الدقيق، وليس من خلال الصدفة. ويضمن ضبط التناسب والتكامل والتفاضل، بالإضافة إلى مسار أمان في حالة الأعطال، سلامة اللوحات.
الأسئلة الشائعة
كم مرة يجب أن تقوم حلقة PID بأخذ عينات من درجة حرارة اللوحة؟
قم بأخذ عينات أسرع من الثابت الزمني الحراري لمجموعة المستشعر والسخان. حلقة أخذ العينات التي تعمل بمعدل أبطأ من معدل تسخين اللوحة ستتأخر دائمًا عن درجة الحرارة الحقيقية. واحرص على مطابقة معدل أخذ العينات مع طريقة الاستشعار، ثم تأكد من التوقيت أثناء عملية التحقق.
هل يمكنني تشغيل حلقة PID بدون مصطلح المشتقة؟
نعم. تعمل العديد من الدوائر الحرارية بنظام PI فقط. يعمل الحد التفاضلي على تخميد الارتفاعات السريعة، ولكنه يُضخّم أيضًا ضوضاء المستشعر. يُنصح بالبدء بنظامي P و I، ثم إضافة حد تفاضلي صغير مُرشّح فقط إذا استمرت مشكلة التجاوز.
ماذا يحدث إذا تعطلت وحدة MOSFET الخاصة بالسخان وحدث قصر في الدائرة؟
يبقى السخان قيد التشغيل بغض النظر عن أوامر البرنامج الثابت . لهذا السبب، أنت بحاجة إلى مسار فصل مستقل، مثل دائرة مقارنة أو مصهر حراري قابل لإعادة الضبط. لا تستطيع وحدات التحكم البرمجية PID الحماية من عطل عنصر التبديل بمفردها.
كيف يمكنني منع ضوضاء المستشعر من التأثير على حلقة التحكم؟
أبقِ مسار الاستشعار التناظري بعيدًا عن عقدة التبديل، ووفر له نطاق طاقة نظيفًا، وقم بتصفية الحد التفاضلي. كما يجب عليك التحقق من القراءة باستخدام مقياس حرارة مرجعي قبل تثبيت نقطة الضبط أثناء عملية المعايرة.
التصميم الحراري يُكافئ الصبر. تحقق من كل طبقة، من الاستشعار إلى القطع، وستحافظ لوحتك على هدفها لسنوات.