Koordinácia viacerých osí v jednom stroji pridáva skutočnú zložitosť. Zaoberáte sa problémami so synchronizáciou, dodatočnou programátorskou prácou a náročným riešením problémov. Tieto výzvy uberajú čas na zlepšovanie základných procesov. Trh s riešeniami viacosového riadenia pohybu ukazuje túto rozšírenú potrebu. V roku 2024 dosiahol 5.3 miliardy USD. Robotické a CNC aplikácie tvoria 29 % tohto dopytu. Tieto aplikácie vyžadujú presné načasovanie a veľmi malé chvenie. Systémy viacosového riadenia pohybu a servopohony ponúkajú priame riešenie. Uľahčujú koordináciu prostredníctvom centrálneho riadenia a zdieľaných zdrojov. Tento prístup znižuje programátorskú prácu a zvyšuje spoľahlivosť systému. Hlavným cieľom je premeniť zložitú úlohu na jednoduchý a efektívny proces.
Kľúčové poznatky
Viacosové riadiace jednotky zdieľajú napájacie zdroje a používajú jeden centrálny riadiaci systém, čo znižuje náklady na hardvér a šetrí miesto v rozvádzači.
Elektronické prevody a virtuálne vačky odstraňujú mechanické časti, takže zmena profilov je rýchla a opotrebenie sa znižuje.
Moderné programovacie nástroje s hotovými funkčnými blokmi šetria čas vývoja a umožňujú vám upravovať pohyb bez nutnosti rozsiahleho kódovania.
Automatické ladenie a diagnostika šetria mnoho hodín manuálnej práce, zlepšujú výkon systému a urýchľujú riešenie problémov.
Zložitosť viacosového riadenia pohybu
Problémy so synchronizáciou a načasovaním
Presné načasovanie medzi osami tvorí základ každého systému riadenia viacosového pohybu. Každý servopohon musí vykonať svoj pohyb presne v správnom okamihu. Oneskorenie aj niekoľkých mikrosekúnd vytvára viditeľné chyby v konečnom výrobku. Toto je jasne vidieť pri robotickom zváraní alebo CNC obrábaní, kde dráhy nástrojov vyžadujú dokonalú koordináciu.
Siete EtherCAT riešia tento problém s časovaním, ale prinášajú so sebou vlastnú zložitosť. Hlavné zariadenie odošle jeden rámec , ktorý prechádza cez každé podriadené zariadenie. Každé podriadené zariadenie prečíta svoje dáta, vloží spätnú väzbu a rámec odovzdá ďalej. Tento proces sa opakuje nepretržite, čím sa vytvára deterministická prevádzka. Výkon je pôsobivý – približne 100 osí spracuje za 125 µsekund. Musíte však starostlivo nakonfigurovať topológiu siete. Konfigurácie linky, zbernice, hviezdy alebo kruhu ovplyvňujú synchronizáciu odlišne. Inžinieri musia vybrať správnu topológiu pre svoju konkrétnu aplikáciu.
Problémy so synchronizáciou sa vyvíjajú postupne v dôsledku opotrebovaných spojok, posunu riadiacich parametrov alebo oneskorení sieťovej komunikácie. Systémy založené na Ethernete vyžadujú konzistentné načasovanie signálu a minimálnu latenciu. Koordináciu ovplyvňuje kvalita kábla, topológia siete a elektromagnetické rušenie.
Režijné náklady na programovanie a ladenie
Písanie pohybových sekvencií pre viacero osí si vyžaduje značné úsilie. Musíte koordinovať lineárnu interpoláciu, spline krivky a elektronické prevody naprieč niekoľkými pohonmi. Každá os potrebuje svoj vlastný profil pohybu, no všetky profily musia bezproblémovo spolupracovať. Zložitosť programovania rastie s každou ďalšou osou.
Ladenie pridáva ďalšiu vrstvu ťažkostí. Medzi bežné problémy patria:
Problémy so synchronizáciou : Konzistentnosť snímkovej frekvencie zabezpečuje koordinovaný pohyb naprieč všetkými osami.
Problémy s integritou signálu : Zvláštne vstupy často indikujú problémy s uzemnením alebo šum signálu.
Časovanie a latencia : Rýchlosť hodín ovplyvňuje presnosť vykonávania, čo si vyžaduje starostlivé testovanie latencie.
Bezpečnosť a riešenie porúch : Logika núdzového zastavenia musí okamžite prerušiť signály pohybu.
Pre mnohých automatizačných inžinierov nie je najväčšou výzvou hardvér, ale písanie a ladenie logiky riadenia pohybu. S rastúcimi požiadavkami na stroje sa programovanie často stáva komplikovanejším.
Samotné počiatočné nastavenie siete si vyžaduje značné množstvo práce. Musíte zistiť všetky podriadené zariadenia, priradiť adresy , nakonfigurovať komunikačné parametre a nadviazať synchronizáciu. Riešenie chýb si vyžaduje nepretržité monitorovanie. Bezpečnostné protokoly pridávajú ďalšiu konfiguračnú vrstvu. Tieto úlohy spotrebúvajú cenné hodiny inžinierstva, ktoré by mohli slúžiť iným prioritám.
Ako viacosové ovládače zjednodušujú pohyb
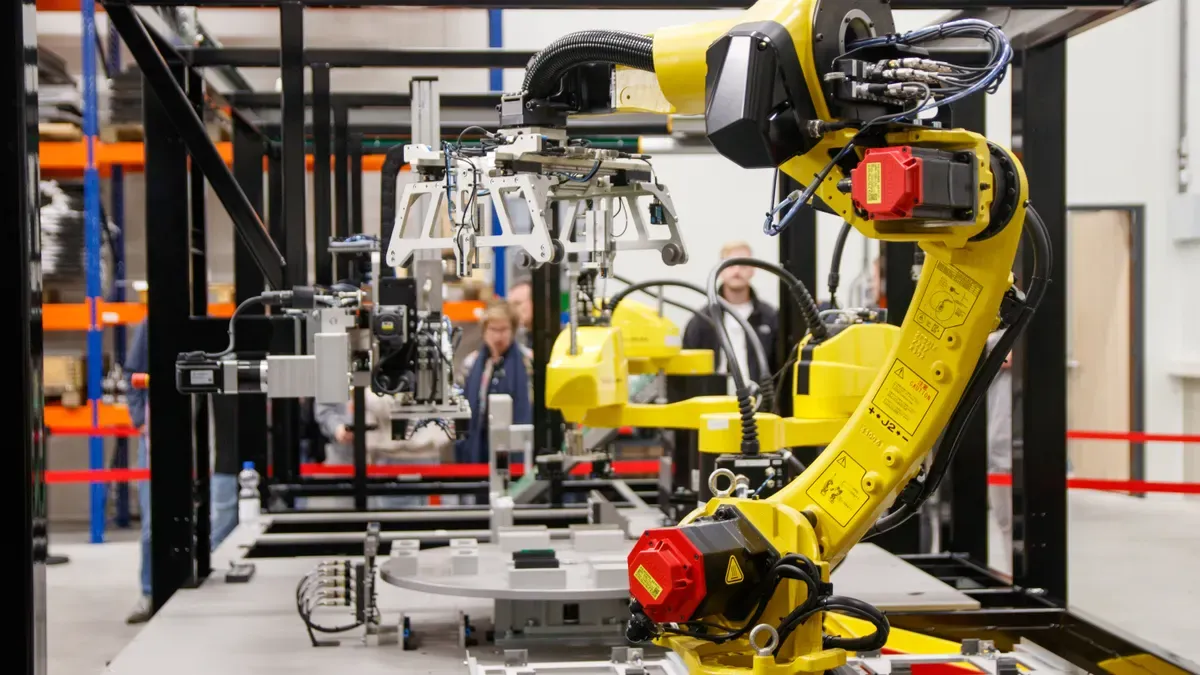
Centralizované vs. distribuované architektúry riadenia
Pri návrhu viacosového systému máte dve hlavné možnosti: centralizované alebo distribuované riadenie . Každá možnosť vyhovuje rôznym potrebám stroja a výber tej správnej vám ušetrí čas a frustráciu.
Centralizované riadenie vkladá všetku logiku pohybu do jedného vstavaného ovládača. Toto nastavenie funguje skvele pre presnú synchronizáciu a presný koordinovaný pohyb. Všetky osi zdieľajú rovnaké hodiny a komunikačnú zbernicu, takže časové rozdiely medzi pohonmi miznú. Pre úlohy, ktoré vyžadujú koordináciu na úrovni mikrosekúnd, ako je elektronické vačkové hriadeľovanie alebo komplexná interpolácia, vám centralizované riadenie poskytuje potrebný determinizmus. Ovládač riadi každú os priamo, takže sa vyhnete problémom s koordináciou viacerých procesorov.
Distribuované riadenie šíri inteligenciu po celom stroji. Každý pohon má svoju vlastnú riadiacu logiku a pohony medzi sebou priamo komunikujú. Toto nastavenie je vhodné pre veľké stroje s mnohými osami alebo modulárnymi subsystémami. Získate lepšiu škálovateľnosť, pretože môžete pridať osi bez preťaženia centrálneho procesora. Pohony umiestnené v blízkosti motorov skracujú napájacie vedenie, čo znižuje zložitosť kabeláže. Modulárna konštrukcia stroja umožňuje integrovať subsystémy nezávisle. Izolácia poruchy je jednoduchšia, pretože porucha v jednej osi zriedkakedy ovplyvňuje ostatné.
Systémové požiadavky | Preferovaná architektúra |
|---|---|
Veľký stroj s mnohými osami | Distribuované ovládanie |
Modulárne subsystémy | Distribuované ovládanie |
Zjednodušené zapojenie v blízkosti motorov | Distribuované ovládanie |
Presná synchronizácia viacerých osí | Vstavané ovládanie |
Presne koordinovaný pohyb | Vstavané ovládanie |
Distribuované architektúry sa často objavujú vo veľkých strojoch alebo modulárnych systémoch, kde je najdôležitejšia škálovateľnosť a menej kabeláže. Stroje, ktoré môžu rásť do viacerých osí, môžu z distribuovaných nastavení profitovať.
Vaša voľba závisí od toho, čo si ceníte. Ak potrebujete maximálnu synchronizáciu, zvoľte centralizované riadenie. Ak potrebujete flexibilitu a škálovateľnosť, zvoľte distribuované riadenie. Mnohé moderné systémy kombinujú oboje, používajú distribuované pohony v sieti a zároveň zachovávajú centrálnu koordináciu pre kritické osi.
Integrované servopohony so zdieľanými zdrojmi napájania
Integrované viacosové servopohony kombinujú niekoľko modulov pohonu do jedného puzdra so spoločným zdieľaným zdrojom napájania. Táto konštrukcia zjednodušuje hardvér v porovnaní so samostatnými jednoosovými pohonmi.
Výhody z hľadiska nákladov sú okamžite zrejmé. Zdieľaný jednosmerný zdroj napájania odstraňuje potrebu usmerňovacích sekcií AC/DC v každom pohone. Ušetríte na každej pridanej osi. Zdieľaný zdroj tiež znižuje počet zariadení na ochranu proti nadprúdu, sieťových filtrov, sieťových tlmiviek a dynamických brzdných odporov. Menej dielov znamená nižšie náklady na os a menej miesta v rozvádzači. Jeden hlavný prívod striedavého prúdu obsluhuje viacero osí, takže priestor v rozvádzači využívate efektívnejšie.
Kategória benefitov | Výhoda viacosového obrábania oproti jednoosovému obrábaniu |
|---|---|
Náklady | Nižšie náklady na os vďaka zdieľanému jednosmernému napájaniu a absencii usmerňovacích sekcií AC-DC v každom meniči. |
Miesto | Vyžaduje menej miesta v rozvádzacej skrini, pretože jedno hlavné napájanie striedavým prúdom obsluhuje viacero osí. |
komponenty | Je potrebných menej zariadení na ochranu proti nadprúdu, sieťových filtrov, sieťových tlmiviek a dynamických brzdných odporov. |
Zdieľanie moci | Osi dokážu regenerovať energiu, ktorú používajú iné osi, bez dodatočného zapojenia alebo poistiek, na rozdiel od systémov s jednou osou. |
Práca | Znížené náklady na kabeláž a montáž vďaka menšiemu počtu zariadení znižujú náklady na pracovnú silu. |
Zdieľanie energie je veľkým prínosom pre efektivitu. Keď sa jedna os spomalí, regeneruje energiu. Vo viacosovom systéme táto energia prúdi priamo do ostatných osí, ktoré ju potrebujú. Vyhnete sa dodatočnému zapájaniu alebo poistkám, pretože zdieľaná jednosmerná zbernica automaticky zabezpečuje prenos. Táto regeneračná schopnosť znižuje spotrebu energie a podporuje udržateľnú výrobu.
Komunikácia medzi osami sa tiež zlepšuje s integrovanými systémami. EtherCAT poskytuje deterministické časy cyklov, ktoré sú nevyhnutné pre presnú synchronizáciu medzi komunikujúcimi zariadeniami. Pevne prepojené vstupy/výstupy a výstup impulzného sledu ponúkajú obmedzenú koordinačnú schopnosť. ASCII a Modbus poskytujú strednú funkčnosť. Modbus TCP/IP a EtherNet/IP nemajú rýchlosť potrebnú na registráciu a koordináciu viacerých osí. EtherCAT zostáva preferovanou voľbou pre riadenie pohybu vo viacerých osiach, pretože poskytuje deterministické načasovanie, ktoré potrebujete.
Výsledkom je jednoduchší a efektívnejší systém. Strávite menej času zapojením, konfiguráciou a riešením problémov. Váš stroj zaberá menej miesta a spotrebuje menej energie. Riadenie pohybu vo viacerých osiach sa stáva zvládnuteľným, nie zahlcujúcim.
Kľúčové vlastnosti pre zjednodušenú viacosovú koordináciu
Pokročilá synchronizácia a elektronické prevody
Elektronické prevody sú jedným z najlepších nástrojov na zjednodušenie riadenia viacosového pohybu. Ako hlavnú referenciu pre všetok pohyb používa vonkajší tok údajov o polohe, zvyčajne signály kvadratúrneho enkodéra. Nastavujete pomer výstupných počtov poháňaného motora ku vstupnému počtu počtov enkodéra. Mnoho osí môže bežať súčasne s rôznymi prevodovými pomermi. Prevodové pomery, ktoré sa plynulo menia, umožňujú plynulejší rozbeh a zastavenie.
Predstavte si tlačiarenský stroj . Os podávania papiera sleduje os tlačového valca v nastavenom pomere. Servopohon neustále upravuje svoj pohyb na základe polohy valca, takže rýchlosť a poloha zostávajú správne. Elektronické prevody zvládajú zložité pohyby, ktoré iné metódy nedokážu dobre zvládnuť.
Virtuálne kamery túto myšlienku posúvajú ďalej. Mechanické kamery sa pre nové produkty ťažko menia. Virtuálne kamery tento problém riešia:
Rýchla zmena profilov kamier bez dotyku akéhokoľvek hardvéru
Prepojte všetky osi s jednou hlavnou osou, takže nie sú potrebné žiadne samostatné profily rýchlosti
Menšie opotrebenie znamená menej opráv
Pracujte s rôznymi jednotkami, ako sú stupne alebo milimetre
Lepšie fungovanie s podrobnejšími údajmi CAM
Keď sa zmenia rozmery produktu, nevymieňate mechanické vačky. Profily vačiek sa ukladajú digitálne . Rôzne profily si vyberáte pomocou I/O, sieťových príkazov alebo podmienok pohybového programu.
Distribuovaná inteligencia odstraňuje potrebu externého ovládača. Každý disk spúšťa vlastný program, zdieľa dáta a priamo používa I/O. To zjednodušuje stroje OEM a znižuje náklady odstránením centrálnej riadiacej vrstvy.
Štandardné protokoly majú vstavané synchronizačné nástroje:
EtherCAT (Distributed Clock) alebo CANopen (SYNC správa) umožňuje synchronizáciu v reálnom čase bez vlastného koordinačného kódu
Nastavenie Master-Slave : Master pravidelne odosiela synchronizačné správy; slave zariadenia upravujú svoje hodiny tak, aby sa zhodovali, takže zostanú zarovnané v priebehu mikrosekúnd bez manuálneho ladenia.
Cyklické synchrónne režimy : režimy CSP, CSV a CST na zdieľanej časovej základni umožňujú presné sledovanie dráhy, zmeny rýchlosti a riadenie krútiaceho momentu.
Používateľsky prívetivé programovacie prostredia
Moderné programovacie nástroje výrazne uľahčujú učenie. Jazyk ACSPL+ podporuje až 128 osí , beží na 10 kHz a umožňuje multitasking v 64 vyrovnávacích pamätiach. Kombinuje objektovo orientovaný a skriptovací štýl. Môžete písať používateľské funkcie v jazyku C a používať algebraické funkcie pre kinematiku. Simulátor riadiacej jednotky plne napodobňuje pohyb, I/O, udalosti a logiku. Integrácia hostiteľa funguje s knižnicami C/C++, .NET, Python, MATLAB, Linux a MacOS.
Vizuálne nástroje umožňujú presúvanie myšou z ponuky. Medzi textové jazyky patria Visual Basic, C a C++. IDE podľa normy IEC 61131-3, podobne ako Moogov MASS založený na CODESYS 3, obsahuje nástroje na programovanie, testovanie, ladenie, vizualizáciu a hotové funkčné bloky.
Predpripravené funkčné bloky výrazne skracujú programovanie. Balík FMCP obsahuje predpripravené, testované a certifikované diely , ktoré fungujú okamžite. Predpripravené portálové zostavy (1D, 2D, 3D, T, H) používajú štandardné funkčné bloky, ktoré fungujú s mnohými značkami ovládačov. Jeden manipulačný funkčný blok nevyžaduje žiadne nastavenie a poskytuje viacosové riadenie s plynulým pohybom a integráciou fieldbus.
V projekte robota založeného na potrubí uľahčilo integráciu riešenie riadenia pohybu s viacerými osami. Používateľsky prívetivé vývojové prostredie (IDE) malo vstavané funkcie pohybu na polohovanie, riadenie rýchlosti a synchronizáciu. Sada pre vývoj softvéru a knižnice pohybu umožnili vývojárskemu tímu vytvárať vlastné pohyby bez rozsiahlych programátorských znalostí.
Moderné servopohony so zabudovaným riadením pohybu Odstraňujú potrebu samostatných samostatných ovládačov. Konsolidované zostavy znižujú počet zbytočných dielov a chaotickej kabeláže. Vstavaná podpora ethernetového protokolu nahrádza pevnú kabeláž. Špičkové ovládače zvládajú úlohy riadenia procesov ktoré kedysi potrebovali PLCJeden ovládač riadi pohyb aj logiku stroja.
Najlepšie postupy pre implementáciu viacosových systémov
Modelovanie a simulácia systémov
Pred nastavením akéhokoľvek hardvéru si namodelujte systém. Tento krok zabráni nákladným chybám a ušetrí čas inžinierstva. Začnite nastavením hardvéru. Nastavte jednotky, mechanické prepočítavacie faktory a limity pohybu. Mäkké limity v ovládači zastavia pohyby za bezpečnými oblasťami. Dobré limity zabraňujú haváriám. Havárie poškodzujú zariadenia a vytvárajú bezpečnostné riziká.
Prípadová štúdia stupňa Vega ukazuje, ako modelovanie pomáha. Inžinieri vykonali analýzu metódou konečných prvkov (FEA) na celej zostave stupňa. Pridali modely tuhosti ložísk z testovania nárazom kladiva. To im poskytlo realistické prenosové funkcie s otvorenou slučkou. Tím ich použil na modelovanie spätnoväzobných riadiacich slučiek. Toto modelovanie im umožnilo predpovedať časy ustálenia stupňa. Simuláciou celého profilu pohybu na základe cyklu kontroly doštičky skontrolovali a zlepšili maximálnu priepustnosť. Návrh dosiahol prvý pozorovateľný vlastný mód výrazne nad cieľovou šírkou pásma. Tento výsledok priamo zvýšil výkon pohybu.
Taktiež je potrebné nastaviť počiatky súradnicových systémov a rutiny navádzania. Pri spustení spustite rutinu navádzania. Táto rutina presunie každú os na známe miesto. Túto polohu označí snímač východiskovej polohy alebo pevný doraz. Modelovanie vám pomôže skontrolovať tieto rutiny predtým, ako napíšete akýkoľvek produkčný kód. Môžete otestovať rôzne prípady a včas nájsť chyby.
Automatické ladenie a diagnostika
Manuálne ladenie viacosových systémov trvá hodiny. Taktiež prináša nerovnomerné výsledky. Automatizované ladiace nástroje tento problém riešia. Kontrolujú zotrvačnosť, trenie a zaťaženie vo všetkých osiach. Výsledkom je stabilná odozva motora v celom systéme. Ladenie samo upravuje parametre, aby sa počas prevádzky znížili mechanické vibrácie. Taktiež pozorujete menej chvenia a nestability. To najviac pomáha pri úlohách presného rezania.
Pokročilá diagnostika tiež skracuje čas riešenia problémov. Systém AP-MARS využíva analýzu obvodového zisťovania (CIA). Táto sada algoritmov vyhľadáva uzlové skupiny a kontroluje signálové cesty pre každú sieť. Automatizovaná metóda eliminuje ľudské chyby spôsobené nesprávnym meraním. Znižuje počet fyzických dotykov na pin. Kroky merania sa znižujú o viac ako 80 % . Rýchlejšie vyhľadávanie porúch znamená menej prestojov. Získate viac užitočných hodín inžinierstva.
Kombinujte tieto nástroje so správnym programovaním pohybu. Používajte príkazy na pohyby z bodu do bodu, absolútne polohovanie a relatívne polohovanie. Nižšie rýchlosti poskytujú lepšiu presnosť. Vyššie rýchlosti skracujú čas cyklu. Pre riadenie viacosového pohybu použite lineárnu a kruhovú interpoláciu. Dobre koordinovaný pohyb skracuje časy cyklu o 30 – 50 % v porovnaní so sekvenčnými pohybmi osami. Zlepšuje tiež presnosť dráhy. Tieto metódy tvoria jadro každého systému riadenia viacosového pohybu.
Viacosové ovládače premenia zložitý problém na jednoduchú úlohu. Získate presné načasovanie naprieč všetkými osami bez toho, aby ste sa museli trápiť so zložitými sieťovými nastaveniami. Zdieľané napájacie zdroje znižujú náklady na hardvér a vyžadujú menej miesta v rozvádzači. Moderné programovacie nástroje výrazne skracujú čas vývoja. Automatizované ladenie a diagnostika výrazne zrýchľujú riešenie problémov, z hodín na minúty.
Teraz máte jasnú voľbu. Zvážte integrované servopohony, ako napríklad Moog MSD alebo rad ACOPOS od spoločnosti B&R. Porozprávajte sa s aplikačnými inžiniermi o potrebách vášho stroja. Môžu vám navrhnúť najlepšie nastavenie. Začnite zjednodušovať riadenie pohybu ešte dnes.
Často kladené otázky
Aký je rozdiel medzi centralizovaným a distribuovaným riadením?
Centralizované riadenie uchováva všetku logiku pohybu v jednom zabudovanom ovládači. Poskytuje presnú synchronizáciu pre presné úlohy. Distribuované riadenie rozdeľuje inteligenciu medzi pohony. Každý pohon spúšťa vlastnú logiku. Centralizované riadenie pre koordináciu na úrovni mikrosekúnd. Distribuované riadenie pre škálovateľnosť a menej kabeláže vo veľkých strojoch.
Ako elektronické ozubenie zjednodušuje viacosovú koordináciu?
Elektronické prevodovky používajú ako hlavný referenčný bod jeden tok údajov o polohe, zvyčajne z kvadratúrneho enkodéra. Pre každú poháňanú os nastavujete prevodové pomery. Mnoho osí beží súčasne s rôznymi prevodovými pomermi. Plynulé zmeny prevodových pomerov umožňujú jemnejší rozbeh a zastavenie. Úplne sa vyhnete mechanickým prevodovkám.
Prečo je EtherCAT uprednostňovaný pre viacosové systémy?
EtherCAT poskytuje deterministické načasovanie, ktoré je nevyhnutné pre synchronizáciu. Cez každé podriadené zariadenie prechádza jeden rámec. Každé podriadené zariadenie načíta dáta, vloží spätnú väzbu a posiela rámec ďalej. Tento proces sa opakuje nepretržite. Približne 100 osí spracuje za 125 µsekund. Iné protokoly, ako napríklad Modbus TCP/IP, túto rýchlosť nemajú.
Potrebujem samostatný PLC s viacosovým ovládačom?
Nie. Moderné servopohony so zabudovaným riadením pohybu odstraňujú potrebu samostatných ovládačov. Špičkové ovládače zvládajú úlohy riadenia procesov, ktoré predtým vyžadovali PLCJeden ovládač riadi pohyb aj logiku stroja. Táto konsolidácia znižuje počet nadbytočných dielov a chaotickú kabeláž.
Koľko času môže ušetriť automatické ladenie?
Manuálne ladenie viacosových systémov trvá hodiny a prináša nerovnomerné výsledky. Automatizované nástroje kontrolujú zotrvačnosť, trenie a zaťaženie vo všetkých osiach. Samostatne upravujú parametre, aby sa znížili vibrácie. Pokročilá diagnostika skracuje počet krokov merania o viac ako 80 %. Riešenie problémov sa skracuje z hodín na minúty.