Optimalisasi kontrol kecepatan motor merupakan salah satu cara paling efektif untuk mengurangi pemborosan energi dalam sistem yang digerakkan motor. Motor listrik menyumbang sebagian besar permintaan listrik global, sehingga pengaturan kecepatan menjadi pengungkit yang berdampak besar untuk efisiensi energi.
Cakupan | Pangsa yang diatribusikan kepada sistem yang digerakkan oleh motor. |
|---|---|
Permintaan listrik global (industri + bangunan komersial) | |
Konsumsi listrik industri | ~ 65% |
Penggunaan penggerak frekuensi variabel (VFD) yang tepat dalam aplikasi torsi variabel biasanya memberikan penghematan energi sebesar 30–70% . Teknik dan praktik mana yang memberikan keuntungan terbaik? Artikel ini membahas dasar-dasar, teknik optimasi, sistem umpan balik, langkah-langkah praktis, dan keterbatasannya.
Ringkasan Utama
Sesuaikan kecepatan motor dengan beban untuk mengurangi pemborosan energi dan menghemat uang.
Gunakan penggerak frekuensi variabel (VFD) untuk pompa dan kipas untuk menghemat energi sebesar 30–70%.
Kontrol loop tertutup mengurangi penggunaan daya hingga 67% dibandingkan dengan sistem loop terbuka.
Pilihlah ukuran motor yang tepat untuk menghindari ukuran yang terlalu besar, yang akan membuang energi.
Perawatan rutin dan manajemen termal menjaga efisiensi motor dan memperpanjang umur pakainya.
Mengapa Kontrol Kecepatan Penting
Biaya Operasi Kecepatan Tetap
Motor kecepatan tetap beroperasi pada satu kecepatan terlepas dari beban yang dibutuhkan. Desain ini membuang daya setiap kali permintaan turun di bawah kapasitas penuh. Motor terus menarik daya mendekati penuh sementara proses hanya membutuhkan sebagian kecil dari daya keluaran tersebut. Energi berlebih berubah menjadi panas, kebisingan, dan getaran, bukan kerja yang bermanfaat.
Motor listrik di banyak fasilitas beroperasi seperti ini hampir sepanjang tahun. Sistem yang dirancang untuk permintaan puncak sering beroperasi dengan beban sebagian untuk jangka waktu yang lama. Pemborosan ini menumpuk secara diam-diam pada setiap tagihan listrik. Kontrol kecepatan motor secara langsung mengatasi masalah ini dengan membiarkan output mengikuti permintaan.
Menyesuaikan Kecepatan dengan Beban
Pengoperasian kecepatan variabel adalah metode dasar penghematan energi dalam aplikasi motor. Penggerak kecepatan variabel menyesuaikan pengoperasian motor agar selaras dengan variasi beban . Penyesuaian ini dapat menurunkan tagihan listrik secara signifikan. Penggerak tersebut memangkas konsumsi energi dan kecepatan sistem agar sesuai dengan permintaan output, dan mekanisme itulah yang mendasari penghematan yang dilaporkan.
VSD (Variable Speed Drive) menyesuaikan konsumsi energi dan kecepatan sistem agar sesuai dengan permintaan output, yang merupakan mekanisme inti di balik penghematan yang dilaporkan.
Keuntungannya sangat besar. Penghematan energi tipikal dari VSD melebihi 50% . Pemasangan ulang yang tipikal akan balik modal dalam waktu kurang dari 3 tahun. Sistem yang sering beroperasi pada beban parsial terkadang balik modal dalam waktu kurang dari 1 tahun. Kondisi yang memungkinkan penghematan ini sederhana: sistem beroperasi pada beban parsial hampir sepanjang tahun. Oleh karena itu, mencocokkan kecepatan dengan beban merupakan praktik inti dalam pengendalian motor untuk efisiensi energi, dan hal ini meningkatkan efisiensi motor di seluruh sistem penggerak.
Dasar-Dasar Pengendalian Kecepatan Motor
Dasar-Dasar Torsi, Kecepatan, dan Beban
Torsi, kecepatan, dan beban membentuk trio yang saling terkait di setiap motor listrik. Daya sama dengan kecepatan dikalikan torsi. Daya keluaran nominal motor bersifat tetap, sehingga kecepatan dan torsi bergerak berlawanan arah. Mengurangi kecepatan menjadi setengahnya akan menggandakan torsi pada daya konstan.
Power (kW) | Kecepatan (rpm) | Perkiraan Torsi (Nm) | Jumlah Tiang Khas |
|---|---|---|---|
11 | 3000 | 35 | Tiang 2 |
11 | 1500 | 70 | Tiang 4 |
11 | 1000 | 105 | Tiang 6 |
11 | 750 | 140 | Tiang 8 |
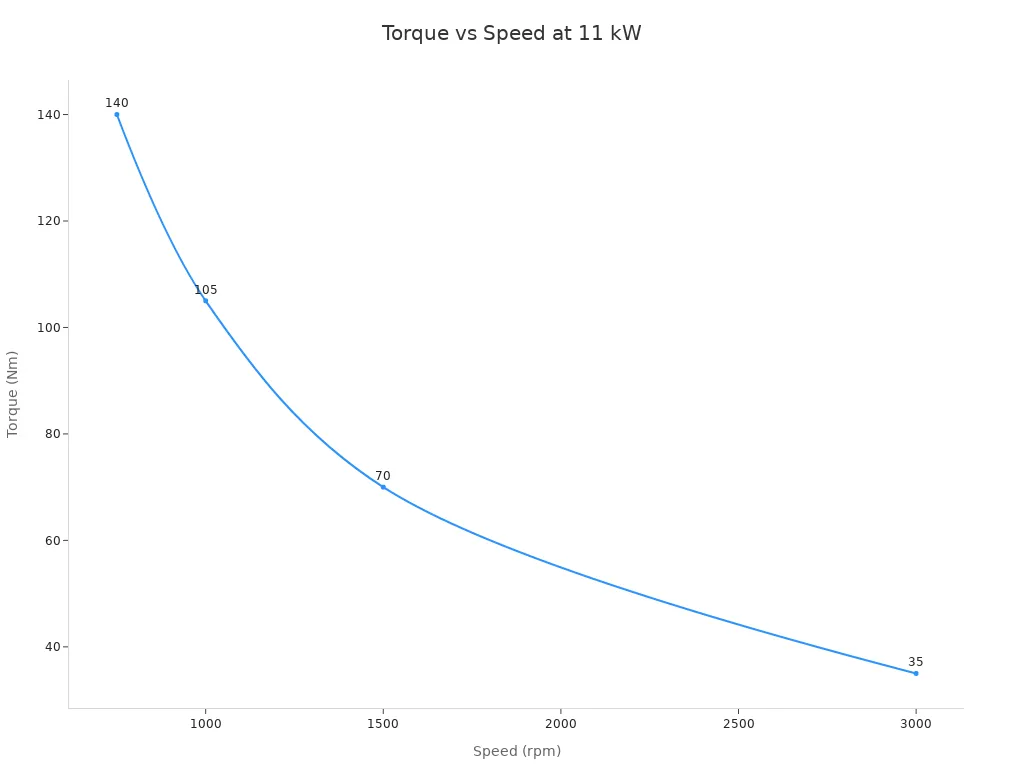
Karakteristik torsi-kecepatan beban sangat menentukan saat memilih motor. Beban torsi variabel seperti pompa sentrifugal dan kipas membutuhkan torsi yang meningkat sebanding dengan kuadrat kecepatan. Beban torsi konstan seperti konveyor dan elevator mempertahankan torsi tetap pada setiap kecepatan, sehingga daya meningkat sebanding langsung dengan kecepatan. Beban daya konstan seperti penggulungan dan pemadatan menunjukkan torsi berbanding terbalik dengan kecepatan.
Daya (P) = Kecepatan (n) × Torsi (M)
Karena daya keluaran nominal motor adalah nilai tetap, maka kecepatan dan torsi berbanding terbalik.
Kontrol Motor DC dan Penyesuaian Tegangan
Metode pengendalian kecepatan untuk mesin DC terbagi menjadi dua kelompok. Pengendalian tegangan mempertahankan medan pada tegangan eksitasi tetap dan memvariasikan suplai armatur. Kecepatan kira-kira sebanding dengan tegangan armatur. Pengendalian fluks melemahkan atau memperkuat kumparan medan untuk menggerakkan kecepatan di atas atau di bawah kecepatan dasar.
Kontrol elektronik kini mendominasi. Pengontrol modulasi lebar pulsa (PWM) beralih dengan cepat hidup dan mati, dan siklus kerja (duty cycle) menentukan energi rata-rata yang diberikan. Siklus kerja 50 persen menghasilkan kecepatan sekitar setengahnya. Pendekatan ini menghasilkan kehilangan panas yang sangat rendah, yang menjadikannya pilihan paling efisien dan presisi serta standar untuk penggerak motor sikat dan tanpa sikat modern. Pengurangan tegangan sederhana juga berfungsi, namun menurunkan torsi yang tersedia bersamaan dengan kecepatan. Mengontrol kecepatan motor dengan cara ini cocok untuk beban yang dapat diprediksi dan konstan. Resistansi yang dimasukkan secara seri dengan armatur membuang daya sebagai panas, sehingga para perancang menganggapnya sebagai praktik lama. Pengurangan gigi tetap menjadi alternatif mekanis: kecepatan keluaran sama dengan kecepatan motor dibagi dengan rasio gigi, dan torsi keluaran dikalikan dengan rasio tersebut dan efisiensi gigi.
Teknik Optimasi Utama
Pendekatan PWM dan VFD
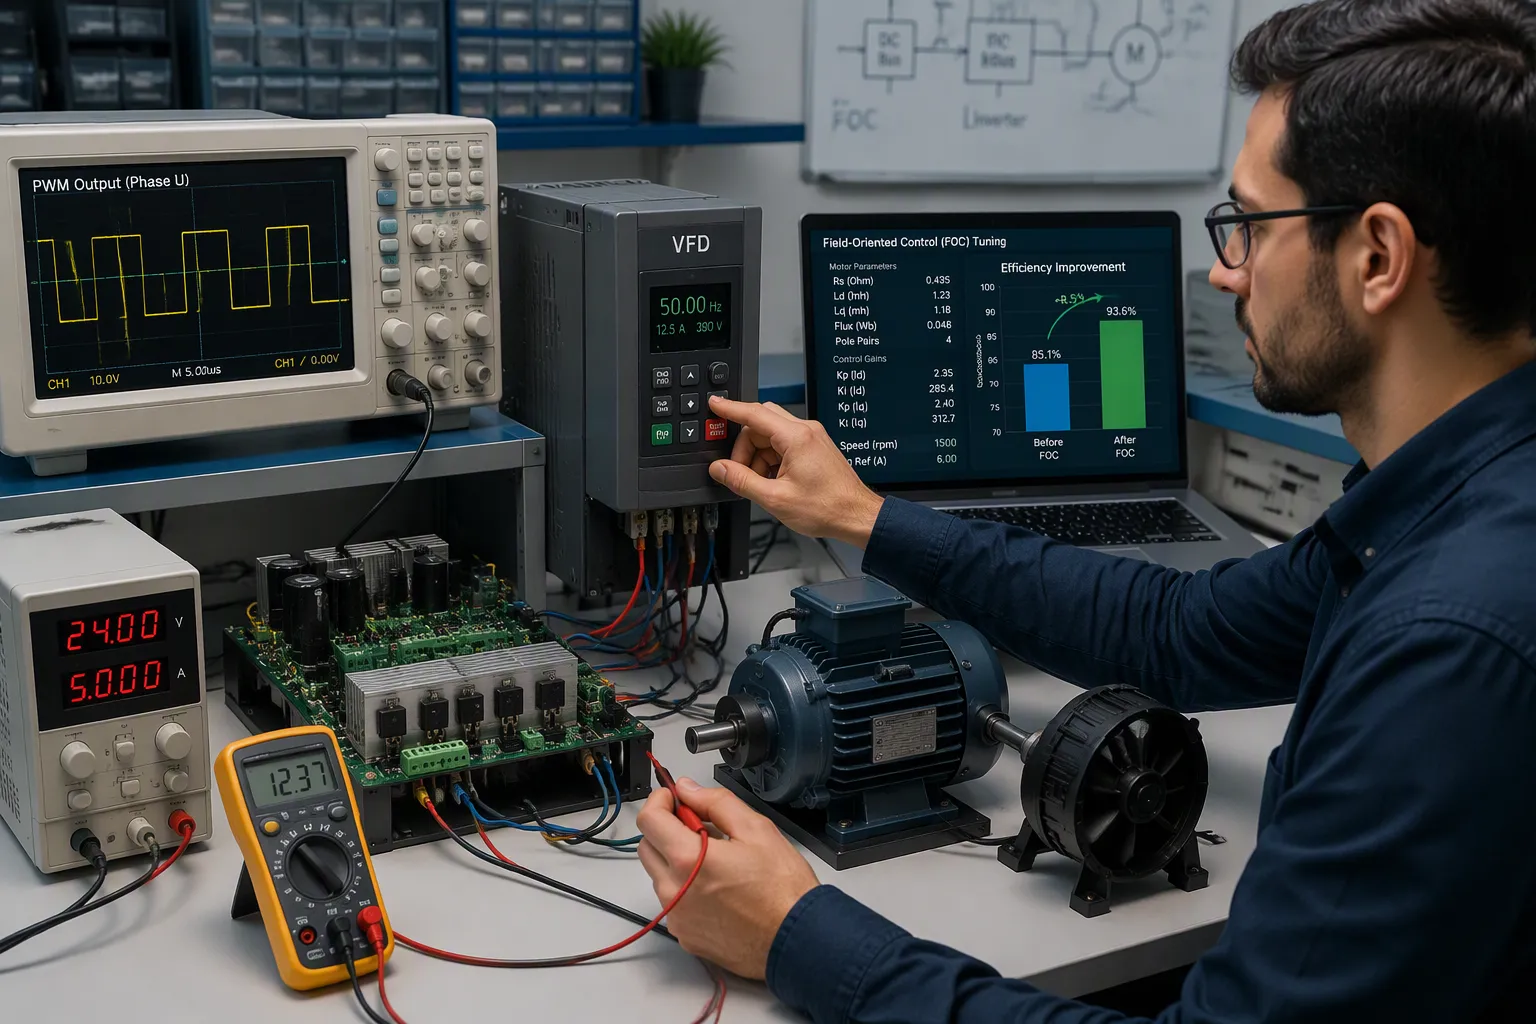
Modulasi lebar pulsa (PWM) dan penggerak frekuensi variabel (VFD) sama-sama mengatur kecepatan secara elektronik, namun keduanya memiliki peran yang berbeda. PWM menghidupkan dan mematikan catu daya DC tetap pada frekuensi tinggi. Siklus kerja menentukan tegangan rata-rata, dan tegangan tersebut menentukan kecepatan. Metode ini cocok untuk motor DC dan menghasilkan kehilangan panas yang rendah. Sebaliknya, penggerak frekuensi variabel (VFD) mengubah daya AC yang masuk dan menyesuaikan frekuensi serta tegangan untuk mengendalikan motor induksi AC. VFD unggul dalam sistem pompa dan kipas di mana torsi beban menurun seiring dengan kecepatan.
PWM memiliki batasan efisiensi yang terkait dengan frekuensi switching. Frekuensi yang sangat tinggi di atas 50 kHz meningkatkan kerugian switching dan dapat melebihi kapasitas pompa muatan driver. Frekuensi switching yang lebih tinggi mengurangi riak arus tetapi meningkatkan kerugian switching MOSFET. Operasi ultrasonik di atas 20 kHz tetap tidak terdengar tetapi dapat meningkatkan kerugian switching. Frekuensi yang diatur terlalu rendah menghasilkan kebisingan yang terdengar atau menjenuhkan inti. Para insinyur menyeimbangkan pertimbangan ini dengan profil beban.
Kondisi Frekuensi PWM | Keterbatasan Efisiensi Energi |
|---|---|
Frekuensi sangat tinggi (>50 kHz) | Meningkatkan kerugian switching dan dapat melebihi kapasitas pompa pengisian daya penggerak. |
Frekuensi peralihan yang lebih tinggi (umum) | Mengurangi riak arus tetapi meningkatkan kerugian switching MOSFET. |
Frekuensi ultrasonik (>20 kHz) | Pengoperasian tidak terdengar, tetapi dapat meningkatkan kerugian switching. |
Frekuensi terlalu rendah | Dapat menyebabkan suara bising akustik yang terdengar atau menjenuhkan inti. |
FOC dan Algoritma Tingkat Lanjut
Kontrol berorientasi medan (FOC) mengubah pengaturan kecepatan motor dengan memisahkan torsi dan fluks. Pemisahan ini memungkinkan kontrol kecepatan yang presisi di berbagai kondisi. Kontrol berorientasi medan mengurangi kehilangan energi dan meningkatkan efisiensi keseluruhan. Penyetelan pengontrol PI di dalam skema FOC menghasilkan keuntungan lebih lanjut. Penggerak berbasis FOC juga menunjukkan efisiensi dan kepadatan daya yang tinggi.
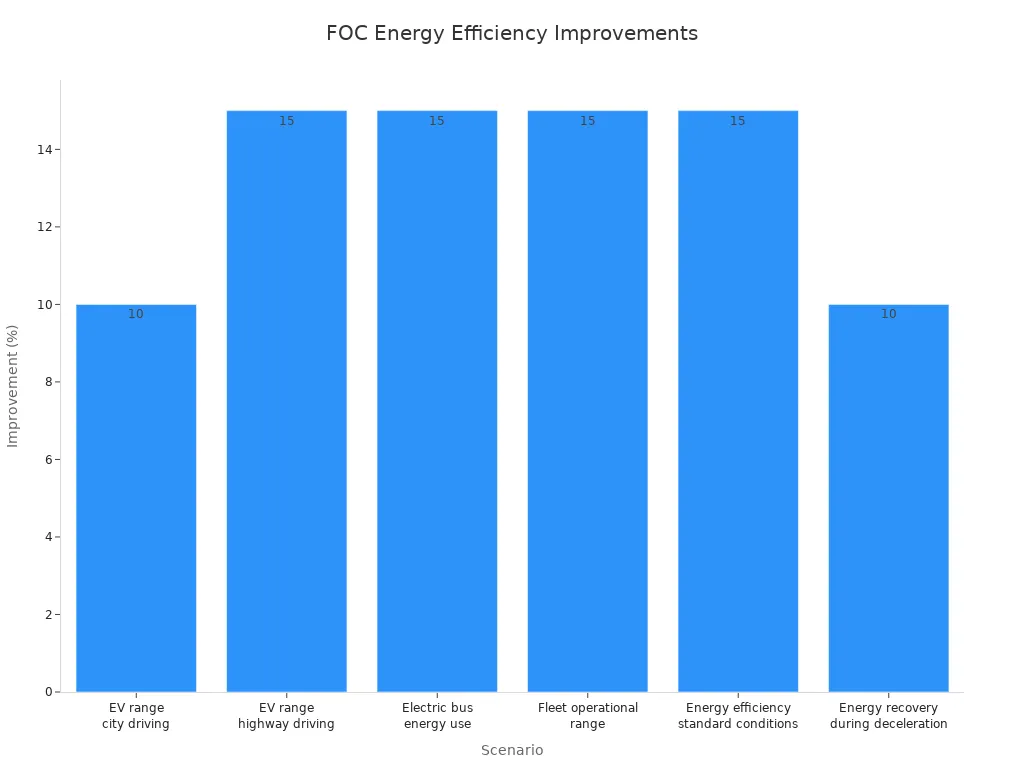
Data lapangan menunjukkan hasilnya. Jangkauan kendaraan listrik dalam berkendara di kota meningkat sekitar 10% dibandingkan dengan kontrol tradisional. Jangkauan di jalan raya dengan kalibrasi FOC yang konsisten meningkat hingga 15%. Penggunaan energi bus listrik turun sekitar 15%. Jangkauan operasional armada meningkat rata-rata 10–20% dengan strategi FOC canggih. Produksi torsi yang dioptimalkan meningkatkan efisiensi energi sekitar 15% dalam kondisi standar. Pemulihan energi selama deselerasi menambah jangkauan hingga 10% dalam kondisi tertentu. Peningkatan ini berasal dari torsi dan fluks yang dioptimalkan, yang mengurangi kerugian dan meningkatkan pemulihan energi.
Domain Aplikasi | Manfaat Terkait Efisiensi yang Dikaitkan dengan FOC |
|---|---|
Penggerak frekuensi variabel (konveyor, pompa, kompresor) | Simulasi digunakan untuk mengoptimalkan kinerja dan efisiensi energi. |
Motor traksi kendaraan listrik | Pengereman regeneratif dan konversi daya yang efisien |
Unit penanganan udara HVAC | Peningkatan efisiensi energi dan kenyamanan. |
Pendingin dan menara pendingin | Mengurangi konsumsi energi dan biaya pengoperasian |
Kompresor | Peningkatan efisiensi energi dan biaya operasional yang lebih rendah |
Di luar algoritma, kemajuan struktural, material, dan elektronik meningkatkan efisiensi motor. Laminasi dan material magnetik yang lebih baik mengurangi kerugian inti. Semikonduktor celah pita lebar seperti silikon karbida mengurangi kerugian switching pada inverter. Algoritma canggih memperluas kontrol kecepatan, posisi, dan torsi ke presisi baru. Bersama-sama, kemajuan ini menjadikan pengoptimalan kontrol motor untuk efisiensi energi sebagai disiplin ilmu yang berlapis, dan memperkuat kontrol motor untuk efisiensi energi di seluruh motor listrik dari setiap kelas.
Lingkaran Umpan Balik dan Sensor
Manfaat Kontrol Lingkaran Tertutup
Sistem kontrol loop tertutup membandingkan output aktual dengan referensi dan mengoreksi kesalahan secara terus-menerus. Loop koreksi ini meminimalkan pemborosan energi secara langsung. Penggerak tidak lagi menebak berapa banyak daya yang dibutuhkan beban. Ia mengukur hasilnya dan menyesuaikan perintah hingga output sesuai dengan permintaan.
Penghematannya bisa sangat signifikan. Dalam satu perbandingan, sistem stepper loop terbuka rata-rata mengonsumsi daya sebesar 43.8 W. Sistem stepper loop tertutup rata-rata mengonsumsi daya sebesar 14.2 W, sekitar sepertiga dari angka loop terbuka. Perbedaan itu setara dengan pengurangan daya rata-rata sekitar 29.6 W, atau sekitar 67.6%. Loop tersebut akan balik modal hanya dari pengurangan kerugian saja.
Sistem kendali loop tertutup bertumpu pada empat bagian: sinyal masukan yang menetapkan respons yang diinginkan, pengontrol yang memproses kesalahan, aktuator yang menyesuaikan sistem, dan jalur umpan balik yang mengukur keluaran secara terus menerus. Setiap bagian mendukung kendali kecepatan yang presisi dan pengaturan kecepatan yang stabil di bawah beban yang berubah-ubah.
Pemilihan dan Penempatan Sensor
Pemilihan sensor sangat memengaruhi kinerja sistem kontrol kecepatan motor. Encoder putar beresolusi tinggi berfungsi sebagai penguat loop kecepatan pada pengontrol digital modern. Dipasang secara kokoh pada motor, encoder ini memberikan umpan balik kecepatan dan menjaga loop servo tetap stabil. Pengontrol sering kali memperoleh kecepatan secara matematis dari data posisi. Tachometer dulunya berfungsi sebagai sensor kecepatan khusus, namun encoder beresolusi tinggi sebagian besar telah menggantikannya.
Pemantauan dan analisis kinerja motor mendukung efisiensi energi dari waktu ke waktu. Tim harus melacak energi aktif dalam kWh di beberapa titik instalasi dan membandingkan periode aktivitas yang serupa. Tegangan suplai harus tetap berada dalam kisaran plus atau minus 5% dari nilai yang dinyatakan oleh perusahaan utilitas. Faktor daya di bawah 0.9 menandakan penarikan arus berlebih dan memerlukan koreksi. Distorsi tegangan di atas 6–8% meningkatkan kerugian dan memerlukan mitigasi harmonik. Pembacaan ini mengubah kontrol motor dari tebakan menjadi praktik terukur, dan menjaga motor listrik tetap beroperasi mendekati rentang efisiennya.
Mengoptimalkan Kontrol Motor pada Tingkat Sistem
Manajemen Termal dan Pemantauan Suhu
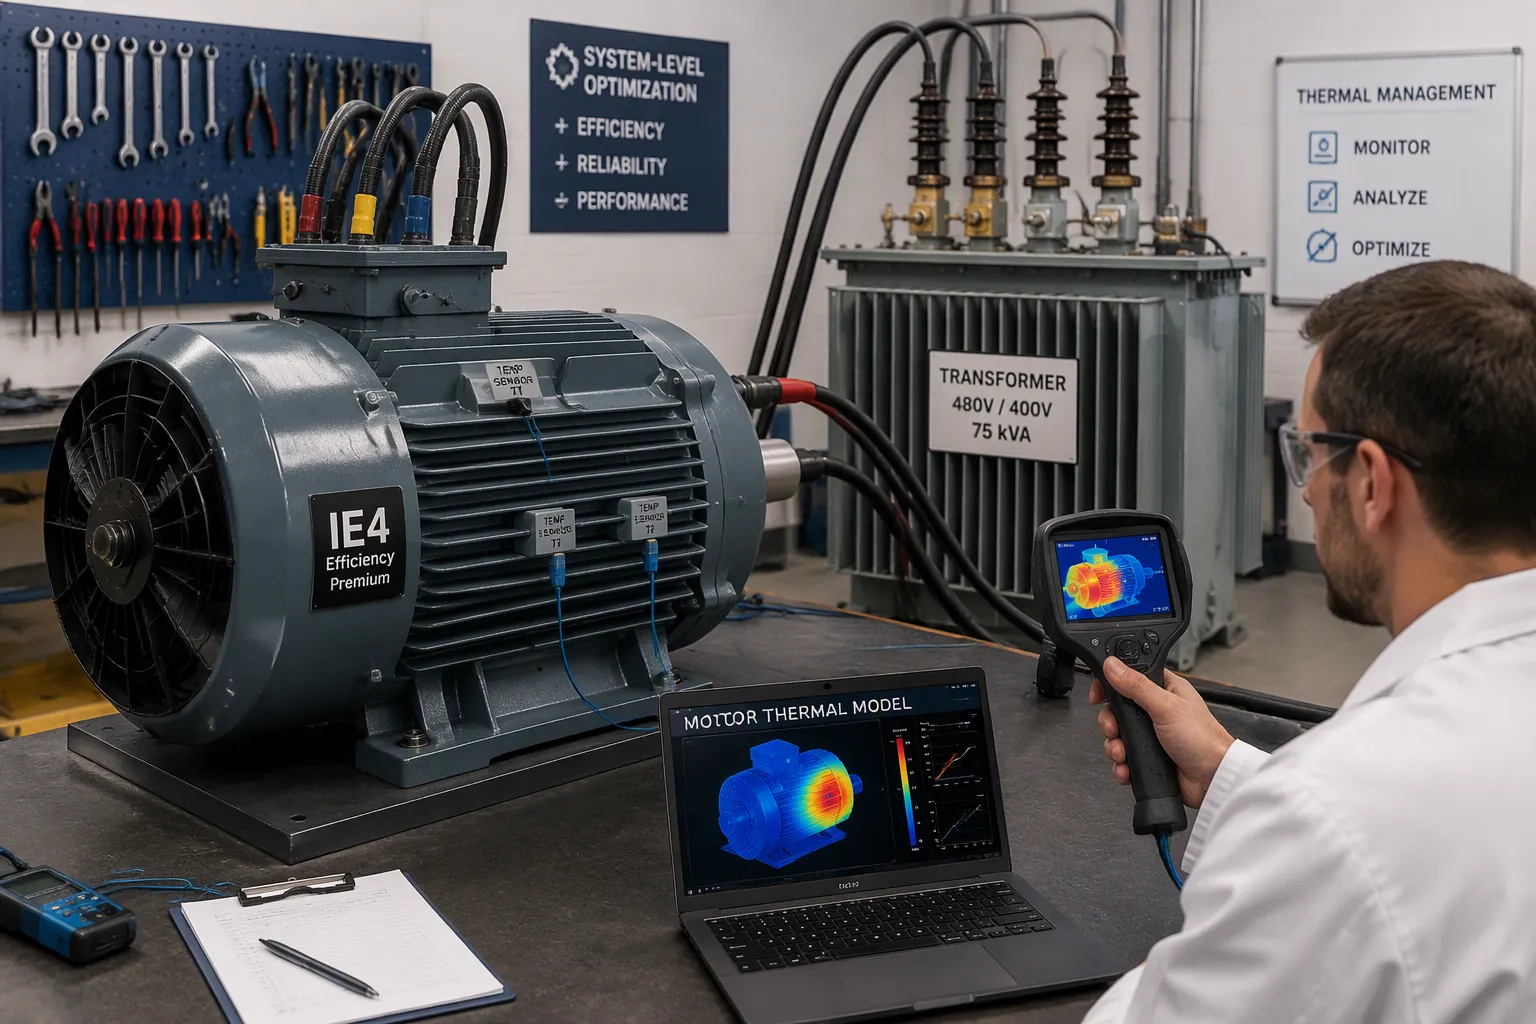
Panas adalah faktor dominan yang membatasi umur motor . Ketika suhu internal melebihi batas kelas isolasi, isolasi lilitan akan rusak dan akhirnya menyebabkan korsleting atau ketidakseimbangan fasa. Panas berlebih juga merusak gemuk bantalan, dan banyak kegagalan motor yang tampak sebenarnya adalah kegagalan pelumasan. Panas berlebih dapat mendemagnetisasi sebagian magnet permanen. Begitu kekuatan magnet menurun, efisiensi motor turun dan pembangkitan panas meningkat lebih lanjut, menciptakan siklus umpan balik yang merusak.
Setiap kenaikan suhu operasional sebesar 10°F mengurangi masa pakai isolasi sekitar 50%.
Motor tidak dirancang untuk beroperasi pada suhu maksimum yang diizinkan karena hal itu akan memperpendek masa pakai motor secara drastis.
Panas berlebih menyebabkan pelumas keluar dari rumah bantalan, yang mengakibatkan banyak kerusakan bantalan.
Para perancang sebaiknya memasang sensor suhu langsung ke kumparan, atau menggunakan model termal penghitung Joule pada driver, untuk mendeteksi pemanasan kumparan lokal yang cepat sebelum rumah motor memanas. Sirip pendingin ditambah aliran udara yang digerakkan kipas dapat meningkatkan daya maksimum kontinu sekitar 3 kali lipat untuk motor kecil dan 5 kali lipat untuk motor besar . Memasang motor sehingga semua sisinya tetap terbuka mendukung pendinginan konvektif yang seragam. Menurunkan konsumsi daya rata-rata juga membantu, karena pemanasan kontinu mengikuti gaya RMS daripada gaya puncak sesaat.
Komponen, Pengkabelan, dan Pemeliharaan
Peningkatan efisiensi sistem dimulai dari jalur daya. Peningkatan transformator dan penggunaan kabel yang lebih tebal mengurangi penurunan tegangan, sehingga lebih sedikit energi yang hilang sebelum mencapai motor. Motor IE3 atau IE4 dengan efisiensi lebih tinggi menggunakan listrik lebih efektif , dan manajemen termal yang lebih baik menurunkan biaya keausan dan perawatan. Meskipun motor ini lebih mahal di awal, penghematannya dapat menutup investasi dalam beberapa tahun, terutama jika motor listrik beroperasi terus menerus atau di bawah beban tinggi.
Perawatan rutin melindungi keuntungan tersebut. Pelumasan motor yang berlebihan akan meningkatkan tekanan yang merusak segel poros dan mengeluarkan gemuk ke dalam lilitan, menyebabkan panas berlebih dan konsumsi energi yang berlebihan. Menjaga motor tetap bersih dari kotoran dan oli mencegah terbentuknya lapisan termal berbasis kotoran. Mengencangkan sabuk dan rantai dengan benar, menggunakan sabuk yang sesuai, dan memastikan penyelarasan yang akurat akan mengurangi beban motor. Ketidaksejajaran dan kondisi "soft-foot" (kondisi di mana roda berputar terlalu rendah) akan memberi tekanan pada bantalan dan kopling, menyebabkan getaran dan peningkatan konsumsi energi yang cukup besar. Biaya siklus hidup motor hanya 2–3% dari harga pembelian, sedangkan 97–98% digunakan untuk energi , sehingga program perawatan terjadwal akan memberikan keuntungan melalui biaya energi yang lebih rendah dan waktu henti yang lebih sedikit.
Langkah Implementasi Praktis
Pemilihan dan Penentuan Ukuran Motor
Penentuan ukuran yang tepat dimulai sebelum siapa pun memesan perangkat keras. Tim harus mengikuti urutan tetap untuk menghindari ukuran yang berlebihan, yang secara diam-diam membuang daya selama bertahun-tahun.
Tentukan torsi terlebih dahulu , karena gaya rotasi adalah faktor penentuan ukuran yang paling penting.
Tentukan rentang kecepatan yang dibutuhkan aplikasi dalam RPM.
Hitung daya sebagai torsi dikalikan kecepatan.
Utamakan motor berkinerja tinggi seperti desain BLDC, yang mengurangi kehilangan energi dan panas.
Sesuaikan siklus kerja dan peringkat perlindungan lingkungan dengan kondisi nyata.
Tambahkan margin keamanan 20%–30% pada torsi dan daya yang dihitung untuk beban puncak.
Inersia beban juga penting. Inersia motor tidak boleh melebihi 10 kali inersia beban , dan rasio 1:1 hingga 5:1 cocok untuk pekerjaan presisi. Penentuan ukuran yang tepat memerlukan pencatatan konsumsi arus selama periode yang representatif, bukan nilai nominal. Motor yang beroperasi di bawah 50–60% dari beban nominal merupakan kandidat kuat untuk penggantian. Motor listrik sering kali mengkonsumsi 65–70% listrik pabrik , sehingga langkah ini sangat penting.
Perangkat Lunak Kontrol Lanjutan
Perangkat lunak mengubah motor dengan ukuran yang tepat menjadi motor yang efisien. Penggerak frekuensi variabel (VFD) menyesuaikan kecepatan dengan permintaan , dan dapat memberikan penghematan energi hingga 50% dalam beberapa aplikasi. Hukum afinitas menjelaskan alasannya: daya berbanding lurus dengan pangkat tiga kecepatan untuk kipas dan pompa, sehingga pengurangan kecepatan kecil menghasilkan penghematan besar. VFD juga memperhalus arus start-up, yang menghilangkan arus masuk yang tinggi dan biaya permintaan puncak.
Penggerak canggih menambahkan optimasi fluks, yang mengurangi kerugian selama kondisi beban ringan. Mengganti katup pengatur aliran dengan kontrol kecepatan termasuk di antara aplikasi dengan potensi tertinggi. Terkoordinasi PLC Kontrol yang lebih baik mendorong penghematan lebih jauh, dan penggerak regeneratif memulihkan energi yang seharusnya terbuang. VFD saja tidak dapat mengatasi motor yang terlalu besar yang beroperasi mendekati kecepatan minimum, jadi pasangkan dengan ukuran yang tepat. Bersama-sama, alat-alat ini mendukung optimalisasi kontrol motor untuk efisiensi energi yang berkelanjutan.
Kekurangan dan Keterbatasan
Biaya dan Kompleksitas
Pengaturan kecepatan memberikan hasil yang kuat, namun investasi awal dan pekerjaan integrasi dapat menghambat beberapa tim. Membeli dan memasang penggerak (drive) lebih mahal daripada perangkat keras kontrol motor tradisional. Motor standar juga dapat mengalami kerusakan isolasi, panas berlebih, dan kerusakan bantalan akibat output PWM, sehingga motor dengan rating tugas inverter menjadi perlu dan menambah biaya serta kompleksitas pemilihan.
Implikasi Biaya atau Kompleksitas | |
|---|---|
Investasi awal | Biaya awal yang besar, namun seiring waktu akan diimbangi oleh penghematan energi dan biaya perawatan. |
Gangguan elektromagnetik | Membutuhkan pelindung, pentanahan yang tepat, dan filter EMI. |
Pengaturan dan konfigurasi | Membutuhkan pelatihan staf dan dokumentasi pabrikan yang jelas. |
Kebisingan dan harmonik listrik | Filter harmonik mungkin diperlukan dan dapat menjadi persyaratan peraturan. |
Penggerak kehilangan sekitar 2–3% daya yang ditangani sebagai panas buangan, sehingga penutup dan pendinginan harus melindungi komponen elektronik. Pemeriksaan kompatibilitas juga penting. Motor lama atau khusus mungkin memerlukan filter tambahan, peningkatan kabel, atau penggantian. Teknisi yang berkualifikasi harus memverifikasi kondisi motor, pentanahan, dan pengaturan kontrol sebelum pemasangan. Pengembalian investasi masih menguntungkan sebagian besar proyek: penggerak AC di HVAC kembali dalam 1–5 tahun , kipas dan pompa dalam 1–2 tahun, dan retrofit VFD di perusahaan kecil dan menengah dalam 2–4 tahun. Perusahaan-perusahaan tersebut sering menuntut pengembalian investasi dalam waktu kurang dari 18–24 bulan , sehingga studi kelayakan bisnis perlu diperhatikan dengan cermat.
Kondisi yang Mengurangi Keuntungan
Penghematan menyusut dalam beberapa kondisi operasi. Beban torsi konstan masih membutuhkan torsi yang substansial pada kecepatan yang berkurang, sehingga keuntungan melemah. Sistem yang membutuhkan aliran minimum, pelumasan, atau pendinginan motor membatasi seberapa jauh kecepatan dapat turun. Operasi intermiten menawarkan lebih sedikit waktu untuk memulihkan penghematan dibandingkan dengan pompa atau kipas yang beroperasi terus menerus.
Kondisi lokasi juga penting. Pasokan daya yang tidak stabil, termasuk fluktuasi tegangan dan distorsi harmonik, dapat mengurangi efisiensi sebesar 15–25% dibandingkan kondisi ideal. Suhu lingkungan yang ekstrem di atas 40 °F memperpendek masa pakai motor, dan ventilasi yang buruk atau kontaminasi mengganggu pendinginan. Bahkan sistem kontrol loop tertutup yang disetel dengan baik pun tidak dapat memulihkan kerugian yang disebabkan oleh jalur daya yang lemah. Tim harus mengaudit kondisi ini sebelum menginvestasikan modal, kemudian menggabungkan kontrol kecepatan motor dengan manajemen termal dan disiplin perawatan untuk melindungi keuntungan yang diharapkan.
Kontrol kecepatan yang dioptimalkan berhubungan langsung dengan efisiensi daya. Penggerak yang menyesuaikan output dengan permintaan menghentikan pemborosan yang disembunyikan oleh operasi kecepatan tetap pada setiap tagihan. Hasil terbaik diperoleh dengan menggabungkan teknik yang tepat, sistem umpan balik yang solid, manajemen termal yang baik, dan perawatan yang disiplin. Tidak ada satu tindakan pun yang dapat menanggung beban sendirian.
Pembaca sekarang harus mengevaluasi sistem motor mereka sendiri. Catat konsumsi arus, periksa jam kerja beban parsial, dan konfirmasikan ukuran motor sebelum menginvestasikan modal. Terapkan langkah-langkah praktis di atas secara berurutan. VFD dan kontrol loop tertutup akan memberikan imbalan berupa keuntungan yang terukur atas kedisiplinan tersebut.
Mulailah hari ini. Audit satu lini motor, dokumentasikan profil bebannya, dan mulailah mengoptimalkan kontrol kecepatan motor untuk penghematan energi yang dapat diverifikasi oleh tim.
FAQ (Pertanyaan Umum)
Seberapa banyak energi yang sebenarnya dapat dihemat oleh kontrol kecepatan?
Penghematan bergantung pada profil beban. Aplikasi torsi variabel dengan penggerak yang dipilih dengan tepat biasanya memberikan penghematan energi 30–70%. Sistem yang beroperasi dengan beban sebagian sepanjang tahun akan mendapatkan keuntungan terbesar, dan pemasangan ulang biasanya akan balik modal dalam waktu kurang dari 3 tahun.
Kapan sebuah tim sebaiknya memilih VFD daripada kontrol PWM?
Jenis motor menentukan pilihan. PWM cocok untuk motor DC dan mengalihkan catu daya DC tetap pada frekuensi tinggi. VFD mengubah daya AC dan menyesuaikan frekuensi serta tegangan untuk motor induksi. Pompa dan kipas paling diuntungkan dari VFD karena torsi beban menurun seiring penurunan kecepatan.
Apakah kontrol loop tertutup membenarkan biaya tambahannya?
Kontrol loop tertutup mengukur output aktual dan mengoreksi kesalahan secara terus menerus. Sebuah perbandingan menunjukkan bahwa motor stepper loop terbuka rata-rata mengkonsumsi daya 43.8 W dibandingkan dengan 14.2 W untuk sistem loop tertutup, kira-kira pengurangan sebesar 67.6%. Kerugian yang lebih rendah itu saja seringkali menutupi biaya tambahan sensor dan pengontrol.
Kesalahan ukuran apa yang paling banyak membuang energi?
Kesalahan paling umum dan paling mahal adalah memilih ukuran yang terlalu besar. Motor yang beroperasi di bawah 50–60% dari beban nominal sangat perlu diganti. Tim harus mencatat konsumsi arus selama periode yang representatif, menentukan ukuran berdasarkan torsi terlebih dahulu, kemudian menambahkan margin keamanan 20%–30% untuk beban puncak.
Kapan peningkatan efisiensi mulai menyusut?
Beban torsi konstan tetap membutuhkan torsi tinggi pada kecepatan yang berkurang, sehingga penghematan menjadi lemah. Persyaratan aliran minimum atau pendinginan membatasi seberapa jauh kecepatan dapat turun. Pasokan daya yang tidak stabil dapat mengurangi efisiensi sebesar 15–25% dibandingkan kondisi ideal, dan pengoperasian yang terputus-putus menawarkan lebih sedikit waktu untuk memulihkan penghematan.