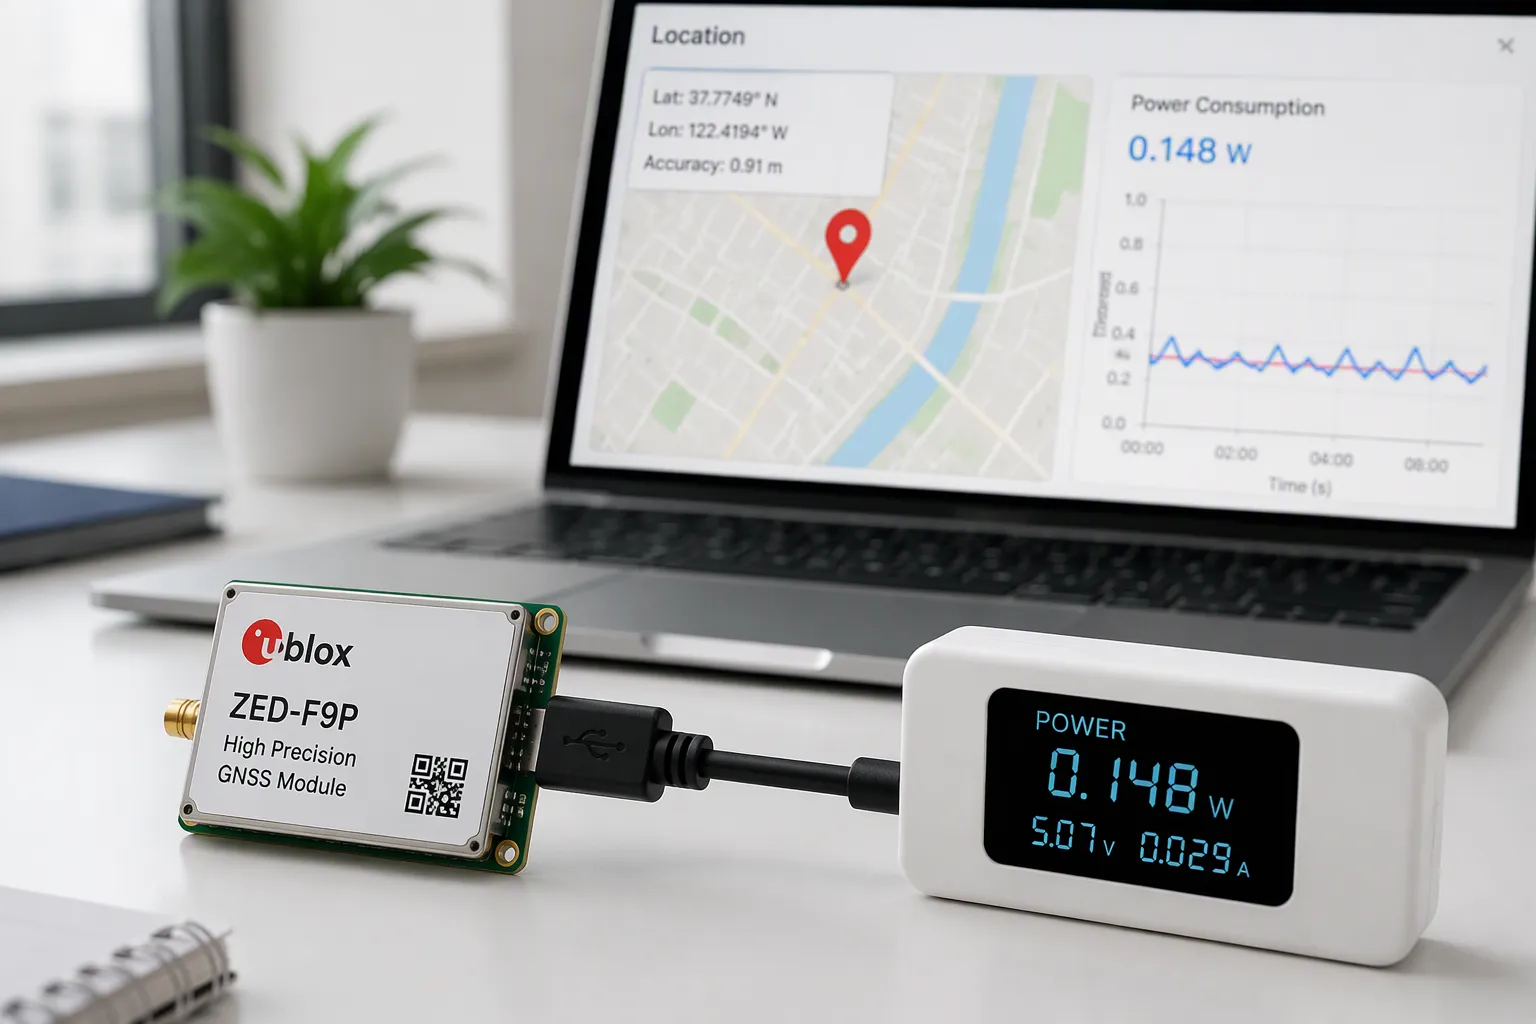
Anda menghadapi masalah rekayasa yang sulit di tingkat papan sirkuit: Anda harus mencapai akurasi posisi yang andal sambil tetap berada dalam anggaran daya yang ketat. Pelacak bertenaga baterai, perangkat yang dapat dikenakan, dan perangkat IoT bergantung pada keseimbangan ini. Desain yang lemah akan menguras baterai dalam hitungan hari. Tata letak RF yang ceroboh akan menambah kesalahan hingga beberapa meter.
Langkah selanjutnya bersifat praktis. Pertama, Anda menentukan target akurasi. Kemudian, Anda memilih modul GNSS dan membangun bagian depan RF. Selanjutnya, Anda mengatur daya untuk sistem pemantauan dan kontrol posisi Anda, diikuti oleh siklus kerja. Terakhir, Anda memeriksa pekerjaan Anda dengan pengukuran nyata dan mempertimbangkan kompromi DFM (Design for Manufacturing). Panduan ini memberi Anda aturan desain daya rendah yang dapat Anda gunakan segera, bukan klaim pemasaran.
Ringkasan Utama
Tetapkan target akurasi dan daya Anda terlebih dahulu. Ini akan membantu Anda memilih modul, antena, dan kecepatan pembaruan yang tepat.
Rencanakan bagian depan RF dengan cermat. Jaga agar antena tetap bersih, gunakan LNA dan filter SAW, dan hindari gangguan dari konverter DC-DC.
Pisahkan jalur daya dan gunakan power gating . Berikan penerima GNSS jalur daya senyapnya sendiri, dan matikan blok yang tidak Anda gunakan.
Gunakan siklus kerja dan bantuan inersia. Tidur sebagian besar waktu, bangun untuk perbaikan, dan biarkan sensor mengisi celah.
Ujilah di dunia nyata. Ukur CN0 dan arus di setiap kondisi, dan periksa bagaimana kinerjanya pada suhu yang berbeda.
Menyeimbangkan Akurasi Pemosisian dan Konsumsi Daya Rendah
Menentukan Target Akurasi
Anda harus menentukan target akurasi sebelum memilih komponen apa pun. Pelacakan tingkat meteran cocok untuk pelacak aset dasar. Pekerjaan tingkat sentimeter membutuhkan modul kelas RTK atau PPP, data koreksi, dan pengaturan sistem yang cermat. Survei, pertanian presisi, dan kontrol mesin termasuk dalam tingkatan kedua tersebut.
Tujuan tersebut kemudian membentuk keseluruhan desain. Akurasi posisi yang lebih ketat mendorong Anda ke arah antena dual-band atau multi-band, bidang ground yang lebih baik, dan kecepatan pembaruan yang lebih tinggi. Kecepatan 5 Hz atau 10 Hz membantu platform yang bergerak, tetapi meningkatkan beban pemrosesan dan penggunaan daya. Gunakan tabel di bawah ini untuk mencocokkan tingkatan Anda dengan perangkat keras yang dibutuhkan.
Tingkat Akurasi | Akurasi khas | Kebutuhan Modul/Koreksi | Implikasi Antena |
|---|---|---|---|
Tingkat konsumen/meteran | ~1–3 m | Modul GNSS standar, tanpa koreksi. | Antena pita tunggal (L1) |
Sub-meter (SBAS) | sub-meter | Modul dengan dukungan SBAS | Pita tunggal, mampu SBAS |
Sentimeter (RTK) | ~1–3 cm | Modul RTK plus input koreksi | Antena pita ganda/tiga/empat |
Sentimeter (PPP) | ~5–10 cm | Modul PPP dengan koreksi orbit/jam | Disarankan menggunakan multi-band. |
Pemetaan Anggaran Daya
Selanjutnya, ubah kasus penggunaan menjadi anggaran saat ini. Penerima GNSS menarik sekitar 25–40 mA selama akuisisi aktif. Contoh pelacak yang dalam mode tidur menggunakan sekitar 2 mA. Daftarkan setiap status, ukur arus dan durasi di sisi baterai, lalu hitung arus rata-rata tertimbang: arus rata-rata sama dengan jumlah arus setiap status dikalikan durasinya, dibagi dengan total waktu siklus.
Lakukan perhitungan matematis sejak dini dan secara berkala. Salah satu perkiraan menunjukkan baterai 1,000 mAh dengan kapasitas terpakai 80% dapat bertahan sekitar 12.4 hari dengan kondisi tidur 2 mA, beban perbaikan GPS harian, dan lonjakan data seluler. Titik optimal kinerja, daya, dan biaya bergeser dengan setiap perubahan, jadi ukurlah daripada berasumsi. Penerima modern melacak lebih banyak konstelasi dengan daya lebih rendah, dan pengalihan beban ke cloud dapat mengurangi permintaan lebih lanjut. Namun demikian, hanya data terukur Anda yang memberi tahu Anda apakah sistem pemantauan dan kontrol posisi berdaya rendah memenuhi targetnya.
Tips: Buat tabel status sebelum melakukan tata letak. Ini akan mengungkap masalah daya saat perubahan masih murah.
Desain Modul GNSS dan Front-End RF
Pergeseran dan Multipath TCXO
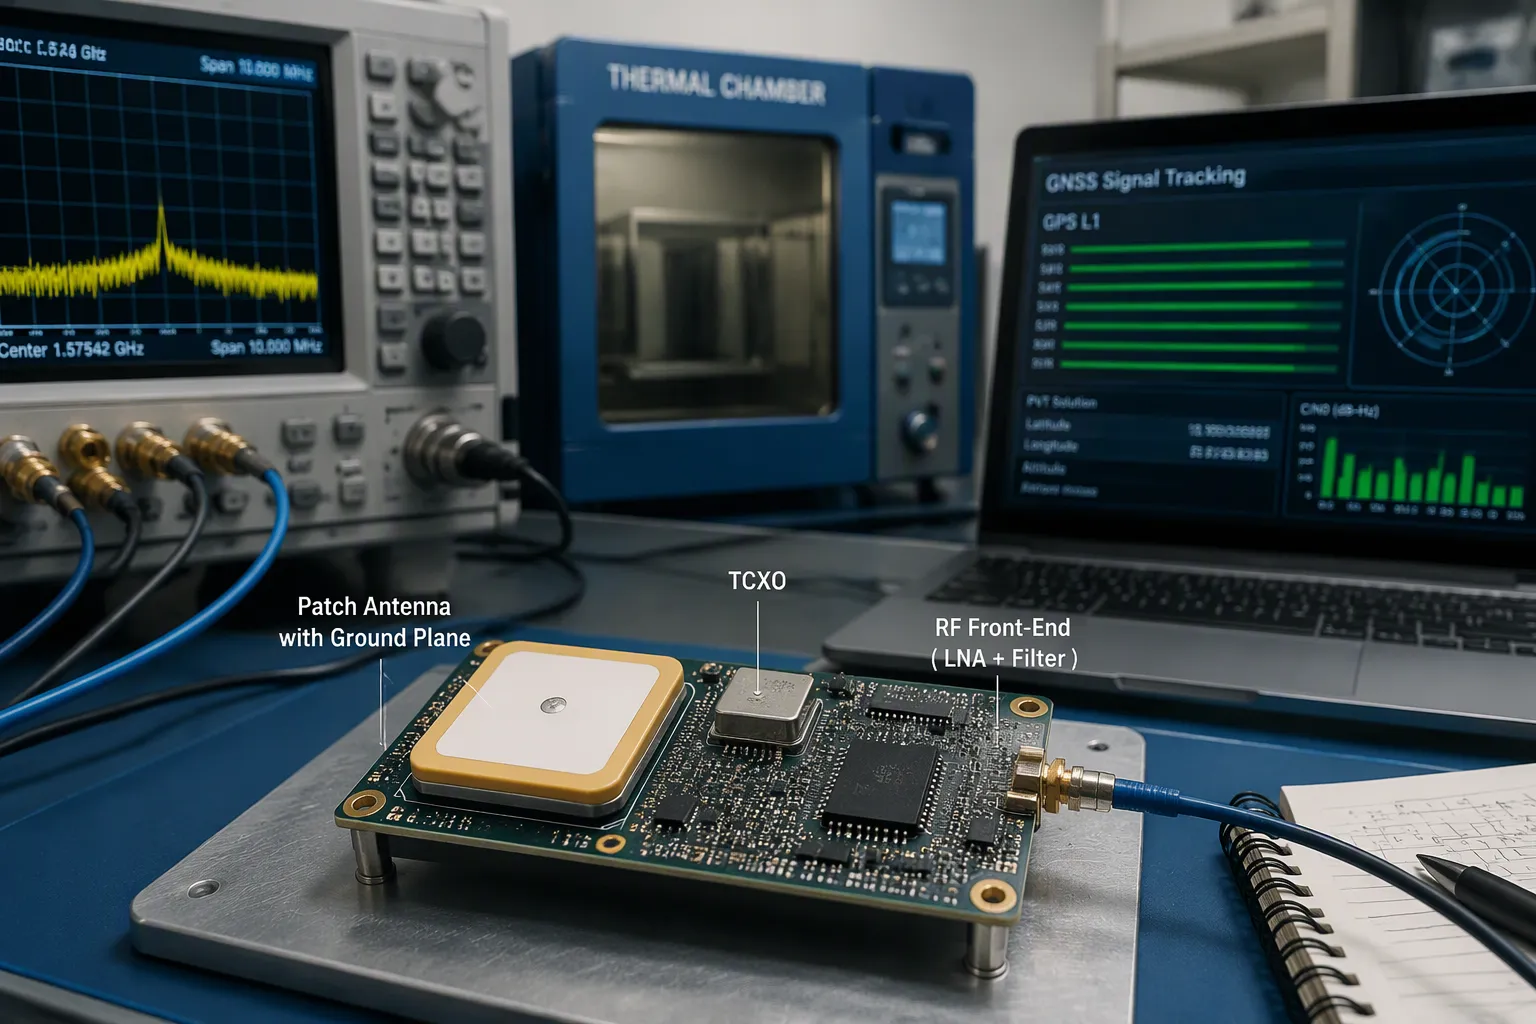
Basis waktu modul membatasi akurasi penentuan posisi Anda. TCXO menjaga frekuensi tetap stabil di berbagai suhu, sehingga penerima menjaga loop kode dan pembawanya tetap terkunci. Osilator murah cenderung mengalami penyimpangan, dan penyimpangan itu akan terlihat sebagai kesalahan jangkauan. Pilih modul yang spesifikasi TCXO-nya sesuai dengan rentang suhu Anda, lalu periksa di ruang termal nanti.
Multipath adalah masalah yang lebih sulit. Di kota-kota, bangunan menghalangi jalur langsung ke satelit. Salinan yang dipantulkan dan didifraksi tiba bersama sinyal langsung, dan sinyal campuran tersebut menggeser puncak korelasi di dalam korelator. Pengukuran jarak kemudian mengalami penundaan, dan akurasi menurun. Anda dapat mengatasi ini di beberapa domain:
Domain mitigasi | teknik | Efek |
|---|---|---|
Loop pelacakan | Korelasi sempit, teknologi delta ganda | Meningkatkan ketahanan loop |
Pelat dasar, cincin pencekik, antena terpolarisasi | Mengurangi dampak multipath | |
Modulasi sinyal | BOC versus BPSK | Puncak utama lebih sempit, jangkauan lebih baik. |
Algoritma | Transformasi wavelet, penyaringan empiris | Penekanan berbasis data |
Chipset GNSS berbiaya rendah dan hemat daya memberikan sensitivitas penguncian sinyal yang lemah dan SNR yang rendah. Antena terpolarisasi linier pasifnya menerima sinyal terpolarisasi melingkar, sehingga pengamatan lebih rentan terhadap multipath. Untuk perangkat yang ringkas, mitigasi berbasis algoritma seringkali merupakan pilihan yang paling praktis.
Tata Letak LNA, SAW, dan Antena
Tempatkan antena di tepi luar papan dengan pandangan ke langit terbuka. Direktivitas GNSS mencapai puncaknya di zenit, jadi pemasangan di tiang lebih baik daripada yang ditanam di dalam tanah. Jauhkan antena dari catu daya switching, MCU, pemancar nirkabel, dan konektor USB. Periksa filter low-pass pemancar dan jaga jarak beberapa sentimeter antar antena, agar sub-harmonik tidak masuk ke pita GNSS.
Untuk antena patch, sediakan bidang ground yang cukup tepat di bawahnya — umumnya 40 mm persegi atau lebih sesuai dengan lembar data. Untuk antena chip, jaga agar area bebas dari kabel, ground, dan komponen sesuai dengan ketentuan pabrikan. Area bebas yang menyempit akan menggeser frekuensi resonansi dan mengurangi sensitivitas.
Letakkan LNA dekat dengan feed antena dan ikuti dengan filter SAW untuk menolak energi di luar pita frekuensi. Lindungi bagian RF dan terapkan aturan larangan masuk di sekitarnya. Rancang ground IC penerima sebagai sistem terpisah dari ground digital yang bising, yang dihubungkan pada satu titik bintang di bawah IC. Gunakan CN0 sebagai metrik Anda: 40 dB-Hz atau lebih tinggi di bawah pengamatan langit yang baik menunjukkan desain yang baik, sedangkan 35 dB-Hz atau lebih rendah menandakan masalah.
Kebisingan dan Sensitivitas Pengalihan DC-DC
Konverter DC-DC terintegrasi merupakan kontributor langsung terhadap penurunan sensitivitas penerima. Pengukuran konverter DC-DC perangkat IoT dengan probe medan H menunjukkan EMI pita lebar dan pita sempit dari 1 hingga 1500 MHz, yang berada 20 hingga 40 dB di atas tingkat kebisingan ambien. Rentang tersebut mencakup frekuensi GPS sebesar 1575.42 MHz. Ketika terhubung ke input penerima, EMI ini menyebabkan penurunan sensitivitas yang parah.
Atasi masalah ini pada tingkat tata letak. Gunakan susunan lapisan yang tepat, pisahkan bagian RF, digital, dan konversi daya, serta arahkan sinyal dan daya untuk meminimalkan kopling liar. Berikan daya ke IC penerima melalui LDO dengan PSRR tinggi, bukan langsung dari sakelar, dan tambahkan decoupling serta filter manik ferit. Aktifkan komponen satu per satu dan perhatikan CN0 untuk mengisolasi sumber kebisingan. Langkah-langkah ini melindungi sensitivitas dalam desain GNSS daya rendah apa pun, termasuk pelacak GPS daya rendah dan penerima GNSS daya rendah yang digunakan dalam sistem pemantauan dan kontrol posisi. Pengerjaan front-end yang cermat menghasilkan akurasi pemosisian tinggi tanpa mengorbankan daya rendah.
Tip: Catat CN0 selama setiap tinjauan desain. Ini mengungkap masalah RF sebelum mencapai lapangan.
Arsitektur Daya untuk Sistem Pemantauan dan Kontrol Posisi Berdaya Rendah
Pembagian Rel dan Gerbang Daya
Anda harus memisahkan papan sirkuit menjadi jalur daya terpisah sebelum menyalurkan daya. Berikan penerima GNSS jalur daya yang tenang melalui LDO. Berikan daya ke MCU, radio, dan sensor dari jalur daya lainnya. Pemisahan ini mencegah langkah beban digital mencapai catu daya penerima. Ini juga memungkinkan Anda untuk mematikan blok yang tidak Anda perlukan.
Power gating mengubah struktur tersebut menjadi penghematan nyata. Kendalikan sakelar beban atau pin pengaktif regulator dari GPIO MCU, dan gunakan sinyal SLEEP untuk mematikan radio dan sensor di antara perbaikan sinyal. Jaga agar domain cadangan penerima selalu aktif. MCU berdaya rendah membantu di sini, namun desain rail dan mode daya lebih penting daripada nomor komponen MCU. MCU murah dengan gating yang bersih seringkali mengalahkan MCU premium dengan rail bersama.
Rel | sumber | gating | Catatan |
|---|---|---|---|
Penerima GNSS | LDO dari baterai | Sinyal TIDUR | Pertahankan domain cadangan tetap aktif. |
Inti MCU | DC-DC atau LDO | Mode tidur | Negara dengan tarif bea masuk terendah |
radio | Sakelar beban | GPIO aktif | Berhenti di antara semburan |
Sensor | Sakelar beban | GPIO aktif | Bangun saat bergerak |
Tips: Ukur arus pada setiap jalur, bukan hanya pada baterai. Satu probe dapat menyembunyikan blok yang bermasalah.
Bantuan Pasokan Cadangan dan Ephemeris
Penerima membutuhkan domain cadangan aktif untuk RTC dan data ephemeris yang tersimpan. Baterai koin kecil atau superkapasitor menyimpan domain tersebut selama pemadaman daya utama. Dengan ephemeris dan waktu yang valid, penerima melewati proses cold start dan mencapai posisi yang tepat jauh lebih cepat. Tanpa itu, setiap siklus bangun akan menanggung biaya akuisisi penuh.
Ephemeris assist memperluas ide ini. Anda mengirimkan data orbit terbaru ke perangkat melalui tautan radio Anda, sehingga penerima tidak pernah mengunduhnya dari satelit. Waktu untuk mendapatkan posisi pertama (time-to-first-fix) turun tajam, dan penerima menghabiskan lebih sedikit waktu pada arus akuisisi 25–40 mA. Untuk sistem pemantauan dan kontrol posisi berdaya rendah , ini adalah salah satu keuntungan termurah yang tersedia.
Catatan: Periksa konsumsi arus cadangan dalam anggaran tidur Anda. Jalur cadangan yang bocor akan mengurangi keuntungan.
Menyesuaikan Mode Daya dengan Aplikasi
Arsitektur daya Anda harus mengikuti kasus penggunaan. Desain pemantauan posisi daya rendah untuk pelacakan aset akan aktif sesuai jadwal. Sistem pemantauan dan kontrol posisi untuk peralatan armada mungkin aktif saat ada gerakan. Petakan setiap mode ke status rel, lalu verifikasi arus rata-rata terhadap anggaran Anda.
Jaga agar desain tetap jujur dengan pengukuran. Catat arus di setiap keadaan, dan pastikan bahwa pemutusan daya benar-benar menghilangkan beban. Disiplin ini mendukung pemantauan posisi yang tepat tanpa menguras sel baterai. Ini juga melindungi presisi kontrol dalam sistem yang beroperasi berdasarkan data lokasi, di mana penurunan tegangan selama peristiwa kontrol presisi tinggi akan menelan biaya lebih besar daripada daya yang dihemat.
Siklus Kerja dan Solusi GPS Daya Sangat Rendah

Anggaran Saat Ini untuk Tidur dan Bangun
Pengaturan siklus kerja (duty cycling) adalah cara terbaik untuk mendapatkan solusi GPS dengan konsumsi daya sangat rendah. Anda membiarkan penerima dalam mode tidur sebagian besar waktu dan hanya membangunkannya cukup lama untuk mendapatkan sinyal. Penerima menggunakan sekitar 25–40 mA selama akuisisi sinyal. Pelacak Anda mungkin dalam mode tidur dengan konsumsi daya sekitar 2 mA. Perbedaan antara kedua kondisi tersebut adalah sumber daya tahan baterai Anda.
Buat tabel status sebelum Anda menulis firmware. Cantumkan setiap status, arusnya saat ini, dan berapa lama durasinya. Kemudian hitung arus rata-rata untuk satu siklus penuh. Arus rata-rata sama dengan jumlah arus setiap status dikalikan durasinya, dibagi dengan total waktu siklus. Pertahankan setiap istilah dalam satuan yang sama, dan perlakukan hasilnya sebagai rata-rata, bukan nilai puncak. Angka puncak akan membuat sel Anda terlalu kecil.
Coba periksa perhitungannya dengan kasus nyata. Baterai 1,000 mAh dengan kapasitas terpakai 80% memberikan daya terpakai sebesar 800 mAh. Desain yang berstatus tidur pada 2 mA, bangun untuk melakukan perbaikan harian, dan mengirimkan pancaran radio singkat akan bertahan sekitar 12.4 hari. Persingkat jendela tidur atau tingkatkan laju perbaikan, dan angka tersebut akan turun dengan cepat.
Tip: Ukur arus bangun (wake current) dengan osiloskop, bukan multimeter. Lonjakan akuisisi (acquisition spikes) singkat dan mudah terlewatkan.
Alat Bantu Inersia dan Odometri
Anda dapat mengurangi frekuensi perbaikan tanpa kehilangan jejak posisi. Tambahkan unit pengukuran inersia dan biarkan fusi sensor membawa estimasi di antara perbaikan. Akselerometer dan giroskop melacak gerakan, dan filter fusi memadukan data tersebut dengan setiap pembaruan GNSS. Lebih sedikit perbaikan berarti lebih sedikit waktu pada arus akuisisi, sehingga penggunaan daya menurun.
Odometri membantu pada platform beroda. Detak roda dan perubahan arah membatasi perkiraan antara pembaruan satelit. Kendaraan yang melaporkan pergerakannya sendiri membutuhkan lebih sedikit siklus bangun daripada kendaraan yang hanya menebak. Pendekatan ini bekerja dengan baik untuk GPS berdaya rendah untuk aplikasi pelacakan pada gerobak, trailer, dan peralatan armada.
Jaga agar pengaturan tetap praktis di tingkat papan sirkuit. Tempatkan IMU di dekat pusat papan dan jauh dari catu daya switching. Sejajarkan sumbunya dengan wadah agar Anda menghindari perhitungan koreksi di firmware. Kalibrasi bias pada pengujian produksi, dan simpan koefisiennya di flash. Giroskop yang bergeser akan membuat perkiraan Anda melenceng antara perbaikan, jadi periksa pergeseran bias terhadap suhu.
Catatan: Bantuan mengurangi laju perbaikan, bukan kualitas perbaikan. Pertahankan pembaruan GNSS yang cukup untuk membatasi pergeseran inersia.
Perhitungan Daya Rata-Rata dan Penjadwalan Bangun
Perencanaan diaktifkan berdasarkan kasus penggunaan, bukan pengatur waktu tetap. Sistem pemantauan dan kontrol posisi berdaya rendah untuk aset dapat diaktifkan sesuai jadwal. Sistem pemantauan dan kontrol posisi untuk peralatan bergerak dapat diaktifkan berdasarkan gerakan. Pengaktifan yang dipicu gerakan seringkali lebih unggul daripada pengaktifan berdasarkan waktu dalam hal arus rata-rata.
Sesuaikan jadwal dengan perbaikan yang Anda butuhkan. Memulai dari kondisi dingin jauh lebih mahal daripada memulai dari kondisi hangat dengan ephemeris yang valid. Pertahankan domain cadangan tetap aktif, dan kirimkan data bantuan melalui tautan radio Anda. Waktu untuk mendapatkan perbaikan pertama akan berkurang, dan penerima akan menghabiskan lebih sedikit waktu pada arus akuisisi.
Seimbangkan laju perbaikan posisi dengan presisi kontrol. Sistem yang bertindak berdasarkan lokasi membutuhkan perbaikan posisi terbaru sebelum setiap tindakan. Sistem yang hanya mencatat posisi dapat menerima data yang lebih lama. Tetapkan interval bangun dari persyaratan tersebut, lalu periksa arus rata-rata terhadap anggaran Anda. Kebiasaan ini menjaga desain pemantauan posisi berdaya rendah tetap akurat, dan melindungi peristiwa kontrol presisi tinggi dari data yang usang. Penjadwalan yang cermat menghasilkan daya rendah tanpa mengorbankan akurasi.
Validasi, Pergeseran Termal, dan Pertimbangan DFM
Metode Pengujian di Dunia Nyata
Anda harus menguji akurasi dan daya di dunia nyata, bukan hanya di meja kerja. Berjalan kaki atau berkendara di rute yang sudah dikenal dan catat posisi terhadap referensi yang telah disurvei. Rekam CN0 pada saat yang bersamaan. Pembacaan 40 dB-Hz atau lebih tinggi di bawah pandangan langit yang baik mengkonfirmasi desain yang baik. Pembacaan 35 dB-Hz atau lebih rendah menunjukkan adanya masalah RF.
Pergeseran termal memerlukan pengujian tersendiri. Panaskan papan sirkuit dalam ruang tertutup dan amati output TCXO dan kesalahan perbaikan secara bersamaan. Pergeseran frekuensi muncul sebagai kesalahan rentang, sehingga papan sirkuit yang dingin dan yang panas dapat melaporkan posisi yang berbeda. Catat arus di setiap keadaan selama pengujian yang sama. Arus akuisisi berada di sekitar 25–40 mA, dan lonjakan singkat mudah terlewatkan pada multimeter.
Tip: Ulangi setiap pengujian pada setidaknya dua unit. Sebaran antar unit memberikan informasi lebih banyak daripada satu papan yang sempurna.
DFM dan Kendala Manufaktur
Tata letak Anda harus tahan terhadap proses fabrikasi dan perakitan. Jaga agar input penerima, umpan, jaringan pencocokan, dan antarmuka antena tetap bersama. Isolasi semuanya dari clock, node switching, dan konektor arus tinggi. Pemisahan fisik saja akan gagal ketika jalur balik terputus, jadi pertahankan bidang referensi.
Kompromi Manufaktur | |
|---|---|
Pembagian zona RF | Jaga agar input penerima dan umpan antena terisolasi dari sumber kebisingan. |
Susunan lapisan dan bidang referensi | Pertahankan impedansi terkontrol dan jalur pengembalian kontinu. |
Pemilihan bahan | Ikuti susunan lapisan yang dirilis, bukan label GPS generik. |
Melalui struktur HDI dan | Tambahkan hanya jika diperlukan oleh perutean; ini akan meningkatkan biaya. |
Pembatasan penggantian pemain | Tandai filter dan komponen yang sesuai sebagai jangan diganti. |
Nyatakan target impedansi dan geometri jalur untuk saluran RF dalam data yang dirilis. Ikuti tata letak referensi modul untuk penempatan kristal dan TCXO. Rencanakan pagar pelindung dan titik uji sebelum pembekuan perutean. AOI mengkonfirmasi hanya perakitan yang terlihat, jadi jadwalkan uji RF fungsional terpisah.
Lakukan iterasi dengan data terukur. Revisi BOM atau penambahan perlengkapan akan mengubah biaya dan jadwal, jadi pertimbangkan setiap pertimbangan terhadap hasil pengujian Anda. Validasi yang cermat melindungi akurasi pemosisian dan presisi kontrol dalam sistem pemantauan dan kontrol posisi apa pun. Hal ini juga menjaga keandalan sistem pemantauan dan kontrol posisi di berbagai suhu dan volume. Kebiasaan desain GNSS ini membuahkan hasil di lapangan, dan setiap papan GNSS yang Anda buat akan mendapatkan manfaat darinya.
Mulailah dengan target akurasi dan daya yang jelas. Rancang bagian depan RF dan bidang ground dengan cermat. Pisahkan jalur daya, gunakan power gating, dan pasangkan siklus kerja dengan bantuan inersia. Kemudian periksa semuanya dengan pengukuran nyata. Langkah-langkah ini mengubah sistem pemantauan dan kontrol posisi daya rendah menjadi produk yang andal.
Akurasi dan konsumsi daya rendah dapat bekerja bersama. Keputusan di tingkat papan secara keseluruhan—bukan hanya satu bagian yang cerdas—yang membuat perbedaan. Anda mengontrol kebisingan, rel, dan jadwal aliran udara. Setiap pilihan saling mendukung.
Tren chipset dan algoritma akan membantu Anda lebih lanjut:
GNSS, RTK, dan fusi sensor yang dibantu memperluas kemampuan modul berdaya rendah.
Koreksi sinyal berbasis AI dan komputasi tepi meningkatkan penentuan lokasi secara real-time.
Penggabungan GNSS dan IMU meningkatkan akurasi dan ketahanan sinyal.
Desain RF yang lebih ketat dan sadar DFM akan menyusul. Teruslah mengukur, teruslah melakukan iterasi, dan papan GNSS Anda berikutnya akan berkinerja lebih baik daripada yang sebelumnya.
FAQ (Pertanyaan Umum)
Bagaimana cara saya menentukan target akurasi sebelum memilih komponen?
Mulailah dari kasus penggunaan, bukan dari lembar data. Pelacakan tingkat meter cocok untuk pelacak aset dasar. Pekerjaan tingkat sentimeter membutuhkan modul RTK atau PPP, data koreksi, dan antena multi-band. Tetapkan tingkatannya terlebih dahulu. Kemudian biarkan itu menentukan pilihan modul, antena, dan kecepatan pembaruan Anda.
Mengapa penerima saya kehilangan sensitivitas saat konverter DC-DC beroperasi?
Derau switching masuk ke input penerima dan menurunkan sensitivitasnya. Pengukuran menunjukkan EMI konverter berada jauh di atas tingkat derau ambien di seluruh pita frekuensi yang mencakup 1575.42 MHz. Anda harus memberi daya pada penerima melalui LDO dengan PSRR tinggi, menambahkan decoupling dan manik ferit, dan mengaktifkan/menonaktifkan blok satu per satu sambil mengamati CN0.
Pasokan cadangan apa yang dibutuhkan penerima di antara perbaikan?
Pertahankan domain cadangan tetap aktif untuk RTC dan ephemeris yang tersimpan. Baterai koin kecil atau superkapasitor menjaga domain tersebut tetap aktif meskipun terjadi pemadaman listrik utama. Ephemeris dan waktu yang valid memungkinkan penerima untuk melewati proses cold start, sehingga waktu untuk mendapatkan posisi pertama (time-to-first-fix) berkurang dan arus akuisisi berjalan lebih singkat.
Bagaimana saya tahu perhitungan siklus kerja saya benar?
Pertama, buat tabel status. Cantumkan setiap status, arus saat ini, dan durasinya. Arus akuisisi berada di sekitar 25–40 mA, dan arus tidur mungkin berada di sekitar 2 mA. Kemudian ukur setiap jalur dengan osiloskop, bukan multimeter. Lonjakan akuisisi yang singkat mudah terlewatkan, dan lonjakan yang terlewatkan akan menyebabkan ukuran sel baterai Anda terlalu kecil.
Tips: Ulangi setiap pengujian akurasi dan daya pada setidaknya dua unit. Perbedaan hasil antar unit memberikan informasi yang lebih banyak daripada satu papan sirkuit yang sempurna.
Sistem pemantauan dan kontrol posisi yang baik berasal dari data terukur, bukan asumsi. Periksa CN0 terhadap target Anda, pastikan setiap rel benar-benar berfungsi, dan catat arus di setiap kondisi. Setiap keputusan desain GNSS kemudian didasarkan pada bukti yang dapat Anda pertahankan dalam tinjauan desain.