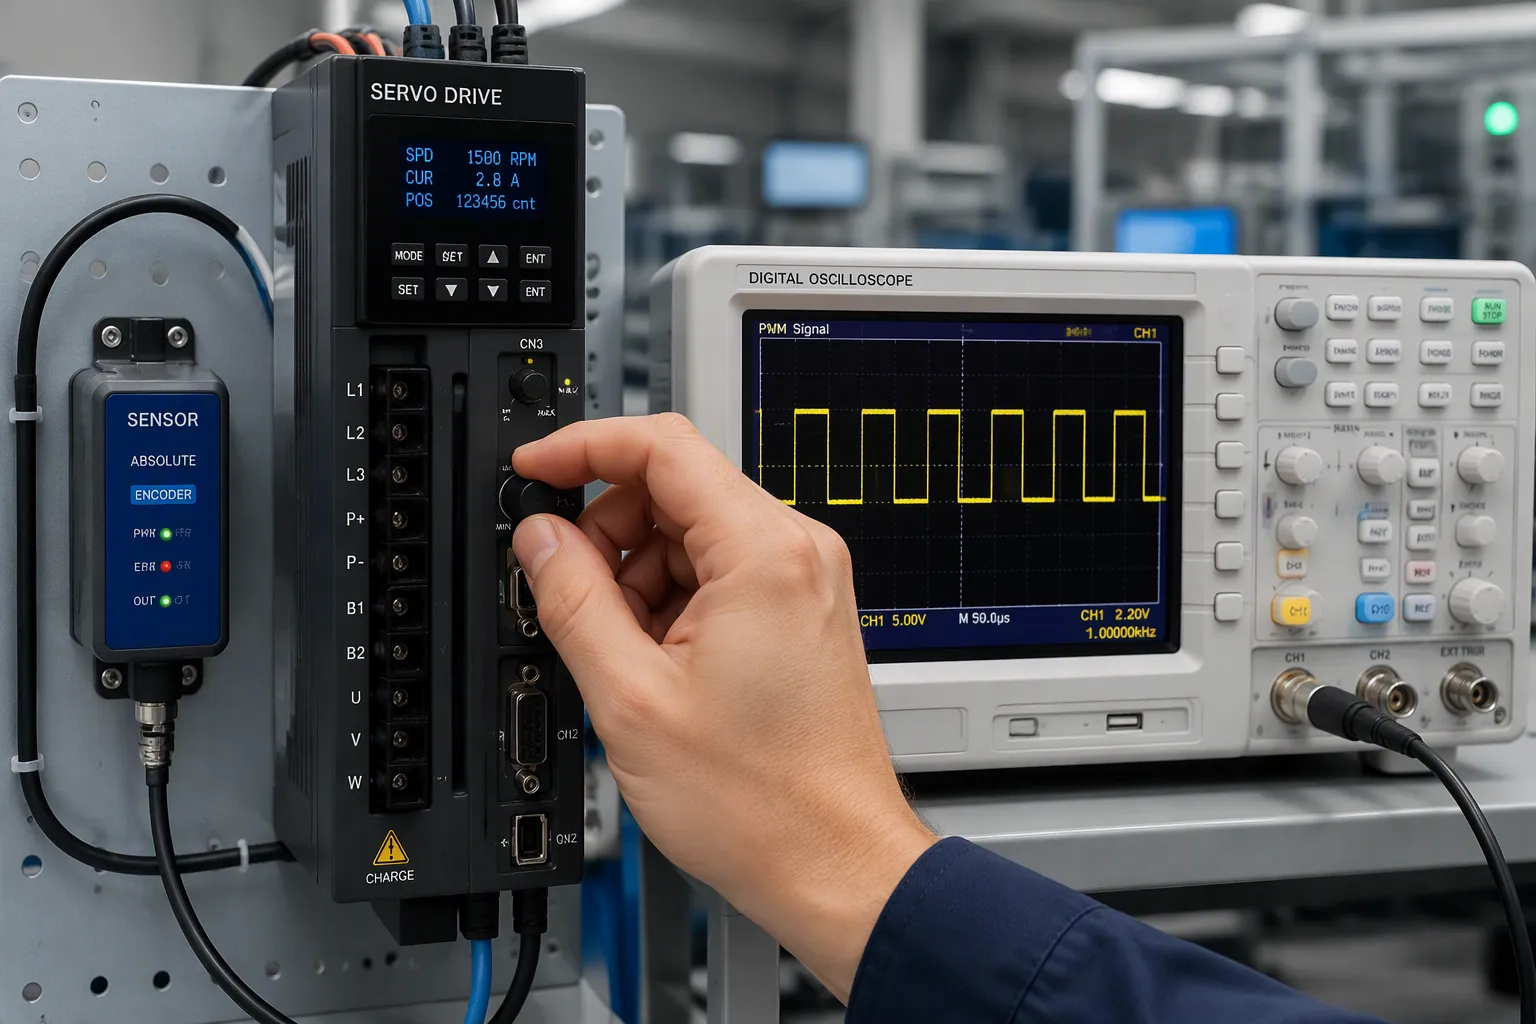
Àwọn awakọ̀ Servo máa ń lo PWM láti ṣètò ipò tàbí iyàrá tí a fẹ́ dé. Àwọn sensọ̀ máa ń ròyìn iye gidi ní àkókò gidi. Awakọ̀ náà á tún ṣe àtúnṣe àlàfo nínú ìlù dídì. PWM, tàbí ìṣàtúnṣe ìwọ̀n pulse, á máa tan àmì kan kíákíá. Ìyípo iṣẹ́ ni ìpín àkókò, ó sì máa ń ṣètò ìpele àṣẹ. Ìṣàkóso ìlù dídì túmọ̀ sí pé awakọ̀ náà ń fi àṣẹ wé àbájáde àti àtúnṣe àbájáde rẹ̀ títí àṣìṣe náà yóò fi dínkù.
Àwọn onímọ̀ ẹ̀rọ ohun èlò àti àwọn ẹgbẹ́ ọjà ẹ̀rọ itanna nílò àwọn òtítọ́ ìpele ìgbìmọ̀, kìí ṣe àwọn ọ̀rọ̀ àkọlé. Àwọn awakọ̀ Servo ni ó wà ní ọkàn ìṣàkóso ìṣípo, àwọn àṣàyàn àpẹẹrẹ kékeré sì ń pinnu bóyá mọ́tò servo kan ní ipò tàbí ọdẹ. Ìjíròrò yìí dá lórí ìṣàkóṣo àṣẹ, ìmọ̀lára èsì, ìdàpọ̀ lupu, àti ìyípadà agbára-ìpele.
Awọn Iparo bọtini
PWM ojuse cycle ṣeto aṣẹ fun awọn awakọ servo, nitorinaa akoko mimọ rii daju pe išipopada deede.
Yan sensọ to tọ fun awọn aini deede rẹ: awọn potentiometers fun awọn iṣẹ ipilẹ, awọn koodu fun deede giga.
Iṣakoso pipade-loop ṣayẹwo aṣẹ naa lodi si esi lati ṣatunṣe awọn aṣiṣe ati jẹ ki iṣipopada duro ṣinṣin.
Apẹrẹ ipele agbara ti o dara pẹlu iṣakoso akoko-okú ati imọ-ẹrọ lọwọlọwọ n daabobo awakọ ati mọto.
Lo awọn itọsọna DFM lati ibẹrẹ lati dena awọn iṣoro iṣelọpọ ki o jẹ ki iṣẹ servo jẹ igbẹkẹle.
Awọn awakọ Servo ati Iṣakoso PWM
Awakọ servo ni ipele wiwo agbara ati iṣẹ ṣiṣe ti eto išipopada kan. O gba aṣẹ lati ọdọ oludari išipopada, o yi aṣẹ naa pada si apẹrẹ iyipada, o si wakọ awọn iyipo mọto naa. Awakọ naa ko pinnu ibi ti ẹru naa yẹ ki o lọ. O n ṣe aṣẹ naa o si n ṣe ijabọ pada nipasẹ ọna esi rẹ.
Ìyípo Iṣẹ́ àti Ṣíṣe Àkóso Àṣẹ
Ìyípo iṣẹ́ náà ní àṣẹ náà. Ìlù tí ó gbòòrò kan sọ fún awakọ̀ láti lọ sí apá kan ìrìnàjò náà; ìlù tí ó gùn jù ń gbé e sí apá kejì. Nínú àwọn àwòrán RC, ìlù tí ó sún mọ́ 1.5 ms sábà máa ń túmọ̀ sí àárín, ìbú ìlù náà sì máa ń yí padà sí òkè tàbí sí ìsàlẹ̀ iye náà láti ṣètò ipò tí a fẹ́. Àwọn awakọ̀ servo ilé iṣẹ́ sábà máa ń ṣe àkójọ iyara tàbí ìlù ní ọ̀nà kan náà, pẹ̀lú àwòrán ìlù iṣẹ́ sí ìṣàn tàbí iyàrá tí a pàṣẹ.
Ètò ìṣàkójọpọ̀ náà ṣe pàtàkì nítorí pé àwọn mọ́tò servo máa ń dáhùn sí voltage apapọ, kì í ṣe sí àwọn ẹ̀gbẹ́ kọ̀ọ̀kan. Ìyípo iṣẹ́ mímọ́ máa ń mú àpapọ̀ tí a lè sọ tẹ́lẹ̀ jáde. Èyí tí ó yípadà máa ń mú àṣẹ kan jáde tí awakọ̀ náà kò ní èrò rẹ̀ rí.
Àkókò PWM àti Ìtúnṣe Òtítọ́
Ìjàǹbá àkókò jẹ́ ọ̀tá ìṣíṣẹ́ pàtó. Àwọn awakọ̀ Servo ń fi gbogbo ìfàǹbá tí ń wọlé wéra pẹ̀lú ìpìlẹ̀ àkókò inú. Jíjì lórí ìfàǹbá yẹn ń yí àṣẹ tí a ti yí padà, àti pé ìfàǹbá náà ń lépa ibi-àfojúsùn kan tí ó ń tẹ̀síwájú láti máa rìn. Ìwọ̀n ìfàǹbá tuntun ń pinnu bí àṣẹ náà ṣe ń ṣe àtúnṣe nígbàkúgbà. Ìfàǹbá tí ó lọ́ra jù ń fi àwọn mọ́tò servo sílẹ̀ tí ó ń yípadà kíákíá.
Ìṣètò ìpele bọ́ọ̀dù ní ipa lórí méjèèjì. Yí ọ̀nà ìtẹ̀síwájú PWM kúrò ní àwọn ibi ìyípadà, jẹ́ kí àmì ìtọ́kasí náà kúrú, kí o sì fún aago náà ní orísun aago tó dúró ṣinṣin. Àwọn awakọ̀ Servo tí ó di ipò mú dáadáa sábà máa ń bẹ̀rẹ̀ pẹ̀lú àṣẹ tí ó mọ́ tónítóní, tí ó sì ní àkókò tó dára.
Àkíyèsí: Ṣe àyẹ̀wò ìwọ̀n ìtúnṣe sí agbára ìṣiṣẹ́ load náà, kìí ṣe sí ìwọ̀n datasheet nìkan.
Ohun elo Wiwa Sensọ ati Idahun
Ọ̀nà ìdáhùn ni ó ń pinnu bí àwọn awakọ̀ servo ṣe mọ ipò gidi tí ẹrù náà wà. Sensọ kan ń yí ìṣípo ara padà sí àmì iná mànàmáná. Àwọn awakọ̀ servo náà wá ń fi àmì náà wé àṣẹ náà. Dídára ìdáhùn ń mú kí ó rọrùn láti dé ibi tí ó yẹ kí ó dé, láìka bí ìṣàkóṣo náà ṣe ń yára tó.
Àwọn Potentiometers, Encoders, àti àwọn Sensọ Hall
Iru sensọ kọọkan n ṣe paṣipaarọ ipinnu lodi si idiyele ati aaye ọkọ. Tabili ti o wa ni isalẹ ṣe akopọ awọn alaye deede.
Sensọ Iru | ga | išedede |
|---|---|---|
Àwòrán ìkọ̀wé pípé (FANUC) | 24-bit | ± 2.5 μm ìpéye ipò |
Àwòrán ìkọ̀wé pípé (Mitutoyo) | 0.1 ìyípo arcsecond; ìlà ìpele nanometer | ±0.5 μm onílà; ±1 arcsecond yiyipo |
Apẹẹrẹ gbogbogbòò pípé | Ju 16-bit lọ | Agbara ariwo to lagbara, iṣelọpọ oni-nọmba ọtọ |
Oníwọ̀n líìnì (Ipa Hall, FANUC) | afọwọṣe | Ìlànà tó dára ju 0.1% lọ ní gbogbo ìpele |
Potentiometer gbogbogbo | afọwọṣe | ±1–2 mm ibiti a ti le gbe ipo naa |
Àwọn Potentiometers náwó jùlọ. Àwọn sensọ gbọngàn máa ń dínkù sí àárín lórí iye owó. Àwọn encoders optic jẹ́ àwọn ẹ̀yà tó ga jùlọ, ìkọ́lé wọn tó péye sì máa ń jẹ́ kí iye owó náà dá nígbà tí iṣẹ́ náà bá nílò rẹ̀ gan-an. Àwọn potentiometers gbogbogbòò ń ṣiṣẹ́ dáadáa fún ipò ±1–2 mm. Ṣiṣẹ́ ní ìsàlẹ̀ milimita kan ń béèrè fún encoders optic. Àwọn servo motors tí wọ́n ń lo potentiometer feedback tún nílò ààbò àti àlẹ̀mọ́, nítorí ariwo analog ń ba àmì foliteji jẹ́.
Ṣíṣàlẹ̀ Ariwo lórí Àwọn Ìlà Ìdáhùn
Àwọn ìlà aláriwo ba dátà ipò ọ̀gá jẹ́. Àwọn okùn gígùn tó ń ṣiṣẹ́, ààbò tó lágbára, àti àwọn wáyà agbára tó wà nítòsí gbogbo wọn ló ń fi àṣìṣe kún un. Àwọn àmì encoder tó yàtọ̀ ń dí ariwo mode common-mode dáadáa. Jẹ́ kí àwọn wáyà ìdáhùn jìnnà sí wáyà agbára mọ́tò. Yan àwọn encoder tó ní ìpinnu gíga nígbà tí ìṣípò náà bá nílò ìṣiṣẹ́pọ̀ tó lágbára.
Àwọn ohun èlò ìkọ̀wé onímọ̀-ọlọ́gbọ́n òde òní máa ń ròyìn ìwọ̀n otútù inú àti àwọn ìpele dídára àmì. Dídára àmì tí ó wà ní ìsàlẹ̀ 90% kìlọ̀ nípa ìkùnà tí ń bọ̀ láti inú ìgbọ̀nsẹ̀ tàbí ìfàsẹ́yìn epo. Ṣọ́ra fún àwọn àṣìṣe ipò rírọ tí ń tàn àti pípa àti àwọn ìpele ìyípo tí kò tọ́. Àwọn awakọ̀ Servo tí ó ń tọ́pasẹ̀ ìpíndọ́gba àmì ìkọ̀wé-sí-ariwo máa ń mú àwọn àṣìṣe wọ̀nyí ní ìbẹ̀rẹ̀. Àwọn mọ́tò Servo máa ń pa ìtọ́kasí ilé wọn mọ́ dípò kí wọ́n pàdánù rẹ̀ ní àárín ìyípo.
Iṣakoso pipade-Loop ninu Servo Drive
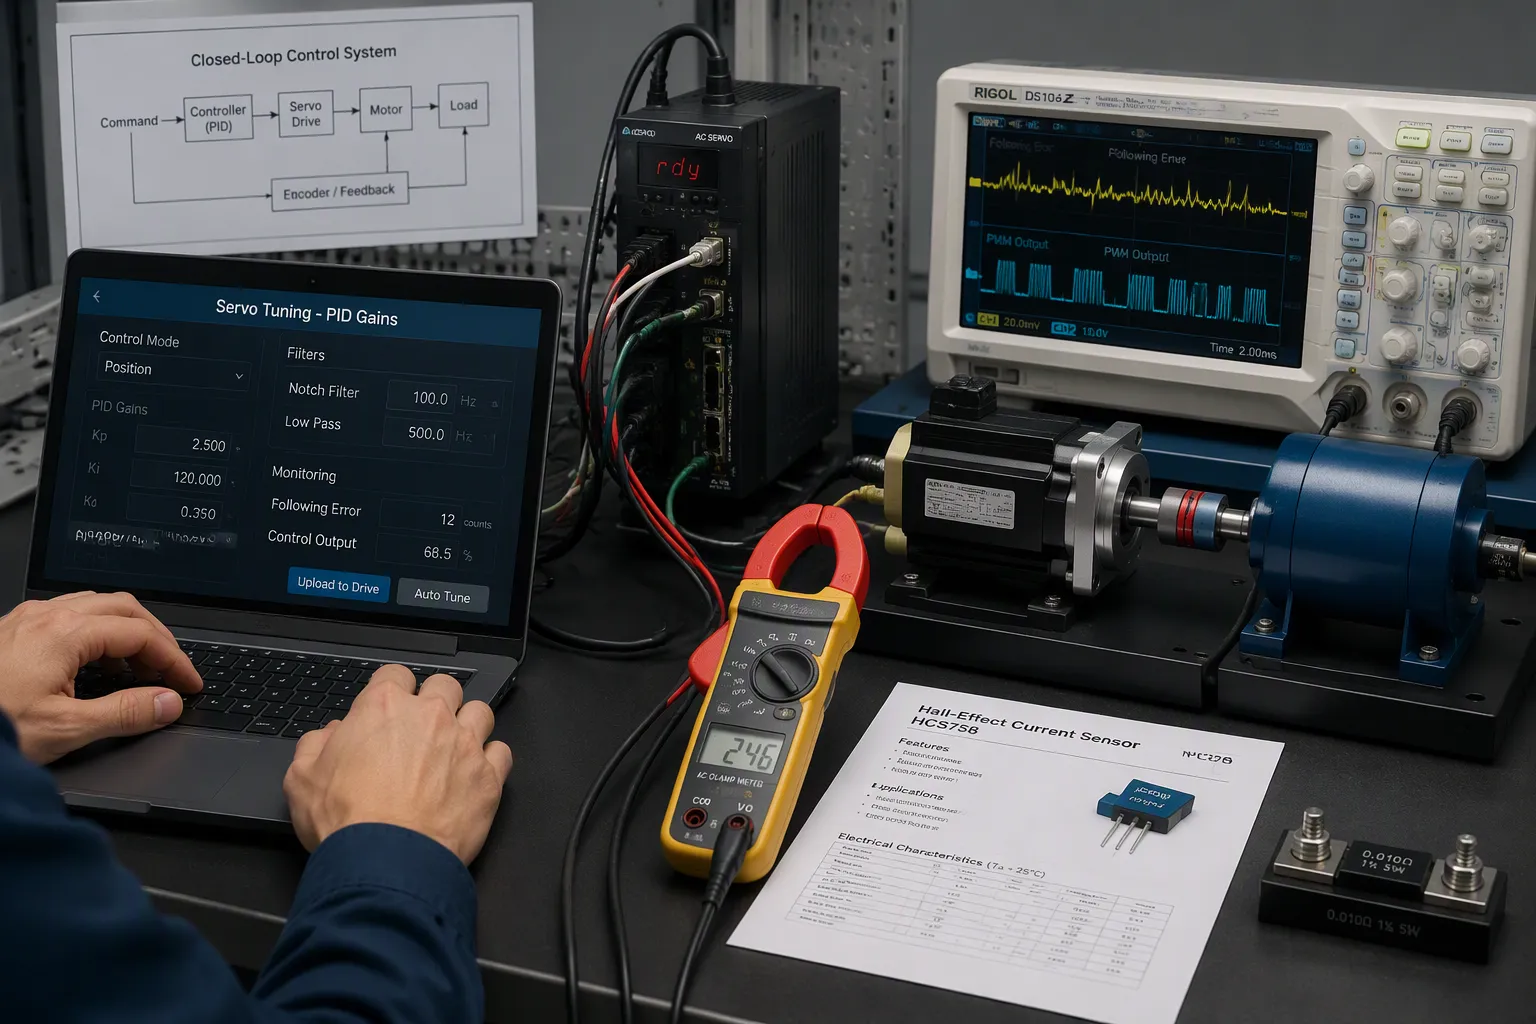
Àṣẹ fúnra rẹ̀ kò ní jẹ́ kí mọ́tò náà máa rìn. Ètò ìṣàkóso tí a ti sé ní ìlọ́po méjì máa ń ṣàyẹ̀wò ipò tí o fẹ́ sí ipò tí ó wọ̀n. Lẹ́yìn náà, ó máa ń ṣiṣẹ́ lórí ìyàtọ̀ náà. Ìyàtọ̀ náà ni a ń pè ní àṣìṣe tí ó tẹ̀lé e. Àwọn awakọ̀ Servo máa ń fi í ránṣẹ́ sí ìdènà àtúnṣe, àti pé ìjáde náà máa ń darí ìpele agbára . Níbí ni àṣẹ PWM àti dátà sensọ̀ ti pàdé ara wọn.
Àtúnṣe àti Ìdúróṣinṣin Àṣìṣe
Ọ̀pọ̀lọpọ̀ àwọn awakọ̀ servo lo olùdarí PID láti ṣàtúnṣe àwọn àṣìṣe. Ọ̀rọ̀ oníwọ̀n-ẹ̀yà náà máa ń dáhùn sí bí àṣìṣe ìsinsìnyí ṣe tóbi tó, ó sì máa ń ṣiṣẹ́ bí agbára ètò. Ọ̀rọ̀ oníwọ̀n-ẹ̀yà náà máa ń fi àwọn àṣìṣe tó ti kọjá kún un láti mú ìyípadà ipò tí ó dúró ṣinṣin kúrò, ààlà ìṣọ̀kan sì máa ń jẹ́ kí ó má fa ìyípadà. Ọ̀rọ̀ oníwọ̀n-ẹ̀yà náà máa ń dáhùn sí bí àṣìṣe náà ṣe ń yára yípadà, ó sì máa ń pèsè ìdènà lòdì sí ìṣẹ́jú-ọ̀fẹ́.
Ṣíṣe àtúnṣe tẹ̀lé ìlànà tó wúlò. Àwọn onímọ̀ ẹ̀rọ máa ń gbé Kp sókè títí tí ìṣẹ́jú díẹ̀ yóò fi hàn, wọ́n á mú Kd pọ̀ sí i láti dé ibi tí ó ṣe pàtàkì, lẹ́yìn náà wọ́n á gbé Ki kalẹ̀ bí ó ti ṣeé ṣe tó láti mú àṣìṣe tó kù kúrò. Àpẹẹrẹ àtúnṣe kan tí a tẹ̀ jáde lo Kp = 1, Ki = 2, àti Kd = 0.05. Òfin gbogbogbòò kan máa ń sọ Ki di láàrín 1/10 àti 1/2 Kp, àwọn mọ́tò servo kéékèèké sì máa ń lo àwọn ìpíndọ́gba tó pọ̀ jù. Nígbà tí kò bá sí iye Kd tó ń mú kí Kp kan dúró ṣinṣin, ìtọ́sọ́nà ni láti dín Kp kù nípa 35–50% kí o sì tún un ṣe.
PID ipilẹ ko le ṣatunṣe gbogbo aṣiṣe. Idapada Harmonic n ṣe atunṣe iyipo ati awọn rudurudu esi ti o le tun ṣe ti o so mọ pitch motor tabi iyipada ẹrọ kan. Ṣiṣe aworan aṣiṣe tọju data interferometer laser sinu iranti ti ko ni iyipada ati pe o lo awọn atunṣe interpolated ni akoko gidi. Iṣakoso iyipo meji n ṣafikun koodu keji lori ẹru naa, nitorinaa lupu ipo rii ipo fifuye otitọ. Awọn ọna wọnyi n fa eto esi pipade-loop kọja ohun ti atunṣe ere nikan le ṣe.
Ìmọ̀lára Lọ́wọ́lọ́wọ́ àti Ṣíṣàwárí Ibùdó
Ìmọ́lẹ̀ ìṣiṣẹ́ lọ́wọ́lọ́wọ́ ń dáàbò bo awakọ̀ náà, ó sì ń ti ìlọ́po agbára náà pa. Ọ̀nà méjì ló ń darí, ọ̀kọ̀ọ̀kan sì ní àwọn ìyípadà.
ro | Sensọ Ipa Hall | Shunt Resistor |
|---|---|---|
ipinya | Iyatọ Galvanic | Kò sí |
išedede | Ó dára nínú àwọn ẹ̀yà tí a ti pa mọ́ | Ga konge ati iduroṣinṣin |
iye owo | Ti o ga ju | Low |
Ipadanu agbara | Pọọku ifibọ | Ìtújáde ooru I²R |
Ti o dara ju fun | Awọn awakọ iyara-giga, awọn awakọ ipinya-pataki | Àwọn apẹ̀rẹ̀ kékeré, tí wọ́n jẹ́ kí foliteji pọ̀ sí i |
Ibi tí shunt náà bá jókòó sí máa ń yí ohun tí awakọ̀ lè rí padà. Àwọn shunt tí ó wà ní ìsàlẹ̀ wà nítòsí ilẹ̀, wọn kò sì lè rí àwọn kúrù tí ó wà ní ilẹ̀. Àwọn shunt tí ó wà ní ìsàlẹ̀ máa ń fi ilẹ̀ sí mímọ́, ṣùgbọ́n wọ́n nílò àwọn IC tí a fi hàn fún fóltéèjì bọ́ọ̀sì. Àwọn shunt tí ó wà ní ìlà máa ń gbé resistor kan kalẹ̀ fún ìpele mọ́tò kọ̀ọ̀kan, wọ́n sì máa ń fúnni ní àbájáde tó péye jùlọ, láìsí ipò FET.
Ìwádìí ìdúró dúró dá lórí dátà yìí. Mótò servo tí ó dúró díẹ́ ń fa ìṣàn omi tí ń ga sókè nígbà tí ipò dúró láti yípadà. Awakọ̀ náà ń fi ìṣàn omi wéra pẹ̀lú ààlà kan ó sì ń gé ìjáde tàbí kí ó pa àṣẹ náà mọ́. Àbájáde àkókò gidi ti ìṣàn omi àti ipò papọ̀ ya ìṣàn omi gidi kan kúrò nínú ìfúnpọ̀ ẹrù kúkúrú. Ìyàtọ̀ yẹn ń dáàbò bo àwọn ìyípo mọ́tò àti pátákó náà láìsí àwọn ìjákulẹ̀ tí ó lè fa wàhálà.
Ipele Agbara ati Apẹrẹ Iṣipopada Koko
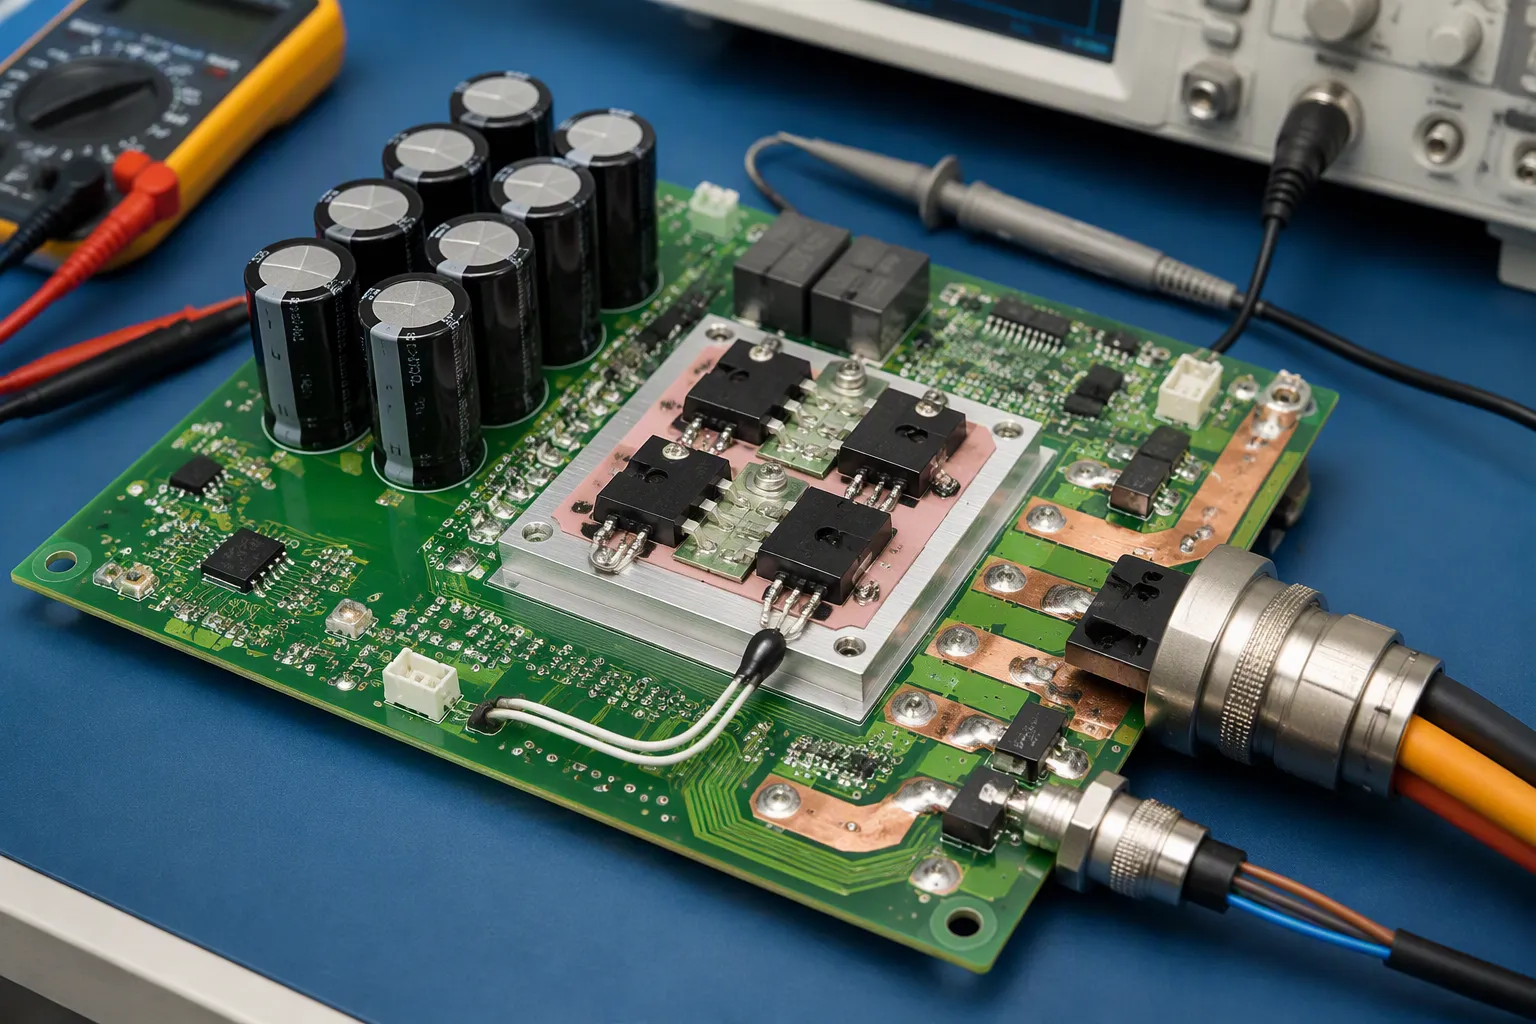
Ipele agbara naa n yi awọn aṣẹ folti kekere pada si agbara moto. Bii a ṣe ṣeto rẹ ati awọn ẹya wo ni a yan ni yoo pinnu boya išipopada deede yoo duro ṣinṣin labẹ ẹru.
H-Afara, Back-EMF, ati Capacitance
Afárá MOSFET H kan máa ń yí fóltéèjì bọ́ọ̀sì padà sí àwọn ìyípo náà. Ìṣàkóso àkókò ikú máa ń dá ìbọn dúró, èyí tí í ṣe nígbà tí àwọn ẹ̀rọ méjèèjì bá ń ṣiṣẹ́ ní ẹsẹ̀ kan náà. Àkókò ikú tí ó wọ́pọ̀ fún silicon MOSFETs máa ń ṣiṣẹ́ 100–300 ns. Òfin ààbò kan máa ń ṣètò àkókò ikú ju àkókò pípa-pípẹ́ tí ó pọ̀ jù lọ pẹ̀lú ààlà, bíi 200 ns fún pípa-pípẹ́ 50 ns. Àkókò ikú púpọ̀ máa ń dín fóltéèjì tí ó gbéṣẹ́ kù, ó sì máa ń mú kí ìró pọ̀ sí i.
Iṣeduro | Iye akoko iku | Rationale |
|---|---|---|
Àwọn MOSFET silikoni tí a sábà máa ń lò | 100–300 ns | Paarẹ ni kikun ṣaaju ki afikun naa to tan |
Ààlà lórí ìyípadà | Àkókò ìṣípò + ààlà | Ó bo ìdádúró tó burú jùlọ |
Awakọ ti a le ṣeto eto (LM5106) | 100–600 ns | A le ṣatunṣe resistor |
Ẹ̀yìn-EMF máa ń dìde pẹ̀lú iyàrá ó sì máa ń bá fólítì tí a pàṣẹ jà. Kọ́ ìnáwó fólítì pípé lórí ìfaradà ìpèsè, ìfàsẹ́yìn okùn, ìfàsẹ́yìn ẹrù, àti ìbísí àtúnṣe. Fi 10–15% headroom kún ní àwọn ìpẹ̀kun méjèèjì. Àwọn àwòrán aláìsí sensọ̀ máa ń ṣe àyẹ̀wò EMF ẹ̀yìn pẹ̀lú olùwòran mode yíyọ́, lẹ́yìn náà wọ́n á ṣe àgbéyẹ̀wò iyàrá rotor àti ipò rẹ̀. Ọ̀nà yẹn máa ń burú sí i ní iyàrá kékeré ó sì máa ń kùnà nígbà tí ó bá dúró.
Iwọn capacitor DC-bus fun agbara ripple current ti o ga julọ ki o si jẹ ki ripple voltage ripple maa wa ni isalẹ 5%. Nibiti bireki atunṣe ba n mu agbara pada, pese ipa ọna gbigba bi awọn resistors braking ki ilosoke foliteji naa ma ba fi agbara pọ si ipele agbara naa.
Ìṣòwò ooru, asopọ, ati DFM
Àwọn asopọ̀ àti ìdènà gbọ́dọ̀ gbé iná náà láìsí ìgbóná púpọ̀. So ìwọ̀n ìfọwọ́sowọ́pọ̀ náà pọ̀ mọ́ olùdarí.
asopo ohun Type | Awọn pinni | Fólítììjì / Ìṣàn fún ìfọwọ́kan | IP (ti a ti sopọ mọ) |
|---|---|---|---|
Yika M23 | 12 tabi 17 | 400V / 16A | IP67 |
Yípo M12 (tí a fi àmì D ṣe) | 8 | 250V / 4A | IP67 |
Àpótí ogun M17 | 7-55 | 600V / 23A | IP68 |
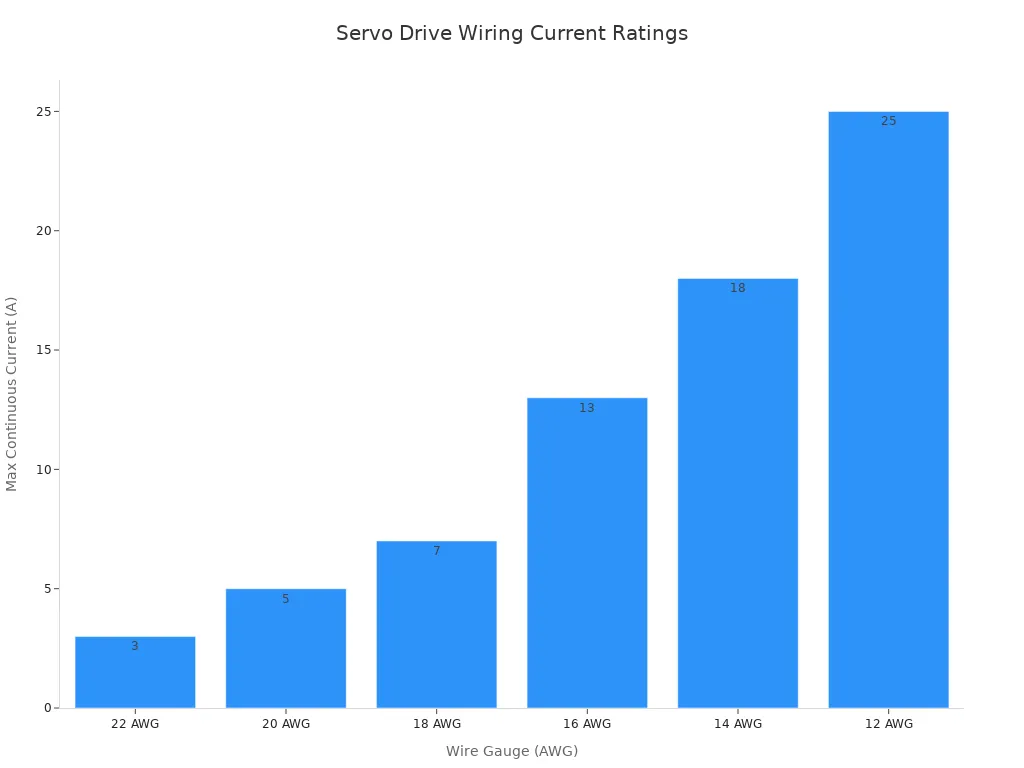
Ìwọ̀n wáyà tẹ̀lé ìlànà kan náà. Olùdarí AWG 16 kan ń gbé 13A nígbà gbogbo ní 40°C, èyí tí ó bá àwọn ìsopọ̀ mu ní ìwọ̀n 400W–1.5kW. Olùdarí AWG 12 kan dé 25A fún àwọn ìsopọ̀ ńláńlá.
Apẹrẹ ooru fun awọn IC awakọ da lori agbegbe bàbà, awọn ọna gbigbona, ati ategun afẹfẹ. Atunyẹwo DFM mu ọpọlọpọ awọn iṣoro ni kutukutu. Ti awọn nọmba apakan olupese ati awọn yiyan ti a fọwọsi. Ṣakoso awọn ẹrọ ti o ni imọlara ọrinrin ṣaaju ki o to tun omi pada. So awọn iho stencil pọ mọ profaili ooru. Ṣe idanwo polarity ki o lo AOI, fifi X-ray kun nibiti awọn isẹpo ti o farapamọ tabi awọn paadi ooru ṣe eewu. Tu iṣelọpọ, BOM, centroid, ati awọn faili apejọ silẹ labẹ idanimọ atunyẹwo kan.
PWM ṣeto aṣẹ naa. Awọn sensọ ṣayẹwo abajade naa. Iṣakoso pipade ti awakọ naa so awọn mejeeji pọ fun iṣipopada ti o duro ṣinṣin ati deede. Awọn awakọ Servo gba deede wọn lati awọn apakan mejeeji ti bata naa. Bawo ni akoko aṣẹ ṣe peye ṣe pinnu bi ibi-afẹde naa ṣe de ni mimọ to. Bawo ni ifihan esi ti dara ṣe pinnu bi awakọ naa ṣe rii ẹru naa ni otitọ. Awọn mọto Servo tẹle aṣẹ nikan ati pe igbimọ naa pese rẹ.
Àwọn ẹgbẹ́ ohun èlò ìṣiṣẹ́ gbọ́dọ̀ ṣe ìdájọ́ ohun mẹ́ta papọ̀ nígbà tí wọ́n bá ń kọ àwọn àlàyé. Àkọ́kọ́, wọ́n ohun èlò ìdáhùn sí ìpinnu tí iṣẹ́ náà nílò. Èkejì, wọ́n ìwọ̀n agbára fún ìṣiṣẹ́ gidi àti ìgbóná. Ẹ̀kẹta, mú àwọn ìdíwọ́ DFM kúrò kí a tó tú u sílẹ̀. Àwọn awakọ̀ Servo tí ó kọjá gbogbo àwọn àyẹ̀wò mẹ́ta náà máa ń dúró lábẹ́ ẹrù. Àwọn mọ́tò Servo lẹ́yìn náà máa ń ṣiṣẹ́ tutu, wọ́n sì máa ń pẹ́ títí.
FAQ
Báwo ni awakọ̀ servo ṣe ń yí àmì PWM padà sí ìṣípo mọ́tò?
Awakọ naa ka iwọn pulse naa o si ṣayẹwo rẹ pẹlu ipilẹ akoko inu rẹ. Pulse ti o sunmọ 1.5 ms nigbagbogbo tumọ si ipo aarin. Awakọ naa yi iye ti a ti yipada pada si apẹrẹ iyipada fun ipele agbara. Akoko mimọ ni titẹ sii jẹ ki aṣẹ naa duro ṣinṣin.
Èwo ni sensọ esi ti o baamu ibi-afẹde deede ti a fun?
Àwọn potentiometers kò náwó púpọ̀, wọ́n sì ń mú ipò wọn ní ±1–2 mm. Àwọn sensọ gbọngàn wà ní àárín lórí iye owó wọn. Àwọn encoders optics wọ́n náwó jùlọ, wọ́n sì tọ́ sí i nígbà tí iṣẹ́ náà bá nílò ìṣedéédé sub-millimeter. Àwọn servo motors tẹ̀lé sensor tí board náà ń gbà.
Kí ló dé tí servo drive nílò ìmọ́tótó ìsinsìnyí?
Ìmọ́lẹ̀ ìṣiṣẹ́ lọ́wọ́lọ́wọ́ máa ń ti ìyípo agbára náà pa, ó sì máa ń dáàbò bo ẹ̀rọ náà. Mọ́tò servo tí ó dúró díẹ̀ máa ń fa ìṣiṣẹ́ tí ń ga sókè nígbà tí ipò rẹ̀ bá dúró láti yípadà. Awakọ̀ náà máa ń ṣàyẹ̀wò ìṣiṣẹ́ náà sí ààlà kan, ó sì máa ń ká ìjáde náà padà. Ìdáhùn yìí máa ń dáàbò bo àwọn ìyípo àti bọ́ọ̀dì láìsí ìjákulẹ̀.
Àwọn àṣàyàn ìpele ìgbìmọ̀ wo ló máa ń ní ipa lórí ìṣedéédé ìṣípo?
Àwọn àṣàyàn mẹ́ta ló ṣe pàtàkì jùlọ. Rí àwọn ìtẹ̀jáde PWM kúrò níbi tí wọ́n ti ń yí àwọn nódù padà kí o sì fún aago náà ní aago tó dúró ṣinṣin. Pa àwọn okùn ìdáhùn mọ́ kúrò níbi tí wọ́n ti ń lo agbára mọ́tò kí o sì lo àwọn àmì ìyàtọ̀ níbi tí ó bá ṣeé ṣe. Ìwọ̀n àkókò tí ó ti kú àti ẹ̀rọ DC-bus capacitor fún ìdààmú ẹrù gidi. Àwọn awakọ̀ Servo tí ó ń mú kí gbogbo àwọn mẹ́ta dúró ní ipò ọ̀tún lábẹ́ ẹrù.