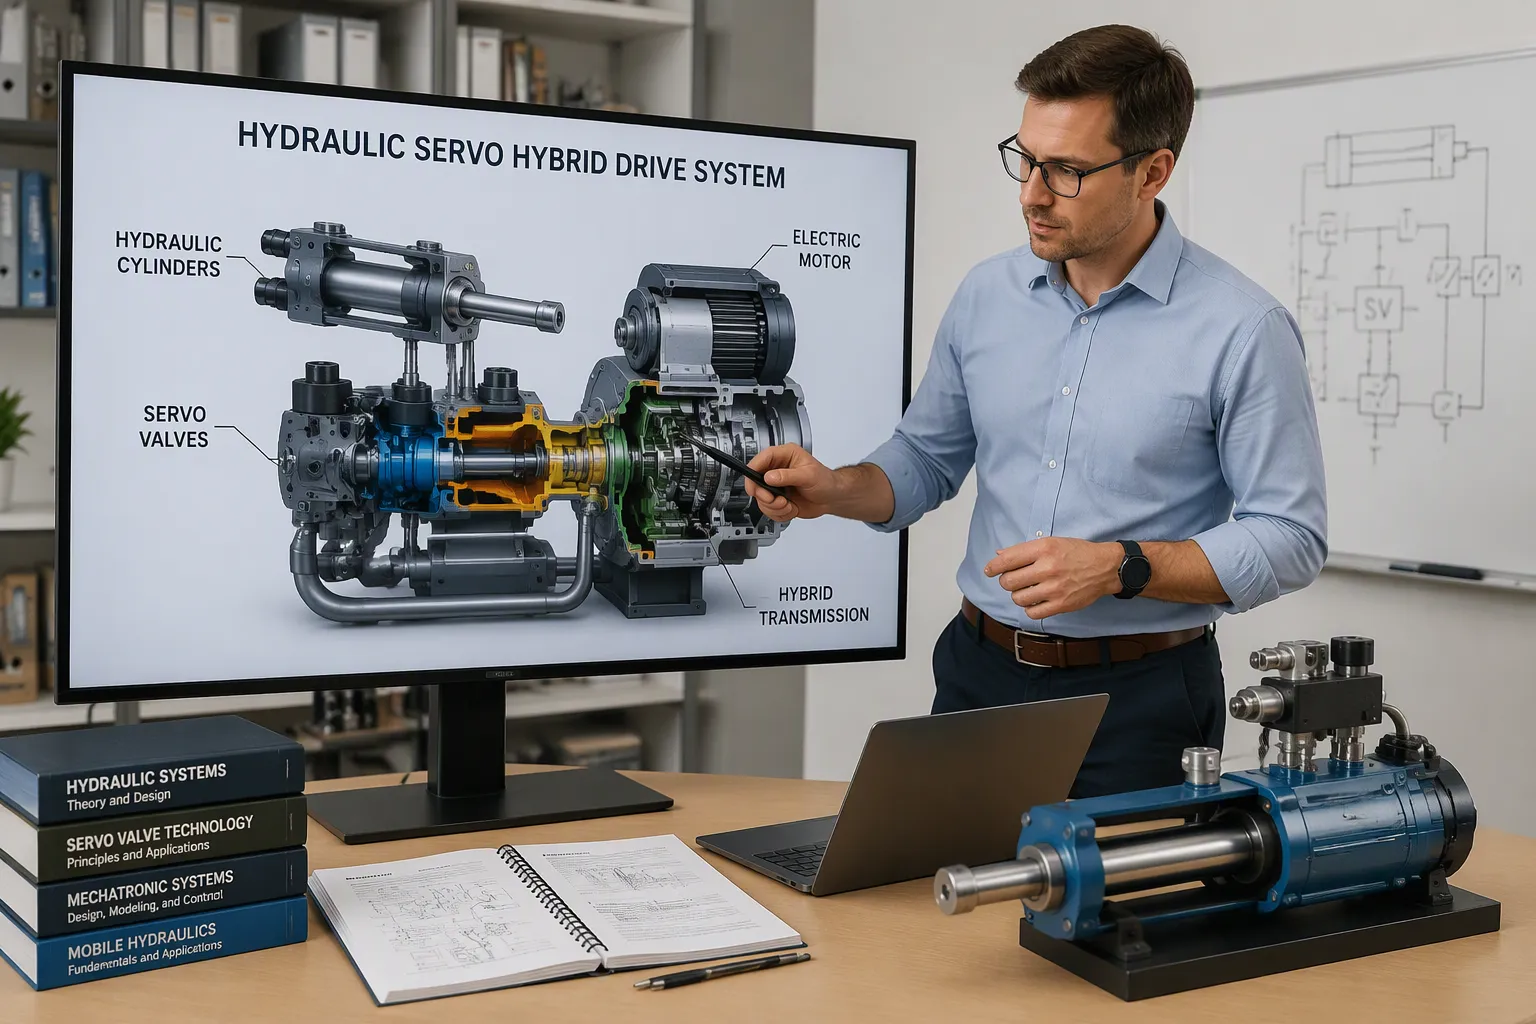
Ètò ìwakọ̀ hydraulic/servo hybrid jẹ́ ìwakọ̀ drivetrain tí ó so servo-controlled hydraulic pump/motors pọ̀ mọ́ accumulators. Pọ́ọ̀ǹpù/motors ló ń wakọ̀ ẹ̀rọ náà, àwọn accumulators sì ń tọ́jú agbára braking fún lílò lẹ́yìn náà. Iṣẹ́ pàtàkì rẹ̀ ni láti dín agbára epo kù kí ó sì mú kí iṣẹ́ rẹ̀ sunwọ̀n síi nípasẹ̀ hydrostatic drive àti regenerative braking. Gẹ́gẹ́ bí ìwádìí EPA tí STLE ròyìn, irú àwọn ètò bẹ́ẹ̀ lè gba 70% tàbí jù bẹ́ẹ̀ lọ ti agbára braking padà tí ìbá ti pàdánù gẹ́gẹ́ bí ooru. Àwọn ìpele márùn-ún ní iṣẹ́ yìí: ẹ́ńjìnnì, ẹ̀rọ ìwakọ̀ power, pọ́ọ̀ǹpù/motors, accumulators, àti pátákó ìṣàkóso elektrọ́níkì. Ìpele kọ̀ọ̀kan ń ṣe àfihàn bí ẹ̀rọ ìwakọ̀ hydraulic/servo hybrid ṣe ń fúnni ní agbára àti bí a ṣe gbọ́dọ̀ ṣe àwọn ẹ̀rọ itanna ìṣàkóso rẹ̀.
Awọn Iparo bọtini
Àwọn ètò hydraulic aládàpọ̀ máa ń fi epo pamọ́, wọ́n sì máa ń jẹ́ kí bírékì pẹ́ títí nípa gbígbà agbára nígbà tí o bá ń dán.
Àwọn mọ́tò servo pẹ̀lú àwọn pọ́ọ̀ǹpù tí ó dúró ṣinṣin ń mú kí iṣẹ́ wọn sunwọ̀n síi ní gbogbo ipò ìwakọ̀.
Àwọn ohun èlò ìkópamọ́ ń dín agbára ìdákọ́ró kù láti lò nígbà tó bá yá, èyí sì ń dín lílo epo kù.
Apẹrẹ pákó tó dára máa ń jẹ́ kí àwọn sọ́ọ̀kì agbára gíga àti àwọn sọ́ọ̀kì tó ní ìmọ́lára yà sọ́tọ̀. Èyí máa ń dènà ìkùnà.
Ṣàyẹ̀wò àwọn ètò ìkójọpọ̀ ṣáájú kí wọ́n tó lè ṣiṣẹ́ dáadáa.
Ètò Ìṣẹ̀dá Ìwakọ̀ Aláwọ̀ Epo Hydraulic/Servo
Ẹ̀rọ, Ẹ̀rọ Ìwakọ̀ Agbára, àti Pọ́ọ̀ǹpù/Àwọn Mọ́tò
Ẹ̀rọ náà ń ṣe agbára ẹ̀rọ. Ẹ̀rọ ìwakọ̀ agbára náà ń pèsè agbára yẹn, ó sì ń fi ránṣẹ́ sí ẹ̀rọ fifa omi/ẹ̀rọ. Pọ́ọ̀ǹpù/ẹ̀rọ tí a ń darí tí a ń lò fún servo ń yí agbára ẹ̀rọ padà sí agbára hydraulic, tàbí lọ́nà mìíràn. Ohun èlò tí a ń kó agbára ìfúnpá sókè máa ń pa omi mọ́ lábẹ́ ìfúnpá kí ó lè ṣeé lò nígbà tó bá yá.
Àwọn ẹ̀yà ara wọ̀nyí gba ipò gearbox, torque converter, àti mechanical shaft nínú drivetrain déédé. Agbára ń lọ láti ẹ́ńjìnnì sí ẹ̀rọ power drive, lẹ́yìn náà sí pump/motor, lẹ́yìn náà sí àwọn kẹ̀kẹ́ tàbí ohun èlò. Nígbà tí ẹ̀rọ bá dẹ́kun, ìṣàn náà ń lọ sí ọ̀nà kejì.
Àpò ìwakọ̀ servo-hydraulic sábà máa ń ní pọ́ọ̀ǹpù tí ó dúró ṣinṣin, mọ́tò servo , àti ẹ̀rọ ìyípadà pẹ̀lú sọ́fítíwọ́ọ̀kì servo-hydraulics tí a ṣe sínú rẹ̀. Ẹ̀rọ ìyípadà náà máa ń di àwọn ìdènà ìfúnpá àti ìṣàn omi mú, nítorí náà, àpò náà kò nílò káàbọ̀ọ̀dì ètò ìṣàkóṣo hydraulic mìíràn.
Àkíyèsí: Mótò servo kan máa ń lo agbára nígbà tí ẹ̀rọ náà bá nílò rẹ̀ nìkan. Mótò boṣewa kan máa ń ṣiṣẹ́ ní gbogbo ìgbà ó sì máa ń fi agbára ṣòfò nínú ìṣiṣẹ́ hydraulic ti ìbílẹ̀.
Àwọn ohun ìkójọpọ̀ àti Ìpamọ́ Agbára
Ohun èlò ìṣàkójọpọ̀ ìfúnpá gíga jẹ́ ohun èlò tí a fi èdìdì dí tí ó gbé omi hydraulic sí agbára gáàsì tí a fi èdìdì dì. Ó ń ṣiṣẹ́ gẹ́gẹ́ bí ààbò láàárín ìbéèrè àti ìpèsè. Ẹ̀rọ gáàsì náà ń ṣètò ìpele ìfúnpá iṣẹ́.
Àkójọpọ̀ náà máa ń gba àwọn ìpele ìṣàn nígbà tí a bá ń yára sí i, ó sì máa ń mú kí omi padà nígbà tí ẹrù bá pọ̀ sí i. Èyí á jẹ́ kí ẹ̀rọ náà máa ṣiṣẹ́ ní ibi tí ó dúró ṣinṣin. Ìwọ̀n rẹ̀ sinmi lórí iye ìfúnpá àti iye omi tí Circuit náà gbọ́dọ̀ yípadà fún ìṣẹ̀lẹ̀ ìdákọ́kọ́.
Àwọn Ìṣètò Àkójọ Ìwakọ̀ Tí A Fiwéra
Táblì tí ó wà ní ìsàlẹ̀ yìí fi àwọn ìṣètò mẹ́ta tí ó wọ́pọ̀ hàn lórí bí agbára ṣe ń ṣiṣẹ́ dáadáa.
Iṣeto ni Eto | Lilo agbara |
|---|---|
Mọ́tò boṣewa + fifa omi duro nigbagbogbo | Low |
Mọ́tò boṣewa + fifa oniyipada | alabọde |
Moto servo + fifa afẹfẹ nigbagbogbo | ga |
Pọ́ọ̀ǹpù ìyípadà oníyípadà máa ń ṣàtúnṣe sí ìṣàn fún ìyípadà kọ̀ọ̀kan. Pọ́ọ̀ǹpù ìyípadà onígbà gbogbo pẹ̀lú mọ́tò servo tí a kọ́ sínú rẹ̀ máa ń ṣàtúnṣe iyàrá dípò rẹ̀. Ọ̀nà kejì máa ń mú kí iṣẹ́ ṣíṣe ga ní gbogbo àkókò iṣẹ́.
Àpò náà fi actuator, servo motor, drive, controller, àti software sínú ẹ̀rọ kan. Àwọn onímọ̀ ẹ̀rọ gbọ́dọ̀ so ìyípadà pọ̀ mọ́ ìṣàn tí a nílò ní ibi tí a fẹ́ tẹ. Má ṣe fi páàpù náà pọ̀ jù, nítorí pé ìyípadà púpọ̀ jù ń dín agbára ìṣiṣẹ́ apá kan kù.
Àwọn Ọ̀nà Ìmọ̀-ẹ̀rọ Hydraulic àti Servo Drive
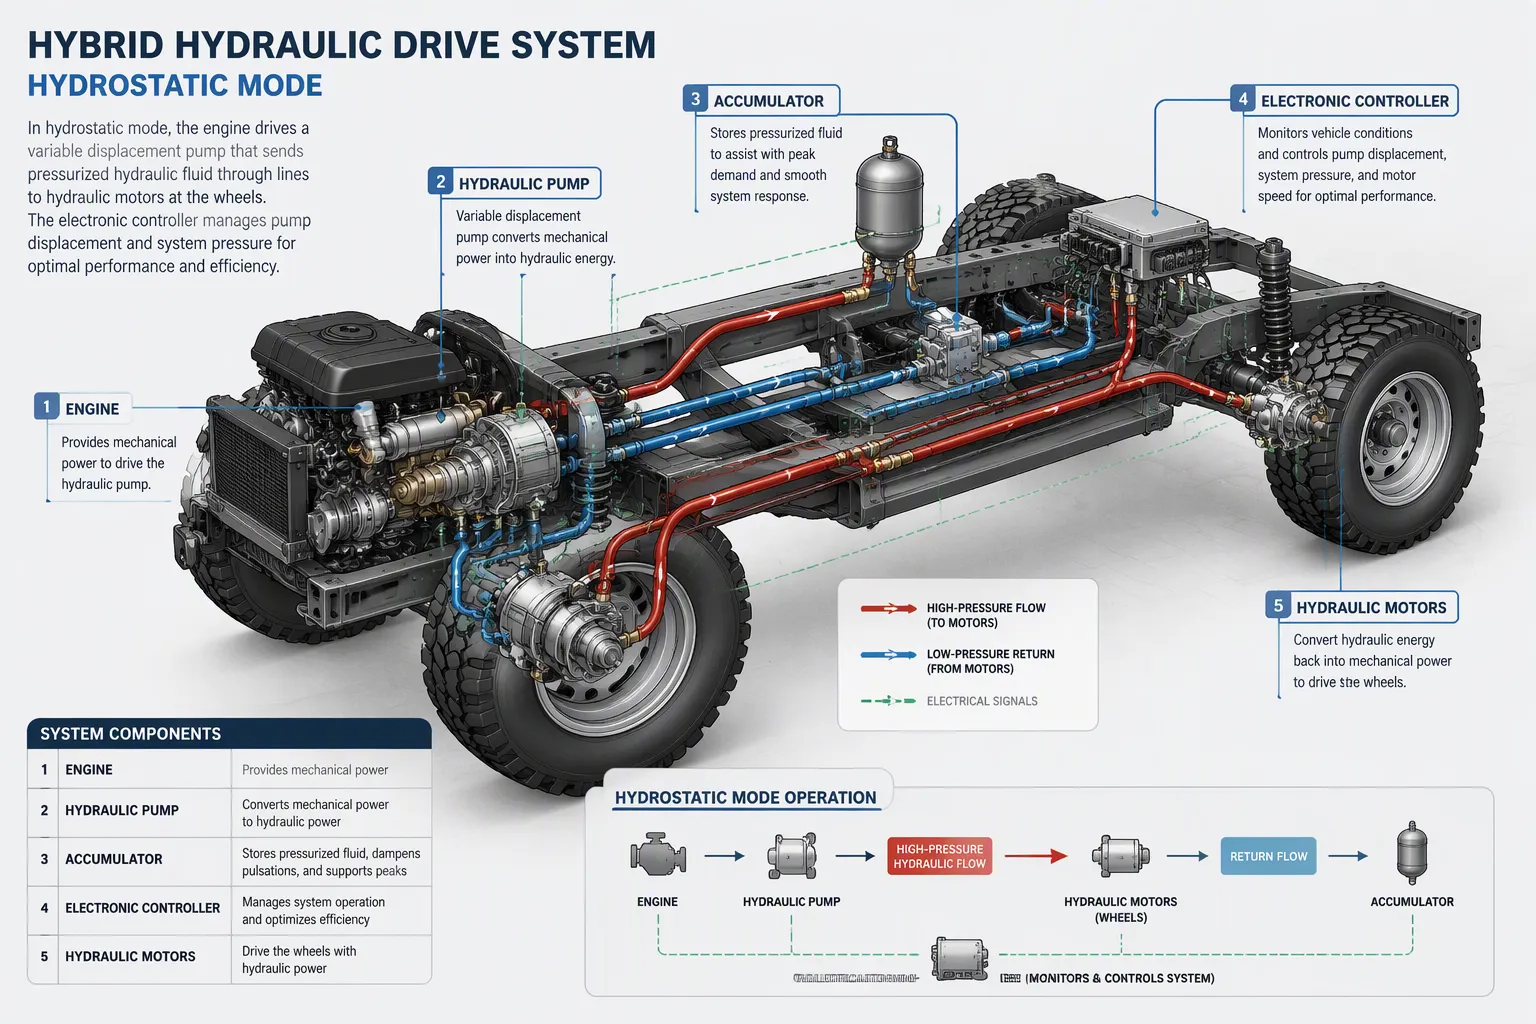
Wakọ Hydrostatic ni Awọn Iyara Kekere
Ní iyàrá kékeré, ẹ́ńjìnnì náà máa ń yí pọ́ọ̀ǹpù náà, pọ́ọ̀ǹpù náà sì máa ń fi omi tí a fi tẹ̀ sí pọ́ọ̀ǹpù/ẹ̀rọ tí ó wà ní àwọn kẹ̀kẹ́ náà. Ẹ̀rọ náà máa ń lo agbára omi nìkan. Olùdarí inú ọkọ̀ ayọ́kẹ́lẹ́ náà máa ń ṣètò pọ́ọ̀ǹpù, àwọn mọ́tò hydrostatic, àti àwọn accumulators láti fi agbára ọkọ̀ ayọ́kẹ́lẹ́ náà sí ipò hydrostatic. Apẹrẹ ẹ̀rọ náà máa ń mú kí iṣẹ́ rẹ̀ sunwọ̀n síi nípa ṣíṣe àfikún ẹrù ẹ́ńjìnnì pẹ̀lú àìní ọkọ̀. Ó máa ń lo agbára ìdábùú tí a ti tọ́jú láti fi agbára ìyára ṣiṣẹ́ kí ó tó yípadà sí ìwakọ̀ ẹ̀rọ ní iyàrá ọ̀nà.
Ipo yii n ṣiṣẹ daradara fun awakọ idaduro-ati-lọ. Enjini naa n ṣetọju iyara ti o duro ṣinṣin dipo gbigbe soke ni gbogbo ibẹrẹ. Bireki atunṣe duro ni gbogbo igba, ati agbara ti a gba pada wa ni ibẹrẹ ti o tẹle. Tabili ti o wa ni isalẹ fihan bi awọn ipo iyara ṣe n ṣe afihan ipo awakọ.
Iwọn Iyara | wakọ mode | abuda |
|---|---|---|
0-25 mph | Awakọ hydrostatic iyara meji (iyara kekere) | Ìwakọ̀ ìlú ńlá; àtìlẹ́yìn ìmúpadà agbára bírékì |
26-45 mph | Awakọ hydrostatic iyara meji (iyara giga) | Iṣẹ́ Hydrostatic ń tẹ̀síwájú; a ti ṣe àtìlẹ́yìn ìmúpadà agbára bírékì |
45 + mph | Wakọ taara darí | Iṣẹ́ iyàrá gíga tó gbéṣẹ́; yíyípadà aládàáṣe tó rọrùn; agbára bírékì ṣì ṣeé gbà padà nítorí pé pọ́ọ̀ǹpù àkọ́kọ́ dúró ní ìsopọ̀ mọ́ ọ̀pá ìwakọ̀ ó sì ń ṣiṣẹ́ gẹ́gẹ́ bí pọ́ọ̀ǹpù, ó ń lo agbára àti gbígbà akópọ̀ |
Ìṣètò hydrostatic oní-gíá méjì jẹ́ kí olùdarí náà máa pa fifa àti mọ́tò mọ́ ní ìpele tó gbéṣẹ́ jákèjádò gbogbo iyàrá kékeré.
Wakọ ẹrọ taara ni awọn iyara giga
Lórí ibi tí a ti ń yí padà, ọkọ̀ ayọ́kẹ́lẹ́ náà máa ń ti ara mọ́ ọ̀nà ẹ̀rọ. Agbára ẹ̀rọ náà máa ń dé àwọn kẹ̀kẹ́ pẹ̀lú àwọn ìgbésẹ̀ ìyípadà díẹ̀, nítorí náà, àdánù máa ń dínkù ní iyàrá ojú ọ̀nà. Ìyípadà náà máa ń ṣẹlẹ̀ láìfọwọ́sí, awakọ̀ náà kò sì ní ìdènà kankan. Pọ́ọ̀ǹpù àkọ́kọ́ náà máa ń wà ní ìsopọ̀ mọ́ ọ̀pá ìwakọ̀ náà. Nígbà tí ó bá ń dínkù, ó máa ń yí ipa rẹ̀ padà, ó máa ń lo agbára ìdábùú, ó sì máa ń gba agbára accumulator, nítorí náà, ìgbàpadà agbára náà máa ń tẹ̀síwájú kódà ní ipò ẹ̀rọ.
Ètò àdàpọ̀ elekitiro-hydraulic ti Kawasaki fihàn bí ìṣàkóso ìyípadà ṣe ń ṣe àtìlẹ́yìn fún ìpínyà yìí. Pọ́ọ̀ǹpù ìyípadà oníyípadà kan ń yípadà láàrín ètò ńlá àti kékeré. Ní ipò ìfúnpá gíga, pọ́ọ̀ǹpù náà ń sọ̀kalẹ̀ sí ìyípadà kékeré. Ìyípo tí a nílò ń sọ̀kalẹ̀, agbára mọ́tò náà sì lè dínkù ní ìbámu pẹ̀lú rẹ̀. Ìyípadà tí ó bá ipò ìfúnpá mu ń mú kí àpótí náà wà ní ìwọ̀n.
Yíyípadà Ìrònú àti Yíyàn Ìpo
Olùdarí náà máa ń pinnu ibi tí a ó ti yí padà sí láti iyàrá ọkọ̀, ìfúnpá, àti ìbéèrè. Ìdènà tí ó wà ní àyíká ààlà náà ń dènà ìwá ọdẹ láàárín àwọn ipò. Ó yẹ kí o fìdí ìyípadà náà múlẹ̀ lábẹ́ àwọn ipò tí a ti kó ẹrù àti èyí tí a kò tíì kó ẹrù sílẹ̀ kí o tó tú u sílẹ̀.
Idiye | Ipò Hydrostatic | Ipò Ìṣiṣẹ́ |
|---|---|---|
Ẹ̀gbẹ́ iyára | Kekere si aarin | ga |
Igbapada agbara | lemọlemọfún | Tẹ̀síwájú nípasẹ̀ fifa tí a sopọ̀ mọ́ |
Lilo to dara julọ | Àwọn ìyípo ìbẹ̀rẹ̀-ìdádúró | Ìrìn àjò ojú omi tí ó dúró ṣinṣin |
Àwọn ọ̀nà wọ̀nyí mú èrè púpọ̀ wá. Ariwo dúró díẹ̀, ooru tí ń mú jáde ń dínkù, àti pé àyíká hydraulic nílò àwọn fáfà díẹ̀. Papọ̀ wọ́n ń ṣètìlẹ́yìn fún àwọn awakọ̀ oníṣiṣẹ́ gíga àti pípéye nínú ìmọ̀-ẹ̀rọ hydraulic àti servo drive.
Àwọn ohun èlò ìṣiṣẹ́ omi ìṣiṣẹ́ àti ìdádúró atunṣe
Gbigba Agbara Kinetic ninu Awọn Akopọ
Nígbà tí ẹ̀rọ náà bá ń ṣẹ́rí, àwọn actuator servo hydraulic máa ń yí padà sí iṣẹ́ mìíràn. Olùdarí náà máa ń sọ fún ẹ̀rọ náà pé kí ó ṣiṣẹ́ gẹ́gẹ́ bí fifa omi. Ìṣípo agbára ẹ̀rọ náà máa ń yí ọ̀pá náà, ẹ̀rọ náà sì máa ń tì omi sínú accumulator onítẹ̀sí gíga. Nípa ṣíṣàkóso àwo ìfọwọ́sowọ́pọ̀ tàbí ètò fáìlì ní pàtó, ẹ̀rọ náà lè lo agbára ìdákọ́rọ̀ láìsí ìṣòro.
Àwọn actuator servo elekitiro-hydraulic máa ń ṣiṣẹ́ ní milise seconds, nítorí náà agbára ìdákọ́lé máa ń tẹ̀lé pedal awakọ̀ tàbí ìbéèrè olùdarí. Agbára ìdákọ́lé máa ń pọ̀ sí i pẹ̀lú agbára ìdákọ́lé, èyí tí ó máa ń dàgbàsókè pẹ̀lú agbára ìdákọ́lé gbogbo àti pẹ̀lú iyàrá onígun mẹ́rin ti ẹ̀rọ. Àwọn cylinders servo lórí ìgbéga tàbí iṣẹ́ ìdarí lè gba agbára padà ní ọ̀nà kan náà.
Ìmọ̀ràn: Ṣàyẹ̀wò ìfúnpá accumulator ṣáájú kí ó tó bẹ̀rẹ̀ sí í gba agbára kí ó tó di gbogbo ìgbà tí a bá ń ṣe ìdánwò. Gáàsì tí ó kéré máa ń dín agbára ìpamọ́ kù, ó sì máa ń mú kí omi gbóná sí i.
Lílo Agbára Tí A Fi Pamọ́ Lórí Ìyára Síi
Ní ìgbà tí a bá tún bẹ̀rẹ̀ sí í gbé e jáde, ìfúnpá tí a fi pamọ́ ń fi kún agbára ẹ̀rọ náà. Olùdarí náà yóò ṣí ipa ọ̀nà ìkójọpọ̀, omi tí a fi pressurized sì ń darí fifa/mọ́tò tàbí ẹ̀rọ actuator hydraulic taara. Ìmúdàgbà yìí yóò dín agbára tí ẹ̀rọ náà ní láti pèsè kù.
Àpótí amúṣiṣẹ́ aláwọ̀ dúdú náà fi ìlànà náà hàn kedere. Agbára ìdábùú láti inú ẹ̀rọ kan ń fún ẹ̀rọ lórí ọkọ̀, bíi ìgbéga tàbí ìyípo ìdènà, dípò kí ó padà sí ẹ̀rọ náà. Àwọn amúṣiṣẹ́ aláwọ̀ dúdú náà ń dín lílo epo àti àkókò ìyípo kù. Àwọn amúṣiṣẹ́ servo aláwọ̀ dúdú pẹ̀lú ipò tí a lè ṣètò àti ìṣàkóso agbára ń lo ìfúnpá tí a tú sílẹ̀ pẹ̀lú agbára tí ó péye àti ìṣàkóso iyàrá.
Fífi Àwọn Ọ̀nà Ìgbàpadà Agbára wéra
Tábìlì tó wà ní ìsàlẹ̀ yìí fi àwọn ipa ọ̀nà ìgbàpadà méjì wéra lórí ìdáhùn àti ìṣòro ìṣiṣẹ́.
Ipa-ọna Ìgbàpadà | esi | Circuit Complexity |
|---|---|---|
Ibi ipamọ ohun-ini | Yara, taara | dede |
Ẹ̀wọ̀n ìyípadà díẹ̀díẹ̀ | Ti o ga ju |
Ibi ipamọ ohun elo naa n ṣiṣẹ daradara fun awọn iyipo agbara giga ati igba kukuru. Moto servo ti n wakọ fifa omi n ṣafikun irọrun iyipada, ati iyipada iyipada jẹ ki oludari baamu sisan si ibeere. Yan ipa ọna ti o baamu iyipo iṣẹ, lẹhinna iwọn ohun elo naa tabi banki ibi ipamọ lati baamu.
Àwọn Olùṣiṣẹ́ Tí A Ń Ṣàkóso Nípa Sísìn: Apẹrẹ àti Ṣíṣe Ìpele Ìgbìmọ̀
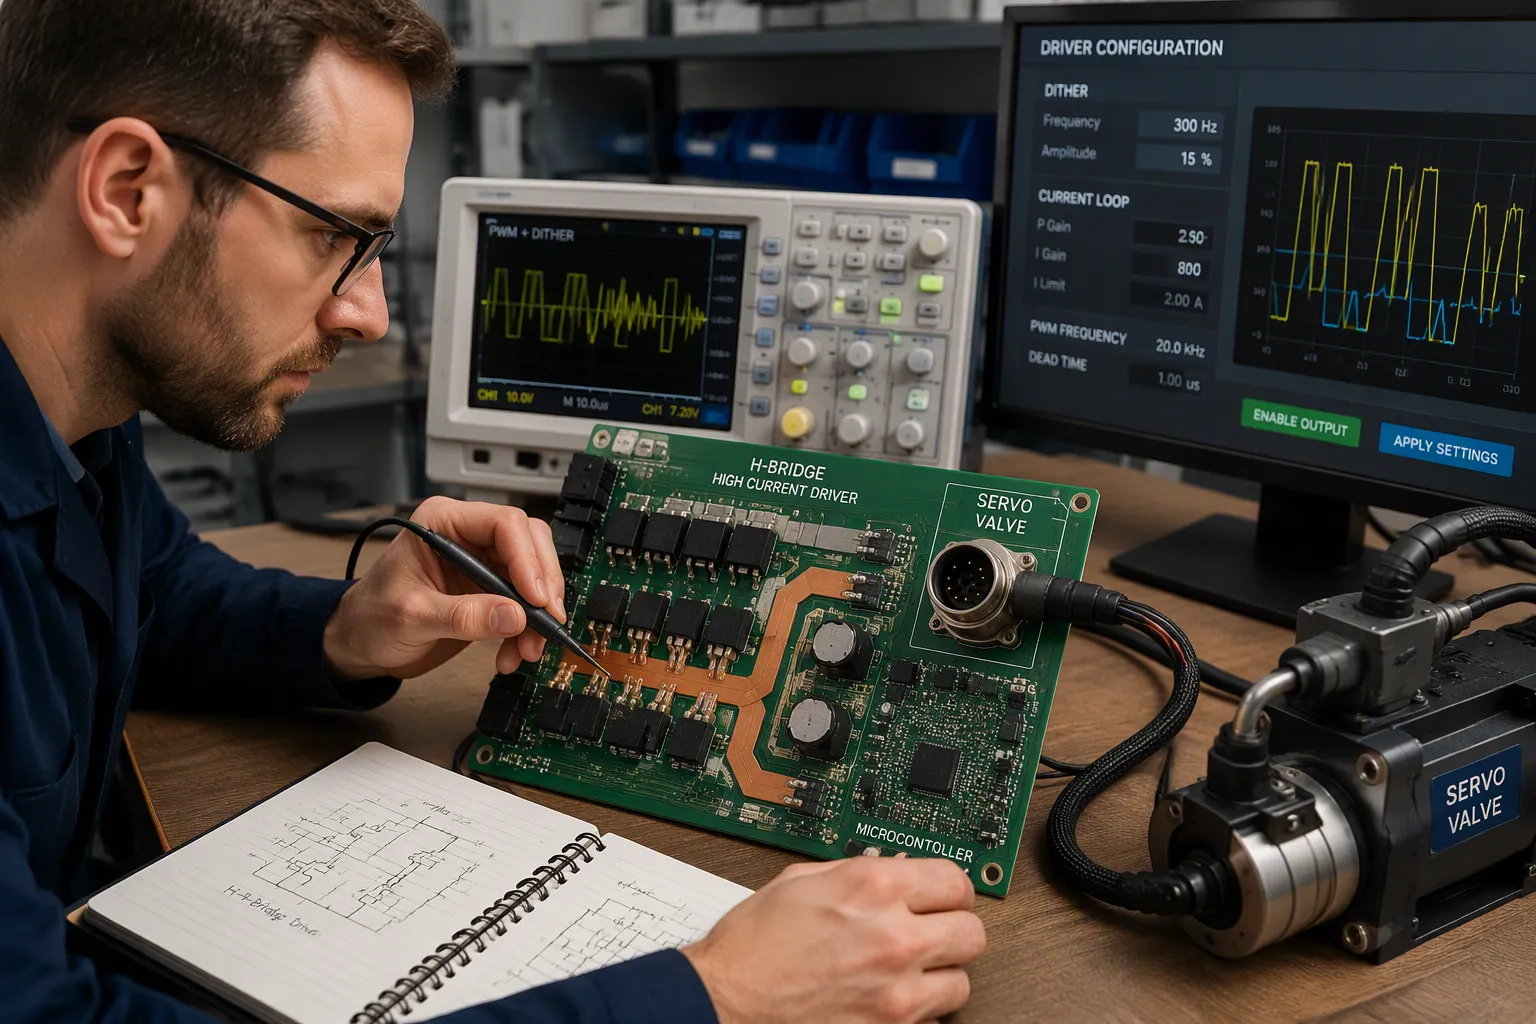
Wiwakọ Solenoids ati awọn falifu Servo pẹlu PWM Dither
Solenoid oníwọ̀n kan máa ń yí ìṣàn coil padà sí agbára. Ìdènà bàbà máa ń pọ̀ sí i pẹ̀lú ìgbóná, nítorí náà ìṣàn àti agbára máa ń yípadà àyàfi tí awakọ̀ bá ti ìṣàn náà. Ó yẹ kí o ṣe àgbékalẹ̀ ìpele PWM pẹ̀lú ìṣàkóso ìṣàn cool ti inú. Ṣe àyẹ̀wò ìfàmọ́ra tó pọ̀ jùlọ ní ìgbóná coil tí a retí tó gbóná jùlọ àti fóltéèjì ìpèsè tó kéré jùlọ, nítorí pé ìbísí ooru máa ń dín ìjáde kù.
Dither máa ń jẹ́ kí spool náà máa rìn ní àwọn àṣẹ kékeré. Ìfọ́mọ́ra àìdúró lè lẹ̀ mọ́ fáìlì náà, ìgbọ̀nsẹ̀ kékeré tí a kò lè kíyèsí sì máa ń dá a dúró. Àwọn awakọ̀ tí a fi fáìlì gbé sórí fóònù sábà máa ń wá pẹ̀lú ìfọ́mọ́ra dither, amplitude, dead band, àti mode input tí a ṣètò ní ilé iṣẹ́ náà. Àwọn awakọ̀ gbogbogbò gbọ́dọ̀ pèsè àwọn wọ̀nyí gẹ́gẹ́ bí àwọn ètò tí a lè ṣàtúnṣe. Yẹra fún ìṣàkóso coil tí ó dá lórí rheostat; ó ń ṣòfò agbára, ó ń mú ooru wá, kò sì fún ni ní ìyípadà tàbí ìdáhùn lọ́wọ́lọ́wọ́, nítorí náà hysteresis máa ń lọ síta àwọn ààlà tí a tẹ̀ jáde.
Àwọn ohun èlò ìfàsẹ́yìn ìfúnpá àti ìṣàn ti pa ìlù ìta. Gba àwọn ohun èlò ìfilọ́lẹ̀ analog láti PLC tàbí olùdarí, pẹ̀lú 0-5 VDC, 0-10 VDC, àti 4-20 mA. Lílo ìlọ́wọ́lọ́wọ́ yìí ń gbógun ti ìdènà lórí àwọn ìṣiṣẹ́ okùn gígùn. Ìdáhùn sí ipò Spool mú kí ìwà dúró ṣinṣin ó sì ń ṣe àtìlẹ́yìn fún yíyọ kúrò lọ́dọ̀ awakọ̀ náà.
paramita | Design Ise |
|---|---|
Ìwọ̀n ìgbà tí a ń pè ní Dither | Sopọ̀ mọ́ àpèjúwe fáìlì; fi hàn bí èyí tí a lè ṣàtúnṣe lórí àwọn awakọ̀ gbogbogbòò |
Ìwọ̀n Dítà | Má ṣe jẹ́ kí a má rí i; ṣàyẹ̀wò fún pé kò sí ìṣàn omi tó pọ̀ jù |
Loop lọwọlọwọ | Ti inu rẹ fun agbara ti o le tun ṣe |
Ipo input | Foliteji atilẹyin ati awọn titẹ sii lọwọlọwọ 4-20 mA |
Ìmọ̀ràn: Ṣàyẹ̀wò àwọn ètò ìfàsẹ́yìn lórí fáìlì gidi, kìí ṣe ìwé ìwádìí nìkan. Àwọn àmì àṣẹ kékeré máa ń fi ìlànà hàn ní àkọ́kọ́.
Pínpín Àmì Àdàpọ̀, Ààbò, àti Ìṣòwò DFM
Àwọn awakọ̀ solenoid onípele gíga àti àwọn iyika awakọ servo onípele pípé máa ń pín pákó kan , nítorí náà pín wọn sí agbègbè kan. Fún H-bridge ní bàbà tó fẹ̀, ọkọ̀ ojú irin tó ń padà tààrà, àti Kelvin shunt routing. Fipamọ́ agbègbè ilẹ̀ tó dákẹ́ jẹ́ẹ́ pẹ̀lú ìdènà tó wúwo fún MCU tàbí FPGA. Ìyàtọ̀ encoder ipa ọ̀nà máa ń so pọ̀ mọ́ àwọn etí ẹnu ọ̀nà àti àwọn power vias. Fi àwọn creapage slots àti sparse DC-DC tó ya sọ́tọ̀ sí ibi ààbò. Ìyàtọ̀ tó dára láàrín àwọn switching loops àti sensing circuits ló ń fa ọ̀pọ̀lọpọ̀ ìkùnà.
Ààbò tẹ̀lé ìlànà kan náà. Máa mọ ìṣàn omi ní shunt, fi ìdíwọ̀n kukuru kún un, kí o sì pèsè àwọn ipa ọ̀nà freewheeling àti flyback fún gbogbo ẹrù inductive. Ètò agbára nípa fífi àwọn ìṣàn omi ikanni kan náà kún un pẹ̀lú ìyàwòrán àti ààlà olùdarí. Ṣe iṣẹ́ àgbékalẹ̀ ìfàsẹ́yìn folti lórí orísun, ààbò, ìsopọ̀, bàbà, via, okùn, àti padà, lẹ́yìn náà jẹ́rìí sí i nípa wíwọ̀n ní ìsopọ̀ tí a ti kojọpọ. Gbé àwọn capacitors bulk sí ẹnu ọ̀nà rail àti ní àwọn ẹ̀ka pẹ̀lú àwọn ìgbésẹ̀ load kíákíá.
Ìyàsọ́tọ̀ láàárín ẹ̀gbẹ́ hydraulic àti ìlànà ìṣàkóso ń dáàbò bo àwọn méjèèjì. So ìyípadà-polarity, surge, àti overcurrent pọ̀ mọ́ agbára àti àwọn àṣìṣe ìdènà tó ṣeé ṣe. Fún DFM, yan ìwọ̀n bàbà kí o sì kó jọ láti inú current, ìbísí iwọ̀n otútù, àti ìwọ̀n ipa ọ̀nà, lẹ́yìn náà jẹ́rìí sí àlàfo àti nípasẹ̀ àwọn òfin pẹ̀lú olùṣe.
Àkíyèsí: Àwọn pinni asopọ̀ tí a pín àti àwọn àmì ilẹ̀ tín-ín-rín máa ń yí ìtọ́kasí ìlànà àdúgbò padà nípasẹ̀ ìṣàn omi ìgbà díẹ̀, èyí sì máa ń fa àtúntò.
Apẹrẹ Igbona ati Ijẹrisi Aṣiṣe
So àwọn pádì tí a fi hàn mọ́ bàbà tí ń bá a lọ pẹ̀lú ìlànà thermal-via, lẹ́yìn náà wọn pádì tí a kó jọ lábẹ́ ìṣàfihàn ìṣípo tí ó ṣeé ṣe kí ó burú jùlọ. Fóltéèjì ìtẹ̀síwájú àkọsílẹ̀, àwọn ikanni tí ń ṣiṣẹ́, ẹrù ẹ̀rọ, afẹ́fẹ́ afẹ́fẹ́, ipò ìpamọ́, iwọn otutu àyíká, àti àkókò ìrọ̀lẹ́ lẹ́gbẹ̀ẹ́ gbogbo àbájáde. Fi àwọn ibi gbígbóná wéra pẹ̀lú ààlà ẹ̀rọ àti ìlànà ìdènà. Ṣàyẹ̀wò àwọn ìwọ̀n ìṣàn ikanni kọ̀ọ̀kan; àwọn pádì oní-ọ̀pọ̀ ikanni kan ń fúnni ní iye ìṣàn tí ó kéré sí iye ikanni tí a fihàn. Àwọn pádì tí a fún ní 24 V yẹ kí ó ní ààbò reverse-polarity àti thermal stop.
Tí àbùkù bá hàn, tún un ṣe pẹ̀lú àpapọ̀ ìṣọ̀kan, ìyárasí, àti ẹrù. Wọ́n ìwọ̀n fólítì tó kéré jùlọ àti àkókò ìgbà díẹ̀ ní àwọn ibi ìdánwò agbègbè pẹ̀lú ìwọ̀n tó tó. Ṣe ìbáramu folítì ìpèsè, àtúntò, àmì àṣẹ, àti àbájáde àṣìṣe lórí ìpìlẹ̀ àkókò kan. Ya àwọn okùnfà sọ́tọ̀ nípa dídán actuator kan wò ní àkókò kan àti yíyí àwọn wáyà padà. Tún ṣe ìṣípò tó burú jùlọ lórí àwọn ipò input-folítì àti otutu tí a pinnu láti jẹ́rìí sí àtúnṣe náà.
Àwọn Àǹfààní, Ààlà, àti Àyíká Ọjà
Ifowopamọ epo, Igba Idẹkun, ati Itọju
Àwọn nọ́mbà gidi láti inú àwọn ọkọ̀ ẹrù ìdọ̀tí fi bí èrè náà ṣe pọ̀ tó hàn. Àwọn aláṣẹ ìlú Miami ròyìn 51% ìfowópamọ́ epo pẹ̀lú ètò Parker RunWise, àwọn aláṣẹ Miami-Dade County sì ròyìn 45%. Ètò kan náà yìí ń fi 20–30 gálọ́ọ̀nù epo pamọ́ fún ọjọ́ kan, ó sinmi lórí bí ipa ọ̀nà ṣe pọ̀ tó àti iye tí ọkọ̀ náà ń lò. Parker ń gba owó ìfowópamọ́ tó tó 50% lórí àwọn ohun èlò tó yàtọ̀ síra.
Ìgbésí ayé brek náà máa ń dára síi. Ọ̀pọ̀lọpọ̀ àwọn ọkọ̀ ìdọ̀tí nílò brek tuntun ní ìgbà mẹ́ta sí mẹ́rin lọ́dún. Àkọsílẹ̀ ọkọ̀ ojú omi ìlú Miami fi hàn pé brek náà pẹ́ tó ju ọdún mẹ́fà lọ láìsí ìfọwọ́kàn. Jose Davilla, olùdarí fún ìlú Miami, sọ pé ìfowópamọ́ ìtọ́jú brek náà dé $81,000 ní ọdún mẹ́fà ti ìyípo ọkọ̀ ọdún mẹ́wàá.
ọkọọkan | iye |
|---|---|
Ìfowópamọ́ epo, Ìlú Miami | 51% |
Ifowopamọ epo, Miami-Dade County | 45% |
Ifipamọ itọju bireki, aaye ọdun mẹfa | $81,000 |
Rírọ́pò bírékì ìpìlẹ̀ | 3-4 igba fun odun |
Àkókò iṣẹ́ bírékì ti dé | Láàárín ọdún mẹ́fà, tí a kò tíì fọwọ́ kan |
Àwọn amúṣiṣẹ́ elekitiro-hydraulic aláwọ̀ arabara tún borí àwọn ètò agbára hydraulic ìbílẹ̀ ní ọ̀pọ̀lọpọ̀ ọ̀nà. Apẹrẹ agbára-lórí-béèrè ń lo agbára lọ́nà tó dára ju mọ́tò tí ó ń ṣiṣẹ́ ní gbogbo ìgbà lọ. Ìṣàkóso servo inú ọkọ̀ ayọ́kẹ́lẹ́ fúnni ní ìṣàkóso pàtó ti ipò, iyàrá, àti agbára. Ètò tí a ti di mọ́lẹ̀ pátápátá, tí a ti dì mọ́lẹ̀ kò nílò àtúnṣe omi, àlẹ̀mọ́ tí a fi sínú rẹ̀ tí a ṣe àyẹ̀wò rẹ̀ ju wákàtí 8,000 lọ ń ṣe ìrànlọ́wọ́ fún iṣẹ́ tí kò ní ìtọ́jú. Àwọn ẹ̀rọ wọ̀nyí ń ṣe àkóso àwọn ẹrù ìpayà àti ẹrù ẹ̀gbẹ́, wọ́n sì ń dé agbára tó 150,000 lbs (667 kN).
Àmọ̀ràn: Ṣe àfiwé àwọn àkókò ìtọ́jú, kìí ṣe iye owó tí a fi ń ra nǹkan nìkan, nígbà tí o bá ń ṣe àyẹ̀wò àwọn ọ̀nà ìwakọ̀ aláàbọ̀ ara.
Awọn Agbara Idije ati Agnostic-Epo
Agbára iná mànàmáná máa ń díje ní tààrà ní àwọn ẹ̀rọ kan. Iye owó bátìrì, àwọn ẹ̀rọ ìgbàlejò, àti ìpele iṣẹ́-ṣíṣe ló ń pinnu ẹni tó bá borí. Àwọn ẹ̀rọ hydraulic ní àǹfààní nínú àwọn ohun èlò agbára gíga, ẹ̀rù gíga, níbi tí atukọ̀ aláwọ̀ arabara ń fúnni ní ìwọ̀n agbára tó ga ju atukọ̀ aláwọ̀ ara oníwọ̀n tó jọra lọ.
Lílo epo ìdáná èyíkéyìí jẹ́ agbára pàtàkì. Ẹ̀rọ náà ń gba epo díẹ́sẹ́lì, gáàsì àdánidá, tàbí epo míràn láìtún àtúnṣe sí ẹ̀rọ hydraulic. Ẹ̀rọ amúṣiṣẹ́ aláwọ̀ dúdú àti àwọn ẹ̀rọ amúṣiṣẹ́ aláwọ̀ dúdú mìíràn ń gba agbára ìdáná padà láìka epo tí wọ́n bá jóná sí. Àwọn ètò ìyípadà méjì lórí píńpù náà ń jẹ́ kí àpótí náà wà ní ìwọ̀n tó pọ̀ ní gbogbo ipò ìfúnpá. Àwọn onímọ̀ ẹ̀rọ gbọ́dọ̀ ṣe àyẹ̀wò bí iṣẹ́ ṣe ń lọ àti àwọn ètò ìṣiṣẹ́ kí wọ́n tó yan láàrín àwọn ipa ọ̀nà electro-hydraulic àti bátírì-electric.
Awọn idiwọn ati Awọn idiwọn apẹrẹ
Ìwọ̀n ohun tí a kó jọ ń dín agbára tí ètò náà ń kó jọ fún ìṣẹ̀lẹ̀ ìdákọ́lé kọ̀ọ̀kan kù. Gáàsì kékeré tí ó ń mú kí agbára rẹ̀ dínkù, ó sì ń mú kí ìwọ̀n otútù omi pọ̀ sí i. Àpò ìpamọ́ náà tún ń dín ìṣẹ̀dá rẹ̀ kù, nítorí pé àwọn ọkọ̀ ojú omi tí ó ní agbára gíga nílò ààyè àti ààbò ìṣètò.
Ìṣòro ìṣàkóso ń pọ̀ sí i pẹ̀lú yíyípadà ipò. Olùdarí gbọ́dọ̀ ṣàkóso hysteresis, àwọn ìdènà ìfúnpá, àti ìdáhùn àṣìṣe jákèjádò gbogbo awakọ̀ náà. Ó yẹ kí o fìdí ìwà ìyípadà múlẹ̀ lábẹ́ àwọn ipò tí a ti kó ẹrù àti àwọn tí a kò tíì kó ẹrù ṣáájú kí o tó tú u sílẹ̀.
Apẹẹrẹ rẹ̀ gba ọ̀nà méjì láàyè láti wakọ̀ ẹ̀rọ náà. Àwọn ọ̀nà wọ̀nyí, pẹ̀lú bírékì àtúnṣe, ló ń mú kí epo àti ìtọ́jú pamọ́. Pátákó ìṣàkóso náà ń mú kí agbára náà yípo tí ó péye tí ó sì ṣeé tún ṣe.
Fún àwọn onímọ̀ ẹ̀rọ, ètò ìwakọ̀ hydraulic/servo hybrid drive fúnni ní drivetrain kan tí ó ń ṣiṣẹ́ lórí epo èyíkéyìí tí ó sì rọrùn láti tọ́jú. Ìpele ẹ̀rọ itanna rẹ̀ ṣì nílò ìpínyà àmì-àpapọ̀ àti àpẹẹrẹ ooru tí a fìṣọ́ra ṣe. Wo àwọn agbègbè méjì wọ̀nyí gẹ́gẹ́ bí àwọn ohun pàtàkì jùlọ, kìí ṣe àwọn nǹkan tí a ó ronú nípa wọn nígbà tí ó bá yá.
Àwọn òfin ìtújáde tó le koko jù ló máa ń yan àwọn ọkọ̀ ayọ́kẹ́lẹ́ tó máa ń jó epo díẹ̀, tó sì máa ń mú agbára ìdákọ́lé padà. Àwọn ẹgbẹ́ tó bá kọ́ nípa àwọn ìpele hydraulic àti elektrọ́níkì yóò rí i pé pẹpẹ náà bá ọ̀nà yẹn mu dáadáa. Iṣẹ́ ṣíṣe àwòrán dáadáa níbí yìí máa ń ṣe èrè fún gbogbo ìgbà tí ẹ̀rọ náà bá wà.
FAQ
Bawo ni o ṣe yẹ ki o ṣayẹwo gbigba agbara accumulator ṣaaju ṣiṣe idanwo kan?
Ṣàyẹ̀wò iye epo gaasi náà pẹ̀lú ìpele titẹ tí a sọ ṣáájú kí o tó ṣiṣẹ́ ní gbogbo ìgbà. Agbára tí ó kéré dín agbára ìpamọ́ kù, ó sì mú kí omi náà gbóná sí i. Ka iye tí ó wà lórí ẹ̀rọ hydraulic, lẹ́yìn náà kọ ọ́ sí ẹ̀gbẹ́ àwọn ipò ìdánwò náà. Ṣe àyẹ̀wò náà lẹ́ẹ̀kan sí i lẹ́yìn iṣẹ́ èyíkéyìí tí ó bá ṣí ọkọ̀ ojú omi náà.
Kí ló dé tí awakọ̀ solenoid oníwọ̀n kan nílò PWM dither?
Ìfọ́mọ́ra tí kò dúró ṣinṣin lè mú kí fáìlì náà dúró ní àwọn àṣẹ kékeré. Ìgbọ̀n díẹ̀ tí o kò lè kíyèsí ló ń jẹ́ kí spool náà máa rìn. Ṣètò ìgbìyànjú àti ìbúgbàù sí ìlànà fáìlì, kí o sì ṣe méjèèjì tí a lè ṣàtúnṣe lórí àwọn awakọ̀ gbogbogbòò. Ṣàyẹ̀wò àwọn ètò lórí fáìlì gidi, kìí ṣe ìwé ìwádìí nìkan.
Báwo ni a ṣe lè pín àwọn awakọ̀ solenoid tó ní agbára gíga àti àwọn iyika servo tó péye lórí pátákó kan?
Pín pákó náà sí àwọn agbègbè . Fún H-bridge ní bàbà tó fẹ̀, ọkọ̀ ojú irin tó ń padà tààrà, àti Kelvin shunt routing. Jẹ́ kí ilẹ̀ tó dákẹ́ jẹ́ẹ́ pẹ̀lú ìdènà tó gbòòrò fún olùdarí. Ìyàtọ̀ encoder ipa ọ̀nà máa ń wà ní àárín àwọn etí ìwakọ̀ ẹnu ọ̀nà. Ọ̀pọ̀lọpọ̀ ìkùnà máa ń wá láti ìyàtọ̀ tó dára láàárín àwọn yíyípo àti àwọn ìyípo sensọ.
Kí ni ó yẹ kí o ṣàyẹ̀wò kí o tó tú àwo ìyípadà mode kan sílẹ̀?
Ṣe ìdánwò ìyípadà náà pẹ̀lú ìwakọ̀ tí a ti kó jọ tí a sì ti kó ẹrù kúrò. Rí i dájú pé hysteresis tí ó wà ní àyíká ibi ìyípadà náà kò dúró láti wá àwọn ipò mọ́. Ṣe ìlà foliteji ìpèsè, àtúntò, àmì àṣẹ, àti àbájáde àṣìṣe lórí ìpìlẹ̀ àkókò kan. Tún ṣe ìṣípò tí ó burú jùlọ ní gbogbo ipò ìṣípò-foliteji àti iwọ̀n otutu tí a gbèrò kí a tó tú u sílẹ̀.