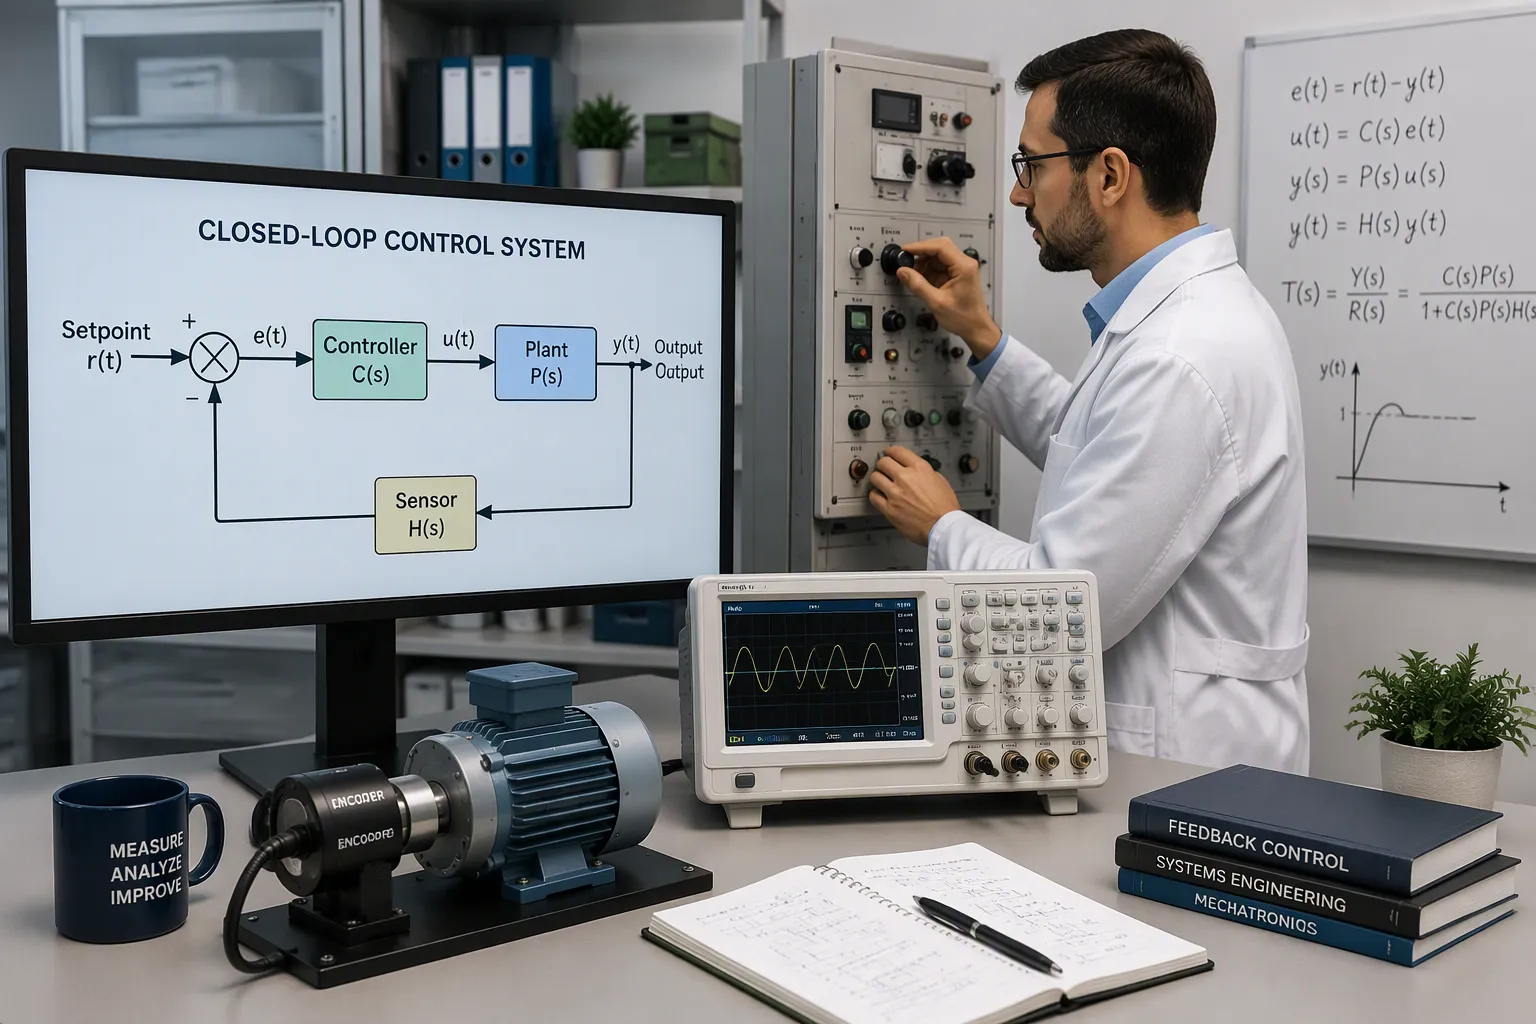
א סי-ען-סי אפעראטאר באפעלט א געצייג צו 210 מ"מ אויף דער X-אקס. די מאשין באריכטעט הצלחה. דאס געצייג שטייט טאקע ביי 32 מ"מ. אפענע-לויפ סיסטעמען שיקן באפעלן אין איין ריכטונג און קאנטראלירן קיינמאל נישט דעם רעזולטאט, אזוי אז א גליטשנדיקער דרייוו גייט נישט באמערקט און יעדע שפעטערע באוועגונג לאנדעט נישט אין ציל.
הויכע פּינקטלעכקייט מיינט שטרענגע פּינקטלעכקייט, איבערחזרנדיקע רעזולטאַטן, און שטאַרקע אָפּוואַרף פון שטערונגען. הויך-פּינקטלעכע קלאָוזד-לופּ קאָנטראָל גיט אַלע דריי דורך מעסטן די רעזולטאַטן און קערעקטירן די טעות קאַנטיניואַסלי. די גייד ווייזט איר ווי די פידבעק שלייף אַרבעט, ווי צו ימפּלאַמענטירן עס, און ווי צו סטרויערן און סעלעקטירן קאָמפּאָנענטן פֿאַר פאַרלאָזלעך פּינקטלעכקייט. איר וועט גיין מיט פּראַקטישע טריט וואָס איר קענט צולייגן צו אייערע אייגענע מאַשינען.
שליסל נעמען
פארמאכטע-לופּ קאָנטראָל מעסט די פאַקטישע רעזולטאַט און קאָריגירט ערראָרס קאַנטיניואַסלי.
א PID קאנטראלער קאמבינירט דריי אקציעס צו רעדוצירן טעותים און פארבעסערן סטאביליטעט.
שטעלט אייער קאנטראל שלייף קערפול צו באלאנסירן שנעלקייט און גענויקייט.
קלייַבט סענסאָרן און אַקטואַטאָרן וואָס פּאַסן צו אייערע פּינקטלעכקייט צילן.
הייבט אָן מיט אַ קלאָרן פּרעציזיע ציל צו פירן אייער פּלאַן און טונינג.
פּרינציפּן פון הויך-פּרעציציע פארמאכט-לופּ קאָנטראָל
דעפינירן פּרעציזיע אין קאָנטראָל
פּינקטלעכקייט אין קאָנטראָל מיינט אַז דריי זאַכן אַרבעטן צוזאַמען. אייער סיסטעם טרעפט דעם ציל ווערט מיט גרויסער פּינקטלעכקייט. עס קערט זיך צוריק צו יענעם ווערט איבער און איבער, לויף נאָך לויף. עס אָפּוואַרפט אויך שטערונגען וואָס פּרוּוון צו שטופּן די רעזולטאַט אַוועק פון קורס. אַ פארמאכט-לופּ קאָנטראָל סיסטעם דערגרייכט אַלע דריי דורך מעסטן די פאַקטישע רעזולטאַט קאַנטיניואַסלי. עס פאַרגלייכט די מעסטונג קעגן אייער געוואונטשענעם סעט פונקט. דערנאָך קאָריגירט עס אויטאָמאַטיש יעדע אָפּנייגונג וואָס עס געפינט.
אינזשענירן ניצן אָפט "געשלאָסן-לופּ קאָנטראָל" און "פידבעק קאָנטראָל" ווי אויסטוישלעכע טערמינען. א קליינער טעכנישער אונטערשייד עקזיסטירט, אָבער די הויפּט געדאַנק בלייבט די זעלבע. דער נאָמען אַליין קומט פֿון דעם אינפֿאָרמאַציע-וועג אינעווייניק אין סיסטעם. דער קאָנטראָללער שיקט אַ באַפֿעל פֿאָרווערטס צום אַקטואַטאָר. א סענסאָר שיקט דעם רעזולטאַט צוריק צום קאָנטראָללער. יענער צוריקקער-וועג שליסט דעם שלייף. הויך-פּרעציציע געשלאָסן-לופּ קאָנטראָל איז אָפּהענגיק פֿון דעם קאָנטינויִערלעכן קייַלעכדיקן רייזע פֿון אינפֿאָרמאַציע.
פארוואס אפן-לופּ פאלט קורץ
אן אפענע-לופּ סיסטעם גייט נאך פאר-דעפינירטע אינסטרוקציעס און קאנטראלירט קיינמאל נישט דעם רעזולטאט. עס קען נישט צופאסן זיינע אקציעס באזירט אויף די אקטועלע אויסגאבע אדער פערפארמאנס. די דאזיגע דעזיין שאפט עטליכע פרעציציע דורכפעלער:
די סיסטעם קען נישט קאָמפּענסירן פֿאַר שטערונגען אָדער ענדערונגען אין דער רעזולטאַט, אַזוי אָפּנייגונגען פֿון דער געוואונטשענער פאָרשטעלונג בלייבן אומקאָריגירט.
דער קאָנטראָללער שיקט באַפֿעלן צו אַן אַקטואַטאָר אָן וועריפיצירן אַ געראָטענע אויספֿירונג , אַזוי קען ער נישט דעטעקטירן אַ דיוויאַציע אין דער אַוטפּוט פֿאַראורזאַכט דורך עקסטערנע שטערונגען.
די סיסטעם פֿאַרלאָזט זיך גאָר אויף אַ פֿאָראויסגערעכנטן מאָדעל אָדער קאַליבראַציע. אַ שווערערע לאַסט אָדער פֿאַרגרעסערטע רייַבונג לאָזט עס נישט קענען זיך צופּאַסן.
פּרעציזיע אויטאָמאַציע ליידט אַממייסטנס. שטערונגען לאָזן טעותים נישט קאָריגירט, וואָס פּראָדוצירן פאַרלוירענע טריט אין סטעפּער מאָטאָרן אָדער אומרעכטע פּאַזישאַנינג אין אַנדערע דעוויסעס.
א וואַשמאַשין ווייזט דעם פּראָבלעם אין וואָכעדיקן לעבן. די גרייס פון די וואַשמאַשין אָדער די טעמפּעראַטור פון די וואַסער ווערירט, און די מאַשין אַדזשאַסטירט זיך קיינמאָל נישט, אַזוי די קוואַליטעט פון די וואַש קען נישט דערגרייכן די סטאַנדאַרדן. אייער פּרעציזיע מאַשין שטייט פאר דעם זעלבן ריזיקע. אָן אַ צוריקקער וועג, זאַמלט זיך יעדער נישט-קאָרעקטירטער טעות.
ווי צוריקקער רעדוצירט טעותים
קאָר שלייף קאָמפּאָנענטן
יעדער צוריקקער-קרייז דאַרף פֿיר טיילן וואָס אַרבעטן ווי אַ מאַנשאַפֿט. די טאַבעלע אונטן ווײַזט וואָס יעדער טייל טוט צו פֿאַרקלענערן דעם טעות.
קאָמפּאָנענט | פונקציע אין רעדוצירן טעות |
|---|---|
אַרייַנגאַנג (רעפערענץ) סיגנאַל | גיט דעם געוואונטשענעם ווערט וואָס די סיסטעם מוז אויפהאלטן |
קאָנטראָללער | אינטערפּרעטירט דעם טעות סיגנאַל (דער חילוק צווישן פאַקטיש און רעפערענץ) און באַשטימט די קאָנטראָל אַקציע |
אַקטואַטאָר | אַדזשאַסטירט דאָס סיסטעם באַזירט אויף דעם קאָנטראָל סיגנאַל ביז די געוואונטשענע רעאַקציע ווערט דערגרייכט |
צוריקקער סענסאָר | מעסט כסדר די רעזולטאַטן און פאָרמירט דעם צוריקקער-וועג פֿאַר אָנגייענדיקע קאָרעקציעס. |
דער סענסאר אקטירט ווי די אויגן פון דער שלייף. א לינעארער ענקאָדער טראַקט די פּאָזיציע, למשל, און אַ לאַסט צעל טראַקט די קראַפט. דער קאָנטראָללער אַרבעט ווי דער מוח. ער באַקומט דעם סעטפּוינט באַפֿעל, פאַרגלייכט עס מיטן סענסאָר לייענונג, און רעכנט אויס דעם טעות. דער דרייוו נעמט דאַן דעם קאָנטראָל סיגנאַל און מאָדולירט די מאַכט צום מאָטאָר. דער מאָטאָר קאָנווערטירט עלעקטרישע ענערגיע אין באַוועגונג און באַוועגט די לאַסט. הויך-פּרעציציע פֿאַרמאַכט-שלייף קאָנטראָל איז אָפּהענגיק פֿון אַלע פֿיר טיילן וואָס בלייבן געזונט. איין שוואַכע פֿאַרבינדונג, ווי אַ ראַשיקער סענסאָר אָדער אַ טרויעריקער אַקטואַטאָר, באַגרענעצט די פּרעציזיע פֿון דער גאַנצער סיסטעם.
דער טעות-קארעקציע ציקל
די שלייף קאָריגירט טעות אין אַ איבערחזרנדיקן ציקל. פֿאָלגט די טריט אונטן צו זען ווי יעדער דורכגאַנג פֿאַרשטאַרקט דעם רעזולטאַט.
פּראָגראַם — איר דעפינירט די געוואונטשענע רעזולטאַט ווי דער רעפערענץ פונקט. דער ווערט שטעלט דעם בענטשמאַרק פֿאַר פּינקטלעכקייט.
מעסטונג — דער סענסאר כאפט די פאקטישע אויסגאבע, ווי למשל לינעארע אדער דריינדיקע פאזיציע.
פאַרגלייַך — דער קאָנטראָללער פאַרגלייַכט געמאָסטענע רעזולטאַטן קעגן דעם באַפֿעל. עס קען באַפֿעלן 100 מם און מעסטן 99.999 מם, למשל.
קאָמפּענסאַציע — דער קאָנטראָללער שיקט אַ קאָרעקטיווע סיגנאַל צום מאָטאָר אָדער אַקטואַטאָר צו רעדוצירן דעם גאַפּ.
צוריקקער — דער סענסאר מעסט נאכאמאל די צוגעפאסטע אויסגאבע, און דער ציקל איבערחזרט זיך.
יעדער דורכגאנג פארקלענערט דעם טעות אביסל מער. קאנטינעווערליכע מאניטארינג פלוס רעאל-צייט אדזשאסטמענט איז וואס פארוואנדלט א גראָבן באַפֿעל אין א פּינקטלעכן רעזולטאַט. א קאַלט-סטאָרידזש טעמפּעראַטור שלייף ווייזט די זעלבע לאָגיק. דער סענסאָר לייענט די פאַקטישע טעמפּעראַטור, דער קאָנטראָללער פאַרגלייכט עס מיטן ציל, און ווענטילן אדער קאָמפּרעסאָר סיקווענסינג סטרויערן זיך צו צוריקשטעלן דעם געוואונטשענעם צושטאַנד. דער ציקל איבערחזרט זיך דאַן אָן מענטשלעכע הילף.
טעות דעטעקציע איז צענטראל צו פארמאכט-לופּ CNC אָפּעראַציע : אָפּנייגונגען אין באַוועגונג ווערן דעטעקטירט און קארעקטירט גלייך, און פּינקטלעכקייט ווערט אויפגעהאלטן דורך קעסיידערדיק טעות אַדזשאַסטמענט, וואָס אויך פארשטארקט ווידערשטאַנד קעגן אָפּעראַציאָנעלע ינקאַנסיסטאַנסיז.
א גוט-דיזיינטע שלייף מאכט אייער אויסגאבע איבערחזרבאר. עס מאכט אויך די אויסגאבע ווייניגער סענסיטיוו צו דרויסנדיגע באדינגונגען. לאסט ענדערונגען, טעמפעראטור שוואונגען, און רייבונג פארשייבונגען אלע שטופן אויפן פראצעס. דער צוריק-פידבעק וועג כאפט יעדן שטופ און ענטפערט עס איידער דער טעות וואקסט. יענע קאנסטאנטע קארעקציע איז פארוואס א צוגעשטעלטע שלייף האלט טאלעראנץ לויף נאך לויף, בשעת אן אפענע-שלייף סיסטעם דריפט.
טשאָאָסינג די רעכט קאָנטראָללער
PID Fundamentals
דער PID קאנטראלער איז דער ארבעטס-פערד פון פידבעק קאנטראל. עס קאמבינירט דריי אקציעס, און יעדע איינע ענטפערט דעם טעות אויף אן אנדערן וועג. די טאבעלע אונטן ווייזט וואס יעדער טערמין טוט און וועלכע סעטטינג איר טוט.
טערמין | האַרץ דעפֿיניציע | ראָלע אין קאָנטראָל | טונינג פּאַראַמעטער |
|---|---|---|---|
פּראָפּאָרציאָנעל (P) | רעזולטאַט ענדערונג שפּיגלט אָפּ דעם טעות, סקאַלירט דורך געווינס Kp | ניצט טעות צו רעדוצירן טעות; לאָזט אַ סטאַביל-שטאַט אָפסעט | פּראָפּאָרציאָנעלע געווינס Kp (העכערע געווינס = גרעסערע סענסיטיוויטי) |
אינטעגראל (I) | רעזולטאַט ראַמפּעס אין פּראָפּאָרציע צו אַקיומיאַלייטיד טעות | אַראָפּנעמען דעם אָפסעט וואָס איז געבליבן דורך נאָר P קאָנטראָל | ינטאַגראַל צייט טי (קורץ טי = שנעל ראַמפּע) |
דעריוואַט (ד) | די רעזולטאַטן רעאַגירן אויף די סלאָופּ פון די טעות | אַנטיסיפּירט צוקונפֿטיקע טעותן און פֿאַרגרעסערט סטאַביליטעט | דעריוואַטיוו צייט TD (לאַנג TD = גרויס אַנטיסיפּיישאַן) |
פראפארציאנעלע באנד איז גלייך צו (1/Kp) × 100%. א געווינס פון 1 גיט דעריבער א 100% באנד , און א געווינס פון 2 גיט א 50% באנד. אינטעגראלע אקציע איז דעסטאביליצירנד: א צו קורצע אינטעגראלע צייט פאראורזאכט אסצילאציע, ממילא פארקלענערט מען אפט אביסל דעם פראפארציאנעלן געווינס ווען מען לייגט עס צו. דעריוואטיוו אקציע לייגט צו סטאביליטעט און ערלויבט א העכערן פראפארציאנעלן געווינס, ווי 1.5 צו 2. עס פארשטארקט אויך סענסאר ראַש, ממילא איז פילטערן רעקאמענדירט. אסאך קאנטראלערס נעמען דעם דעריוואט פון דער מעסטונג אנשטאט דעם טעות צו פארמיידן דעריוואטיוו קיק אויף סעטפוינט ענדערונגען. צוליב ראַש סענסיטיוויטי, ווערן P+I קאנטראלערס רוב מאל גענוצט אין פראקטיק.
פיד-פאָרווערד און כייבריד מעטאָדן
PID רעאַגירט צו אַ טעות נאָכדעם וואָס עס דערשיינט. פאָרווערד-פֿיד אַקטירט איידער דער טעות פֿאָרמירט זיך. איר מעסט אַ שטערונג אָדער באַפֿעל ענדערונג און אַפּליקירט אַ קערעקשאַן גלייך, אָן וואַרטן ביז דער סענסאָר רעגיסטרירט אַ דיווייישאַן. די צוגאַנג איז פּאַסיק פֿאַר אַפּליקאַציעס מיט איבערחזרנדיקע שטערונגען, אַזאַ ווי אַ באַקאַנטער לאָוד שריט אָדער אַ פאָרויסזאָגבארער באַוועגונג פּראָפיל.
כייבריד מעטאָדן קאָמבינירן ביידע וועגן. פאָרווערד-פֿיד האַנדלט מיטן גרעסטן טייל פֿון דער קאָרעקציע, און PID רייניקט אויס דעם רעשט. די פּאָרונג האַלט דעם שלייף שנעל און סטאַביל, וואָס איז וויכטיק פֿאַר הויך-פּרעציציע פֿאַרמאַכט-שלייף קאָנטראָל. קלייַבט PID אַליין פֿאַר פּשוטע, לאַנגזאַמע פּראָצעסן. לייגט צו פאָרווערד-פֿיד ווען שטערונגען זענען מעסטלעך און איבערחזרלעך. גרייכט צו מאָדעל-באַזירטע אָדער אַוואַנסירטע טעכניקן בלויז ווען דער פּראָצעס איז שטאַרק נישט-לינעאַר אָדער העכסט קאַפּאַלד.
טונינג פֿאַר פּרעציזיע
מאַנועלע און הערשן-באַזירטע טונינג
איר קענט טונען א שלייף מיט דער האַנט, אָבער כלל-באַזירטע מעטאָדן געבן אײַך אַ שנעלערן אָנהייב-פּונקט. זיגלער-ניקאָלס איז די עלטסטע און מערסט פּאָפּולערע סעט פון כּללים. עס קומט אין צוויי וואַריאַנטן. די פּראָצעס רעאַקציע-קורווע מעטאָדע לויפט מיטן קאָנטראָללער אין מאַנועל, און די אַלטאַמאַט-סייקלינג מעטאָדע לויפט מיטן קאָנטראָללער אין אויטאָמאַטיש. כהן-קון איז אַן אָפֿן-שלייף כלל. עס האַנדלט מיט טויט-צייט-דאָמינאַנטע פּראָצעסן בעסער ווי זיגלער-ניקאָלס, אָבער עס ליידט נאָך פון קוואַרטער-אַמפּליטוד-דעמפּינג אָוווערשוט, נידעריק ראָובאַסטנאַס, און סענסיטיוויטי צו טויט-צייט מעסטונג טעות. איר קענט ווייכער מאַכן די ווירקונגען דורך דעטונינג די קאָנטראָללער געווינען.
מעטאָד | טיפּ | שליסל געדאַנק | הויפּט חסרון |
|---|---|---|---|
זיגלער-ניקאלס (פארמאכט-לופּ) | עמפּירישע, פארמאכטע שלייף | ניצט לעצטן געווינס און לעצטן פּעריאָד צו רעכענען סעטטינגס | סענסיטיוו צו ווענטיל פראבלעמען; באגרענעצטע אנווענדבארקייט |
זיגלער-ניקאלס (אפענע-לופּ) | עמפּירישע, אָפֿן-לופּ | ניצט די פּראָצעס רעאַקציע קורווע צו געפֿינען טויטע צייט, צייט קאָנסטאַנט, און סטאַביל-שטאַט ווערט | אַפּראָקסימאַציעס קענען זיין אומרעכט; נישט גילטיק פֿאַר I, D, אָדער PD קאָנטראָולערס |
כהן-קון | אָפפליין, אָפֿן-לופּ | קאָריגירט די לאַנגזאַמע סטאַביל-שטאַט רעאַקציע פון ZN פֿאַר גרויס טויט צייט | אומסטאַבילע פארמאכטע-לופּ מעגלעך; נאָר ערשטע-אָרדענונג מאָדעלן מיט גרויסע פאַרהאַלטונגען |
לאַמבדאַ טונינג פּראָדוצירט אַ סטאַבילע, נישט-איבערשאָסן רעאַקציע מיט גוטער שטאַרקייט צו מעסטונג ערראָרס. איר שוואַכקייט איז אַ זייער פּאַמעלעכע רעאַקציע צו שטערונגען אויף לעג-דאָמינאַנטע פּראָצעסן. ניצט לאַמבדאַ כּללים פֿאַר זייער סטאַבילע שלייפן וואָס אַבזאָרבירן שטערונגען. קלייבט כהן-קון פֿאַר שנעלע שטערונג אָפּזוך, און ניצט בלויז האַלב די קאַלקיאַלירטע געווינס. קלייבט לאַמבדאַ כּללים ווען טויטע צייט איז זייער קורץ אָדער דער פּראָצעס ווערט איז ראַשיק.
אויטאָ-טונינג און מאָדעל-באַזירטע מעטאָדן
מאָדעל-באַזירט טונינג הייבט זיך אָן מיטן כאַראַקטעריזירן דעם מיטל וואָס ווערט געטעסט. דער געצייַג פֿאַרזוכט דעם סיגנאַל צו כאַפּן די אָפֿן-לופּ רעאַקציע. דערנאָך סעלעקטירט עס די ערשטע פֿידבעק געווינסן פֿון פֿאָר-דעפֿינירטע טראַנספֿער פֿונקציעס און די געמאָסטענע אָפֿן-לופּ פּאַראַמעטערס. אַמאָל איר שליסט דעם שלייף, אַדזשאַסטירט אַן אויטאָ-טונינג פֿונקציע די געווינסן אויף דעם פֿידבעק סיגנאַל צו מינימיזירן רעשטלעך טעות. דיגיטאַלע PID קאָנטראָולערס דערגרייכן הויכע פּינקטלעכקייט וואָס אַנאַלאָג קאָנטראָולערס קענען נישט גלייַכן. זיי בלייבן סטאַביל, קעגנשטעלן דריפט, און טאָלערירן ראַש איבער אַ ברייט דינאַמיש קייט.
דעמאָדולאַציע און לאק-אין דעטעקציע שאַרפן דאָס ווייטער. דעמאָדולאַציע איזאָלירט דעם געוואונטשענעם סיגנאַל פֿון ראַש און שטערונג, וואָס גיט דעם קאָנטראָללער אַ ריינערן אינפוט. לאק-אין דעטעקציע פֿאַרשטאַרקט שוואַכע סיגנאַלן, אַזוי אַז דער שלייף מאַכט פֿײַנערע אַדזשאַסטמאַנץ און רעאַגירט צו סאַטאַלע ענדערונגען. די טעקניקס שטיצן הויך-פּרעציציע פֿאַרמאַכט-שלייף קאָנטראָל אין ראַשדיקע סביבות.
די פאָרשטעלונג קען פאַרערגערן אויב די סיסטעם האט אַ קאָמפּלעקסע אָדער ניט-לינעאַרע טראַנספער פונקציע; אין אַזעלכע פאַלן, קען מען דאַרפן מער אַוואַנסירטע און קאַמפּיוטיישאַנאַל שווערע מאָדעל-באַזירטע קאָנטראָל מעטאָדן (למשל, שטאַט-ספּייס אָדער H-אינפיניטי קאָנטראָל).
סיסטעם אַרטשיטעקטורע
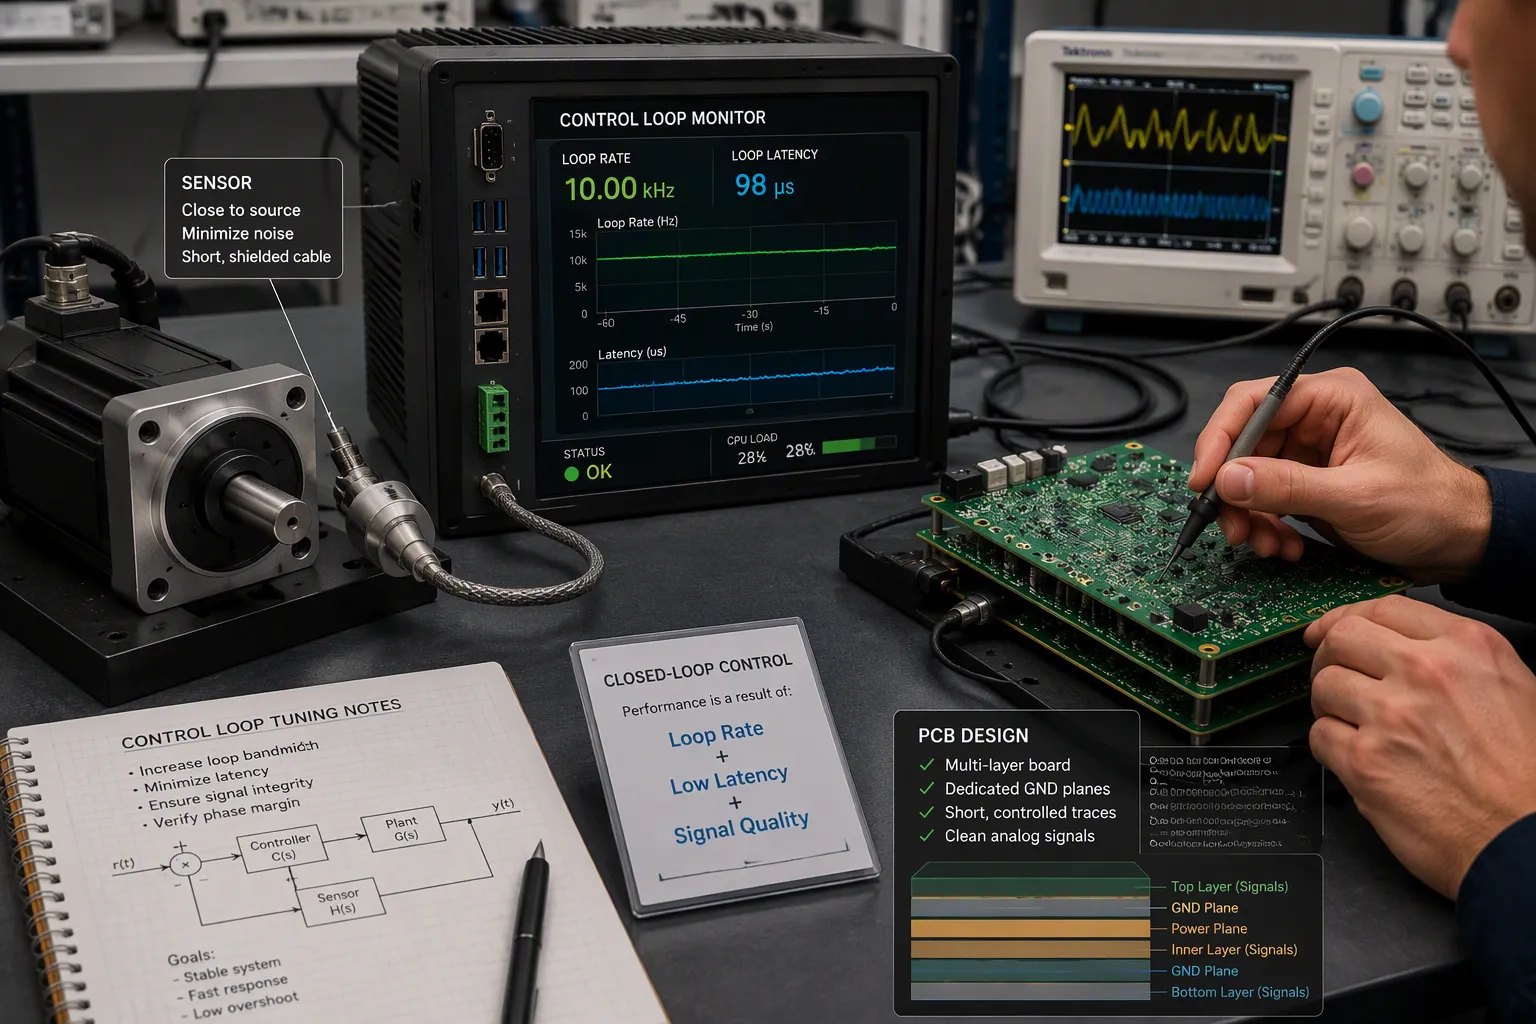
א פולשטענדיגע דיגיטאלע צוריק-בילד סיסטעם רוט אויף דריי זיילן: גוטע דיזיין פרינציפן, פארזיכטיקע קאמפאנענט אויסוואל, און באוויזענע פראקטיקעס פאר אינדוסטריעלע אויטאמאציע. באקומט די ריכטיגע ארכיטעקטור, און די שלייף האט פלאץ צו פונקציאנירן. באקומט עס אומרעכט, און קיין שום מאס פון טונינג וועט אייך נישט ראטעווען.
לופּ קורס, לעטענסי, און סאַמפּלינג
לופּ ראַטע שטעלט דעם דאַך אויף אַלץ אַנדערש. א שנעלערער לופּ פירט זיך מער ווי אַן אַנאַלאָג קאָנטראָללער, בשעת אַ שטייטערער לופּ לייגט צו עפעקטיווע פאַרהאַלטונג. יענע פאַרהאַלטונג איז וויכטיק ווייל יעדע קערעקשאַן ניצט פאַרגאַנגענע אינפֿאָרמאַציע. קאָמבינירט אַלע פאַרהאַלטונגען אין איין עפעקטיווע ציפער, און סאַמפּלינג צייט פּלוס קאַמפּיוטיישאַנאַל לעיטענסי פאַרקלענערט גלייך די מאַקסימום סטאַביל באַנדווידט. באַנדווידט טיפּיש לאַנדט ביי בערך 1/20 צו 1/50 פון די לופּ ראַטע , אַזוי אַ 5 kHz לופּ שטיצט בערך 100-200 Hz פון קאָמאַנדע טריילעכקייט.
Factor | ווירקונג פון שלייף קורס |
|---|---|
שלייף פּעריאָד | קירצערע פּעריאָדן נאָכמאַכן אַנאַלאָג נאַטור (1 kHz = 1 ms פּער דערהייַנטיקונג) |
טראַקינג אַקיעראַסי | א 50 הערץ כוואַליעפאָרם איז שפּעט ביי 1 קילאָהערץ אָבער טראַקט כּמעט פּערפעקט ביי 5 קילאָהערץ |
פעסטקייַט | לאַנגזאַמע שלייפן שניידן די פאַזע גרענעץ און פאַראורזאַכן אָוווערשאָאָט לעבן רעזאָנאַנסן |
ראַש לימאַץ | ראַטעס העכער ~10 kHz קענען פֿאַרשטאַרקן סענסאָר ראַש אָדער פאַראורזאַכן קאָעפיציענט קוואַנטיזאַציע |
טונינג איז אויך אָפּהענגיק פֿון שלייף־ראַטע. אַ PI קאָנטראָללער וואָס איז איינגעשטעלט מיט איין ראַטע אָבער לויפֿט שטייטער האָט פּראָדוצירט אַ רעאַקציע אַרום דריי מאָל שטייטער ווי מיט זײַן טונינג־ראַטע. העכערע ראַטעס פֿאַרבעסערן די מעסטונג־גענויקייט, אָבער נידעריקערע ראַטעס לאָזן מער אויספֿירונג־צײַט פּער ציקל און ברענגען אַ נידעריקערע דזשיטער. באַלאַנסירט ביידע קעגן אײַער פּרעציזיע־ציל.
סענסאָר פּלייסמאַנט און סיגנאַל אָרנטלעכקייט
וואו איר שטעלט א סענסאר באַשטימט וואָס די שלייף קאָנטראָלירט טאַקע. מאָנטירט עס נאָענט צום פונקט פון אינטערעס און פאַרקירצט זיינע קאַנעקשאַנז. רוט אַנאַלאָג סיגנאַלן ערשט, אויף די אינעווייניקסטע שיכטן אַוועק פון ברעט עקן. בעפֿאָרצוגט פיר אָדער מער שיכטן מיט דעדאַקייטאַד פּלענער און 1:1 טראַסע-צו-פּלענע ספּייסינג.
באַשיצן שוואַכע סיגנאַלן מיט האַרטער גראַונדינג און שילדינג . ניצן אַ גראַונד פּליין אונטער אַנאַלאָג סעקשאַנז, שטערן גראַונדינג פֿאַר נידעריק-פרעקווענץ סענסאָרס, און קעלווין טראַסעס פֿאַר פּרעציזיע סענסאָרס צו ויסמיידן IR טראָפּנס. רוט באַלאַנסט פּאָרז מיט גלייַך לענגקטס און סימעטרישע דזשיאַמעטרי צו אָפּוואַרפן קאַמאַן-מאָד ראַש. האַלטן טראַסעס קורץ, און מייַכל זיי ווי טראַנסמיסיע ליניעס אַמאָל לענג יקסידז 1/10 פון די סיגנאַל כוואַליע. וועראַפיי די פּלאַן מיט סימיאַליישאַן, TDR, און אָסילאָסקאָפּ מעסטונגען איידער פּראָדוקציע.
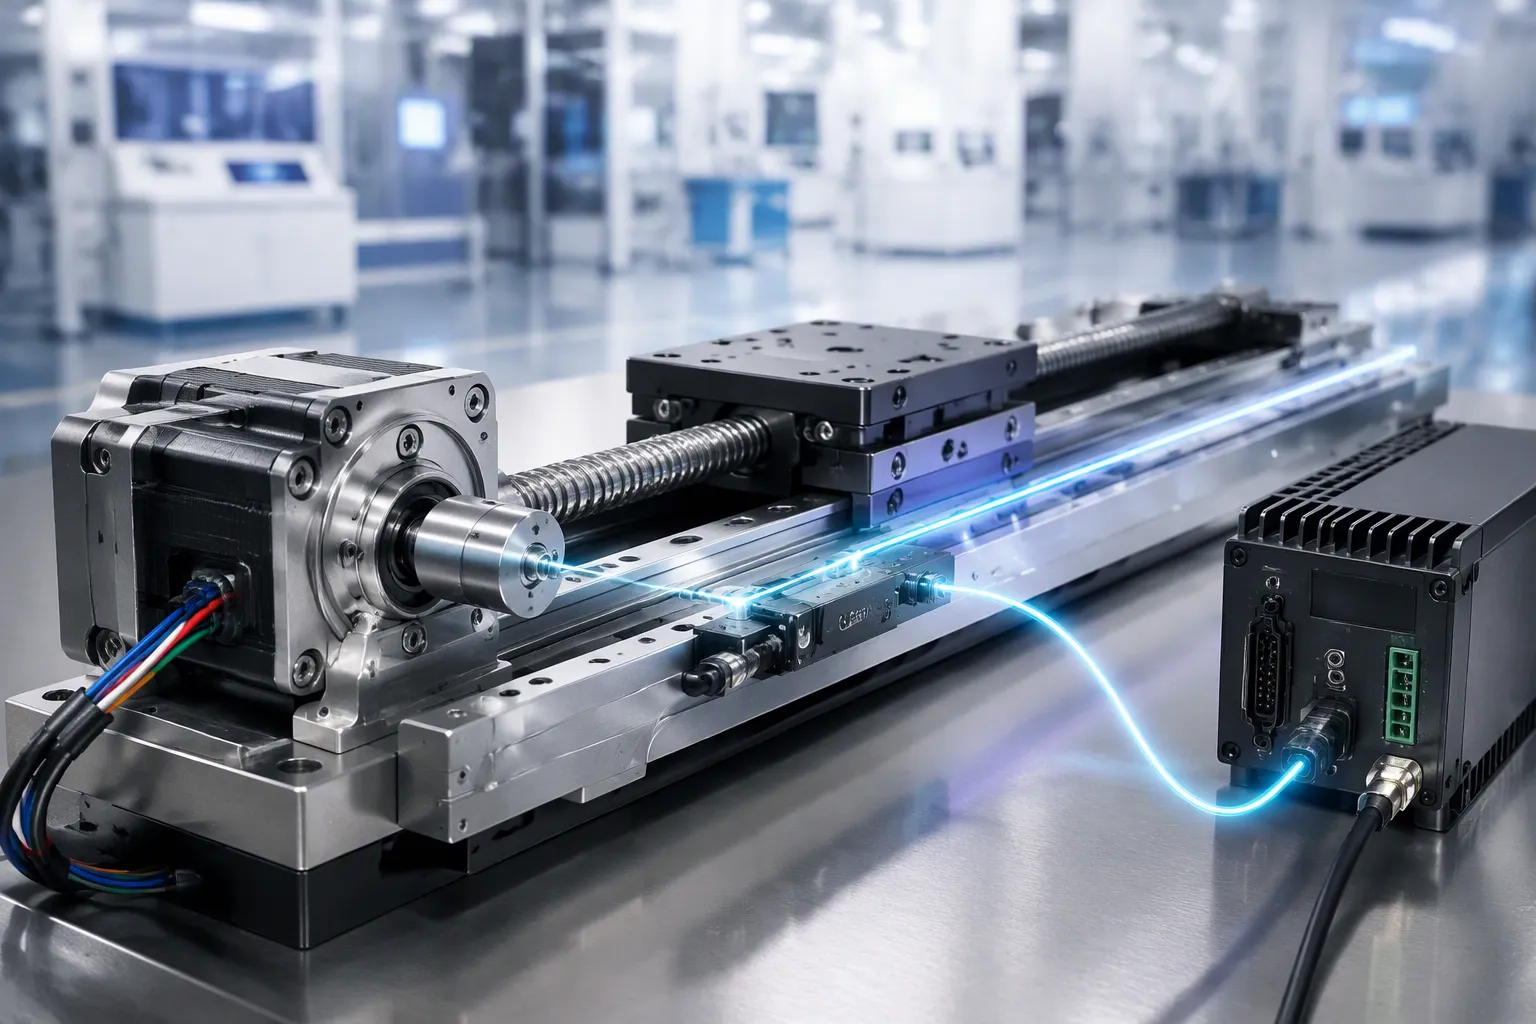
אָפּטישע פֿידבעק ווײַזט די אַרכיטעקטור אין אַקציע. איר קענט עס בויען פֿון אַן עקזיסטירנדיקער טעסט באַנק דורך צולייגן אַ סענסאָר וואָס מעסט די עכטע אַוטפּוט, פֿאַרגלײַכן עס מיטן סעטפּוינט, און לאָזן אַ קאָנטראָללער אַדזשאַסטירן דעם פּראָצעס אַרײַנגאַנג הונדערטער ביז טויזנטער מאָל פּער סעקונדע . דאָס איז הויך-פּרעציציע פֿאַרמאַכט-לופּ קאָנטראָל אין זײַן ריינסטער פֿאָרעם.
אָפּטישע פֿידבעק טראָגט עכטע קאָסטן: סענסאָרן לייגן צו קאַפּיטאַל הוצאות, דאַרפֿן קאַליבראַציע און וישאַלט, פֿירן איין דורכפֿאַל מאָדעס, און קענען לייגן צו לייטאַנסי. אויב די מעסטונג פֿאַרשפּעטיקט דעם פּראָצעס מיט אַ באַדייטנדיקן טייל פֿון דער פּראָצעס צייט, קען פֿידבעק אָנקומען צו שפּעט און דעסטאַביליזירן דעם שלייף.
קאָמפּאָנענט סעלעקטיאָן
סענסאָרס און אַקטואַטאָרס
אייער סענסאר און אַקטואַטאָר אַרבעטן ווי אַ פּאָר. דער סענסאר כאַפּט דעם פאַקטישן צושטאַנד, און דער אַקטואַטאָר פֿאַרמאַכט דעם גאַפּ צום ציל. סענסאר גענויקייט באַשטימט ווי געטריי איר זעט דעם פאַקטישן רעזולטאַט . די קאָרעקטיווע אַקציע פֿונעם אַקטואַטאָר באַשטימט ווי שנעל איר קענט פֿאַרמאַכן דעם טעות. אַ שלעכט קאַליברירטער סענסאר פֿאַרדרייט דעם געמאָסטן רעזולטאַט און טרייבט די אומרעכטע קאָנטראָל אַקציע, אַזוי קאַליברירט אויף אַ רעגולערן פּלאַן צו באַשיצן פּינקטלעכקייט.
צופּאַסט דעם סענסאָר צו אייערע סיסטעם באַדערפענישן און זיין סביבה. קאָנטראָלירט די פֿאַקטאָרן איידער איר פֿאַרפֿליכטעט זיך צו אַ טייל:
דרוק קייט און אַקיעראַסי, פּלוס ענטפער צייט און אָפטקייַט ענטפער
מעדיע קאָמפּאַטאַביליטי און טעמפּעראַטור קאָמפּענסאַציע
גרייס און מאַונטינג באַגרענעצונגען, רעזולטאַט טיפּ, און לאַנג-טערמין דריפט
רעגולאַטאָרישע העסקעם פֿאַר דיין אינדוסטריע
פּינקטלעכקייט פֿאַרדינט ספּעציעלע אויפֿמערקזאַמקייט. רעזאָלוציע איז נישט פּינקטלעכקייט, און נול אָפסעט, שפּאַן טעות, דינאַמישער קייט, היסטערעזיס, און ריפּיטאַביליטי אַלע פֿאָרמען דעם רעזולטאַט. טעותים זאַמלען זיך אָן און קענען פֿאַראורזאַכן אומסטאַביליטעט אָדער אינעפֿעקטיווקייט. שטעלט סענסאָרן וואו זיי כאַפּן דעם אמתן צושטאַנד, פֿאַרמייַדט לאַנגע רערן וואָס לייגן צו פֿאַרהאַלטונג, באַשיצט וויירינג קעגן ראַש, און באַשטעטיקט אַז די דינאַמישע רעאַקציע פּאַסט צו אייער באַוועגונג סיסטעם.
צופּאַסן קאָמפּאָנענטן צו פּרעציזיע צילן
באַהאַנדלט פּלאַצירונג און טייל אויסוואַל ווי איין פּלאַן באַשלוס. אין פּרעציזיע בינע פּלאַן, שטעלט מען די קאָנטראָללער פּאַראַמעטערס פֿון אַ ציל קאָנטראָל באַנדווידט , און דערנאָך קלייבט מען פּראָפּאָרציאָנעלע געווינס צו מאַקסאַמיזירן באַנדווידט בשעת מען טרעפֿט אַ ראָובאַסטנאַס קריטעריאָן אויף דער פֿאַרמאַכט-לופּ סענסיטיוויטי פֿונקציע. סענסאָר און אַקטואַטאָר פּלאַצירונג און וואָג ברירות האָבן אַ דירעקטע השפּעה אויף דעם קאָנטראָללער פּלאַן. פּראַקטישע בינעען טראָגן אויך אַקטואַטאָר וואָג און אָרט באַגרענעצונגען. דאָס ווייזט אַז די פּלאַצירונג איז קאָ-דיזיינד מיט די באַנדווידט און ראָובאַסטנאַס ציל, נישט אויסגעקליבן אומאָפּהענגיק.
אינעווייניק פון דעם שלייף, סענסאר פידבעק פידט דעם PID קאנטראלער. איר שטעלט די פראפארציאנעלע געווינס צו די דרוק ענדערונגען , אינטעגראלע אקציע סטאביליזירט דריפט, און דעריוואטיוו דעמפינג אונטערדריקט איבערשוס פון פלוצלינגע שפיצן. אזוי פארוואנדלט הויך-פרעציזיע פארמאכט-שלייף קאנטראל קאמפאנענט אויסוואלן אין איבערחזרנדיקע רעזולטאטן. הייבט אן פון אייער פרעציזיע ציל, און לאזט עס פירן יעדע סענסאר און אקטואטאר באשלוס.
פאָרשטעלונג און האַנדל-אָפס
מעטריקס פֿאַר אַקיעראַסי און פעסטקייט
איר קענט נישט פֿאַרבעסערן וואָס איר מעסט נישט. צייט-דאָמעין מעטריקס כאַפּן ווי די אַוטפּוט זיך פֿירט נאָך אַ באַפֿעל ענדערונג. פֿרעקווענץ-דאָמעין מעטריקס כאַפּן ווי די שלייף רעאַגירט אַריבער אַ קייט פון ינפּוץ.
פעלד | מעטריקס געניצט צו אָפּשאַצן אַקיעראַסי און פעסטקייט |
|---|---|
צייט-דאָמעין | אויפשטייג צייט, זעצן צייט, פראצענט איבערשוס, סטעדי-סטאטוס טעות |
אָפטקייט-דאָמעין | באַנדווידט, געווינס גרענעץ, פאַזע גרענעץ, סענסיטיוויטי שפּיץ |
סטאביליטעט אליין זאגט אייך ווייניג. באטראכט צוויי סטאבילע סיסטעמען. סיסטעם א זעצט זיך אפ אין 0.3 סעקונדעס מיט 5% איבערשוץ און מיטלמעסיגע קאנטראל אנשטרענגונג. סיסטעם ב זעצט זיך אפ אין 12 סעקונדעס מיט 180% איבערשוץ און א זעטיגענדיג אקטואטאר. ביידע זענען סטאביל, אבער נאר איינער איז פראקטיש נוצלעך. סטאביליטעט איז בינאריש, בשעת פערפארמאנס איז קאנטינעווערליך.
געווינס מאַרדזשין און פאַזע מאַרדזשין קוואַנטיפיצירן ווי נאָענט איר אַרבעט צו ינסטאַביליטי. איר דאַרפט די מאַרדזשינען ווייַל מאָדעלן זענען קיינמאָל פּינקטלעך, אַפּערייטינג באדינגונגען טוישן זיך, און סענסאָרס און אַקטואַטאָרס זענען נישט פּערפעקט. הויך-פּערפאָרמאַנס סיסטעמען לויפן נאָענט צו סטאַביליטעט גרענעצן אָבער קיינמאָל אויף זיי. דיזיינינג מאַרדזשינען איז דיזיינינג ראָובאַסטנאַס.
אָפֿן-לופּ קעגן פֿאַרמאַכט-לופּ קאָמפּראָמיסן
אפן-לופּ סיסטעמען קאסטן ווייניגער און זענען גרינגער צו דיזיינען און אויפהאלטן. זיי זענען פאסיג פאר פשוטע אפליקאציעס מיט ווייניג וועריאביליטעט, אבער זיי זענען ווייניגער גענוי און ווייניגער אדאפטיוו. פארמאכטע-לופּ סיסטעמען קאסטן מער און פארלאנגען מער דיזיין ארבעט, אבער זיי געבן גרעסערע גענויקייט און אדאפטירבארקייט. רעאל-צייט אדזשאסטמענט מאכט זיי געוואונטשן וואו באדינגונגען זענען שטארק אנדערש אדער דער פראצעס מוז זיין גוט קאנטראלירט.
ויסמעסטונג | אָפֿן-לופּ קאָנטראָל | פארמאכט-לופּ קאָנטראָל |
|---|---|---|
קאָסטן | ביליקער; קיין צוריקקער סענסאָרן נישט נויטיק | טייערער צוליב סענסארן און פארגעשריטענע קאנטראלערס |
קאַמפּלעקסיטי | פּשוטער; ווייניקער פּראַסעסינג מאַכט; גרינג צו וישאַלטן | מער קאָמפּליצירט; דאַרף צוריקקער שלייפן און טונינג; ריזיקע פון אומסטאביליטעט אויב פאַלש געשטעלט |
פאָרשטעלונג | קען נישט קאָריגירן פֿאַר שטערונגען; אַקיעראַסי פאַרלוירן אויב פאַבריק פּאַראַמעטערס טוישן זיך | הויך גענויקייט; אַדאַפּט זיך צו טראָגן, טערמישע יקספּאַנשאַן און וועריאַבאַל לאָודז; פאַסטער סעטאַלינג |
בעסטער פּאַסיק | פּשוטע, נידעריק-וועריאַביליטי "שטעלן און פאַרגעסן" אַפּלאַקיישאַנז | זיכערהייט-קריטישע אדער הויך-גיך אויטאמאציע וואו זעלבסט-קערעקציע איז וויכטיג |
אפן-לופּ סיסטעמען זענען ביליגער און גרינגער צו דיזיינען און אויפהאלטן, מאכנדיג זיי פאסיג פאר פשוטע אפליקאציעס מיט ווייניג וועריאביליטעט, אבער זיי זענען ווייניגער גענוי און אדאפטיוו. פארמאכטע-לופּ סיסטעמען, כאטש מער קאמפלעקס און טייער, פאָרשלאָגן גרעסערע פּרעציזיע און אדאפטירבארקייט, און זייער רעאל-צייט אדזשאַסטמענט מעגלעכקייט מאכט זיי געוואונטשן וואו באדינגונגען וועריירן שטארק אדער דער פראצעס מוז זיין גוט קאנטראלירט.
הויך-פּרעציציע פֿאַרמאַכט-לופּ קאָנטראָל פֿאַרדינט איר קאָסטן ווען שטערונגען זענען רעאַל און טאָלעראַנסן זענען ענג. צופּאַסט די אַרכיטעקטור צו דער אַרבעט, און איר צאָלט בלויז פֿאַר די פּרעציזיע וואָס איר דאַרפֿט.
אימפלעמענטירן הויך-פּרעציציע פארמאכט-לופּ קאָנטראָל אין פּראַקסיס
אינדוסטריע ביישפילן
פארמאכטע-לופּ סיסטעמען דערשייַנען אין פילע אינדוסטריעס. יעדע איינע ניצט קאָנטינויִערלעכע באַמערקונגען צו מאָניטאָרירן פאָרשטעלונג און קאָריגירן אָפּנייגונגען פון אַ געוואונטשענעם סעטפּונקט. די טאַבעלע אונטן ווייזט וואו דער צוגאַנג באַצאָלט זיך אויס און וואָס עס ברענגט.
אינדוסטריע / אַפּליקאַציע | פאָרשטעלונג פֿאַרבעסערונג פֿון פֿאַרמאַכט-לופּ קאָנטראָל |
|---|---|
מולטיאַקס מאַשין מכשירים (CNC מאַשינינג, האַלב-קאָנדוקטאָר פאַבריקאַציע) | סוב-מיקראָן פּאָזיציע אַקיעראַסי; רידוסט מינוט באַוועגונג דיסקרעפּאַנסיז וואָס פאַרשאַפן קוואַליטעט חסרונות און מאַטעריאַל וויסט |
אויפהייבן-און-שטעלן ראָבאָטן | סטאַביל טראַיעקטאָריע קאָנטראָל |
סערוואָ סיסטעמען | מינימיזירטע איבערשוועבונג און אָסצילאַציעס |
קאָאָרדינירטע באַוועגונג סיקוואַנסן (אָטאַמאַטישע אַסעמבלי ליניעס) | פאָרויסזאָגבארע איבערחזרנדיקייט |
קאָלאַבאָראַטיווע ראָבאָטן (קאָבאָץ) און AGVs | ווייכע-טאטש אינטעראקציעס, קאמפליאַנטע באוועגונג, און קראַפט-לימיטירנדיקע אויפפירונגען דורך קראַפט-דריימאָמענט סענסאָרן, אינטעגרירטע ענקאָדערס, און אַוואַנסירטע מאָטאָר דרייווס, וואָס ערמעגלעכן זיכערע מענטש-געטיילטע וואָרקספּייסיז און אַדאַפּטאַציע צו וועריאַבאַל טאַסקס און אַנסטרוקטורירטע סביבות. |
האַלב-קאָנדוקטאָר פאַבריקאַציע ווייזט קלאָר דעם מוסטער. דער דרוק צו מיניאַטוריזאַציע שאַפט אַ נויט פֿאַר העכערער אַליינמענט אַקיעראַסי ווי אָפֿן-לופּ פּאַזישאַנינג קען צושטעלן. ויסריכט מוז אויך קומען צו אַ שנעלן גאַנץ שטילשטאַנד. די דאָקומענטירטע לייזונג ניצט 5-פאַסע סטעפּער מאָטאָרן אונטער גאָר פארמאכט-לופּ קאָנטראָל (CVD סעריע). אַן אָפֿן-לופּ פאַזע נוצט די מאָטאָר'ס הויך רעספּאָנסיוונאַס ביים אָנהייב פון פּאַזישאַנינג. אַמאָל די פּאָזיציע באַפֿעל איז געענדיקט, קאָריגירט באַמערקונגען פון פונדרויסנדיקע סענסאָרן ווי לינעאַר ענקאָדערס דעם חילוק צווישן באַפֿוילן און פאַקטיש פּאָזיציע. דער צוגאַנג ערמעגליכט הויך-פּינקטלעכקייט פּאַזישאַנינג אין סובמיקראָן קייט, וואָס פּאַסט צו דער רעזאָלוציע פון דעם געפּאָרטן לינעאַר ענקאָדער.
פאַל שטודיע דורכגאַנג
באַטראַכט אַ האַלב-קאָנדוקטאָר פאַבריקאַציע געצייַג וואָס דאַרף סובמיקראָן אַליינמאַנט. די פּראָבלעם הייבט זיך אָן מיט אָפֿן-לופּ פּאַזישאַנינג. דער געצייַג באַפֿעלט אַ באַוועגונג, אָבער די פאַקטישע פּאָזיציע דריפֿט. קליינע באַוועגונג דיסקרעפּאַנסיז פאַרשאַפן קוואַליטעט חסרונות און מאַטעריאַל וויסט. די מאַנשאַפֿט דאַרף אַ לעזונג וואָס האַלט די פּאָזיציע אָן אָפּפֿערן גיכקייַט.
די לייזונג קאָמבינירט צוויי פאַזעס. ערשטנס, די סיסטעם לויפט דעם 5-פאַזע סטעפּער מאָטאָר אין אָפֿן-לופּ מאָדע ביים אָנהייב פון יעדער פּאָזיציאָנירן באַוועגונג. דער שריט ניצט די מאָטאָר'ס הויך רעספּאָנסיוונאַס צו דערגרייכן נאָענט צום ציל שנעל. צווייטנס, אַמאָל די פּאָזיציע באַפֿעל איז געענדיקט, נעמען עקסטערנע סענסאָרן איבער. לינעאַר ענקאָדערס מעסטן די פאַקטישע פּאָזיציע און געבן די דאַטן צוריק צום קאָנטראָללער. דער קאָנטראָללער פאַרגלייכט די באַפֿוילענע און פאַקטישע פּאָזיציע, און דערנאָך קאָריגירט דעם חילוק.
דער איינגעשטעלטער רעזולטאַט איז הויך-פּרעציציע פּאָזיציאָנירן אין אַ סובמיקראָן ראַנגע. די סיסטעם פּאַסט צו דער רעזאָלוציע פון דעם געפּאָרטן לינעאַרן ענקאָדער. דער רעזולטאַט ווייזט ווי הויך-פּרעציציע קלאָוזד-לופּ קאָנטראָל אַרבעט אין פּראַקסיס. איר הייבט אָן מיט אַ קלאָרן פּרעציזיע ציל, קלייַבט קאָמפּאָנענטן וואָס טרעפן עס, און לאָזט באַמערקונגען פֿאַרמאַכן דעם ריס. די אָפֿן-לופּ פֿאַזע גיט אײַך שנעלקייט. די קלאָוזד-לופּ פֿאַזע גיט אײַך פּינקטלעכקייט. צוזאַמען, צושטעלן זיי ביידע.
איצט האָט איר דאָס גאַנצע בילד. איר האָט געזען ווי דער פֿידבעק שלייף אַרבעט, ווי עס צו אימפּלעמענטירן, און ווי צו פֿאַרשטאַרקן און אויסקלײַבן קאָמפּאָנענטן פֿאַר אַ פֿאַרלעסלעכער פּרעציזיע. געדענקט איין וויכטיקן פּונקט: פּרעציזיע קומט פֿון גוטן פֿידבעק פּלאַן, פֿאָרזיכטיקן פֿאַרשטאַרקן, און דיסציפּלינירטן קאָמפּאָנענט אויסקלײַבן צוזאַמען. קיין איינציקער עלעמענט טראָגט נישט דאָס רעזולטאַט אַליין.
קוקנדיק פאָרויס, ערוואַרט שנעלערע סענסינג און קלוגערע קאָנטראָל אַלגעריטמען צו פֿאַרבעסערן וואָס הויך-פּרעציציע פֿאַרמאַכט-לופּ קאָנטראָל קען דערגרייכן. אָנהייבן מיט אַ קלאָרער פּרעציזיע ציל. דערנאָך איבערחזרן ווי איר מעסט פאַקטישע פאָרשטעלונג. יענע געוואוינהייט וועט אײַך גוט דינען ווי די טעכנאָלאָגיע פֿאָרשריט.
FAQ
ווען זאָל מען אויסקלײַבן אָפֿן-לופּ קאָנטראָל אַנשטאָט פֿאַרמאַכט-לופּ?
קלייבט אפען-לופּ קאנטראל פאר פשוטע ארבעט מיט ווייניג וועריאַביליטי. די סיסטעמען קאסטן ווייניגער און דארפן ווייניגער דיזיין ארבעט. קלייבט פארמאכט-לופּ קאנטראל ווען טאלעראנצן זענען ענג אדער באדינגונגען טוישן זיך. צוריק-בילד סענסארן און טונינג לייגן צו קאסטן, אבער איר באקומט גענויקייט און שטערונג אפווארף.
ווי שנעל דאַרף אייער קאָנטראָל שלייף לויפן?
שטעלט איין די שלייף ראטע פון אייער פּרעציזיע ציל. באַנדווידט לאַנדט טיפּיש ביי בערך 1/20 ביז 1/50 פון די שלייף ראטע. א 5 kHz שלייף שטיצט דעריבער בערך 100–200 Hz פון קאָמאַנדע טריידליטי. שנעלערע שלייף טראַקן בעסער, אָבער זיי קענען פֿאַרשטאַרקן סענסאָר ראַש.
דאַרפֿסטו שטענדיק אַ PID קאָנטראָללער?
ניין. PID פּאַסט צו פילע שלייפן, אָבער פיד-פאָרווערד האַנדלט מיט איבערחזרנדיקע שטערונגען איידער טעותן ווערן געשאפן. כייבריד דיזיינס פּאָרן ביידע וועגן. דערגרייכט מאָדעל-באַזירטע מעטאָדן נאָר ווען אייער פּראָצעס איז שטאַרק נישט-לינעאַר אָדער שטאַרק קאַפּאַלד. צופּאַסט דעם קאָנטראָללער צו דער אַרבעט.
צי גאַראַנטירט אַ העכערע סענסאָר רעזאָלוציע בעסערע פּינקטלעכקייט?
ניין. רעזאָלוציע איז נישט פּינקטלעכקייט. נול אָפסעט, שפּאַן טעות, היסטערעזיס, און ריפּיטאַביליטי אַלע פֿאָרמען דיין רעזולטאַט. אַ שלעכט קאַליברירט סענסאָר טרייבט די אומרעכט קערעקשאַן. קאַליברירן אויף אַ רעגולער פּלאַן און באַשטעטיקן אַז די דינאַמישע ענטפער פּאַסט צו דיין באַוועגונג סיסטעם.
ווי הייבט מען אן א הויך-פונקציאנעלן צוריקקער פראיעקט?
הייבט אן מיט א קלארן פּרעציזיע ציל. לאָזט יענעם ציל טרייבן יעדן סענסאָר און אַקטואַטאָר אויסוואל. בויט דעם שלייף, דערנאָך טונט עס און מעסט די פאַקטישע פאָרשטעלונג. איטערירט פון דאָרט. פּרעציזיע קומט פון פידבעק דיזיין, אָפּגעהיט טונינג, און דיסציפּלינירט קאָמפּאָנענט אויסוואל צוזאַמען.