يُصدر مشغل آلة CNC أمرًا لأداة بالتحرك مسافة 210 مم على المحور X. تُبلغ الآلة بنجاح العملية، بينما تكون الأداة في الواقع على مسافة 32 مم. تُرسل أنظمة الحلقة المفتوحة الأوامر في اتجاه واحد دون التحقق من النتيجة، لذا يمر انزلاق المحرك دون ملاحظة، وتخرج كل حركة لاحقة عن الهدف.
تعني الدقة العالية دقة متناهية، ونتائج قابلة للتكرار، ومقاومة قوية للاضطرابات. يوفر نظام التحكم ذو الحلقة المغلقة عالي الدقة هذه الميزات الثلاث من خلال قياس المخرجات وتصحيح الأخطاء باستمرار. يشرح هذا الدليل آلية عمل حلقة التغذية الراجعة، وكيفية تطبيقها، وكيفية ضبط واختيار المكونات لتحقيق دقة موثوقة. ستكتسب في النهاية خطوات عملية يمكنك تطبيقها على أجهزتك.
الوجبات السريعة الرئيسية
تقيس أنظمة التحكم ذات الحلقة المغلقة الناتج الفعلي وتصحح الأخطاء باستمرار.
يجمع جهاز التحكم PID بين ثلاثة إجراءات لتقليل الخطأ وتحسين الاستقرار.
اضبط حلقة التحكم الخاصة بك بعناية لتحقيق التوازن بين السرعة والدقة.
اختر أجهزة الاستشعار والمحركات التي تتناسب مع أهدافك المتعلقة بالدقة.
ابدأ بهدف دقيق وواضح لتوجيه تصميمك وضبطك.
مبادئ التحكم عالي الدقة ذي الحلقة المغلقة
تحديد الدقة في التحكم
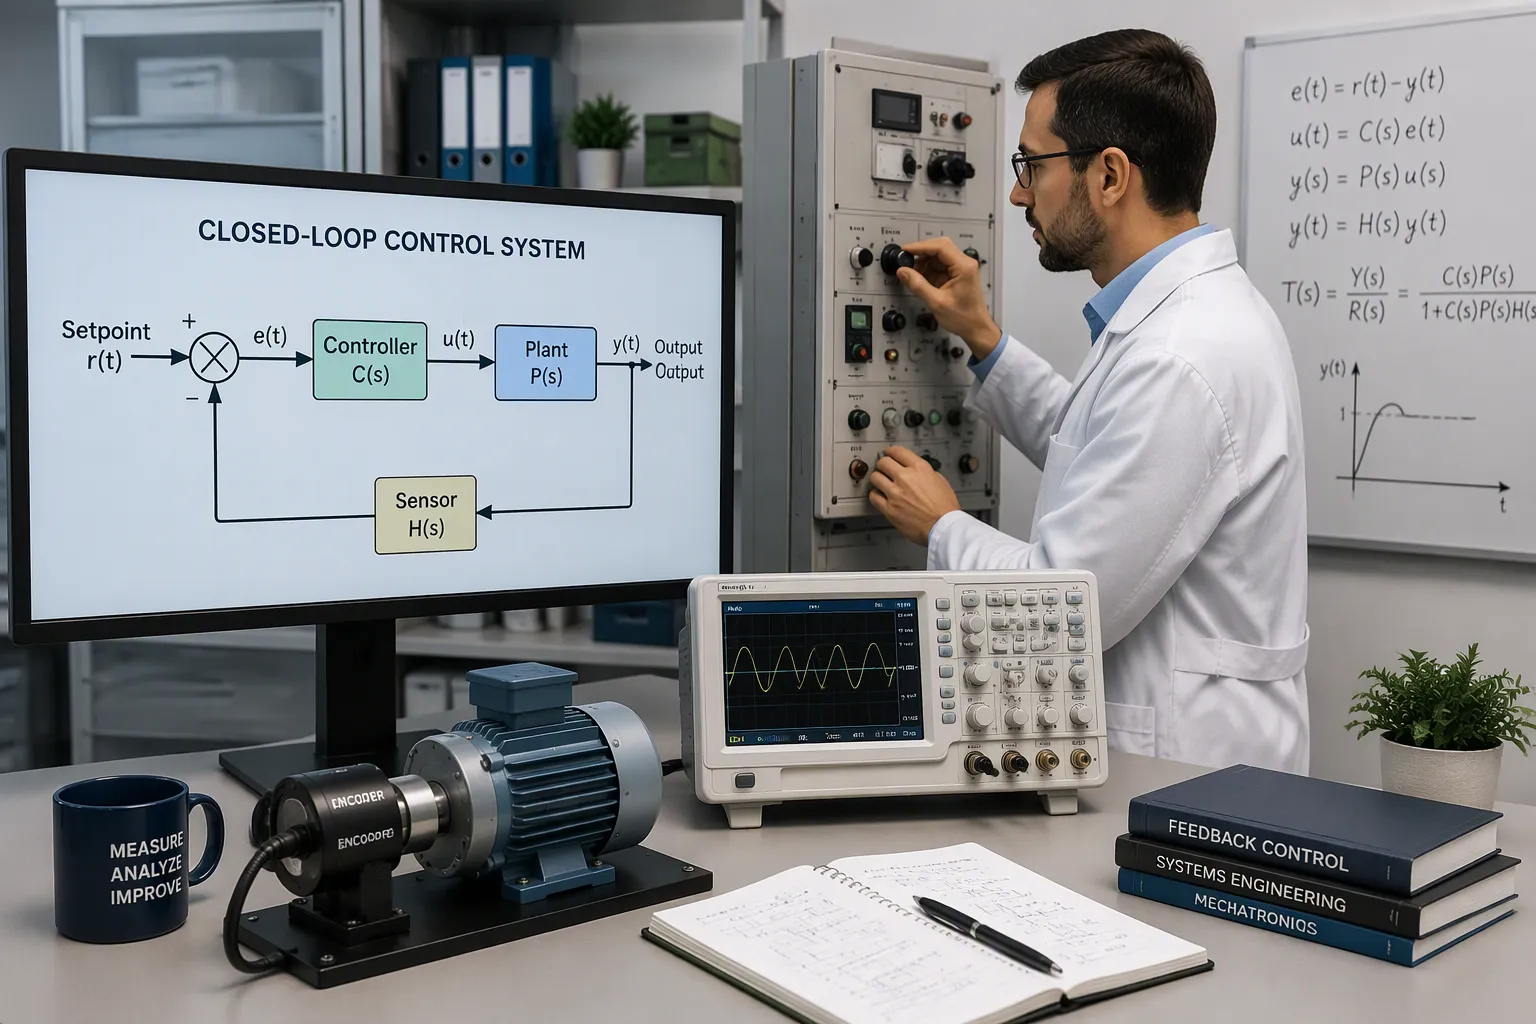
الدقة في التحكم تعني تضافر ثلاثة عناصر: أولاً، يصل النظام إلى القيمة المستهدفة بدقة متناهية، ويعود إليها باستمرار في كل دورة تشغيل، وثانياً، يقاوم أي اضطرابات قد تُخرجه عن مساره. يحقق نظام التحكم ذو الحلقة المغلقة هذه العناصر الثلاثة جميعها من خلال قياس المخرج الفعلي باستمرار، ومقارنة هذا القياس بالقيمة المحددة المطلوبة، ثم تصحيح أي انحراف يتم رصده تلقائياً.
كثيرًا ما يستخدم المهندسون مصطلحي "التحكم ذو الحلقة المغلقة" و"التحكم بالتغذية الراجعة" بشكل مترادف. يوجد فرق تقني بسيط بينهما، لكن الفكرة الأساسية تبقى واحدة. يستمد الاسم نفسه من مسار المعلومات داخل النظام. يرسل المتحكم أمرًا إلى المشغل، ثم يرسل المستشعر النتيجة إلى المتحكم. يُغلق مسار العودة هذا الحلقة. يعتمد التحكم عالي الدقة ذو الحلقة المغلقة على هذه الرحلة المستمرة للمعلومات ذهابًا وإيابًا.
لماذا لا يفي نظام الحلقة المفتوحة بالغرض؟
يتبع النظام ذو الحلقة المفتوحة تعليمات محددة مسبقًا ولا يتحقق من النتيجة أبدًا. ولا يمكنه تعديل إجراءاته بناءً على المخرجات أو الأداء الفعلي. ويؤدي هذا التصميم إلى العديد من حالات عدم الدقة.
لا يستطيع النظام التعويض عن الاضطرابات أو التغيرات في المخرجات، لذلك فإن الانحرافات عن الأداء المطلوب تبقى دون تصحيح.
يقوم جهاز التحكم بإرسال الأوامر إلى المشغل دون التحقق من نجاح التنفيذ ، لذلك لا يمكنه اكتشاف انحراف الإخراج الناتج عن الاضطرابات الخارجية.
يعتمد النظام كلياً على نموذج أو معايرة مُحسوبة مسبقاً. زيادة الحمل أو الاحتكاك تجعله غير قادر على التكيف.
تتأثر أنظمة التشغيل الآلي الدقيقة بشكل كبير. فالاضطرابات تترك الأخطاء دون تصحيح، مما يؤدي إلى فقدان خطوات في المحركات الخطوية أو عدم دقة تحديد المواقع في الأجهزة الأخرى.
تُجسّد الغسالة هذه المشكلة في حياتنا اليومية. فحجم الحمولة أو درجة حرارة الماء تتغير، ولا تُجري الغسالة أي تعديلات، مما قد يؤدي إلى انخفاض جودة الغسيل عن المعايير المطلوبة. وتواجه غسالتك الدقيقة نفس الخطر. فبدون آلية تصحيح الأخطاء، تتراكم كل الأخطاء غير المُصححة.
كيف تقلل التغذية الراجعة من الأخطاء
مكونات الحلقة الأساسية
تحتاج كل حلقة تغذية راجعة إلى أربعة أجزاء تعمل كفريق واحد. يوضح الجدول أدناه دور كل جزء في تقليل الأخطاء.
مكون | تساهم في تقليل الخطأ |
|---|---|
إشارة الإدخال (المرجعية) | يوفر القيمة المطلوبة التي يجب على النظام الحفاظ عليها |
مراقب | يفسر إشارة الخطأ (الفرق بين القيمة الفعلية والقيمة المرجعية) ويحدد إجراء التحكم |
المشغل الميكانيكي | يقوم النظام بضبط نفسه بناءً على إشارة التحكم حتى يتم تحقيق الاستجابة المطلوبة |
مستشعر التغذية الراجعة | يقيس المخرجات باستمرار ويشكل مسار التغذية الراجعة لإجراء التصحيحات المستمرة |
يعمل المستشعر كعينٍ للحلقة المغلقة. يقوم مشفر خطي بتتبع الموضع، على سبيل المثال، بينما تتتبع خلية قياس الحمل القوة. أما وحدة التحكم فتعمل كعقلٍ ناقد، حيث تستقبل أمر نقطة الضبط، وتقارنه بقراءة المستشعر، ثم تحسب الخطأ. بعد ذلك، يستقبل المحرك إشارة التحكم هذه ويعدل الطاقة الموجهة إليه. يقوم المحرك بتحويل الطاقة الكهربائية إلى حركة، مما يؤدي إلى تحريك الحمل. يعتمد التحكم عالي الدقة ذو الحلقة المغلقة على سلامة جميع الأجزاء الأربعة. أي خلل في أحد هذه الأجزاء، كوجود مستشعر مشوش أو مشغل بطيء الاستجابة، يحد من دقة النظام بأكمله.
دورة تصحيح الأخطاء
تُصحح الحلقة الخطأ في دورة متكررة. اتبع الخطوات التالية لمعرفة كيف تُحسّن كل دورة النتيجة.
البرنامج — أنت تحدد الناتج المطلوب كنقطة مرجعية. هذه القيمة تحدد معيار الدقة.
القياس - يلتقط المستشعر الناتج الفعلي، مثل الموضع الخطي أو الدوراني.
المقارنة — يقارن جهاز التحكم الناتج المقاس بالقيمة المطلوبة. على سبيل المثال، قد يُصدر أمراً بقيمة 100 مم ويقيس 99.999 مم.
التعويض - يرسل جهاز التحكم إشارة تصحيحية إلى المحرك أو المشغل لتقليل الفجوة.
التغذية الراجعة — يقوم المستشعر بقياس الناتج المعدل مرة أخرى، وتتكرر الدورة.
مع كل دورة، يقلّ الخطأ تدريجيًا. المراقبة المستمرة والتعديل الفوري هما ما يحوّلان الأمر التقريبي إلى نتيجة دقيقة. وتُظهر حلقة التحكم بدرجة حرارة التخزين البارد نفس المنطق. يقرأ المستشعر درجة الحرارة الفعلية، ويقارنها جهاز التحكم بالدرجة المستهدفة، ثم تُعدّل الصمامات أو تسلسل الضاغط لاستعادة الحالة المطلوبة. وتتكرر الدورة بعد ذلك تلقائيًا.
يُعد اكتشاف الأخطاء أمرًا أساسيًا في تشغيل نظام التحكم الرقمي ذي الحلقة المغلقة : حيث يتم اكتشاف الانحرافات في الحركة وتصحيحها على الفور، ويتم الحفاظ على الدقة من خلال التعديل المستمر للأخطاء، مما يعزز أيضًا القدرة على مواجهة التناقضات التشغيلية.
تضمن الحلقة المصممة جيدًا إمكانية تكرار المخرجات، كما تجعلها أقل حساسية للظروف الخارجية. فتغيرات الحمل، وتقلبات درجة الحرارة، وتغيرات الاحتكاك، كلها عوامل تؤثر على العملية. يلتقط مسار التغذية الراجعة كل تأثير ويستجيب له قبل تفاقم الخطأ. هذا التصحيح المستمر هو ما يجعل الحلقة المضبوطة تحافظ على دقة النتائج في كل دورة تشغيل، بينما ينحرف نظام الحلقة المفتوحة.
اختيار وحدة التحكم الصحيحة
أساسيات PID
يُعدّ مُتحكّم PID الركيزة الأساسية في أنظمة التحكم التغذية الراجعة. فهو يجمع بين ثلاثة إجراءات، ويتعامل كل منها مع الخطأ بطريقة مختلفة. يوضح الجدول أدناه وظيفة كل مُتحكّم والإعدادات التي يجب ضبطها.
مصطلح | التعريف الأساسي | دور في السيطرة | معلمات الضبط |
|---|---|---|---|
متناسب (P) | يعكس تغيير الناتج الخطأ، مُقاسًا بمعامل الكسب Kp | يستخدم الخطأ لتقليل الخطأ؛ ويترك إزاحة في حالة الاستقرار | الكسب النسبي Kp (كسب أعلى = حساسية أكبر) |
تكامل (I) | تزداد معدلات الإخراج بما يتناسب مع الخطأ المتراكم | يزيل الإزاحة المتبقية من التحكم P فقط | الوقت المتكامل TI (TI القصير = المنحدر السريع) |
المشتق (د) | تستجيب المخرجات لميل الخطأ | يتوقع حدوث أخطاء مستقبلية ويضيف استقرارًا | زمن المشتقة TD (زمن مشتقة طويل = توقع كبير) |
النطاق التناسبي يساوي (1/Kp) × 100%. لذا، فإن قيمة كسب 1 تعطي نطاقًا بنسبة 100% ، وقيمة كسب 2 تعطي نطاقًا بنسبة 50%. يُعدّ التكامل غير مستقر: ففترة التكامل القصيرة جدًا تُسبب تذبذبًا، لذا يُنصح عادةً بتقليل الكسب التناسبي قليلًا عند إضافته. يُضيف التفاضلي استقرارًا ويسمح بكسب تناسبي أعلى، مثل 1.5 إلى 2. كما أنه يُضخّم ضوضاء المستشعر، لذا يُنصح باستخدام الترشيح. تعتمد العديد من وحدات التحكم على الاشتقاق من القياس بدلًا من الخطأ لتجنب تأثير الاشتقاق عند تغيير نقطة الضبط. ونظرًا لحساسية الضوضاء، تُستخدم وحدات التحكم التناسبية التكاملية (P+I) في أغلب الأحيان عمليًا.
الأساليب الأمامية والهجينة
يستجيب نظام PID للخطأ بعد حدوثه، بينما يعمل نظام التغذية الأمامية قبل حدوثه. يتم قياس الاضطراب أو تغيير الأمر وتطبيق التصحيح فورًا، دون انتظار تسجيل المستشعر للانحراف. يناسب هذا الأسلوب التطبيقات ذات الاضطرابات المتكررة، مثل تغير الحمل المعروف أو نمط الحركة المتوقع.
تجمع الطرق الهجينة بين المسارين. تتولى التغذية الأمامية الجزء الأكبر من التصحيح، بينما تتولى وحدة التحكم التناسبية التكاملية التفاضلية (PID) معالجة ما تبقى. يحافظ هذا الدمج على سرعة الحلقة واستقرارها، وهو أمر بالغ الأهمية للتحكم عالي الدقة في الحلقة المغلقة. اختر وحدة التحكم التناسبية التكاملية التفاضلية (PID) وحدها للعمليات البسيطة والبطيئة. أضف التغذية الأمامية عندما تكون الاضطرابات قابلة للقياس والتكرار. لجأ إلى التقنيات القائمة على النماذج أو التقنيات المتقدمة فقط عندما تكون العملية غير خطية بشكل كبير أو مترابطة بشكل وثيق.
ضبط دقيق
الضبط اليدوي والضبط القائم على القواعد
يمكنك ضبط حلقة التكرار يدويًا، لكن الطرق القائمة على القواعد توفر لك نقطة انطلاق أسرع. تُعدّ قواعد زيغلر-نيكولز الأقدم والأكثر شيوعًا ، وتأتي بنسختين: طريقة منحنى رد فعل العملية التي تعمل مع وحدة التحكم في الوضع اليدوي، وطريقة الدورة القصوى التي تعمل مع وحدة التحكم في الوضع التلقائي. أما قاعدة كوهين-كون فهي قاعدة حلقة مفتوحة، وتتعامل مع العمليات التي يهيمن عليها زمن التوقف بشكل أفضل من زيغلر-نيكولز، إلا أنها لا تزال تعاني من تجاوز التخميد ربع السعة، وانخفاض المتانة، والحساسية لخطأ قياس زمن التوقف. يمكنك تخفيف هذه التأثيرات عن طريق خفض كسب وحدة التحكم.
الأسلوب | النوع | الفكرة الرئيسية | العيب الرئيسي |
|---|---|---|---|
زيغلر-نيكولز (حلقة مغلقة) | تجريبي، ذو حلقة مغلقة | يستخدم كل من الكسب الأقصى والفترة القصوى لحساب الإعدادات | حساس لمشاكل الصمامات؛ قابلية تطبيق محدودة |
زيغلر-نيكولز (حلقة مفتوحة) | تجريبي، حلقة مفتوحة | يستخدم منحنى تفاعل العملية لإيجاد زمن التأخير، وثابت الزمن، وقيمة الحالة المستقرة | قد تكون التقديرات غير دقيقة؛ وهي غير صالحة لوحدات التحكم I أو D أو PD |
كوهين-كون | غير متصل بالإنترنت، حلقة مفتوحة | يُصحح استجابة الحالة المستقرة البطيئة لـ ZN لفترة توقف طويلة | من الممكن وجود حلقة مغلقة غير مستقرة؛ فقط نماذج من الدرجة الأولى مع تأخيرات كبيرة |
يُنتج ضبط لامدا استجابةً مستقرةً دون تجاوز، مع مقاومة جيدة لأخطاء القياس. أما نقطة ضعفه فهي استجابته البطيئة جدًا للاضطرابات في العمليات ذات التأخير المهيمن. استخدم قواعد لامدا للحلقات المستقرة جدًا التي تمتص الاضطرابات. اختر كوهين-كون للتعافي السريع من الاضطرابات، واستخدم نصف الكسب المحسوب فقط. اختر قواعد لامدا عندما يكون زمن التأخير قصيرًا جدًا أو عندما تكون قيمة العملية مشوشة.
الضبط التلقائي والأساليب القائمة على النماذج
تبدأ عملية الضبط القائمة على النموذج بتوصيف الجهاز قيد الاختبار. تقوم الأداة بمسح الإشارة لالتقاط استجابة الحلقة المفتوحة. ثم تختار قيم كسب التغذية الراجعة الأولية من دوال النقل المحددة مسبقًا ومعاملات الحلقة المفتوحة المقاسة. بمجرد إغلاق الحلقة، تعمل ميزة الضبط التلقائي على تعديل قيم الكسب على إشارة التغذية الراجعة لتقليل الخطأ المتبقي. تتميز وحدات التحكم الرقمية PID بدقة عالية لا تضاهيها وحدات التحكم التناظرية. فهي تحافظ على استقرارها، وتقاوم الانحراف، وتتحمل التشويش عبر نطاق ديناميكي واسع.
تعمل تقنيتا إزالة التضمين والكشف المتزامن على تحسين هذه الدقة. إذ تعزل إزالة التضمين الإشارة المطلوبة عن الضوضاء والتداخل، مما يوفر للمتحكم إشارة إدخال أنقى. أما الكشف المتزامن فيُضخّم الإشارات الضعيفة، مما يسمح للحلقة بإجراء تعديلات أدق والاستجابة للتغيرات الطفيفة. تدعم هذه التقنيات التحكم عالي الدقة ذي الحلقة المغلقة في البيئات الصاخبة.
يمكن أن يتدهور الأداء إذا كان للنظام دالة نقل معقدة أو غير خطية؛ في مثل هذه الحالات، قد تكون هناك حاجة إلى أساليب تحكم أكثر تقدمًا وأكثر كثافة حسابية تعتمد على النموذج (مثل التحكم في فضاء الحالة أو التحكم H-infinity).
العمارة النظام
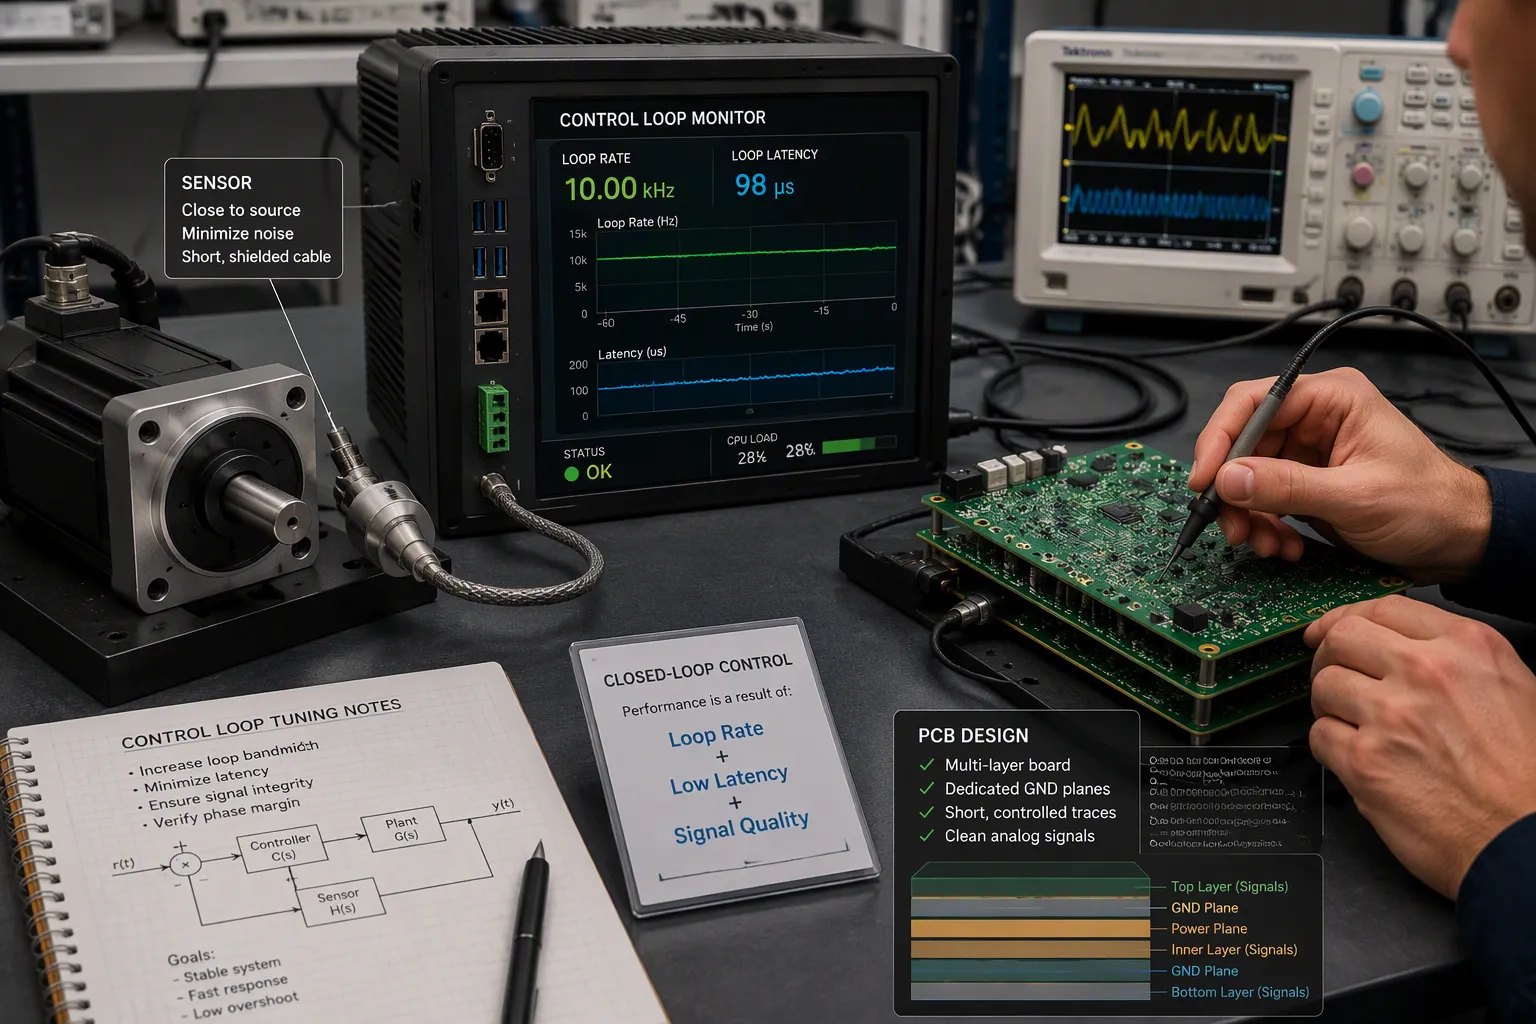
يرتكز نظام التغذية الراجعة الرقمي المتكامل على ثلاثة أركان أساسية: مبادئ تصميم سليمة، واختيار دقيق للمكونات، وممارسات مجربة في مجال الأتمتة الصناعية. إذا تم تصميم البنية بشكل صحيح، فسيكون للنظام مجال واسع للأداء. أما إذا تم تصميمها بشكل خاطئ، فلن يُجدي أي تعديل نفعاً.
معدل التكرار، زمن الاستجابة، وأخذ العينات
يُحدد معدل التكرار الحد الأقصى لجميع العوامل الأخرى. يعمل التكرار الأسرع بشكل أقرب إلى وحدة تحكم تناظرية، بينما يُضيف التكرار الأبطأ تأخيرًا فعليًا. هذا التأخير مهم لأن كل تصحيح يعتمد على معلومات سابقة. بدمج جميع التأخيرات في قيمة واحدة فعّالة، فإن وقت أخذ العينات بالإضافة إلى زمن الاستجابة الحسابية يُقلل بشكل مباشر من الحد الأقصى لعرض النطاق الترددي المستقر. عادةً ما يكون عرض النطاق الترددي حوالي 1/20 إلى 1/50 من معدل التكرار ، لذا فإن تكرارًا بتردد 5 كيلوهرتز يدعم دقة أوامر تتراوح بين 100 و200 هرتز.
عامل | تأثير معدل الحلقة |
|---|---|
فترة الحلقة | تحاكي الفترات الأقصر السلوك التناظري (1 كيلو هرتز = 1 مللي ثانية لكل تحديث) |
دقة التتبع | تتأخر الموجة بتردد 50 هرتز عند 1 كيلوهرتز، لكنها تتطابق بشكل شبه مثالي عند 5 كيلوهرتز. |
استقرار | تؤدي الحلقات البطيئة إلى تقليل هامش الطور وتسبب تجاوزًا بالقرب من الرنين. |
حدود الضوضاء | قد تؤدي المعدلات التي تزيد عن 10 كيلوهرتز تقريبًا إلى تضخيم ضوضاء المستشعر أو التسبب في تكميم المعاملات. |
يعتمد الضبط أيضًا على معدل الحلقة. فوحدة تحكم تناسبية تكاملية مضبوطة على معدل معين ولكنها تعمل بمعدل أبطأ، تُنتج استجابة أبطأ بثلاث مرات تقريبًا من استجابتها عند معدل الضبط الأصلي. تُحسّن المعدلات الأعلى دقة القياس، بينما تسمح المعدلات الأقل بوقت تنفيذ أطول لكل دورة وتُقلل من التذبذب. وازن بين كليهما وهدفك من الدقة.
تحديد موضع المستشعر وسلامة الإشارة
يُحدد موضع المستشعر وظيفة الدائرة. ثبّته بالقرب من النقطة المستهدفة وقلل من طول وصلاته. وجّه الإشارات التناظرية أولاً، على الطبقات الداخلية بعيداً عن حواف اللوحة. يُفضّل استخدام أربع طبقات أو أكثر مع مسارات مخصصة ومسافة 1:1 بين المسارات والمستويات.
احمِ الإشارات الضعيفة بتأريض قوي وحماية فعّالة . استخدم مستوى أرضي أسفل الأجزاء التناظرية، وتأريضًا نجميًا لأجهزة الاستشعار منخفضة التردد، ومسارات كلفن لأجهزة الاستشعار الدقيقة لتجنب انخفاض الجهد. وجّه أزواجًا متوازنة بأطوال متساوية وهندسة متناظرة لرفض الضوضاء ذات النمط المشترك. حافظ على مسارات قصيرة، وتعامل معها كخطوط نقل بمجرد أن يتجاوز طولها عُشر طول موجة الإشارة. تحقق من التصميم باستخدام المحاكاة، وقياسات انعكاس المجال الزمني (TDR)، وقياسات راسم الإشارة قبل الإنتاج.
تُظهر التغذية الراجعة البصرية هذا التصميم عمليًا. يمكنك بناء هذا التصميم من منصة اختبار موجودة بإضافة مستشعر يقيس الناتج الفعلي، ويقارنه بالقيمة المحددة، ثم يسمح لوحدة تحكم بتعديل مدخلات العملية مئات إلى آلاف المرات في الثانية . هذا هو التحكم عالي الدقة ذو الحلقة المغلقة في أنقى صوره.
تُكبّد التغذية الراجعة البصرية تكاليف حقيقية: فالمستشعرات تزيد من النفقات الرأسمالية، وتحتاج إلى معايرة وصيانة، وتُعرّض النظام لخطر الأعطال، وقد تُضيف تأخيرًا. إذا تأخر القياس عن العملية بنسبة كبيرة من مدتها الزمنية، فقد تصل التغذية الراجعة متأخرة جدًا وتُزعزع استقرار الحلقة.
اختيار عنصر
أجهزة الاستشعار والمحركات
يعمل المستشعر والمشغل كوحدة متكاملة. يلتقط المستشعر الحالة الفعلية، بينما يُقلّص المشغل الفجوة إلى القيمة المستهدفة. تحدد دقة المستشعر مدى دقة قراءات المخرجات الحقيقية . أما استجابة المشغل التصحيحية فتحدد سرعة معالجة الخطأ. يؤدي سوء معايرة المستشعر إلى تشويه المخرجات المقاسة، ما يُسبب استجابة تحكم خاطئة، لذا يُنصح بمعايرته دوريًا للحفاظ على الدقة.
اختر المستشعر المناسب لمتطلبات نظامك وبيئته. تحقق من هذه العوامل قبل اختيار أي قطعة:
نطاق الضغط ودقته، بالإضافة إلى زمن الاستجابة واستجابة التردد.
توافق الوسائط وتعويض درجة الحرارة
قيود الحجم والتركيب، ونوع الإخراج، والانحراف طويل المدى
الامتثال التنظيمي لقطاعك
تستحق الدقة اهتمامًا خاصًا. فالدقة لا تعني بالضرورة وضوح الصورة، كما أن انحراف الصفر، وخطأ النطاق، والنطاق الديناميكي، والتخلف، وقابلية التكرار، كلها عوامل تؤثر في النتيجة. تتراكم الأخطاء وقد تُسبب عدم استقرار أو انخفاضًا في الكفاءة. لذا، ضع أجهزة الاستشعار في أماكن تُمكّنها من رصد الحالة الحقيقية، وتجنّب استخدام أنابيب طويلة تُضيف تأخيرًا، واحمِ الأسلاك من التشويش، وتأكد من أن الاستجابة الديناميكية تُطابق نظام الحركة لديك.
مطابقة المكونات مع الأهداف الدقيقة
تعامل مع تحديد موضع المكونات واختيارها كقرار تصميمي واحد. في تصميم المراحل الدقيقة، تُحدد معلمات وحدة التحكم بناءً على نطاق ترددي مستهدف ، ثم يُختار كسب تناسبي لزيادة النطاق الترددي إلى أقصى حد مع مراعاة معيار المتانة في دالة حساسية الحلقة المغلقة. يؤثر تحديد موضع المستشعرات والمشغلات وأوزانها بشكل مباشر على تصميم وحدة التحكم. كما أن المراحل العملية تخضع لقيود تتعلق بوزن المشغلات وموقعها. هذا يُبين أن تحديد الموضع يُصمم بالتزامن مع هدف النطاق الترددي والمتانة، وليس بشكل منفصل.
داخل الحلقة، تُغذّي بيانات المستشعر وحدة التحكم PID. يتم ضبط الكسب التناسبي وفقًا لتغيرات الضغط ، ويعمل التكامل على تثبيت الانحراف، بينما يمنع التخميد التفاضلي التجاوز الناتج عن الارتفاعات المفاجئة. هكذا تُحوّل تقنية التحكم عالي الدقة ذات الحلقة المغلقة اختيارات المكونات إلى نتائج قابلة للتكرار. ابدأ من هدف الدقة المطلوب، ثم دعه يُوجّه كل قرار يتعلق بالمستشعرات والمشغلات.
الأداء والمفاضلات
مقاييس الدقة والاستقرار
لا يمكنك تحسين ما لا تقيسه. تقيس مقاييس المجال الزمني سلوك المخرجات بعد تغيير الأوامر، بينما تقيس مقاييس المجال الترددي استجابة الحلقة لمجموعة من المدخلات.
نطاق | المقاييس المستخدمة لتقييم الدقة والاستقرار |
|---|---|
المجال الزمني | زمن الصعود، زمن الاستقرار، نسبة التجاوز، خطأ الحالة المستقرة |
مجال التردد | عرض النطاق الترددي، هامش الكسب، هامش الطور، ذروة الحساسية |
لا يُقدّم الاستقرار وحده معلومات كافية. لنفترض وجود نظامين مستقرين. يستقر النظام (أ) خلال 0.3 ثانية مع تجاوز بنسبة 5% وجهد تحكم معتدل. بينما يستقر النظام (ب) خلال 12 ثانية مع تجاوز بنسبة 180% ومُشغّل مُشبع. كلاهما مستقر، لكن أحدهما فقط قابل للاستخدام عمليًا. الاستقرار ثنائي، بينما الأداء مُستمر.
يُحدد هامش الربح وهامش الطور مدى قربك من حالة عدم الاستقرار. أنت بحاجة إلى هذه الهوامش لأن النماذج لا تكون دقيقة أبدًا، وظروف التشغيل تتغير، وأجهزة الاستشعار والمشغلات ليست مثالية. تعمل الأنظمة عالية الأداء بالقرب من حدود الاستقرار، ولكن ليس عليها أبدًا. تصميم الهوامش هو تصميم المتانة.
المفاضلات بين نظام الدائرة المفتوحة ونظام الدائرة المغلقة
تتميز أنظمة الحلقة المفتوحة بانخفاض تكلفتها وسهولة تصميمها وصيانتها. وهي مناسبة للتطبيقات البسيطة ذات التباين المحدود، ولكنها أقل دقة وقدرة على التكيف. أما أنظمة الحلقة المغلقة، فتُكلّف أكثر وتتطلب جهدًا أكبر في التصميم، إلا أنها توفر دقة وقدرة على التكيف أعلى. ويجعلها التعديل الفوري خيارًا مرغوبًا فيه في الحالات التي تتغير فيها الظروف بشكل كبير أو عندما يتطلب الأمر تحكمًا دقيقًا في العملية.
الابعاد | التحكم في الحلقة المفتوحة | حلقة السيطرة مغلقة |
|---|---|---|
التكلفة | أرخص؛ لا حاجة إلى مستشعرات تغذية راجعة | أكثر تكلفة بسبب أجهزة الاستشعار ووحدات التحكم المتقدمة |
تعقيد | أبسط؛ طاقة معالجة أقل؛ سهولة الصيانة | أكثر تعقيدًا؛ يحتاج إلى حلقات تغذية راجعة وضبط؛ خطر عدم الاستقرار في حالة عدم الضبط الصحيح |
هاملت | لا يمكن تصحيح الاضطرابات؛ وتفقد الدقة إذا تغيرت معلمات النظام | دقة عالية؛ يتكيف مع التآكل والتمدد الحراري والأحمال المتغيرة؛ استقرار أسرع |
الأنسب | تطبيقات بسيطة ذات تباين منخفض "اضبطها وانساها" | أنظمة التشغيل الآلي الحساسة للسلامة أو عالية السرعة حيث يكون التصحيح الذاتي ضروريًا |
تتميز أنظمة الحلقة المفتوحة بانخفاض تكلفتها وسهولة تصميمها وصيانتها، مما يجعلها مناسبة للتطبيقات البسيطة ذات التباين المحدود، إلا أنها أقل دقة وقدرة على التكيف. أما أنظمة الحلقة المغلقة، فرغم أنها أكثر تعقيدًا وتكلفة، إلا أنها توفر دقة وقدرة أكبر على التكيف، كما أن إمكانية التعديل الفوري تجعلها مرغوبة في الحالات التي تتغير فيها الظروف بشكل كبير أو التي تتطلب تحكمًا دقيقًا في العملية.
تُبرر أنظمة التحكم ذات الحلقة المغلقة عالية الدقة تكلفتها عندما تكون الاضطرابات حقيقية والتفاوتات ضيقة. اختر البنية المناسبة للمهمة، ولن تدفع إلا مقابل الدقة التي تحتاجها.
تطبيق التحكم عالي الدقة ذي الحلقة المغلقة عملياً
أمثلة الصناعة
تُستخدم أنظمة الحلقة المغلقة في العديد من الصناعات. ويعتمد كل نظام منها على التغذية الراجعة المستمرة لمراقبة الأداء وتصحيح أي انحرافات عن القيمة المحددة. يوضح الجدول أدناه مزايا هذا النهج وفوائده.
الصناعة / التطبيق | تحسين الأداء من خلال التحكم ذي الحلقة المغلقة |
|---|---|
أدوات الآلات متعددة المحاور (التصنيع باستخدام الحاسوب، وتصنيع أشباه الموصلات) | دقة تحديد المواقع دون الميكرون؛ تقليل التباينات الطفيفة في الحركة التي تسبب عيوب الجودة وهدر المواد |
روبوتات الانتقاء والمكان | التحكم في المسار المستقر |
أنظمة المؤازرة | تقليل التجاوز والتذبذبات |
تسلسلات الحركة المنسقة (خطوط التجميع الآلية) | قابلية تكرار متوقعة |
الروبوتات التعاونية (الكوبوتات) والمركبات الموجهة آلياً | تتيح التفاعلات ذات اللمسة الناعمة، والحركة المرنة، وسلوكيات الحد من القوة عبر مستشعرات عزم الدوران والقوة، وأجهزة التشفير المدمجة، ومحركات القيادة المتقدمة، مساحات عمل آمنة مشتركة بين البشر، والتكيف مع المهام المتغيرة والبيئات غير المنظمة. |
يُظهر تصنيع أشباه الموصلات هذا النمط بوضوح. فالتوجه نحو التصغير يُولّد حاجةً إلى دقة محاذاة أعلى مما يُمكن أن تُوفّره أنظمة تحديد المواقع ذات الحلقة المفتوحة. كما يجب أن تتوقف المعدات تمامًا وبسرعة. يستخدم الحل الموثق محركات خطوية خماسية الأطوار تعمل بنظام تحكم مغلق الحلقة بالكامل (سلسلة CVD). تستغل مرحلة الحلقة المفتوحة الاستجابة العالية للمحرك في بداية عملية تحديد الموقع. بمجرد اكتمال أمر تحديد الموقع، تُصحّح التغذية الراجعة من أجهزة استشعار خارجية، مثل أجهزة التشفير الخطية، الفرق بين الموقع المطلوب والموقع الفعلي. يُتيح هذا النهج تحديد مواقع عالي الدقة ضمن نطاق أجزاء من الميكرون، بما يُطابق دقة جهاز التشفير الخطي المُقترن.
شرح تفصيلي لدراسة الحالة
لنفترض وجود أداة لتصنيع أشباه الموصلات تتطلب محاذاة دقيقة للغاية (أقل من ميكرون). تبدأ المشكلة مع نظام تحديد المواقع ذي الحلقة المفتوحة. تُصدر الأداة أمراً بالحركة، لكن الموضع الفعلي ينحرف. تتسبب اختلافات الحركة الطفيفة في عيوب الجودة وهدر المواد. يحتاج الفريق إلى حل يضمن ثبات الموضع دون التأثير على السرعة.
يجمع الحل بين مرحلتين. أولاً، يُشغّل النظام محرك الخطوة خماسي الأطوار في وضع الحلقة المفتوحة عند بدء كل حركة تحديد موضع. تستغل هذه الخطوة استجابة المحرك العالية للوصول إلى الهدف بسرعة. ثانياً، بمجرد اكتمال أمر تحديد الموضع، تتولى المستشعرات الخارجية زمام الأمور. تقيس المشفرات الخطية الموضع الفعلي وتُرسل هذه البيانات إلى وحدة التحكم. تُقارن وحدة التحكم بين الموضع المطلوب والموضع الفعلي، ثم تُصحح الفرق.
تُحقق هذه العملية المُحسّنة دقةً عاليةً في تحديد المواقع ضمن نطاق أجزاء الميكرون. يتطابق النظام مع دقة المُشفّر الخطي المُقترن. تُوضح هذه النتيجة كيفية عمل نظام التحكم عالي الدقة ذي الحلقة المغلقة عمليًا. تبدأ بتحديد هدف دقة واضح، ثم تختار المكونات التي تُحققه، وتترك التغذية الراجعة تُقلل الفجوة. تُوفر لك مرحلة الحلقة المفتوحة السرعة، بينما تُوفر لك مرحلة الحلقة المغلقة الدقة. معًا، يُحققان كليهما.
الآن لديك الصورة الكاملة. لقد رأيت كيف تعمل حلقة التغذية الراجعة، وكيفية تطبيقها، وكيفية ضبط واختيار المكونات لتحقيق دقة موثوقة. تذكر نقطة أساسية: الدقة تنبع من تصميم جيد للتغذية الراجعة، وضبط دقيق، واختيار منضبط للمكونات. لا يوجد عنصر واحد يحقق النتيجة بمفرده.
بالنظر إلى المستقبل، توقع أن تُسهم تقنيات الاستشعار الأسرع وخوارزميات التحكم الأكثر ذكاءً في رفع مستوى إمكانيات التحكم عالي الدقة ذي الحلقة المغلقة. ابدأ بتحديد هدف دقيق واضح، ثم كرر العملية مع قياس الأداء الفعلي. ستفيدك هذه العادة كثيرًا مع تطور التكنولوجيا.
الأسئلة الشائعة
متى يجب عليك اختيار التحكم ذي الحلقة المفتوحة بدلاً من التحكم ذي الحلقة المغلقة؟
اختر نظام التحكم ذو الحلقة المفتوحة للمهام البسيطة ذات التباين المحدود. تتميز هذه الأنظمة بتكلفتها المنخفضة وقلة متطلبات تصميمها. اختر نظام التحكم ذو الحلقة المغلقة عندما تكون التفاوتات ضيقة أو تتغير الظروف. تزيد مستشعرات التغذية الراجعة والضبط من التكلفة، ولكنك تحصل على دقة أعلى وقدرة أكبر على مقاومة الاضطرابات.
ما هي السرعة التي تحتاجها حلقة التحكم الخاصة بك للتشغيل؟
اضبط معدل التكرار بناءً على هدف الدقة المطلوب. عادةً ما يتراوح عرض النطاق الترددي بين 1/20 و1/50 من معدل التكرار. وبالتالي، يدعم تكرار بتردد 5 كيلوهرتز دقة أوامر تتراوح بين 100 و200 هرتز. تُحسّن التكرارات الأسرع من دقة التتبع، ولكنها قد تُضخّم ضوضاء المستشعر.
هل تحتاج دائمًا إلى وحدة تحكم PID؟
لا. يناسب نظام التحكم التناسبي التكاملي التفاضلي (PID) العديد من الحلقات، لكن نظام التغذية الأمامية يتعامل مع الاضطرابات المتكررة قبل حدوث الخطأ. تجمع التصاميم الهجينة بين كلا المسارين. لا تلجأ إلى الطرق القائمة على النماذج إلا عندما تكون العملية غير خطية بشدة أو مترابطة بشكل كبير. اختر وحدة التحكم المناسبة للمهمة.
هل تضمن دقة المستشعر الأعلى دقة أفضل؟
لا، الدقة ليست هي الوضوح. فإزاحة الصفر، وخطأ المدى، والتخلف، وقابلية التكرار، كلها عوامل تؤثر على النتيجة. يؤدي معايرة المستشعر بشكل غير صحيح إلى تصحيح خاطئ. لذا، يُنصح بمعايرة المستشعر بانتظام والتأكد من تطابق الاستجابة الديناميكية مع نظام الحركة لديك.
كيف تبدأ مشروعًا لتقديم ملاحظات عالية الدقة؟
ابدأ بهدف دقيق وواضح. اجعل هذا الهدف هو الموجه لاختيار كل مستشعر ومُشغِّل. ابنِ الحلقة، ثم اضبطها وقِس الأداء الفعلي. كرر العملية انطلاقًا من هذه النقطة. تأتي الدقة من تصميم التغذية الراجعة، والضبط الدقيق، واختيار المكونات بعناية.