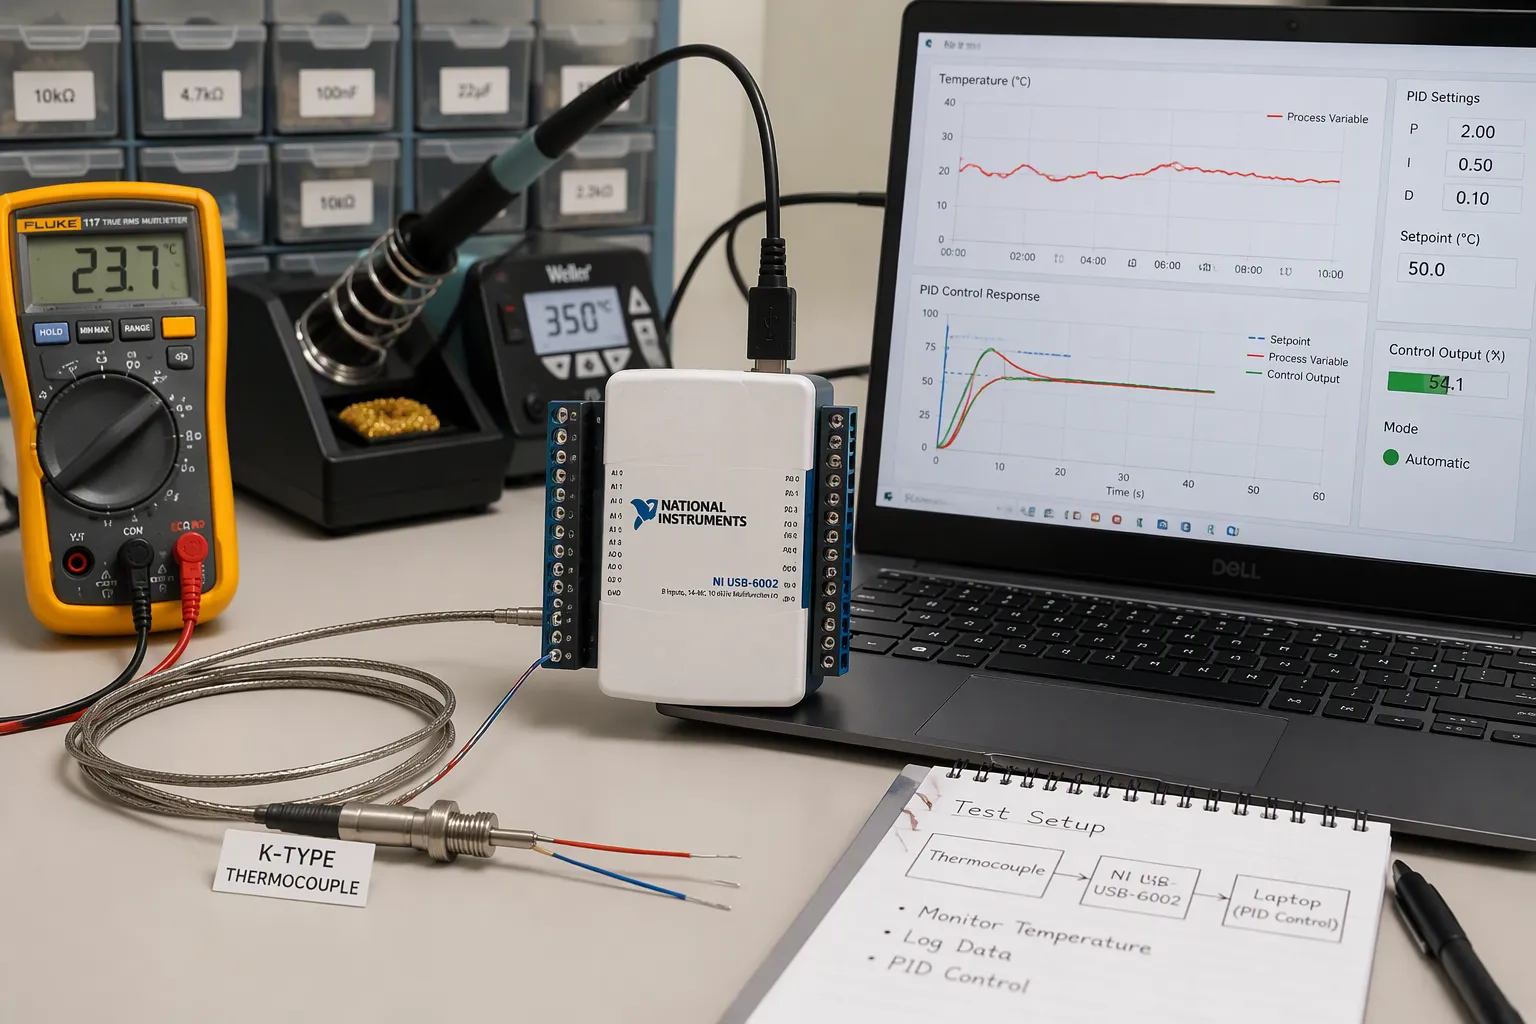
يجب إتقان ثلاث مراحل. أولاً، التقاط إشارة المزدوجة الحرارية بوضوح على اللوحة. ثانياً، إغلاق حلقة التحكم PID بالتوقيت الصحيح وإجراءات الحماية اللازمة. ثالثاً، ضبط النظام ودمجه لضمان دقة مستقرة.
تظهر عدة تحديات خلال عملية التصميم. تتطلب الإشارات ذات مستوى الميكروفولت تصميمًا دقيقًا للواجهة الأمامية. يؤدي انحراف الوصلة الباردة وانحراف الإزاحة إلى تآكل دقة قياس درجة الحرارة. يؤثر التشويش على دقة القراءات المنخفضة. يؤثر توقيت الحلقة على الاستقرار. يؤثر تراكم القيم على استجابة وحدة التحكم PID. تحدد حدود محرك السخان وحدود DFM شكل اللوحة النهائية.
يركز هذا الدليل على مستوى لوحة الدوائر الإلكترونية وعلى عمليات التصنيع. وهو موجه لمهندسي الأجهزة وفرق تطوير المنتجات الإلكترونية الذين يصممون أجهزة التحكم في درجة الحرارة. ستجدون فيه خطوات عملية لكل مرحلة، بدءًا من الحصول على الإشارة وصولًا إلى ضبط PID ذي الحلقة المغلقة.
الوجبات السريعة الرئيسية
ابدأ بنوع المزدوج الحراري الصحيح وتعويض الوصلة الباردة لتقليل أخطاء القياس.
قم بتقوية إشارة المزدوجة الحرارية الصغيرة قبل تحويلها إلى بيانات رقمية. استخدم أيضًا تصميمًا جيدًا وعزلًا مناسبًا لتصفية التشويش.
اجعل حلقة PID تعمل مثل آلة الحالة، مع التوقيت الصحيح، ومنع التراكم، وتصفية المشتقات.
اضبط وحدة التحكم PID خطوة بخطوة، وقم بقياس ثابت الزمن الفعلي للمزدوجة الحرارية للحفاظ على استقرار التحكم.
اختبر كل مرحلة على حدة قبل تجميع كل شيء معًا، وقم بتسجيل البيانات لرصد أي انحراف بمرور الوقت.
واجهة أمامية لاكتساب بيانات المزدوجات الحرارية
الأنواع، والنطاقات، وتعويض الوصلة الباردة
ابدأ بنوع المزدوجة الحرارية، لأنها تحدد دقة القياس وأهداف تعويض الوصلة الباردة. عند درجة حرارة الغرفة تقريبًا، تُنتج وصلة من النوع K حوالي 40 ميكروفولت لكل درجة مئوية. أما الأنواع J وK وE وT فتتراوح قيمها بين 40 و60 ميكروفولت/درجة مئوية. هذه الإشارة الضئيلة تُؤثر على كل خيار لاحق في سلسلة جمع البيانات.
النوع | معامل سيبيك | هدف دقة التعويض |
|---|---|---|
ج، ن | 40–60 ميكروفولت/درجة مئوية | ±0.2 درجة مئوية |
K | ~40 ميكروفولت/درجة مئوية | ±0.3 درجة مئوية |
تي، إي | 40–60 ميكروفولت/درجة مئوية | ±0.3 درجة مئوية |
يجب وضع نقطة التوصيل الباردة على كتلة طرفية تحافظ على درجة حرارة ثابتة. يتبع مستشعر درجة الحرارة Pt100 الموجود داخل هذه الكتلة نقطة التوصيل المرجعية. حافظ على تساوي درجة حرارة كلا الطرفين، واستخدم سلك تمديد حراري من نفس النوع. استخدام سلك غير متوافق يُنشئ نقطة توصيل ثانية وخطأ إزاحة خفي.
ملاحظة: قد تُضيف دائرة متكاملة CJC بدقة ±5% خطأً في الإزاحة يصل إلى 0.5 درجة مئوية. لذا، احسب هذا الخطأ قبل تحديد دقة النظام.
المضخمات ومحولات دلتا سيجما التناظرية الرقمية
لديك مساران للمعالجة الأمامية. يُغذي مُضخّم قياس ذو رفض عالٍ للنمط المشترك مُحوّل تناظري رقمي منفصل. يقوم مُحوّل دلتا-سيجما التناظري الرقمي، المزود بمُضخّم كسب قابل للبرمجة مُدمج، بكسب الإشارة وتحويلها في شريحة واحدة. يُوفر لك مسار المُضخّم نسبة رفض للنمط المشترك أعلى من 100 ديسيبل وإزاحة أقل من 60 ميكروفولت باستخدام مكونات مثل AD8495. أما مسار المُحوّل فيُوفر لك دقة 24 بت، وترشيحًا رقميًا، ومستشعر حرارة مُدمجًا لتقنية CJC.
يُعدّ انحراف الإزاحة بنفس أهمية الإزاحة نفسها. تحافظ مضخمات الإشارة المُثبّتة بتقنية التقطيع على انخفاض انحراف الإزاحة المتبقي والضوضاء منخفضة التردد. تحافظ شبكات الكسب المُعدّلة بالليزر على انحراف الكسب عند حوالي 5 جزء في المليون لكل درجة مئوية. يمكن إجراء عملية التخطيط الخطي برمجياً باستخدام كثيرات الحدود أو جدول بحث. يتراكم انحراف المكونات وانحراف مستشعر CJC، وقد تتجاوز هذه الأخطاء درجة مئوية واحدة في التطبيقات الصعبة.
الكشف عن فتح المزدوجات الحرارية ومعالجة الأعطال
يُشير وجود خلل أو ارتخاء في المزدوجة الحرارية إلى قراءة جهد منخفض، مما سيؤدي إلى تشغيل السخان بكامل طاقته في حلقة التحكم PID. لذا، أضف خاصية كشف انقطاع المزدوجة الحرارية إلى الدائرة الأمامية. يُشير تيار انحياز صغير يمر عبر الوصلة، أو مقاومة سحب لأعلى على المدخل، إلى مستوى عطل يُمكن رصده. يجب أن يتعامل البرنامج الثابت مع هذا المستوى كعطل، وليس كقراءة منخفضة. قم بإيقاف تشغيل المخرج وأطلق إنذارًا. اختبر هذه الآلية على كل وحدة جمع بيانات تقوم بتصميمها.
الرقمنة، والترشيح، والعزل
اختيار وتخطيط محول الإشارة التناظرية إلى الرقمية
يقوم محول 12 بت، 3.3 فولت، بتقسيم الإشارة إلى خطوات مقدارها حوالي 806 ميكروفولت. لا يتحرك المزدوج الحراري إلا بعشرات الميكروفولتات لكل درجة مئوية. لذا، لا يرى هذا المحول أي فائدة ما لم يتم زيادة التضخيم. قم بتضخيم الإشارة أولاً باستخدام مضخم قياس بتضخيم يتراوح بين 100 و1000، ثم قم بتحويلها إلى إشارة رقمية. اختر مضخمًا بإزاحة دخل أقل من 1 ملي فولت، وتيار انحياز أقل من 1 بيكو أمبير، وكثافة ضوضاء أقل من 5 نانو فولت/جذر هرتز عند 1 كيلو هرتز. بالنسبة لنظام 24 بت، يجب أن تبقى الضوضاء الكلية أقل من 1 LSB تقريبًا. أي ما يقارب 0.3 ميكروفولت على مستشعر ±10 ملي فولت مع مرجع 2.5 فولت.
يُحدد الترشيح والتصميم ما إذا كانت الدقة ستبقى ثابتة. اضبط تردد القطع المضاد للتشويش بالقرب من معدل أخذ العينات مقسومًا على 2.56. استهدف توهينًا يبلغ حوالي 40 ديسيبل عند نصف معدل أخذ العينات. استخدم مكثفات NP0/C0G ومقاومات ذات طبقة معدنية بتفاوت ±0.25% أو أفضل.
ممارسة التخطيط | بينيفت كوزميتيكس |
|---|---|
حافظ على تقصير نقاط المقاومة العالية | يقلل من التسرب والسعة الطفيلية والالتقاط |
ضع مرشحات RC عند طرف ADC | يقوم بتصفية الضوضاء قبل الواجهة الأمامية |
قم بتوجيه المدخلات بعيدًا عن الساعات ومحاثات التيار المستمر/المستمر | يقلل من اقتران الإشارات بالميكروفولت |
استخدم حلقات الحماية على العقد ذات المقاومة العالية | يمنع التسرب الذي يسبب قراءات وهمية |
حافظ على مستوى أرضي موحد | يتجنب المراجع العائمة وأخطاء التحويل |
نصيحة: ضع مكثفات الفصل 1 µF في نطاق 2 مم من كل دبوس طاقة، ولا تقم أبدًا بتوجيه المسارات عبر فجوات الأرض.
العزل الجلفاني للبيئات الصاخبة
تحتوي الخزائن الصناعية على محركات كهربائية، ومرحلات، وكابلات استشعار طويلة. يؤدي اختلاف جهد التأريض بين غلاف المزدوجة الحرارية ولوحة الدائرة إلى دفع التيار إلى الدائرة الأمامية. لذا، اعزل الدائرة عندما يلامس المستشعر أجزاءً موصلة. اعزلها أيضًا عندما تتجاوز مسافة الكابلات بضعة أمتار بالقرب من أحمال التبديل. افعل ذلك أيضًا عندما يشترك جهاز الكمبيوتر المضيف والسخان في تأريض غير مستقر. يحافظ العازل الرقمي بعد محول الإشارة التناظرية إلى الرقمية على نظافة وبساطة الدائرة التناظرية.
يُغيّر العزل تصميم اللوحة. أنت بحاجة إلى طبقات أرضية منفصلة عبر الحاجز، ومصدر طاقة معزول لجانب الحقل. كما تحتاج إلى مسافة تسرب تتوافق مع معايير السلامة. تزيد العوازل من التكلفة والارتفاع، لذا ضعها في المراحل الأولى من التصميم. اختبر الحاجز بفحص الجهد العالي أثناء التحقق. سجّل تيار التسرب في كل وحدة جمع بيانات تُشحنها.
تنفيذ حلقة التحكم PID
آلة الحالة وتوقيت أخذ العينات
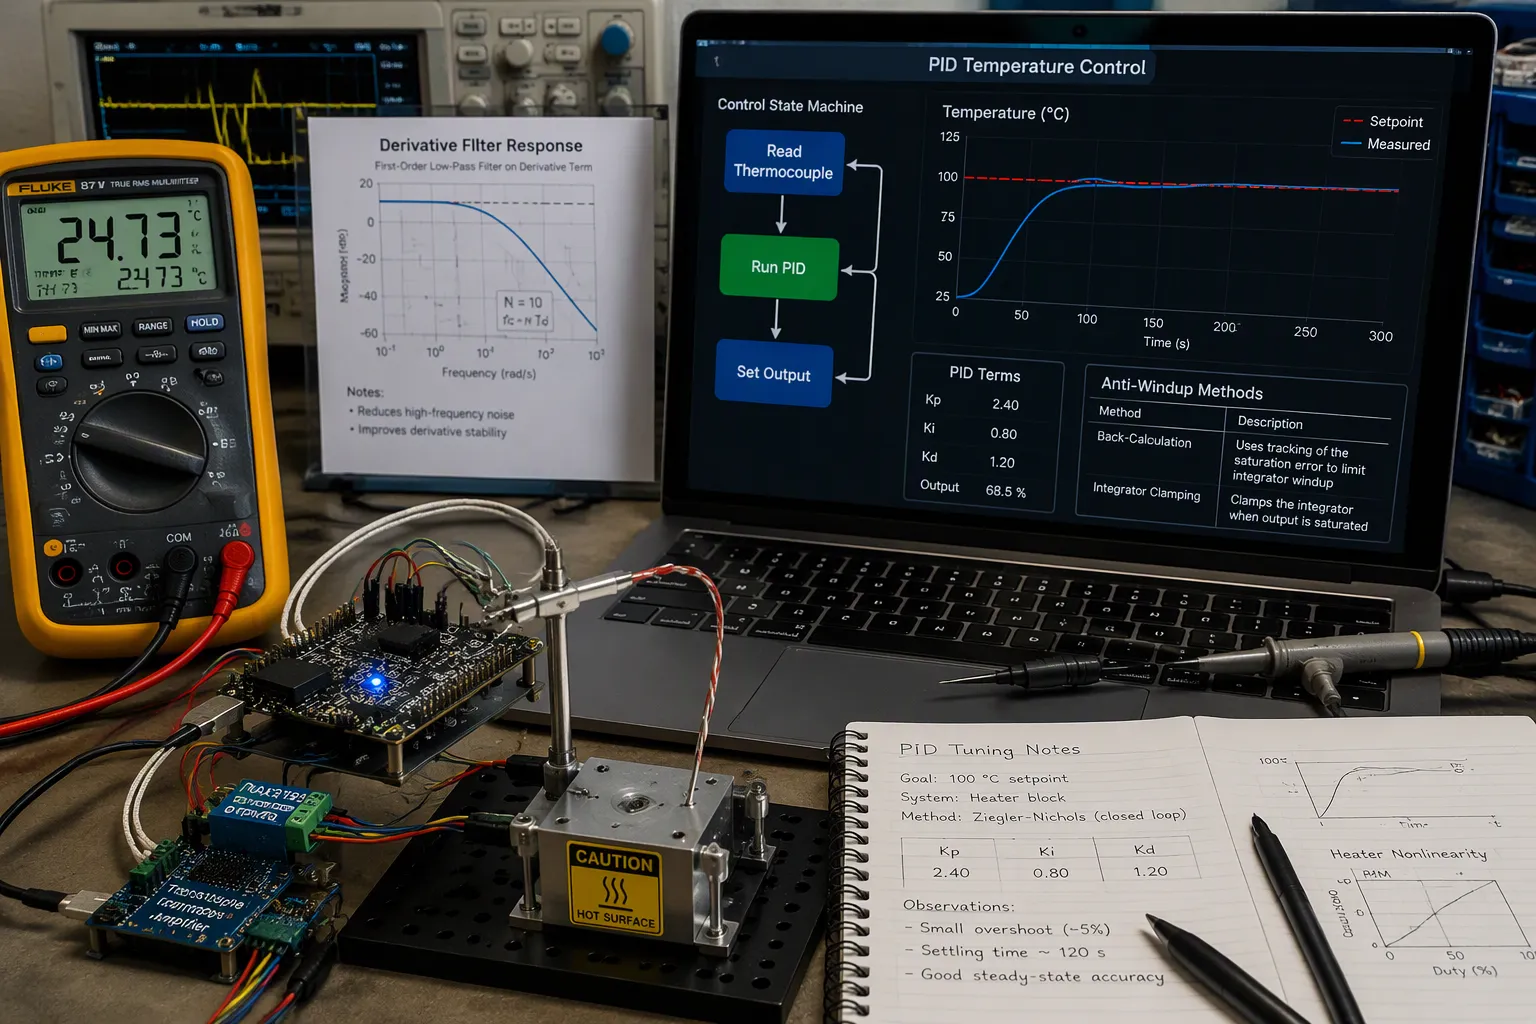
صمم الحلقة كآلة حالة. تقرأ إحدى الحالات قيمة المزدوجة الحرارية، وتُشغّل حالة أخرى خوارزمية التحكم PID ، وتُحدد حالة ثالثة المخرجات. أرسل البيانات بين الحالات عبر اتصال تسلسلي بدلاً من المتغيرات العامة. تُخفي المتغيرات العامة أخطاء التوقيت، ويُجبرك الاتصال التسلسلي على تحديد وقت صلاحية كل قيمة. وبذلك، يعمل مُتحكم PID على بيانات ذات تاريخ معروف.
يُحدد توقيت أخذ العينات استقرار النظام. فإذا كانت سرعة أخذ العينات أسرع من ثابت الزمن الخاص بالمزدوجة الحرارية، يحصل النظام على بيانات حديثة. أما إذا كانت أبطأ، فسيتأثر النظام بقياسات درجة حرارة قديمة. يؤدي معدل أخذ العينات البطيء إلى تأخير في الطور، وهذا التأخير يدفع وحدة التحكم PID نحو التذبذب. لذا، يجب مطابقة فترة أخذ العينات مع ثابت الزمن الخاص بالمزدوجة الحرارية، ثم التحقق من صحة الاختيار عمليًا.
منع التراكم والترشيح المشتق
يؤدي تراكم الخطأ إلى إفساد التحكم الدقيق في درجة الحرارة. إذ يتشبع السخان، ويستمر المُكامل في تراكم الخطأ، وتتجاوز الحلقة القيمة المطلوبة عند تصحيح الخطأ في النهاية. لذا، اختر طريقةً لمنع تراكم الخطأ وطبّقها قبل إجراء أي تعديلات.
تقنية | كيف يعمل | الخصائص الرئيسية |
|---|---|---|
الحساب العكسي الكلاسيكي | يعيد الفرق بين خرج الإشارة المشبعة وغير المشبعة إلى جهاز التكامل | بسيط، منخفض التكلفة، ويستخدم على نطاق واسع في الصناعة |
تثبيت المُكامل | يمنع المُكامل من تجاوز الحدود المحددة | بسيط، منخفض التكلفة، شائع في الصناعة |
الحساب العكسي المعمم | يتحكم في جميع الحالات الداخلية بالإشارة المشبعة | يعمل مع أي طلب وحدة تحكم، بدون معلمات تتبع |
إعادة حساب الخطأ | يعمل بشكل عكسي من المخرج المشبع لإعادة ضبط ذاكرة وحدة التحكم | يحافظ على حالة الحلقة جيدة، وحساسًا لأخطاء النمذجة |
يؤدي تطبيق مشتقات الإشارة إلى زيادة مستوى الضوضاء، ويحمل مدخل المزدوجات الحرارية دائمًا بعضًا منها. أضف مرشحًا مشتقًا إلى خوارزمية التحكم PID. يحد هذا المرشح من كسب الترددات العالية ويمنع الخرج من التذبذب عند تغيير نقطة الضبط.
نصيحة: ابدأ بتشغيل نظام التحكم البسيط (تشغيل/إيقاف أو تناسبي). راقب مستشعر درجة الحرارة وهو يتتبع القيمة المطلوبة، ثم أضف الحدود التكاملية والتفاضلية واحدة تلو الأخرى.
تشغيل التحكم الأساسي أولاً
يُعلّمك نظام التحكم ذو الحلقة المفتوحة العامل أكثر مما يُعلّمك إياه نظام التحكم ذو الحلقة المغلقة المعطل. شغّل السخان يدويًا، وسجّل درجة الحرارة، وتأكد من أن خوارزمية التحكم بالتغذية الراجعة تقرأ القيم الصحيحة. ثم أغلق الحلقة باستخدام كسب تناسبي فقط. ارفع الكسب حتى تصبح الاستجابة هامشية، ثم خفّضه. أضف إجراءً تكامليًا لإزالة خطأ الحالة المستقرة، وأضف إجراءً تفاضليًا فقط إذا كانت الاستجابة الديناميكية تتطلب ذلك. يحافظ هذا النهج التدريجي على قابلية التنبؤ بوحدة التحكم في درجة الحرارة PID، ويجعل كل تغيير لاحق قابلاً للقياس.
اضبط معلمات التحكم PID وفقًا لثابت الزمن الحقيقي للمزدوجة الحرارية، وليس بناءً على تقديرات من ورقة البيانات. فوحدة التحكم PID في درجة الحرارة التي تتجاهل ثابت الزمن للمزدوجة الحرارية ستتعارض مع مستشعرها. سجّل كل عملية تشغيل، وقارن الاستجابة الديناميكية بين عمليات التشغيل. يُؤجل التعديل الديناميكي الفوري لمعلمات التحكم PID إلى مرحلة لاحقة، بعد التأكد من استقرار التحكم PID ذي الكسب الثابت. تعامل مع وحدة التحكم PID كنظام تحكم تغذية راجعة ذي حدود معروفة، ووثّق هذه الحدود ليستفيد منها المهندس التالي.
تشغيل المخرج ومحرك السخان
كيفية توصيل مخرج وحدة التحكم في درجة الحرارة
اعتبر مرحلة الإخراج جزءًا من سلسلة القياس، لا إضافةً في النهاية. عند توصيل منظم حرارة بسخان مقاوم، اجعل التيار يمر عبر السخان في اتجاه واحد فقط. هذه القاعدة أحادية الاتجاه تُعدّ ممارسة توصيل جيدة لمخارج منظمات الحرارة. مسارات التيار العكسية تُضيف تشويشًا وتُربك مرحلة التشغيل.
تحمي دائرة الحد كلاً من المشغل والجهاز المُسخَّن. اضبط تيارًا أقصى بناءً على بيانات المشغل وسعة المشتت الحراري. سيحافظ المتحكم بعد ذلك على تيار الخرج دون هذا المستوى. هذا يحمي من الارتفاع المفاجئ في درجة الحرارة، حيث يسمح المشتت الحراري الضعيف لمستشعر درجة الحرارة بالإبلاغ عن ارتفاع في درجة الحرارة، فيقوم المتحكم بزيادة التيار، مما يؤدي إلى زيادة الحرارة. عند توصيل متحكم درجة الحرارة لمنصة مُسخَّنة، حدد هذا الحد قبل اختيار الموصل.
تحديد النسب الزمنية وحدود السلامة
يُحسب متوسط زمن التشغيل والإيقاف خلال الدورة لضمان انتقال سلس للطاقة من 0 إلى 100%. اضبط زمن الدورة على 1/20 على الأقل من الزمن الكلي. تحتاج الأجهزة الكهروميكانيكية، مثل المرحلات والموصلات والصمامات اللولبية، إلى أزمنة دورة أطول. توفر الدورات الأقصر تحكمًا أفضل، لكنها تُؤدي إلى تآكل الأجزاء الكهروميكانيكية وتقصير عمرها.
خيار القيادة | جودة التحكم | التآكل والعمر الافتراضي | أفضل استخدام |
|---|---|---|---|
المرحل | دورات طويلة وخشنة | يحد التآكل الناتج عن التلامس من عمر المنتج | أحمال حرارية بطيئة |
SSR | دورات سلسة وقصيرة | لا توجد جهات اتصال متحركة | معظم حلقات التدفئة |
محرك تناظري | مستمر | يعتمد ذلك على مرحلة الطاقة | التحكم الدقيق في درجة الحرارة |
أضف وحدة تحكم حدية للعمليات التي قد تتعرض للتلف أو تصبح خطرة في حالة حدوث عطل. تعمل هذه الوحدة بشكل مستقل عن وحدة التحكم الرئيسية للعملية، وتستخدم مرحلًا آمنًا للتشغيل عند حدوث عطل. يقوم المشغل بإعادة ضبطها بمجرد عودة العملية إلى حالة مقبولة. قد يتطلب هذا النوع من الحماية موافقة معايير، مثل معيار Factory Mutual في الولايات المتحدة الأمريكية أو معيار EN14597 في أوروبا.
توافق إشارة الخرج والحدود البيئية
قبل توصيل وحدة التحكم في درجة الحرارة بالخزانة، تأكد من مطابقة إشارة الخرج مع الحمل. تحقق من جهد الملف، وتيار دخل المرحل ذي الحالة الصلبة (SSR)، ومستوى الإشارة المنطقية مقارنةً بدائرة التشغيل. تأكد من درجة الحرارة المحيطة المُصنفة لكل جزء في مرحلة التشغيل. الحرارة داخل العلبة تُقلل من تصنيفات المرحلات والمرحلات ذات الحالة الصلبة، لذا اترك هامش أمان.
يجب إعادة ضبط مخارج الإنذار والحدود المزودة بخاصية التثبيت قبل إيقاف تشغيلها. يمكن إعادة الضبط من خلال لوحة المفاتيح، أو مدخل رقمي، أو وصلة اتصال. إذا كان الجهاز يفتقر إلى مخارج التثبيت، فأضف مرحلات تثبيت خارجية كوحدات تابعة للمرحلات الداخلية غير المزودة بخاصية التثبيت. اختبر كل مسار إعادة ضبط أثناء التحقق من صحة نظام التحكم.
الضبط، واختبار الثابت الزمني، والتكامل
طرق عملية لضبط PID
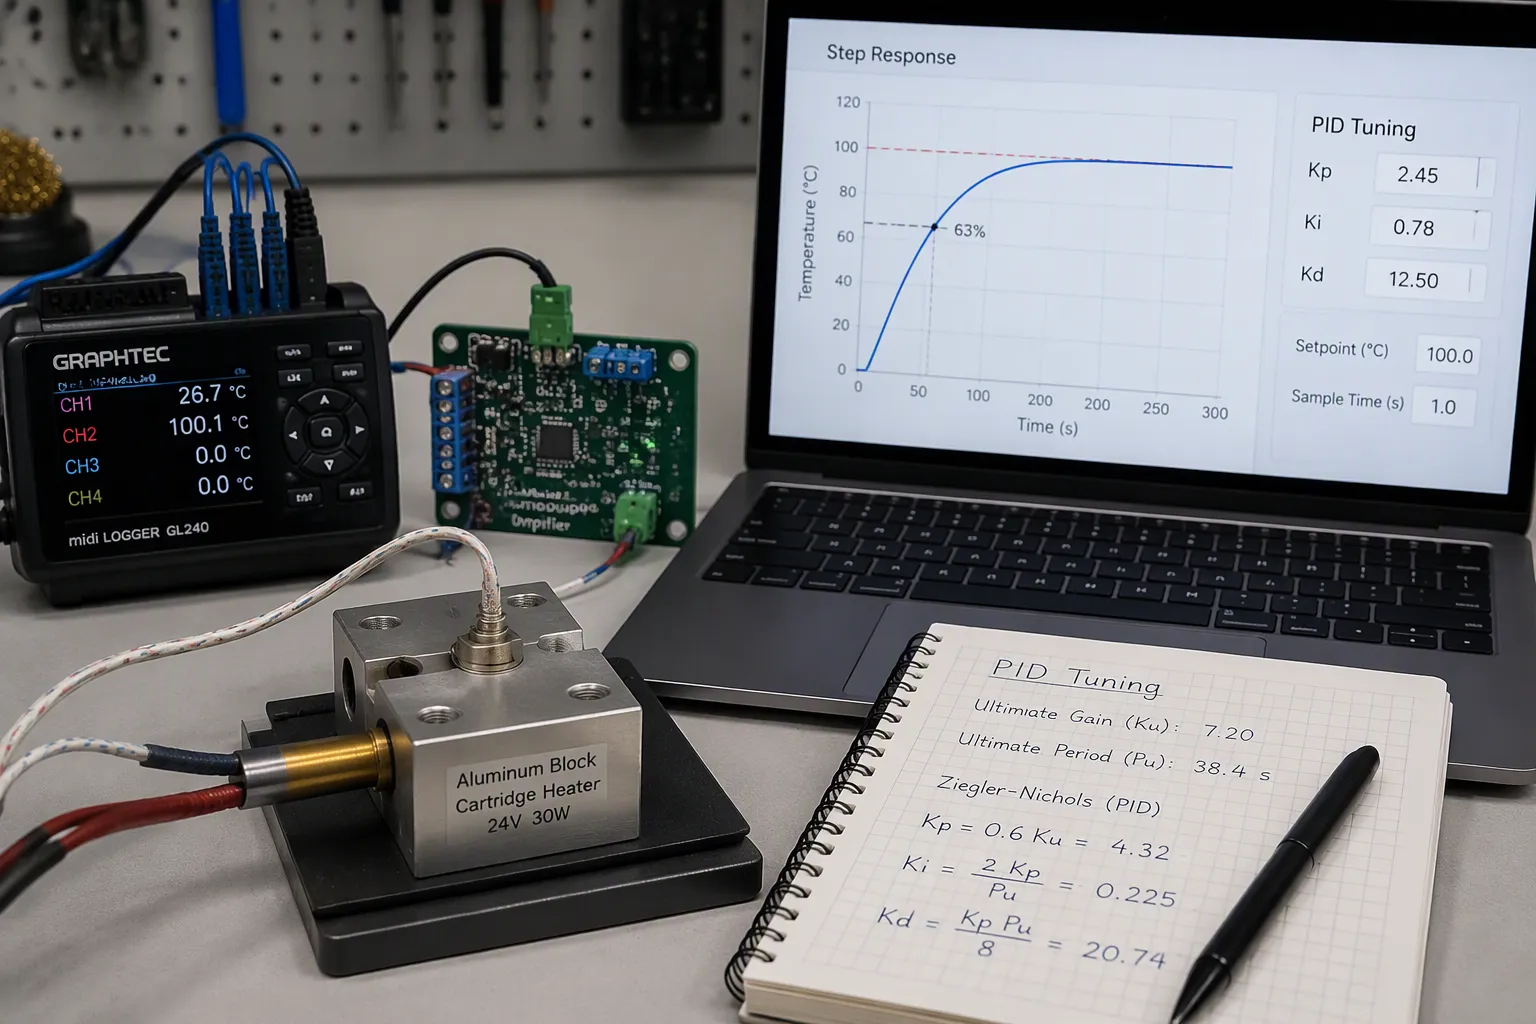
في معظم المشاريع، يتم ضبط وحدة التحكم PID من خلال التجربة والخطأ. يقوم المهندسون بضبط معلمات التحكم PID يدويًا ومراقبة استجابة النظام. يبدأون بكسب تناسبي، ثم يضيفون التكامل، ثم التفاضل. وحدة التحكم PID في درجة الحرارة التي تتجاهل سرعة المستشعر ستُعيق عملها. يحدد ثابت الزمن للمزدوجة الحرارية سرعة استجابة الحلقة، مما يحد من نطاق التردد المتاح. تتيح المستشعرات الأسرع استخدام تحكم PID أكثر دقة. كما يؤثر ثابت الزمن للمزدوجة الحرارية على الاستجابة الديناميكية المتوقعة. يحافظ التحكم بالتغذية الراجعة على نطاق تردد الحلقة أقل من حد المستشعر.
الأسلوب | ماذا تفعل | الأنسب |
|---|---|---|
تجربة يدوية | ارفع الربح حتى يصبح هامشيًا، ثم اخفضه | معظم تجهيزات مقاعد البدلاء |
زيجلر-نيكولز | قياس الربح النهائي والفترة | أحمال خطية ثابتة |
على أساس النموذج | قم بتطبيق نموذج من الدرجة الأولى، ثم احسب | منتجات قابلة للتكرار |
نصيحة: سجّل كل جولة. قارن الاستجابة الديناميكية بين الجولات قبل تغيير المكاسب.
اختبار ثابت الزمن للمزدوجة الحرارية
لا يُمكن الاعتماد على قيمة ثابت الزمن للمزدوجة الحرارية في ورقة البيانات، إذ يتغير هذا الثابت باختلاف الطراز وبيئة القياس. لذا، يُنصح بإجراء اختبار ثابت الزمن للمزدوجة الحرارية: قم بتغيير درجة الحرارة تدريجيًا، وسجّل الاستجابة، وحدّد نقطة 63%. كرّر اختبار ثابت الزمن في التركيب الفعلي. يُعطي نظام اختبار ثابت الزمن للمزدوجة الحرارية مع تسجيل كل خطوة نتائج قابلة للتكرار. أدخل كل نتيجة في وحدة التحكم PID لضبطها. يكشف اختبار ثابت الزمن أيضًا عن أخطاء التركيب. يتطلب كل اختبار لثابت الزمن درجة حرارة ابتدائية ثابتة. يجب أن يُسجّل نظام اختبار ثابت الزمن للمزدوجة الحرارية البيانات الأولية. قارن ثابت الزمن للمزدوجة الحرارية قبل وبعد التركيب. يُحدّ ثابت الزمن البطيء للمزدوجة الحرارية من دقة التحكم في درجة الحرارة.
تكامل النظام، والتحقق من صحته، والتصميم من أجل التصنيع
قم بالتكامل على مراحل. تحقق من صحة سلسلة الإشارة، ثم خرج الحلقة المفتوحة، ثم ضبط الحلقة المغلقة. يسهل تصحيح أخطاء نظام التحكم الذي يجتاز كل مرحلة على حدة. تحقق من استقرار ودقة وحدة التحكم PID على كامل نطاقها. تُعدّ المفاضلات المتعلقة بالتصميم للتصنيع (DFM) مهمة: فموضع المستشعر، والوصول إلى أطراف التوصيل، ونقاط الاختبار تزيد التكلفة. قم بإجراء اختبار ثابت زمني واحد لكل وحدة على خط الإنتاج. يدعم نظام اختبار ثابت زمني للمزدوجة الحرارية، الذي يسجل الانحراف، التحقق طويل الأمد. وثّق ثابت الزمن للمزدوجة الحرارية لكل نوع من أنواع المنتج. كرر اختبار ثابت الزمن بعد أي تغيير في السخان. يجب أن يخزن نظام اختبار ثابت الزمن للمزدوجة الحرارية استجابة الخطوة. ستتذبذب وحدة التحكم PID المضبوطة على ثابت زمني خاطئ للمزدوجة الحرارية. يعتمد التحكم بالتغذية الراجعة على بيانات مستشعر دقيقة. تحتاج وحدة التحكم PID إلى فترة أخذ عينات معروفة. يظهر انحراف قياس درجة الحرارة في اختبار ثابت الزمن. سجّل بيانات قياس درجة الحرارة خلال كل تشغيل. يجب أن يُشير نظام اختبار ثابت الزمن للمزدوجة الحرارية إلى المستشعرات المفتوحة.
اعتبر عملية التجميع بمثابة قائمة مهام. أولاً، اختر نوع الواجهة الأمامية وخيار CJC، ثم المضخم أو محول الإشارة التناظرية إلى الرقمية مع الترشيح. أضف العزل حيثما يتطلبه الصندوق. اضبط توقيت حلقة آلة الحالة، ومقاومة التراكم، وترشيح المشتقات. حدد حجم خرج الإشارة وحدود الأمان. أنهِ العملية بضبط التردد واختبار ثابت الزمن باستخدام المزدوجة الحرارية.
اختبر كل مرحلة على حدة قبل دمجها بالكامل. تحقق أولاً من مسار الإشارة، ثم من خرج الحلقة المفتوحة، ثم من تحكم PID ذي الحلقة المغلقة. يسهل تصحيح أخطاء وحدة تحكم PID التي تجتاز كل مرحلة.
سجّل كل عملية تشغيل. راقب تغيرات قياس درجة الحرارة على مدى أسابيع. هذه العادة تحوّل جهاز التحكم في درجة الحرارة من جهاز يعمل بشكل جيد إلى جهاز يمكنك الاعتماد عليه. سيُكافئك نظام التحكم في التغذية الراجعة على هذا الاهتمام.
الأسئلة الشائعة
ما مدى دقة تعويض الوصلة الباردة المطلوبة؟
طابق دقة دائرة التحكم في الوصلة (CJC) مع هدف نظامك. قد تضيف دائرة التحكم في الوصلة (CJC) المتكاملة بدقة ±5% خطأ إزاحة يصل إلى 0.5 درجة مئوية. احسب هذا الخطأ قبل تحديد دقة النظام. يحافظ طرف التوصيل متساوي الحرارة المزود بمستشعر Pt100 على ثبات الوصلة المرجعية ويقلل هذا الخطأ.
متى أحتاج إلى عزل جلفاني في الجزء الأمامي؟
اعزل الجهاز عند ملامسته لأجزاء موصلة. اعزله عند مرور الكابلات لمسافة تزيد عن بضعة أمتار بالقرب من أحمال التبديل. اعزله عند اشتراك الحاسوب المضيف والسخان في تأريض ذي تشويش. يحافظ عازل رقمي بعد محول الإشارة التناظرية إلى الرقمية على نقاء الإشارة التناظرية.
لماذا تتجاوز طاقة السخان لديّ القيمة المحددة؟
يُعدّ تراكم الخطأ السبب الأكثر شيوعًا. إذ يتشبع المُسخّن، ويستمر المُكامل في البناء، وتتجاوز الحلقة القيمة المطلوبة عند انعكاس الخطأ. أضف خاصية منع تراكم الخطأ قبل الضبط. يُمكن استخدام الحساب العكسي أو تثبيت المُكامل. ثم أضف مُرشّحًا تفاضليًا لمنع الضوضاء من تجاوز الخرج.
كيف يمكنني قياس ثابت الزمن للمزدوجة الحرارية؟
قم بتغيير درجة الحرارة تدريجيًا، وسجل الاستجابة، وحدد نقطة 63%. كرر الاختبار في التركيب الفعلي، لأن قيمة ورقة البيانات لن تتطابق مع تركيبك. أدخل كل نتيجة في عملية الضبط. يحد ثابت الزمن البطيء من عرض نطاق الحلقة الذي يمكنك الوصول إليه.
ملاحظة: اختبر كل مرحلة على حدة قبل التكامل الكامل. تحقق من مسار الإشارة أولاً، ثم خرج الحلقة المفتوحة، ثم ضبط الحلقة المغلقة.