
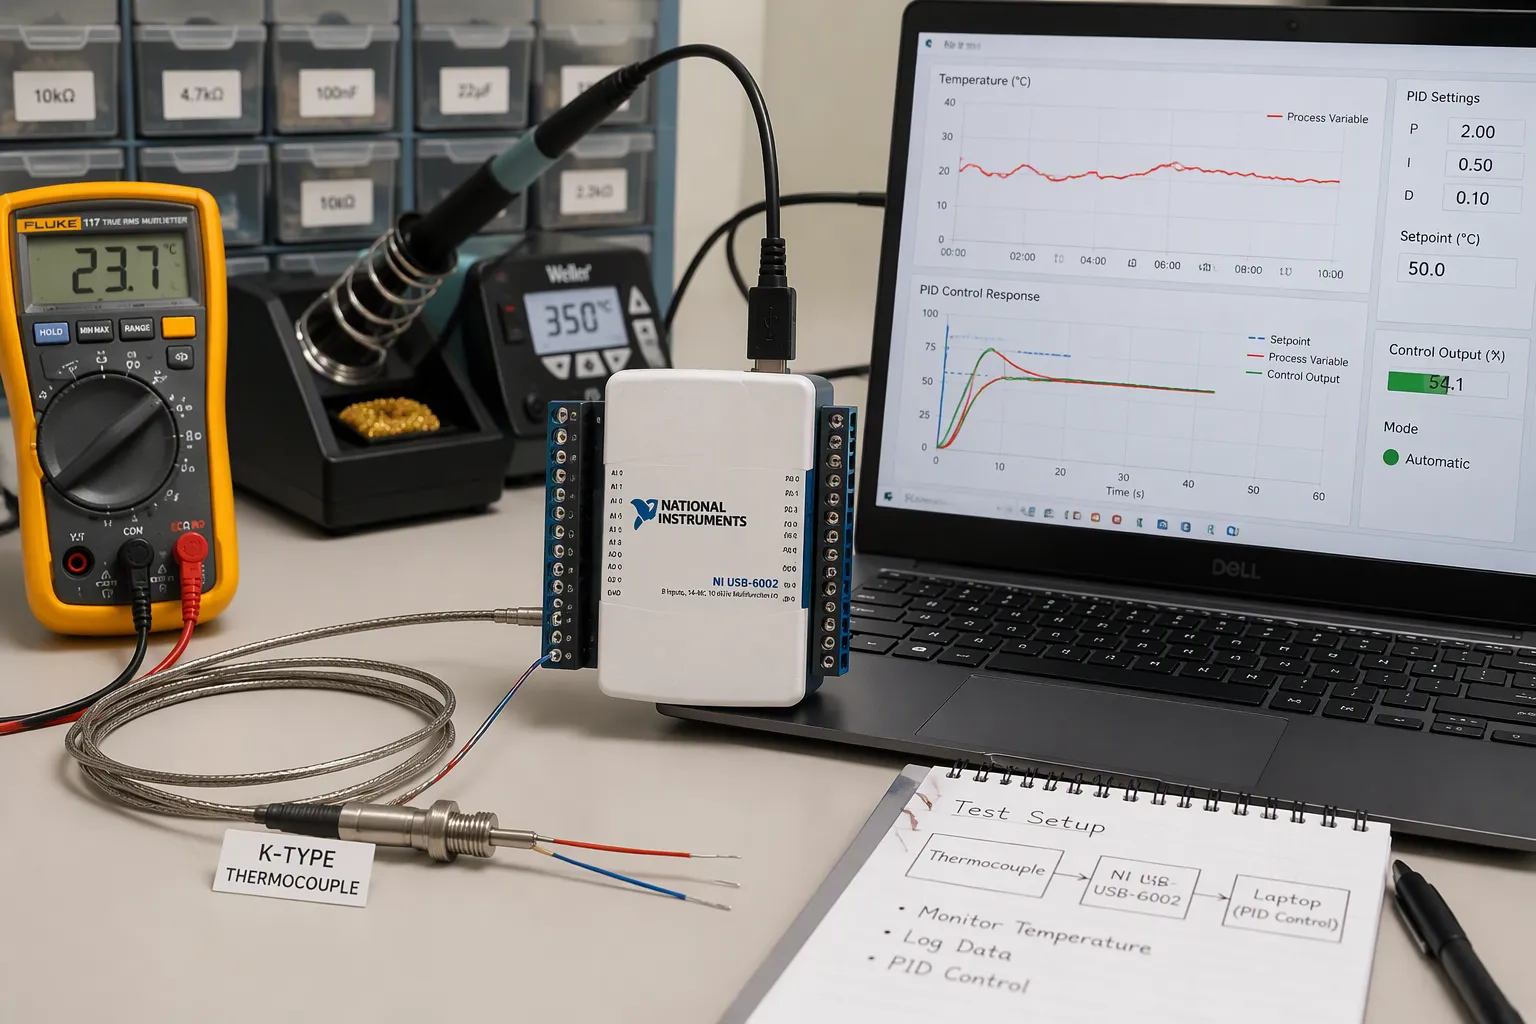
Üç aşamayı doğru yapmalısınız. Birincisi, termokupl sinyalini kart üzerinde temiz bir şekilde almalısınız. İkincisi, doğru zamanlama ve güvenlik önlemleriyle PID kontrol döngüsünü kapatmalısınız. Üçüncüsü, sistemin istikrarlı bir doğruluk için ayarını yapmalı ve entegre etmelisiniz.
Yol boyunca çeşitli sorunlar ortaya çıkıyor. Mikrovolt seviyesindeki sinyaller dikkatli bir ön uç tasarımı gerektiriyor. Soğuk bağlantı kayması ve ofset kayması sıcaklık ölçüm doğruluğunu düşürüyor. Gürültü düşük seviyeli okumaları bozuyor. Döngü zamanlaması kararlılığı etkiliyor. Aşırı yüklenme PID kontrol cihazının tepkisini olumsuz etkiliyor. Isıtıcı sürücüsü ve DFM sınırları nihai kartı şekillendiriyor.
Bu kılavuz, devre kartı seviyesinde ve üretim odaklıdır. Sıcaklık kontrol donanımı geliştiren donanım mühendisleri ve elektronik ürün ekiplerine yöneliktir. Sinyal alımından kapalı döngü PID ayarlamasına kadar her aşama için pratik adımlar bulacaksınız.
Önemli Noktalar
Ölçüm hatalarını azaltmak için doğru termokupl tipi ve soğuk bağlantı kompanzasyonu ile başlayın.
Termokupl sinyalini dijital veriye dönüştürmeden önce daha güçlü hale getirin. Ayrıca, gürültüyü filtrelemek için iyi bir yerleşim ve izolasyon kullanın.
PID döngüsünü, doğru zamanlama, aşırı yüklenmeyi önleme ve türev filtreleme ile bir durum makinesi gibi çalışacak şekilde yapılandırın.
PID kontrol cihazını birer adım ayarlayın ve kontrolün istikrarlı kalması için termokupl zaman sabitini ölçün.
Her aşamayı bir araya getirmeden önce ayrı ayrı test edin ve zaman içindeki sapmaları yakalamak için verileri kaydedin.
Termokupl Veri Toplama Ön Uç Sistemi
Türler, Aralıklar ve Soğuk Bağlantı Telafisi
Öncelikle termokupl tipini seçin, çünkü bu, çözünürlüğünüzü ve soğuk bağlantı kompanzasyonu (CJC) hedeflerinizi belirler. Oda sıcaklığına yakın sıcaklıklarda, K tipi bir bağlantı her santigrat derece için yaklaşık 40 µV üretir. J, K, E ve T tiplerinin tümü 40-60 µV/°C aralığındadır. Bu küçük sinyal, veri toplama zincirinizdeki sonraki her seçimi şekillendirir.
Menşei | Seebeck katsayısı | Telafi edilmiş doğruluk hedefi |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Soğuk bağlantı noktasını, sabit bir sıcaklığı koruyan bir terminal bloğuna yerleştirmelisiniz. Bu bloğun içindeki bir Pt100 sıcaklık sensörü, referans bağlantı noktasını takip eder. Her iki terminali de aynı sıcaklıkta tutun ve tipine uygun termokupl uzatma kablosu kullanın. Uygun olmayan kablo, ikinci bir bağlantı noktası ve gizli bir sapma hatası oluşturur.
Not: ±%5 doğruluk oranına sahip bir CJC entegre devresi, 0.5 °C'ye kadar sapma hatası ekleyebilir. Sistem doğruluğu konusunda bir söz vermeden önce bu hatayı hesaba katın.
Amplifikatörler ve Delta-Sigma ADC'ler
İki ön uç yolunuz var. Yüksek ortak mod reddine sahip bir enstrümantasyon yükselteci, ayrı bir ADC'ye besleme yapar. Dahili PGA'ya sahip bir delta-sigma ADC, kazanç ve dönüştürmeyi tek bir parçada gerçekleştirir. Yükselteç yolu, AD8495 gibi parçalarla 100 dB'nin üzerinde CMRR ve 60 µV'nin altında ofset sağlar. Dönüştürücü yolu ise 24 bit çözünürlük, dijital filtreleme ve CJC için çip üzerinde bir sıcaklık sensörü sunar.
Ofset kayması, ofsetin kendisi kadar önemlidir. Kesici ile stabilize edilmiş amplifikatörler, kalan ofseti ve düşük frekanslı gürültüyü düşük tutar. Lazerle ayarlanmış kazanç ağları, kazanç kaymasını 5 ppm/°C civarında tutar. Yazılımda polinomlar veya bir arama tablosu ile doğrusallaştırın. Bileşen kayması ve CJC sensör kayması toplanır ve bu hatalar zorlu uygulamalarda bir derece Celsius'u geçebilir.
Açık Termokupl Tespiti ve Arıza Giderme
Arızalı veya gevşek bir termokupl, geçerli bir düşük voltaj gibi okunur ve PID döngünüz ısıtıcıyı tam güçte çalıştırır. Ön uca açık termokupl algılama ekleyin. Bağlantı noktasından geçen küçük bir bias akımı veya girişteki bir pull-up, tespit edebileceğiniz bir arıza seviyesi oluşturur. Yazılımınız bu seviyeyi soğuk okuma olarak değil, arıza olarak ele almalıdır. Çıkışı kilitleyin ve alarm verin. Bu yolu oluşturduğunuz her veri toplama modülünde test edin.
Dijitalleştirme, Filtreleme ve İzolasyon
ADC Seçimi ve Yerleşimi
12 bitlik, 3.3 V'luk bir dönüştürücü, sinyali yaklaşık 806 µV'luk adımlara böler. Termokuplunuz, santigrat derece başına yalnızca onlarca µV hareket eder. Bu nedenle, kazanç eklemediğiniz sürece bu dönüştürücü işe yarar bir şey görmez. Sinyali önce 100 ila 1000 kazançlı bir enstrümantasyon yükselticisiyle yükseltin, ardından sayısallaştırın. Giriş ofseti 1 mV'nin altında, bias akımı 1 pA'nın altında ve 1 kHz'de gürültü yoğunluğu 5 nV/√Hz'nin altında olan bir yükseltici seçin. 24 bitlik bir sistem için toplam gürültü yaklaşık 1 LSB'nin altında kalmalıdır. Bu, 2.5 V referanslı ±10 mV'luk bir sensörde yaklaşık 0.3 µV'dur.
Filtreleme ve yerleşim, bu çözünürlüğün korunup korunmayacağını belirler. Kenar yumuşatma kesme frekansını, örnekleme hızının 2.56'ya bölünmesiyle elde edilen değere yakın ayarlayın. Örnekleme hızının yarısında yaklaşık 40 dB zayıflama hedefleyin. ±%0.25 toleranslı veya daha iyi NP0/C0G kapasitörler ve metal film dirençler kullanın.
Yerleşim uygulaması | Yarar |
|---|---|
Yüksek empedanslı düğümleri kısa tutun. | Sızıntıyı, kaçak kapasitansı ve paraziti azaltır. |
ADC pinine RC filtreleri yerleştirin. | Ön uçtan önce gürültüyü filtreler. |
Giriş yollarını saat sinyallerinden ve DC/DC indüktörlerden uzak tutun. | Mikrovolt sinyallerine olan bağlantıyı azaltır. |
Yüksek empedanslı düğümlerde koruma halkaları kullanın. | Hayalet okumalara neden olan sızıntıyı engeller. |
Tek tip bir zemin düzlemi koruyun. | Kayan referanslardan ve dönüştürme hatalarından kaçınır. |
İpucu: Her güç pininin 2 mm yakınına 1 µF'lik ayırma kapasitörleri yerleştirin ve asla topraklama boşluklarından kablo geçirmeyin.
Gürültülü Ortamlar İçin Galvanik İzolasyon
Endüstriyel kabinler motor sürücülerini, röleleri ve uzun sensör kablolarını barındırır. Termokupl kılıfı ile devre kartınız arasındaki topraklama gerilimi farkları, ön uca akım gönderir. Sensör iletken donanıma temas ettiğinde izolasyon uygulayın. Ayrıca, kablo hatları anahtarlama yüklerinin yakınında birkaç metreden fazla uzadığında da izolasyon uygulayın. Ana bilgisayar ve ısıtıcı gürültülü bir topraklamayı paylaştığında da izolasyon uygulayın. ADC'den sonra kullanılan dijital bir izolatör, analog tarafı temiz ve basit tutar.
İzolasyon, devre kartını değiştirir. Bariyer boyunca ayrı topraklama düzlemlerine ve saha tarafı için izole edilmiş bir beslemeye ihtiyacınız var. Ayrıca güvenlik standardınızı karşılayan bir kaçak mesafesine de ihtiyacınız var . İzolatörler maliyet ve yükseklik ekler, bu nedenle bunları yerleşim planının başlarında yerleştirin. Doğrulama sırasında bariyeri hipot kontrolü ile test edin. Gönderdiğiniz her veri toplama modülünde kaçak akımı kaydedin.
PID Kontrol Döngüsü Uygulaması
Durum Makinesi ve Örnekleme Zamanlaması
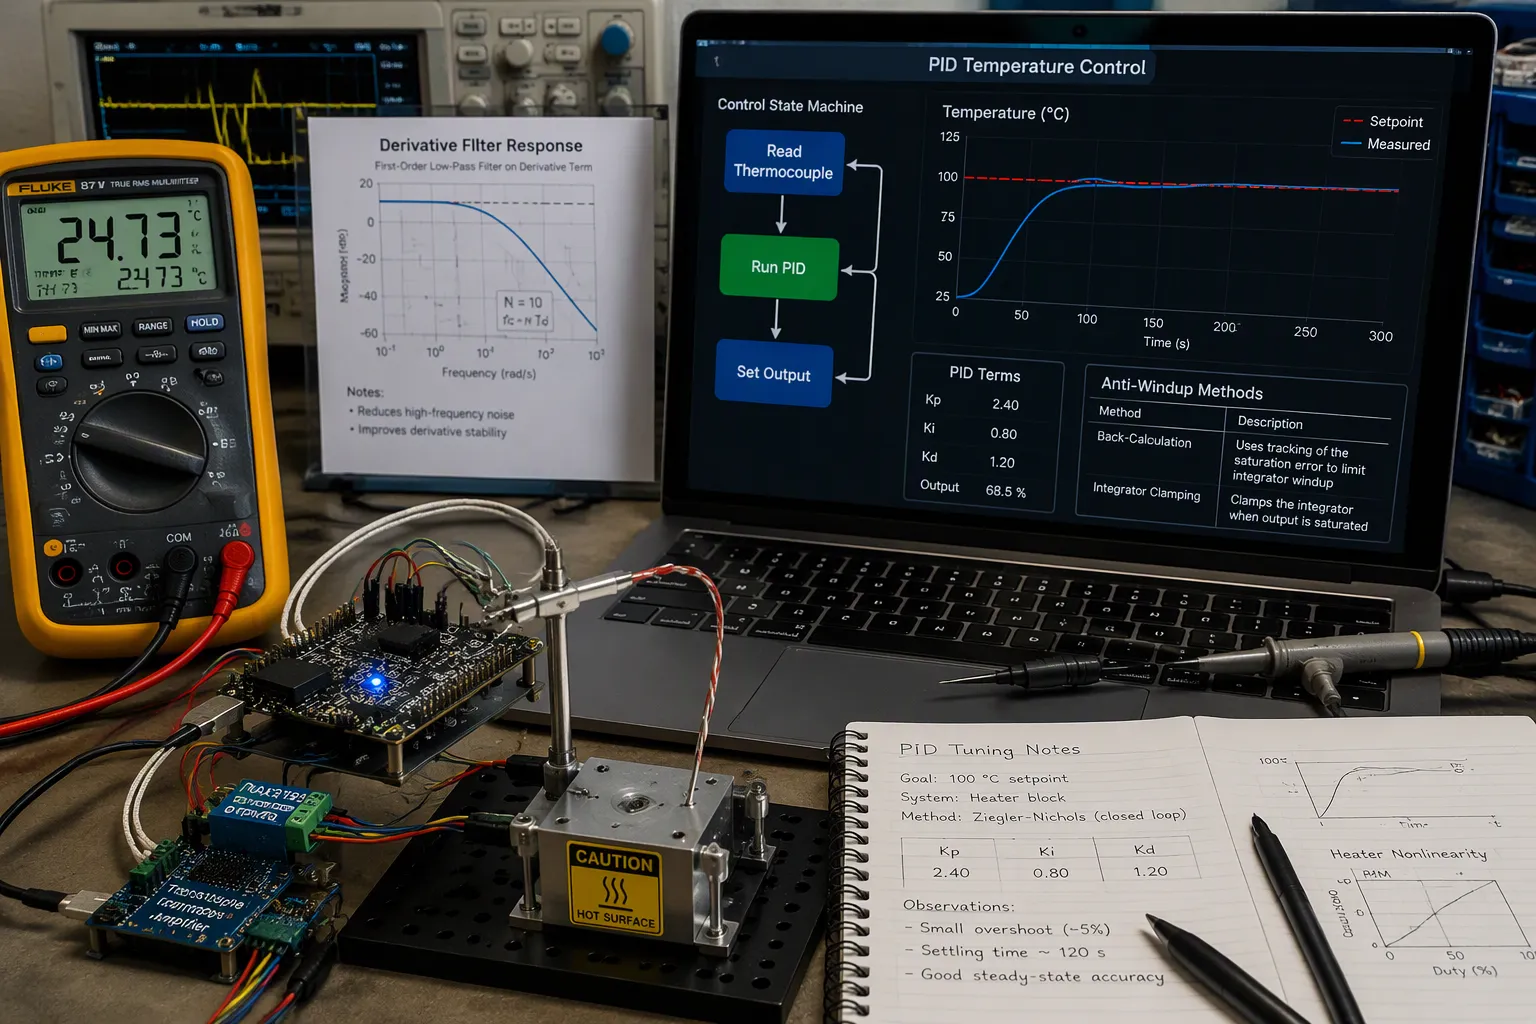
Döngüyü bir durum makinesi olarak oluşturun. Bir durum termokuplu okur, bir diğeri PID kontrol algoritmasını çalıştırır ve bir diğeri çıkışı ayarlar. Durumlar arasında veri göndermek için genel değişkenler yerine seri iletişim kullanın. Genel değişkenler zamanlama hatalarını gizler ve seri kanal, her değerin ne zaman geçerli olduğunu tanımlamanızı sağlar. PID kontrolcünüz daha sonra bilinen bir yaşa sahip veriler üzerinde çalışır.
Örnekleme zamanlaması kararlılığı belirler. Termokupl zaman sabitinden daha hızlı örnekleme yaparsanız, döngü yeni veriler alır. Daha yavaş örnekleme yaparsanız, döngü eski sıcaklık ölçümlerine tepki verir. Yavaş döngü hızı faz gecikmesine neden olur ve faz gecikmesi bir PID kontrol cihazını salınıma doğru iter. Örnekleme periyodunu termokupl zaman sabitine eşleştirin, ardından seçiminizi test tezgahında kontrol edin.
Sarma Önleme ve Türev Filtreleme
Aşırı ısınma, hassas sıcaklık kontrolünü bozar. Isıtıcı doygunluğa ulaşır, entegratör sürekli olarak ısı biriktirir ve hata nihayet tersine döndüğünde döngü aşırı ısınır. Ayarlamaya başlamadan önce aşırı ısınmayı önleyici bir yöntem seçin ve uygulayın.
Teknik | Nasıl çalışır | Temel özellikler |
|---|---|---|
Klasik geri hesaplama | Doymuş çıkış ile doymamış çıkış arasındaki farkı entegratöre geri gönderir. | Basit, düşük maliyetli, endüstride yaygın olarak kullanılan |
Entegratör sıkıştırma | Entegratörün belirlenen sınırları aşmasını engeller. | Basit, düşük maliyetli, endüstride yaygın |
Genelleştirilmiş geri hesaplama | Doymuş sinyalle tüm dahili durumları yönlendirir. | Herhangi bir kontrolör siparişi için geçerlidir, takip parametresi gerekmez. |
Hata yeniden hesaplaması | Doymuş çıkıştan geriye doğru çalışarak kontrol cihazının hafızasını sıfırlar. | Döngüyü iyi koşullu tutar ve modelleme hatalarına karşı hassastır. |
Türevsel etki gürültüyü artırır ve termokupl ön ucu her zaman bir miktar gürültü taşır. PID kontrol algoritmasına bir türev filtresi ekleyin. Filtre, yüksek frekans kazancını sınırlar ve çıkışın ayar noktası değişikliklerinde sıçramasını önler.
İpucu: Öncelikle basit açma/kapama veya oransal kontrolü çalıştırın. Sıcaklık sensörünün ayarlanan değeri takip etmesini izleyin, ardından integral ve türev terimlerini tek tek ekleyin.
Öncelikle Temel Kontrolleri Çalışır Hale Getirmek
Çalışan bir açık döngü, bozuk bir kapalı döngü kontrolünden daha çok şey öğretir. Isıtıcıyı elle çalıştırın, sıcaklığı kaydedin ve geri besleme kontrol algoritmasının doğru değerleri okuduğunu doğrulayın. Ardından döngüyü yalnızca oransal kazançla kapatın. Tepki yetersiz hale gelene kadar kazancı artırın, sonra azaltın. Kararlı durum hatasını gidermek için integral eylemi ekleyin ve yalnızca dinamik tepki gerektiriyorsa türev eylemi ekleyin. Bu aşamalı yaklaşım, PID sıcaklık kontrol cihazını tahmin edilebilir kılar ve daha sonraki her değişikliği ölçülebilir hale getirir.
PID kontrol parametrelerini, veri sayfasındaki tahmini değerlere göre değil, gerçek termokupl zaman sabitine göre ayarlayın. Termokuplun zaman sabitini göz ardı eden bir PID sıcaklık kontrol cihazı, kendi sensörüyle çatışacaktır. Her çalıştırmayı kaydedin ve çalıştırmalar arasındaki dinamik tepkiyi karşılaştırın. PID kontrol parametrelerinin gerçek zamanlı dinamik ayarlanması, sabit kazançlı PID kontrolünün kararlı olduğu kanıtlandıktan sonraki bir aşamaya aittir. PID kontrol cihazını bilinen sınırlara sahip bir geri besleme kontrol sistemi olarak ele alın ve bu sınırları bir sonraki mühendis için belgeleyin.
Çıkış Tahrik ve Isıtıcı Tahrik Sistemi
Sıcaklık Kontrol Cihazı Çıkışının Bağlantısı Nasıl Yapılır?
Çıkış aşamasını, ölçüm zincirinin bir parçası olarak düşünün, sonuna eklediğiniz bir şey olarak değil. Bir sıcaklık kontrol cihazını dirençli bir ısıtıcıya bağlarken, akımın ısıtıcıdan yalnızca tek yönde akmasına izin verin. Bu tek yönlü kural, sıcaklık kontrol cihazı çıkışları için iyi bir kablolama uygulamasıdır. Ters akım yolları gürültüye neden olur ve sürücü aşamasını karıştırır.
Bir limit devresi hem aktüatörü hem de ısıtılan cihazı korur. Aktüatör veri sayfasına ve soğutucu kapasitesine göre maksimum bir akım belirleyin. Kontrol ünitesi daha sonra çıkış akımını bu seviyenin altında tutar. Bu, zayıf bir soğutucunun sıcaklık sensörünün yükselen bir sıcaklık bildirmesine ve PID kontrol ünitesinin daha fazla akım göndererek daha fazla ısı üretmesine neden olan termal kaçışa karşı koruma sağlar. Isıtmalı bir aşama için sıcaklık kontrol ünitesi bağlarken, konektörü seçmeden önce bu limiti planlayın.
Zaman Oranlaması ve Güvenlik Sınırları
Zaman orantılama, düzgün %0-100 güç elde etmek için bir döngü boyunca açma ve kapama sürelerinin ortalamasını alır. Döngü süresini, integral süresinin en az 1/20'si olarak ayarlayın. Röleler, kontaktörler ve solenoid valfler gibi elektromekanik cihazlar daha uzun döngü sürelerine ihtiyaç duyar. Daha kısa döngüler daha iyi kontrol sağlar, ancak elektromekanik parçaları aşındırır ve ömrü kısaltır.
Sürüş seçeneği | Kaliteyi kontrol et | Aşınma ve yaşam | En iyi kullanım |
|---|---|---|---|
Röle | Kaba, uzun döngüler | Temas aşınması kullanım ömrünü sınırlar. | Yavaş termal yükler |
SSR | Pürüzsüz, kısa döngüler | Hareketli kontak yok | Çoğu ısıtıcı devresi |
Analog sürücü | Sürekli | Güç kademesine bağlıdır. | Hassas sıcaklık kontrolü |
Arıza durumlarında hasar görebilecek veya tehlikeli hale gelebilecek prosesler için bir limit kontrol cihazı ekleyin. Bu cihaz, normal proses kontrol cihazından ayrı olarak çalışır ve arıza emniyetli bir kilitleme rölesi kullanır. Operatör, proses kabul edilebilir bir duruma döndüğünde cihazı sıfırlar. Bu tür bir koruma, örneğin ABD'de Factory Mutual veya Avrupa'da EN14597 gibi standart onayına ihtiyaç duyabilir.
Çıkış Sinyali Uyumluluğu ve Çevresel Sınırlamalar
Kabine sıcaklık kontrol cihazı bağlamadan önce çıkış sinyalini yüke uygun hale getirin. Bobin voltajını, SSR giriş akımını ve mantık seviyesini sürücüye göre kontrol edin. Sürücü aşamasındaki her parçanın ortam sıcaklığı değerini doğrulayın. Bir muhafazanın içindeki ısı, rölelerin ve SSR'lerin değerlerini düşürür, bu nedenle bir güvenlik payı bırakın.
Kilitlemeli alarm ve limit çıkışları kapanmadan önce sıfırlanmalıdır. Sıfırlama işlemi bir tuş takımı, dijital giriş veya iletişim bağlantısı üzerinden yapılabilir. Cihazda kilitlemeli çıkış yoksa, dahili kilitlemesiz rölelere bağlı olarak harici kilitlemeli röleler ekleyin. Kontrol sisteminin doğrulanması sırasında her sıfırlama yolunu test edin.
Ayarlama, Zaman Sabiti Testi ve Entegrasyon
Pratik PID Ayarlama Yöntemleri
Çoğu projede, PID kontrol cihazını deneme yanılma yoluyla ve neyin işe yaradığını görerek ayarlarsınız . Mühendisler PID kontrol parametrelerini elle ayarlar ve sistemin nasıl tepki verdiğini izler. Oransal kazançla başlayın, ardından integral etkiyi, sonra da türevsel etkiyi ekleyin. Sensörün hızını göz ardı eden bir PID sıcaklık kontrol cihazı kendi geri beslemesiyle çatışacaktır. Termokuplun zaman sabiti, döngünün ne kadar hızlı tepki verdiğini belirler, bu nedenle ulaşabileceğiniz bant genişliğini sınırlar. Daha hızlı sensörler, daha sıkı PID kontrolü kullanmanıza olanak tanır. Termokuplun zaman sabiti ayrıca bekleyebileceğiniz dinamik tepkiyi de şekillendirir. Geri besleme kontrolü, döngü bant genişliğini sensör sınırının altında tutar.
Yöntem | Ne yaptın | En uygun |
|---|---|---|
Manuel deneme | Marjinal seviyeye ulaşana kadar kazancı artırın, sonra geri çekin. | Çoğu tezgah kurulumu |
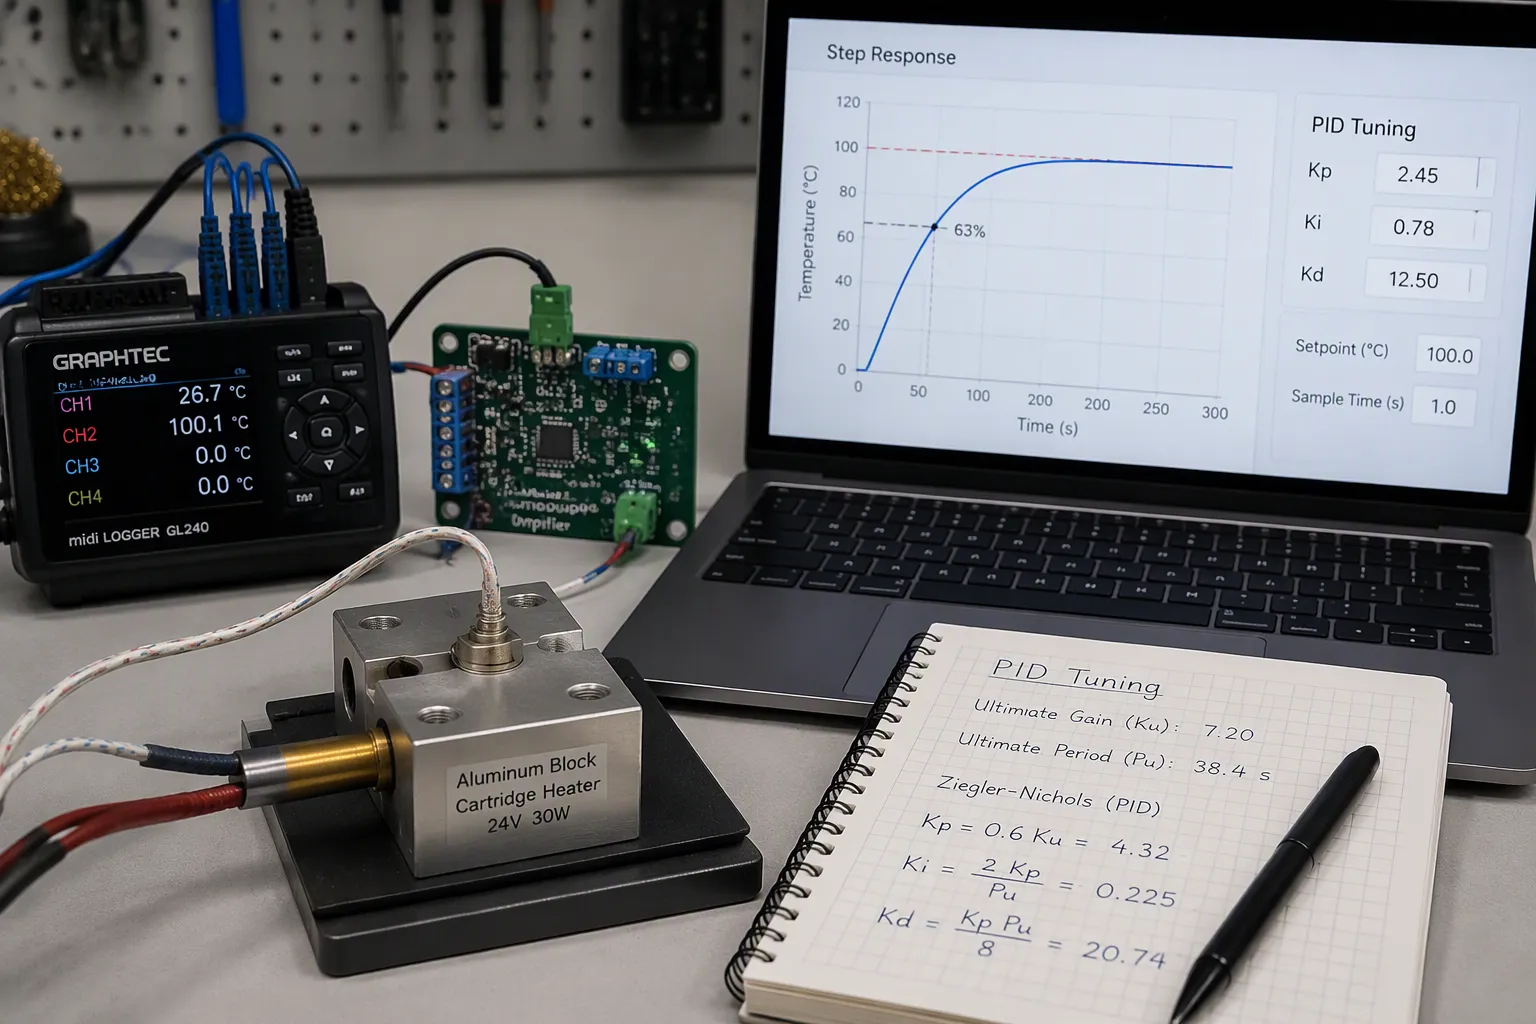
Ziegler-Nichols | Nihai kazancı ve süreyi ölçün. | Kararlı, doğrusal yükler |
Model tabanlı | Birinci dereceden bir model uydurun, ardından hesaplayın. | Tekrarlanabilir ürünler |
İpucu: Her çalıştırmayı kaydedin. Kazançları değiştirmeden önce çalıştırmalar arasındaki dinamik tepkiyi karşılaştırın.
Termokupl Zaman Sabiti Testi
Termokuplun zaman sabiti için veri sayfasındaki değere güvenemezsiniz. Bu değer modele ve ölçüm ortamına göre değişir. Bir termokupl zaman sabiti test prosedürü uygulayın: sıcaklığı kademeli olarak artırın, yanıtı kaydedin ve %63 noktasını bulun. Zaman sabiti testini gerçek montajda tekrarlayın. Kaydedilen adımlı bir termokupl zaman sabiti test sistemi tekrarlanabilir sonuçlar verir. Her sonucu pid ve tuning'e besleyin. Termokupl zaman sabiti test adımı ayrıca montaj hatalarını da ortaya çıkarır. Her zaman sabiti testi için kararlı bir başlangıç sıcaklığı gereklidir. Termokupl zaman sabiti test sisteminiz ham verileri kaydetmelidir. Termokuplun montaj öncesi ve sonrası zaman sabitini karşılaştırın. Termokuplun yavaş zaman sabiti, hassas sıcaklık kontrolünü sınırlar.
Sistem Entegrasyonu, Doğrulama ve DFM
Aşamalı entegrasyon yapın. Önce sinyal zincirini, sonra açık döngü çıkışını, ardından kapalı döngü ayarını doğrulayın. Her aşamayı kendi başına geçen bir kontrol sisteminin hata ayıklaması daha kolaydır. Tüm aralık boyunca PID kararlılığını ve doğruluğunu kontrol edin. DFM (Üretilebilirlik için Tasarım) ödünleşmeleri önemlidir: sensör yerleşimi, terminal erişimi ve test noktaları maliyeti artırır. Üretim hattındaki her ünite için bir zaman sabiti testi çalıştırın. Sapmayı kaydeden bir termokupl zaman sabiti test sistemi, uzun vadeli doğrulamayı destekler. Her ürün varyantı için termokupl zaman sabitini belgeleyin. Herhangi bir ısıtıcı değişikliğinden sonra zaman sabiti testini tekrarlayın. Termokupl zaman sabiti test sisteminiz adım yanıtını saklamalıdır. Yanlış bir termokupl zaman sabitine ayarlanmış bir PID kontrol cihazı salınım yapacaktır. Geri besleme kontrolü, dürüst sensör verilerine bağlıdır. PID kontrol cihazının bilinen bir örnekleme periyoduna ihtiyacı vardır. Sıcaklık ölçüm sapması zaman sabiti testinde ortaya çıkar. Her çalıştırma sırasında sıcaklık ölçüm verilerini kaydedin. Termokupl zaman sabiti test sistemi açık sensörleri işaretlemelidir.
Yapım sürecini bir kontrol listesi gibi düşünün. İlk olarak, ön uç tipini ve CJC seçeneğini, ardından filtreli amplifikatörü veya ADC'yi seçersiniz. Kabinin gerektirdiği her yere izolasyon eklersiniz. Durum makinesi döngü zamanlamasını, anti-windup ve türev filtrelemeyi ayarlarsınız. Çıkış sürücüsünü ve güvenlik sınırlarını boyutlandırırsınız. Ayarlama ve termokupl zaman sabiti testi ile işlemi tamamlarsınız.
Tam entegrasyondan önce her aşamayı ayrı ayrı test edin. Önce sinyal zincirini, sonra açık döngü çıkışını, ardından kapalı döngü PID kontrolünü doğrulayın. Her aşamayı başarıyla geçen bir PID kontrolcüsünün hata ayıklaması kolaydır.
Her çalıştırmayı kaydedin. Haftalar boyunca sıcaklık ölçümündeki sapmaları izleyin. Bu alışkanlık, çalışan bir sıcaklık kontrol cihazını güvenebileceğiniz bir cihaza dönüştürür. Geri bildirimli kontrol sisteminiz, gösterdiğiniz özeni ödüllendirecektir.
SSS
Soğuk bağlantı telafimin doğruluğu ne kadar yüksek olmalı?
CJC doğruluğunu sistem hedefinizle eşleştirin. ±%5 doğruluğa sahip bir CJC entegre devresi, 0.5 °C'ye kadar sapma hatası ekleyebilir. Sistem doğruluğu rakamı vaat etmeden önce bu hatayı hesaba katın. Pt100 sensörlü izotermal bir terminal bloğu, referans bağlantısını sabit tutar ve bu hatayı küçük tutar.
Ön uçta galvanik izolasyona ne zaman ihtiyacım var?
Sensör iletken donanıma temas ettiğinde izolasyon uygulayın. Kablo hatları anahtarlama yüklerinin yakınından birkaç metreden fazla geçtiğinde izolasyon uygulayın. Ana bilgisayar ve ısıtıcı gürültülü bir topraklamayı paylaştığında izolasyon uygulayın. ADC'den sonra kullanılan dijital bir izolatör, analog tarafı temiz tutar.
Isıtıcımın çıkış gücü neden ayarlanan değerin üzerine çıkıyor?
Genellikle bunun sebebi aşırı yüklenmedir. Isıtıcı doyuma ulaşır, entegratör sürekli olarak birikmeye devam eder ve hata tersine döndüğünde döngü aşırıya kaçar. Ayarlamadan önce aşırı yüklenmeyi önleyici bir önlem ekleyin. Geri hesaplama veya entegratör sınırlama yöntemlerinin her ikisi de işe yarar. Ardından, gürültünün çıkışa sıçramasını önlemek için bir türev filtresi ekleyin.
Termokuplun zaman sabitini nasıl ölçerim?
Sıcaklığı kademeli olarak artırın, tepkiyi kaydedin ve %63 noktasını bulun. Veri sayfasındaki değer montajınızla eşleşmeyeceği için testi gerçek montajda tekrarlayın. Her sonucu ayarlama işlemine aktarın. Yavaş bir zaman sabiti, ulaşabileceğiniz döngü bant genişliğini sınırlar.
Not: Tam entegrasyondan önce her aşamayı ayrı ayrı test edin. Önce sinyal zincirini, ardından açık döngü çıkışını ve son olarak kapalı döngü ayarını doğrulayın.