Motor hız kontrolünün optimize edilmesi, motor tahrikli sistemlerde enerji israfını azaltmanın en etkili yollarından biri olarak öne çıkmaktadır. Elektrik motorları küresel elektrik talebinin büyük bir bölümünü karşıladığı için, hız düzenlemesi enerji verimliliği için yüksek etkili bir kaldıraçtır.
kapsam | Motor tahrikli sistemlere atfedilen pay |
|---|---|
Küresel elektrik talebi (sanayi + ticari binalar) | |
Sanayinin elektrik tüketimi | ~% 65 |
Değişken tork uygulamalarında doğru seçilmiş değişken frekanslı sürücüler (VFD'ler) genellikle %30-70 enerji tasarrufu sağlar. Peki hangi teknikler ve uygulamalar en iyi kazanımları sunar? Bu makale temelleri, optimizasyon tekniklerini, geri besleme sistemlerini, pratik adımları ve sınırlamaları incelemektedir.
Önemli Noktalar
Enerji israfını azaltmak ve para tasarrufu sağlamak için motor hızını yüke göre ayarlayın.
Pompa ve fanlarda değişken frekanslı sürücüler (VFD'ler) kullanarak %30-70 oranında enerji tasarrufu sağlayabilirsiniz.
Kapalı devre kontrol sistemleri, açık devre sistemlere kıyasla güç tüketimini %67'ye kadar azaltır.
Enerji israfına yol açan aşırı büyük motorlardan kaçınmak için motorları doğru boyutta seçin.
Düzenli bakım ve termal yönetim, motorların verimliliğini korur ve ömrünü uzatır.
Hız Kontrolü Neden Önemlidir?
Sabit Hızlı Çalışmanın Maliyeti
Sabit hızlı bir motor, yük talebi ne olursa olsun tek bir hızda çalışır. Bu tasarım, talep tam kapasitenin altına düştüğünde güç israfına yol açar. Motor, işlem yalnızca bu çıktının bir kısmına ihtiyaç duyarken neredeyse tam güç çekmeye devam eder. Fazla enerji, faydalı iş yerine ısı, gürültü ve titreşime dönüşür.
Pek çok tesisteki elektrik motorları yılın büyük bölümünde bu şekilde çalışır. En yüksek talep için boyutlandırılmış sistemler genellikle uzun süreler boyunca kısmi yükte çalışır. Bu israf, her elektrik faturasında sessizce birikir. Motor hız kontrolü, çıkışın talebi takip etmesini sağlayarak bu sorunu doğrudan ele alır.
Hızı Yüke Eşleştirme
Değişken hızda çalışma, motor uygulamalarında enerji tasarrufu sağlamanın temel bir yöntemidir. Değişken hızlı sürücü, motor çalışmasını yük değişimlerine uyacak şekilde ayarlar . Bu uyum, elektrik faturalarını önemli ölçüde düşürebilir. Sürücü, enerji tüketimini ve sistem hızını çıkış taleplerine uyacak şekilde ayarlar ve bu mekanizma, bildirilen tasarrufların temelini oluşturur.
Değişken hızlı sürücüler (VSD'ler), enerji tüketimini ve sistem hızını çıktı taleplerine uyacak şekilde ayarlarlar; bu da bildirilen tasarrufların ardındaki temel mekanizmadır.
Elde edilen kazanımlar oldukça önemli. VSD'lerden elde edilen tipik enerji tasarrufu %50'yi aşıyor . Tipik bir iyileştirme yatırımı 3 yıldan kısa sürede kendini amorti ediyor. Sıklıkla kısmi yükte çalışan sistemler bazen 1 yıldan kısa sürede kendini amorti ediyor. Bu tasarrufları sağlayan koşul basit: sistemlerin yılın büyük bölümünde kısmi yükte çalışması. Bu nedenle, hızı yüke eşleştirmek, enerji verimliliği için motor kontrolünde temel bir uygulamadır ve tüm tahrik sisteminde motor verimliliğini artırır.
Motor Hız Kontrolünün Temelleri
Tork, Hız ve Yük Temelleri
Her elektrik motorunda tork, hız ve yük birbirine bağlı bir üçlü oluşturur. Güç, hız ile torkun çarpımına eşittir. Bir motorun nominal çıkış gücü sabittir, bu nedenle hız ve tork zıt yönlerde hareket eder. Hızı yarıya indirmek, sabit güçte torku yaklaşık olarak iki katına çıkarır.
Güç (kW) | Hız (rpm) | Yaklaşık Tork (Nm) | Tipik Direk Sayısı |
|---|---|---|---|
11 | 3000 | 35 | 2 kutuplu |
11 | 1500 | 70 | 4 kutuplu |
11 | 1000 | 105 | 6 kutuplu |
11 | 750 | 140 | 8 kutuplu |
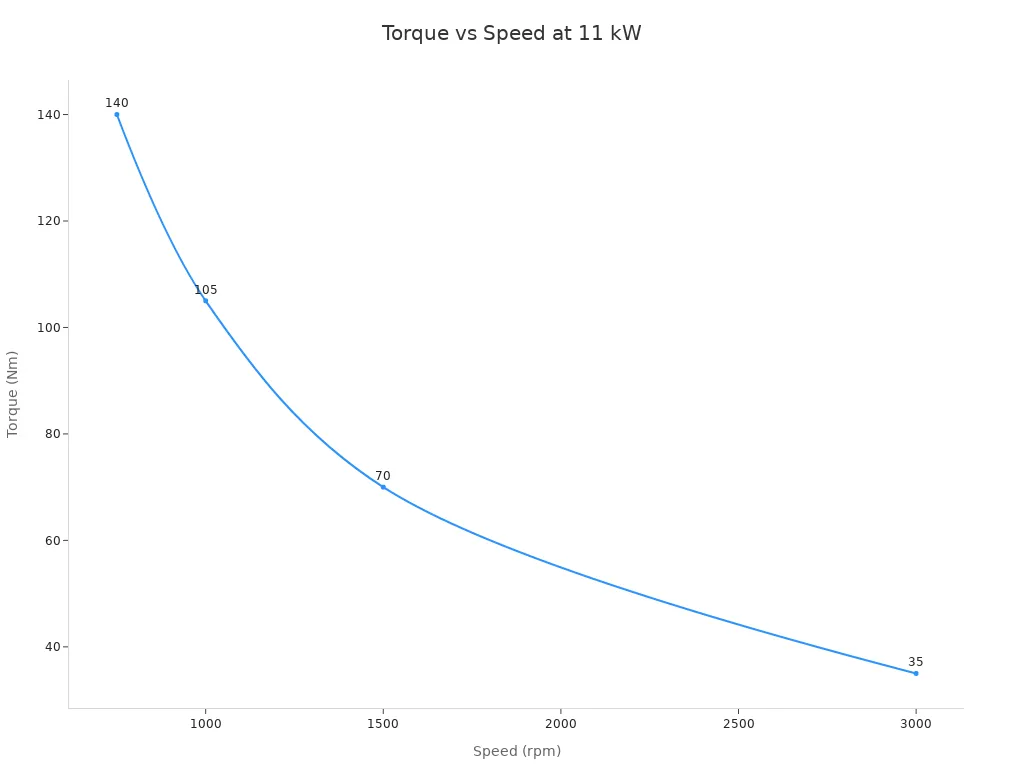
Motor seçiminde yükün tork-hız karakteristiği belirleyicidir. Santrifüj pompalar ve fanlar gibi değişken torklu yükler, hızın karesiyle artan torka ihtiyaç duyar. Konveyörler ve asansörler gibi sabit torklu yükler, her hızda torku sabit tutar, bu nedenle güç hızla doğru orantılı olarak artar. Sargı ve bobinleme gibi sabit güçlü yükler ise torkun hızla ters orantılı olduğunu gösterir.
Bir motorun nominal çıkış gücü sabit bir değer olduğundan, hız ve tork ters orantılıdır.
DC Motor Kontrolü ve Voltaj Ayarı
Doğru akım makineleri için hız kontrol yöntemleri iki gruba ayrılır. Gerilim kontrolü, alan sargısını sabit bir uyarma geriliminde tutar ve armatür beslemesini değiştirir. Hız, yaklaşık olarak armatür gerilimiyle orantılıdır. Akı kontrolü, hızı temel hızın üstüne veya altına çıkarmak için alan sargısını zayıflatır veya güçlendirir.
Elektronik kontrol artık baskın durumda. Darbe genişliği modülasyonlu bir kontrolör hızla açılıp kapanır ve görev döngüsü, iletilen ortalama enerjiyi belirler. Yüzde elli görev döngüsü yaklaşık olarak yarı hız sağlar. Bu yaklaşım çok düşük ısı kaybı üretir, bu da onu en verimli ve hassas seçenek haline getirir ve modern fırçalı ve fırçasız sürücüler için standarttır. Basit voltaj düşürme de işe yarar, ancak hızla birlikte mevcut torku da düşürür. Motor hızını bu şekilde kontrol etmek, tahmin edilebilir, sabit yükler için uygundur. Armatürle seri olarak yerleştirilen direnç, ısı olarak güç kaybına neden olur, bu nedenle tasarımcılar bunu eski bir uygulama olarak değerlendirir. Dişli redüksiyonu mekanik bir alternatif olarak kalır: çıkış hızı, motor hızının dişli oranına bölünmesine eşittir ve çıkış torku bu oran ve dişli verimliliği ile çarpılır.
Temel Optimizasyon Teknikleri
PWM ve VFD Yaklaşımları
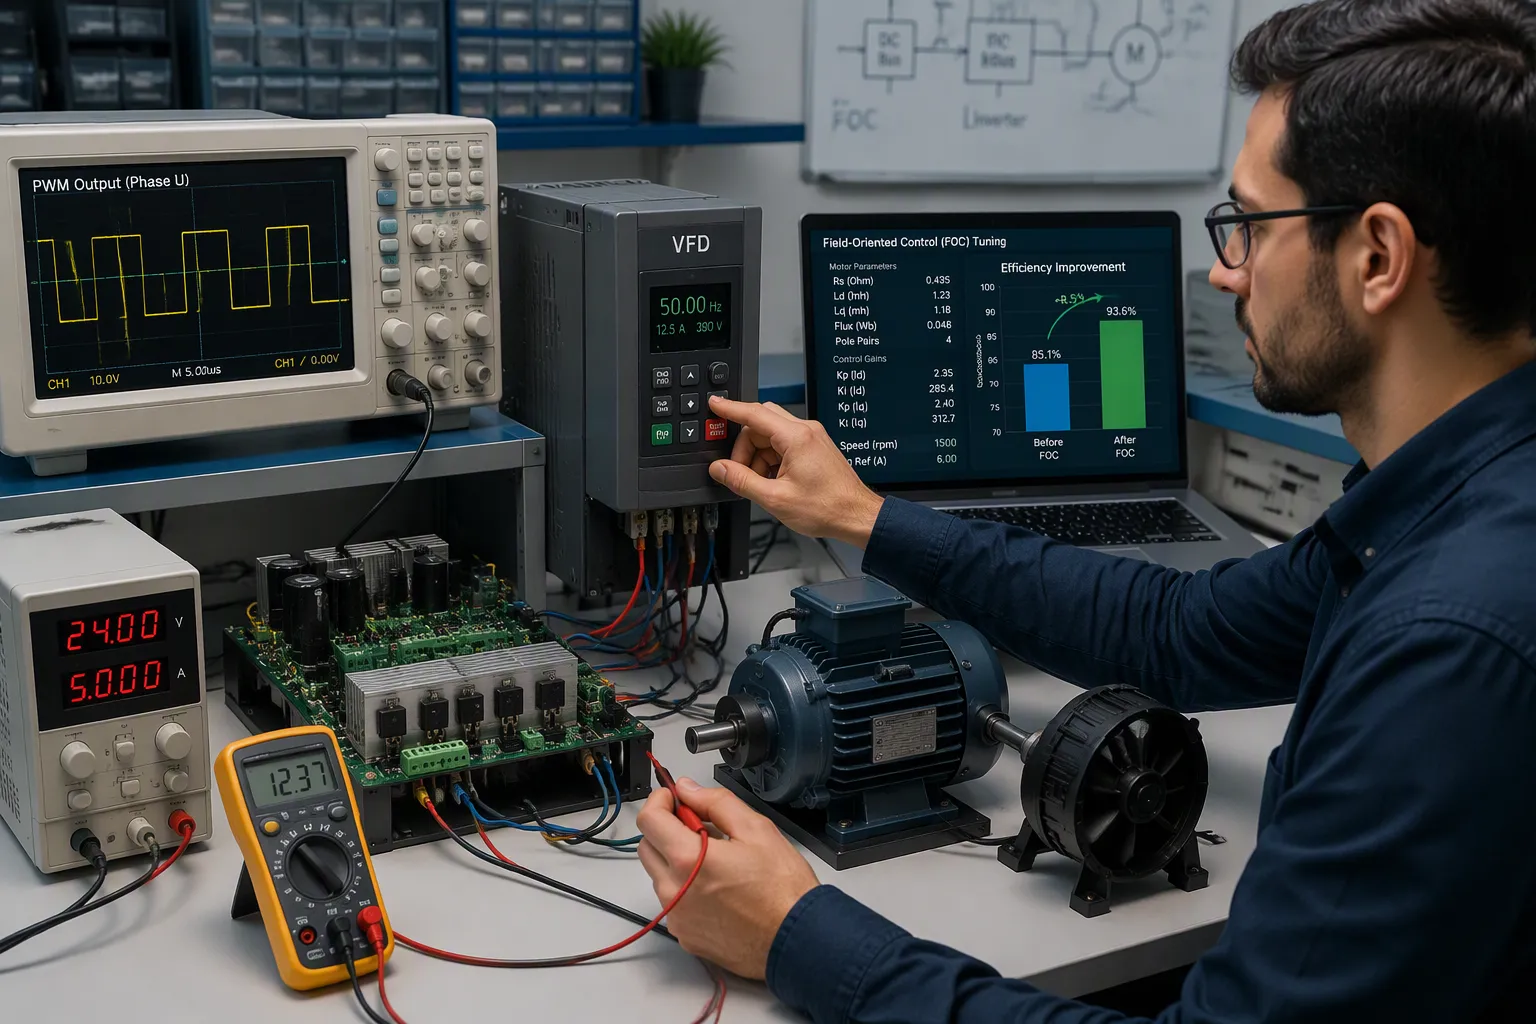
Darbe genişliği modülasyonu (PWM) ve değişken frekanslı sürücüler (VFD'ler) her ikisi de hızı elektronik olarak düzenler, ancak farklı roller üstlenirler. PWM, sabit bir DC beslemesini yüksek frekansta açıp kapatır. Görev döngüsü ortalama voltajı belirler ve bu voltaj hızı belirler. Bu yöntem DC motorlar için uygundur ve düşük ısı kaybı sağlar. Buna karşılık, değişken frekanslı sürücü (VFD), gelen AC gücünü dönüştürür ve bir AC indüksiyon motorunu yönlendirmek için hem frekansı hem de voltajı ayarlar. VFD'ler, yük torkunun hızla azaldığı pompa ve fan sistemlerinde üstün performans gösterir.
PWM'nin verimlilik sınırları, anahtarlama frekansına bağlıdır. 50 kHz'in üzerindeki çok yüksek frekans, anahtarlama kaybını artırır ve sürücünün şarj pompası kapasitesini aşabilir. Daha yüksek anahtarlama frekansı, akım dalgalanmasını azaltır ancak MOSFET anahtarlama kayıplarını artırır. 20 kHz'in üzerindeki ultrasonik çalışma duyulmaz kalır ancak anahtarlama kaybını artırabilir. Çok düşük ayarlanan frekans, duyulabilir gürültüye neden olur veya çekirdeği doyurur. Mühendisler, bu ödünleşmeleri yük profiliyle dengelemeye çalışırlar.
PWM Frekans Koşulu | Enerji Verimliliği Sınırlaması |
|---|---|
Çok yüksek frekans (>50 kHz) | Anahtarlama kayıplarını artırır ve sürücünün şarj pompası kapasitesini aşabilir. |
Daha yüksek anahtarlama frekansı (genel) | Akım dalgalanmasını azaltır ancak MOSFET anahtarlama kayıplarını artırır. |
Ultrasonik frekans (>20 kHz) | Çalışma sırasında ses duyulmaz, ancak anahtarlama kayıplarını artırabilir. |
Frekans çok düşük | Duyulabilir akustik gürültüye neden olabilir veya çekirdeği doyurabilir. |
FOC ve Gelişmiş Algoritmalar
Alan odaklı kontrol, tork ve akıyı ayırarak motor hız kontrolünü dönüştürür. Bu ayrım, değişen koşullar altında hassas hız kontrolü sağlar. Alan odaklı kontrol, enerji kayıplarını azaltır ve genel verimliliği artırır. Bir FOC şeması içindeki PI kontrolörlerinin ayarlanması daha fazla kazanım sağlar. FOC tabanlı sürücüler ayrıca yüksek verimlilik ve güç yoğunluğu gösterir.
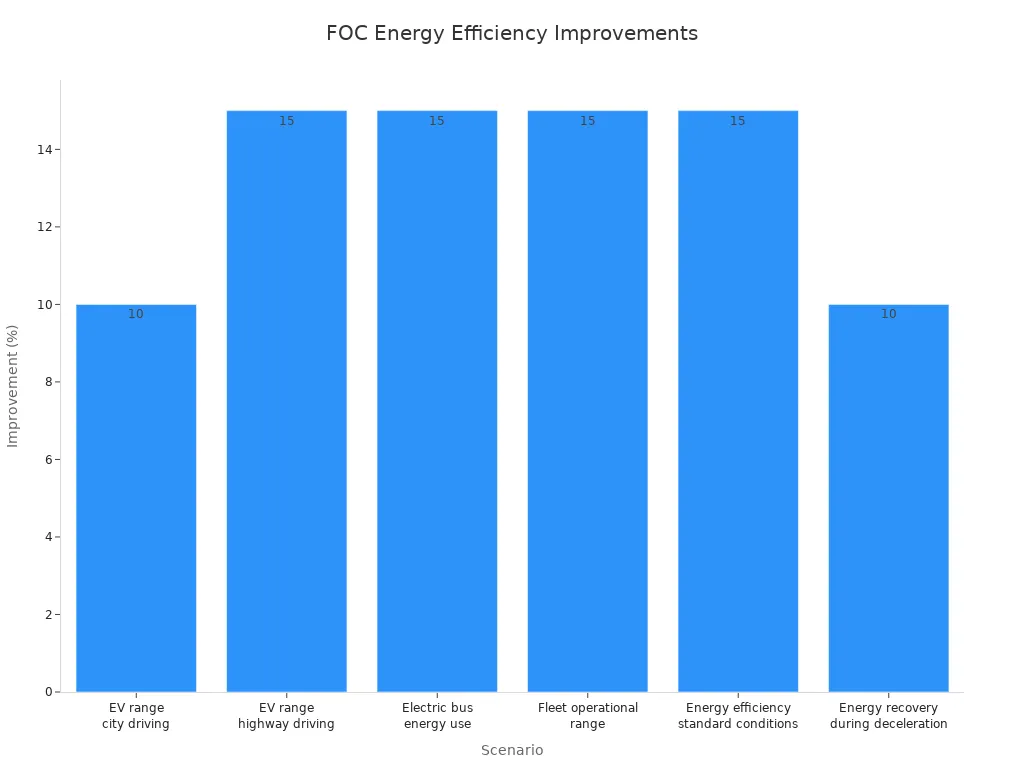
Saha verileri getiriyi gösteriyor. Elektrikli araçların şehir içi sürüş menzili, geleneksel kontrole kıyasla yaklaşık %10 artıyor. Tutarlı FOC kalibrasyonu ile otoyol menzili %15'e kadar çıkıyor. Elektrikli otobüslerin enerji tüketimi yaklaşık %15 azalıyor. Gelişmiş FOC stratejileriyle filo operasyonel menzili ortalama %10-20 artıyor. Optimize edilmiş tork üretimi, standart koşullar altında enerji verimliliğini yaklaşık %15 artırıyor. Yavaşlama sırasında enerji geri kazanımı, belirli koşullar altında %10'a kadar menzil artışı sağlıyor. Bu kazanımlar, kayıpları azaltan ve enerji geri kazanımını iyileştiren optimize edilmiş tork ve akıdan kaynaklanıyor.
Uygulama alanı | FOC'ye Atfedilen Verimlilikle İlgili Fayda |
|---|---|
Değişken frekanslı sürücüler (konveyörler, pompalar, kompresörler) | Performans ve enerji verimliliğini optimize etmek için kullanılan simülasyonlar. |
EV çekiş motorları | Rejeneratif frenleme ve verimli güç dönüşümü |
HVAC hava işleme üniteleri | Geliştirilmiş enerji verimliliği ve konfor |
Soğutucular ve soğutma kuleleri | Daha az enerji tüketimi ve işletme maliyetleri |
Kompresörler | Daha yüksek enerji verimliliği ve daha düşük işletme maliyetleri |
Algoritmaların ötesinde, yapısal, malzeme ve elektronik gelişmeler motor verimliliğini artırıyor. Geliştirilmiş laminasyonlar ve manyetik malzemeler çekirdek kayıplarını azaltıyor. Silisyum karbür gibi geniş bant aralıklı yarı iletkenler, invertörlerdeki anahtarlama kayıplarını düşürüyor. Gelişmiş algoritmalar, hız, konum ve tork kontrolünü yeni bir hassasiyete taşıyor. Bu gelişmelerin tümü, enerji verimliliği için motor kontrolünü optimize etmeyi katmanlı bir disiplin haline getiriyor ve her sınıftaki elektrik motorlarında enerji verimliliği için motor kontrolünü güçlendiriyor.
Geri Besleme Döngüleri ve Sensörler
Kapalı Devre Kontrolünün Faydaları
Kapalı döngü kontrol sistemleri, gerçek çıkışı bir referansla karşılaştırır ve hatayı sürekli olarak düzeltir. Bu düzeltme döngüsü, enerji israfını doğrudan bir şekilde en aza indirir. Sürücü artık yükün ne kadar güce ihtiyaç duyduğunu tahmin etmez. Sonucu ölçer ve çıkış talebe uyana kadar komutu ayarlar.
Tasarruflar oldukça çarpıcı olabilir. Bir karşılaştırmada, açık döngülü bir step motor sisteminin ortalama güç tüketimi 43.8 W iken , kapalı döngülü bir step motor sisteminin ortalama güç tüketimi 14.2 W'tır; bu da açık döngülü sistemin yaklaşık üçte biridir. Bu fark, ortalama olarak yaklaşık 29.6 W daha az güç tüketimine, yani yaklaşık %67.6'lık bir azalmaya eşittir. Döngü, yalnızca daha düşük kayıplar sayesinde kendi maliyetini karşılar.
Kapalı devre kontrol sistemi dört bölümden oluşur: istenen tepkiyi belirleyen bir giriş sinyali , hatayı işleyen bir kontrolör, sistemi ayarlayan bir aktüatör ve çıktıyı sürekli olarak ölçen bir geri besleme yolu. Her bir bölüm, değişen yükler altında hassas hız kontrolünü ve istikrarlı hız düzenlemesini destekler.
Sensör Seçimi ve Yerleştirilmesi
Sensör seçimi, bir motor hız kontrol sisteminin performansını belirler. Modern dijital kontrolcülerde yüksek çözünürlüklü döner enkoderler hız döngüsüne hizmet eder. Motora sağlam bir şekilde monte edilen bu enkoderler, hız geri beslemesi sağlar ve servo döngüsünü kararlı tutar. Kontrolcüler genellikle hızı konum verilerinden matematiksel olarak türetir. Takometreler bir zamanlar özel hız sensörleri olarak görev yaparken, yüksek çözünürlüklü enkoderler büyük ölçüde onların yerini almıştır.
Motor performansının izlenmesi ve analiz edilmesi, zaman içinde enerji verimliliğini destekler. Ekipler, çeşitli kurulum noktalarında kWh cinsinden aktif enerji tüketimini takip etmeli ve benzer aktivite dönemlerini karşılaştırmalıdır. Besleme gerilimi, şebeke tarafından belirtilen değerin artı veya eksi %5'i içinde kalmalıdır. 0.9'un altındaki güç faktörü, aşırı akım çekimini gösterir ve düzeltme gerektirir. %6-8'in üzerindeki gerilim bozulması kayıpları artırır ve harmonik azaltma gerektirir. Bu okumalar, motor kontrolünü tahminden ölçülü uygulamaya dönüştürür ve elektrik motorlarının verimli aralıklarına yakın çalışmasını sağlar.
Sistem Seviyesinde Motor Kontrolünün Optimize Edilmesi
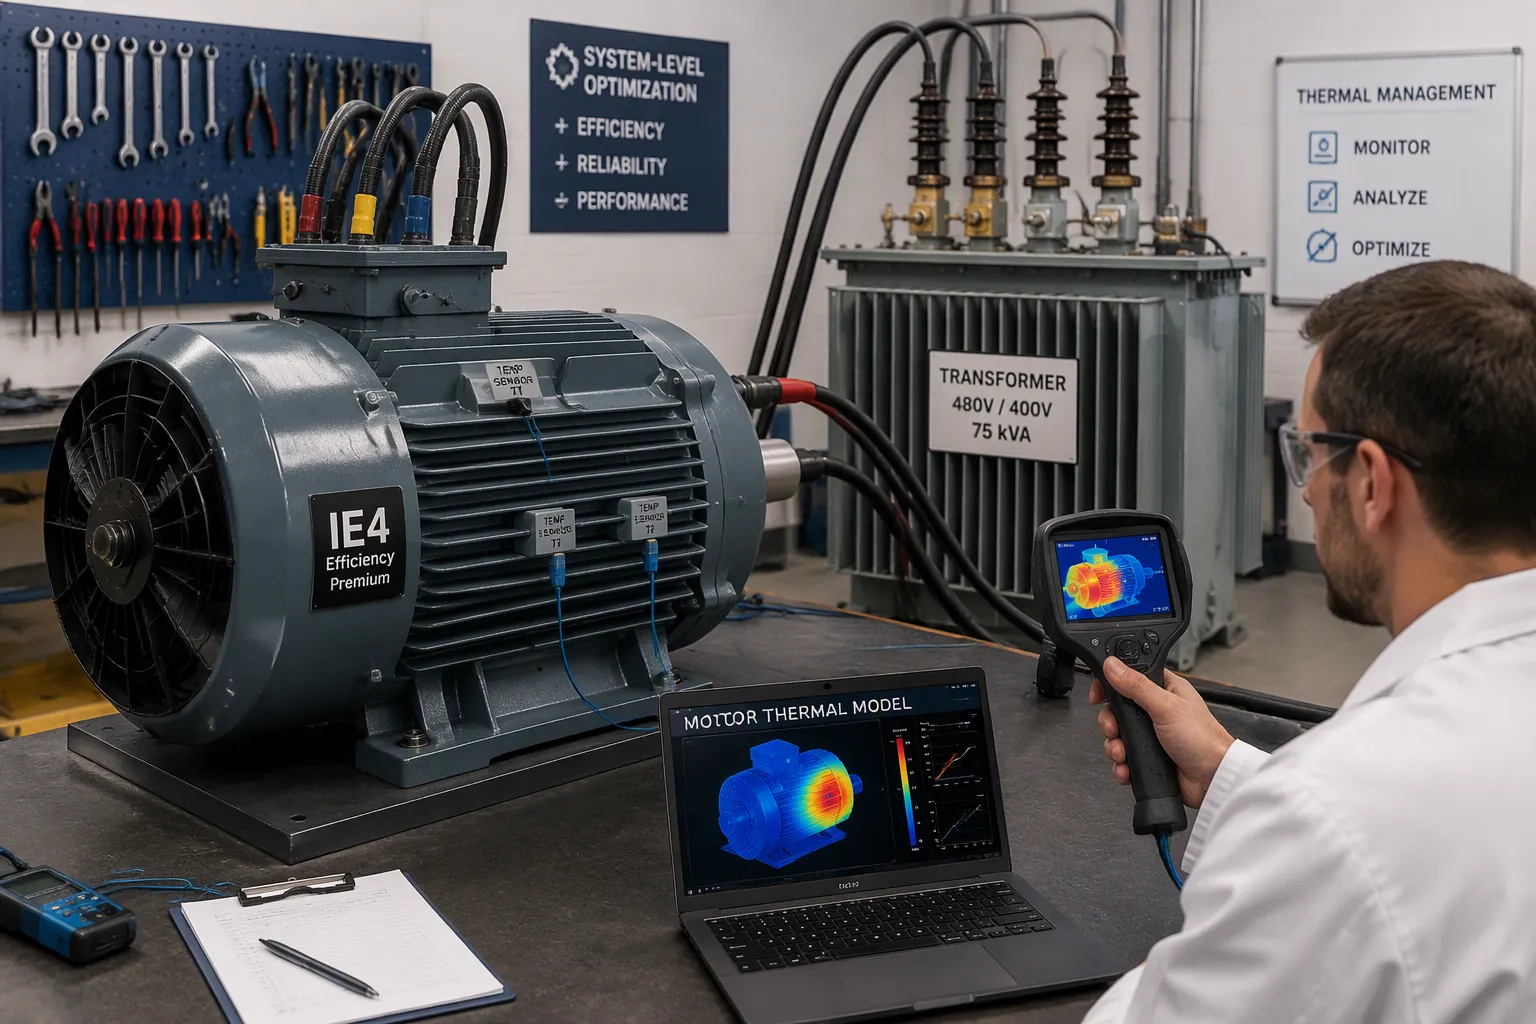
Termal Yönetim ve Sıcaklık İzleme
Motor ömrünü sınırlayan en önemli faktör ısıdır . İç sıcaklık yalıtım sınıfı sınırlarını aştığında, sargı yalıtımı bozulur ve sonunda kısa devrelere veya faz dengesizliğine neden olur. Aşırı ısınma ayrıca yatak gresini de bozar ve birçok görünür motor arızası aslında yağlama arızasıdır. Aşırı ısı, kalıcı mıknatısları kısmen manyetik özelliğini kaybetmesine neden olabilir. Mıknatıs gücü düştüğünde, motor verimliliği düşer ve ısı üretimi daha da artarak zararlı bir geri besleme döngüsü oluşturur.
Çalışma sıcaklığındaki her 10°F'lik artış, yalıtım ömrünü yaklaşık %50 oranında kısaltır.
Motorlar, izin verilen maksimum sıcaklıkta çalışacak şekilde tasarlanmamıştır çünkü bu durum motor ömrünü önemli ölçüde kısaltır.
Aşırı ısınma, yağlama maddesinin yatak yuvalarından dışarı çıkmasına ve çok sayıda yatak arızasına yol açar.
Tasarımcılar, gövde ısınmadan önce hızlı lokalize sargı ısınmasını yakalamak için sıcaklık sensörlerini doğrudan bobinlere bağlamalı veya sürücüde bir Joule sayacı termal modeli kullanmalıdır. Soğutma kanatçıkları ve fan tahrikli hava akışı, küçük motorlar için sürekli maksimum gücü yaklaşık 3 kat, büyük motorlar için ise 5 kat artırabilir . Motorun tüm kenarları açıkta kalacak şekilde monte edilmesi, düzgün konvektif soğutmayı destekler. Ortalama güç tüketiminin düşürülmesi de yardımcı olur, çünkü sürekli ısınma anlık tepe kuvvetinden ziyade RMS kuvvetini takip eder.
Bileşenler, Kablolama ve Bakım
Sistem düzeyindeki kazanımlar güç yolundan başlar. Transformatörlerin yükseltilmesi ve daha kalın kablolama kullanılması voltaj düşüşlerini azaltır, böylece enerji motora ulaşmadan önce daha az enerji kaybı olur. Daha yüksek verimliliğe sahip IE3 veya IE4 motorlar elektriği daha etkili kullanır ve daha iyi termal yönetimleri aşınmayı ve bakım maliyetlerini düşürür. Bu motorlar başlangıçta daha pahalı olsa da, özellikle elektrik motorlarının sürekli veya yüksek yük altında çalıştığı durumlarda, tasarruflar yatırımı birkaç yıl içinde geri kazandırabilir.
Düzenli bakım, bu kazanımları korur. Bir motorun aşırı yağlanması, şaft contalarını yırtan ve sargılara gres sızmasına neden olan bir basınç oluşturur; bu da aşırı ısınmaya ve aşırı enerji tüketimine yol açar. Motorun kir ve yağdan arındırılması, kalıntı bazlı bir termal battaniyenin oluşmasını önler. Kayış ve zincirlerin doğru şekilde gerilmesi, eşleşen kayışların kullanılması ve doğru hizalamanın sağlanması, motor yüklerini azaltır. Yanlış hizalama ve yumuşak ayak koşulları, yatakları ve kaplinleri zorlayarak titreşime ve enerji tüketiminde önemli bir artışa neden olur. Motorun yaşam döngüsü maliyeti, satın alma fiyatının yalnızca %2-3'ünü oluştururken, %97-98'i enerjiye gider ; bu nedenle planlı bir bakım programı, daha düşük enerji maliyetleri ve arıza süreleri sayesinde kendini amorti eder.
Pratik Uygulama Adımları
Motor Seçimi ve Boyutlandırması
Doğru boyutlandırma, donanım siparişi verilmeden önce başlar. Ekipler, yıllarca sessizce güç israfına yol açan aşırı boyutlandırmadan kaçınmak için sabit bir sıra izlemelidir.
Dönme kuvveti en kritik boyutlandırma faktörü olduğundan, öncelikle torku belirleyin .
Uygulamanın ihtiyaç duyduğu devir aralığını RPM cinsinden tanımlayın.
Gücü, torku hızla çarparak hesaplayın.
Enerji kaybını ve ısıyı azaltan BLDC tasarımları gibi yüksek verimli motorları tercih edin.
Çalışma döngüsünü ve çevre koruma derecesini gerçek koşullara uygun hale getirin.
Tepe yükler için hesaplanan tork ve güce %20-30'luk bir güvenlik payı ekleyin.
Yük ataleti de önemlidir. Motor ataleti, yük ataletinin 10 katını aşmamalıdır ve 1:1 ile 5:1 oranı hassas işler için uygundur. Doğru boyutlandırma, nominal değer yerine temsili bir süre boyunca kaydedilen akım çekimini gerektirir. Nominal yükün %50-60'ının altında çalışan bir motor, değiştirilme için güçlü bir adaydır. Elektrik motorları genellikle bir tesisin elektriğinin %65-70'ini tüketir , bu nedenle bu adım gerçek bir öneme sahiptir.
Gelişmiş Kontrol Yazılımı
Yazılım, doğru boyutlandırılmış bir motoru verimli bir motora dönüştürür. Değişken frekanslı sürücüler (VFD'ler) hızı talebe göre ayarlar ve bazı uygulamalarda %50'ye varan enerji tasarrufu sağlayabilirler . Bunun nedeni, fanlar ve pompalar için gücün hızın küpüyle orantılı olarak artmasıdır ; bu nedenle küçük hız düşüşleri büyük tasarruflar sağlar. VFD'ler ayrıca başlatma süresini kısaltarak yüksek ani akım artışlarını ve tepe talep ücretlerini ortadan kaldırır.
Gelişmiş sürücüler, düşük yük koşullarında kayıpları azaltan akı optimizasyonu ekler. Kısma vanalarının hız kontrolüyle değiştirilmesi, en yüksek potansiyel uygulamalar arasında yer almaktadır. Koordineli PLC Kontrol, tasarrufu daha da artırır ve rejeneratif sürücüler aksi takdirde boşa harcanacak enerjiyi geri kazanır. Tek başına bir VFD, minimum hıza yakın rölantide çalışan aşırı büyük bir motoru düzeltemez, bu nedenle doğru boyutlandırma ile birlikte kullanılmalıdır. Bu araçlar birlikte, kalıcı enerji verimliliği için motor kontrolünü optimize etmeyi destekler.
Dezavantajları ve Sınırlamalar
Maliyet ve Karmaşıklık
Hız kontrolü güçlü getiriler sağlasa da, başlangıç yatırımı ve entegrasyon çalışmaları bazı ekipleri caydırabilir. Sürücü satın almak ve kurmak, geleneksel motor kontrol donanımından daha pahalıdır. Standart motorlar ayrıca PWM çıkışından kaynaklanan yalıtım arızası, aşırı ısınma ve yatak hasarı gibi sorunlar yaşayabilir; bu nedenle invertör kullanımına uygun motorlar gerekli hale gelir ve hem maliyeti hem de seçim karmaşıklığını artırır.
Maliyet veya Karmaşıklık Etkisi | |
|---|---|
İlk yatırım | Başlangıçta önemli bir maliyet gerektirir, ancak zaman içinde enerji ve bakım tasarruflarıyla bu maliyet dengelenir. |
Elektromanyetik girişim | Koruma, uygun topraklama ve EMI filtreleri gerektirir. |
Ayarlar ve yapılandırma | Personel eğitimi ve net üretici dokümanı gereklidir. |
Elektrik gürültüsü ve harmonikler | Harmonik filtreler gerekebilir ve yasal bir gereklilik olabilir. |
Sürücüler, işlenen gücün yaklaşık %2-3'ünü atık ısı olarak kaybeder ; bu nedenle muhafazalar ve soğutma sistemleri elektronik aksamı korumalıdır. Uyumluluk kontrolleri de önemlidir. Daha eski veya özel motorlar ek filtrelere, kablolama yükseltmelerine veya değiştirilmeye ihtiyaç duyabilir. Kurulumdan önce yetkili bir teknisyen motorun durumunu, topraklamayı ve kontrol ayarlarını doğrulamalıdır. Geri ödeme süresi çoğu proje için hala avantajlıdır: HVAC dönüş sistemlerinde AC sürücüler 1-5 yıl , fanlar ve pompalar 1-2 yıl ve küçük ve orta ölçekli firmalarda VFD yenilemeleri 2-4 yıl içinde geri ödeme sağlar. Bu firmalar genellikle 18-24 aydan daha kısa sürede geri ödeme talep eder , bu nedenle iş planına dikkat edilmelidir.
Kazançları Azaltan Koşullar
Bazı çalışma koşullarında tasarruflar azalır. Sabit torklu yükler, düşük hızda bile önemli miktarda tork gerektirir, bu nedenle kazanımlar zayıflar. Minimum akış, yağlama veya motor soğutması gerektiren sistemler, hızın ne kadar düşebileceğini sınırlar. Aralıklı çalışma, sürekli çalışan pompalar veya fanlara kıyasla tasarrufları geri kazanmak için daha az saat sunar.
Saha koşulları da önemlidir. Voltaj dalgalanmaları ve harmonik bozulma dahil olmak üzere kararsız güç kaynağı, ideal koşullara kıyasla verimliliği %15-25 oranında düşürebilir. 40 °F'nin üzerindeki aşırı ortam sıcaklığı motor ömrünü kısaltır ve yetersiz havalandırma veya kirlenme soğutmayı olumsuz etkiler. İyi ayarlanmış kapalı devre kontrol sistemleri bile zayıf bir güç yolunun neden olduğu kayıpları telafi edemez. Ekipler, sermaye yatırımı yapmadan önce bu koşulları denetlemeli, ardından beklenen kazanımları korumak için motor hız kontrolünü termal yönetim ve bakım disipliniyle birleştirmelidir.
Optimize edilmiş hız kontrolü, doğrudan enerji verimliliğiyle bağlantılıdır. Çıkışı talebe göre ayarlayan bir sürücü, sabit hızda çalışmanın her faturada gizlediği israfı önler. En güçlü sonuçlar, doğru teknik, sağlam bir geri bildirim sistemi, iyi bir termal yönetim ve disiplinli bakımın birleştirilmesinden gelir. Hiçbir tek önlem yükü tek başına taşıyamaz.
Okuyucular artık kendi motor sistemlerini değerlendirmelidir. Sermaye yatırımı yapmadan önce akım çekimini kaydedin, kısmi yük çalışma saatlerini kontrol edin ve motor boyutlandırmasını doğrulayın. Yukarıdaki pratik adımları sırayla uygulayın. Değişken frekanslı sürücüler (VFD'ler) ve kapalı döngü kontrolü, bu disiplini ölçülebilir kazanımlarla ödüllendirir.
Bugün başlayın. Bir motor hattını denetleyin, yük profilini belgeleyin ve ekibin doğrulayabileceği enerji tasarrufu için motor hız kontrolünü optimize etmeye başlayın.
SSS
Hız kontrolü aslında ne kadar enerji tasarrufu sağlayabilir?
Tasarruf, yük profiline bağlıdır. Doğru seçilmiş sürücülerle değişken tork uygulamaları genellikle %30-70 enerji tasarrufu sağlar. Yılın büyük bölümünde kısmi yükte çalışan sistemler en büyük kazanımları elde eder ve tipik bir iyileştirme 3 yıldan kısa sürede kendini amorti eder.
Bir ekip, PWM kontrolü yerine VFD'yi ne zaman tercih etmelidir?
Motor tipi seçimi belirler. PWM, DC motorlar için uygundur ve sabit bir DC beslemesini yüksek frekansta anahtarlar. VFD ise AC gücü dönüştürür ve indüksiyon motorları için hem frekansı hem de voltajı ayarlar. Pompalar ve fanlar, VFD'lerden en çok fayda görür çünkü hız düştükçe yük torku da azalır.
Kapalı devre kontrol sistemi, ek maliyetini haklı çıkarıyor mu?
Kapalı döngü kontrolü, gerçek çıkışı ölçer ve hatayı sürekli olarak düzeltir. Bir karşılaştırma, açık döngülü bir step motorun ortalama 43.8 W güç tüketirken, kapalı döngülü bir sistemin 14.2 W güç tükettiğini, yani yaklaşık %67.6'lık bir azalma olduğunu göstermiştir. Bu düşük kayıp tek başına, eklenen sensör ve kontrolör maliyetini genellikle karşılar.
En fazla enerji israfına neden olan boyutlandırma hatası hangisidir?
Aşırı boyutlandırma, en yaygın ve maliyetli hata olarak sıralanmaktadır. Nominal yükün %50-60'ının altında çalışan bir motor, güçlü bir yedek adaydır. Ekipler, temsili bir süre boyunca akım çekimini kaydetmeli, önce torktan yola çıkarak boyutlandırma yapmalı, ardından tepe yükler için %20-30'luk bir güvenlik payı eklemelidir.
Verimlilik kazanımları ne zaman azalır?
Sabit torklu yükler, düşük hızda bile yüksek tork gerektirir, bu nedenle tasarruflar azalır. Minimum akış veya soğutma gereksinimleri, hızın ne kadar düşebileceğini sınırlar. Kararsız güç kaynağı, ideal koşullara kıyasla verimliliği %15-25 oranında azaltabilir ve aralıklı çalışma, tasarrufları geri kazanmak için daha az saat sunar.