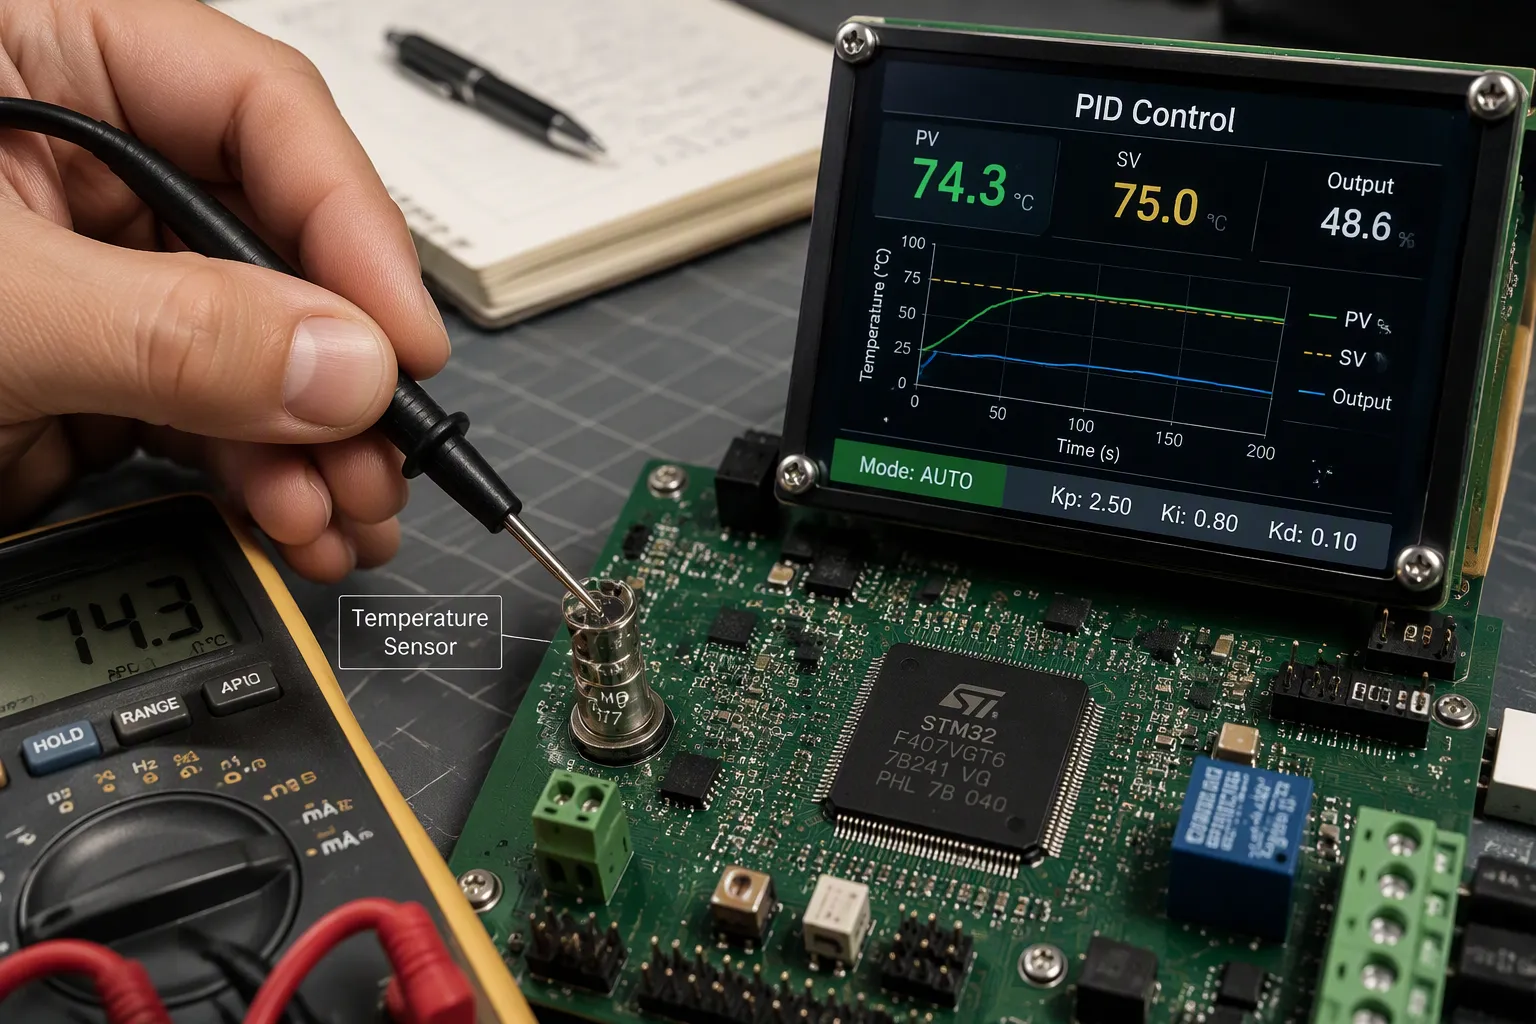
Bir PID kontrolcüsü, kapalı döngü dijital geri besleme kullanarak devre kartınızın sıcaklığını güvenli sınırlar içinde tutar. Algılanan devre kartı sıcaklığını bir ayar noktasıyla karşılaştırır ve ardından ısıtıcı veya soğutucu çıkışını ayarlar. PID sıcaklık kontrolü, bir PCB'yi aşırı ısınmaya karşı bu şekilde korur.
Hassas sıcaklık kontrolü ayrıca aşırı ısınmayı da önler. Çoğu aşırı ısınma olayı, devrenin tepki vermesinden önce kartın kısa süreliğine hedeflenen sıcaklığın üzerine çıkmasıyla başlar. İyi ayarlanmış bir PID, erken tepki verir ve kartı hedef sıcaklığa yakın tutar.
Bu eğitimde PID'nin üç temel terimini, algılama-hesaplama-düzeltme koruma döngüsünü, kart seviyesinde algılama ve ısıtıcı sürücüsünü ve arıza emniyetli tasarımla ayarlamayı öğreneceksiniz.
Önemli Noktalar
Bir PID kontrolcüsü, devre kartının sıcaklığını sabit tutmak ve aşırı ısınmasını önlemek için üç bileşen kullanır.
PID döngüsünü, aşırı salınım yapmayacak ve kararlı durum hatası bırakmayacak şekilde dikkatlice ayarlayın.
Isıtıcı arızalarına karşı koruma sağlamak için ayrı bir donanım kesme anahtarı ekleyin.
Doğru sıcaklık sensörünü seçin ve sıcak noktalardan uzak bir yere yerleştirin.
İyi termal tasarım ve temiz algılama, PID döngüsünün düzgün çalışmasına yardımcı olur.
PID Sıcaklık Kontrolünün Temelleri
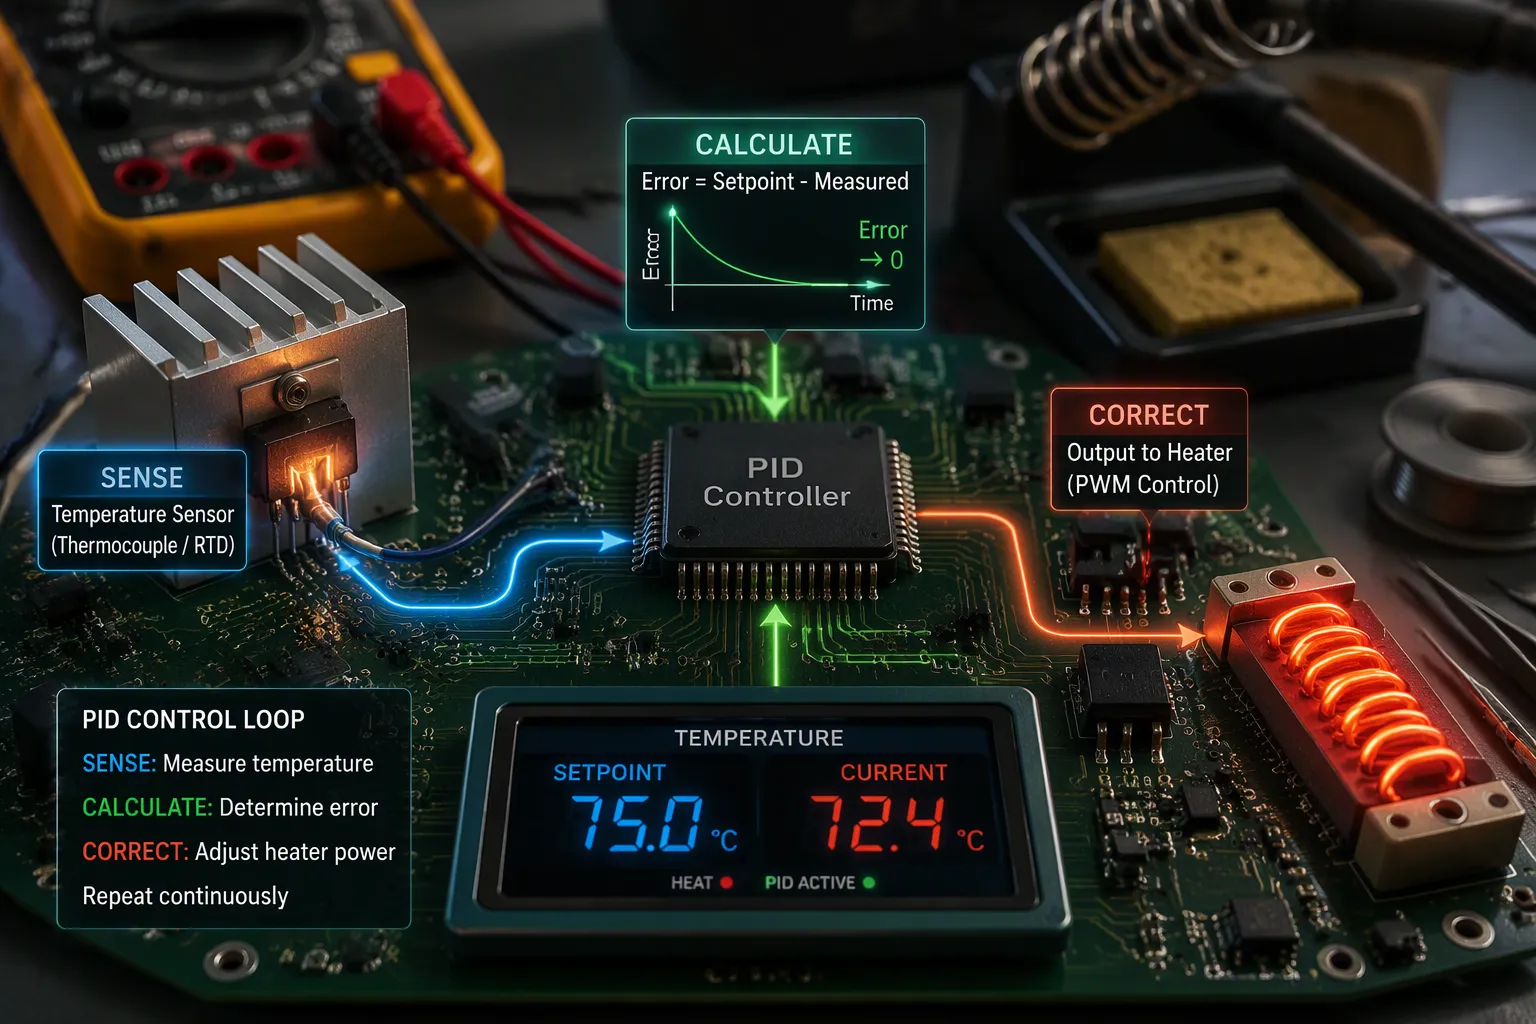
PID sıcaklık kontrol sistemi, kapalı döngülü dijital geri besleme sistemidir. Gerçek sıcaklığı kontrol eder, ayar noktasından olan farkı belirler ve çıkışı düzeltir. Bu fark hatadır. Kontrolör bu hatayı kullanarak bir ısıtıcı veya soğutucu çalıştırır.
Üç PID Terimi
Oransal, integral ve türev terimlerinin her biri farklı bir işlev görür. Aşağıdaki tablo, dijital bir kontrol cihazının bunların her birini nasıl hesapladığını göstermektedir.
Dönem | formül | Sıcaklık kontrolü için nasıl hesaplanır? |
|---|---|---|
Orantılı (P) | KP · e(t) | Mevcut hata e(t) = SP − PV (ayarlanan sıcaklık eksi ölçülen sıcaklık) formülünü kullanır; o anda daha büyük bir hata, daha büyük bir düzeltici çıktı sağlar. |
İntegral (I) | KI ∫₀ᵗ e(t) dt | Zaman içindeki hatayı toplar (ayrık dijital kontrolcülerde ∑ eᵢ·Δt olarak toplanır) ve sıcaklıktaki kararlı durum sapmasını ortadan kaldırır. |
Türev (D) | KD · de(t)/dt = −KD · d(PV)/dt | Hatanın ne kadar hızlı değiştiğine tepki verir; ayar noktası değişikliklerinde türevsel sıçramayı önlemek için hata türevi genellikle ölçülen PV'nin türeviyle değiştirilir ve gürültüyü azaltmak için filtreleme kullanılır. |
Oransal terim, mevcut hataya tepki verir. Daha büyük bir hata, daha büyük bir çıkışa neden olur, bu nedenle devre daha hızlı ısınır. Oransal terim tek başına kararlı durum hatasını ortadan kaldıramaz, çünkü çıkış ayar noktasında sıfıra düşer. İntegral terim, geçmiş hataları toplar ve bu sapmayı sıfıra iter. Çok fazla integral etkisi salınıma neden olur. Türev terim, şeylerin ne kadar hızlı değiştiğine tepki verir. Sıcaklığın nereye gittiğini tahmin eder ve frenleme etkisi uygular. Bu sönümleme, aşırı salınımı azaltır. Türev terim sensör gürültüsüne duyarlıdır, bu nedenle birçok tasarım bunu filtreler veya sıfıra ayarlar.
Kapalı Döngü Geri Besleme ve Açma/Kapama Kontrolü Karşılaştırması
Basit termostat açma/kapama kontrolü, ayarlanan sıcaklığın altında ısıtıcıyı tamamen açar ve üstünde tamamen kapatır. Ardından devre kartının sıcaklığı hedef değer etrafında döngüsel olarak değişir. Her döngü, ısıtıcı kapanmadan önce devre kartını hedef değerin üzerine çıkarır. Bu, aşırı ısınma olarak adlandırılır ve çoğu aşırı ısınma olayının başlangıç noktasıdır.
PID kontrolörleri daha hassas sıcaklık kontrolü sağlar. PID kontrol algoritması, çıkışı sürekli olarak ayarlar, anahtarlama yapmaz. Oransal-integral-türev (PID) kontrolörleri, küçük hatalara küçük düzeltmelerle yanıt verir. Bu davranış, kartı istenen ayar noktasına yakın tutar ve aşırı sapmayı sınırlar. İyi ayarlanmış bir döngü, kararlı durum hatası olmadan hızlı bir şekilde dengeye ulaşır.
PID Aşırı Isınmayı Nasıl Önler?
Algılama, Hata Hesaplama ve Çıkış
Koruma döngüsü üç adımda çalışır. İlk olarak, bir sensör devre kartının sıcaklığını ölçer. İkinci olarak, PID kontrol algoritması bu okumayı ayar noktasından çıkararak hatayı elde eder. Üçüncü olarak, çıkış aşaması, hatanın haklı çıkardığı miktarda bir ısıtıcıyı veya soğutucuyu çalıştırır. Bu döngü sabit bir örnekleme hızında tekrarlanır, böylece döngü küçük sapmaları büyümeden önce düzeltir.
Algılama aşaması en büyük riski taşır. Yaygın algılama yöntemleri arasında termokupl, dolu termal kuyu sistemi ve dirençli sıcaklık dedektörü (RTD) bulunur. Her biri döngüye gecikme ekler.
Algılama yöntemi | Algılama-hesaplama-düzeltme döngüsündeki rolü |
|---|---|
ısıl çift | Devredeki ortak sıcaklık ölçüm cihazı |
Doldurulmuş termal kuyu sistemi | Devredeki ortak sıcaklık ölçüm cihazı |
Dirençli sıcaklık dedektörü (RTD) | Devredeki ortak sıcaklık ölçüm cihazı |
Ölçüm gecikmesini mümkün olduğunca azaltmalısınız. Küçük çaplı bir ampul veya termal kuyu, elemanın termal direncini ve termal kapasitesini düşürür. Düşük dirençli, düşük kapasiteli bir kuyu malzemesi, genel sürece eklediği gecikmeyi azaltır. Sensörün yakınındaki küçük bir boru veya delik, akış hızını artırır ve ısı transferini elemana hızlandırır. İki fazlı sistemlerde, elemanı buhar fazına göre daha düşük termal direnç sunan sıvı faza yerleştirin.
Ölü zaman ayrı bir sorundur. Bu, bir proses değişkeninin değişmesi ile bu değişimin gözlemlenmesi arasındaki gecikmedir. Isı kaynağından uzakta monte edilmiş bir sensör, değişimi hemen kaydetmeyecektir. Kontrolör daha sonra güncel olmayan ölçümlere göre hareket eder. Soğuk hava akımı gibi istenmeyen etkiler de okumayı bozar. PID kontrol döngüsü bunları reddetmelidir.
Aşırı Isı Çıkışı ve Termal Kaçış Önleme
Türevsel etki, gürültüye en duyarlı terimdir. Gürültülü bir ölçüm sinyali, türevsel etkinin bu gürültüyü yükseltmesine neden olur ve kontrolör çıkışı titrek hale gelir. Pratik sistemler türevsel filtreleme uygular veya yalnızca küçük bir D kazancı kullanır. Türevsel etkiye sahip bir verici, bazı eleman gecikmelerini ortadan kaldırabilir; bunu kontrolörün türevsel kazancını azaltarak telafi edersiniz.
Ayar noktası limitleri, aşırı sapmayı daha da azaltır. Çıkışı sınırlayın ve izin verilen ayar noktası aralığını kısıtlayın; böylece döngü, kartı hedef değerin ötesine taşıyacak büyük bir düzeltme komutu veremez. Bu şekilde yapılandırıldığında, PID kontrolcüsü sadece bir regülatör değil, aynı zamanda bir aşırı ısınma koruyucusu olarak da işlev görür.
Aşırı ısınma sorunu ayrı bir başlık altında ele alınmalıdır. Anormal sıcaklık artışını gözlemleyin ve ortaya çıktığında çıkışı zorla kapatın:
Bağlantı noktası sıcaklığı izleme: Gömülü sensörler, gerçek zamanlı teşhis ve öngörücü izleme, arıza meydana gelmeden önce anormal durumları tespit eder.
Termal kapatma koruması: Aşırı akım, kısa devre, doygunluk kaybı ve yumuşak kapatma için koruyucu devreler, arızalara hızlı tepki verir ve termal yükselmeden önce çıkışı zorla kapatır.
Gerilim ve empedans izleme, sisteme ek bir kontrol mekanizması sağlar. Ani bir gerilim düşüşü, dengesizlik veya artan iç empedans, yaklaşan bir arızayı işaret eder ve sistem modülü izole edebilir veya kapanabilir. Oransal-integral-türev kontrolörler sürekli regülasyonu sağlarken, bu dedektörler arızayı tespit eder. Birlikte, hassas sıcaklık kontrolünü korur ve bir arızanın yangına dönüşmesini önlerler.
Hassas Sıcaklık Kontrolü için Kart Seviyesinde Uygulama
Algılama Seçenekleri ve Hata Bütçesi
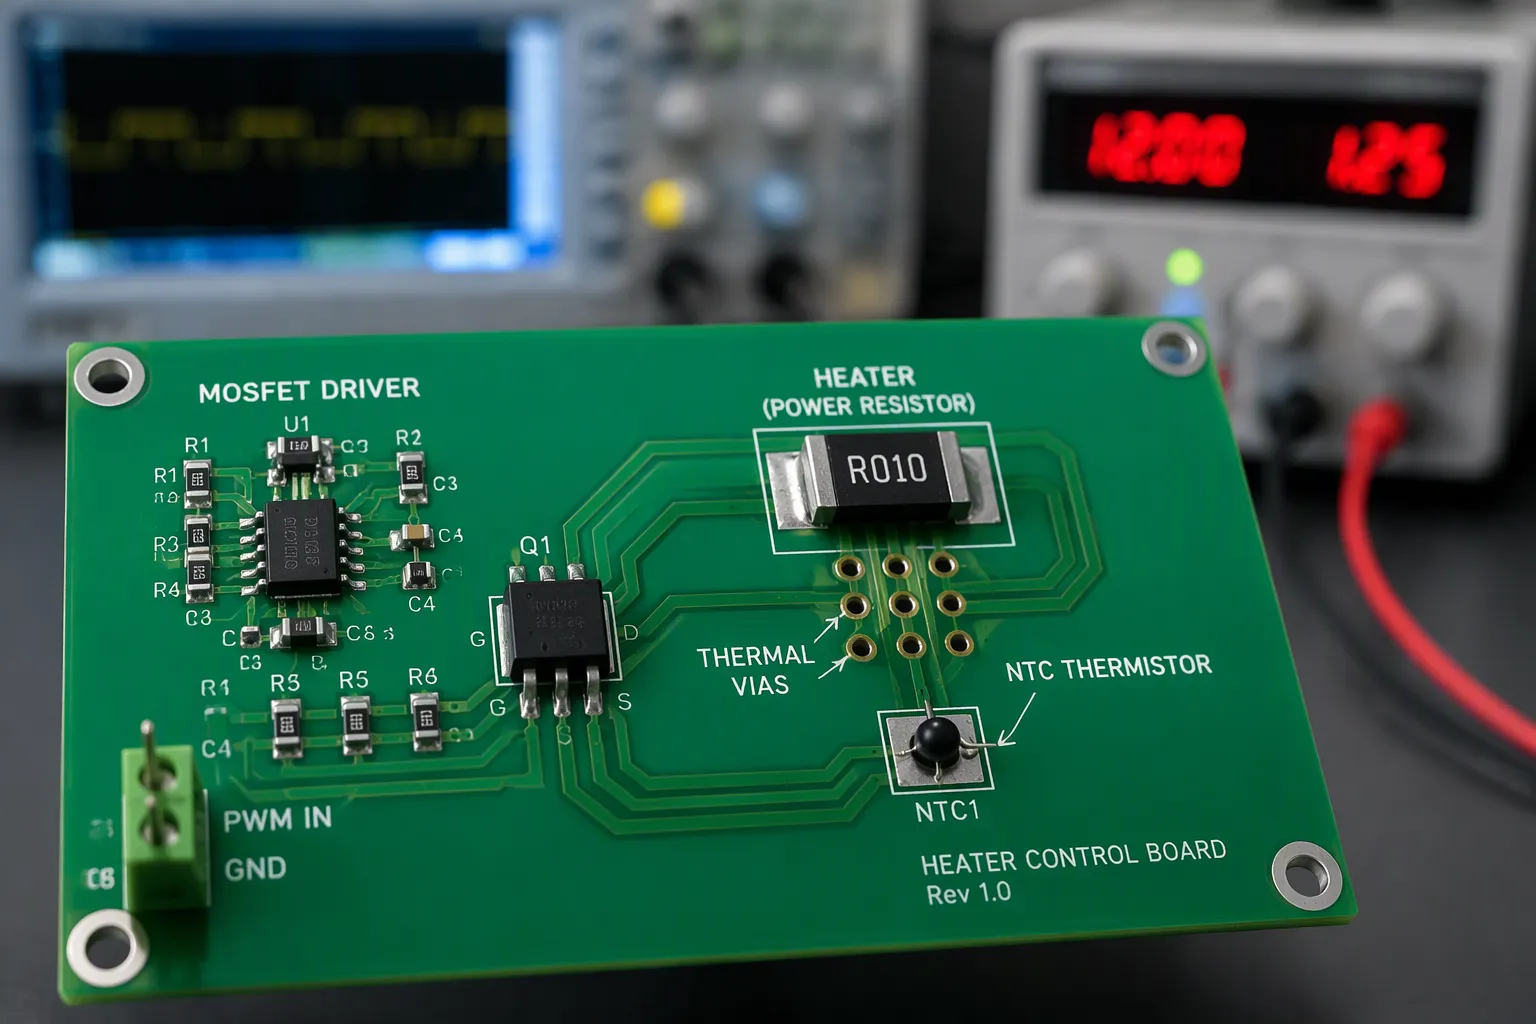
İlk tercihiniz algılama elemanı olmalı. NTC termistör düşük maliyetlidir ve küçük SMD paketlerinde bulunur, bu nedenle PCB ortam sıcaklığı algılama için iyi çalışır. Direnç eğrisi oldukça doğrusal değildir ve okumaları dönüştürmek için bir arama tablosuna veya Steinhart-Hart denklemine ihtiyacınız vardır. Pt100 veya Pt1000 gibi bir RTD, geniş bir aralıkta neredeyse doğrusal kalır, ancak sabit akım kaynağına, hassas bir ADC veya köprüye ve uç direncine dikkat etmeyi gerektirir. Dijital sıcaklık sensörü, dönüştürmeyi içerir ve düzeni basitleştirir. Karar vermeden önce bu ödünleşmeleri düşünün.
özellik | NTC Termistör | RTD (Pt100/Pt1000) |
|---|---|---|
Çalışma aralığı | Yaklaşık -50 °C ila +150 °C | Yaklaşık -200 °C ila +650 °C |
Doğrusallık | Son derece doğrusal olmayan | Doğrusallığa yakın |
Tepki Süresi | Hızlı, yaklaşık 0.2–10 saniye | Daha yavaş, yaklaşık 1-50 saniye |
devre sistemi | Basit gerilim bölücü | Sabit akım kaynağı, hassas ADC |
Ücret | Düşük | Daha yüksek |
Sensörü nereye yerleştirdiğiniz, hangi parçayı seçtiğiniz kadar önemlidir. Sıcaklık sensörünü güç transistörlerinden ve regülatörlerden uzak tutun, çünkü yerel sıcak noktalar okumayı bozar. Sensörü ısıtıcıya açık bir ped veya termal geçiş yolları aracılığıyla bağlayın. Kendiliğinden ısınmanın okumayı değiştirmemesi için uyarma akımını düşük tutun. Kalın bakır dökümü veya kapsülleme nedeniyle oluşan yavaş termal zaman sabiti gecikmeye neden olur ve gecikme aşırı sapmaya yol açar.
Ölçüm yolu için bir hata bütçesi oluşturun. ADC çözünürlüğü, algılayabileceğiniz en küçük adımı belirler. Referans kayması, sıcaklık değiştikçe her okumayı kaydırır. İz direnci ve termoelektrik etkiler küçük sapmalar ekler, bu nedenle Pt1000 için dört telli Kelvin bağlantıları kullanın. Bu terimleri toplayın ve toplamı izin verilen ayar noktası toleransınızla karşılaştırın.
Isıtıcı Tahrik ve Isıl Kaplin
PWM'li bir MOSFET veya katı hal rölesi, verimli ısıtıcı sürüşü sağlar. Sıfır geçiş anahtarlaması, EMI'yi düşük tuttuğu ve ani akım sorunlarını önlediği için dirençli ısıtıcılara uygundur. Yedek payı olan bir cihaz seçin. Omron, yük nominal değerin %80'ini aştığında RDS(on)'u 1.5 ile çarpmayı önerir, bu nedenle güç dağılımı = yük akımının karesi × RDS(on) × 1.5'tir. Doğrusal sürücü, anahtarlama gürültüsünü ortadan kaldırır ancak fazla voltajı ısı olarak yakar. Kart tasarımlarındaki çoğu PID sıcaklık kontrol cihazı bu nedenle PWM kullanır.
Bakır dökümler hem ısıyı hem de akımı taşır. Dökümü regülatörlere ve yüksek akımlı entegre devrelere yakın yerleştirin ve her bir adayı daha büyük bir düzleme bağlayın. Güç paketinin altındaki termal geçiş deliklerinden oluşan bir ızgara, bağlantı sıcaklığını belirgin şekilde düşürür. Topraklama düzlemlerini sürekli tutun ve kenarları şasi topraklamasına bağlayın.
Gürültülü güç kademesini analog algılamadan ayrı tutun. Analog bölüme kendi güç alanını verin, hassas izleri anahtarlama düğümünden uzaklaştırın ve asla toprak düzlemi ayrımını geçmeyin. Alanın izin verdiği yerlerde sensörü bir koruma halkasıyla koruyun. Bu adımlar proses değişkenini temiz tutar, böylece PID kontrol döngünüz gerçek verilere göre çalışır. İyi termal bağlantı ve temiz algılama birlikte hassas sıcaklık kontrolü sağlar.
Ayarlama, Arızaya Dayanıklı Tasarım ve DFM (Üretilebilirlik için Tasarım) Arasındaki Dengelemeler
PID Ayarlaması ve Rüzgarın Aşırı Yüklenmesini Önleme
Ziegler-Nichols yöntemiyle bir termal döngüyü ayarlayabilirsiniz . İntegral ve türev kazançlarını sıfıra ayarlayın, ardından yalnızca oransal modda çalıştırın. Sistem sabit bir şekilde salınana kadar oransal kazancı yavaşça artırın. Salınım kasıtlı olduğundan güvenlik limitlerini ve durdurma noktalarını açık tutun. Bu kritik noktada, nihai kazanç Ku ve nihai periyot Tu'yu kaydedin. Ardından kazançları hesaplayın: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu ve Kd = 0.075·Ku·Tu. Ku = 8.0 ve Tu = 0.4 s olan hızlı bir aktüatör, Kp = 4.8, Ki = 24.0 ve Kd = 0.24 verir. Ku ≈ 2.5 ve Tu ≈ 5 dk olan yavaş bir ısıtıcı, çok daha küçük ve daha yavaş kazançlar verir. Bu sonuç termal gecikmeyi gösterir. Elle test etmenin güvenli olmadığı veya pratik olmadığı durumlarda röle otomatik ayarlaması kullanışlı bir seçenektir.
Isınma sırasında döngüyü koruyan anti-windup özelliği, ısıtıcı tam çıkışta kaldığı sürece integral terimin hata biriktirmesine ve bu depolanan değerin büyük bir aşırı tepkiye neden olmasına yol açar. Çıkış maksimuma ulaştığında integral terimi sınırlandırın veya entegrasyonu durdurun. İyi ayarlanmış bir PID döngüsü, uzun bir toparlanma salınımı olmadan ayar noktasını korur.
Donanım Kesintisi ve Üretim Kısıtlamaları
Yazılım tek başına güvenliği garanti edemez. Kısa devre yapmış bir MOSFET veya kaynaklanmış bir röle, mikrodenetleyici "kapalı" dese bile ısıtıcının açık kalmasına neden olur. Ayrı bir yüksek limit kapatma yolu ekleyin.
Yaklaşım | Anahtar bileşenler | Kesme Davranışı |
|---|---|---|
Karşılaştırıcı tabanlı kesme noktası | Histerezisli termistör + karşılaştırıcı | Dijital kapatma sinyali, basit tetikleme noktası |
Gerilim referanslı tetikleme | NTC termistör + TL431 + dirençler | TL431, katodu 2.5 V civarında toprağa çekerek güç kesintisine neden olur. |
Op-amp köprüsü | Termistör + op-amp + 3 hassas direnç | Köprü, referans olmadan limiti belirler. |
Otomatik sıfırlamalı termal sigorta | Sıfırlanabilir termal sigorta | Eşik sıcaklığında kontrol mekanizmasından bağımsız olarak açılır. |
Termistör tabanlı bir kontrol döngüsü tek başına, anahtarlama elemanı kısa devre yaptığında güvenliği garanti edemez. Arıza emniyetli tasarım, kontrol sinyalinden bağımsız olarak gücü kendi başına kesen bir yola ihtiyaç duyar.
DFM'nin de kendi dezavantajları vardır. Isı dağıtım faktörü, CTE uyumsuzluğu ve nem emilimi, termal güvenilirliği etkiler. Daha kalın bakır, termal delikler ve bakır dolgular ısıyı yayar, ancak bir dolgu ile yakındaki izler arasında yeterli mesafeyi koruyun. Termal rahatlatma kolları lehimlenebilirliği artırır ancak iletimi olumsuz etkiler ve yetersiz termal bağlantı düzensiz lehimlemeye neden olabilir. Üretim tasarımcınızla delik kapatma konusunda erken aşamada görüşün.
PID sıcaklık kontrolü, algılanan sıcaklığı bir ayar noktasıyla karşılaştırarak ve çıkışı düzelterek PCB'yi korur. Oransal, integral ve türev terimlerinin her biri bir rol oynar. Oransal terim mevcut hatayı giderir, integral terim kararlı durum sapmasını temizler ve türev terim hızlı yükselişleri sönümler. Donanım kesme noktası ise son çare olarak kalır.
Termal kontrolü temel güvenilirlik çalışması olarak ele almalısınız. Döngüyü ayarlayın, aşırı ısınmayı önleyici önlemler ekleyin ve algılama hatasını bütçelendirin. Isıtıcı sürücüsünü ve termal bağlantıyı yüke uygun hale getirin. Ardından her seçimi üretim sınırlarına göre kontrol edin. PID kontrolörleri şans eseri değil, dikkatli tasarım sayesinde güven kazanır. Oransal integral türev ayarı ve arıza emniyet yolu, kartların güvenliğini sağlar.
SSS
PID döngüsü, kart sıcaklığını ne sıklıkla örneklemelidir?
Sensör ve ısıtıcı düzeneğinizin termal zaman sabitinden daha hızlı örnekleme yapın. Kartın ısınma hızından daha yavaş örnekleme yapan bir döngü, gerçek sıcaklığın her zaman gerisinde kalacaktır. Örnekleme hızını algılama yönteminizle eşleştirin, ardından doğrulama sırasında zamanlamayı teyit edin.
Türev terimi olmadan bir PID döngüsü çalıştırabilir miyim?
Evet. Birçok termal döngü yalnızca PI olarak çalışır. Türev terimi hızlı yükselişleri sönümler, ancak sensör gürültüsünü de artırır. Önce P ve I ile başlamalı, aşırı yükselme sorun olmaya devam ederse yalnızca küçük, filtrelenmiş bir D terimi eklemelisiniz.
Isıtıcı MOSFET'i kısa devre yaparsa ne olur?
Isıtıcı, yazılım komutlarından bağımsız olarak çalışmaya devam eder . Bu nedenle, karşılaştırıcı tetikleme veya sıfırlanabilir termal sigorta gibi bağımsız bir kesme yoluna ihtiyacınız vardır. Yazılım PID denetleyicileri, arızalı bir anahtarlama elemanına karşı kendi başlarına koruma sağlayamazlar.
Sensör gürültüsünü kontrol döngüsünden nasıl uzak tutabilirim?
Analog algılama yolunu anahtarlama düğümünden uzak tutun, temiz bir güç alanı sağlayın ve türev terimini filtreleyin. Ayrıca, ayarlama sırasında ayar noktasını kilitlemeden önce okumayı bir referans termometreyle doğrulamalısınız.
Termal tasarım sabrı ödüllendirir. Algılamadan kesmeye kadar her katmanı doğrulayın ve kartınız hedef sıcaklığını yıllarca koruyacaktır.