Att koordinera flera axlar i en maskin ökar komplexiteten rejält. Man hanterar synkroniseringsproblem, extra programmeringsarbete och svår felsökning. Dessa utmaningar tar tid från att förbättra kärnprocesserna. Marknaden för fleraxliga rörelsestyrningslösningar visar detta utbredda behov. Den nådde 5.3 miljarder USD år 2024. Robotik- och CNC-applikationer står för 29 % av denna efterfrågan. Dessa applikationer kräver exakt timing och väldigt lite jitter. Fleraxliga rörelsestyrningssystem och servodrivningar erbjuder en direkt lösning. De gör samordningen enklare genom central styrning och delade resurser. Denna metod minskar programmeringsarbetet och ökar systemets tillförlitlighet. Huvudmålet är att förvandla en komplex uppgift till en enkel och effektiv process.
Key Takeaways
Fleraxelsstyrenheter delar strömförsörjning och använder ett centralt styrsystem, vilket sänker hårdvarukostnaderna och sparar utrymme i skåpet.
Elektroniska kugghjul och virtuella kammar tar bort mekaniska delar, så att profilbyte går snabbt och slitaget minskar.
Moderna programmeringsverktyg med färdiga funktionsblock sparar utvecklingstid och låter dig justera rörelser utan att behöva koda djupt.
Automatiserad finjustering och diagnostik sparar många timmars manuellt arbete, förbättrar systemprestanda och snabbar upp felsökningen.
Komplexiteten hos rörelsekontroll med flera axlar
Synkroniserings- och timingutmaningar
Exakt timing mellan axlar utgör grunden för alla fleraxliga rörelsestyrningssystem. Varje servodrivning måste utföra sin rörelse i exakt rätt ögonblick. En fördröjning på bara några mikrosekunder skapar synliga defekter i slutprodukten. Detta ser man tydligt vid robotsvetsning eller CNC-bearbetning, där verktygsbanor kräver perfekt samordning.
EtherCAT-nätverk löser detta tidsproblem, men de introducerar sin egen komplexitet. Mastern skickar en enda ram som färdas genom varje slavenhet. Varje slav läser sina data, infogar feedback och skickar ramen vidare. Denna process upprepas kontinuerligt, vilket skapar deterministisk drift. Prestandan är imponerande – ungefär 100 axlar bearbetas på 125 µsek. Du måste dock konfigurera nätverkstopologin noggrant. Linje-, buss-, stjärn- eller ringkonfigurationer påverkar synkroniseringen på olika sätt. Ingenjörer måste välja rätt topologi för sin specifika applikation.
Synkroniseringsproblem utvecklas gradvis genom slitna kopplingar, avvikelser i styrparametrar eller fördröjningar i nätverkskommunikationen. Ethernet-baserade system kräver konsekvent signaltiming och minimal latens. Kabelkvalitet, nätverkstopologi och elektromagnetisk störning påverkar alla samordningen.
Programmerings- och felsökningskostnader
Att skriva rörelsesekvenser för flera axlar kräver avsevärd ansträngning. Du måste koordinera linjär interpolering, splinekurvor och elektroniska växlar över flera drivenheter. Varje axel behöver sin egen rörelseprofil, men alla profiler måste fungera sömlöst tillsammans. Programmeringskomplexiteten ökar med varje ytterligare axel.
Felsökning gör det ännu svårare. Vanliga utmaningar inkluderar:
Synkroniseringsproblem : Konsekvent bildhastighet säkerställer koordinerad rörelse över alla axlar
Problem med signalintegritet : Spökingångar indikerar ofta jordningsproblem eller signalbrus
Timing och latens : Klockhastigheten påverkar exekveringsprecisionen, vilket kräver noggranna latenstester
Säkerhet och felhantering : Nödstoppslogik måste omedelbart avbryta rörelsesignaler
För många automationsingenjörer är den största utmaningen inte hårdvaran – utan att skriva och felsöka rörelsestyrningslogik. Allt eftersom maskinkraven blir mer sofistikerade blir programmeringen ofta mer komplicerad.
Bara den initiala nätverksinstallationen kräver avsevärt arbete. Du måste identifiera alla slavar, tilldela adresser , konfigurera kommunikationsparametrar och upprätta synkronisering. Felhantering kräver kontinuerlig övervakning. Säkerhetsprotokoll lägger till ytterligare ett konfigurationslager. Dessa uppgifter förbrukar värdefulla ingenjörstimmar som skulle kunna prioriteras på andra sätt.
Hur fleraxliga styrenheter förenklar rörelse
Centraliserade kontra distribuerade kontrollarkitekturer
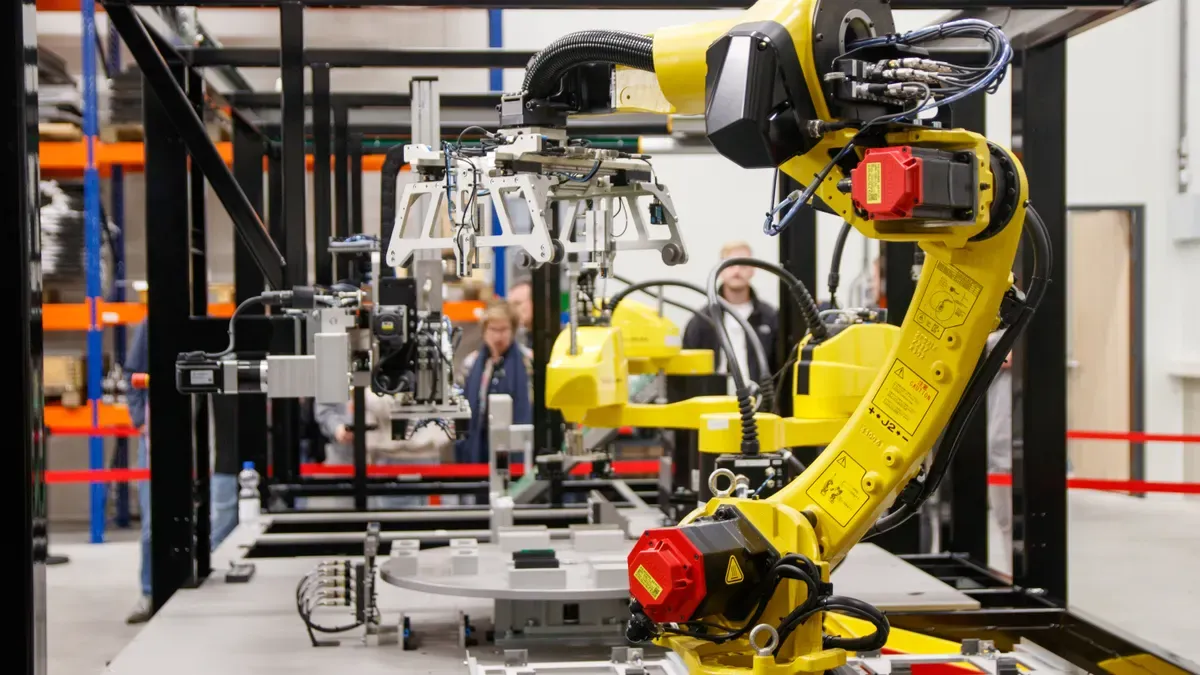
När du konstruerar ett fleraxligt system har du två huvudval: centraliserad eller distribuerad styrning . Varje alternativ passar olika maskinbehov, och att välja rätt alternativ sparar tid och frustration.
Centraliserad styrning placerar all rörelselogik i en inbyggd styrenhet. Denna konfiguration fungerar utmärkt för noggrann synkronisering och exakt koordinerad rörelse. Alla axlar delar samma klocka och kommunikationsbuss, så tidsskillnader mellan drivenheter försvinner. För jobb som kräver koordinering på mikrosekundnivå, som elektronisk kamjustering eller komplex interpolering, ger centraliserad styrning dig den determinism du behöver. Styrenheten hanterar varje axel direkt, så du slipper besväret med att koordinera flera processorer.
Distribuerad styrning sprider intelligens över hela maskinen. Varje drivenhet har sin egen styrlogik, och drivenheter kommunicerar direkt med varandra. Denna uppställning passar stora maskiner med många axlar eller modulära delsystem. Du får bättre skalbarhet eftersom du kan lägga till axlar utan att överbelasta den centrala processorn. Drivenheter placerade nära motorer förkortar strömkablarna, vilket minskar kabelkomplexiteten. Modulär maskindesign låter dig integrera delsystem oberoende av varandra. Felisolering är enklare eftersom ett fel i en axel sällan påverkar andra.
Systemkrav | Föredragen arkitektur |
|---|---|
Stor maskin med många axlar | Distribuerad kontroll |
Modulära delsystem | Distribuerad kontroll |
Förenklad kabeldragning nära motorer | Distribuerad kontroll |
Noggrann synkronisering med flera axlar | Inbyggd kontroll |
Precisionskoordinerad rörelse | Inbyggd kontroll |
Distribuerade arkitekturer förekommer ofta i stora maskiner eller modulära system där skalbarhet och mindre kablage är viktigast. Maskiner som kan växa till många axlar kan dra nytta av distribuerade konfigurationer.
Ditt val beror på vad du värdesätter. Om du behöver maximal synkronisering, välj centraliserad styrning. Om du behöver flexibilitet och skalbarhet, välj distribuerad styrning. Många moderna system blandar båda och använder distribuerade enheter i nätverket samtidigt som central samordning för kritiska axlar bibehålls.
Integrerade servodrivningar med delade strömförsörjningar
Integrerade servodrivsystem med flera axlar kombinerar flera drivmoduler i ett paket med en gemensam strömförsörjning. Denna design förenklar din hårdvara jämfört med separata enaxliga drivsystem.
Kostnadsfördelarna är tydliga direkt. En delad likströmsförsörjning eliminerar behovet av AC-till-DC-likriktningssektioner i varje drivsystem. Du sparar pengar på varje axel du lägger till. Den delade matningen minskar också behovet av överströmsskydd, nätfilter, nätdrosslar och dynamiska bromsmotstånd. Färre delar innebär lägre kostnad per axel och mindre utrymme i styrskåpet. En huvudsaklig AC-nätmatning betjänar många axlar, så att du använder ditt skåputrymme mer effektivt.
Förmånskategori | Fleraxlig fördel jämfört med enaxlig |
|---|---|
Pris | Lägre kostnad per axel tack vare delad likströmsförsörjning och avsaknad av AC-till-DC-likriktningssektioner i varje drivenhet. |
Utrymme | Kräver mindre utrymme i kontrollskåpets panel eftersom en huvudsaklig AC-ledning betjänar många axlar. |
Komponenter | Färre överströmsskydd, nätfilter, nätdrosslar och dynamiska bromsmotstånd behövs. |
maktdelning | Axlar kan regenerera kraft som används av andra axlar utan ytterligare kablage eller säkringar, till skillnad från system med en axel. |
Arbetskraft | Minskad kabeldragning och monteringsarbete sänker arbetskostnaderna tack vare färre enheter. |
Strömdelning är en stor effektivitetsvinst. När en axel saktar ner regenererar den energi. I ett fleraxligt system flödar den energin direkt till andra axlar som behöver den. Du undviker extra kablage eller säkringar eftersom den delade DC-bussen hanterar överföringen automatiskt. Denna regenerativa förmåga minskar energiförbrukningen och stöder hållbar tillverkning.
Kommunikationen mellan axlar förbättras också med integrerade system. EtherCAT tillhandahåller deterministiska cykeltider som är avgörande för noggrann synkronisering mellan kommunicerande enheter. Fastkopplade I/O- och pulstågsutgångar erbjuder begränsad koordinationskapacitet. ASCII och Modbus ger måttlig funktionalitet. Modbus TCP/IP och EtherNet/IP saknar den hastighet som behövs för registrering och koordinering mellan fleraxlar. EtherCAT är fortfarande det föredragna valet för rörelsestyrning med fleraxlar eftersom det levererar den deterministiska timing du behöver.
Resultatet är ett enklare och effektivare system. Du lägger mindre tid på kabeldragning, konfiguration och felsökning. Din maskin tar upp mindre plats och använder mindre energi. Fleraxlig rörelsekontroll blir hanterbar snarare än överväldigande.
Viktiga funktioner för förenklad koordinering mellan flera axlar
Avancerad synkronisering och elektronisk växellåda
Elektronisk växeldrift är ett av de bästa verktygen för att förenkla rörelsestyrning med flera axlar. Den använder en extern positionsdataström, vanligtvis kvadraturkodarsignaler, som huvudreferens för all rörelse. Du ställer in förhållandet mellan drivmotorns utgångsantal och ingångskodarens antal. Många axlar kan köras med olika utväxlingar samtidigt. Utväxlingar som ändras smidigt gör starter och stopp mjukare.
Tänk dig en tryckmaskin . Pappersmatningsaxeln följer trycktrummans axel i ett inställt förhållande. Servodrivningen justerar sin rörelse baserat på trummans position, så att hastighet och position förblir korrekta. Elektroniska växellådor hanterar knepiga rörelsemönster som andra metoder inte klarar av.
Virtuella kameror tar den här idén ett steg längre. Mekaniska kameror är svåra att byta ut för nya produkter. Virtuella kameror löser detta problem:
Ändra kamprofiler snabbt utan att röra någon hårdvara
Länka alla axlar till en huvudaxel, så att inga separata hastighetsprofiler behövs
Mindre slitage innebär färre reparationer
Arbeta med olika enheter, som grader eller millimeter
Kör bättre med mer detaljerade CAM-datapunkter
När produktstorlekar ändras behöver du inte byta ut mekaniska kammar. Kamprofiler lagras digitalt . Du väljer olika profiler med hjälp av I/O, nätverkskommandon eller rörelseprogramvillkor.
Distribuerad intelligens eliminerar behovet av en extern styrenhet. Varje enhet kör sitt eget program, delar data och använder I/O direkt. Detta förenklar OEM-maskiner och sänker kostnaderna genom att ta bort ett centralt styrlager.
Standardprotokoll levereras med inbyggda synkroniseringsverktyg:
EtherCAT (Distributed Clock) eller CANopen (SYNC-meddelande) ger realtidssynkronisering utan anpassad koordinationskod
Master-slave-inställning : En master skickar regelbundet ett synkroniseringsmeddelande; slavar justerar sina klockor så att de stämmer överens, så att de förblir i linje inom mikrosekunder utan manuell inställning.
Cykliska synkrona lägen : CSP-, CSV- och CST-lägen på en delad tidsbas möjliggör exakt spårning av banor, hastighetsändringar och momentkontroll
Användarvänliga programmeringsmiljöer
Moderna programmeringsverktyg gör inlärningen mycket enklare. ACSPL+-språket stöder upp till 128 axlar , körs med 10 kHz och möjliggör multitasking över 64 buffertar. Det blandar objektorienterade och skriptbaserade stilar. Du kan skriva användarfunktioner i C och använda algebrafunktioner för kinematik. En styrenhetssimulator härmar helt rörelse, I/O, händelser och logik. Värdintegration fungerar med C/C++, .NET, Python, MATLAB, Linux och MacOS-bibliotek.
Visuella verktyg låter dig dra och släppa från en meny. Textbaserade språk inkluderar Visual Basic, C och C++. IEC 61131-3 IDE, liksom Moogs MASS baserad på CODESYS 3, har verktyg för programmering, testning, felsökning, visualisering och färdiga funktionsblock.
Färdiga funktionsblock minskar programmeringsarbetet avsevärt. FMCP-paketet innehåller förkopplade, testade och certifierade delar som fungerar direkt. Färdiga gantry-uppsättningar (1D, 2D, 3D, T, H) använder standardfunktionsblock som fungerar med många styrenhetsmärken. Ett enda hanteringsfunktionsblock kräver ingen konfiguration och ger fleraxlig styrning med smidig rörelse och fältbussintegration.
I ett rörbaserat robotprojekt gjorde en fleraxlig rörelsekontrolllösning integrationen enklare. Den användarvänliga IDE:n hade inbyggda rörelsefunktioner för positionering, hastighetskontroll och synkronisering. Software Development Kit och rörelsebiblioteken lät utvecklarteamet skapa anpassade rörelser utan djupgående kodningskunskaper.
Moderna servodrivenheter med inbyggd rörelsekontroll eliminerar behovet av separata fristående styrenheter. Konsoliderade konfigurationer minskar extra delar och rörig kabeldragning. Inbyggt stöd för Ethernet-protokoll ersätter fast kabeldragning. Avancerade styrenheter hanterar processkontrolluppgifter som brukade behöva PLCs. En styrenhet hanterar både rörelse och maskinlogik.
Bästa praxis för implementering av fleraxliga system
Systemmodellering och simulering
Modellera ditt system innan du installerar någon hårdvara. Detta steg förhindrar kostsamma misstag och sparar ingenjörstid. Börja med hårdvaruinstallationen. Ställ in enheter, mekaniska omvandlingsfaktorer och rörelsegränser. Mjuka gränser i styrenheten stoppar rörelser förbi säkra områden. Bra gränser förhindrar krascher. Krascher skadar utrustning och skapar säkerhetsrisker.
En fallstudie av Vega-steget visar hur modellering hjälper. Ingenjörer körde finita elementanalys (FEA) på hela scenmonteringen. De lade till modeller för lagerstyvhet från hammarslagstester. Detta gav dem realistiska överföringsfunktioner med öppen slinga. Teamet använde dessa för att modellera återkopplingsstyrningsslingorna. Denna modellering lät dem förutsäga scenens stabiliseringstider. Genom att simulera hela rörelseprofilen baserat på en waferinspektionscykel kontrollerade och förbättrade de maximal genomströmning. Designen nådde ett första observerbart egenläge långt över målbandbredden. Detta resultat ökade direkt rörelseprestandan.
Du behöver också ställa in koordinatsystemets origo och referensrutiner. Kör en referensrutin vid start. Denna rutin flyttar varje axel till en känd plats. En referenssensor eller ett fast stopp markerar denna position. Modellering hjälper dig att kontrollera dessa rutiner innan du skriver någon produktionskod. Du kan testa olika fall och hitta fel tidigt.
Automatiserad inställning och diagnostik
Manuell inställning av fleraxliga system tar timmar. Det ger också ojämna resultat. Automatiserade inställningsverktyg åtgärdar detta problem. De kontrollerar tröghet, friktion och belastningsförhållanden över alla axlar. Resultatet är ett stabilt motorsvar över hela systemet. Inställningen justerar parametrarna på egen hand för att minska mekanisk vibration under drift. Du ser också mindre vibrationer och instabilitet. Detta hjälper mest vid precisionsskärande uppgifter.
Avancerad diagnostik minskar också felsökningstiden. AP-MARS-systemet använder Circuit Interrogation Analysis (CIA). Denna uppsättning algoritmer hittar nodgrupper och kontrollerar signalvägar för varje nät. Den automatiserade metoden eliminerar mänskliga fel från felprobning. Den minskar antalet fysiska beröringar per stift. Probningsstegen minskar med över 80 % . Snabbare felsökning innebär mindre driftstopp. Du får fler användbara ingenjörstimmar.
Kombinera dessa verktyg med korrekt rörelseprogrammering. Använd punkt-till-punkt-rörelser, absolut positionering och relativa positioneringskommandon. Lägre hastigheter ger bättre noggrannhet. Högre hastigheter minskar cykeltiden. För fleraxlig rörelsekontroll, använd linjär och cirkulär interpolering. Bra koordinerad rörelse minskar cykeltiderna med 30–50 % jämfört med sekventiella axelrörelser. Det förbättrar också bannoggrannheten. Dessa metoder utgör kärnan i alla fleraxliga rörelsekontrollsystem.
Fleraxelsstyrenheter förvandlar ett svårt problem till en enkel uppgift. Du får exakt timing över alla axlar utan att behöva kämpa med komplicerade nätverksinställningar. Delade strömförsörjningar sänker hårdvarukostnaderna och behöver mindre skåputrymme. Moderna programmeringsverktyg minskar utvecklingstiden avsevärt. Automatiserad finjustering och diagnostik gör felsökning mycket snabbare, från timmar till minuter.
Nu har du tydliga valmöjligheter. Undersök integrerade servodrivsystem som Moog MSD eller ACOPOS-familjen från B&R. Prata med applikationsingenjörer om vad din maskin behöver. De kan föreslå den bästa konfigurationen för dig. Börja förenkla din rörelsestyrning idag.
FAQ
Vad är skillnaden mellan centraliserad och distribuerad kontroll?
Centraliserad styrning håller all rörelselogik i en inbyggd styrenhet. Det ger noggrann synkronisering för precisionsuppgifter. Distribuerad styrning sprider intelligens över drivenheter. Varje drivenhet kör sin egen logik. Välj centraliserad för koordinering på mikrosekundnivå. Välj distribuerad för skalbarhet och mindre kablage i stora maskiner.
Hur förenklar elektroniska växlar koordinering mellan flera axlar?
Elektroniska växellådor använder en positionsdataström, vanligtvis från en kvadraturkodare, som huvudreferens. Du ställer in utväxlingar för varje driven axel. Många axlar körs med olika utväxlingar samtidigt. Jämna utväxlingsändringar gör starter och stopp mjukare. Du undviker mekaniska växellådor helt.
Varför är EtherCAT att föredra för fleraxliga system?
EtherCAT levererar deterministisk timing som är avgörande för synkronisering. En enda ram passerar genom varje slavenhet. Varje slav läser data, infogar feedback och skickar ramen vidare. Denna process upprepas kontinuerligt. Ungefär 100 axlar bearbetas på 125 µsek. Andra protokoll som Modbus TCP/IP saknar denna hastighet.
Behöver jag en separat PLC med en fleraxlig styrenhet?
Nej. Moderna servodrivningar med inbyggd rörelsekontroll eliminerar behovet av fristående styrenheter. Avancerade styrenheter hanterar processkontrolluppgifter som tidigare krävde PLCs. En styrenhet hanterar både rörelse- och maskinlogik. Denna konsolidering minskar onödiga delar och rörig kabeldragning.
Hur mycket tid kan automatiserad finjustering spara?
Manuell inställning av fleraxliga system tar timmar och ger ojämna resultat. Automatiserade verktyg kontrollerar tröghets-, friktions- och belastningsförhållanden över alla axlar. De justerar parametrar själva för att minska vibrationer. Avancerad diagnostik minskar probningsstegen med över 80 %. Felsökning går från timmar till minuter.