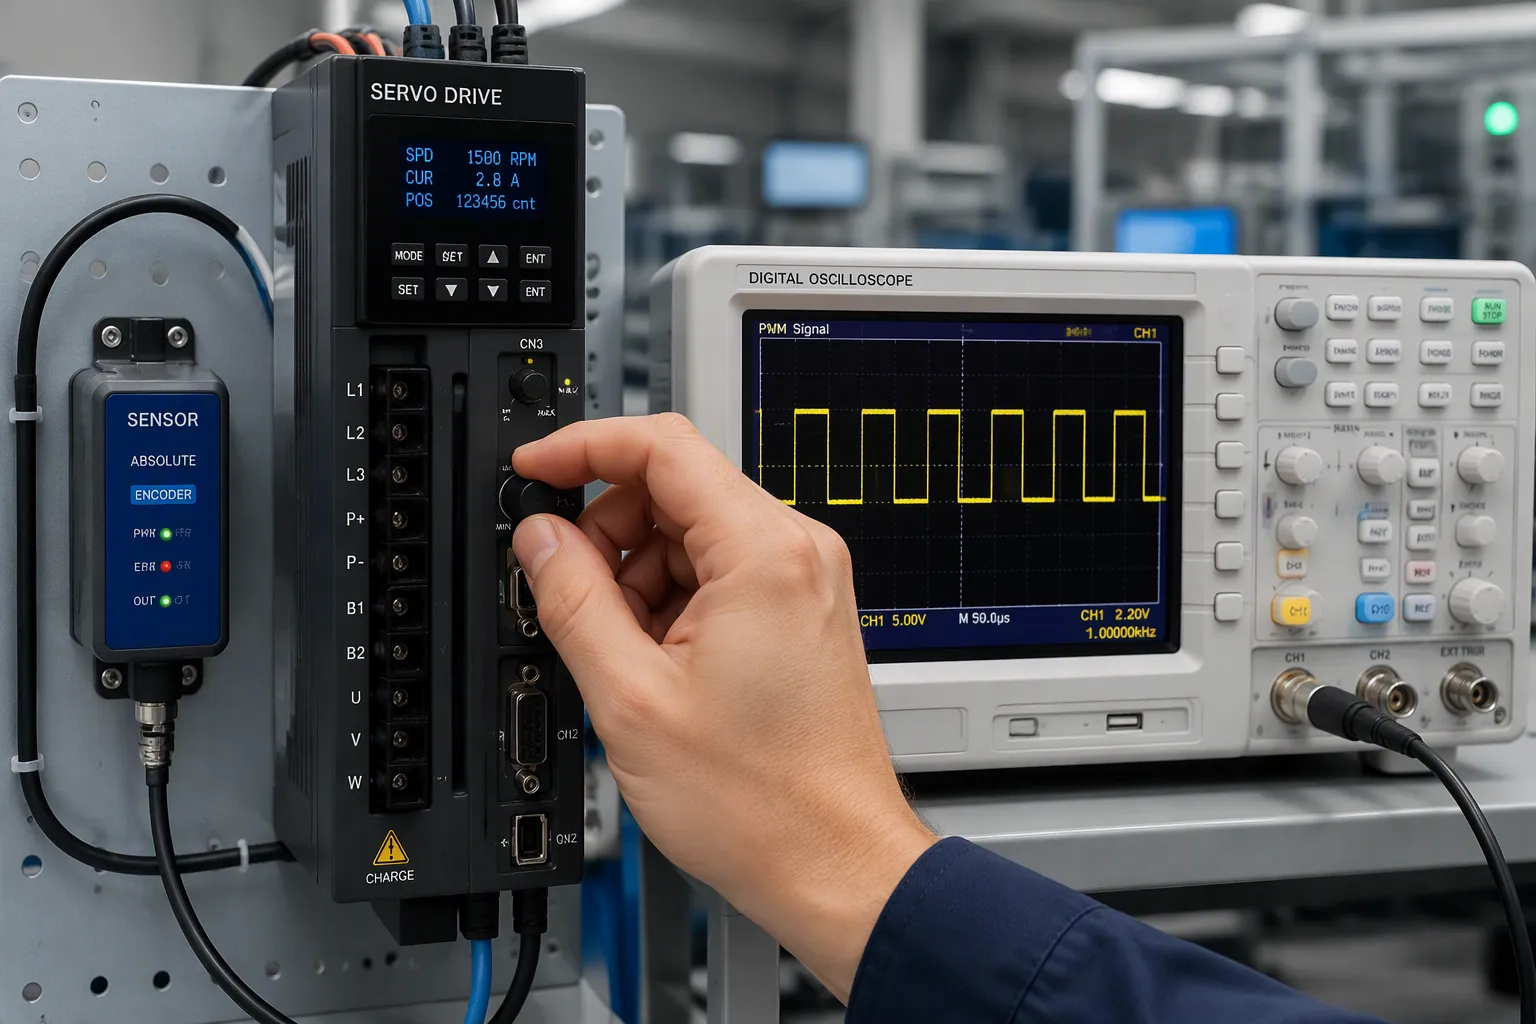
Οι σερβοκινητήρες χρησιμοποιούν PWM για να ορίσουν μια θέση-στόχο ή ταχύτητα. Οι αισθητήρες αναφέρουν την πραγματική τιμή σε πραγματικό χρόνο. Στη συνέχεια, ο ρυθμιστής στροφών διορθώνει το κενό σε έναν κλειστό βρόχο. Το PWM, ή διαμόρφωση πλάτους παλμού, ενεργοποιεί και απενεργοποιεί ένα σήμα πολύ γρήγορα. Ο κύκλος λειτουργίας είναι το κλάσμα χρόνου ενεργοποίησης και ορίζει το επίπεδο εντολής. Ο έλεγχος κλειστού βρόχου σημαίνει ότι ο ρυθμιστής στροφών συγκρίνει την εντολή με την ανατροφοδότηση και προσαρμόζει την έξοδό του μέχρι να μειωθεί το σφάλμα.
Οι μηχανικοί υλικού και οι ομάδες ηλεκτρονικών προϊόντων χρειάζονται στοιχεία σε επίπεδο πλακέτας, όχι συνθήματα. Οι σερβοκινητήρες βρίσκονται στην καρδιά του ελέγχου κίνησης και οι μικρές επιλογές σχεδιασμού καθορίζουν εάν ένας σερβοκινητήρας διατηρεί τη θέση του ή κυνηγάει. Αυτή η συζήτηση καλύπτει την κωδικοποίηση εντολών, την ανίχνευση ανάδρασης, τον συνδυασμένο βρόχο και τους συμβιβασμούς σταδίου ισχύος.
Βασικά Συμπεράσματα
Ο κύκλος λειτουργίας PWM ορίζει την εντολή για τους σερβοκινητήρες, επομένως ο καθαρός χρονισμός εξασφαλίζει ακριβή κίνηση.
Επιλέξτε τον κατάλληλο αισθητήρα για τις ανάγκες ακριβείας σας: ποτενσιόμετρα για βασικές εργασίες, κωδικοποιητές για υψηλή ακρίβεια.
Ο έλεγχος κλειστού βρόχου ελέγχει την εντολή σε σχέση με την ανατροφοδότηση για να διορθώσει σφάλματα και να διατηρήσει την κίνηση σταθερή.
Ένας καλός σχεδιασμός βαθμίδας ισχύος με έλεγχο νεκρού χρόνου και ανίχνευση ρεύματος προστατεύει τη μονάδα δίσκου και τον κινητήρα.
Χρησιμοποιήστε τις οδηγίες DFM από την αρχή για να αποτρέψετε προβλήματα κατασκευής και να διατηρήσετε την απόδοση του σερβοκινητήρα αξιόπιστη.
Σερβοκινητήρες και έλεγχος PWM
Ένας σερβοκινητήρας είναι η διεπαφή ισχύος και το στάδιο εκτέλεσης ενός συστήματος κίνησης. Λαμβάνει μια εντολή από τον ελεγκτή κίνησης, μετατρέπει αυτήν την εντολή σε ένα μοτίβο μεταγωγής και οδηγεί τις περιελίξεις του κινητήρα. Ο κινητήρας δεν αποφασίζει πού πρέπει να πάει το φορτίο. Εκτελεί την εντολή και αναφέρει πίσω μέσω της διαδρομής ανάδρασης.
Κύκλος λειτουργίας και κωδικοποίηση εντολών
Ο κύκλος λειτουργίας φέρει την εντολή. Ένας ευρύτερος παλμός δίνει εντολή στον κινητήρα να κινηθεί προς το ένα άκρο της διαδρομής. Ένας στενότερος παλμός τον μετακινεί προς το άλλο. Σε σχέδια τύπου RC, ένας παλμός κοντά στο 1.5 ms συνήθως σημαίνει κέντρο και το πλάτος του παλμού μετατοπίζεται πάνω ή κάτω από αυτήν την τιμή για να ορίσει την επιθυμητή θέση. Οι βιομηχανικοί σερβοκινητήρες συχνά κωδικοποιούν την ταχύτητα ή τη ροπή με τον ίδιο τρόπο, με τον κύκλο λειτουργίας να αντιστοιχίζεται σε ένα εντολοδοτημένο ρεύμα ή ταχύτητα.
Το σχήμα κωδικοποίησης έχει σημασία επειδή οι σερβοκινητήρες ανταποκρίνονται στη μέση τάση και όχι σε μεμονωμένες ακμές. Ένας καθαρός κύκλος λειτουργίας παράγει έναν προβλέψιμο μέσο όρο. Ένας παραμορφωμένος παράγει μια εντολή που ο κινητήρας δεν είχε ποτέ σχεδιάσει.
Χρονισμός PWM και ακρίβεια ανανέωσης
Το χρονικό τρεμούλιασμα είναι ο εχθρός της ακριβούς κίνησης. Οι σερβοκινητήρες συγκρίνουν κάθε εισερχόμενο παλμό με μια εσωτερική βάση χρόνου. Το τρεμούλιασμα σε αυτόν τον παλμό μετατοπίζει την αποκωδικοποιημένη εντολή και ο βρόχος στη συνέχεια κυνηγά έναν στόχο που συνεχίζει να κινείται. Ο ρυθμός ανανέωσης καθορίζει τη συχνότητα ενημέρωσης της εντολής. Μια πολύ αργή ανανέωση αφήνει τους σερβοκινητήρες να υστερούν σε σχέση με τα γρήγορα μεταβαλλόμενα σημεία ρύθμισης.
Η διάταξη σε επίπεδο πλακέτας επηρεάζει και τα δύο. Δρομολογήστε την είσοδο PWM μακριά από τους κόμβους μεταγωγής, διατηρήστε την ιχνηλάτηση σύντομη και δώστε στον χρονοδιακόπτη μια σταθερή πηγή ρολογιού. Οι σερβοκινητήρες που διατηρούν καλά τη θέση τους συνήθως ξεκινούν με μια καθαρή, καλά χρονισμένη είσοδο εντολής.
Σημείωση: Επαληθεύστε τον ρυθμό ανανέωσης σε σχέση με τη δυναμική του φορτίου και όχι μόνο με το μέγιστο όριο του φύλλου δεδομένων.
Υλικό ανίχνευσης και ανάδρασης αισθητήρων
Η διαδρομή ανάδρασης καθορίζει πόσο καλά γνωρίζουν οι σερβοκινητήρες την πραγματική θέση του φορτίου. Ένας αισθητήρας μετατρέπει τη φυσική κίνηση σε ηλεκτρικό σήμα. Στη συνέχεια, οι σερβοκινητήρες συγκρίνουν αυτό το σήμα με την εντολή. Η ποιότητα της ανάδρασης θέτει ένα αυστηρό όριο στην εφικτή ακρίβεια, ανεξάρτητα από το πόσο γρήγορα εκτελείται ο βρόχος ελέγχου.
Ποτενσιόμετρα, κωδικοποιητές και αισθητήρες Hall
Κάθε τύπος αισθητήρα ανταλλάσσει την ανάλυση με το κόστος και τον χώρο στην πλακέτα. Ο παρακάτω πίνακας συνοψίζει τις τυπικές προδιαγραφές.
Τύπος αισθητήρα | Ανάλυση | Ακρίβεια |
|---|---|---|
Απόλυτος κωδικοποιητής (FANUC) | 24-bit | Ακρίβεια τοποθέτησης ±2.5 μm |
Απόλυτος κωδικοποιητής (Mitutoyo) | 0.1 δευτερόλεπτο περιστροφής· γραμμικό σε επίπεδο νανομέτρου | ±0.5 μm γραμμικό· ±1 δευτερόλεπτο τόξου περιστροφικό |
Γενικός απόλυτος κωδικοποιητής | Υπερβαίνει τα 16-bit | Ισχυρή ανοσία θορύβου, διακριτή ψηφιακή έξοδος |
Γραμμικό ποτενσιόμετρο (φαινόμενο Hall, FANUC) | Αναλογικό | Γραμμικότητα καλύτερη από 0.1% πλήρους εύρους |
Γενικό ποτενσιόμετρο | Αναλογικό | Εύρος τοποθέτησης ±1–2 mm |
Τα ποτενσιόμετρα κοστίζουν λιγότερο. Οι αισθητήρες Hall βρίσκονται στη μέση της τιμής. Οι οπτικοί κωδικοποιητές είναι κορυφαίας ποιότητας και η ακριβής κατασκευή τους δικαιολογεί το κόστος μόνο όταν η εργασία το χρειάζεται πραγματικά. Τα γενικά ποτενσιόμετρα λειτουργούν καλά για τοποθέτηση ±1–2 mm. Για εργασίες κάτω από ένα χιλιοστό απαιτούνται οπτικοί κωδικοποιητές. Οι σερβοκινητήρες που χρησιμοποιούν ανατροφοδότηση ποτενσιόμετρου χρειάζονται επίσης θωράκιση και φιλτράρισμα, καθώς ο αναλογικός θόρυβος καταστρέφει το σήμα τάσης.
Φιλτράρισμα θορύβου σε γραμμές ανάδρασης
Οι θορυβώδεις γραμμές αλλοιώνουν τα δεδομένα θέσης της κύριας μονάδας. Τα μεγάλα καλώδια, η ασθενής θωράκιση και τα κοντινά καλώδια τροφοδοσίας προσθέτουν σφάλμα. Τα σήματα διαφορικού κωδικοποιητή μπλοκάρουν καλά τον θόρυβο κοινής λειτουργίας. Κρατήστε τα καλώδια ανάδρασης μακριά από την καλωδίωση τροφοδοσίας του κινητήρα. Επιλέξτε κωδικοποιητές υψηλής ανάλυσης όταν το προφίλ κίνησης χρειάζεται στενό συγχρονισμό.
Οι σύγχρονοι έξυπνοι κωδικοποιητές αναφέρουν εσωτερική θερμοκρασία και bit ποιότητας σήματος. Μια πτώση της ποιότητας σήματος κάτω από το 90% προειδοποιεί για επερχόμενη βλάβη από κραδασμούς ή εισροή λαδιού. Προσέξτε για σφάλματα μαλακής θέσης ενεργοποίησης και απενεργοποίησης και ακανόνιστες αιχμές ροπής. Οι σερβοκινητήρες που αναφέρουν λόγο σήματος προς θόρυβο του κωδικοποιητή τροχιάς εντοπίζουν αυτά τα σφάλματα νωρίς. Οι σερβοκινητήρες διατηρούν στη συνέχεια την αρχική τους αναφορά αντί να τη χάνουν στη μέση του κύκλου.
Έλεγχος κλειστού βρόχου στον σερβοκινητήρα
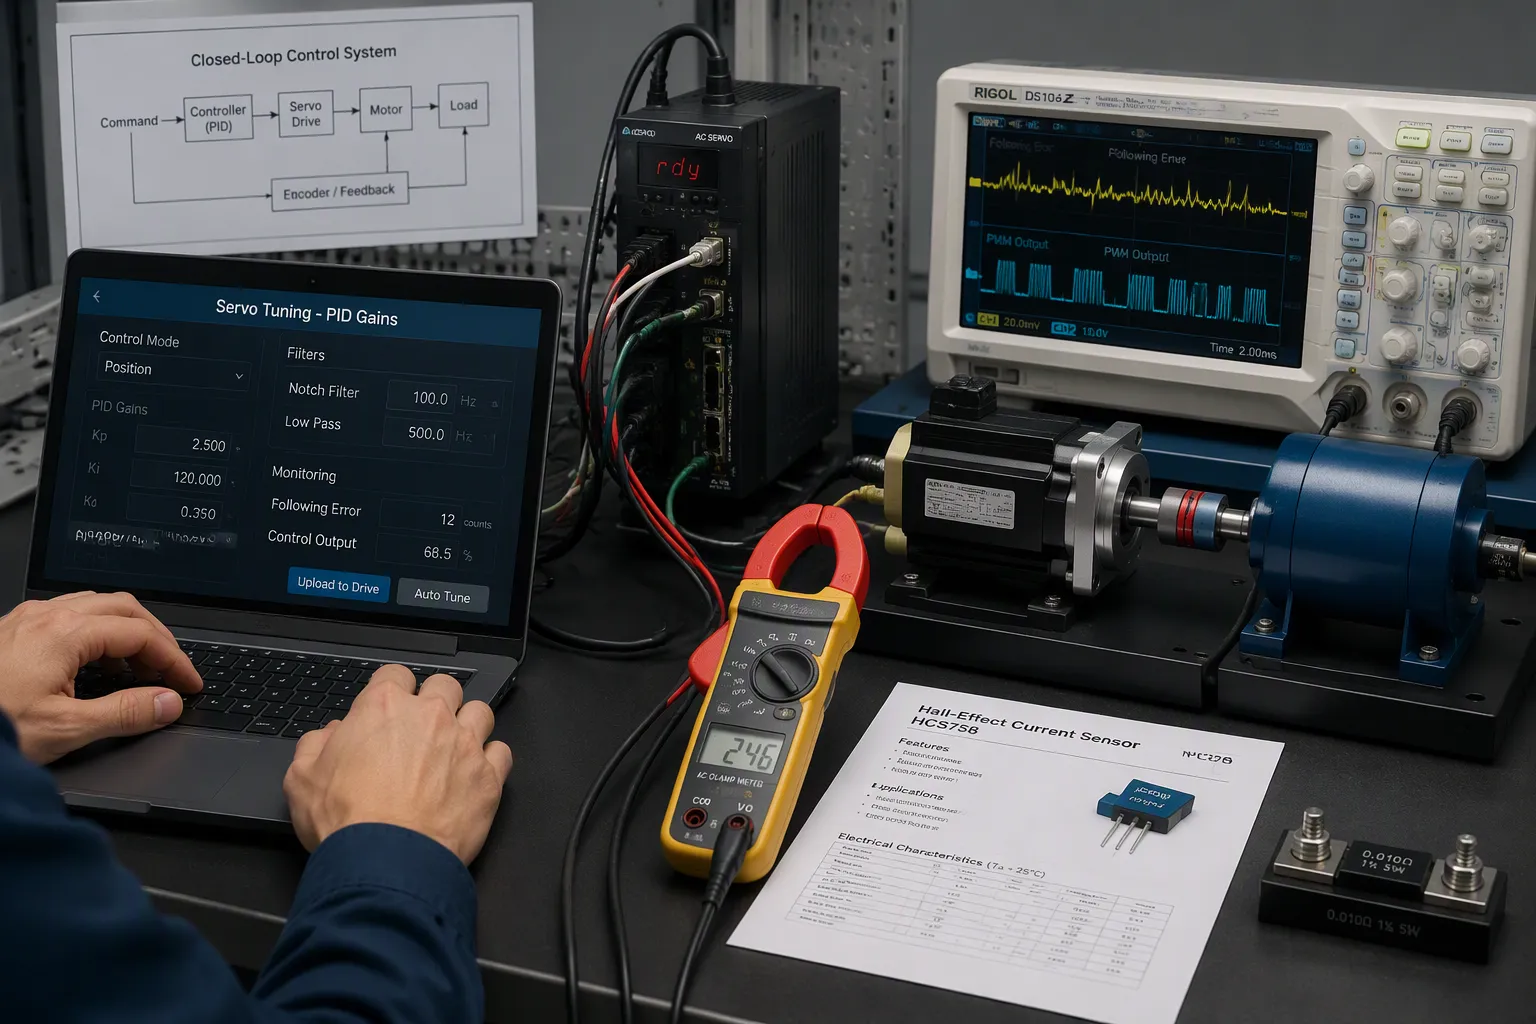
Μια εντολή από μόνη της δεν κάνει τον κινητήρα να κινηθεί. Ένα σύστημα ελέγχου κλειστού βρόχου ελέγχει τη θέση που θέλετε σε σχέση με τη θέση που μετρά. Στη συνέχεια, επενεργεί στη διαφορά. Αυτή η διαφορά ονομάζεται το ακόλουθο σφάλμα. Οι σερβοκινητήρες την στέλνουν σε ένα μπλοκ διόρθωσης και η έξοδος οδηγεί το στάδιο ισχύος . Εδώ είναι που οι εντολές PWM και τα δεδομένα αισθητήρων τελικά συνδυάζονται.
Διόρθωση σφαλμάτων και σταθεροποίηση
Οι περισσότεροι σερβοκινητήρες χρησιμοποιούν έναν ελεγκτή PID για τη διόρθωση σφαλμάτων. Ο αναλογικός όρος αντιδρά στο μέγεθος του τρέχοντος σφάλματος και λειτουργεί όπως η ακαμψία του συστήματος. Ο ολοκληρωτικός όρος αθροίζει τα προηγούμενα σφάλματα για να αφαιρέσει την μετατόπιση σταθερής κατάστασης και ένα όριο ολοκλήρωσης την εμποδίζει να προκαλέσει ταλάντωση. Ο παράγωγος όρος ανταποκρίνεται στο πόσο γρήγορα αλλάζει το σφάλμα και παρέχει απόσβεση έναντι υπέρβασης.
Ο συντονισμός ακολουθεί μια πρακτική σειρά. Οι μηχανικοί αυξάνουν το Kp μέχρι να εμφανιστεί μια μικρή υπέρβαση, αυξάνουν το Kd για να επιτύχουν κρίσιμη απόσβεση και, στη συνέχεια, ρυθμίζουν το Ki όσο το δυνατόν χαμηλότερα για να εξαλείψουν το σφάλμα που απομένει. Ένα δημοσιευμένο παράδειγμα συντονισμού χρησιμοποιεί Kp = 1, Ki = 2 και Kd = 0.05. Ένας κοινός κανόνας ορίζει το Ki μεταξύ 1/10 και 1/2 του Kp και οι μικρότεροι σερβοκινητήρες χρησιμοποιούν μεγαλύτερες αναλογίες. Όταν καμία τιμή Kd δεν σταθεροποιεί ένα δεδομένο Kp, η οδηγία είναι να μειωθεί το Kp κατά 35-50% και να επανασυντονιστεί.
Το βασικό PID δεν μπορεί να διορθώσει κάθε σφάλμα. Η αρμονική αντιστάθμιση διορθώνει επαναλαμβανόμενες διαταραχές ροπής και ανάδρασης που συνδέονται με το βήμα του κινητήρα ή μία μηχανική περιστροφή. Η χαρτογράφηση σφαλμάτων αποθηκεύει δεδομένα συμβολόμετρου λέιζερ σε μη πτητική μνήμη και εφαρμόζει παρεμβαλλόμενες διορθώσεις σε πραγματικό χρόνο. Ο έλεγχος διπλού βρόχου προσθέτει έναν δεύτερο κωδικοποιητή στο φορτίο, έτσι ώστε ο βρόχος θέσης να βλέπει την πραγματική θέση του φορτίου. Αυτές οι μέθοδοι επεκτείνουν ένα σύστημα ανάδρασης κλειστού βρόχου πέρα από αυτό που μπορεί να κάνει μόνο η ρύθμιση κέρδους.
Ανίχνευση ρεύματος και ανίχνευση ακινητοποίησης
Η ανίχνευση ρεύματος προστατεύει τη μονάδα δίσκου και κλείνει τον βρόχο ροπής. Δύο μέθοδοι κυριαρχούν και η καθεμία έχει αντισταθμίσεις.
Χαρακτηριστικό | Αισθητήρας Hall Effect | Αντίσταση διακλάδωσης |
|---|---|---|
Απομόνωση | Γαλβανική απομόνωση | Ν/Α |
Ακρίβεια | Καλό σε εκδόσεις κλειστού βρόχου | Υψηλή ακρίβεια και σταθερότητα |
Κόστος | υψηλότερη | Χαμηλός |
Απώλεια ισχύος | Ελάχιστη απώλεια εισαγωγής | Απαγωγή θερμότητας I²R |
Το καλύτερο για | Μονάδες δίσκου υψηλού ρεύματος, κρίσιμης απομόνωσης | Χαμηλής τάσης, συμπαγή σχέδια |
Το σημείο όπου βρίσκεται η διακλάδωση αλλάζει αυτό που μπορεί να ανιχνεύσει ο ρυθμιστής στροφών. Οι διακλαδώσεις χαμηλής πλευράς βρίσκονται κοντά στη γείωση και δεν μπορούν να ανιχνεύσουν βραχυκυκλώματα στη γείωση. Οι διακλαδώσεις υψηλής πλευράς αφήνουν το σύστημα καθαρό από τη γείωση, αλλά χρειάζονται ολοκληρωμένα κυκλώματα ανίχνευσης με ονομαστική τιμή για τάση διαύλου. Οι εν σειρά διακλαδώσεις τοποθετούν μία αντίσταση ανά φάση κινητήρα και δίνουν το πιο ακριβές αποτέλεσμα, ανεξάρτητα από την κατάσταση FET.
Η ανίχνευση ακινητοποίησης βασίζεται σε αυτά τα δεδομένα. Ένας ακινητοποιημένος σερβοκινητήρας καταναλώνει αυξανόμενο ρεύμα ενώ η θέση σταματά να αλλάζει. Ο ρυθμιστής στροφών συγκρίνει το ρεύμα με ένα όριο και διακόπτει την έξοδο ή αναδιπλώνει την εντολή. Η ανάδραση σε πραγματικό χρόνο του ρεύματος και της θέσης μαζί διαχωρίζει μια πραγματική ακινητοποίηση από μια σύντομη απότομη αύξηση φορτίου. Αυτή η διάκριση προστατεύει τις περιελίξεις του κινητήρα και την πλακέτα χωρίς ενοχλητικά σφάλματα.
Ισχυρή Σκηνή και Σχεδιασμός Ακριβούς Κίνησης
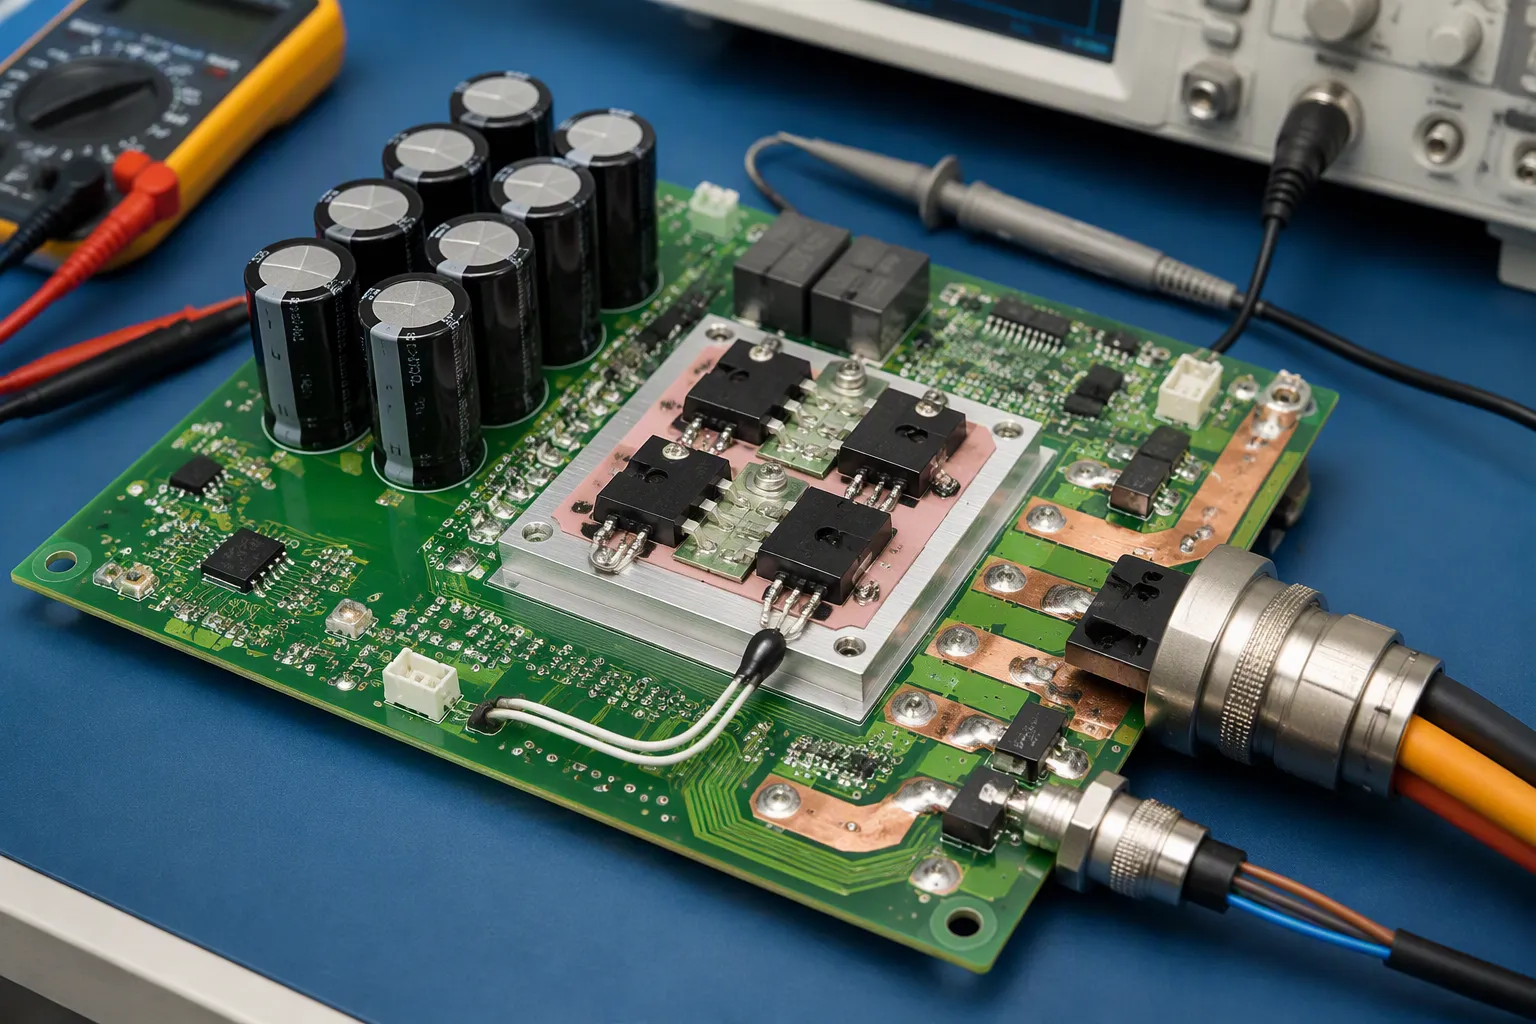
Το στάδιο ισχύος μετατρέπει τις εντολές χαμηλής τάσης σε ρεύμα κινητήρα. Ο τρόπος με τον οποίο είναι διατεταγμένο και τα μέρη που επιλέγονται καθορίζουν εάν η ακριβής κίνηση παραμένει σταθερή υπό φορτίο.
Γέφυρα H, Αντίστροφη Ηλεκτρομαγνητική Δύναμη και Χωρητικότητα
Μια γέφυρα H του MOSFET μετατρέπει την τάση του διαύλου στις περιελίξεις. Ο έλεγχος νεκρού χρόνου σταματά την shoot-through, η οποία συμβαίνει όταν και οι δύο συσκευές στο ένα σκέλος άγουν ταυτόχρονα. Ο τυπικός νεκρός χρόνος για τα MOSFET πυριτίου είναι 100–300 ns. Ένας ασφαλής κανόνας ορίζει τον νεκρό χρόνο πάνω από τον μέγιστο χρόνο απενεργοποίησης συν το περιθώριο, όπως 200 ns για απενεργοποίηση 50 ns. Πολύ μεγάλος νεκρός χρόνος μειώνει την ενεργό τάση και αυξάνει την κυμάτωση.
Σύσταση | Τιμή νεκρού χρόνου | λογική |
|---|---|---|
Τυπικά MOSFET πυριτίου | 100–300 ns | Πλήρης απενεργοποίηση πριν ενεργοποιηθεί το συμπλήρωμα |
Περιθώριο έναντι απενεργοποίησης | Χρόνος απενεργοποίησης + περιθώριο | Καλύπτει την χειρότερη περίπτωση καθυστέρησης |
Προγραμματιζόμενο πρόγραμμα οδήγησης (LM5106) | 100–600 ns | Ρυθμιζόμενη αντίσταση |
Η αντίστροφη ηλεκτρομαγνητική πεδία (back-EMF) αυξάνεται με την ταχύτητα και καταπολεμά την εντολοδοτούμενη τάση. Δημιουργήστε έναν πλήρη προϋπολογισμό τάσης σε όλη την ανοχή τροφοδοσίας, την πτώση καλωδίου, την κάμψη φορτίου και την αναγεννητική άνοδο. Προσθέστε 10-15% ελεύθερο χώρο και στα δύο άκρα. Τα σχέδια χωρίς αισθητήρες εκτιμούν την αντίστροφη ηλεκτρομαγνητική πεδία με έναν παρατηρητή ολίσθησης και στη συνέχεια υπολογίζουν την ταχύτητα και τη θέση του ρότορα. Αυτή η μέθοδος επιδεινώνεται σε χαμηλή ταχύτητα και αποτυγχάνει σε ακινησία.
Προσδιορίστε το μέγεθος του πυκνωτή διαύλου DC για το μέγιστο ρεύμα κυμάτωσης και διατηρήστε την κυμάτωση τάσης συνήθως κάτω από 5%. Όπου η αναγεννητική πέδηση επιστρέφει ενέργεια, παρέχετε μια διαδρομή απορρόφησης, όπως αντιστάσεις πέδησης, ώστε η αύξηση της τάσης να μην υπερφορτώνει το στάδιο ισχύος.
Θερμικοί, σύνδεσμοι και αντισταθμίσεις DFM
Οι σύνδεσμοι και οι καλωδιώσεις πρέπει να μεταφέρουν το ρεύμα χωρίς υπερβολική θέρμανση. Αντιστοιχίστε την ονομαστική τάση της επαφής με τον αγωγό.
Τύπος σύνδεσης | Καρφίτσες | Τάση / Ρεύμα ανά επαφή | IP (ζευγάρωμα) |
|---|---|---|---|
Κυκλική M23 | 12 ή 17 | 400V / 16A | IP67 |
Κυκλικό M12 (κωδικοποιημένο με D) | 8 | 250V / 4A | IP67 |
Στρατιωτική εγκύκλιος M17 | 7-55 | 600V / 23A | IP68 |
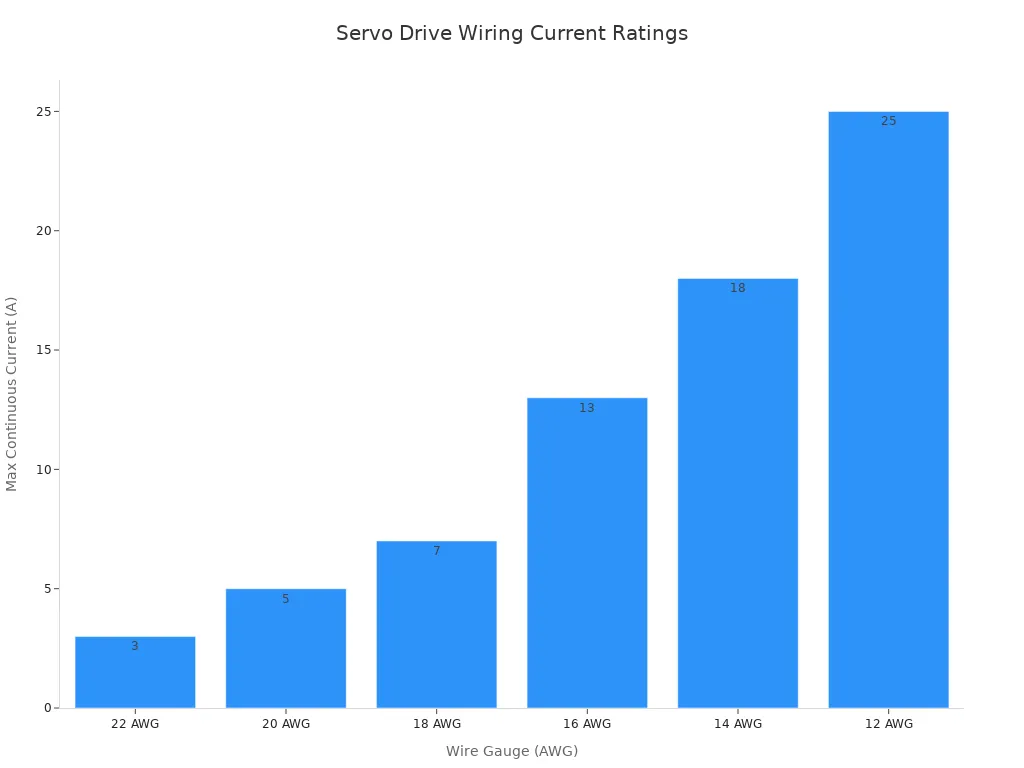
Το πάχος του σύρματος ακολουθεί την ίδια λογική. Ένας αγωγός 16 AWG μεταφέρει 13A συνεχώς στους 40°C, κάτι που είναι κατάλληλο για συνδέσεις στην περιοχή 400W–1.5kW. Ένας αγωγός 12 AWG φτάνει τα 25A για μεγαλύτερες συνδέσεις.
Ο θερμικός σχεδιασμός για τα ολοκληρωμένα κυκλώματα οδήγησης εξαρτάται από την περιοχή χαλκού, τις θερμικές οπές και τη ροή αέρα. Η αναθεώρηση DFM εντοπίζει πολλά προβλήματα νωρίς. Κλειδώστε τους αριθμούς εξαρτημάτων του κατασκευαστή και τις εγκεκριμένες εναλλακτικές λύσεις. Ελέγξτε τις συσκευές που είναι ευαίσθητες στην υγρασία πριν από την επαναροή. Αντιστοιχίστε τα ανοίγματα του στένσιλ με το θερμικό προφίλ. Επαληθεύστε την πολικότητα και χρησιμοποιήστε AOI, προσθέτοντας ακτίνες Χ όπου οι κρυφές αρθρώσεις ή τα θερμικά μαξιλαράκια δημιουργούν κίνδυνο. Δημοσιεύστε τα αρχεία κατασκευής, BOM, κεντροειδούς και συναρμολόγησης κάτω από ένα αναγνωριστικό αναθεώρησης.
Το PWM ορίζει την εντολή. Οι αισθητήρες ελέγχουν το αποτέλεσμα. Ο έλεγχος κλειστού βρόχου του συστήματος κίνησης συνδέει τα δύο μέρη για σταθερή και ακριβή κίνηση. Οι σερβοκινητήρες λαμβάνουν την ακρίβειά τους και από τα δύο μέρη αυτού του ζεύγους. Η ακρίβεια του χρονισμού της εντολής καθορίζει πόσο καθαρά φτάνει ο στόχος. Το πόσο καλό είναι το σήμα ανάδρασης καθορίζει πόσο ειλικρινά βλέπει το φορτίο το σύστημα κίνησης. Οι σερβοκινητήρες ακολουθούν μόνο μια εντολή, όπως και η πλακέτα την παραδίδει.
Οι ομάδες υλικού θα πρέπει να κρίνουν τρία πράγματα μαζί όταν γράφουν τις προδιαγραφές. Πρώτον, να ζυγίζουν το υλικό ανατροφοδότησης με την ανάλυση που χρειάζεται η εργασία. Δεύτερον, να διαστασιολογούν το στάδιο ισχύος για πραγματικό ρεύμα και θερμική καταπόνηση. Τρίτον, να καθαρίζουν τους περιορισμούς DFM πριν από την κυκλοφορία. Οι σερβοκινητήρες που περνούν και τους τρεις ελέγχους διατηρούν τη θέση τους υπό φορτίο. Οι σερβοκινητήρες στη συνέχεια λειτουργούν πιο δροσεροί και διαρκούν περισσότερο.
Συχνές Ερωτήσεις
Πώς μετατρέπει ένας σερβοκινητήρας ένα σήμα PWM σε κίνηση κινητήρα;
Ο οδηγός διαβάζει το πλάτος του παλμού και το ελέγχει σε σχέση με την εσωτερική χρονική του βάση. Ένας παλμός κοντά στο 1.5 ms συνήθως σημαίνει κεντρική θέση. Ο οδηγός μετατρέπει την αποκωδικοποιημένη τιμή σε ένα μοτίβο μεταγωγής για το στάδιο ισχύος. Ο καθαρός χρονισμός στην είσοδο διατηρεί την εντολή σταθερή.
Ποιος αισθητήρας ανάδρασης ταιριάζει σε έναν δεδομένο στόχο ακριβείας;
Τα ποτενσιόμετρα κοστίζουν λιγότερο και χειρίζονται την τοποθέτηση στην περιοχή ±1–2 mm. Οι αισθητήρες Hall βρίσκονται στη μέση της τιμής. Οι οπτικοί κωδικοποιητές κοστίζουν περισσότερο και αξίζουν τον κόπο όταν η εργασία απαιτεί ακρίβεια κάτω του χιλιοστού. Οι σερβοκινητήρες ακολουθούν τον αισθητήρα που υποστηρίζει στην πραγματικότητα η πλακέτα.
Γιατί χρειάζεται ανίχνευση ρεύματος ένας σερβοκινητήρας;
Η ανίχνευση ρεύματος κλείνει τον βρόχο ροπής και προστατεύει το υλικό. Ένας σταματημένος σερβοκινητήρας τραβάει αυξανόμενο ρεύμα ενώ η θέση σταματά να αλλάζει. Ο ρυθμιστής στροφών ελέγχει αυτό το ρεύμα έναντι ενός κατωφλίου και αναδιπλώνει την έξοδο. Αυτή η απόκριση προστατεύει τις περιελίξεις και την πλακέτα χωρίς ενοχλητικά σφάλματα.
Ποιες επιλογές σε επίπεδο πλακέτας επηρεάζουν περισσότερο την ακρίβεια κίνησης;
Τρεις επιλογές έχουν τη μεγαλύτερη σημασία. Δρομολογήστε τις εισόδους PWM μακριά από τους κόμβους μεταγωγής και δώστε στο χρονοδιακόπτη ένα σταθερό ρολόι. Κρατήστε τα καλώδια ανάδρασης μακριά από την καλωδίωση ισχύος του κινητήρα και χρησιμοποιήστε διαφορικά σήματα όπου είναι δυνατόν. Μετρήστε τον νεκρό χρόνο και τον πυκνωτή διαύλου DC για πραγματική τάση φορτίου. Σερβοκινητήρες που συγκρατούν και τις τρεις θέσεις συγκράτησης υπό φορτίο.