Mae cydlynu nifer o echelinau mewn un peiriant yn ychwanegu at gymhlethdod go iawn. Rydych chi'n delio â phroblemau cydamseru, gwaith rhaglennu ychwanegol, a datrys problemau anodd. Mae'r heriau hyn yn cymryd amser i ffwrdd o wella prosesau craidd. Mae'r farchnad ar gyfer atebion Rheoli Symudiad Aml-Echel yn dangos yr angen eang hwn. Cyrhaeddodd USD 5.3 biliwn yn 2024. Mae cymwysiadau roboteg a CNC yn cyfrif am 29% o'r galw hwn. Mae angen amseru manwl gywir ac ychydig iawn o jitter ar y cymwysiadau hyn. Mae systemau Rheoli Symudiad Aml-Echel a gyriannau servo yn cynnig ateb uniongyrchol. Maent yn gwneud cydlynu'n haws trwy reolaeth ganolog ac adnoddau a rennir. Mae'r dull hwn yn lleihau gwaith rhaglennu ac yn hybu dibynadwyedd system. Y prif nod yw troi tasg gymhleth yn broses syml ac effeithlon.
Siop Cludfwyd Allweddol
Mae rheolyddion aml-echelin yn rhannu cyflenwadau pŵer ac yn defnyddio un system reoli ganolog, sy'n gostwng costau caledwedd ac yn arbed lle yn y cabinet.
Mae gêr electronig a chamâu rhithwir yn tynnu rhannau mecanyddol, felly mae newid proffiliau'n gyflym ac mae traul yn cael ei leihau.
Mae offer rhaglennu modern gyda blociau swyddogaeth parod yn arbed amser datblygu ac yn gadael i chi addasu symudiad heb orfod codio'n ddwfn.
Mae tiwnio a diagnosteg awtomataidd yn arbed oriau lawer o waith â llaw, yn gwella perfformiad y system, ac yn cyflymu datrys problemau.
Cymhlethdod Rheoli Symudiad Aml-Echelin
Heriau Cydamseru ac Amseru
Mae amseru manwl gywir rhwng echelinau yn ffurfio sylfaen unrhyw system Rheoli Symudiad Aml-Echelin. Rhaid i bob gyriant servo gyflawni ei symudiad ar yr union foment gywir. Mae oedi o hyd yn oed ychydig o ficroeiliadau yn creu diffygion gweladwy yn y cynnyrch terfynol. Rydych chi'n gweld hyn yn glir mewn weldio robotig neu beiriannu CNC, lle mae llwybrau offer yn mynnu cydlyniad perffaith.
Mae rhwydweithiau EtherCAT yn datrys y broblem amseru hon, ond maent yn cyflwyno eu cymhlethdod eu hunain. Mae'r meistr yn anfon un ffrâm sy'n teithio trwy bob dyfais gaethweision. Mae pob caethweision yn darllen ei ddata, yn mewnosod adborth, ac yn pasio'r ffrâm ymlaen. Mae'r broses hon yn ailadrodd yn barhaus, gan greu gweithrediad penderfynol. Mae'r perfformiad yn drawiadol—tua 100 o echelinau'n cael eu prosesu mewn 125 µeiliad. Fodd bynnag, rhaid i chi ffurfweddu topoleg y rhwydwaith yn ofalus. Mae ffurfweddiadau llinell, bws, seren, neu gylch i gyd yn effeithio ar gydamseru'n wahanol. Rhaid i beirianwyr ddewis y topoleg gywir ar gyfer eu cymhwysiad penodol.
Mae problemau cydamseru yn datblygu'n raddol trwy gyplyddion sydd wedi treulio, drifft mewn paramedrau rheoli, neu oedi cyfathrebu rhwydwaith. Mae systemau sy'n seiliedig ar Ethernet angen amseru signal cyson a'r hwyrni lleiaf posibl. Mae ansawdd cebl, topoleg rhwydwaith, ac ymyrraeth electromagnetig i gyd yn effeithio ar gydlynu.
Rhaglennu a Dadfygio Gorbenion
Mae ysgrifennu dilyniannau symudiad ar gyfer echelinau lluosog yn gofyn am ymdrech sylweddol. Rhaid i chi gydlynu rhyngosodiad llinol, cromliniau spline, a gêr electronig ar draws sawl gyriant. Mae angen ei broffil symudiad ei hun ar bob echel, ond rhaid i bob proffil weithio gyda'i gilydd yn ddi-dor. Mae'r cymhlethdod rhaglennu yn tyfu gyda phob echel ychwanegol.
Mae dadfygio yn ychwanegu haen arall o anhawster. Mae heriau cyffredin yn cynnwys:
Problemau cydamseru : Mae cysondeb cyfradd ffrâm yn sicrhau symudiad cydlynol ar draws pob echelin
Problemau uniondeb signalau : Mae mewnbynnau ysbrydion yn aml yn dynodi problemau gyda'r ddaear neu sŵn signalau.
Amseru a latency : Mae cyflymder y cloc yn dylanwadu ar gywirdeb gweithredu, gan olygu bod angen profi latency yn ofalus
Diogelwch a thrin methiannau : Rhaid i resymeg stopio brys dorri signalau cynnig ar unwaith
I lawer o beirianwyr awtomeiddio, nid y caledwedd yw'r her fwyaf—ond ysgrifennu a dadfygio rhesymeg rheoli symudiadau. Wrth i ofynion peiriannau ddod yn fwy soffistigedig, mae'r rhaglennu'n aml yn dod yn fwy cymhleth.
Mae'r gosodiad rhwydwaith cychwynnol yn unig yn gofyn am waith sylweddol. Rhaid i chi ganfod pob caethwas, neilltuo cyfeiriadau , ffurfweddu paramedrau cyfathrebu, a sefydlu cydamseriad. Mae trin gwallau yn gofyn am fonitro parhaus. Mae protocolau diogelwch yn ychwanegu haen ffurfweddu arall. Mae'r tasgau hyn yn defnyddio oriau peirianneg gwerthfawr a allai wasanaethu blaenoriaethau eraill.
Sut Mae Rheolyddion Aml-Echelin yn Symleiddio Symudiad
Pensaernïaeth Rheoli Ganolog vs. Dosbarthedig
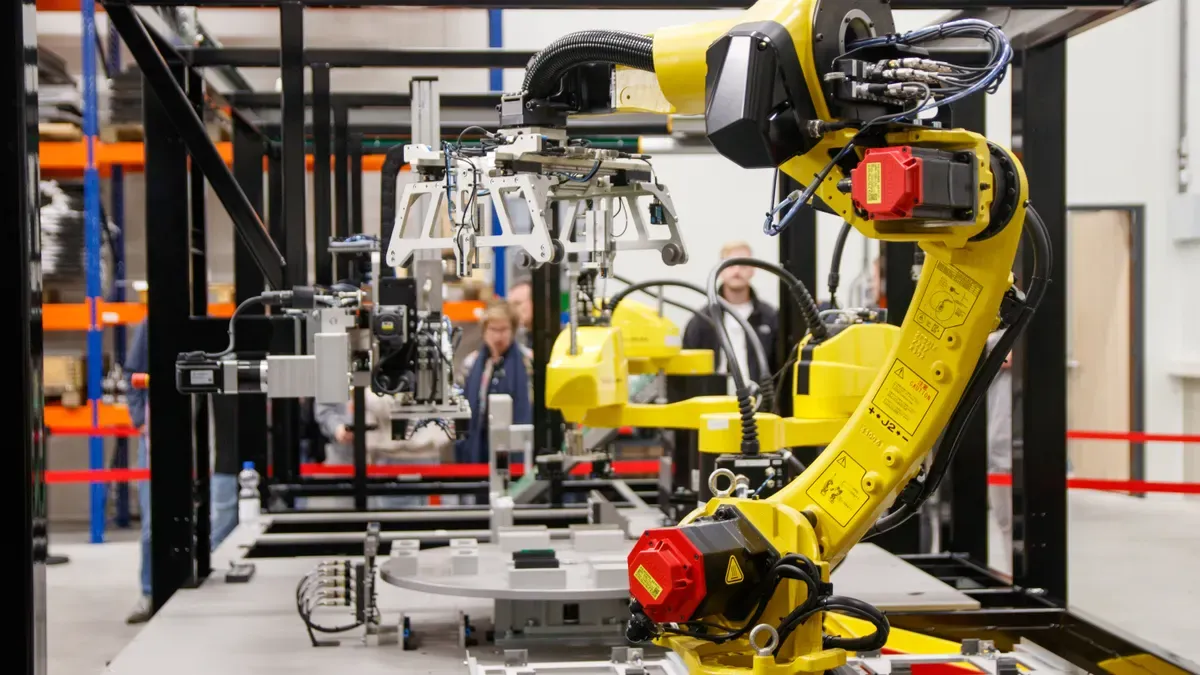
Pan fyddwch chi'n dylunio system aml-echelin, mae gennych chi ddau brif ddewis: rheolaeth ganolog neu reolaeth ddosbarthedig . Mae pob opsiwn yn addas i wahanol anghenion peiriant, ac mae dewis yr un cywir yn arbed amser a rhwystredigaeth i chi.
Mae rheolaeth ganolog yn rhoi'r holl resymeg symudiad mewn un rheolydd mewnosodedig. Mae'r drefniant hwn yn gweithio'n wych ar gyfer cydamseru tynn a symudiad cydlynol manwl gywir. Mae pob echelin yn rhannu'r un cloc a bws cyfathrebu, felly mae gwahaniaethau amseru rhwng gyriannau'n diflannu. Ar gyfer swyddi sydd angen cydlyniad lefel microeiliad, fel camio electronig neu ryngosod cymhleth, mae rheolaeth ganolog yn rhoi'r penderfyniad sydd ei angen arnoch. Mae'r rheolydd yn trin pob echelin yn uniongyrchol, felly rydych chi'n osgoi'r drafferth o gydlynu proseswyr lluosog.
Mae rheolaeth ddosbarthedig yn lledaenu deallusrwydd ar draws y peiriant. Mae gan bob gyriant ei resymeg reoli ei hun, ac mae gyriannau'n siarad â'i gilydd yn uniongyrchol. Mae'r drefniant hwn yn addas ar gyfer peiriannau mawr gyda llawer o echelinau neu is-systemau modiwlaidd. Rydych chi'n cael gwell graddadwyedd oherwydd gallwch chi ychwanegu echelinau heb orlwytho'r prosesydd canolog. Mae gyriannau sy'n cael eu gosod ger moduron yn byrhau gwifrau pŵer, sy'n lleihau cymhlethdod ceblau. Mae dylunio peiriant modiwlaidd yn caniatáu ichi integreiddio is-systemau'n annibynnol. Mae ynysu namau yn haws oherwydd anaml y bydd methiant mewn un echel yn effeithio ar eraill.
Gofyniad System | Pensaernïaeth a Ffefrir |
|---|---|
Peiriant mawr gyda llawer o echelinau | Rheolaeth ddosranedig |
Is-systemau modiwlaidd | Rheolaeth ddosranedig |
Gwifrau symlach ger moduron | Rheolaeth ddosranedig |
Cydamseru aml-echel tynn | Rheolaeth fewnosodedig |
Symudiad cydlynol manwl gywir | Rheolaeth fewnosodedig |
Mae pensaernïaethau dosbarthedig yn aml yn ymddangos mewn peiriannau mawr neu systemau modiwlaidd lle mae graddadwyedd a llai o geblau yn bwysicaf. Gall peiriannau a all dyfu i lawer o echelinau elwa o osodiadau dosbarthedig.
Mae eich dewis yn dibynnu ar yr hyn rydych chi'n ei werthfawrogi. Os oes angen y cydamseriad mwyaf arnoch chi, ewch gyda rheolaeth ganolog. Os oes angen hyblygrwydd a graddadwyedd arnoch chi, dewiswch reolaeth ddosbarthedig. Mae llawer o systemau modern yn cymysgu'r ddau, gan ddefnyddio gyriannau dosbarthedig ar y rhwydwaith wrth gadw cydlyniad canolog ar gyfer echelinau critigol.
Gyriannau Servo Integredig gyda Chyflenwadau Pŵer a Rennir
Mae systemau gyrru servo aml-echel integredig yn cyfuno sawl modiwl gyrru i mewn i un pecyn gyda chyflenwad pŵer cyffredin a rennir. Mae'r dyluniad hwn yn symleiddio'ch caledwedd o'i gymharu â gyriannau echel sengl ar wahân.
Mae'r manteision cost yn amlwg ar unwaith. Mae cyflenwad pŵer DC a rennir yn dileu'r angen am adrannau cywiro AC-i-DC ym mhob gyriant. Rydych chi'n arbed ar bob echel rydych chi'n ei hychwanegu. Mae'r cyflenwad a rennir hefyd yn lleihau'r angen am ddyfeisiau amddiffyn gor-gerrynt, hidlwyr llinell, tagfeydd llinell, a gwrthyddion brêc deinamig. Mae llai o rannau yn golygu cost is fesul echel a llai o le yn y cabinet rheoli. Mae un prif gyflenwad llinell AC yn gwasanaethu llawer o echelinau, felly rydych chi'n defnyddio lle yn eich cabinet yn fwy effeithlon.
Categori Budd-dal | Mantais Aml-Echel dros Un Echel |
|---|---|
Cost | Cost is fesul echelin oherwydd cyflenwad pŵer DC a rennir ac absenoldeb adrannau cywiro AC-i-DC ym mhob gyriant. |
Gofod | Angen llai o le ar banel cabinet rheoli oherwydd bod un prif gyflenwad llinell AC yn gwasanaethu llawer o echelinau. |
cydrannau | Mae angen llai o ddyfeisiau amddiffyn rhag gor-gerrynt, hidlwyr llinell, tagfeydd llinell, a gwrthyddion brêc deinamig. |
Rhannu Pŵer | Gall echelinau adfywio pŵer a ddefnyddir gan echelinau eraill heb weirio na ffiwsio ychwanegol, yn wahanol i systemau un echel. |
Llafur | Mae llai o ymdrech gwifrau a gosod yn lleihau costau llafur oherwydd llai o ddyfeisiau. |
Mae rhannu pŵer yn fudd mawr o ran effeithlonrwydd. Pan fydd un echel yn arafu, mae'n adfywio ynni. Mewn system aml-echel, mae'r ynni hwnnw'n llifo'n syth i echelinau eraill sydd ei angen. Rydych chi'n osgoi gwifrau neu ffiwsio ychwanegol oherwydd bod y bws DC a rennir yn trin y trosglwyddiad yn awtomatig. Mae'r gallu adfywiol hwn yn lleihau'r defnydd o ynni ac yn cefnogi gweithgynhyrchu cynaliadwy.
Mae cyfathrebu rhwng echelinau hefyd yn gwella gyda systemau integredig. Mae EtherCAT yn darparu amseroedd cylch penderfynol sy'n hanfodol ar gyfer cydamseru cywir ymhlith dyfeisiau cyfathrebu. Mae allbwn mewnbwn/allbwn gwifredig ac allbwn trên pwls yn cynnig gallu cydlynu cyfyngedig. Mae ASCII a Modbus yn darparu ymarferoldeb cymedrol. Mae Modbus TCP/IP ac EtherNet/IP yn brin o'r cyflymder sydd ei angen ar gyfer cofrestru a chydlynu aml-echelin. Mae EtherCAT yn parhau i fod y dewis a ffefrir ar gyfer Rheoli Symudiad Aml-Echelin oherwydd ei fod yn darparu'r amseru penderfynol sydd ei angen arnoch.
Y canlyniad yw system symlach a mwy effeithlon. Rydych chi'n treulio llai o amser ar weirio, ffurfweddu a datrys problemau. Mae eich peiriant yn cymryd llai o le ac yn defnyddio llai o ynni. Mae Rheoli Symudiad Aml-Echel yn dod yn hylaw yn hytrach na llethol.
Nodweddion Allweddol ar gyfer Cydlynu Aml-Echel Syml
Cydamseru Uwch a Gerio Electronig
Mae gêr electronig yn un o'r offer gorau ar gyfer gwneud Rheoli Symudiad Aml-Echel yn haws. Mae'n defnyddio ffrwd ddata safle allanol, fel arfer signalau amgodiwr cwadratur, fel y prif gyfeirnod ar gyfer yr holl symudiad. Rydych chi'n gosod y gymhareb o gyfrifon allbwn modur-yrru fesul cyfrif amgodiwr mewnbwn. Gall llawer o echelinau redeg ar gymharebion gwahanol ar yr un pryd. Mae cymarebau gêr sy'n newid yn llyfn yn gwneud cychwyniadau a stopiau'n fwy ysgafn.
Meddyliwch am beiriant argraffu . Mae echel bwydo'r papur yn dilyn echel y drwm argraffu ar gymhareb benodol. Mae'r gyriant servo yn addasu ei symudiad yn seiliedig ar safle'r drwm, felly mae cyflymder a safle'n aros yn gywir. Mae gêr electronig yn ymdrin â phatrymau symudiad anodd na all dulliau eraill eu gwneud yn dda.
Mae camerâu rhithwir yn mynd â'r syniad hwn ymhellach. Mae camerâu mecanyddol yn anodd eu newid ar gyfer cynhyrchion newydd. Mae camerâu rhithwir yn datrys y broblem hon:
Newid proffiliau cam yn gyflym heb gyffwrdd ag unrhyw galedwedd
Cysylltwch yr holl echelinau ag un echel meistr, felly nid oes angen proffiliau cyflymder ar wahân
Llai o draul a rhwygo yn golygu llai o atgyweiriadau
Gweithio gydag unedau gwahanol, fel graddau neu filimetrau
Rhedeg yn well gyda phwyntiau data CAM mwy manwl
Pan fydd meintiau cynnyrch yn newid, nid ydych chi'n cyfnewid camiau mecanyddol. Mae proffiliau cam yn cael eu storio'n ddigidol . Rydych chi'n dewis gwahanol broffiliau gan ddefnyddio I/O, gorchmynion rhwydwaith, neu amodau rhaglen symud.
Mae Deallusrwydd Dosbarthedig yn dileu'r angen am reolwr allanol. Mae pob gyriant yn rhedeg ei raglen ei hun, yn rhannu data, ac yn defnyddio Mewnbwn/Allbwn yn uniongyrchol. Mae hyn yn gwneud peiriannau OEM yn symlach ac yn lleihau costau trwy dorri allan haen reoli ganolog.
Daw protocolau safonol gydag offer cydamseru adeiledig:
Mae EtherCAT (Cloc Dosbarthedig) neu CANopen (neges SYNC) yn rhoi cydamseru amser real heb god cydlynu personol
Gosod meistr-caethwas : Mae meistr yn anfon neges cydamseru yn rheolaidd; mae caethweision yn addasu eu clociau i gyd-fynd, fel eu bod yn aros wedi'u halinio o fewn microeiliadau heb diwnio â llaw
Moddau cydamserol cylchol : mae moddau CSP, CSV, a CST ar sail amser a rennir yn caniatáu olrhain llwybr manwl gywir, newidiadau cyflymder, a rheoli trorym
Amgylcheddau Rhaglennu Hawdd eu Defnyddio
Mae offer rhaglennu modern yn gwneud dysgu'n llawer haws. Mae'r iaith ACSPL+ yn cefnogi hyd at 128 o echelinau , yn rhedeg ar 10 kHz, ac yn caniatáu amldasgio ar draws 64 o byfferau. Mae'n cymysgu arddulliau sy'n canolbwyntio ar wrthrychau ac arddulliau sgriptio. Gallwch ysgrifennu swyddogaethau defnyddiwr yn C a defnyddio swyddogaethau algebra ar gyfer cinemateg. Mae efelychydd rheolydd yn dynwared symudiad, mewnbwn/allbwn, digwyddiadau a rhesymeg yn llawn. Mae integreiddio gwesteiwr yn gweithio gyda llyfrgelloedd C/C++, .NET, Python, MATLAB, Linux, a MacOS.
Mae offer gweledol yn gadael i chi lusgo a gollwng o ddewislen. Mae ieithoedd testun yn cynnwys Visual Basic, C, a C++. Mae gan yr IEC 61131-3 IDE, fel MASS Moog yn seiliedig ar CODESYS 3, offer ar gyfer rhaglennu, profi, dadfygio, delweddu, a blociau swyddogaeth parod.
Mae blociau swyddogaeth parod yn lleihau llawer o waith rhaglennu. Mae'r pecyn FMCP yn cynnwys rhannau wedi'u gwifro ymlaen llaw, wedi'u profi, ac wedi'u hardystio sy'n gweithio ar unwaith. Mae gosodiadau gantri parod (1D, 2D, 3D, T, H) yn defnyddio blociau swyddogaeth safonol sy'n gweithio gyda llawer o frandiau rheolyddion. Nid oes angen gosod bloc swyddogaeth trin sengl ac mae'n rhoi rheolaeth aml-echel gyda symudiad llyfn ac integreiddio bws maes.
Mewn prosiect robot yn seiliedig ar bibellau , gwnaeth datrysiad rheoli symudiad aml-echel integreiddio'n haws. Roedd gan yr IDE hawdd ei ddefnyddio swyddogaethau symudiad adeiledig ar gyfer lleoli, rheoli cyflymder a chysoni. Roedd y Pecyn Datblygu Meddalwedd a'r llyfrgelloedd symudiad yn caniatáu i dîm y datblygwr greu symudiadau personol heb sgiliau codio dwfn.
Gyriannau servo modern gyda rheolaeth symudiad adeiledig dileu'r angen am reolwyr annibynnol ar wahân. Mae gosodiadau cyfunol yn lleihau rhannau ychwanegol a gwifrau anhrefnus. Mae cefnogaeth protocol Ethernet adeiledig yn disodli gwifrau caled. Mae rheolwyr pen uchel yn ymdrin â thasgau rheoli prosesau a arferai fod ei angen PLCs. Mae un rheolydd yn rheoli symudiad a rhesymeg peiriant.
Arferion Gorau ar gyfer Gweithredu System Aml-Echelin
Modelu a Efelychu Systemau
Modelwch eich system cyn i chi sefydlu unrhyw galedwedd. Mae'r cam hwn yn atal camgymeriadau costus ac yn arbed amser peirianneg. Dechreuwch gyda sefydlu caledwedd. Gosodwch unedau, ffactorau trosi mecanyddol, a therfynau teithio. Mae terfynau meddal yn y rheolydd yn atal symudiadau heibio i ardaloedd diogel. Mae terfynau da yn atal damweiniau. Mae damweiniau'n niweidio offer ac yn creu risgiau diogelwch.
Mae astudiaeth achos o lwyfan Vega yn dangos sut mae modelu'n helpu. Cynhaliodd peirianwyr ddadansoddiad elfennau meidraidd (FEA) ar gynulliad cyfan y llwyfan. Ychwanegon nhw fodelau anystwythder dwyn o brofion effaith morthwyl. Rhoddodd hyn swyddogaethau trosglwyddo dolen agored realistig iddyn nhw. Defnyddiodd y tîm y rhain i fodelu'r dolenni rheoli adborth. Gadawodd y modelu hwn iddyn nhw ragweld amseroedd setlo'r llwyfan. Trwy efelychu'r proffil symudiad llawn yn seiliedig ar gylchred archwilio wafer, fe wnaethon nhw wirio a gwella'r trwybwn mwyaf. Cyrhaeddodd y dyluniad eigenmod arsylladwy cyntaf ymhell uwchlaw'r lled band targed. Rhoddodd y canlyniad hwn hwb uniongyrchol i berfformiad symudiad.
Mae angen i chi hefyd osod tarddiad y system gyfesurynnau a'r drefnau cartref. Rhedeg trefn cartref wrth gychwyn. Mae'r drefn hon yn symud pob echelin i fan hysbys. Mae synhwyrydd cartref neu stop caled yn nodi'r safle hwn. Mae modelu yn eich helpu i wirio'r drefnau hyn cyn i chi ysgrifennu unrhyw god cynhyrchu. Gallwch brofi gwahanol achosion a dod o hyd i wallau'n gynnar.
Tiwnio a Diagnosteg Awtomataidd
Mae tiwnio systemau aml-echelin â llaw yn cymryd oriau. Mae hefyd yn rhoi canlyniadau anwastad. Mae offer tiwnio awtomataidd yn datrys y broblem hon. Maent yn gwirio inertia, ffrithiant, ac amodau llwyth ar draws pob echelin. Y canlyniad yw ymateb modur cyson ar draws y system gyfan. Mae'r tiwnio yn addasu paramedrau ar ei ben ei hun i leihau dirgryniad mecanyddol yn ystod y llawdriniaeth. Rydych hefyd yn gweld llai o sgwrsio ac ansefydlogrwydd. Mae hyn o gymorth mawr yn ystod tasgau torri manwl gywir.
Mae diagnosteg uwch hefyd yn lleihau amser datrys problemau. Mae system AP-MARS yn defnyddio Dadansoddiad Holi Cylchdaith (CIA). Mae'r set hon o algorithmau yn dod o hyd i grwpiau nodau ac yn gwirio llwybrau signal ar gyfer pob rhwyd. Mae'r dull awtomataidd yn dileu gwallau dynol o gambrofi. Mae'n lleihau nifer y cyffyrddiadau corfforol fesul pin. Mae camau profi yn gostwng dros 80% . Mae canfod namau'n gyflymach yn golygu llai o amser segur. Rydych chi'n cael mwy o oriau peirianneg defnyddiol.
Cyfunwch yr offer hyn â rhaglennu symudiad priodol. Defnyddiwch symudiadau pwynt-i-bwynt, lleoli absoliwt, a gorchmynion lleoli cymharol. Mae cyflymderau is yn rhoi gwell cywirdeb. Mae cyflymderau uwch yn lleihau amser cylchred. Ar gyfer Rheoli Symudiad Aml-Echelin, defnyddiwch ryngosodiad llinol a chylchol. Mae symudiad cydlynol da yn lleihau amseroedd cylchred 30-50% o'i gymharu â symudiadau echelin olynol. Mae hefyd yn gwella cywirdeb llwybr. Mae'r dulliau hyn yn ffurfio craidd unrhyw system Rheoli Symudiad Aml-Echelin.
Mae rheolyddion aml-echelin yn troi problem anodd yn dasg hawdd. Rydych chi'n cael amseru union ar draws pob echelin heb frwydro gyda gosodiadau rhwydwaith cymhleth. Mae cyflenwadau pŵer a rennir yn lleihau costau caledwedd ac angen llai o le cabinet. Mae offer rhaglennu modern yn lleihau amser datblygu yn fawr. Mae tiwnio a diagnosteg awtomataidd yn gwneud datrys problemau yn llawer cyflymach, o oriau i funudau.
Mae gennych chi ddewisiadau clir nawr. Edrychwch ar systemau gyrru servo integredig fel y Moog MSD neu'r teulu ACOPOS gan B&R. Siaradwch â pheirianwyr cymwysiadau am yr hyn sydd ei angen ar eich peiriant. Gallant awgrymu'r gosodiad gorau i chi. Dechreuwch wneud eich rheolaeth symudiad yn symlach heddiw.
Cwestiynau Cyffredin
Beth yw'r gwahaniaeth rhwng rheolaeth ganolog a rheolaeth ddosbarthedig?
Mae rheolaeth ganolog yn cadw'r holl resymeg symudiad mewn un rheolydd mewnosodedig. Mae'n rhoi cydamseriad tynn ar gyfer tasgau manwl gywir. Mae rheolaeth ddosbarthedig yn lledaenu deallusrwydd ar draws gyriannau. Mae pob gyriant yn rhedeg ei resymeg ei hun. Dewiswch ganolog ar gyfer cydlynu lefel microeiliad. Dewiswch ddosbarthedig ar gyfer graddadwyedd a llai o geblau mewn peiriannau mawr.
Sut mae gêr electronig yn symleiddio cydlynu aml-echelin?
Mae gêr electronig yn defnyddio un ffrwd ddata safle, fel arfer o amgodiwr cwadratur, fel y cyfeirnod meistr. Rydych chi'n gosod cymhareb ar gyfer pob echel sy'n cael ei gyrru. Mae llawer o echelinau'n rhedeg ar gymhareb wahanol ar yr un pryd. Mae newidiadau cymhareb llyfn yn gwneud cychwyniadau a stopiau'n fwy ysgafn. Rydych chi'n osgoi blychau gêr mecanyddol yn llwyr.
Pam mae EtherCAT yn cael ei ffafrio ar gyfer systemau aml-echelin?
Mae EtherCAT yn darparu amseru penderfynol sy'n hanfodol ar gyfer cydamseru. Mae un ffrâm yn teithio trwy bob dyfais gaethweision. Mae pob caethweision yn darllen data, yn mewnosod adborth, ac yn pasio'r ffrâm ymlaen. Mae'r broses hon yn ailadrodd yn barhaus. Mae tua 100 o echelinau yn prosesu mewn 125 µeiliad. Mae protocolau eraill fel Modbus TCP/IP yn brin o'r cyflymder hwn.
Oes angen ar wahân arnaf i PLC gyda rheolydd aml-echelin?
Na. Mae gyriannau servo modern gyda rheolaeth symudiad adeiledig yn dileu'r angen am reolwyr annibynnol. Mae rheolwyr pen uchel yn trin tasgau rheoli prosesau a arferai fod angen PLCs. Mae un rheolydd yn rheoli symudiad a rhesymeg y peiriant. Mae'r cydgrynhoi hwn yn lleihau rhannau ychwanegol a gwifrau anhrefnus.
Faint o amser y gall tiwnio awtomataidd ei arbed?
Mae tiwnio systemau aml-echelin â llaw yn cymryd oriau ac yn rhoi canlyniadau anwastad. Mae offer awtomataidd yn gwirio inertia, ffrithiant, ac amodau llwyth ar draws pob echelin. Maent yn addasu paramedrau ar eu pen eu hunain i leihau dirgryniad. Mae diagnosteg uwch yn lleihau camau chwiliedydd dros 80%. Mae datrys problemau yn gostwng o oriau i funudau.