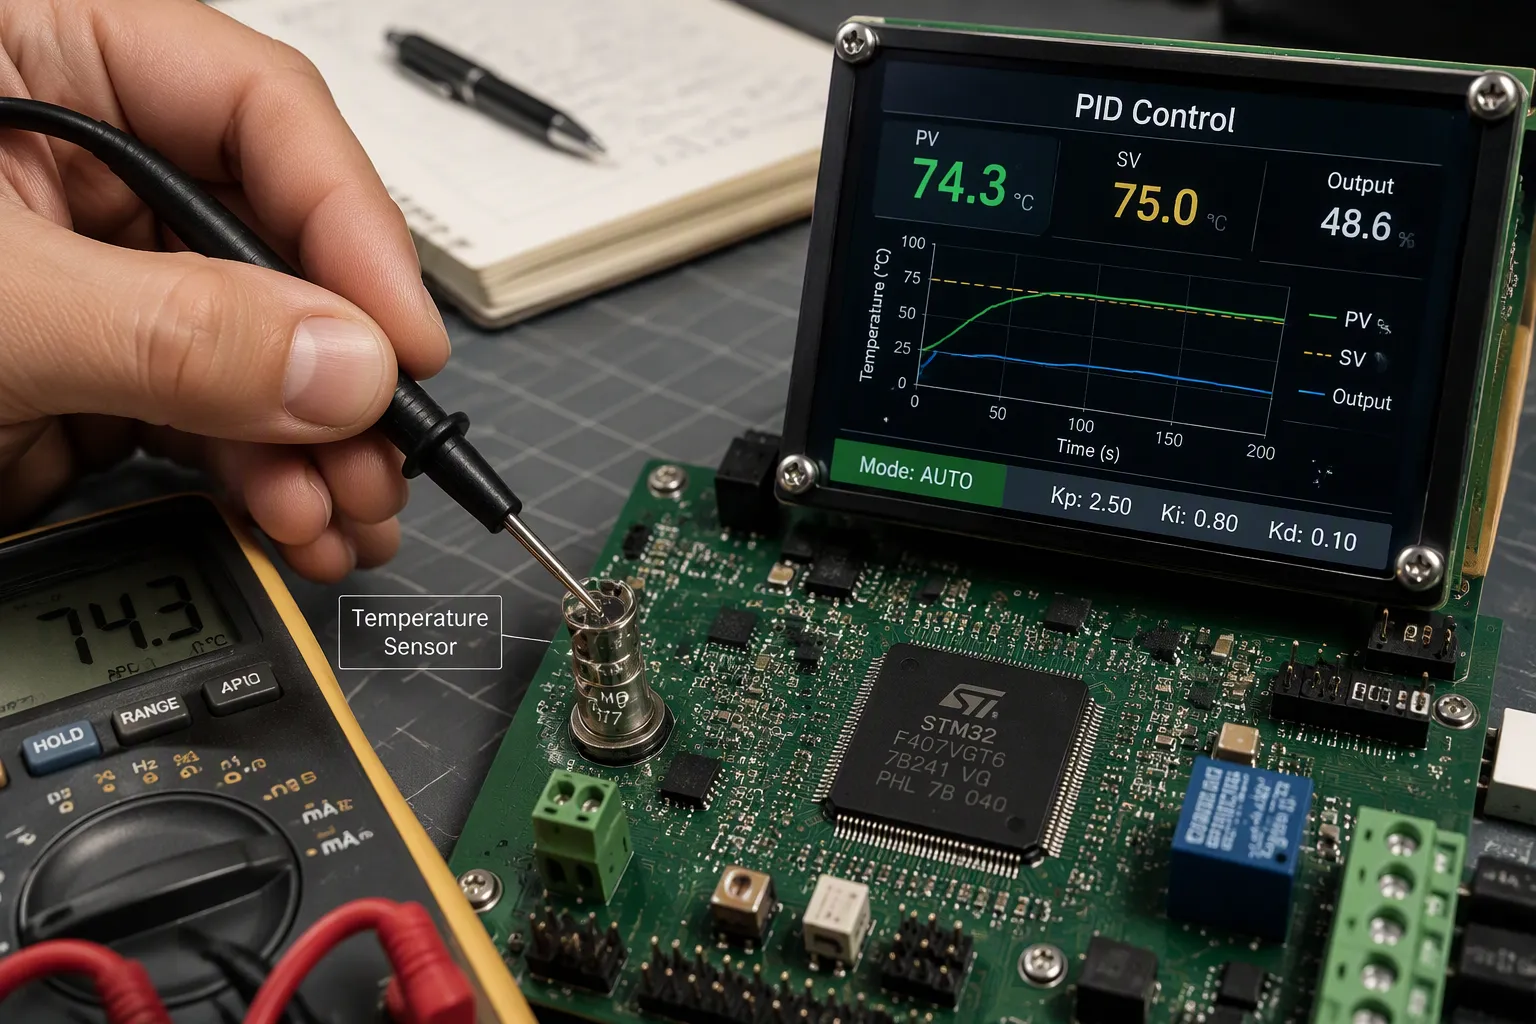
Um controlador PID mantém a temperatura da sua placa dentro de limites seguros usando feedback digital em malha fechada. Ele compara a temperatura medida na placa com um valor de referência e, em seguida, ajusta a saída do aquecedor ou do resfriador. É assim que o controle de temperatura PID protege uma placa de circuito impresso (PCB) contra superaquecimento.
O controle preciso da temperatura também evita a ultrapassagem. A maioria dos superaquecimentos começa com uma ultrapassagem, onde a placa atinge brevemente um valor acima do ponto de ajuste pretendido antes que o controlador reaja. Um controlador PID bem ajustado responde rapidamente e mantém a placa próxima ao ponto de ajuste desejado.
Você aprenderá os três termos do PID, o circuito de proteção de detecção-cálculo-correção, a detecção em nível de placa e o acionamento do aquecedor, além do ajuste com projeto à prova de falhas.
Principais lições
Um controlador PID utiliza três componentes para manter a temperatura da placa estável e evitar que ela superaqueça.
Ajuste o controlador PID cuidadosamente para que ele não ultrapasse o valor ideal e não deixe um erro em regime permanente.
Adicione um dispositivo de corte de hardware separado para proteger contra falhas no aquecedor.
Escolha o sensor de temperatura correto e coloque-o longe de pontos quentes.
Um bom projeto térmico e sensores precisos contribuem para o bom funcionamento do circuito PID.
Fundamentos do controle de temperatura PID
Um sistema de controle de temperatura PID é um sistema de feedback digital em malha fechada. Ele verifica a temperatura real, calcula a diferença em relação ao valor de ajuste e corrige a saída. Essa diferença é o erro. O controlador usa esse erro para acionar um aquecedor ou um resfriador.
Os três termos PID
Os termos proporcional, integral e derivativo desempenham funções diferentes. A tabela abaixo mostra como um controlador digital calcula cada um deles.
INVERNO | Fórmula | Como é calculado o controle de temperatura |
|---|---|---|
Proporcional (P) | KP · e(t) | Utiliza o erro atual e(t) = SP − PV (ponto de ajuste menos temperatura medida); um erro maior nesse momento resulta em uma saída corretiva maior. |
Integral (eu) | KI ∫₀ᵗ e(t) dt | Somam-se os erros ao longo do tempo (calculados como ∑ eᵢ·Δt em controladores digitais discretos) para remover o desvio em regime permanente da temperatura. |
Derivada (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reage à rapidez com que o erro está mudando; a derivada do erro é frequentemente trocada pela derivada do PV medido para evitar o pico da derivada em mudanças no ponto de ajuste, e a filtragem é usada para reduzir o ruído. |
O termo proporcional reage ao erro atual. Um erro maior resulta em uma saída maior, fazendo com que a placa aqueça mais rapidamente. O termo proporcional sozinho não consegue eliminar o erro em regime permanente, pois a saída cai para zero no ponto de ajuste. O termo integral soma os erros passados e zera esse desvio. Uma ação integral excessiva causa oscilações. O termo derivativo reage à velocidade de variação da temperatura. Ele prevê a trajetória da temperatura e aplica um efeito de frenagem. Esse amortecimento reduz a ultrapassagem. O termo derivativo é sensível ao ruído do sensor, portanto, muitos projetos o filtram ou o definem como zero.
Feedback em malha fechada versus controle liga/desliga
Um simples controle liga/desliga por termostato liga o aquecedor completamente abaixo da temperatura definida e o desliga completamente acima dela. A temperatura da placa então oscila em torno do valor alvo. Cada ciclo leva a placa além do valor alvo antes que o aquecedor desligue. Isso é chamado de sobreaquecimento, e é aí que a maioria dos superaquecimentos começa.
Controladores PID proporcionam um controle de temperatura mais preciso. O algoritmo de controle PID ajusta a saída continuamente, em vez de alterná-la. Controladores proporcional-integral-derivativo respondem a pequenos erros com pequenas correções. Esse comportamento mantém a placa próxima ao ponto de ajuste desejado e limita a ultrapassagem. Um circuito bem ajustado estabiliza rapidamente, sem erro em regime permanente.
Como o PID previne o superaquecimento
Sensoriamento, cálculo de erros e saída
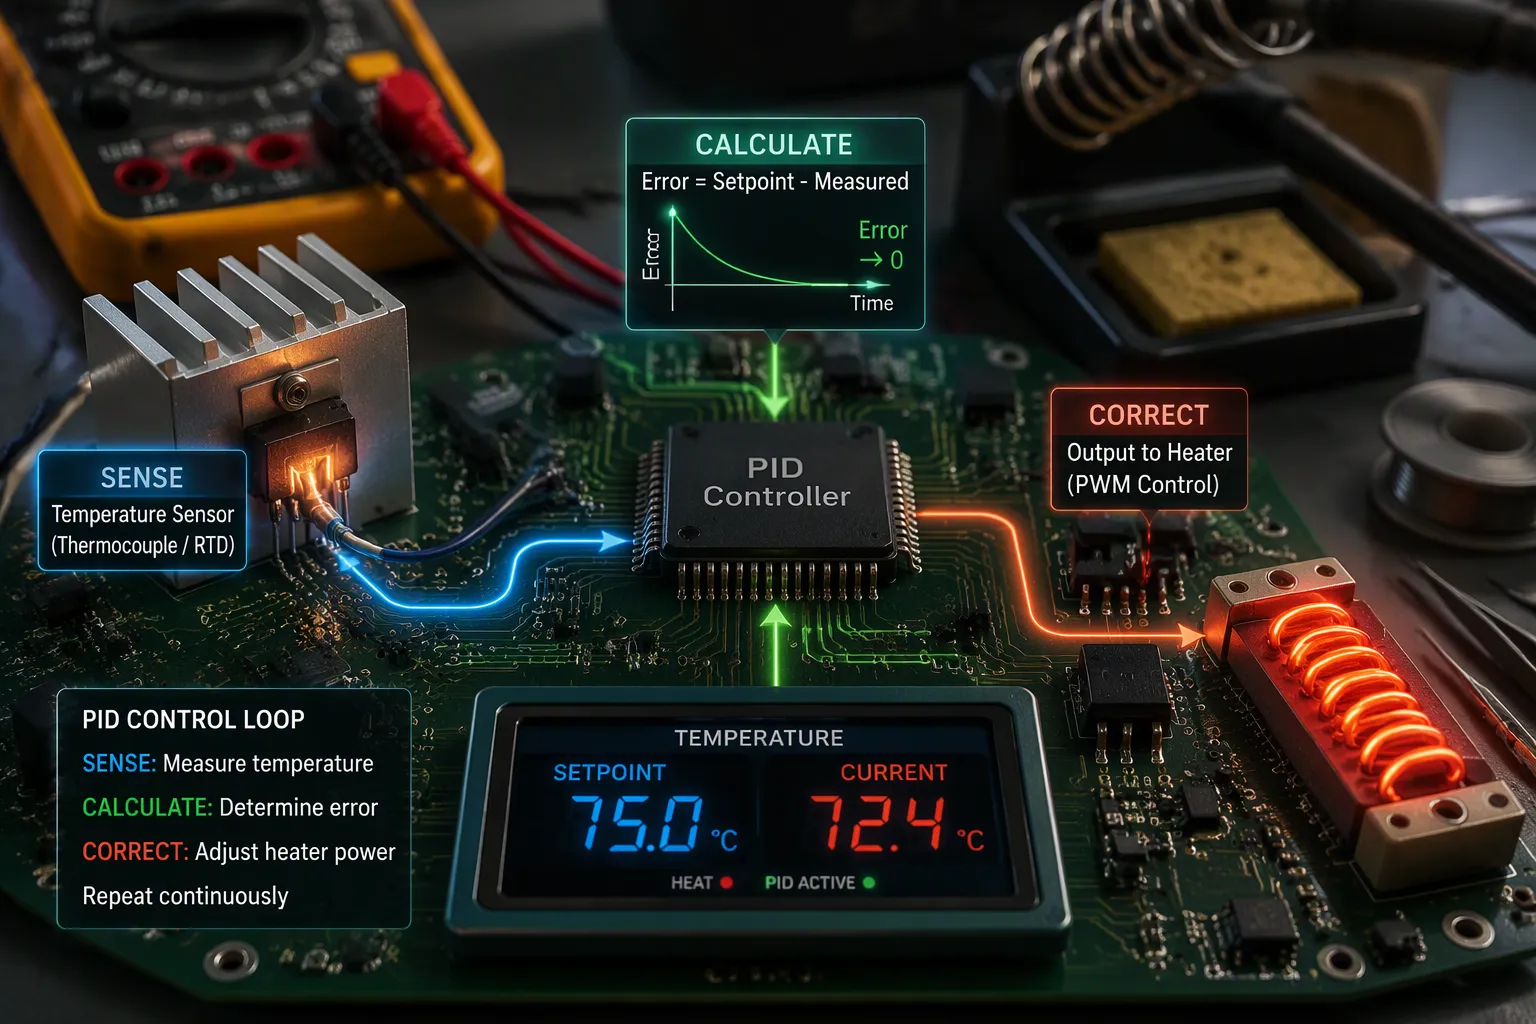
O circuito de proteção funciona em três etapas. Primeiro, um sensor mede a temperatura da placa. Segundo, o algoritmo de controle PID subtrai essa leitura do valor de referência para obter o erro. Terceiro, o estágio de saída aciona um aquecedor ou resfriador na quantidade que o erro justifica. Esse ciclo se repete a uma taxa de amostragem fixa, de modo que o circuito corrige pequenas variações antes que elas aumentem.
A etapa de sensoriamento apresenta o maior risco. Os métodos de sensoriamento comuns incluem o termopar, o sistema de poço térmico preenchido e o detector de temperatura resistivo (RTD). Cada um deles adiciona atraso ao circuito.
Método de detecção | Papel no ciclo de percepção-cálculo-correção |
|---|---|
par termoelétrico | Dispositivo comum de medição de temperatura no circuito |
Sistema de poço térmico preenchido | Dispositivo comum de medição de temperatura no circuito |
Detector de temperatura resistivo (RTD) | Dispositivo comum de medição de temperatura no circuito |
Você deve minimizar o atraso de medição sempre que possível. Um bulbo ou poço térmico de pequeno diâmetro reduz a resistência e a capacidade térmica do elemento. Um material de poço com baixa resistência e baixa capacidade reduz o atraso que adiciona ao processo geral. Um pequeno tubo ou orifício próximo ao sensor aumenta a velocidade do fluxo e acelera a transferência de calor para o elemento. Em sistemas bifásicos, coloque o elemento na fase líquida, que oferece menor resistência térmica do que a fase vapor.
O tempo morto é um problema à parte. Trata-se do atraso entre a mudança de uma variável do processo e a observação dessa mudança. Um sensor montado longe de uma fonte de calor não registrará a mudança imediatamente. O controlador, então, atuará com base em medições desatualizadas. Perturbações, como uma corrente de ar frio, também corrompem a leitura. O laço de controle PID deve rejeitá-las.
Prevenção de ultrapassagem e fuga térmica
A ação derivativa é o termo mais sensível ao ruído. Um sinal de medição ruidoso faz com que a ação derivativa amplifique esse ruído, e a saída do controlador torna-se instável. Sistemas práticos aplicam filtragem derivativa ou usam apenas um pequeno ganho derivativo (D). Um transmissor com ação derivativa pode cancelar parte do atraso do elemento; a compensação é feita reduzindo o ganho derivativo do controlador.
Os limites de ponto de ajuste reduzem ainda mais a ultrapassagem. Limite a saída e restrinja a faixa de ponto de ajuste permitida, e o circuito não poderá comandar uma grande correção que leve a placa além do valor alvo. Configurado dessa forma, o controlador PID atua como um protetor contra superaquecimento , e não apenas como um regulador.
A fuga térmica requer uma camada de proteção própria. Observe qualquer aumento anormal de temperatura e desligue a saída assim que isso ocorrer.
Monitoramento da temperatura de junção: sensores integrados, diagnósticos em tempo real e monitoramento preditivo detectam condições anormais antes da falha.
Proteção contra desligamento térmico: os circuitos de proteção contra sobrecorrente, curto-circuito, dessaturação e desligamento suave respondem rapidamente a falhas e forçam o desligamento da saída antes da escalada térmica.
O monitoramento de tensão e impedância adiciona mais uma verificação. Uma queda repentina de tensão, desequilíbrio ou aumento da impedância interna sinalizam uma falha iminente, e o sistema pode isolar o módulo ou desligar. Controladores PID (proporcional-integral-derivativo) cuidam da regulação em regime permanente; esses detectores lidam com a falha. Juntos, eles mantêm o controle preciso da temperatura e impedem que uma falha se transforme em um incêndio.
Implementação em nível de placa para controle preciso de temperatura
Opções de sensoriamento e orçamento de erros
Sua primeira escolha é o elemento sensor. Um termistor NTC tem baixo custo e vem em pequenos encapsulamentos SMD, sendo ideal para sensores de temperatura ambiente em placas de circuito impresso. Sua curva de resistência é altamente não linear, e você precisa de uma tabela de consulta ou da equação de Steinhart-Hart para converter as leituras. Um RTD, como o Pt100 ou Pt1000, mantém uma resposta quase linear em uma ampla faixa, mas requer uma fonte de corrente constante, um conversor analógico-digital (ADC) ou ponte retificadora de precisão e cuidado com a resistência dos terminais. Um sensor de temperatura digital já inclui a conversão e simplifica o layout. Considere essas vantagens e desvantagens antes de decidir.
Atributo | Termistor NTC | RTD (Pt100/Pt1000) |
|---|---|---|
faixa de operação | Aproximadamente de −50 °C a +150 °C | Aproximadamente de −200 °C a +650 °C |
Linearidade | Altamente não linear | Quase linear |
O tempo de resposta | Rápido, aproximadamente 0.2–10 s | Mais lento, aproximadamente de 1 a 50 segundos. |
Circuitos | divisor de tensão simples | Fonte de corrente constante, conversor analógico-digital de precisão |
Custo | Baixo | Mais elevado |
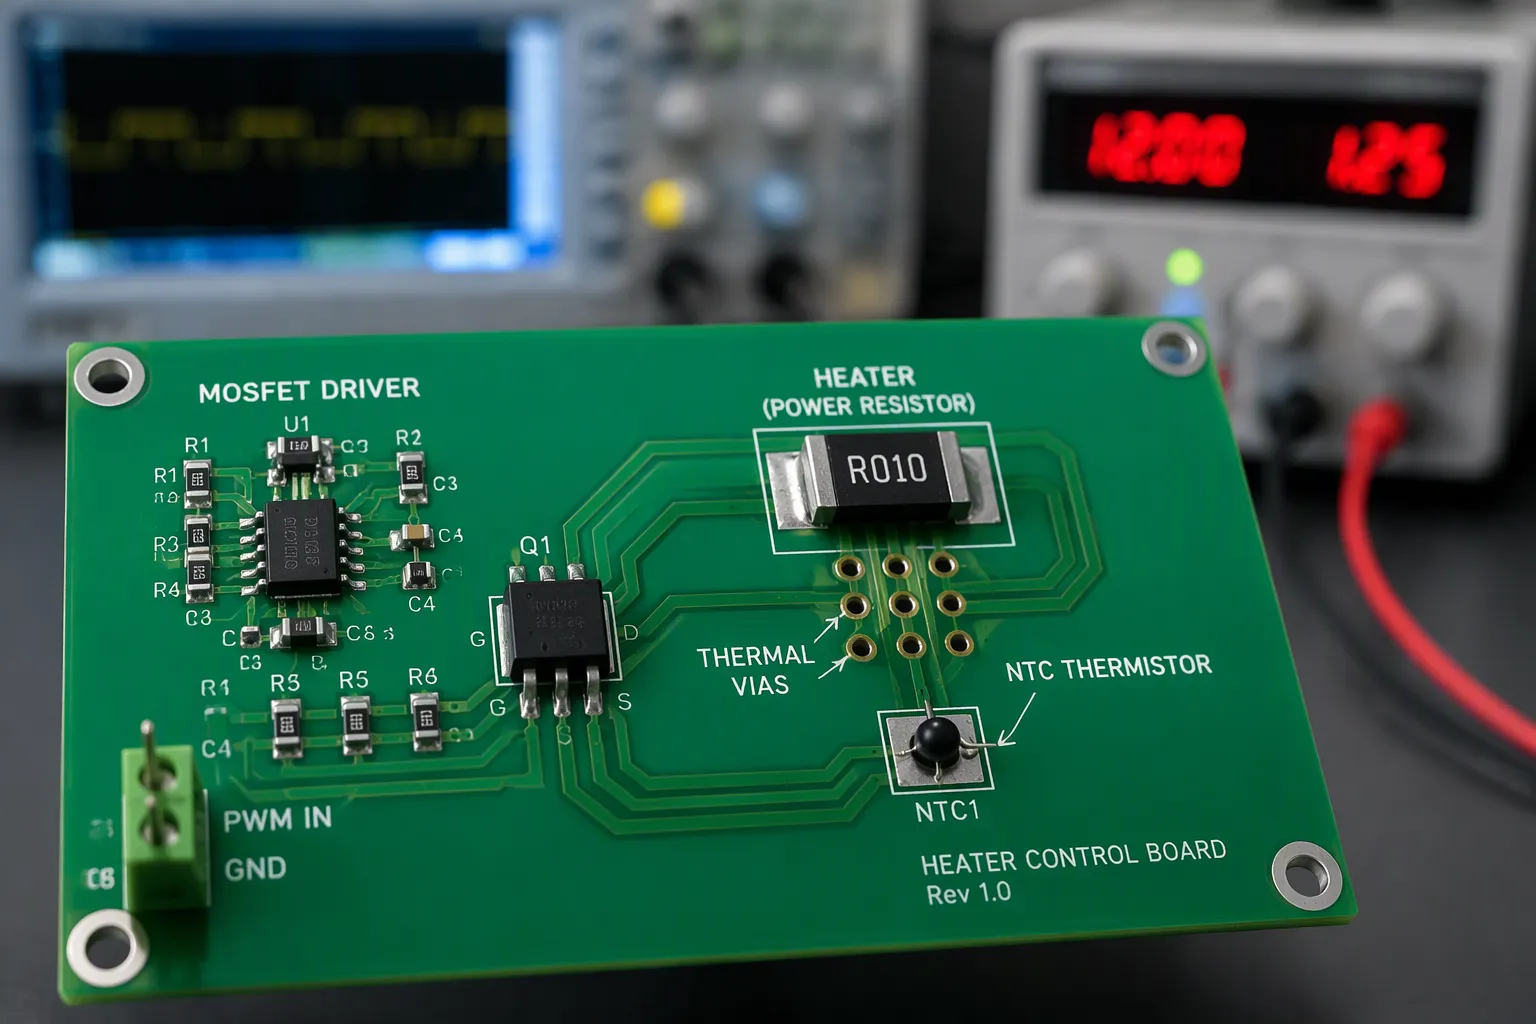
O local onde você posiciona o sensor é tão importante quanto o componente escolhido. Mantenha o sensor de temperatura longe de transistores de potência e reguladores, pois pontos quentes localizados podem prejudicar a leitura. Conecte o sensor ao aquecedor através de uma área exposta ou vias térmicas. Mantenha a corrente de excitação baixa para que o autoaquecimento não altere a leitura. Uma constante de tempo térmica lenta, resultante de uma camada espessa de cobre ou encapsulamento, aumenta o atraso, e atraso pode levar a sobreimpulsos.
Crie uma margem de erro para o caminho de medição. A resolução do ADC define o menor passo que você pode detectar. A deriva de referência desloca-se a cada leitura conforme a temperatura muda. A resistência da trilha e os efeitos termoelétricos adicionam pequenos desvios, portanto, use conexões Kelvin de quatro fios para um Pt1000. Some esses termos e compare o total com a tolerância de ponto de ajuste permitida.
Acionamento do aquecedor e acoplamento térmico
Um MOSFET ou relé de estado sólido com PWM proporciona um acionamento eficiente do aquecedor. A comutação por cruzamento zero é adequada para aquecedores resistivos porque mantém a EMI baixa e evita problemas com a corrente de pico. Escolha o dispositivo com margem de segurança. A Omron recomenda multiplicar RDS(on) por 1.5 quando a carga exceder 80% da capacidade nominal, portanto, a dissipação de potência = corrente de carga ao quadrado × RDS(on) × 1.5. O acionamento linear elimina o ruído de comutação, mas dissipa a tensão extra em forma de calor. A maioria dos controladores de temperatura PID em placas de circuito impresso utiliza PWM por esse motivo.
As áreas de cobre conduzem calor e corrente. Posicione-as próximas a reguladores e circuitos integrados de alta corrente e conecte cada área isolada a um plano maior. Uma grade de vias térmicas sob um encapsulamento de potência reduz consideravelmente a temperatura de junção. Mantenha os planos de aterramento contínuos e conecte as bordas ao aterramento do chassi.
Mantenha o estágio de potência ruidoso separado da detecção analógica. Dê à seção analógica seu próprio domínio de energia, direcione as trilhas sensíveis para longe do nó de comutação e nunca cruze uma divisão do plano de terra. Proteja o sensor com um anel de guarda onde houver espaço. Essas etapas mantêm a variável de processo limpa, para que seu laço de controle PID atue com base em dados reais. Um bom acoplamento térmico e uma detecção limpa, juntos, proporcionam um controle de temperatura preciso.
Ajuste, projeto à prova de falhas e compensações entre DFM (Design for Manufacturing)
Ajuste PID e Anti-Windup
Você pode ajustar um circuito térmico com o método de Ziegler-Nichols. Defina os ganhos integral e derivativo como zero e, em seguida, execute o circuito no modo proporcional. Aumente lentamente o ganho proporcional até que o sistema oscile de forma estável. Mantenha os limites de segurança e os batentes ativados, pois a oscilação é intencional. Nesse ponto crítico, registre o ganho final Ku e o período final Tu. Em seguida, calcule os ganhos: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu e Kd = 0.075·Ku·Tu. Um atuador rápido com Ku = 8.0 e Tu = 0.4 s resulta em Kp = 4.8, Ki = 24.0 e Kd = 0.24. Um aquecedor lento com Ku ≈ 2.5 e Tu ≈ 5 min resulta em ganhos muito menores e mais lentos. Esse resultado indica atraso térmico. O ajuste automático por relé é uma opção útil quando o teste manual é inseguro ou impraticável.
O mecanismo anti-windup protege o circuito durante o aquecimento. O termo integral continua acumulando erros enquanto o aquecedor opera em potência máxima, e esse valor armazenado causa uma grande ultrapassagem. Limite o termo integral ou interrompa a integração quando a saída atingir o valor máximo. Um circuito PID bem ajustado mantém o ponto de ajuste sem uma longa oscilação de recuperação.
Limitações de hardware e de fabricação
O software por si só não garante segurança. Um MOSFET em curto ou um relé soldado mantém o aquecedor ligado mesmo quando o microcontrolador indica que ele deve ser desligado. Adicione um circuito de desligamento por limite máximo separado.
Abordagem | Componentes chave | Comportamento de corte |
|---|---|---|
Ponto de corte baseado em comparador | Termistor + comparador com histerese | Sinal de desligamento digital, ponto de disparo simples |
Disparo por referência de tensão | Termistor NTC + TL431 + resistores | O TL431 puxa o cátodo para o terra próximo a 2.5 V e força o desligamento. |
Ponte de amplificador operacional | Termistor + amplificador operacional + 3 resistores de precisão | Bridge define o limite sem referência. |
Fusível térmico com rearme automático | Fusível térmico rearmável | Abre-se na temperatura limite, independentemente do controle. |
Um circuito de controle baseado em termistor, por si só, não garante segurança quando o elemento de comutação entra em curto-circuito. Um projeto à prova de falhas precisa de um caminho que interrompa a alimentação por conta própria, independentemente do sinal de controle.
A fabricação por manufatura (DFM) traz suas próprias vantagens e desvantagens. O fator de dissipação, a incompatibilidade do coeficiente de expansão térmica (CTE) e a absorção de umidade afetam a confiabilidade térmica. Cobre mais espesso, vias térmicas e áreas preenchidas com cobre dissipam o calor, mas mantenha um espaçamento adequado entre a área preenchida e as trilhas próximas. Os raios de alívio térmico melhoram a soldabilidade , mas prejudicam a condução, e uma dissipação térmica insuficiente pode resultar em soldagem irregular. Converse com seu fabricante sobre o uso de tampas de vias desde o início.
O controle de temperatura PID protege uma placa de circuito impresso (PCB) comparando a temperatura medida com um valor de referência e corrigindo a saída. Os termos proporcional, integral e derivativo desempenham funções específicas. O termo proporcional corrige erros presentes, o termo integral elimina o desvio em regime permanente e o termo derivativo atenua picos de tensão. Um corte de hardware atua como medida de segurança.
Você deve tratar o controle térmico como parte essencial do trabalho de confiabilidade. Ajuste o laço de controle, adicione proteção contra turbulência e minimize o erro de detecção. Adeque a potência de acionamento do aquecedor e o acoplamento térmico à carga. Em seguida, verifique cada escolha em relação aos limites de fabricação. Controladores PID conquistam a confiança do consumidor por meio de um projeto cuidadoso, não por sorte. O ajuste proporcional integral derivativo, aliado a um caminho de segurança contra falhas, mantém as placas seguras.
Perguntas frequentes
Com que frequência o circuito PID deve medir a temperatura da placa?
A amostragem deve ser mais rápida do que a constante de tempo térmica do seu sensor e conjunto de aquecimento. Um loop que amostra mais lentamente do que a placa aquece sempre ficará atrasado em relação à temperatura real. Ajuste a taxa de amostragem ao seu método de sensoriamento e, em seguida, confirme a temporização durante a validação.
Posso executar um loop PID sem o termo derivativo?
Sim. Muitos circuitos térmicos funcionam apenas com o controlador PI. O termo derivativo atenua subidas rápidas, mas também amplifica o ruído do sensor. Você deve começar com os controladores P e I e, em seguida, adicionar um pequeno termo derivativo filtrado somente se o sobreimpulso continuar sendo um problema.
O que acontece se o MOSFET do aquecedor entrar em curto-circuito?
O aquecedor permanece ligado independentemente dos comandos do firmware . É por isso que você precisa de um caminho de desligamento independente, como um comparador ou um fusível térmico rearmável. Controladores PID de software não conseguem proteger contra uma falha em um elemento de comutação por conta própria.
Como faço para evitar que o ruído do sensor interfira no circuito de controle?
Mantenha o caminho de detecção analógica afastado do nó de comutação, forneça a ele um domínio de energia limpo e filtre o termo derivativo. Você também deve verificar a leitura com um termômetro de referência antes de fixar o ponto de ajuste durante a sintonia.
O projeto térmico recompensa a paciência. Valide cada camada, da detecção ao corte, e sua placa manterá o desempenho desejado por anos.