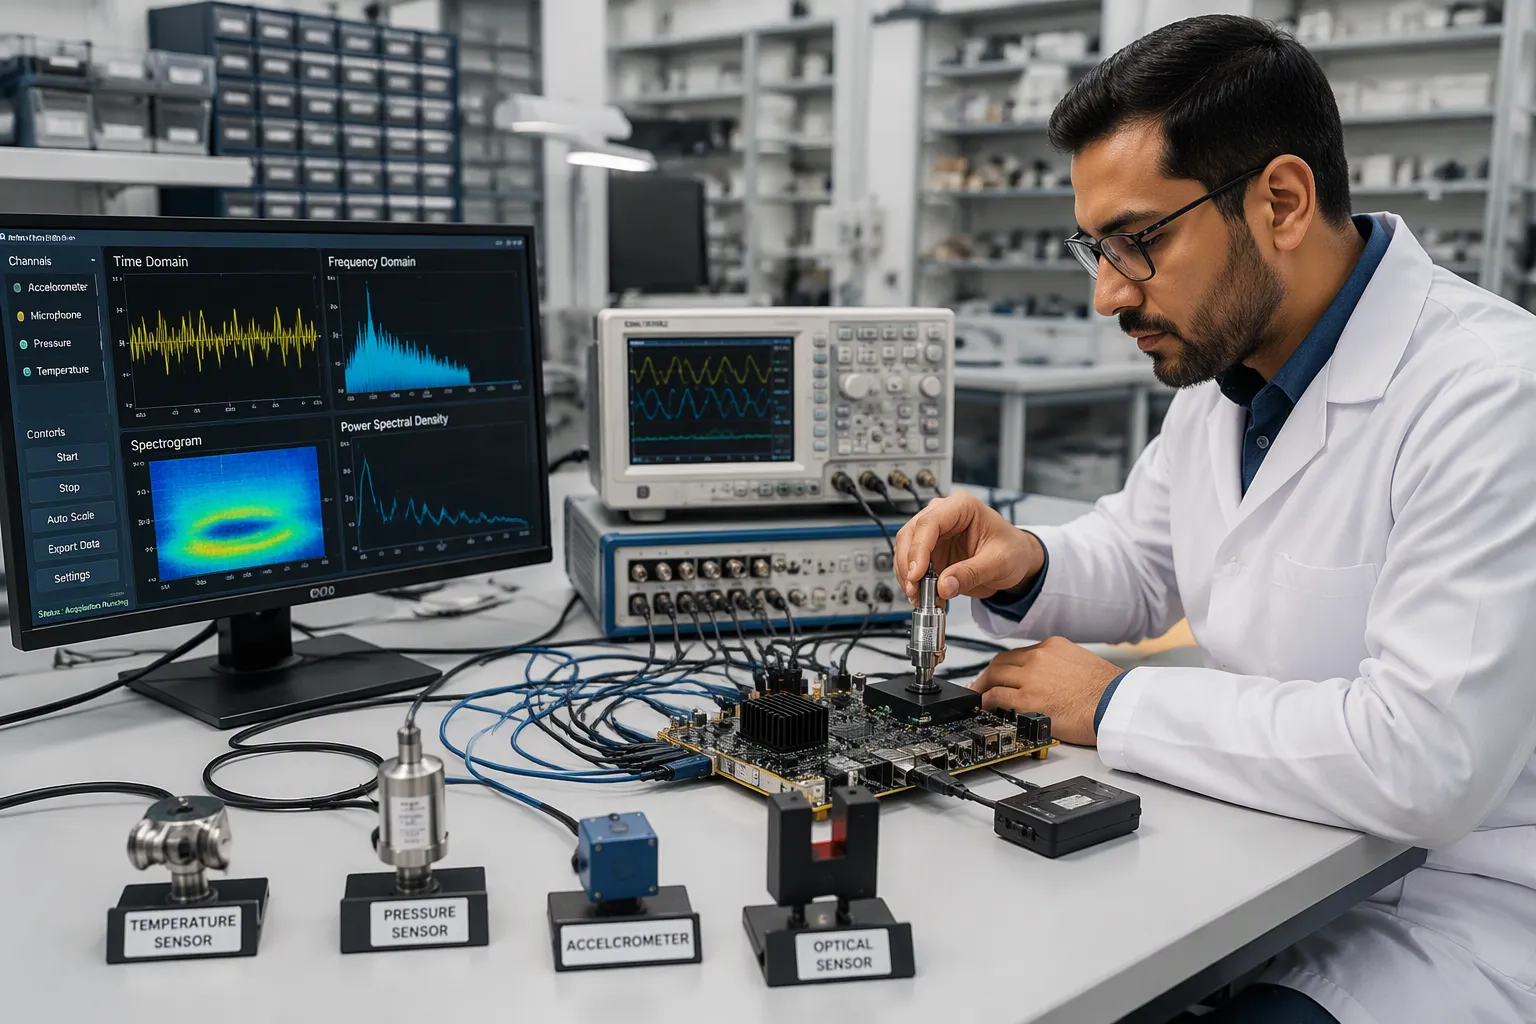
A aquisição de sinais multissensor coleta dados de diversos elementos sensores e os transforma em fluxos digitais utilizáveis no nível da placa. Sistemas reais — monitoramento industrial, robótica, instrumentação — combinam sensores com diferentes interfaces, taxas de amostragem e perfis de ruído. Os engenheiros enfrentam desafios reais: projeto de front-end, sincronização, ruído, fusão e DFM (Design for Manufacturing - Design para Manufatura).
Este guia descreve passo a passo as decisões de projeto e fabricação de placas de circuito impresso. Ele aborda multiplexação analógica versus conversores analógico-digitais (ADCs) por canal, filtros anti-aliasing, seleção de amplificadores operacionais e opções de interface. Você encontrará orientações práticas para temporização, aterramento, calibração e inicialização. Cada seção foca em uma compensação de projeto concreta, não em teoria.
Engenheiros que desenvolvem placas com múltiplos sensores conhecem a diferença entre um protótipo funcional e um produto confiável. Este guia preenche essa lacuna com detalhes práticos.
Principais lições
Planeje cuidadosamente o percurso do sinal de cada sensor para proteger o conversor e manter os dados íntegros.
Utilize amostragem simultânea quando as diferenças de fase forem importantes, como na localização sonora.
Use um único relógio e sinais de disparo compartilhados para que todos os dados dos sensores permaneçam sincronizados.
Escolha o filtro certo: o FIR proporciona uma fase linear estável, o IIR é mais eficiente e o adaptativo funciona bem para cancelamento de ruído.
Utilize DMA para mover dados sem sobrecarregar a CPU, mantendo seu fluxo de dados estável e rápido.
Calibre cada canal individualmente e verifique se há desvios para manter a precisão ao longo do tempo.
Mantenha os planos de terra analógicos e digitais separados e use um plano de terra contínuo para reduzir o ruído.
Ligue um canal de cada vez e verifique-o com FFT antes de passar para a fusão completa.
Fundamentos da Aquisição de Sinais Multissensor
O que significa aquisição multissensorial
A aquisição de sinais multissensor coloca diversos elementos sensores em uma única placa e captura dados de todos eles simultaneamente. O fluxo de dados se estende do sensor físico, passando pelo condicionamento do sinal, até um conversor analógico-digital (ADC) e, finalmente, para um fluxo digital. Durante a amostragem, o conversor captura o sinal analógico em intervalos predefinidos e atribui um nível de tensão a cada amostra. A resolução do ADC define o menor incremento de tensão que o sistema consegue resolver.
A aquisição, o processamento e a comunicação Wi-Fi/Bluetooth de dados multissensoriais podem coexistir em uma única placa de código aberto.
Elementos de detecção e caminhos de sinal
Cada tipo de sensor requer seu próprio caminho de sinal. Um sensor PZT precisa de atenuação, filtragem passa-baixa e deslocamento de nível antes da conversão. Um extensômetro precisa de um amplificador de instrumentação e ajuste de nível. A tabela abaixo resume os caminhos típicos.
Elemento de detecção | Caminho do Sinal |
|---|---|
Sensor PZT | Atenuação (÷2) → filtragem passa-baixa (~664 kHz) → deslocamento de nível para 0–3.3 V → conversor analógico-digital (ADC) |
Medidor de tensão | Amplificador de instrumentação → ajuste de nível para 0–3.3 V → conversor analógico-digital (ADC) |
Acelerômetro (BMA400) | Saída digital via SPI diretamente para o MCU |
Sensor ambiental (BME280) | Saída digital via SPI diretamente para o MCU |
Saídas de sensores analógicos versus digitais
Sensores analógicos precisam de um circuito de entrada analógico: atenuação, filtragem e deslocamento de nível protegem o conversor e mantêm a linearidade. Um resistor de 51 Ω com um capacitor de 4.7 nF, por exemplo, resulta em um corte de passa-baixa próximo a 664 kHz.
Sensores digitais como o BMA400 e o BME280 dispensam completamente o condicionamento analógico. Eles enviam dados via SPI usando linhas de clock, entrada, saída e seleção de chip. Essa abordagem elimina circuitos de front-end e simplifica o projeto do front-end analógico.
Por que o planejamento em nível de diretoria é importante
Integridade do sinal na fonte
A integridade do sinal começa na interface do sensor. Aterramentos inadequados ou trilhas analógicas longas corrompem os dados antes que qualquer processamento digital do sinal possa ajudar. Você deve posicionar os componentes de condicionamento próximos ao conversor e manter os caminhos de retorno curtos.
Impacto nos custos e na capacidade de fabricação
Cada canal adicional aumenta o custo, a área da placa e o tempo de teste. Menos etapas de condicionamento reduzem o risco de montagem. As revisões de DFM devem confirmar o posicionamento dos componentes e as larguras das trilhas antes da liberação do layout.
Questões Essenciais de Design
Número de canais e necessidades de amostragem
A taxa de amostragem segue a física do sinal medido. Canais de temperatura necessitam de apenas 1–100 S/s, enquanto vibração e acústica exigem 25.6–204.8 kS/s. Conversores multiplexados compartilham um único ADC entre os canais e adicionam uma pequena distorção de temporização. Dispositivos de amostragem simultânea mantêm as relações de fase intactas.
Tipo de sinal | Taxa de amostragem típica |
|---|---|
Temperatura: | 1–100 S/s |
Pressão, fluxo | 10 S/s–1 kS/s |
Vibração, acústica | 25.6–204.8 kS/s |
Interface e orçamento de processamento
A escolha da interface define o orçamento de processamento. SPI oferece transferências rápidas e com baixa latência; I2C é adequado para sensores lentos; RS-485 é ideal para longas distâncias de cabo. Um front-end de aquisição de dados deve transferir dados sem sobrecarregar o microcontrolador. É importante calcular a largura de banda antecipadamente, pois 64 canais a 51.2 kS/s produzem aproximadamente 13 MB/s.
Principais desafios em sistemas multissensoriais
Sincronização e Desvio Temporal
Incompatibilidades de domínio de relógio
O primeiro problema reside nas diferenças de hardware. Os canais de visão, força/torque, tato e encoder operam com taxas de amostragem, latências e protocolos distintos. Cada dispositivo possui seu próprio clock, e a variação natural (jitter) frequentemente ultrapassa algumas centenas de microssegundos. Esse desvio se altera com a temperatura, oscilações na alimentação e o envelhecimento dos componentes.
Os problemas de sincronização multissensor decorrem principalmente de diferentes dispositivos de aquisição, protocolos de aquisição variáveis e características distintas, como frequências de amostragem, resoluções, alcances, relações sinal-ruído e — o mais importante — referências de tempo. A ausência de uma referência de tempo comum dificulta consideravelmente a integração dos sensores . Suposições simplistas de que os relógios internos dos dispositivos já estão suficientemente sincronizados não levam em conta o desvio e o atraso do relógio que se acumulam ao longo do tempo. Portanto, uma sincronização robusta (hardware ou software) é necessária para alinhar os dados em um domínio de tempo comum para fusão ou pós-processamento de IA.
Efeitos de latência e jitter
As conexões de comunicação adicionam seu próprio atraso. Os caminhos USB, Ethernet e serial impõem perfis de latência diferentes, e os sensores de rede sofrem atrasos de transmissão variáveis, além da recuperação de pacotes perdidos. A preempção do sistema operacional em tempo real adiciona atrasos de processamento não determinísticos. O processamento de imagens e a extração de características, por sua vez, trazem latências computacionais não uniformes entre os tipos de sensores, o que produz distorções de tempo sistemáticas. É fundamental planejar a sincronização de tempo com antecedência, pois nenhum processamento de sinal subsequente recupera uma referência de tempo perdida.
Ruído e integridade do sinal
Diafonia e loops de terra
A energia se acopla entre trilhas próximas por meio de indutância e capacitância mútuas, e o espaçamento reduzido agrava o problema. O ruído de terra desloca os potenciais de terra locais durante a comutação rápida, de modo que sinais lógicos baixos podem ser lidos como altos e as referências analógicas sofrem deriva. A tabela abaixo mapeia os sintomas comuns às suas causas e soluções.
Sintoma | Causa raiz | Remédio |
|---|---|---|
Toque | Impedâncias não correspondentes | Diagnosticar com TDR; aplicar encerramento |
Falhas em traços adjacentes | Crosstalk | Aumente o espaçamento ou adicione blindagem. |
Zumbido de 50/60 Hz | Loops de solo | Separação do solo ou isolamento óptico |
Referências analógicas deslocadas | Salto no solo | Planos dedicados e desacoplamento |
Perfis de ruído específicos do sensor
Cada sensor apresenta uma assinatura de ruído diferente. Elementos de alta impedância captam acoplamento capacitivo; canais analógicos de baixo nível sofrem com a ondulação da fonte de alimentação, que modula os limiares e a temporização. Pares diferenciais e planos de retorno contínuos melhoram a imunidade. Posicione capacitores de desacoplamento próximos aos pinos de alimentação e execute uma simulação de integridade de sinal antes da fabricação.
Volume de dados e largura de banda
Compensações na taxa de amostragem
A taxa de amostragem influencia diretamente o volume de dados. Uma taxa de amostragem baixa pode perder ou distorcer tendências significativas, enquanto taxas altas são adequadas para testes de curto prazo que capturam flutuações rápidas; análises mais longas podem se beneficiar de intervalos de um segundo ou mais lentos. No entanto, a subamostragem agressiva sem compensação introduz aliasing, e o aliasing degrada a precisão do modelo. Escolha a taxa com base na física do sinal e, em seguida, verifique com uma análise FFT.
Gargalos de interface
A largura de banda da interface limita a cadeia de aquisição de dados (DAQ). Um front-end de DAQ que processa 64 canais a 51.2 kS/s produz aproximadamente 13 MB/s, e links mais lentos travam o microcontrolador (MCU). Agrupar amostras por intervalo reduz a contagem de pacotes, enquanto uma granularidade temporal mais grosseira economiza largura de banda apenas quando a aplicação pode tolerá-la. Ajuste a interface do conversor analógico-digital (ADC) e a velocidade do link ao orçamento de throughput real e analise a latência antes de aumentar a quantidade de canais.
Projeto de hardware de aquisição
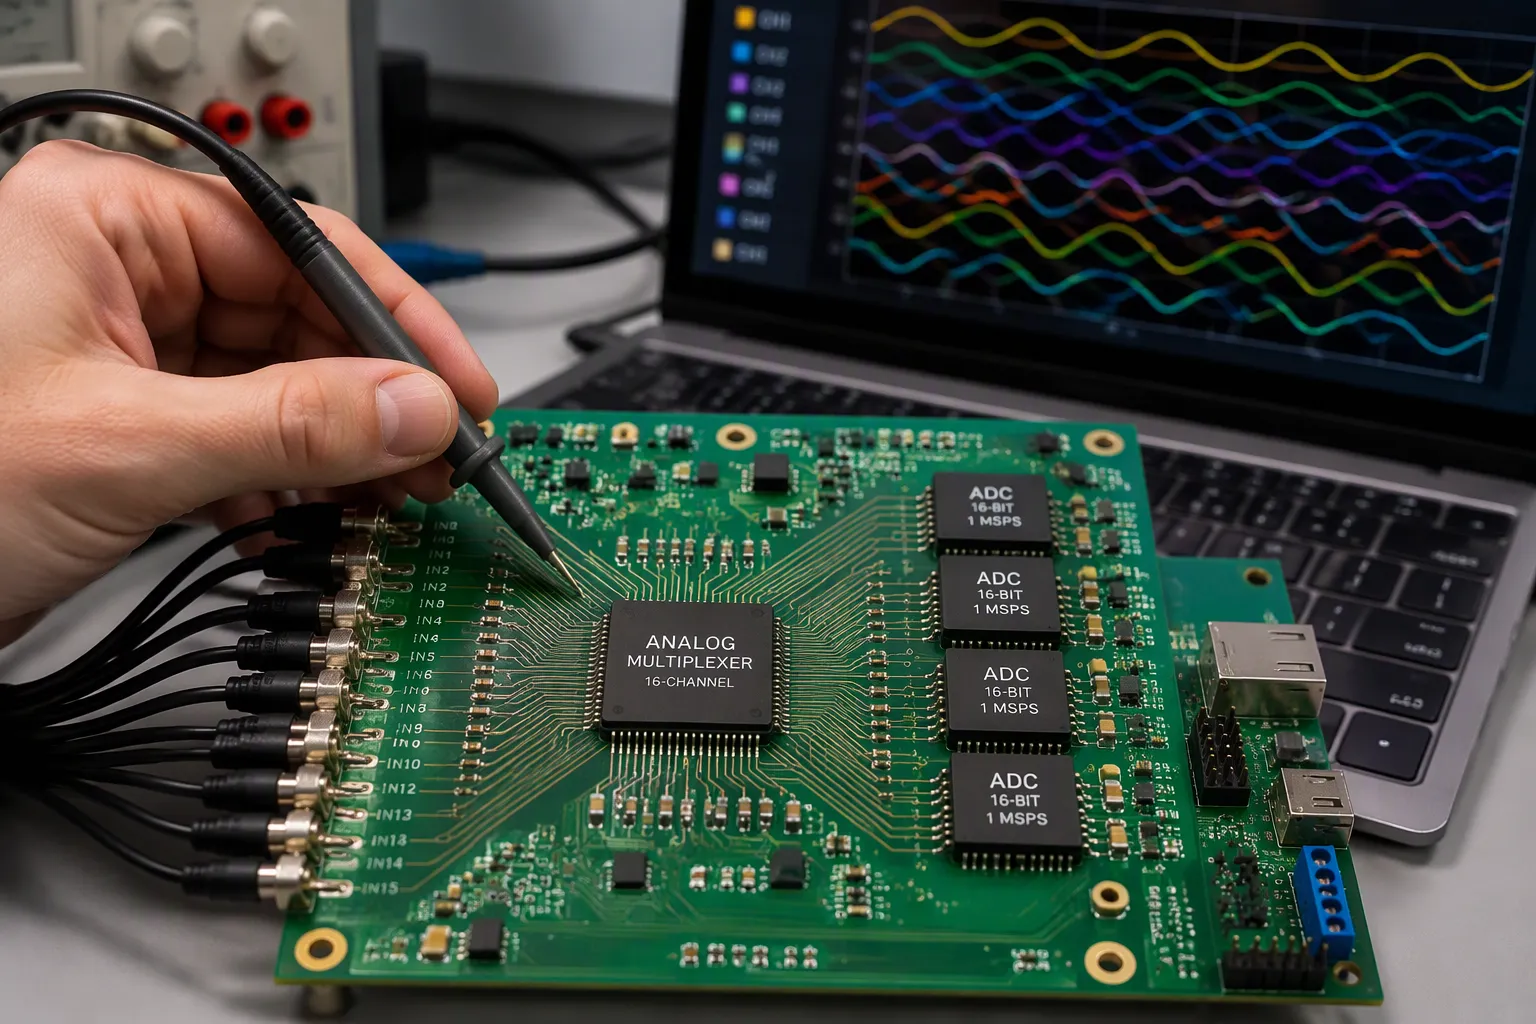
Multiplexação analógica versus conversor analógico-digital (ADC) por canal
Compensações entre número de canais e custos
A arquitetura escolhida define o custo mínimo que a placa pode atingir. A multiplexação analógica reduz o número de canais de entrada do conversor, por exemplo, de 32 para 16, utilizando redes de soma. Essa medida diminui o custo do hardware, da fiação e do espaço em rack. A multiplexação por divisão de tempo (TDM) funciona bem para canais de corrente contínua (CC) e de baixa taxa de dados. É robusta, de baixo custo e fácil de escalar. Os esquemas de divisão de frequência (FDM) aumentam a taxa de transferência total e a densidade de canais, mas exigem filtros de alta precisão, fontes de sinal pente estáveis e calibração.
Conversores por canal eliminam essa complexidade. Cada canal mantém seu próprio conversor analógico-digital, seu próprio filtro passa-baixa e seu próprio estágio de amostragem e retenção. O preço a pagar é um custo mais elevado, mais espaço na placa e escalabilidade limitada.
Cenário | Quando se aplica | Principal compensação |
|---|---|---|
Multiplexação analógica | A taxa de transferência por canal pode ser sacrificada; um SAR em pipeline é emparelhado com um multiplexador. | Menor taxa de transferência por canal, processamento paralelo |
Amostragem por canal ou simultânea | O instante exato da amostragem é importante, como a localização da fonte binaural. | As diferenças de fase permanecem intactas em todos os canais. |
A multiplexação só deve ocorrer até o ponto em que a fidelidade da medição não seja significativamente comprometida. Após esse limite, artefatos espaciais, temporais ou digitais aumentam rapidamente e exigem calibração em nível de sistema ou reconstrução do sinal.
Requisitos de amostragem simultânea
Algumas aplicações não conseguem lidar com distorção de fase. A audição robótica encontra a fonte sonora a partir de pequenas diferenças de fase entre canais. Vários conversores SAR podem amostrar canais simultaneamente dentro de uma determinada tolerância. Dispositivos delta-sigma apresentam dificuldades nesse aspecto devido à complexa resposta de fase de seus filtros de loop. Portanto, um projeto de aquisição de dados multicanal para vibração ou acústica deve exigir amostragem simultânea desde o início.
Design de Front-End e Filtro
Seleção de amplificadores operacionais por impedância do sensor
O circuito de entrada analógico deve ser compatível com a fonte. Um amplificador diferencial é adequado para fontes de baixa impedância com um sinal que utiliza uma alta tensão de modo comum, como em sensores de corrente de alta tensão. Ele é de baixo custo, simples e suporta tensões de modo comum acima dos limites de alimentação. Um amplificador de instrumentação é adequado para sensores de alta impedância, como extensômetros, termopares, RTDs e eletrodos de biopotencial. Seus estágios de buffer proporcionam alta impedância de entrada, alto ganho e alta rejeição de modo comum. Componentes híbridos fazem a ponte entre esses dois casos.
Utilize um amplificador diferencial quando o sinal estiver sobre uma alta tensão de modo comum e a impedância da fonte for baixa. Utilize um amplificador de instrumentação quando a fonte tiver alta impedância ou quando sinais de nível microvolt precisarem de alto ganho.
Equilibre as densidades de ruído de tensão e corrente conforme sua escolha. Componentes populares apresentam valores próximos a 7–9 nV/√Hz. A faixa de potência da fonte de alimentação, a largura de banda e o consumo de energia também limitam a escolha.
Design de filtro anti-aliasing
O condicionamento de sinal deve remover a energia fora da banda antes da amostragem do conversor. Posicione o filtro anti-aliasing como o último estágio analógico, próximo à entrada do conversor. Mantenha a frequência de corte abaixo da metade da taxa de amostragem. Um estágio RC simples funciona bem para canais lentos. A filtragem de precisão requer um estágio ativo com resposta definida. Alta impedância da fonte aumenta o tempo de estabilização, portanto, o canal multiplexado precisa de uma janela de aquisição maior.
Configuração e interfaces do ADC
Relações de compromisso entre resolução e taxa de amostragem
Resolução e velocidade são fatores que se contrapõem. Aumentar a resolução reduz a taxa de amostragem máxima que você pode alcançar, porque mais bits exigem mais tempo de conversão por amostra. Aumentar a taxa de amostragem limita a resolução que você pode alcançar, já que conversões rápidas dependem de arquiteturas mais simples, com menos bits. Trabalhos de alta fidelidade priorizam a resolução. Aquisição de alta velocidade prioriza a taxa de amostragem. Um conversor multiplexado compartilha seu tempo de conversão entre as entradas, portanto, a taxa de transferência por canal diminui à medida que o número de canais aumenta. Escolha o nível de desempenho mais baixo que ainda capture o sinal corretamente.
Interligação I2C, SPI e RS-485
A escolha da interface depende da distância, da velocidade e do número de pinos disponíveis. O I2C requer dois fios e é adequado para sensores lentos em placas compactas. O SPI oferece transferências rápidas e com baixa latência, sendo ideal para o caminho principal de aquisição de dados. O RS-485 é adequado para longas distâncias de cabo em gabinetes industriais. Cada opção apresenta restrições de fabricação: a quantidade de resistores pull-up, os componentes de terminação e o número de pinos do conector afetam a montagem e os testes. Antes de definir o layout, considere a velocidade de conexão em relação à taxa de transferência real.
Técnicas de Aquisição e Sincronização de Dados
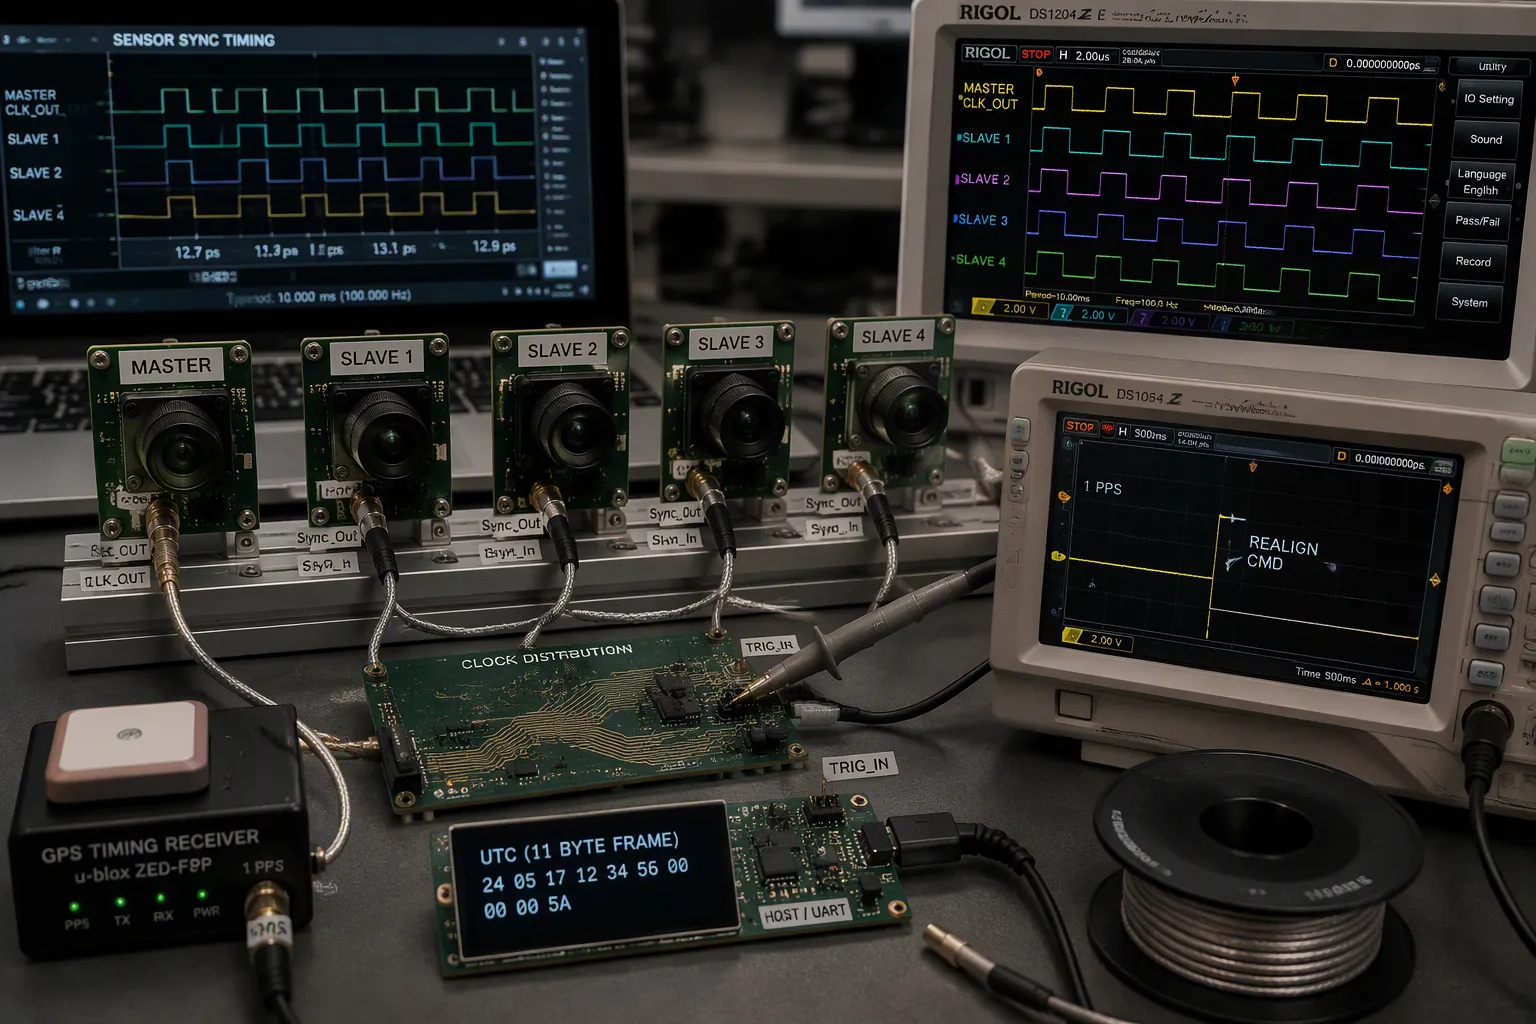
Acionamento por hardware e relógios compartilhados
Um barramento de controle compartilhado não garante a sincronização da captura. Um barramento I2C apenas coordena as configurações da câmera entre os sensores. Cada par de sensores ainda opera com seus próprios clocks e seus próprios sinais FSYNC. A verdadeira sincronização requer uma base de clock compartilhada, além de sinais de disparo que funcionem em conjunto.
Distribuição de relógio comum
Quatro métodos práticos compartilham uma base de tempo entre sensores. Uma conexão mestre/escravo com fio proporciona a sincronização mais precisa: um sensor mestre envia seu sinal de clock em um pino Sync_Out, e os sensores escravos o recebem em Sync_In através de cabos interligados. Um esquema PPS externo envia um pulso comum de 1 PPS para cada unidade e reinicia cada ciclo de medição a cada segundo. Um registrador GPS pode transmitir o tempo UTC absoluto via UART, e um host personalizado pode fornecer uma borda de 1 PPS mais um quadro UTC de 11 bytes uma vez por segundo. Para o realinhamento do conjunto de sensores, os engenheiros enviam um comando de realinhamento dentro de um segundo PPS ou ativam um modo e desconectam brevemente a linha PPS compartilhada para que o conjunto se realinhe na terceira borda válida após a retomada do PPS.
Direcione as trilhas do clock com cuidado. Proteja os fios do clock com uma malha de alimentação, mantenha uma trilha vazia ao lado da rota e prefira inversores em vez de buffers assimétricos que distorcem o ciclo de trabalho. A variação de atraso (jitter) medida entre receptores permaneceu dentro de ±6.2 ns da mediana, e o jitter típico do gatilho ficou abaixo de ±4 ns.
Roteamento de sinal de disparo
O atraso de disparo depende da distância percorrida pelo sinal, portanto, considere os atrasos da placa de circuito impresso e dos circuitos subsequentes, e não apenas a propagação na linha. A velocidade de propagação no vácuo é próxima de 95% da velocidade da luz (c). O menor atraso de disparo medido foi de 3.2 µs, a faixa de atraso variou de −148 µs a 179 µs e o menor intervalo de disparo foi de 175 µs. A taxa de falha de disparo permaneceu abaixo de 0.5% até 15 m e atingiu 1.1% a 25 m. A variação de atraso (jitter) permaneceu constante entre 0.25 e 25 m, e um cabo coaxial de 30 m adicionou 146 ns.
Registro de tempo e alinhamento
Temporizadores e contadores de hardware
A captura por temporizador de hardware em interrupções de transmissão e recepção elimina a incerteza de leitura por software. A captura síncrona compartilha um único cristal entre o temporizador do processador e o transceptor, o que elimina o erro de quantização. A captura assíncrona adiciona um erro de até um ciclo de temporizador por valor, e esse erro se acumula ao longo dos períodos de sincronização. A marcação de tempo na mesma frequência em que as interrupções são geradas elimina o erro. Um relógio central disciplinado, geralmente sincronizado por GPS, distribuído para os periféricos de marcação de tempo permite um alinhamento com precisão de submicrossegundos.
Alinhamento temporal pós-aquisição
Quando a simultaneidade exata for impossível, compense as latências conhecidas e, em seguida, interpole ou reamostre as leituras em uma única linha do tempo. O objetivo é ter uma referência única e confiável para todos os dados dos sensores. Planeje a sincronização de tempo com antecedência; nenhum processamento de sinal subsequente recupera uma referência de tempo perdida.
Aquisição de dados em tempo real e DMA
Gerenciamento de carga DMA e MCU
O DMA reduz a carga da CPU em até 70%, com reduções típicas de 40 a 50% em sistemas de sensores. As transferências são até 10 vezes mais rápidas do que as movimentações baseadas em CPU, e a latência cai em até 40%. O modo burst mantém o barramento ativo por um bloco inteiro; o modo cycle stealing intercala uma unidade por solicitação; o modo transparente move dados somente quando a CPU está ociosa. O DMA reduz a frequência de interrupções em vez de eliminá-las: uma transferência de 128 bytes precisa de uma ou duas rotinas de tratamento de interrupção (ISRs) em vez de 128. Monitore a coerência do cache em processadores Cortex-M7 e superiores, alinhe os buffers à largura da transferência e rearme os canais de disparo único na ISR de conclusão.
Estratégias de gerenciamento de buffer
O buffer duplo divide a memória on-chip em duas. A CPU processa uma metade enquanto o DMA preenche a outra. Habilite as interrupções de transferência parcial e de transferência completa para que a CPU seja ativada duas vezes por buffer cheio. Esse padrão suporta fluxos de aquisição de dados em tempo real sem perda de amostras.
Forma | Compartilhamento de base de tempo | Destaques |
|---|---|---|
Mestre/escravo com fio | O relógio mestre está sincronizado em Sync_Out para o relógio escravo Sync_In. | Cabos curtos, sincronização perfeita |
PPS externo | Pulso PPS comum de 1, redisciplinado a cada segundo. | Matrizes de origem PPS compartilhadas |
Registrador GPS via UART | UTC absoluto encaminhado para cada sensor | Matrizes distribuídas |
Host 1 PPS mais quadro UTC | O host fornece borda e quadro UTC | Integrações personalizadas com operadoras |
O firmware de aquisição de dados em tempo real deve analisar a latência e a taxa de transferência antes de aumentar o número de canais. Um caminho de aquisição de dados bem otimizado mantém a amostragem, a filtragem e o processamento dentro do limite estabelecido.
Métodos de Filtragem e Fusão
Filtragem e Redução de Ruído
Seleção de filtro digital [FIR, IIR, adaptativo]
O filtro escolhido define o orçamento computacional e o comportamento de fase de cada canal. Os filtros FIR são sempre estáveis e mantêm uma fase linear, portanto, não ocorre distorção de fase entre os canais. Sua estrutura não recursiva requer muitas operações de multiplicação e acumulação, e a atenuação acentuada pode exigir centenas ou milhares de taps. Os filtros IIR obtêm respostas precisas com muito menos coeficientes, o que reduz a computação em até aproximadamente 90% em comparação com um projeto FIR equivalente. Os laços de realimentação os tornam apenas condicionalmente estáveis, e a quantização de coeficientes pode deslocar os polos para fora do círculo unitário. Os filtros adaptativos ajustam os coeficientes em tempo real para cancelar a interferência ambiente.
Tipo de filtro | Carga Computacional | Estabilidade | Resposta de Fase |
|---|---|---|---|
FIR | Alto; bate na escala com ordem | Incondicionalmente estável | Fase linear |
IIR | Baixa; até ~90% menor que FIR | Condicional | Distorção de fase não linear |
Adaptativo | Moderado; atualizações de coeficientes em tempo real | Depende da estrutura | Varia conforme a adaptação. |
Análise FFT para Detecção de Interferências
A análise FFT revela interferências que as visualizações no domínio do tempo ocultam. Um gráfico de espectro mostra ondulações na fonte de alimentação, harmônicos de comutação e energia de clock acoplada antes que se sobreponham à banda de interesse. Os engenheiros devem executar a FFT nas capturas brutas durante a inicialização e, em seguida, confirmar se a filtragem remove os tons identificados sem enfraquecer o conteúdo do sinal.
Fundamentos da Fusão de Sensores
Filtragem Complementar e de Kalman
Os ganhos de fusão são maiores quando os sensores apresentam modos de falha negativamente correlacionados. Um radar mantém a precisão de alcance na chuva, enquanto uma câmera apresenta degradação, e a câmera resolve marcações que o radar não consegue. O filtro de Kalman combina as medições em uma distribuição posterior com limites de incerteza, mas assume dinâmica linear e ruído gaussiano. Covariâncias de ruído mal especificadas causam divergência do filtro, portanto, a qualidade da calibração limita diretamente o desempenho da fusão.
Médias ponderadas e sistemas de votação
A média ponderada exerce influência proporcional à confiabilidade da medição. A ponderação pela variância inversa é a forma clássica: uma medição sem ruído efetivamente silencia as demais. Os esquemas de votação combinam decisões independentes e toleram falhas em sensores individuais, embora descartem a correlação entre sensores. Ambas as abordagens dependem de estimativas de confiança fidedignas; canais com excesso de confiança degradam a saída combinada.
Sistemas de Aquisição de Emissões Acústicas
Emissão acústica multicanal baseada em DSP
Um sistema prático de aquisição de emissão acústica dispensa a filtragem por software. Sensores piezoelétricos RS-2A cobrem a faixa de 50 kHz a 400 kHz. Um pré-amplificador AD620 personalizado oferece baixo ruído próximo a 9 nV/√Hz e alta rejeição de modo comum, com ganho ajustado por um resistor e sem filtragem por hardware. A placa de aquisição de dados (DAQ) oferece conversores de 16 bits, até oito canais diferenciais síncronos e 1.25 MS/s por canal. Os engenheiros selecionam uma taxa de amostragem de 500 kS/s por canal para atender ao critério de Nyquist para sinais de emissão acústica de até 250 kHz. A sincronização por hardware integrada preserva a temporização entre canais para a localização da fonte.
Extração e Validação de Características
O processamento digital de sinais realiza a filtragem passa-banda em tempo real ou em pós-processamento. A validação deve comparar a saída filtrada com fontes conhecidas e confirmar o alinhamento dos canais. O monitoramento de emissão acústica multicanal depende desse ciclo: aquisição, filtragem, extração de características e verificação em relação a uma referência.
Melhores práticas de implementação
Calibração e Orçamento de Erros
Orçamento de erros por canal
Cada canal possui seus próprios erros, alguns previsíveis e outros aleatórios, portanto, você deve planejar cada um separadamente. Vincule cada etapa de calibração a um modelo de ruído formal e, em seguida, repasse os erros restantes para os canais subsequentes. Uma verificação residual — o valor medido menos o valor do modelo — mostra que a saída está próxima do ruído gaussiano com pouco viés. A injeção de referência fornece um parâmetro de comparação estável: diodos de ganho e ruído que permanecem estáveis dentro de 2.5% permitem que os engenheiros corrijam a deriva antes que ela chegue ao conversor analógico-digital (ADC).
Fluxos de trabalho de calibração
Sensores com muitos parâmetros exigem que cada canal seja calibrado em sequência, seguido de análise de correlação cruzada. A compensação de temperatura requer vários pontos de calibração, e manter a temperatura estável em cada um deles demanda muito tempo. A média das estatísticas em ciclos repetidos reduz os efeitos de EMI e vibração. O monitoramento contínuo da deriva com alertas automáticos mantém a precisão estável entre as recalibrações programadas.
Abordagem de Calibração | Resistência (Strength) | Limitação |
|---|---|---|
Sequencial por canal | Isola os termos de erro de cada canal. | Lento para um grande número de canais |
Análise de correlação cruzada | Captura o acoplamento entre canais | Necessita de dados de referência pareados |
Injeção de referência | As esteiras ganham deriva durante o serviço. | Adiciona hardware por canal |
Aterramento e Controle de Ruído
Layout de placa de sinal misto
Em placas de sinais mistos , a forma como a corrente de retorno flui é mais importante do que a forma como os sinais são roteados. Mantenha as seções analógicas e digitais separadas, use trilhas de alimentação independentes e coloque um plano de terra contínuo sob as camadas de sinal. Abandone o método obsoleto de ponto de terra único: qualquer trilha que cruze uma lacuna de terra empurra a corrente de retorno para uma antena de loop. Alguns conversores modernos, como o AD7606B, recomendam explicitamente um plano de terra contínuo em vez de AGND/DGND dividido.
Blindagem e Caminhos de Retorno
Proteja os nós sensíveis com anéis de guarda e gaiolas de Faraday, e mantenha as trilhas digitais de alta velocidade afastadas das analógicas. A sinalização diferencial, juntamente com vias de interconexão de terra, reduz a diafonia. Execute simulações de integridade de sinal antes da fabricação e especifique o controle de impedância e a espessura do cobre nos arquivos de produção.
DFM e compensações de fabricação
Prototipagem e Validação em Bancada
Os protótipos comprovam a eficácia do projeto ; a produção concentra-se em maximizar o rendimento. Combine valores passivos duplicados, mantenha as folgas de pátio e posicione os pontos de teste em locais de fácil acesso para as sondas. Certifique-se de que o layout esteja de acordo com o documento de especificações do fabricante e execute verificações de DFM (Design for Manufacturing) antes da liberação dos arquivos Gerber. Ignorar as verificações de ERC (Engineering Recognition Control/Design Recognition Control) ou de impedância leva a novas versões.
Firmware, depuração e criação de perfis
Configure a placa passo a passo: verifique o front-end analógico, depois o conversor e, por fim, o fluxo de aquisição de dados (DAQ). Use um osciloscópio nos estágios de condicionamento de sinal e um analisador lógico no barramento digital. Analise a latência e a taxa de transferência antes de adicionar mais canais e certifique-se de que os buffers de DAQ em tempo real nunca percam amostras. Um caminho de DAQ em tempo real bem ajustado mantém a amostragem, a filtragem e o processamento dentro do orçamento, e uma sincronização cuidadosa mantém os dados dos sensores alinhados.
A aquisição confiável de sinais multissensor depende de três pilares principais. O projeto inicial define a faixa dinâmica e o nível de ruído antes do início de qualquer conversão. Uma sincronização cuidadosa mantém os canais alinhados em um mesmo domínio temporal. Uma estratégia de fusão robusta transforma os fluxos separados em um modelo consistente. Atualmente, a fusão em nível de características e as abordagens híbridas realizam grande parte desse trabalho.
As equipes devem ativar um canal por vez. A calibração e a validação vêm em seguida, antes que alguém expanda para a fusão completa. A aquisição de dados em tempo real depende dessa disciplina: buffer de aquisição de dados estável, filtragem precisa e uma taxa de amostragem que corresponda à física do sinal. Cada decisão de amostragem impacta as etapas subsequentes.
O processamento de borda e os hubs de sensores integrados em breve assumirão uma parcela maior dessa cadeia. A aquisição de dados em tempo real e a aquisição de sinais multissensor recompensarão as equipes que construírem bem as bases.
Perguntas frequentes
O que causa a diferença de tempo entre os canais do sensor?
Relógios separados, protocolos diferentes e atrasos variáveis criam distorções. Cada dispositivo realiza a amostragem em sua própria base de tempo, e esse deslocamento se altera conforme a temperatura muda e os componentes envelhecem. Um relógio compartilhado, juntamente com gatilhos de hardware, mantém a amostragem alinhada em todos os canais, com a mesma taxa de amostragem.
Quando um projeto precisa de amostragem simultânea?
A amostragem simultânea é importante quando as relações de fase carregam informações, como determinar a origem de um som. Conversores multiplexados adicionam distorção entre os canais. A taxa de amostragem por si só não corrige a distorção. Uma equipe deve optar por conversores por canal quando o instante exato de amostragem precisar coincidir entre as entradas.
Como o DMA reduz a carga do MCU?
O DMA move amostras sem a intervenção da CPU, permitindo que a amostragem continue enquanto o núcleo processa os dados. Uma transferência de 128 bytes requer uma ou duas interrupções em vez de 128. Isso mantém o fluxo de aquisição de dados estável. Os engenheiros devem alinhar os buffers à largura de transferência e rearmar os canais de disparo único na interrupção de conclusão.
Qual interface é mais adequada para cabos de longa distância?
A RS-485 lida com longas distâncias de cabo em painéis industriais. A SPI proporciona transferências rápidas e de baixa latência na placa. A I2C permite a conexão de sensores lentos em trilhas curtas. Uma equipe deve adequar a velocidade da conexão à capacidade de transmissão real e garantir que a taxa de amostragem permaneça dentro dos limites suportados pela interface.
Como uma equipe deve validar uma nova placa de aquisição de dados?
A equipe deve ativar um canal inicialmente. Verifique a entrada analógica com um osciloscópio e, em seguida, confirme a saída do conversor. Execute uma análise FFT para identificar interferências antes da filtragem. Analise a latência e a taxa de transferência e verifique se a taxa de amostragem corresponde à física do sinal antes de aumentar o número de canais.