Você obtém conversão de energia de alta eficiência e regulação estável por meio de um hábito: adequar cada escolha de projeto à carga real, ao caminho térmico real e à placa real que você pode construir. Dois objetivos norteiam seu trabalho. Você busca a maior eficiência de conversão de energia possível. Além disso, precisa que a tensão de saída permaneça estável mesmo com variações na carga. Esses objetivos são conflitantes. Mais eficiência geralmente significa mais comutação, e mais comutação pode afetar a saída. Sua tarefa é equilibrá-los com base em dados, não em palpites. Bons sistemas de conversão de energia resultam de escolhas criteriosas em cada etapa. Cada ganho de eficiência e cada ponto de regulação dependem desse equilíbrio.
Principais lições
Escolha o tipo de conversor certo para suas necessidades: o conversor buck reduz a tensão, o conversor boost a aumenta e o conversor buck-boost lida com entradas que variam.
Use um regulador de comutação em vez de um linear quando a perda de potência for superior a 2 watts. Isso economiza energia e reduz o calor.
Projete seu circuito de controle com uma margem de fase de pelo menos 60 graus. Isso ajuda a manter a tensão de saída estável quando a carga varia.
Selecione componentes como indutores e MOSFETs ponderando as vantagens e desvantagens , como resistência e carga de porta, para a sua frequência de comutação.
Teste seu projeto cuidadosamente com medições precisas. Isso garante que as metas de eficiência e regulamentação sejam atingidas na produção.
Seleção de topologia de conversão de energia
Trocas entre Buck, Boost e Buck-Boost
A escolha da topologia começa com três entradas: perfil de carga, relação entre tensão de entrada e saída e necessidades de isolamento. Um regulador funciona melhor quando VIN é igual a VOUT, e sua eficiência diminui à medida que essa relação aumenta. Com uma entrada variando entre 36 e 60 V, um barramento de 48 V é o mais indicado, pois transporta 4 vezes menos corrente que um de 12 V e reduz as perdas na rede de distribuição de energia (PDN) em cerca de 16 vezes. Como a tensão de entrada pode cair abaixo de 48 V, este estágio deve ser um conversor buck-boost.
topologia | Relação de tensão | Isolamento | Melhor ajuste |
|---|---|---|---|
Pinote | Desce alguns degraus | Não | Trilhos simples e de baixo custo; corrente de entrada descontínua aumenta a EMI. |
Boost | Subindo alguns degraus | Não | Corrente CCM contínua; adequada para correção ativa do fator de potência. |
Impulso de Buck | Degraus para cima ou para baixo | Não | Sistemas alimentados por bateria com entrada variável |
Os conversores buck são a opção mais simples e barata, atingindo alta eficiência em altas potências. Os estágios boost consomem corrente contínua em modo de condução contínua (CCM), o que os torna excelentes para correção ativa do fator de potência. Os estágios buck-boost lidam com entradas variáveis, mas invertem a saída e seu interruptor não possui referência de terra. Quando a eficiência e a flexibilidade são importantes, os conversores CC-CC substituem os reguladores lineares. Conversores regulados isolados atingem alta eficiência em dimensões reduzidas.
Noções básicas de retificação síncrona
Você deve substituir o diodo de roda livre por um MOSFET para reduzir as perdas de condução em trilhos de baixa tensão e alta corrente. O diodo apresenta uma queda de tensão direta fixa para qualquer corrente. Um MOSFET, por sua vez, apresenta uma queda de tensão equivalente à corrente multiplicada por RDS(on), reduzindo as perdas à medida que os dispositivos são conectados em paralelo ou quando se escolhe um componente de menor resistência. Essa simples alteração costuma ser determinante para que um conversor de potência atinja sua meta de eficiência.
Topologias isoladas e quando você precisa delas
Escolha uma topologia isolada quando a segurança ou o isolamento de terra assim o exigirem. O conversor flyback é a opção isolada mais simples para baixa potência, porém seu desempenho é ruim acima de aproximadamente 10 A. Um conversor forward adiciona um indutor de saída e lida melhor com altas correntes de saída. Topologias avançadas de conversores de potência, incluindo estágios buck-boost com dois interruptores, aumentam a eficiência, porém com maior complexidade.
Nota: Uma regulação deficiente geralmente significa maiores perdas, portanto, considere uma tensão de saída variável como um sinal de alerta de eficiência.
Eficiência de conversão de energia e mecanismos de perda
Perdas de comutação versus perdas lineares
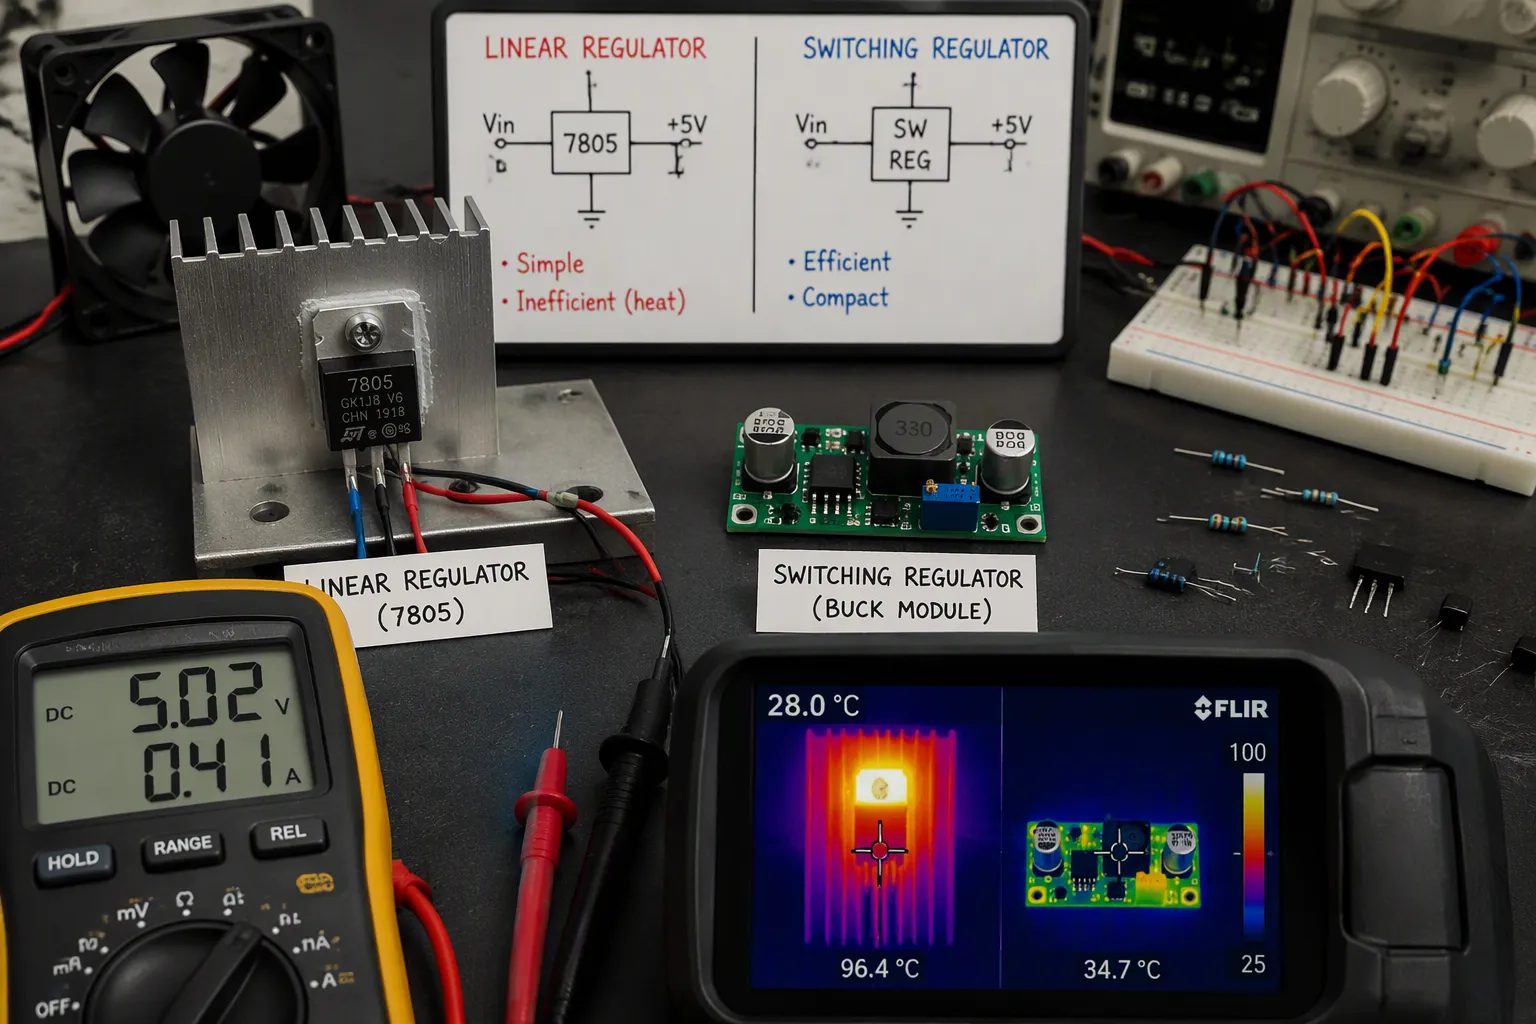
Um regulador linear mantém sua saída estável reduzindo a tensão extra entre a entrada e a saída. A corrente de carga flui tanto pela carga quanto pelo regulador. Portanto, a potência desperdiçada é igual à queda de tensão multiplicada pela corrente de saída. Em um regulador de 5V comum de carro, alimentado por um sistema de carregamento de 14.3V, a queda de tensão é de 9.3V. Com 1.0A, a carga recebe 5W, enquanto o regulador consome 9.3W, o que resulta em uma eficiência de apenas cerca de 35%. Os circuitos chaveados evitam esse desperdício. Eles interrompem a tensão de entrada e armazenam energia em um indutor, perdendo assim apenas uma pequena parte da potência fornecida. É por isso que as fontes de alimentação chaveadas atingem alta eficiência onde os componentes lineares não conseguem.
Parâmetro | Regulador Linear | Regulador de comutação |
|---|---|---|
Avançada | Baixo (30–60% quando VIN está muito acima de VOUT) | Alto (80–95%) |
Estresse térmico | Alto para VIN–VOUT grande ou corrente alta | Baixo para a mesma carga |
Corrente de carga típica | Até 500 mA | 1 A a 10 A e além |
Você deve considerar a regra dos 2W como um limite prático. Calcule a perda como (VIN − VOUT) × IOUT. Se o resultado for superior a 2W, escolha um regulador de comutação . Se permanecer em 2W ou abaixo, um componente linear pode funcionar com dissipação de calor adequada. Fornecer 5V a 2A a partir de 12V com um regulador linear desperdiça 14W, o que não é prático. Um estágio de comutação com 90% de eficiência desperdiça cerca de 1W para a mesma tarefa.
Um 7805 alimentado com 12V e 500mA gera mais de 3.5W de calor. Esse componente precisa de um dissipador de calor ou de um projeto térmico melhor na placa de circuito impresso.
Distribuição das perdas ao longo da faixa de carga
Quatro fatores de perda influenciam a eficiência de conversão de energia, e cada um deles se comporta de maneira diferente. A perda por condução aumenta com o quadrado da corrente de carga, sendo, portanto, predominante em cargas elevadas. A perda por comutação permanece aproximadamente proporcional à frequência e à tensão do barramento, sendo predominante em cargas leves. A perda por acionamento do gate aumenta com a frequência e a carga do gate. A perda em repouso permanece constante, sendo, portanto, mais relevante quando a corrente de saída é muito baixa. Projetos avançados demonstraram eficiência máxima superior a 99.1% ao combinar inovações em componentes, topologia e controle.
Modos de eficiência para cargas leves
Em PWM de frequência fixa, a contagem de comutações permanece constante, portanto o autoconsumo também permanece constante e a eficiência cai em baixas correntes. Os modos de carga leve corrigem esse problema. Os controles Burst, Skip e PFM estendem o período e reduzem o número de eventos de comutação por unidade de tempo. Com uma carga de 1 mA, o PWM forçado oferece apenas cerca de 8% de eficiência, enquanto o PFM atinge aproximadamente 84%. O PFM também elimina a perda de ativação do lado de alta tensão e reduz as perdas de acionamento do gate e o tempo morto. A detecção de cruzamento por zero adiciona um ganho adicional, desligando o FET do lado de baixa tensão quando a corrente do indutor se torna negativa.
Dica: A tecnologia PFM gera frequência variável, maior ondulação e possível ruído audível. Verifique o comportamento da EMI antes de comprar.
Regulação de tensão e projeto de malha de controle
Compensação de feedback e estabilidade
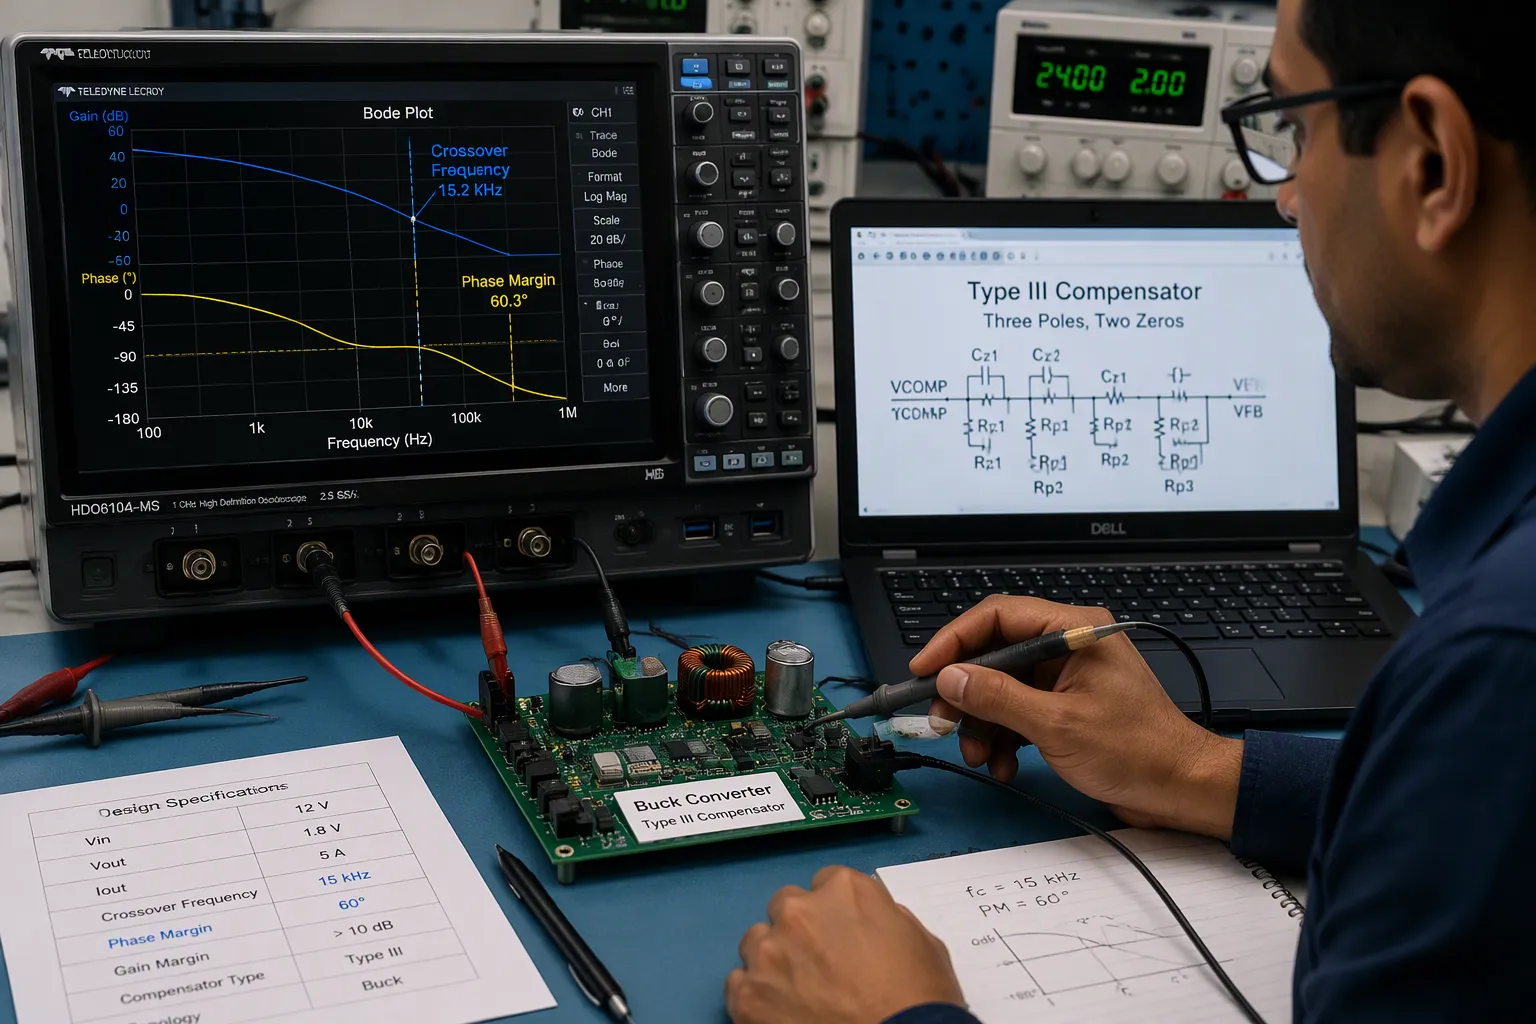
Considere o circuito de controle como a parte do projeto do conversor CC/CC que decide se a saída permanece estável ou oscila. Um estágio buck, boost ou buck-boost precisa das mesmas três funções do compensador. Primeiro, um alto ganho em CC funciona como um integrador. Ele amplifica qualquer erro em regime permanente até que o ciclo de trabalho o corrija. Sem esse integrador, o controle puramente proporcional deixa um erro em regime permanente. Segundo, dois zeros próximos à ressonância LC elevam a fase no ponto de cruzamento. Terceiro, dois polos de alta frequência reduzem o ganho acima do ponto de cruzamento. Eles impedem que a ondulação de chaveamento e o ruído injetado alterem o ciclo de trabalho.
Um compensador do tipo III (três polos e dois zeros) fornece todas as três funcionalidades. A tabela abaixo mostra um exemplo prático de um compensador buck.
Consideração | Valor / Posicionamento | Propósito |
|---|---|---|
Frequencia cruzada | 15 kHz (aproximadamente fsw/10) | Resposta transitória rápida dentro da validade do modelo médio |
Meta de margem de fase | ≥ 55° (o projeto atinge 60°) | Transiente limpo, com margem para variação de componentes |
Meta de margem de ganho | ≥12dB | Margem contra atrasos de fase parasitários |
Zeros do compensador | 3.2 kHz e 6.2 kHz | Recuperar cerca de 38° de fase no ponto de cruzamento |
Polos compensadores | 75 kHz e 145 kHz | Redução de ganho; atenuação de ondulação e ruído. |
Inclinação do ganho de malha em 0 dB | −20 dB/década | Estabilidade de cruzamento único |
A margem de fase define diretamente o overshoot. A cerca de 65°, observa-se um overshoot de aproximadamente 5%, com estabilização em alguns ciclos. A 45°, o overshoot sobe para cerca de 20%, com oscilações moderadas. A 25°, atinge cerca de 50%, com oscilações prolongadas. O ideal é buscar um valor de 60° e nunca usar um valor inferior a 45°, pois a margem extra absorve as variações causadas por temperatura, idade e fabricação.
Um circuito de controle que apresenta uma margem de fase de 60° em bancada ainda pode oscilar após a adição de um filtro de entrada. O filtro e o conversor interagem por meio da impedância, e não pelo circuito que você acabou de compensar. Essa falha se manifesta na ressonância do filtro (veja o Critério de Estabilidade de Middlebrook).
Resposta transitória e sensoriamento remoto
Variações rápidas de carga, como de 10 mA para 500 mA em nanossegundos, exigem alta largura de banda de malha, um amplificador de erro rápido e uma forte margem de fase entre a carga e a capacitância de saída. Recomenda-se a utilização de MLCCs com baixa ESR na saída. Uma compensação muito agressiva pode causar instabilidade; uma compensação muito lenta pode causar sobreimpulso e subimpulso. Aumentar a capacitância de saída melhora o comportamento transiente, mas aumenta a área da placa e o tempo de inicialização. Uma técnica consiste em elevar a frequência de ganho unitário com um pequeno OTA de corrente constante acionando um nó de alta impedância, o que amplia a largura de banda enquanto as condições de carga praticamente não afetam a estabilidade.
Para obter uma saída regulada em linha e carga em longas trilhas, adicione sensoriamento remoto. Um par de fios de sensoriamento dedicado conecta-se diretamente aos terminais da carga em uma conexão Kelvin, separando a detecção de tensão do caminho de alta corrente. Essas linhas transportam apenas uma pequena corrente de polarização, portanto, sua própria queda de tensão IR é desprezível. O circuito de realimentação compara a tensão detectada com sua referência interna e eleva a saída até que a carga atinja o valor de referência. Isso corrige a resistência da trilha, do cabo e do conector, proporcionando uma regulação precisa e uma fonte de alimentação estável mesmo sob demanda dinâmica.
Dica: Direcione as linhas de detecção como um par diferencial estreito, longe dos nós de comutação. Uma linha de detecção ruidosa corrompe a regulação da tensão de saída mais do que qualquer ajuste no compensador pode corrigir.
Seleção de componentes para eficiência geral
Indutores, capacitores e MOSFETs
Você deve escolher o tamanho do indutor verificando três limites simultaneamente. Selecione a indutância nominal com base no fator de ondulação na pior condição de entrada e carga leve, arredondando para o valor padrão mais próximo. Verifique a corrente de saturação com uma redução de 30% em relação à corrente de pico e mantenha uma margem de 20 a 30%. Certifique-se de que a corrente nominal cubra o valor RMS e analise as curvas de polarização CC e de elevação de temperatura antes de tomar uma decisão.
A escolha do capacitor de saída geralmente segue a variação da carga, não a ondulação. Uma queda transitória de 3% pode exigir uma capacitância muito maior do que uma tolerância de ondulação de 1%. Verifique simultaneamente a ESR, a corrente de ondulação RMS e o tamanho do encapsulamento.
A seleção de MOSFETs é uma questão de equilíbrio , não de uma corrida para o menor RDS(on). A carga de porta aumenta com o tamanho do chip, portanto, um componente de baixa resistência geralmente apresenta um Qg alto e uma comutação mais lenta. Considere o RDS(on) em relação ao Qg e à carga de Miller na frequência desejada.
Escolha do dispositivo | Resistência (Strength) | Troca |
|---|---|---|
MOSFET de baixa RDS(on) | Baixa perda de condução | Qg alto, bordas mais lentas |
MOSFET de baixa Qg | Troca rápida | Maior perda de condução |
Controladores e acionadores de portão
Uma tensão de acionamento de porta mais alta, como +15V/-5V, garante que a porta ligue de forma estável e protege o óxido da porta. Isso também exige uma regulação mais precisa da fonte de alimentação do driver. O controle ativo da porta molda dI/dt e dV/dt para reduzir as perdas de comutação, mantendo a EMI sob controle, mas isso aumenta a largura de banda de sensoriamento e a complexidade do circuito.
Observe o circuito de controle. A indutância parasita causa oscilações e disparos falsos, o que aumenta as perdas. Mantenha as trilhas curtas, use uma fonte Kelvin e posicione o circuito de desacoplamento próximo ao driver.
Dica: A perda de carga no gate é pequena em relação à potência nominal, mas aquece o driver e o resistor externo (Rg). Dê a esses componentes uma margem térmica adequada.
Indutores embutidos na embalagem para reguladores integrados
Indutores com núcleo magnético embutidos na embalagem representam uma nova opção para reguladores de tensão buck integrados. Ilhas de núcleo compartilhado e fortemente acopladas elevam a densidade de indutância para 250 nH/mm² e a densidade de corrente para 10 A/mm². Em um conversor de 10 módulos a 40 A, os arranjos acoplados obtiveram um ganho de eficiência média de 5.65% em relação aos arranjos não acoplados, com os melhores módulos atingindo 11.04%.
Isso é importante para a conversão de energia de alta eficiência em tensões de alimentação com grande redução, como de 12 V para 1 V. Integrar componentes passivos no encapsulamento aumenta a eficiência em áreas com espaço limitado na placa. Considere esses componentes como uma vantagem de projeto para sistemas de conversão de energia que exigem soluções compactas e de alta eficiência.
Eficiência, tamanho e relações de compromisso entre EMI
Frequência de comutação e gerenciamento térmico
A frequência de comutação é escolhida primeiro, pois afeta todas as outras opções. Uma frequência mais alta permite o uso de indutores, capacitores e filtros menores, além de aumentar a densidade de potência. Essa mesma mudança adiciona mais eventos de comutação por segundo, o que aumenta as perdas e pode levar a uma queda na eficiência quando o projeto térmico é deficiente. Taxas de variação de tensão (dv/dt) e de corrente de pico (di/dt) mais acentuadas também aumentam o ruído conduzido e irradiado. Nesses casos, é necessário um layout mais compacto, melhor filtragem e um ajuste preciso do circuito de acionamento do gate.
Prioridade de design | Efeito de uma frequência de comutação mais alta |
|---|---|
Avançada | Mais eventos de comutação por segundo; a eficiência total pode diminuir sem um projeto térmico robusto. |
Tamanho da solução | Componentes passivos menores e maior densidade de potência; componentes passivos tornam-se mais sensíveis e mais caros. |
Bordas mais afiadas aumentam o ruído; exigem um layout mais compacto, blindagem e filtragem. | |
Térmico | Mais necessidades de ciclagem de temperatura de junção e redução de potência |
Estime as perdas de comutação na frequência desejada e verifique a margem térmica no módulo e no dissipador de calor. Valide o controle de dv/dt e di/dt para risco de EMI, ajuste e repita. Confirme com simulação, teste térmico, análise de EMI e teste de carga antes de finalizar.
Dica: Uma frequência que passa no teste de EMI em bancada ainda pode falhar em uma caixa metálica. Faça a varredura o quanto antes.
Área de cobre e restrições de DFM
Planeje o caminho do calor antes de rotear os componentes. Matrizes de vias térmicas conduzem o calor dos componentes da superfície para planos de cobre internos ou da parte traseira, e vias preenchidas ou seladas impedem a dispersão da solda. O cobre espesso reduz o aquecimento resistivo e espalha o calor lateralmente. Discos de cobre e substratos metálicos isolados são utilizados em dispositivos onde as matrizes de vias não são suficientes. Agrupe as vias em conjuntos e siga as normas IPC-7093 para encapsulamentos com terminação inferior e IPC-2152 para largura de condução de corrente.
O DFM (Design for Manufacturing) limita o projeto. Grandes áreas de cobre absorvem calor das juntas de solda durante a refusão, portanto, o material se concentra ao redor do caminho real do calor. Minimize a quantidade de pasta de solda para evitar que os componentes flutuem. Mantenha as trilhas de alta corrente longe de sensores e amplificadores operacionais.
Compensações entre custo e lista de materiais
Frequências mais baixas reduzem os custos da lista de materiais e do controle de EMI. Frequências mais altas podem aumentar os custos devido a dispositivos avançados e controle de EMI mais rigoroso. Avalie cada opção considerando seu perfil de carga, e não o pico especificado na ficha técnica.
Nota: Cada ganho em alta eficiência implica em alguma redução de área, custo ou margem EMI.
Implementação e testes em nível de diretoria
Layout de nó de loop quente e comutação
O circuito de alimentação é o caminho de alta corrente que conduz a corrente de comutação. Sua área determina a indutância parasita, e a indutância parasita determina oscilações, sobretensão e EMI. Os capacitores de entrada e de desacoplamento devem ser posicionados a poucos milímetros da meia-ponte MOSFET. Uma área de circuito menor reduz a indutância do circuito e diminui a sobretensão. Um circuito de alimentação orientado verticalmente em uma placa multicamadas reduz ainda mais a área do circuito, e layouts como esse apresentam redução de sobretensão de até cerca de 4 V em comparação com layouts convencionais.
Design Action | Aplica-se a | Efeito |
|---|---|---|
Capacitores próximos a MOSFETs | Loop quente | Reduz a área da espira, diminuindo a indutância. |
Circuito de alimentação vertical em placa de circuito impresso multicamadas | Loop quente | Corta a área do laço e o excesso de ultrapassagem. |
Barramentos laminados para ligação CC | Loop quente | Impede a ultrapassagem de V_DS no desligamento. |
Circuitos de comporta compactos e isolados | Nó de comutação | Impede o acionamento falso do acoplamento Miller. |
Indutância de fonte correspondente em dispositivos paralelos | Nó de comutação | Evita a divisão desigual da corrente. |
Você também deve manter os planos de referência intactos e afastar áreas de comutação ruidosas de áreas analógicas sensíveis. Essas medidas reduzem o ruído elevado de dv/dt e di/dt e protegem a integridade do sinal de retorno.
Medição e Validação
Os dados de bancada só são úteis quando a configuração é precisa. O erro de calibração aumenta com a leitura, portanto, valores altos acarretam erros absolutos maiores. O desvio do zero adiciona um erro constante que prejudica principalmente as leituras pequenas. A deriva do instrumento, o tempo de atraso e a histerese também influenciam os resultados. Você deve zerar o medidor novamente no início, aguardar a estabilização antes de cada leitura e realizar a varredura em apenas uma direção.
Erro | Como isso distorce as leituras | Como evitar |
|---|---|---|
Erro de calibração | Cresce com valor em escala total | Verificar em relação a uma referência precisa. |
Deslocamento zero | Erro constante, pior em valores pequenos. | Zere novamente e registre o deslocamento. |
Tempo de atraso / histerese | As leituras iniciais estão muito altas ou muito baixas. | Aguarde a estabilidade; varra para um lado. |
Ruído ambiental | Resultados de viés de correntes de ar e vibração | Proteja ou controle o espaço de trabalho |
Valide os transientes de carga, a regulação de linha e de carga e a eficiência antes da produção em larga escala. Lembre-se de que a regulação e as perdas variam juntas. Um transformador com impedância de 7% apresentou perdas de carga de 11 kW e eficiência de 98.6%, contra 8 kW e 98.9% com impedância de 5%. Uma regulação inferior implica em maiores perdas; portanto, considere uma tensão de saída variável como um sinal de alerta sobre a eficiência de conversão de energia.
Dica: Faça várias medições na maior amplitude possível. Variações que você nunca mediu são variações que você não pode corrigir.
A conversão de energia de alta eficiência e a regulação estável provêm de uma cadeia interligada: topologia, circuito de controle, componentes, layout, projeto térmico e DFM (Design for Manufacturing), todos adequados às suas limitações reais. Não há como evitar concessões. O melhor projeto se adapta ao seu perfil de carga, envelope térmico e meta de custo, e não a um pico especificado na ficha técnica.
Nota: Dados de bancada sempre superam palpites. Meça, itere e valide antes da produção em larga escala.
Considere cada ganho em eficiência de conversão de energia como um resultado mensurável, não como uma mera esperança. Um trabalho cuidadoso de conversão de energia garante uma fonte de alimentação confiável. Construa fontes de alimentação confiáveis da mesma forma, uma medição honesta de cada vez, e suas metas de eficiência e regulação serão atingidas na produção.
Perguntas frequentes
Como escolher entre buck, boost e buck-boost?
Comece com três entradas: perfil de carga, relação entre tensão de entrada e saída e necessidades de isolamento. Escolha um conversor buck para reduzir a tensão, um conversor boost para elevá-la e um conversor buck-boost quando a entrada oscilar acima ou abaixo da saída. Adicione uma topologia isolada somente quando a segurança ou o aterramento exigirem.
Você deve usar um regulador linear ou um conversor de comutação?
Calcule a perda como (VIN − VOUT) × IOUT. Se o resultado permanecer em 2W ou menos, um componente linear pode funcionar com dissipação de calor adequada. Acima de 2W, utilize um estágio de comutação. Um regulador linear alimentado por uma entrada muito mais alta dissipa a maior parte da potência fornecida em forma de calor.
Como manter o circuito de controle estável?
Procure obter uma margem de fase de pelo menos 60° e nunca a reduza a menos de 45°. Ajuste a frequência de crossover próxima a um décimo da frequência de comutação e utilize um compensador Tipo III para elevar a fase na ressonância LC. Em seguida, verifique novamente a estabilidade com o filtro de entrada conectado.
Dica: Um circuito de espiras que parece limpo na bancada ainda pode apresentar ressonância quando o filtro de entrada interage com ele.
Por que a eficiência cai drasticamente com cargas leves?
A modulação por largura de pulso (PWM) de frequência fixa mantém a mesma taxa de comutação, independentemente do tamanho da carga, de modo que o autoconsumo permanece constante. Os modos Burst, Skip e PFM reduzem o número de eventos de comutação e recuperam grande parte dessa perda. Verifique a EMI e a ondulação antes de habilitá-los.
Continue medindo, continue iterando, e suas metas de eficiência e regulamentação se manterão na produção.