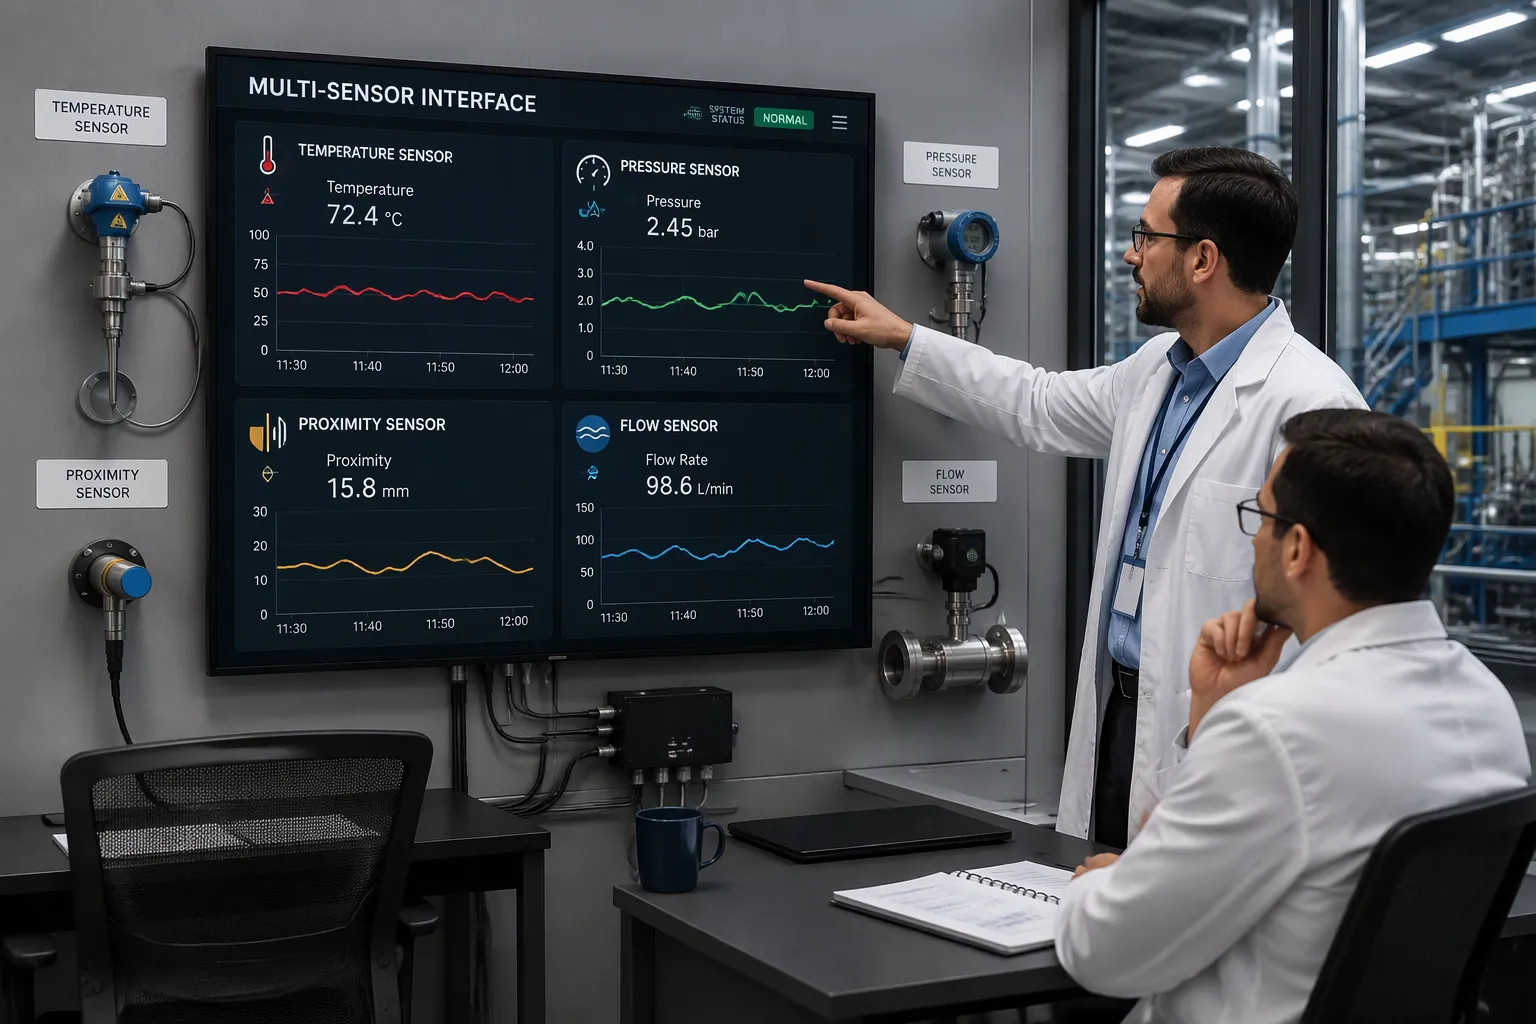
Immaginate un singolo controllore di macchina in un impianto industriale. Deve leggere contemporaneamente temperatura, pressione, posizione e portata. Ogni sensore parla un linguaggio elettrico diverso. Alcuni emettono piccole tensioni analogiche, altri inviano rapidi impulsi digitali. La progettazione di interfacce per sensori multi-industriali risolve questa incompatibilità su un'unica piattaforma condivisa. Un errore in questo senso può comportare letture inaffidabili, integrità del segnale degradata, cicli di controllo lenti, falle di sicurezza e costi più elevati. Ci si trova di fronte a una vera e propria tensione: i segnali sono estremamente eterogenei, eppure la scheda è un'unica entità. Questo conflitto influenza ogni decisione presa.
Punti chiave
Associa il segnale di ciascun sensore al circuito di condizionamento corretto. Amplifica i segnali deboli e filtra il rumore precocemente.
L'utilizzo di circuiti integrati a segnale misto consente di ridurre lo spazio occupato sulla scheda e di modificare le impostazioni tramite software. Ciò permette di risparmiare tempo e denaro.
Mantieni separate le parti analogiche e digitali sulla scheda. Utilizza un unico piano di massa solido e instrada i segnali con attenzione.
Metti alla prova la tua scheda con variazioni di rumore e temperatura reali. Calibra ciascun canale per correggere eventuali errori.
Pianifica gli aggiornamenti futuri. Aggiungi potenza di calcolo di riserva e utilizza interfacce riconfigurabili per i nuovi sensori.
Progettazione di interfacce multisensore
Ogni progetto di interfaccia per sensori multi-industriali inizia con una domanda: dove risiede l'intelligenza? La maggior parte delle schede industriali la concentra in un unico controller. Questa scelta influenza la progettazione dell'interfaccia del sensore fin dal primo schema.
Architettura incentrata sul microcontrollore
Un singolo microcontrollore legge i dati provenienti da più sensori tramite le sue periferiche e un front-end analogico esterno. Si ottiene un unico dominio di clock, un'unica immagine del firmware e un unico punto per la marcatura temporale dell'acquisizione dei dati dei sensori. Questa struttura mantiene il PCB di acquisizione dati compatto e prevedibile. Semplifica inoltre il debug nei progetti di automazione industriale, poiché ogni lettura passa attraverso il codice controllato dall'utente.
Interfacce universali e riconfigurabili
Le interfacce universali per sensori industriali consentono a una singola scheda di gestire diverse tipologie di trasduttori. A tale scopo, viene utilizzato un modulo di condizionamento riconfigurabile, realizzato con amplificatori operazionali a guadagno selezionabile. Il firmware collega i blocchi digitali in un front-end completo. I sensori si connettono tramite un'interfaccia a 4 linee: due linee di alimentazione e fino a due linee di segnale, con l'aggiunta di una resistenza in alcune configurazioni. Il progetto offre anche un'uscita plug-and-play IEEE 1451.3. Si può pensare a questa interfaccia come a un'unica interfaccia universale che si adatta tramite firmware. Tale interfaccia universale supporta sensori analogici e digitali su un'unica piattaforma.
Tipologia di sensori | Configurazione |
|---|---|
Sensore condizionato | Configurazione 1 |
Sensore non condizionato (simile a un ponte di Wheatstone) | Configurazione 2 |
Sensore di uscita corrente | Configurazione 3 |
Sensore resistivo | Configurazione 4 |
sensore capacitivo | Configurazione 5 |
Sensore digitale (interfaccia seriale: RS232/SPI/Microwire) | Configurazione 6/7/8 |
Un processore configurabile consente di modificare in tempo reale il comportamento di monitoraggio senza riprogettare il sistema, adattandosi a diverse condizioni e mantenendo al contempo una complessità gestibile.
Si attivano solo i circuiti di condizionamento del segnale necessari a ciascun sensore. Questa flessibilità si adatta perfettamente alle interfacce multisensore personalizzate nelle reti di sensori wireless industriali e nella raccolta dati IoT. Inoltre, consente di riutilizzare le interfacce multisensore tra diverse linee di prodotto.
La latenza merita un'attenzione immediata. Il controllo a circuito chiuso necessita di una temporizzazione deterministica, poiché il ritardo e la perdita di pacchetti destabilizzano il circuito. WISA e WSAN-FA puntano a circa 10 ms su un massimo di 120 dispositivi. IO-Link Wireless punta a circa 5 ms per un massimo di 40 dispositivi in un singolo hop. I percorsi cablati sono più veloci: a PLC Il backplane risponde in circa 1 mse una configurazione ben progettata può raggiungere 20-60 µs, con un caso peggiore vicino a 100 µs. Il filtraggio analogico aggiunge ritardo. La fusione dei sensori e la temporizzazione dei segnali misti rientrano in questi valori. Buone interfacce per i sensori e un piano chiaro per le interfacce dei sensori mantengono il budget sotto controllo.
Principi di progettazione dell'interfaccia per sensori multi-industriali
Principi di base del condizionamento del segnale
Ogni progetto di interfaccia per sensori multi-industriali inizia adattando la catena di condizionamento all'uscita di ciascun sensore. Una termocoppia produce solo pochi millivolt per grado Celsius, quindi questo debole segnale viene amplificato con un amplificatore di strumentazione prima che raggiunga il convertitore analogico-digitale (ADC). Un sensore di pressione basato su un ponte di Wheatstone necessita di eccitazione del ponte e amplificazione differenziale. I sensori ottici richiedono la conversione da corrente a tensione. Ogni percorso è diverso, ma i principi rimangono costanti.
Tecnica | Missione | Esempio |
|---|---|---|
Amplificazione | Potenzia i segnali deboli per una migliore leggibilità dell'ADC. | Termocoppia a pochi mV/°C |
Attenuazione | Ridurre le tensioni elevate | Divisori di resistenza |
Filtraggio | Eliminare rumore e interferenze | Filtri passa-basso e passa-banda |
Isolamento elettrico | Bloccare la corrente indesiderata durante il passaggio dei dati | Optoaccoppiatori, amplificatori di isolamento |
Segnalazione differenziale | Eliminazione del rumore di modo comune | Amplificatori di strumentazione con elevato CMRR |
Conversione ADC | Convertire il segnale analogico condizionato in digitale | Risoluzione a 12/16/24 bit |
Compensazione della temperatura | Contrastare la deriva termica | Termistori, tabelle di consultazione |
Calibrazione e linearizzazione | Allineare la risposta del sensore al riferimento | Autocalibrazione del software |
Il circuito di condizionamento del segnale analogico deve gestire anche i sensori di uscita di carica , che richiedono amplificatori di carica esterni, e i sensori con amplificazione interna e circuiti integrati incorporati. Questi circuiti di condizionamento del segnale costituiscono la base di qualsiasi interfaccia affidabile per sensori industriali.
Riduzione del rumore e messa a terra
Un piano di massa completo è la soluzione più universale per le interfacce dei sensori a segnale misto. Offre percorsi di ritorno facili da seguire e una migliore schermatura EMI rispetto a una griglia. Evitate di suddividere il piano di massa a meno che non sia assolutamente necessario , poiché le suddivisioni interrompono i percorsi di ritorno e distorcono i segnali ad alta frequenza. Instradate i segnali critici direttamente sopra un piano di massa continuo. L'instradamento sopra le interruzioni può aumentare l'induttanza.
Separare le masse analogiche e digitali, quindi collegarle in un unico punto vicino all'ingresso dell'alimentatore. Questa messa a terra a stella impedisce che il rumore di commutazione digitale, che può raggiungere picchi di 100 mV o più, si accoppi con i segnali analogici con soglie basse come 10 mV. Utilizzare via di collegamento distanziate di circa un decimo della lunghezza d'onda del segnale a frequenza più elevata. Per un segnale a 1 GHz, tale spaziatura è di circa 30 mm e può ridurre le emissioni EMI fino a 10 dB. Posizionare i condensatori di disaccoppiamento vicino ai pin di alimentazione del circuito integrato con brevi collegamenti di massa. Combinare valori come 0.1 µF e 1 µF per la soppressione del rumore a banda larga.
Circuiti integrati di interfaccia per sensori a segnale misto
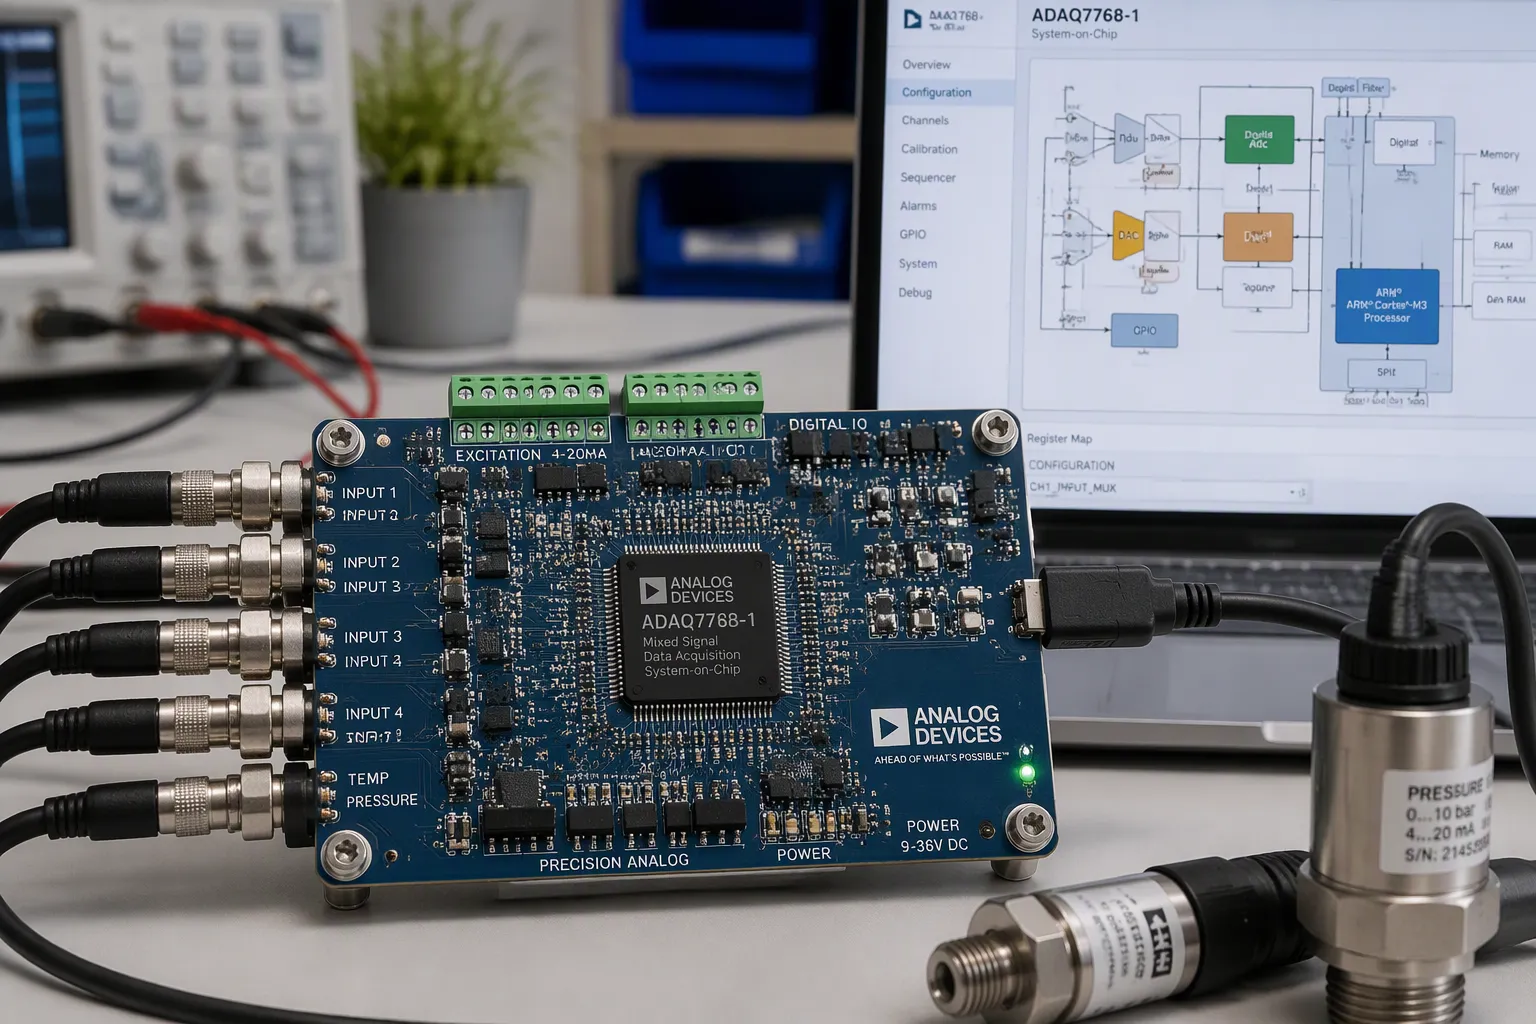
Riduzione della complessità del sistema
Un circuito integrato per interfacce di sensori a segnale misto integra la sezione analogica e il controllo digitale su un unico chip. Non è più necessario realizzare stadi di guadagno, rivelatori di soglia e filtri con amplificatori operazionali e componenti passivi separati. Al contrario, i blocchi vengono configurati tramite software. Questo cambiamento rivoluziona l'approccio alla progettazione di interfacce per sensori multi-settoriali.
Aspetto | Implementazione discreta | Circuito integrato di interfaccia per sensori a segnale misto |
|---|---|---|
Front-end analogico | Amplificatori operazionali, comparatori, riferimenti e componenti passivi separati. | Blocchi analogici configurabili su chip |
Configurazione | Selezione dei componenti e layout del circuito stampato | Configurazione software dei blocchi interni |
Area del consiglio | Linea di base | Risparmi fino al 90% rispetto alle soluzioni discrete. |
Iterazione del design | Rielaborazione dello schema e del layout | Modifiche apportate al software di configurazione |
I circuiti integrati a segnale misto programmabili riducono la complessità del front-end analogico sostituendo i circuiti di condizionamento discreti con amplificatori operazionali, comparatori e blocchi logici configurabili integrati nel chip.
I vantaggi vanno ben oltre lo spazio occupato sulla scheda. Questi componenti sono altamente sensibili, consumano poca energia, resistono alle interferenze e funzionano in un ampio intervallo di temperature. Sono inoltre conformi alla direttiva RoHS. Rispetto ai dispositivi discreti convenzionali, i circuiti integrati a segnale misto offrono dimensioni più ridotte, minore consumo energetico e prestazioni migliori . Questa combinazione è ideale per nodi sensore, robotica e produzione intelligente, dove una scheda di acquisizione dati deve gestire sensori analogici e digitali contemporaneamente.
Selezione del front-end e del convertitore
Il front-end analogico personalizzato inizia con l'amplificatore. I buffer proteggono l'integrità del segnale quando un sensore ad alta impedenza pilota uno stadio a bassa impedenza. Gli amplificatori operazionali consentono anche di realizzare amplificatori a guadagno programmabile e filtri attivi. I comparatori offrono un'uscita binaria con una gamma dinamica di ingresso più ampia rispetto agli amplificatori operazionali. Per una stretta integrazione, i circuiti integrati AFE monolitici combinano un multiplexer, un PGA, un convertitore sigma-delta e un'interfaccia SPI in un unico package.
Successivamente, si scelgono i convertitori analogico-digitali. È necessario adattare la frequenza di campionamento alla frequenza di ingresso più alta e aggiungere un margine al di sopra della frequenza di Nyquist. Verificare la larghezza di banda di ingresso analogica del convertitore, non solo la frequenza di campionamento. Evitare di sovradimensionare la risoluzione: 10-12 bit sono adatti al monitoraggio generale, mentre 16-24 bit sono ideali per lavori di precisione. Mantenere l'ENOB al di sopra del target di precisione, con un margine per il rumore e la deriva. I convertitori SAR e sigma-delta sono più efficienti dal punto di vista energetico rispetto alle pipeline e alle memorie flash. I convertitori SAR offrono una latenza di pipeline praticamente nulla, il che è importante per il controllo ad anello chiuso. Il convertitore analogico-digitale integrato in una MCU di solito arriva al massimo a 12 bit, quindi è consigliabile utilizzare un convertitore esterno per 16 bit o più, campionamento simultaneo o isolamento dell'ingresso.
Osservate i parametri che, in modo silenzioso, compromettono la precisione. L'INL influisce sulla precisione complessiva, mentre un DNL inferiore a meno un LSB significa codici mancanti. La deriva del riferimento degrada la gamma a fondo scala e il jitter dell'apertura limita il rapporto segnale/rumore (SNR) alle alte frequenze. Ogni scelta influenza il percorso di acquisizione dei dati per i vostri progetti di interfaccia del sensore.
Gestione dell'energia per carichi misti
Binari isolati e non isolati
La tua linea di alimentazione deve alimentare contemporaneamente carichi digitali rumorosi e circuiti analogici delicati. Il tipo di linea che scegli determina quanto questi carichi si influenzano reciprocamente. Utilizza la tabella seguente come guida iniziale per la progettazione dell'interfaccia del sensore.
Scenario / Requisito | Tipo di binario consigliato |
|---|---|
Alta tensione, cablaggio di campo, motori, attuatori o sensori per esterni | Isolato |
Lunghe tratte di cavo o cablaggi esterni sconosciuti | Isolato |
Sistemi a segnale misto con conflitti di riferimento a terra | Isolato |
Collegamenti RS-485, CAN o Ethernet industriale | Isolato |
Apparecchiature critiche per la sicurezza che necessitano di approvazione IEC/UL/CE | Isolato |
Molteplici linee a bassa tensione da un unico bus a 24 V o 48 V | Non isolato |
Involucri con vincoli di spazio o termici | Non isolato |
Dispositivo già alimentato da una sorgente CC a bassa tensione sicura. | Non isolato |
Scegliete un'alimentazione isolata quando gli utenti potrebbero toccare parti collegate alla rete elettrica, quando è necessario l'isolamento tra segnali di tensione analogici e bus seriali digitali, o quando le normative lo richiedono. Scegliete un'alimentazione non isolata quando i costi, le dimensioni e l'efficienza sono i fattori determinanti nella progettazione. Un convertitore non isolato, inoltre, si surriscalda meno e risponde più rapidamente alle variazioni di carico.
Sequenziamento e protezione
L'ordine di accensione è fondamentale in qualsiasi scheda a segnale misto. Accendete prima la sezione analogica e poi quella digitale, in modo che i convertitori non ricevano mai ingressi non definiti. Mantenete la sezione digitale in stato di reset finché la sua tensione di alimentazione non si stabilizza. Questo semplice ordine previene il latch-up e le letture errate sulla scheda di acquisizione dati.
Aggiungete protezione a ogni punto di ingresso. Utilizzate soppressori di sovratensione sui connettori di campo, resistori in serie sugli ingressi sensibili e dispositivi di blocco dell'inversione di polarità sull'alimentazione principale. I fusibili o i fusibili elettronici limitano la corrente di guasto prima che raggiunga i circuiti di condizionamento del segnale. Verificate la presenza di sovratensione e sottotensione su ogni linea con un circuito integrato di supervisione. Un circuito di supervisione fornisce anche un segnale di reset pulito per il controllore. Queste misure proteggono sia i sensori analogici che digitali durante i guasti di campo. Una corretta sequenza di sequenziamento e una protezione adeguata mantengono attive le interfacce dei sensori durante cali di tensione e sovratensioni. Inoltre, supportano la fusione dei dati dei sensori in un secondo momento, poiché ogni canale parte da uno stato noto.
Layout per una singola scheda PCB per automazione industriale
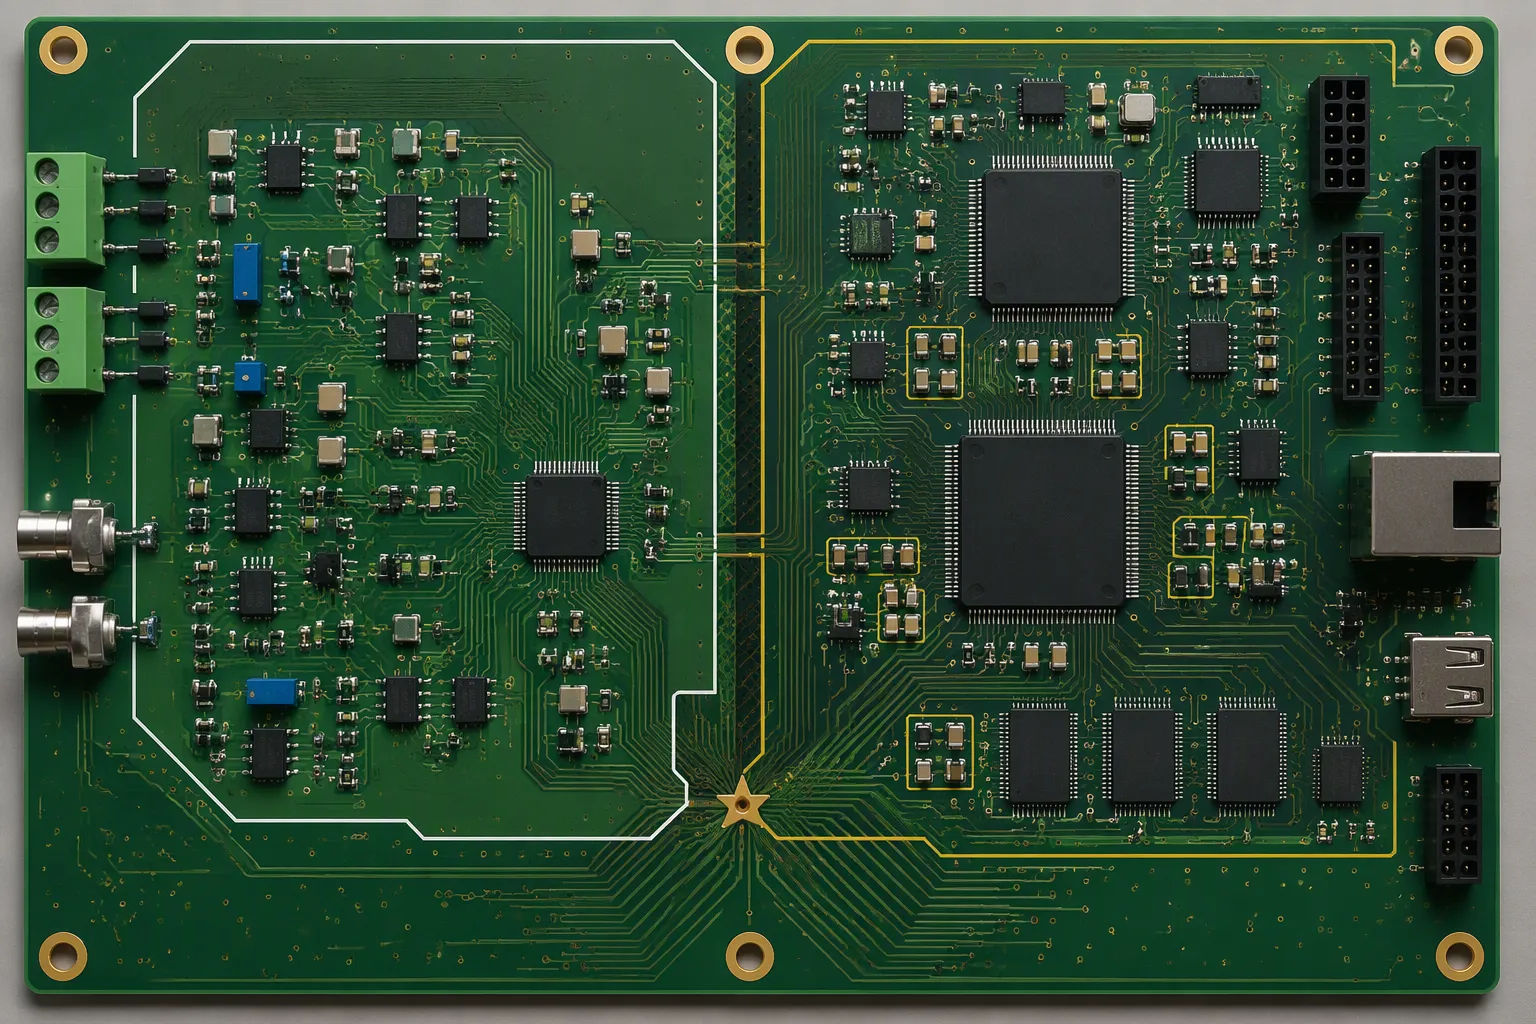
Un singolo circuito stampato per l'automazione industriale ospita sia delicate tracce analogiche front-end che veloci bus digitali. Il layout determina se questi ambiti coesistono o entrano in conflitto. Una buona progettazione dell'interfaccia del sensore inizia dal posizionamento.
Partizionamento analogico e digitale
Suddividete la scheda in zone funzionali distinte. Mantenete sensori e amplificatori fisicamente distanti da CPU e FPGA. Collocate i componenti analogici sensibili, come amplificatori e riferimenti di tensione, all'interno del piano analogico. Collocate i componenti digitali rumorosi, come i blocchi di controllo logico e di temporizzazione, nel piano digitale. Un ADC a segnale misto con bassa corrente digitale si comporta come un componente analogico, quindi posizionatelo nel piano analogico. Con più convertitori ad alta corrente, collegate AVCC all'analogico e DVDD al digitale. Anche un'interfaccia universale necessita di una chiara suddivisione in zone.
Considerazione | Dominio analogico | Dominio digitale |
|---|---|---|
Posizionamento dei componenti | Parti sensibili all'interno del piano analogico | Blocchi logici e di temporizzazione rumorosi nel piano digitale |
Alimentazione elettrica | Blocco di alimentazione analogica dedicato, vicino ai componenti alimentati | Blocco di fornitura digitale dedicato |
messa a terra | Piano di massa solido per basse correnti digitali; giunzione stella-massa per sistemi complessi ad alta corrente. | Stesso |
Controlla la messa a terra con un unico piano di massa solido . Non permettere mai che correnti di ritorno digitali rumorose fluiscano attraverso l'area di massa analogica silenziosa. Non far passare tracce digitali attraverso una sezione analogica. Se un incrocio è inevitabile, instradalo perpendicolarmente per ridurre l'area di interazione. Posiziona i condensatori di disaccoppiamento il più vicino possibile ai pin di alimentazione dei circuiti integrati digitali. Evita i piani di massa divisi obsoleti, che interrompono i percorsi di ritorno e creano anelli induttivi. Non sovrapporre mai un piano di alimentazione analogico a un piano di massa digitale, perché tale sovrapposizione forma un condensatore che inietta rumore digitale nell'alimentazione analogica. Controlla l'impedenza sulle tracce digitali ad alta velocità e la capacità di corrente sulle linee di alimentazione analogiche. Le interfacce flessibili per i sensori sono utili quando geometrie complesse o ambienti dinamici costringono la scheda ad assumere una forma insolita.
Progettazione del percorso dei cavi, della schermatura e della dissipazione del calore.
Instradare le tracce critiche dei sensori analogici come coppie differenziali con tracce di massa o di guardia adiacenti. Ciò preserva la fedeltà del segnale contro le interferenze elettromagnetiche (EMI) di motori e azionamenti. Utilizzare tracce lisce e curve anziché angoli acuti per distribuire le sollecitazioni meccaniche e prevenire le crepe. Mantenere uniformi le larghezze delle tracce per evitare interruzioni di impedenza. Nei progetti ad alta densità, sfalsare i via e le tracce tra i vari strati per eliminare i punti deboli. Per i segnali ad alta velocità, controllare l'impedenza attraverso una maggiore spaziatura delle tracce o un uso attento del piano di riferimento. Preferire i piani a tratteggio incrociato ai piani in rame pieno quando sono necessari flessibilità, schermatura e percorsi di ritorno. Prevedere uno spazio extra tra le tracce in prossimità delle transizioni da rigido a flessibile, una zona di stress comune. Per i percorsi ad alta corrente, utilizzare tracce più larghe o parallele e rinforzi per ridurre la resistenza e l'accumulo di calore. Questa disciplina nella gestione dei segnali misti ripaga.
Area di progettazione | Tecnica | Missione |
|---|---|---|
Termico | Vias termiche riempite o sfalsate sotto amplificatori e convertitori analogico-digitali | Riduce la resistenza termica |
Termico | Il rame viene utilizzato come diffusore di calore. | I canali di dissipazione del calore allontanano le sezioni analogiche sensibili. |
Termico | Mantenere uno spessore della scheda di circa 1.6 mm come riferimento industriale; simulare le temperature di giunzione con FEA | Prevede i punti critici |
Schermatura | Piani di massa solidi con vie di collegamento lungo i bordi delle tracce | Mantiene percorsi di ritorno a bassa impedenza |
disposizione | Posizionare centralmente le parti soggette a forti vibrazioni vicino ai punti di fissaggio; utilizzare curve a 45° | Riduce i percorsi di stress |
Queste procedure mantengono silenziosi i circuiti di condizionamento del segnale e affidabili i sensori analogici e digitali. Proteggono il singolo circuito stampato di acquisizione dati da vibrazioni e calore. Inoltre, forniscono una base solida per la successiva fusione dei dati dei sensori e mantengono il circuito stampato di acquisizione dati pronto per il controllo.
Test e convalida
Caratterizzazione e calibrazione del banco di lavoro
Prima di utilizzare un apparecchio reale, si testa la scheda al banco. Ogni canale riceve un segnale di riferimento noto e lo si varia sull'intera gamma di ingresso. Si registra l'uscita a ogni passo. Il risultato viene confrontato con la curva ideale e si annota l'errore. Questa variazione evidenzia errori di guadagno, errori di offset e zone morte nei circuiti di condizionamento del segnale. Un canale che sembra funzionare correttamente a metà scala può presentare una deriva significativa in prossimità dei limiti.
La calibrazione trasforma queste misurazioni in dati di correzione. Memorizza i coefficienti di guadagno e di offset nel firmware per ciascun canale. Applicali in fase di esecuzione, in modo che la lettura grezza diventi un valore corretto. Ripeti la calibrazione dopo un periodo di riscaldamento, poiché la deriva termica modifica la risposta. Controlla anche il rumore di fondo. Il rumore di commutazione digitale può raggiungere picchi di 100 mV e le soglie analogiche possono scendere fino a 10 mV, quindi esegui le misurazioni con la sezione digitale in funzione. Una scheda silenziosa a dispositivo spento non è di grande utilità.
Test EMI/EMC e ambientali
I risultati ottenuti in laboratorio non significano nulla se la scheda non funziona correttamente sul campo. Eseguire test sulle emissioni irradiate e condotte in una camera anecoica accreditata. Successivamente, applicare i test di immunità: scariche elettrostatiche, impulsi, sovratensioni e campi a radiofrequenza. Monitorare eventuali anomalie nella sezione analogica di ingresso durante ogni test. Una scheda a segnale misto spesso supera i test sulle emissioni ma non quelli di immunità, perché un transitorio si accoppia a un ingresso sensibile.
Passare quindi ai test ambientali. Sottoporre la scheda a cicli di temperatura nell'intervallo nominale e registrare la deriva su ogni canale. Aggiungere l'esposizione a vibrazioni e umidità per simulare un utilizzo industriale. Verificare che i sensori analogici e digitali continuino a funzionare correttamente dopo ogni test di stress. Eseguire un test di mantenimento prolungato per individuare eventuali guasti intermittenti. Documentare ogni guasto e le relative condizioni. Questa documentazione guiderà la successiva revisione del layout e fornirà la prova necessaria per la certificazione. Considerare la validazione come parte integrante della progettazione dell'interfaccia dei sensori, non come un ripensamento. Inoltre, contribuisce a creare i dati affidabili su cui si baserà la fusione dei sensori in seguito.
Problemi comuni e relative soluzioni
Diafonia, loop di massa e deriva
Diafonia, anelli di massa e deriva sono i tre guasti che possono compromettere silenziosamente un mixer a segnale misto. Ognuno di essi ha una causa specifica e, di conseguenza, richiede una soluzione specifica. Utilizza la tabella seguente per abbinare il sintomo al rimedio.
Problema | Causare | Mitigazione |
|---|---|---|
anello di terra | Percorsi multipli sul terreno creano correnti circolari | Interrompi il ciclo con una stella a punto singolo |
Deriva | La resistenza del cavo varia con la temperatura | Applicare la compensazione della temperatura e ricalibrare periodicamente |
Attenuazione del segnale | I cavi lunghi indeboliscono il segnale | Accorciare le corse o aggiungere amplificazione |
EMI | Motori, saldatrici e distribuzione di energia elettrica | Schermare i cavi e riposizionarli lontano dalle fonti di rumore. |
Errore di impedenza | Il cavo non è compatibile con il sensore o il ricevitore. | Adattare l'impedenza in ciascun punto di connessione |
È possibile ridurre la diafonia anche a livello dello strato di rilevamento. Elettrodi a massa comune , unità di rilevamento isolate e uno strato di isolamento a micropori sono tutti elementi utili. Lo stesso vale per le strutture a microgabbia, le interconnessioni a serpentina e i design a prisma trapezoidale. Uno strato di elettrodi incorporato con una massa comune funziona bene e i protocolli di lettura modulari mantengono scalabili gli array di grandi dimensioni. Applicate queste idee fin dalle prime fasi della progettazione dell'interfaccia del sensore, perché implementarle in seguito costa molto di più.
Diagnosi dei guasti intermittenti
I guasti intermittenti si nascondono tra letture corrette, quindi è necessario un metodo che li rilevi in tempo. Un approccio collaudato consiste nell'iniettare guasti noti e osservare la risposta del sistema. Un guasto incipiente si è verificato nel sensore di corrente iα a t = 1.25 s . Un guasto intermittente ha colpito il sensore di velocità ωe da t = 0.5 s a 0.8 s, e poi di nuovo da t = 1.5 s a 1.8 s. Un osservatore a modo scorrevole di ordine elevato ha generato residui per entrambi i sensori. Un indice basato su AcI ha quindi elaborato tali residui. Il risultato: l'indice non ha rilevato il guasto incipiente di corrente, ma ha individuato entrambi i guasti intermittenti di velocità, seppur con un certo ritardo.
I metodi basati su indici offrono un pratico set di strumenti. MRI, MAI, MVI, MEI, DBI1 e DBI2 confrontano ciascuno un valore calcolato con una soglia, e la soglia basata sull'algoritmo di Otsu imposta tale soglia. Gli indici vengono creati a partire dai residui di velocità, corrente e tensione fusi insieme. Questo approccio si basa su un sensore per canale e un guasto in un canale influisce sugli altri, quindi gli indici separano i canali difettosi da quelli funzionanti. Tale separazione facilita la fusione dei sensori in un secondo momento, perché si sa quali canali sono affidabili. Mantenendo puliti i circuiti di condizionamento del segnale e il PCB di acquisizione dati, queste diagnostiche individueranno i guasti che i soli sensori analogici e digitali non sono in grado di rilevare.
Elaborazione edge e fusione dei sensori
Fusione dati a bordo
È possibile spostare il primo livello di fusione dei sensori direttamente sulla scheda. Un controller locale combina le letture provenienti da più sensori prima che qualsiasi dato lasci il nodo. Questo passaggio riduce il traffico sul bus e accorcia il percorso verso una decisione di controllo. Il front-end a segnale misto digitalizza già ciascun canale, quindi il processore riceve valori numerici puliti anziché tensioni grezze.
Il fattore limitante è la tempistica. I collegamenti cablati rispondono in circa 20-60 µs, con un caso peggiore vicino ai 100 µs. I collegamenti wireless sono più lenti: WISA e WSAN-FA puntano a circa 10 ms, mentre IO-Link Wireless punta a circa 5 ms. Mantieni i calcoli per la fusione dei sensori entro questi limiti. Una routine di fusione che impiega più tempo del periodo del ciclo vanifica lo scopo. Inizia con semplici medie ponderate, poi aggiungi complessità solo quando la tempistica lo consente.
Tendenze future delle interfacce
Aspettatevi una maggiore integrazione nei prossimi anni. I circuiti integrati front-end multicanale assorbiranno una parte maggiore del lavoro attualmente svolto da circuiti di condizionamento del segnale discreti. I bus per sensori digitali semplificheranno il cablaggio dei sensori analogici e digitali su un'unica piattaforma. Le interfacce per sensori riconfigurabili consentiranno a una singola scheda di gestire diverse linee di prodotto senza modifiche al layout. Queste tendenze premiano i progettisti che pianificano con anticipo.
Anche l'elaborazione edge diventerà più intelligente. La fusione locale dei sensori gestirà il rilevamento dei guasti, la correzione della deriva e la riduzione dei dati prima della trasmissione. Questo cambiamento è importante per le interfacce multisensore in installazioni di grandi dimensioni, dove la larghezza di banda e la potenza sono limitate. Progettate la vostra prossima scheda con risorse di calcolo in eccesso e una partizione netta tra i domini. Ve ne sarete grati quando il firmware si aggiornerà.
Iniziate analizzando le caratteristiche del segnale di ciascun sensore. Effettuate le opportune verifiche e isolamenti fin dalle prime fasi. Scegliete con cura i circuiti integrati a segnale misto, poiché i blocchi analogici programmabili consentono di modificare il percorso del segnale tramite software anziché dover riprogettare il circuito stampato . Suddividete con attenzione il vostro singolo PCB per l'automazione industriale. Infine, validate il tutto in condizioni industriali reali.
Tenete a portata di mano questi punti chiave:
Eseguire il debug con analizzatori logici e documentare l'assegnazione dei pin.
Aspettatevi un'integrazione sempre più stretta: circuiti integrati front-end multicanale, bus di sensori digitali, interfacce riconfigurabili e fusione di sensori edge. Realizzate prima un piccolo prototipo. Testatelo tempestivamente nell'automazione industriale e lasciate che ogni risultato guidi la revisione successiva.
FAQ
Come faccio a scegliere tra un'interfaccia per sensori cablata e una wireless?
Iniziate considerando i tempi di risposta del vostro circuito. Un collegamento cablato ha un tempo di risposta di circa 20-60 µs, con un caso peggiore vicino ai 100 µs. I collegamenti wireless sono più lenti: WISA e WSAN-FA puntano a circa 10 ms, mentre IO-Link Wireless punta a circa 5 ms. Scegliete il wireless solo quando il budget del circuito lo consente.
Quanto spazio sulla scheda può farmi risparmiare un circuito integrato di interfaccia a segnale misto?
Rispetto a una soluzione con componenti discreti, è possibile risparmiare fino al 90% di spazio sulla scheda. Il circuito integrato sostituisce amplificatori operazionali, comparatori, riferimenti e componenti passivi separati con blocchi on-chip configurabili. Inoltre, il comportamento viene modificato tramite software anziché dover riprogettare il layout.
Di quale risoluzione ADC ho bisogno per i miei sensori?
Scegli la risoluzione più adatta al lavoro da svolgere. Il monitoraggio generale funziona bene a 10-12 bit. Per lavori di precisione sono necessari 16-24 bit. Il convertitore analogico-digitale (ADC) integrato in un microcontrollore (MCU) di solito arriva al massimo a 12 bit, quindi è consigliabile utilizzare un convertitore esterno per una risoluzione più elevata, il campionamento simultaneo o l'isolamento degli ingressi.
Perché il mio canale analogico funziona correttamente in laboratorio ma non sul campo?
I test al banco vengono spesso eseguiti con la sezione digitale disattivata. Il rumore di commutazione digitale può raggiungere picchi di 100 mV, mentre le soglie analogiche possono scendere fino a 10 mV. Eseguire le misurazioni con la sezione digitale in funzione, quindi confermare con test di immunità come ESD, burst e surge.
Dovrei suddividere il mio piano di massa tra analogico e digitale?
No. Utilizza un unico piano di massa solido ed evita che le correnti di ritorno digitali rumorose interferiscano con l'area analogica, che è silenziosa. Le divisioni interrompono i percorsi di ritorno e distorcono i segnali ad alta frequenza. Collega invece le masse analogiche e digitali in un unico punto vicino all'ingresso dell'alimentatore.