Mengkoordinasikan beberapa sumbu dalam satu mesin menambah kompleksitas yang nyata. Anda harus berurusan dengan masalah sinkronisasi, pekerjaan pemrograman tambahan, dan pemecahan masalah yang sulit. Tantangan-tantangan ini menyita waktu yang seharusnya digunakan untuk meningkatkan proses inti. Pasar untuk solusi Kontrol Gerak Multi-Sumbu menunjukkan kebutuhan yang meluas ini. Pasar ini mencapai USD 5.3 miliar pada tahun 2024. Aplikasi robotika dan CNC mencakup 29% dari permintaan ini. Aplikasi-aplikasi ini membutuhkan pengaturan waktu yang tepat dan sedikit sekali jitter. Sistem Kontrol Gerak Multi-Sumbu dan penggerak servo menawarkan solusi langsung. Sistem ini mempermudah koordinasi melalui kontrol pusat dan sumber daya bersama. Pendekatan ini mengurangi pekerjaan pemrograman dan meningkatkan keandalan sistem. Tujuan utamanya adalah mengubah tugas yang kompleks menjadi proses yang sederhana dan efisien.
Ringkasan Utama
Pengontrol multi-sumbu berbagi catu daya dan menggunakan satu sistem kontrol pusat, yang menurunkan biaya perangkat keras dan menghemat ruang di dalam kabinet.
Sistem penggerak elektronik dan cam virtual menghilangkan komponen mekanis, sehingga penggantian profil menjadi cepat dan keausan berkurang.
Alat pemrograman modern dengan blok fungsi siap pakai menghemat waktu pengembangan dan memungkinkan Anda menyesuaikan gerakan tanpa perlu melakukan pengkodean secara mendalam.
Penyetelan dan diagnostik otomatis menghemat banyak waktu kerja manual, meningkatkan kinerja sistem, dan mempercepat pemecahan masalah.
Kompleksitas Kontrol Gerak Multi-Sumbu
Tantangan Sinkronisasi dan Pengaturan Waktu
Ketepatan waktu antar sumbu merupakan dasar dari setiap sistem Kontrol Gerak Multi-Sumbu. Setiap penggerak servo harus mengeksekusi gerakannya tepat pada saat yang tepat. Keterlambatan bahkan beberapa mikrodetik dapat menciptakan cacat yang terlihat pada produk akhir. Anda dapat melihat ini dengan jelas pada pengelasan robotik atau permesinan CNC, di mana jalur alat membutuhkan koordinasi yang sempurna.
Jaringan EtherCAT memecahkan masalah pengaturan waktu ini, tetapi memperkenalkan kompleksitas tersendiri. Master mengirimkan satu frame yang berjalan melalui setiap perangkat slave. Setiap slave membaca datanya, memasukkan umpan balik, dan meneruskan frame tersebut. Proses ini berulang terus menerus, menciptakan operasi deterministik. Kinerjanya mengesankan—kira-kira 100 sumbu diproses dalam 125 µdetik. Namun, Anda harus mengkonfigurasi topologi jaringan dengan hati-hati. Konfigurasi garis, bus, bintang, atau cincin masing-masing memengaruhi sinkronisasi secara berbeda. Para insinyur harus memilih topologi yang tepat untuk aplikasi spesifik mereka.
Masalah sinkronisasi berkembang secara bertahap melalui keausan kopling, pergeseran parameter kontrol, atau penundaan komunikasi jaringan. Sistem berbasis Ethernet membutuhkan pengaturan waktu sinyal yang konsisten dan latensi minimal. Kualitas kabel, topologi jaringan, dan interferensi elektromagnetik semuanya memengaruhi koordinasi.
Biaya Tambahan Pemrograman dan Debugging
Menulis urutan gerakan untuk beberapa sumbu membutuhkan upaya yang signifikan. Anda harus mengkoordinasikan interpolasi linier, kurva spline, dan roda gigi elektronik di beberapa penggerak. Setiap sumbu membutuhkan profil gerakannya sendiri, namun semua profil harus bekerja bersama dengan mulus. Kompleksitas pemrograman meningkat seiring dengan setiap sumbu tambahan.
Proses debugging menambah tingkat kesulitan. Tantangan umum meliputi:
Masalah sinkronisasi : Konsistensi kecepatan bingkai memastikan pergerakan terkoordinasi di semua sumbu.
Masalah integritas sinyal : Input hantu sering menunjukkan masalah pentanahan atau gangguan sinyal.
Pengaturan waktu dan latensi : Kecepatan clock memengaruhi ketepatan eksekusi, sehingga memerlukan pengujian latensi yang cermat.
Keamanan dan penanganan kegagalan : Logika penghentian darurat harus segera memutus sinyal gerakan.
Bagi banyak insinyur otomatisasi, tantangan terbesar bukanlah perangkat kerasnya—melainkan menulis dan men-debug logika kontrol gerak. Seiring dengan semakin canggihnya persyaratan mesin, pemrograman seringkali menjadi semakin rumit.
Pengaturan jaringan awal saja membutuhkan pekerjaan yang substansial. Anda harus mendeteksi semua slave, menetapkan alamat , mengkonfigurasi parameter komunikasi, dan membangun sinkronisasi. Penanganan kesalahan membutuhkan pemantauan terus-menerus. Protokol keselamatan menambahkan lapisan konfigurasi lain. Tugas-tugas ini menghabiskan waktu berharga para insinyur yang seharusnya dapat digunakan untuk prioritas lain.
Bagaimana Pengontrol Multi-Sumbu Menyederhanakan Gerakan
Arsitektur Kontrol Terpusat vs. Terdistribusi
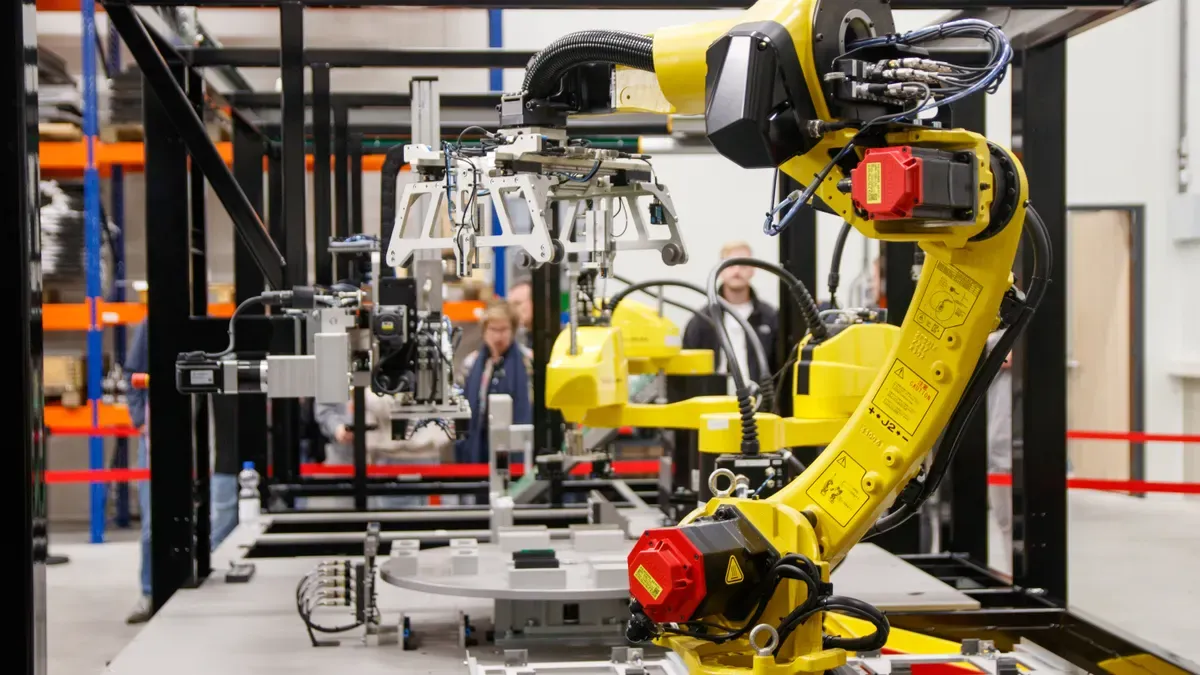
Saat mendesain sistem multi-sumbu, Anda memiliki dua pilihan utama: kontrol terpusat atau kontrol terdistribusi . Setiap opsi sesuai dengan kebutuhan mesin yang berbeda, dan memilih yang tepat akan menghemat waktu dan mengurangi frustrasi.
Kontrol terpusat menempatkan semua logika gerak dalam satu pengontrol tertanam. Pengaturan ini sangat cocok untuk sinkronisasi yang ketat dan gerakan terkoordinasi yang presisi. Semua sumbu berbagi jam dan bus komunikasi yang sama, sehingga perbedaan waktu antar penggerak hilang. Untuk pekerjaan yang membutuhkan koordinasi tingkat mikrodetik, seperti pengaturan cam elektronik atau interpolasi kompleks, kontrol terpusat memberi Anda determinisme yang Anda butuhkan. Pengontrol menangani setiap sumbu secara langsung, sehingga Anda terhindar dari kerumitan mengkoordinasikan banyak prosesor.
Kontrol terdistribusi menyebarkan kecerdasan ke seluruh mesin. Setiap penggerak memiliki logika kontrolnya sendiri, dan penggerak saling berkomunikasi secara langsung. Pengaturan ini cocok untuk mesin besar dengan banyak sumbu atau subsistem modular. Anda mendapatkan skalabilitas yang lebih baik karena Anda dapat menambahkan sumbu tanpa membebani prosesor pusat. Penggerak yang ditempatkan di dekat motor memperpendek kabel daya, yang mengurangi kompleksitas pengkabelan. Desain mesin modular memungkinkan Anda mengintegrasikan subsistem secara independen. Isolasi kesalahan lebih mudah karena kegagalan pada satu sumbu jarang memengaruhi sumbu lainnya.
Kebutuhan Sistem | Arsitektur yang Disukai |
|---|---|
Mesin besar dengan banyak sumbu | Kontrol terdistribusi |
Subsistem modular | Kontrol terdistribusi |
Penyederhanaan pengkabelan di dekat motor | Kontrol terdistribusi |
Sinkronisasi multi-sumbu yang ketat | Kontrol tertanam |
Gerakan terkoordinasi presisi | Kontrol tertanam |
Arsitektur terdistribusi sering muncul pada mesin besar atau sistem modular di mana skalabilitas dan pengurangan jumlah kabel menjadi sangat penting. Mesin yang mungkin berkembang hingga memiliki banyak sumbu dapat memperoleh manfaat dari pengaturan terdistribusi.
Pilihan Anda bergantung pada apa yang Anda hargai. Jika Anda membutuhkan sinkronisasi maksimum, pilih kontrol terpusat. Jika Anda membutuhkan fleksibilitas dan skalabilitas, pilih kontrol terdistribusi. Banyak sistem modern menggabungkan keduanya, menggunakan penggerak terdistribusi pada jaringan sambil mempertahankan koordinasi pusat untuk sumbu-sumbu penting.
Penggerak Servo Terintegrasi dengan Catu Daya Bersama
Sistem penggerak servo multi-sumbu terintegrasi menggabungkan beberapa modul penggerak ke dalam satu paket dengan catu daya bersama. Desain ini menyederhanakan perangkat keras Anda dibandingkan dengan penggerak sumbu tunggal yang terpisah.
Manfaat penghematan biaya langsung terlihat. Catu daya DC bersama menghilangkan kebutuhan akan bagian penyearah AC-ke-DC di setiap penggerak. Anda menghemat biaya untuk setiap sumbu yang Anda tambahkan. Catu daya bersama juga mengurangi perangkat proteksi arus berlebih, filter saluran, choke saluran, dan resistor rem dinamis. Lebih sedikit komponen berarti biaya per sumbu lebih rendah dan ruang kabinet kontrol lebih sedikit. Satu saluran utama AC melayani banyak sumbu, sehingga Anda menggunakan ruang kabinet Anda dengan lebih efisien.
Kategori Manfaat | Keunggulan Multi-Axis dibandingkan Single-Axis |
|---|---|
Biaya | Biaya per sumbu lebih rendah karena catu daya DC bersama dan tidak adanya bagian penyearah AC-ke-DC di setiap penggerak. |
Space | Membutuhkan ruang panel kabinet kontrol yang lebih sedikit karena satu saluran listrik AC utama melayani banyak sumbu. |
Komponen | Perangkat proteksi arus berlebih, filter saluran, choke saluran, dan resistor rem dinamis yang dibutuhkan menjadi lebih sedikit. |
Berbagi kekuatan | Sistem sumbu dapat menghasilkan kembali daya yang digunakan oleh sumbu lain tanpa kabel atau sekering tambahan, tidak seperti sistem sumbu tunggal. |
Tenaga kerja | Pengurangan upaya pemasangan dan pengkabelan menurunkan biaya tenaga kerja karena jumlah perangkat yang lebih sedikit. |
Pembagian daya merupakan keuntungan besar dalam hal efisiensi. Ketika satu sumbu melambat, sumbu tersebut akan menghasilkan energi kembali. Dalam sistem multi-sumbu, energi tersebut mengalir langsung ke sumbu lain yang membutuhkannya. Anda menghindari kabel atau sekering tambahan karena bus DC bersama menangani transfer secara otomatis. Kemampuan regeneratif ini mengurangi penggunaan energi dan mendukung manufaktur berkelanjutan.
Komunikasi antar sumbu juga menjadi lebih baik dengan sistem terintegrasi. EtherCAT menyediakan waktu siklus deterministik yang penting untuk sinkronisasi akurat antar perangkat yang berkomunikasi. I/O kabel dan output rangkaian pulsa menawarkan kemampuan koordinasi yang terbatas. ASCII dan Modbus menyediakan fungsionalitas yang moderat. Modbus TCP/IP dan EtherNet/IP kurang memiliki kecepatan yang dibutuhkan untuk registrasi dan koordinasi multi-sumbu. EtherCAT tetap menjadi pilihan utama untuk Kontrol Gerak Multi-Sumbu karena memberikan pengaturan waktu deterministik yang Anda butuhkan.
Hasilnya adalah sistem yang lebih sederhana dan efisien. Anda menghabiskan lebih sedikit waktu untuk pemasangan kabel, konfigurasi, dan pemecahan masalah. Mesin Anda membutuhkan lebih sedikit ruang dan menggunakan lebih sedikit energi. Kontrol Gerak Multi-Axis menjadi lebih mudah dikelola daripada membingungkan.
Fitur Utama untuk Koordinasi Multi-Axis yang Sederhana
Sinkronisasi Tingkat Lanjut dan Sistem Penggerak Elektronik
Penggerak roda gigi elektronik adalah salah satu alat terbaik untuk mempermudah Kontrol Gerak Multi-Axis. Sistem ini menggunakan aliran data posisi eksternal, biasanya sinyal encoder kuadratur, sebagai referensi utama untuk semua gerakan. Anda mengatur rasio jumlah output motor penggerak per jumlah input encoder. Banyak sumbu dapat berjalan pada rasio yang berbeda secara bersamaan. Rasio roda gigi yang berubah dengan halus membuat start dan stop menjadi lebih lembut.
Bayangkan sebuah mesin cetak . Sumbu pengumpan kertas mengikuti sumbu drum cetak dengan rasio tetap. Penggerak servo terus menyesuaikan gerakannya berdasarkan posisi drum, sehingga kecepatan dan posisi tetap akurat. Sistem roda gigi elektronik menangani pola gerakan rumit yang tidak dapat dilakukan dengan baik oleh metode lain.
Kamera virtual membawa ide ini lebih jauh. Kamera mekanis sulit diubah untuk produk baru. Kamera virtual mengatasi masalah ini:
Ganti profil kamera dengan cepat tanpa menyentuh perangkat keras apa pun.
Hubungkan semua sumbu ke satu sumbu utama, sehingga tidak diperlukan profil kecepatan terpisah.
Semakin sedikit keausan berarti semakin sedikit perbaikan.
Bekerja dengan berbagai satuan, seperti derajat atau milimeter.
Performa lebih baik dengan titik data CAM yang lebih detail.
Saat ukuran produk berubah, Anda tidak perlu mengganti cam mekanis. Profil cam disimpan secara digital . Anda memilih profil yang berbeda menggunakan I/O, perintah jaringan, atau kondisi program gerakan.
Distributed Intelligence menghilangkan kebutuhan akan pengontrol eksternal. Setiap drive menjalankan programnya sendiri, berbagi data, dan menggunakan I/O secara langsung. Hal ini membuat mesin OEM lebih sederhana dan menurunkan biaya dengan menghilangkan lapisan kontrol pusat.
Protokol standar dilengkapi dengan alat sinkronisasi bawaan:
EtherCAT (Jam Terdistribusi) atau CANopen (pesan SYNC) memberikan sinkronisasi waktu nyata tanpa kode koordinasi khusus.
Konfigurasi master-slave : Master mengirimkan pesan sinkronisasi secara berkala; slave menyesuaikan jam mereka agar sesuai, sehingga tetap selaras dalam hitungan mikrodetik tanpa penyetelan manual.
Mode sinkron siklik : Mode CSP, CSV, dan CST pada basis waktu bersama memungkinkan pelacakan jalur yang presisi, perubahan kecepatan, dan kontrol torsi.
Lingkungan Pemrograman yang Ramah Pengguna
Perangkat pemrograman modern membuat pembelajaran jauh lebih mudah. Bahasa ACSPL+ mendukung hingga 128 sumbu , berjalan pada 10 kHz, dan memungkinkan multitasking di 64 buffer. Bahasa ini menggabungkan gaya berorientasi objek dan skrip. Anda dapat menulis fungsi pengguna dalam C dan menggunakan fungsi aljabar untuk kinematika. Simulator pengontrol sepenuhnya meniru gerakan, I/O, peristiwa, dan logika. Integrasi host bekerja dengan pustaka C/C++, .NET, Python, MATLAB, Linux, dan MacOS.
Alat visual memungkinkan Anda menyeret dan meletakkan dari menu. Bahasa berbasis teks meliputi Visual Basic, C, dan C++. IDE IEC 61131-3, seperti MASS milik Moog yang berbasis CODESYS 3, memiliki alat untuk pemrograman, pengujian, debugging, visualisasi, dan blok fungsi siap pakai.
Blok fungsi yang sudah dirakit sebelumnya sangat mengurangi pekerjaan pemrograman. Paket FMCP mencakup komponen yang sudah terpasang kabel, diuji, dan disertifikasi sehingga dapat langsung digunakan. Pengaturan gantry yang sudah dirakit sebelumnya (1D, 2D, 3D, T, H) menggunakan blok fungsi standar yang kompatibel dengan berbagai merek kontroler. Satu blok fungsi penanganan tidak memerlukan pengaturan dan memberikan kontrol multi-sumbu dengan gerakan yang halus dan integrasi fieldbus.
Dalam proyek robot berbasis pipa , solusi kontrol gerak multi-sumbu mempermudah integrasi. IDE yang ramah pengguna memiliki fungsi gerak bawaan untuk penentuan posisi, kontrol kecepatan, dan sinkronisasi. Kit Pengembangan Perangkat Lunak dan pustaka gerak memungkinkan tim pengembang untuk membuat gerakan khusus tanpa memerlukan keterampilan pengkodean yang mendalam.
Penggerak servo modern dengan kontrol gerak terintegrasi Menghilangkan kebutuhan akan pengontrol mandiri yang terpisah. Pengaturan terpadu mengurangi komponen tambahan dan kabel yang berantakan. Dukungan protokol Ethernet bawaan menggantikan pengkabelan manual. Pengontrol kelas atas menangani tugas-tugas pengendalian proses. yang dulunya dibutuhkan PLCSatu pengontrol mengelola gerakan dan logika mesin secara bersamaan.
Praktik Terbaik untuk Implementasi Sistem Multi-Axis
Pemodelan dan Simulasi Sistem
Buat model sistem Anda sebelum memasang perangkat keras apa pun. Langkah ini mencegah kesalahan yang mahal dan menghemat waktu rekayasa. Mulailah dengan pengaturan perangkat keras. Tetapkan satuan, faktor konversi mekanis, dan batas pergerakan. Batas lunak pada pengontrol menghentikan pergerakan melewati area aman. Batas yang baik mencegah tabrakan. Tabrakan merusak peralatan dan menciptakan risiko keselamatan.
Studi kasus pada tahap Vega menunjukkan bagaimana pemodelan sangat membantu. Para insinyur menjalankan analisis elemen hingga (FEA) pada seluruh rakitan tahap. Mereka menambahkan model kekakuan bantalan dari pengujian benturan palu. Ini memberi mereka fungsi transfer loop terbuka yang realistis. Tim menggunakan ini untuk memodelkan loop kontrol umpan balik. Pemodelan ini memungkinkan mereka memprediksi waktu penyelesaian tahap. Dengan mensimulasikan profil gerakan penuh berdasarkan siklus inspeksi wafer, mereka memeriksa dan meningkatkan throughput maksimum. Desain tersebut mencapai eigenmode pertama yang dapat diamati jauh di atas bandwidth target. Hasil ini secara langsung meningkatkan kinerja gerakan.
Anda juga perlu mengatur titik asal sistem koordinat dan rutinitas homing. Jalankan rutinitas homing saat startup. Rutinitas ini menggerakkan setiap sumbu ke titik yang diketahui. Sensor home atau hard stop menandai posisi ini. Pemodelan membantu Anda memeriksa rutinitas ini sebelum Anda menulis kode produksi apa pun. Anda dapat menguji berbagai kasus dan menemukan kesalahan sejak dini.
Penyetelan dan Diagnostik Otomatis
Penyetelan manual sistem multi-sumbu membutuhkan waktu berjam-jam. Hasilnya pun tidak merata. Alat penyetelan otomatis mengatasi masalah ini. Alat ini memeriksa inersia, gesekan, dan kondisi beban di semua sumbu. Hasilnya adalah respons motor yang stabil di seluruh sistem. Penyetelan menyesuaikan parameter secara otomatis untuk mengurangi getaran mekanis selama pengoperasian. Anda juga akan melihat lebih sedikit getaran dan ketidakstabilan. Hal ini sangat membantu selama tugas pemotongan presisi.
Diagnostik canggih juga mengurangi waktu pemecahan masalah. Sistem AP-MARS menggunakan Analisis Interogasi Sirkuit (CIA). Serangkaian algoritma ini menemukan kelompok nodal dan memeriksa jalur sinyal untuk setiap net. Metode otomatis menghilangkan kesalahan manusia akibat kesalahan probing. Ini mengurangi jumlah sentuhan fisik per pin. Langkah probing berkurang lebih dari 80% . Pencarian kesalahan yang lebih cepat berarti lebih sedikit waktu henti. Anda mendapatkan lebih banyak jam kerja teknik yang bermanfaat.
Gabungkan alat-alat ini dengan pemrograman gerak yang tepat. Gunakan gerakan titik-ke-titik, pemosisian absolut, dan perintah pemosisian relatif. Kecepatan yang lebih rendah memberikan akurasi yang lebih baik. Kecepatan yang lebih tinggi mengurangi waktu siklus. Untuk Kontrol Gerak Multi-Axis, gunakan interpolasi linier dan melingkar. Gerak terkoordinasi yang baik mengurangi waktu siklus sebesar 30-50% dibandingkan dengan gerakan sumbu sekuensial. Hal ini juga meningkatkan akurasi jalur. Metode-metode ini membentuk inti dari setiap sistem Kontrol Gerak Multi-Axis.
Pengontrol multi-sumbu mengubah masalah yang sulit menjadi tugas yang mudah. Anda mendapatkan pengaturan waktu yang tepat di semua sumbu tanpa harus berurusan dengan pengaturan jaringan yang rumit. Catu daya bersama menurunkan biaya perangkat keras dan membutuhkan lebih sedikit ruang kabinet. Alat pemrograman modern sangat mengurangi waktu pengembangan. Penyetelan dan diagnostik otomatis membuat pemecahan masalah jauh lebih cepat, dari berjam-jam menjadi menit.
Sekarang Anda memiliki pilihan yang jelas. Pertimbangkan sistem penggerak servo terintegrasi seperti Moog MSD atau keluarga ACOPOS dari B&R. Bicaralah dengan teknisi aplikasi tentang kebutuhan mesin Anda. Mereka dapat menyarankan pengaturan terbaik untuk Anda. Mulailah menyederhanakan kontrol gerak Anda hari ini.
FAQ (Pertanyaan Umum)
Apa perbedaan antara kontrol terpusat dan kontrol terdistribusi?
Kontrol terpusat menjaga semua logika gerakan dalam satu pengontrol tertanam. Ini memberikan sinkronisasi yang ketat untuk tugas-tugas presisi. Kontrol terdistribusi menyebarkan kecerdasan ke seluruh penggerak. Setiap penggerak menjalankan logikanya sendiri. Pilih kontrol terpusat untuk koordinasi tingkat mikrodetik. Pilih kontrol terdistribusi untuk skalabilitas dan lebih sedikit kabel pada mesin besar.
Bagaimana sistem penggerak elektronik menyederhanakan koordinasi multi-sumbu?
Sistem roda gigi elektronik menggunakan satu aliran data posisi, biasanya dari encoder kuadratur, sebagai referensi utama. Anda mengatur rasio untuk setiap sumbu yang digerakkan. Banyak sumbu berjalan pada rasio yang berbeda secara bersamaan. Perubahan rasio yang halus membuat start dan stop lebih lembut. Anda sepenuhnya menghindari penggunaan gearbox mekanis.
Mengapa EtherCAT lebih disukai untuk sistem multi-sumbu?
EtherCAT memberikan pengaturan waktu deterministik yang penting untuk sinkronisasi. Satu frame melewati setiap perangkat slave. Setiap slave membaca data, memasukkan umpan balik, dan meneruskan frame tersebut. Proses ini berulang terus menerus. Kira-kira 100 sumbu diproses dalam 125 µdetik. Protokol lain seperti Modbus TCP/IP tidak memiliki kecepatan ini.
Apakah saya memerlukan yang terpisah? PLC dengan pengontrol multi-sumbu?
Tidak. Penggerak servo modern dengan kontrol gerak bawaan menghilangkan kebutuhan akan pengontrol terpisah. Pengontrol kelas atas menangani tugas kontrol proses yang dulunya membutuhkan pengontrol terpisah. PLCSatu pengontrol mengelola gerakan dan logika mesin secara bersamaan. Konsolidasi ini mengurangi komponen tambahan dan kabel yang berantakan.
Seberapa banyak waktu yang dapat dihemat dengan penyetelan otomatis?
Penyetelan manual sistem multi-sumbu membutuhkan waktu berjam-jam dan memberikan hasil yang tidak merata. Alat otomatis memeriksa inersia, gesekan, dan kondisi beban di semua sumbu. Alat ini menyesuaikan parameter secara otomatis untuk mengurangi getaran. Diagnostik canggih memangkas langkah probing hingga lebih dari 80%. Pemecahan masalah berkurang dari berjam-jam menjadi beberapa menit.