La reconnaissance visuelle et le travail d'équipe du bras robotisé fonctionnent en boucle fermée. Des caméras surveillent l'espace de travail, et le système de perception identifie chaque objet et sa position. L'asservissement visuel guide ensuite le bras en temps réel. Les principaux composants sont la ou les caméras, le système de perception, l'estimation de la position, le planificateur de mouvement et le contrôleur. Cette boucle est cruciale pour les ingénieurs matériels et les équipes de développement de produits électroniques, car la conception au niveau de la carte détermine son succès. Le choix de l'interface, la latence, le bruit et les compromis de fabrication en définissent les limites réelles. Les avantages sont une précision en boucle fermée, une adaptabilité aux changements de position des pièces et une réduction des outillages. Les analystes évaluent ce marché à 3.89 milliards de dollars en 2025, avec un TCAC de 11.2 % entre 2027 et 2035. Vous découvrirez comment la vision industrielle, la vision par ordinateur et l'intégration de la vision connectent le robot et le système de vision. Les bras robotisés valorisent une conception soignée et pénalisent les raccourcis.
Points clés à retenir
La vision et les bras robotisés fonctionnent ensemble en boucle : les caméras repèrent les objets, et le bras se déplace vers eux.
Choisissez l'interface de votre caméra en fonction de la longueur du câble : MIPI CSI-2 pour les courtes distances, USB3 pour quelques mètres et GigE pour les longues distances.
Vérifiez et ajustez régulièrement votre coordination main-œil pour éviter toute dérive et maintenir votre précision.
Planifiez le temps écoulé entre le moment où l'appareil photo prend la photo et celui où le bras se déplace, afin d'éviter les retards.
Éloignez les bruits du moteur des câbles de l'appareil photo pour que l'image reste nette.
Principes fondamentaux des bras robotisés et commande par vision industrielle
Six degrés de liberté et cinématique du bras
Un bras robotique articulé à six axes positionne son outil selon trois degrés de liberté de translation et trois de rotation. La cinématique directe détermine la pose de l'effecteur à partir des variables articulaires. Les transformations du repère de base au repère de l'outil sont liées. Selon la convention de Denavit-Hartenberg, chaque articulation possède quatre paramètres : longueur, torsion et décalage de la liaison, ainsi qu'un angle. La multiplication des matrices homogènes de chaque articulation donne la transformation de base vers le repère de l'outil. Le bloc 3×3 en haut à gauche représente la matrice de rotation, et les trois premiers éléments de la quatrième colonne donnent le vecteur position.
La cinématique inverse fonctionne dans l'autre sens. Elle permet de calculer les angles articulaires à partir de la pose désirée. Les solutions analytiques sont rares et concernent principalement les bras à poignet sphérique. C'est pourquoi la plupart des bras robotiques utilisent des méthodes itératives numériques.
Commencez par une première estimation commune.
Calculer la pose actuelle par cinématique directe.
Calculer l'erreur de pose.
Mettre à jour les articulations en utilisant la pseudoinverse jacobienne mise à l'échelle par un pas.
Répétez l'opération jusqu'à ce que l'erreur soit inférieure à la tolérance.
La boucle de contrôle perception-action
Le processus se déroule en cinq étapes : acquisition d'images, détection, estimation de pose, planification et contrôle. La vision par ordinateur fournit les images brutes. La vision par ordinateur et la reconnaissance visuelle transforment ces images en identités d'objets et en poses à 6 degrés de liberté. Le planificateur convertit chaque pose en une trajectoire articulaire, et le contrôleur pilote le bras robotique le long de cette trajectoire. Chaque étape introduit un délai ; il est donc important d'horodater les images lors de leur acquisition et de prendre en compte la latence totale.
L'intégration de la vision place souvent les caméras directement sur l'effecteur. Cette configuration « œil dans la main » élimine les angles morts près de la pince et simplifie l'étalonnage. La vision multicaméra étend la perception à l'ensemble de l'espace de travail 3D, facilitant la manipulation complexe et précise de pièces dans des bacs encombrés. Cette même architecture s'adapte des robots industriels et collaboratifs aux cellules robotiques collaboratives, où un second bras robotisé articulé suit les objets en mouvement. Les concepteurs de bras robotisés doivent considérer le positionnement des caméras comme un choix mécanique, car la rigidité du montage influe autant sur la précision de la pose que l'algorithme.
Techniques de vision par ordinateur et de reconnaissance d'objets

PBVS, IBVS et asservissement visuel hybride
L'asservissement visuel basé sur la position (PBVS) utilise la vision industrielle pour localiser la pièce dans l'espace 3D. Il indique ensuite au bras robotisé où se déplacer dans l'espace cartésien. L'asservissement visuel basé sur l'image (IBVS) s'affranchit de cette étape et déplace le bras robotisé directement à partir des caractéristiques de l'image. Les systèmes hybrides exécutent les deux boucles simultanément.
Les schémas hybrides 2 1/2-D équilibrent la stabilité locale de l'IBVS par rapport à la dépendance du PBVS à l'égard d'une estimation précise de la pose, de l'étalonnage et des modèles d'objets.
Approche
Caractéristiques de robustesse
Complexité
Hybride (IBVS + PBVS)
Gère l'occlusion des éléments et compense les erreurs de pose dues à l'odométrie ou au glissement.
Niveau supérieur : deux boucles à concevoir et à régler
IBVS
Cela dépend du retour visuel, et non de l'odométrie interne.
Inférieur : boucle simple
PBVS
Nécessite une estimation précise de la pose, un étalonnage et des modèles d'objets
Inférieur : boucle simple
Choisissez PBVS lorsque votre modèle CAO est propre et que la cellule est bien calibrée. Privilégiez IBVS en cas de dérive de la calibration ou si la pièce est dépourvue de texture. La plupart des bras robotisés utilisés en production fonctionnent avec une seule boucle. Dans les laboratoires de recherche, la plupart fonctionnent avec une boucle hybride. Réservez les conceptions hybrides aux manipulations complexes, où l'occlusion est fréquente. Les bras robotisés manipulant des pièces brillantes bénéficient également de ce retour d'information supplémentaire.
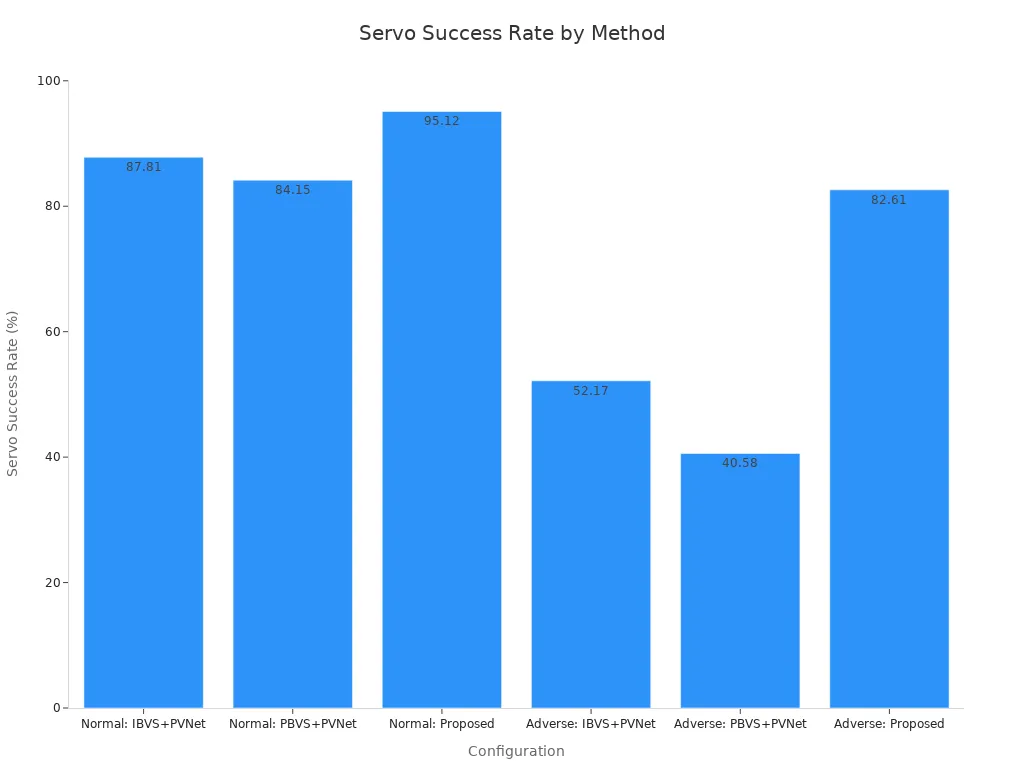
Des essais publiés sur des objets sans texture mettent en évidence cet écart. Une méthode EKF basée sur des points clés a atteint un taux de réussite de servocommande de 95.12 % en conditions normales et de 82.61 % en conditions difficiles. La méthode de référence IBVS+PVNet a atteint respectivement 87.81 % et 52.17 %, tandis que la méthode de référence PBVS+PVNet a atteint 84.15 % et 40.58 %. Cette même méthode a affiché les erreurs de translation, de rotation et le rapport de longueur de trajectoire les plus faibles dans les deux scénarios.
Apprentissage profond pour la détection et l'estimation de pose
L'apprentissage profond prend désormais en charge la majeure partie de la reconnaissance d'objets dans les chaînes de traitement de la vision. Les estimateurs modernes prédisent directement la largeur et l'angle des objets. Ces données permettent au bras robotique d'adopter une position de préhension sans avoir recours à un modèle CAO.
MegaPose : un pipeline de rendu et de comparaison offrant d’excellentes performances en mode zéro-shot grâce à un raffinement progressif du grossier au fin.
FoundationPose : un cadre unifié pour la détection, le suivi et l’estimation de la pose d’objets inédits.
Les deux méthodes sont testées sur le jeu de données YCB-Video. La source ne fournit aucune donnée de précision pour ce jeu de données. Sur un jeu de données plus récent de préhension à 6 degrés de liberté, EfficientPose a atteint 97.05 % et FFB6D 98.09 %.
Modèle | Exactitude déclarée |
|---|---|
Pose efficace | 97.05 % |
FFB6D | 98.09 % |
Des benchmarks comme le défi BOP ont favorisé ces progrès. Ils évaluent les méthodes à l'aide de métriques géométriques telles que l'ADD et le MSSD.
Les modèles de vision par ordinateur et les systèmes IBVS sont des approches de contrôle émergentes. Il convient de les considérer comme prometteuses, mais non éprouvées. De nombreuses équipes associent l'asservissement classique à des modèles d'IA pour la détection. Cette séparation assure la prévisibilité de la boucle de contrôle. L'intelligence artificielle est surtout utile au stade de la perception, où la vision par ordinateur et la reconnaissance d'objets gèrent les éléments parasites. Aujourd'hui, l'IA apporte moins de valeur ajoutée au sein de la boucle d'asservissement. Les fournisseurs de systèmes de vision industrielle intègrent désormais des modèles d'IA, et les bibliothèques de vision par ordinateur prennent en charge le reste. Les bras robotisés des cellules logistiques nécessitent toujours une loi d'asservissement rapide et simple. La reconnaissance de formes seule ne suffit pas à boucler la boucle. Un second bras robotisé peut suivre une cible mobile, et dans ce cas, la précision du timing prime sur la taille du modèle.
Intégration de la vision pour les bras à guidage visuel
Interfaces de caméra, étalonnage et coordination main-œil
L' interface de la caméra que vous choisissez détermine la portée et la précision de votre bras robotisé. MIPI CSI-2 convient parfaitement aux liaisons courtes entre cartes à l'intérieur du boîtier du bras. L'USB 3 permet de couvrir quelques mètres avec un câblage simple. Le Gigabit Ethernet offre une grande portée sur une chaîne de production, mais il introduit une gigue de paquets qu'il faut prendre en compte. Choisissez l'interface en fonction de la longueur du câble, puis de la résolution et de la fréquence d'images.
Pour les paires différentielles haut débit, assurez-vous de la symétrie du routage. Veillez à ce que les pistes P et N empruntent des chemins identiques, avec des coudes et des vias équilibrés. Maintenez un espacement constant entre l'émetteur et le récepteur, et alignez les longueurs des pistes P et N afin de minimiser le déphasage. Routez les paires sur un plan de masse continu et évitez les plans de masse séparés et les découpes de cuivre. Pour l'USB 3.0 et les liaisons similaires, limitez le déphasage à 25–50 ps et maintenez l'impédance différentielle proche de 90 Ω ± 10 %. Placez les condensateurs de couplage AC de manière symétrique et privilégiez les petits boîtiers tels que le 0402.
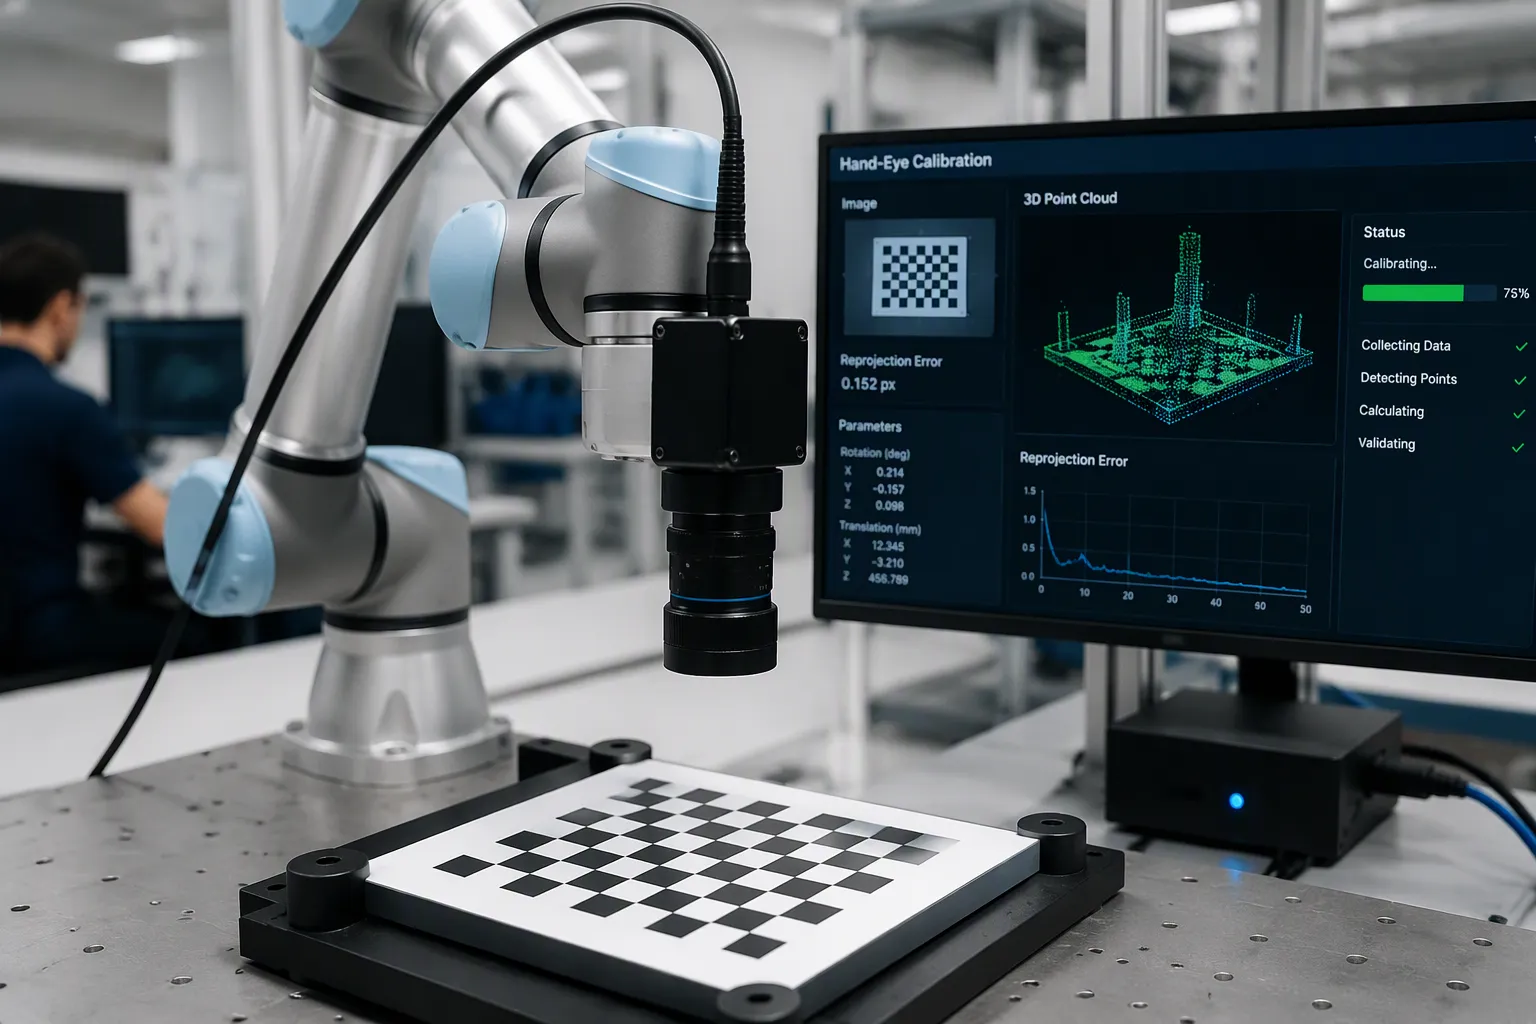
L'étalonnage main-œil estime la transformation entre l'effecteur et le repère de la caméra. La formule standard est AX = XB, où A et B représentent les poses du bras et de la caméra entre les repères, et X la transformation inconnue. La méthode de la plaque d'étalonnage peut être utilisée ; elle nécessite au moins dix images d'une plaque montée sur le bras robotisé. La méthode par liste de paires de points fonctionne sans plaque sur l'objet à manipuler. Les routines d'étalonnage automatiques exécutent désormais ces étapes avec une intervention minimale de l'opérateur. Les résultats typiques obtenus pour six configurations articulaires sont présentés ci-dessous.
Métrique | Traduction | Rotation |
|---|---|---|
RV maximale (X, Y, Z) | 2.471 mm, mm 3.751, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
VR moyen | 2.548 mm | 0.704 ° |
Écart moyen (SD) | 0.930 mm | 0.265 ° |
Valider avec un test statique sur une table et un test dynamique qui enregistre les nuages de points transformés via ICP.
Gestion de la latence et isolation du bruit
Planifiez votre budget de latence entre la capture d'images et le mouvement du bras. Horodatez chaque image lors de sa capture, puis ajoutez la détection, l'estimation de pose, la planification et le délai du bus. EtherCAT assure une synchronisation déterministe pour le contrôleur du bras robotique.
Paramètre | Performances EtherCAT typiques |
|---|---|
Temps de cycle (10 axes servo) | 100 à 250 µs |
Jitter | <1 µs |
Précision de la synchronisation d'horloge distribuée | meilleur que 100 ns |
L'horloge distribuée assure l'alignement matériel de tous les esclaves, garantissant ainsi la stabilité de la synchronisation même sous charge logicielle. Le protocole CAN reste parfaitement adapté aux axes plus lents des bras robotiques de petite taille.
Éloignez les perturbations du circuit de commande du moteur de la chaîne d'acquisition d'images. Reliez les blindages des câbles à 360° à leurs deux extrémités et ne faites jamais passer un blindage à travers un fil de drainage. Séparez l'acheminement des signaux et de l'alimentation à l'intérieur de l'armoire. Réduisez la tension de commande des grilles des MOSFET et la surface des boucles de courant élevé afin de limiter les émissions à la source. Ces mesures préservent la précision du système de vision industrielle lors des opérations de manipulation.
Pour la fabrication (DFM), vérifiez l'empilement des composants avant le routage, assurez-vous que la géométrie des pistes est précise à ±5 mils près et définissez les tolérances d'impédance avec votre fabricant. L'intégration de la vision industrielle est réussie lorsque le routage, l'étalonnage et la synchronisation de la carte bénéficient d'une attention égale. Elle échoue si l'un de ces aspects est négligé. Planifiez l'intégration de la vision industrielle dès le début : vos bras robotisés garantiront ainsi une précision optimale tout au long de la ligne de production.
Applications, défis et solutions de vision industrielle
Cas d'utilisation concrets dans le secteur manufacturier et la logistique
Les robots collaboratifs guidés par vision sont utilisés dans les cellules de prélèvement et de placement, la vidange des bacs et la localisation d'objets sur une chaîne de production. Une caméra 3D peut distinguer des détails inférieurs à 5 mm, permettant ainsi à un bras robotisé de vider un bac rempli sans saisir la mauvaise pièce. Les cobots à deux bras suivent les objets en mouvement, et les cellules homme-robot permettent le transfert de pièces entre un opérateur et un bras robotisé. L'intégration de la vision offre des avantages mesurables :
La vitesse de préparation dépasse 200 articles par heure, avec une précision supérieure à 99.9 % et une précision de placement proche de ±0.1 mm.
La précision du tri augmente de près de 25 à 30 %, et la vitesse d'exécution des commandes aux heures de pointe s'accroît considérablement.
Les taux d'erreur diminuent et vous pouvez affecter les travailleurs à des tâches à plus forte valeur ajoutée.
Ces résultats confirment l'efficacité, la reproductibilité et la sécurité accrues des robots industriels et collaboratifs. Les cobots guidés par vision permettent également le fonctionnement à distance et la collecte de données, alimentant ainsi les chaînes de traitement des données d'apprentissage automatique robotique. Cette même boucle de collecte de données d'IA entraîne les modèles d'IA à la manipulation complexe. Il faut s'attendre à ce que les bras robotisés dotés d'IA s'appuient sur l'apprentissage par imitation et le fonctionnement à distance avant de pouvoir effectuer des manipulations complexes de manière autonome.
Modes de défaillance courants et stratégies d'atténuation
La latence, la dérive d'étalonnage, les réflexions, les occlusions et les interférences du moteur dans la chaîne d'acquisition d'images sont à l'origine de la plupart des défaillances. La reconnaissance et la planification de trajectoire prennent entre 100 et 500 ms par cycle, et ce délai suffit à rompre les boucles d'asservissement. Les taux d'échec typiques des systèmes de préhension industriels se situent entre 2 et 8 % par heure, tandis que les taux de chute des systèmes de prise et de dépose classiques sont de 3 à 5 % par heure. Les formes complexes font grimper les taux de chute de pointe à 10-12 % par heure, alors que l'objectif est inférieur à 0.1 % par heure.
État | Effet sur le taux de défaillance |
|---|---|
Vibrations supérieures à 0.5 g ou variation de température supérieure à 15 °C par cycle | 200 à 300 % plus élevé |
Éclairage irrégulier | erreur de profondeur supérieure de 40 à 60 % |
Il convient de corriger ces problèmes au niveau de la carte. Protégez la chaîne d'acquisition d'images, reliez les blindages sur 360° et éloignez les lignes d'alimentation des moteurs des rails de la caméra. Intégrez une compensation environnementale et une maintenance prédictive avec détection des vibrations et de la température. La vision industrielle, associée à des modèles d'IA, prédit les défaillances de la pince en temps réel. La vision par ordinateur assure la détection, et les tâches de manipulation guidées par la vision bénéficient d'un contrôle adaptatif de la force de préhension. Programmez les procédures d'étalonnage et considérez la manipulation guidée par la vision comme un problème de synchronisation.
Vous avez maintenant une représentation simplifiée du processus. Des caméras capturent la scène, la reconnaissance visuelle transforme les pixels en positions d'objets, et le contrôleur déplace le bras robotique le long d'une trajectoire prédéfinie. Un retour d'information boucle la boucle à chaque cycle.
Réfléchissez aux compromis dès le début. L'asservissement classique reste prévisible et peu coûteux à vérifier. Les méthodes d'apprentissage profond offrent une grande adaptabilité, mais elles consomment beaucoup de données et de puissance de calcul. La portée de l'interface, la latence et l'isolation au bruit sont des paramètres contradictoires ; définissez donc vos priorités avant la conception.
Surveillez l'asservissement visuel appris, les modèles de vision et de langage, et les caméras événementielles. Les cobots guidés par vision bénéficieront de la téléopération et de la collecte de données, et les modèles d'IA permettront des manipulations encore plus complexes. L'intelligence artificielle ne remplacera pas votre gestion du temps. Commencez par une cellule calibrée, enregistrez chaque cycle et laissez la robotique collaborative se développer à partir de là. Les bras robotiques récompensent la rigueur. Les bras robotiques construits sur des données mesurées gèrent les manipulations complexes avec assurance.
QFP
Quelle interface caméra choisir pour une cellule de bras robotisé ?
Commencez par la longueur du câble. Le MIPI CSI-2 convient aux courtes liaisons entre cartes à l'intérieur du boîtier du bras. L'USB 3 couvre quelques mètres avec un câblage simple. Le Gigabit Ethernet permet de couvrir toute une chaîne de production, mais il faut tenir compte de la gigue des paquets. Choisissez d'abord l'interface en fonction de la portée, puis de la résolution et de la fréquence d'images.
Comment éviter que le bruit du moteur ne perturbe la chaîne d'acquisition d'images ?
Reliez les blindages des câbles à 360° aux deux extrémités. Ne jamais faire passer un blindage à travers un fil de drainage. Séparez le routage des signaux et de l'alimentation à l'intérieur de l'armoire. Réduisez la vitesse de commande de la grille du MOSFET et limitez la section des boucles de courant élevé. Ces mesures préservent la précision du système de vision industrielle lorsqu'un bras robotisé se déplace rapidement à proximité de la caméra.
Pourquoi la dérive d'étalonnage finit-elle par endommager un bras robotique ?
Les variations thermiques et les vibrations modifient la transformation main-œil. Un bras robotisé effectue alors une préhension avec un décalage croissant. Il est essentiel de respecter un calendrier d'étalonnage. L'ajout de capteurs de vibrations et de température permet une maintenance prédictive. La validation s'effectue par un test statique sur table et un test dynamique de nuage de points via ICP.
Quand faut-il privilégier le servomoteur classique à l'apprentissage profond ?
Privilégiez l'asservissement classique lorsque la cellule est bien calibrée et que la pièce présente une texture. Un bras robotisé exécute alors une boucle prévisible et vérifiable. Optez pour l'estimation de pose par apprentissage profond en cas d'encombrement, d'objets nouveaux ou de pièces brillantes. De nombreuses équipes répartissent les tâches : les modèles d'IA détectent les problèmes, et une loi d'asservissement simple pilote le bras robotisé.